

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: ФГБУ "Институт стандартизации", 2025 Примечание к документу Документ введен в действие с 01.03.2025. Название документа "ГОСТ Р 60.6.2.2-2025 (ИСО 3691-4:2023). Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Транспортные логистические роботы. Требования безопасности и методы оценки соответствия" (утв. и введен в действие Приказом Росстандарта от 29.01.2025 N 32-ст) "ГОСТ Р 60.6.2.2-2025 (ИСО 3691-4:2023). Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Транспортные логистические роботы. Требования безопасности и методы оценки соответствия"
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

защитный останов: Вид прерывания работы, позволяющий приостановить движение робота в целях обеспечения безопасности с сохранением логики выполнения программы для обеспечения возможности перезапуска. [ГОСТ Р 60.0.0.4-2023, статья 6.24] |
3.13 изолированная зона: Защищенное от доступа людей рабочее пространство ТЛР.
3.14 инструкция по безопасному выполнению работ: Документ, который подробно описывает порядок выполнения рабочего задания или процесса, а также определяет опасности, которые могут возникнуть в процессе выполнения.
Примечание - Данный документ может содержать пошаговое руководство по безопасному выполнению работ, а также подробное описание мер контроля для обеспечения безопасности всех задействованных в выполнении задания или процесса лиц.
3.15 ленточный конвейер: Конвейер с одной или несколькими бесконечными лентами, действующими как несущий и тяговый элементы.
Примечания
1 Лента удерживается роликами или направляющими на поверхности.
2 Несущая лента также может быть изготовлена из гибких элементов.
3.16 маршрут эвакуации: Путь, предназначенный для выхода людей в безопасную зону.
3.17 направление движения: Одно или несколько направлений движения, заданных изготовителем в соответствии с условиями эксплуатации ТЛР.
3.18 номинальная грузоподъемность: Наибольшая масса груза, выраженная в килограммах, разрешенная изготовителем исходя из прочности компонентов и устойчивости ТЛР, которую ТЛР может транспортировать, поднимать и штабелировать до номинальной высоты подъема при номинальном положении центра тяжести.
Примечания
1 Метод определения номинальной грузоподъемности представлен в приложении C.
2 Если высота подъема грузоподъемного механизма ниже номинальной высоты подъема H, то номинальную грузоподъемность тем не менее оценивают при номинальной высоте подъема.
3 Номинальную грузоподъемность используют для сравнения грузоподъемности ТЛР разных изготовителей и для определения пределов прочности, используемых в технических стандартах и статистике. Эксплуатационные ограничения для ТЛР определены его фактической грузоподъемностью.
3.19 область активного обнаружения: Область наблюдения, контролируемая виртуальным бампером в данное время.
3.20 общедоступная зона: Пространство, открытое для любого человека без необходимости прохождения специального обучения, инструктажа или информированности.
3.21 ограниченная зона: Огражденное пространство для работы ТЛР, предназначенное для предотвращения несанкционированного доступа.
3.22 опасная рабочая зона: Область рабочей зоны, в которой человек может подвергаться опасности.
Примечания
1 Данная зона может существовать на участках перемещения груза или в местах с недостаточным зазором.
2 Опасную рабочую зону считают зоной риска в соответствии с ГОСТ ISO 12100-2013, 3.11.
3.23
оператор: Лицо, уполномоченное запускать, контролировать и останавливать ТЛР. [Адаптировано из ГОСТ Р 60.0.0.4-2023, статья 3.11] |
3.24 опорная поверхность: Ровная, гладкая, подготовленная поверхность, способная выдержать вес ТЛР с грузом (например, бетон, асфальт).
3.25 отключающее устройство: Устройство управления, срабатывание которого вызывает выдачу сигнала, останавливающего все движения ТЛР.
3.26 отключение: Временное автоматическое приостановление функции обеспечения безопасности.
3.27 перемещение вбок: Движение ТЛР по оси Yр.
Примечание - Система координат ТЛР определена в 3.39.
3.28 перемещение вперед: Движение ТЛР по оси +Xр.
Примечание - Система координат ТЛР определена в 3.39.
3.29 перемещение назад: Движение ТЛР по оси -Xр.
Примечание - Система координат ТЛР определена в 3.39.
3.30 перемещение по диагонали: Совместное движение ТЛР по осям Xр и Yр без изменения ориентации.
Примечание - Система координат ТЛР определена в 3.39.
3.31 поворот: Движение, изменяющее ориентацию системы координат ТЛР относительно оси Zр, совмещенное с движением ТЛР по оси Xр и/или Yр.
Примечание - Система координат ТЛР определена в 3.39.
3.32 работа с грузом: Подъем, опускание, перемещение грузов и манипулирование ими.
Пример - Поворот, выдвижение, наклон, зажим и буксировка.
3.33 работник (допущенный работник): Человек, перевозимый ТЛР, функционирующим в автоматическом режиме с работником, который может включать или отключать функции ТЛР.
Примечание - Перевозимый ТЛР работник до поездки проходит надлежащий инструктаж.
3.34 рабочая зона: Заданная область, в которой работает ТЛР.
Примечание - Примерами заданных областей являются участки, обозначенные навигационными системами, знаками, разметкой на опорной поверхности, ограждениями.
3.35 рабочая остановка: Функция ТЛР, обеспечивающая остановку ТЛР до получения команды на продолжение работы, с возможностью поддержания снабжения энергией приводов.
3.36 роликовый конвейер: Конвейер с роликами в качестве несущих элементов.
3.37 рукоятка управления: Рукоятка, используемая оператором для рулевого управления ТЛР.
Примечание - Данная рукоятка может выполнять и другие функции.
3.38 ручной режим: Эксплуатационный режим, при котором все операции находятся под контролем оператора.
3.39 система координат ТЛР: Система координат (Oр-Xр-Yр-Zр), привязанная к одному из компонентов, обеспечивающих движение ТЛР.
Примечания
1 Система координат мобильной платформы (Oр-Xр-Yр-Zр) определена в ГОСТ Р 60.0.0.3. Началом системы координат мобильной платформы Oр является исходная точка мобильной платформы. Направление оси +Xр обычно соответствует направлению движения вперед мобильной платформы. Ось +Zр, как правило, направлена вверх от мобильной платформы.
2 См. рисунок 1.
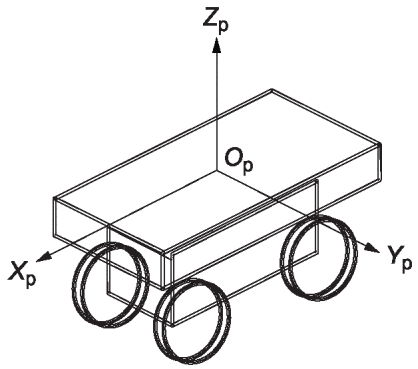
Примечание - Данный рисунок адаптирован из ГОСТ Р 60.0.0.3.
3.40 система ТЛР: Комплекс, состоящий из одного или нескольких ТЛР и вспомогательных компонентов для управления и контроля автоматической работы ТЛР.
Примечание - Вспомогательные компоненты могут быть встроенными или внешними (например, дистанционное управление, управление трафиком, система энергоснабжения, система связи, ограждения, знаки, предупреждения, разметка на опорной поверхности).
3.41 скорость ТЛР: Скорость самой быстро движущейся точки ТЛР и его груза.
3.42 средства обнаружения людей: Программно-аппаратные средства, предназначенные для фиксации присутствия человека (людей) на трассе ТЛР.
3.43 статическая сила: Сила, прикладываемая бампером при завершении автоматической остановки.
3.44 стационарная замкнутая конструкция: Конструкция, действующая как защитное ограждение и предотвращающая доступ людей на трассу ТЛР.
Примечание - Данная конструкция в основном обеспечивает внешнее ограждение и состоит из стен, панелей и загородок.
3.45 тормозная система: Совокупность компонентов, реализующих следующие функции либо одну из них:
- управление (обычно с целью снижения) скоростью транспортного средства;
- остановка транспортного средства или удержание его в неподвижном состоянии.
3.46
транспортный логистический робот; ТЛР: Профессиональный сервисный мобильный робот, предназначенный для перемещения, манипулирования или позиционирования материальных и других ресурсов. [ГОСТ Р 60.6.1.1-2023, пункт 3.32] |
3.47 трасса: Пространство, в котором движется ТЛР с грузом, включая прицеп(ы).
3.48 уполномоченное лицо: Назначенное пользователем лицо, прошедшее обучение по характерным опасностям и, при необходимости, по управлению или техническому обслуживанию ТЛР или системы ТЛР.
3.49 устройство аварийного останова: Устройство управления, приводимое в действие вручную и используемое для инициирования аварийного останова.
3.50 участок перемещения груза: Место, где ТЛР может быть загружен или разгружен.
Примечание - Это место может быть расположено на опорной поверхности (например, стеллаж, механизмы и конвейеры).
3.51 фактическая грузоподъемность: Максимальная масса груза, выраженная в килограммах, разрешенная изготовителем исходя из прочности компонентов и устойчивости ТЛР, которую ТЛР может транспортировать, поднимать и штабелировать до заданной высоты подъема при заданном расположении центра масс груза и выдвижении, если применимо, в нормальных условиях эксплуатации.
Примечание - Фактическая грузоподъемность зависит от конфигурации ТЛР, включая переменные, такие как тип и высота подъема установленного грузоподъемного механизма, фактическое расположение центра груза, и от любых приспособлений, которые могут быть установлены на ТЛР. Фактическая грузоподъемность характеризует способность конкретного укомплектованного ТЛР работать с грузом. Кроме того, могут быть установлены дополнительные оценки фактической грузоподъемности при наличии съемных приспособлений, разрешенных по результатам испытаний на устойчивость или на основании расчетов, подтвержденных эмпирическими данными.
3.52 цепной конвейер: Конвейер с цепями в качестве перемещающих и несущих элементов, с прикрепленными к цепям толкателями или без них.
3.53 штатное место работника: Место на ТЛР, предусмотренное изготовителем для безопасной перевозки одного или нескольких работников.
ТЛР должен соответствовать требованиям безопасности и мерам по защите персонала, установленным в ГОСТ Р 60.0.2.1 и в данном разделе.
Кроме того, ТЛР должен быть спроектирован в соответствии с принципами, установленными в ГОСТ ISO 12100, в отношении существующих, но незначительных опасностей, которые не рассмотрены в настоящем стандарте.
Зоны, где работают ТЛР, должны соответствовать требованиям, установленным в приложении A.
Для верификации требований безопасности, установленных в данном разделе, следует применять методы, определенные в приложении E.
Климатические условия эксплуатации ТЛР должны соответствовать следующим параметрам:
- средняя температура окружающей среды для непрерывной работы: плюс 25 °C;
- максимальная температура окружающей среды, кратковременная (не более 1 ч): плюс 40 °C;
- минимальная температура окружающей среды для эксплуатации ТЛР, предназначенных для использования при нормальных условиях в помещении: плюс 5 °C;
- минимальная температура окружающей среды для эксплуатации ТЛР, предназначенных для использования при нормальных условиях на открытом воздухе: минус 20 °C;
- высота над уровнем моря: не более 2000 м.
Элементы систем управления, связанные с обеспечением безопасности, должны соответствовать уровням эффективности защиты (УЭЗ), установленным в ГОСТ ISO 13849-1 и приведенным в таблице 1.
Таблица 1
управления, связанных с обеспечением безопасности,
в соответствии с ГОСТ ISO 13849-1
Структурный элемент настоящего стандарта | Позиция | Перекрестная ссылка в настоящем стандарте | Описание функции обеспечения безопасности (или части функции обеспечения безопасности) | Основной риск | Примечание | Минимальный требуемый уровень эффективности защиты согласно ГОСТ ISO 13849-1 |
4.1.27 Рабочая остановка | Контроль движения при нахождении ТЛР в состоянии рабочей остановки | Наезд на человека | Система управления, блокирующая движение ТЛР | c | ||
4.2 Тормозная система | Управление системой торможения | Наезд на человека | Функция УЭЗ контролирует функцию торможения | d | ||
Подтверждение отключения тормозной системы во время движения | Непреднамеренное движение ТЛР: риск наезда. Снижение эффективности тормозов при отсоединении аккумулятора (маловероятно) | Функция автоматического управления УЭЗ контролирует, что тормоз отпущен, во избежание постоянного торможения во время движения (при выполнении периодического технического обслуживания необходимо проверить износ и отпускание тормоза) | b | |||
4.3 Управление скоростью | Система обнаружения превышения скорости (скорость больше допустимой скорости ТЛР) | Наезд на человека. Система обнаружения людей неэффективна из-за чрезмерной скорости | УЭЗ контролирует, чтобы скорость ТЛР не превышала максимально допустимую. В случае неисправности должен быть активирован защитный останов | c | ||
Контроль скорости, если она менее 0,3 м/с | - | - | c | |||
Адаптация размеров областей активного обнаружения ЗЭЧА для линейного движения (например, перемещение вперед, назад, вбок и по диагонали) | Наезд на человека. Система обнаружения людей неэффективна вследствие несоответствия между скоростью движения и быстродействием системы | Следует убедиться в том, что область обнаружения людей соответствует фактической скорости ТЛР. Контроль скорости движения можно проводить средствами обнаружения людей | d | |||
Адаптация размеров областей активного обнаружения в ЗЭЧА в процессе поворота и вращения. Отсутствие ограничения скорости в соответствующем направлении движения | - | Ограничения скорости отсутствуют | d | |||
4.2 Тормозная система | Адаптация размеров областей активного обнаружения ЗЭЧА. Для дополнительных боковых областей при повороте и вращении, когда скорость ТЛР ограничена до 0,7 м/с в соответствующих направлениях движения (x и/или y) (боковая скорость) | Наезд на человека в случае выбора ненадлежащей меры безопасности | Вся информация должна достичь требуемого УЭЗ. Следует убедиться в том, что область обнаружения людей соответствует фактической скорости ТЛР. Контроль скорости движения можно проводить средствами обнаружения людей | c | ||
Устойчивость. См. позицию 14 | Устойчивость ТЛР | Следует убедиться в соответствии между скоростью и устойчивостью (см. позицию 14) | - | |||
4.4 Автоматическая зарядка аккумуляторной батареи | Отключение цепей зарядки | Риск поражения электрическим током | Необходимо отсоединить цепи зарядки до начала движения ТЛР | b | ||
4.5 Работа с грузом | Проверка, находится ли груз в предусмотренном для него месте | Случайное падение груза. Потеря устойчивости. Необнаруженные люди | Только если может возникнуть потенциальная угроза безопасности, например: если груз находится в непредусмотренном для него месте, то необходимо активировать защитный останов | b | ||
Расположение и перемещение погрузо-разгрузочного устройства | Непредусмотренное событие (например, падение груза) | Только если может возникнуть потенциальная угроза безопасности, например: если груз находится в не предусмотренном для него месте, то необходимо активировать защитный останов | b | |||
Связь с позицией 14 "Устойчивость" | Устойчивость ТЛР | Следует убедиться в соответствии между работой с грузом и устойчивостью; см. позицию 14 | - | |||
4.6 Рулевое управление | Связь с позицией 14 "Устойчивость" | Устойчивость ТЛР | Следует убедиться в соответствии между скоростью руления и устойчивостью; см. позицию 14 | - | ||
4.7 Устойчивость | Исключение неустойчивости, вызванной скоростью движения, рулевым управлением и работой с грузом | Устойчивость ТЛР | Только если может возникнуть потенциальная угроза безопасности, например: сочетание контроля УЭЗ и параметров устойчивости (например, скорость руления, тяговая скорость, работа с грузом) соответствует требованиям устойчивости | c | ||
4.8.1 Аварийный останов | Остановка опасных движений и функций | Преднамеренный аварийный останов, осуществляемый человеком | Аварийный останов движения ТЛР и торможение. Прекращение всех движений | d | ||
4.8.2 Обнаружение людей на трассе | Остановка ТЛР после обнаружения человека на пути движения | Наезд на человека | Защитный останов ТЛР после обнаружения человека на трассе | d | ||
Остановка ТЛР после обнаружения человека при недостаточном просвете (см. таблицу A.1 или A.2) | Наезд на человека | Следует убедиться в том, что зона обнаружения людей, бамперы или виртуальные бамперы охватывают свободное пространство между ТЛР и стационарной замкнутой конструкцией, на расстоянии в пределах 180 мм от стационарной замкнутой конструкции (см. A.2.2) | d | |||
Наезд на человека | Может потребоваться УЭЗ = d из-за связи с другими функциями, для которых требуется УЭЗ = d | c | ||||
Блокировка средств обнаружения людей | Наезд на человека | В автоматическом режиме блокировка средств обнаружения людей невозможна при скорости движения более 0,3 м/с | d | |||
Остановка ТЛР, активируемая со стороны груза, например: склад ящиков | Раздавливание человека | Защитный останов ТЛР после обнаружения присутствия человека или активации аварийного останова. Если функцию остановки с УЭЗ реализовать невозможно, см. перечисление b) 4.8.2.2, таблицу A.1 или A.2 | d | |||
Условный выбор зон, защищенных средствами обнаружения людей | Наезд на человека | Выбор надлежащей зоны может зависеть от нескольких условий (наличие или отсутствие груза; узкий или широкий груз; разные зоны по таблице A.1 или A.2) | d | |||
Условный выбор зон, защищенных средствами обнаружения людей, для дополнительных боковых зон при повороте и вращении ТЛР, когда скорость ТЛР ограничена значением 0,7 м/с в направлении движения (по x и/или y) (боковая скорость) | Наезд на человека | Выбор надлежащей зоны может зависеть от нескольких условий (наличие или отсутствие груза; узкий или широкий груз; разные зоны по таблице A.1 или A.2) | c | |||
4.9 Режимы работы | Обнаружение работника, которому разрешена перевозка на ТЛР, на предусмотренном для него месте | Риски падения человека или получения травм | Если работник покидает предусмотренное для него место, то ТЛР должен инициировать защитный останов | d | ||
Функция "Удерживать для выполнения действия" (кроме автоматического режима) с использованием органов управления с автоматическим возвратом в нейтральное положение | Риски падения или повреждения груза вследствие неожиданных движений или наезда на человека | Движение отсутствует, если не задействован орган управления с автоматическим возвратом в нейтральное положение | c | |||
Если у ТЛР не предусмотрена работа в автоматическом режиме с оператором или работником, но предусмотрено место для оператора, то присутствие оператора должно отключать все автоматические функции | Риски падения человека или получения травм | Если кто-либо из персонала находится на ТЛР на штатном месте работника, то ТЛР должен инициировать защитный останов | c | |||
Ручной режим | - | См. ГОСТ Р 31534 | - | |||
Положение рукоятки управления в автоматическом режиме | Наезд на человека | Если рукоятка управления находится не в нейтральном положении, то ТЛР должен остановиться | c | |||
4.14 Системы предупреждения | Оптические и акустические сигналы или системы | - | - | a | ||
A.2.4.3 Доступ в изолированную зону | Защитное ограждение периметра | Наезд на человека | Средства обнаружения людей для остановки ТЛР | d |
Электрооборудование ТЛР должно обеспечивать предотвращение риска воспламенения или взрыва, связанного с электрической энергией.
Кроме того, электрооборудование ТЛР должно соответствовать требованиям ГОСТ Р МЭК 60204-1, приведенным в таблице 2.
Таблица 2
Требования к электрооборудованию по ГОСТ Р МЭК 60204-1
Требования к электрооборудованию | Пункты ГОСТ Р МЭК 60204-1-2007 |
Общие требования (питание электроэнергией) | |
Запуск | |
Прерывание питания | |
Отключение питания |
Компоненты, которые накапливают энергию и могут представлять опасность при их снятии или разборке (например, гидравлический аккумулятор, конденсаторы или тормоза с возвратной пружиной), должны быть оснащены средствами для высвобождения энергии перед снятием или разборкой.
Представляющие опасность острые края или углы должны отсутствовать в зонах:
a) размещения работника в его нормальном положении;
b) размещения оператора в его рабочем положении;
c) доступа для проведения периодических (например, ежедневных) проверок.
Технические принципы конструирования защитных ограждений должны соответствовать требованиям ГОСТ ISO 12100. Защитные ограждения должны соответствовать требованиям ГОСТ Р 57278.
Безопасные расстояния должны соответствовать требованиям ГОСТ ISO 13857. Кроме того, безопасные расстояния для предотвращения досягаемости над защитной конструкцией должны соответствовать ГОСТ ISO 13857-2012, таблица 2. Непрерывные стационарные замкнутые конструкции должны иметь высоту не менее 2,1 м.
Блокирующие устройства, связанные с защитными ограждениями, должны соответствовать требованиям ГОСТ Р 51345.
Двуручные устройства управления должны соответствовать требованиям ГОСТ ИСО 13851.
Элементы трансмиссии, например карданные валы, муфты и ременные приводы, находящиеся в пределах досягаемости человека, должны быть защищены стационарными ограждениями.
ЗЭЧА должна соответствовать требованиям ГОСТ IEC 61496-1.
Реагирующие на давление защитные устройства должны отвечать требованиям ГОСТ Р 51336, ГОСТ ЕН 1760-1 и 5.2.
Гидравлические системы и их компоненты должны отвечать требованиям ГОСТ ISO 4413.
Пневматические системы и их компоненты должны отвечать требованиям ГОСТ ISO 4414.
ТЛР должны быть спроектированы таким образом, чтобы автоматический перезапуск был запрещен при наличии любого из следующих факторов:
a) устройство аварийного останова;
b) бампер с коротким ходом [см. 4.8.2.1, перечисление e)];
c) присутствие оператора в соответствии с описанием в 4.9.2.1 и 4.9.3 (например, наличие сиденья, рукоятки управления, рычагов, педали);
d) задающие устройства для ручного управления (например, дроссельная заслонка, рулевое колесо, джойстик) [см. 4.9.3.1, перечисление c)];
e) доступная функция останова в соответствии со значениями, указанными в таблицах A.1 и A.2 при запрете автоматического перезапуска.
ТЛР должны быть спроектированы таким образом, чтобы автоматический перезапуск не был разрешен после перебоев с питанием.
Должны быть предусмотрены средства для предотвращения повреждения ног человека, находящегося в непосредственной близости с ТЛР.
Защитными мерами могут быть следующие:
a) соблюдение спецификаций производителя ЗЭЧА относительно дополнительного запаса тормозного пути для защиты ног;
b) уменьшение просвета между опорной поверхностью и шасси до значения, не превышающего 40 мм, с целью предотвращения попадания ног под шасси.
Примечание - Значение 40 мм соответствует ношению человеком безопасной обуви;
c) обеспечение просвета под шасси, предотвращающего контакт ног с ведущими и стабилизирующими колесами.
Для ТЛР, масса которых превышает 25 кг, действуют следующие положения:
- для ТЛР, предназначенных для подъема без разборки, должны быть предусмотрены средства для подъема и/или места для строповки; они должны быть указаны на ТЛР и/или в руководстве по эксплуатации (см. 6.2). Это требование также относится к деталям ТЛР массой более 25 кг;
- для ТЛР, предназначенных для транспортирования без разборки, должны быть предусмотрены и отмечены средства для их закрепления; они должны быть указаны на ТЛР и/или в руководстве по эксплуатации (см. 6.2).
Способы подъема или закрепления и их местоположение должны быть указаны на ТЛР и/или в руководстве по эксплуатации.
Места для установки съемной оснастки должны быть предусмотрены и указаны непосредственно на оснастке и/или в руководстве по эксплуатации (см. 6.2).
Места строповки и точки закрепления для транспортирования съемной оснастки должны быть расположены таким образом, чтобы предотвратить непредвиденное смещение при условии, что обращение с оснасткой осуществлено в соответствии с руководством по эксплуатации.
Примечания
2 Значение 25 кг соответствует приведенному в ГОСТ Р ИСО 11228-1.
Если предусмотрен ручной режим с работником или автоматический режим с работником, то сиденья должны соответствовать требованиям ГОСТ 31553-2012, 6.4.
Если предусмотрен ручной режим с работником или автоматический режим с работником, средства доступа должны соответствовать требованиям ГОСТ 31553-2012, 6.1.
Меры по защите от рисков, связанных с повышенной температурой, должны соответствовать требованиям ГОСТ 31553-2012, 5.1.
Защитные меры по снижению рисков, связанных с выбросом отработанных газов, должны соответствовать требованиям ГОСТ 31553-2012, 6.17.
ТЛР должен быть спроектирован или оснащен средствами, предотвращающими запирание человека внутри него.
Если в конструкции ТЛР предусмотрена кабина для размещения работников, то в ней должны быть оборудованы основная система доступа и запасной выход, отвечающие требованиям ГОСТ Р ИСО 2867. Запасной выход, в качестве которого может быть использовано окно, должен быть расположен в стороне от основной системы доступа и направлен в другую сторону.
Если в ТЛР предусмотрен ручной режим управления, то применяют следующие требования:
a) обзорность должна соответствовать требованиям ГОСТ 33988;
b) должна быть предусмотрена защита от случайного контакта с колесами или гусеницами;
c) в кабине должно быть предусмотрено место для хранения руководства по эксплуатации.
ТЛР должен быть спроектирован таким образом, чтобы предотвратить накопление электростатических зарядов, либо необходимо предусмотреть средства для их снятия (например, ремни, оплетки, цепи, проводящие шины).
Защитная конструкция должна быть предусмотрена в том случае, если у ТЛР имеется минимум один из двух следующих режимов:
- автоматический режим с работником (см. 4.9.2.3);
- ручной режим с оператором, при наличии специального места для оператора на ТЛР (см. 4.9.3.1).
Если неправильное подключение может привести к опасности, оно должно быть предотвращено (например, посредством разных типов соединителей или кодированных соединителей). В качестве альтернативного варианта соединители следует маркировать.
ТЛР должен быть оснащен устройством управления (например, кнопочным выключателем), с помощью которого можно обеспечить безопасную и полную остановку ТЛР. Каждый пульт управления оператора должен быть оборудован отключающим устройством. Управление остановкой ТЛР имеет приоритет перед управлением запуском. После остановки ТЛР или прекращения его опасных движений должно быть отключено питание соответствующих исполнительных механизмов.
Примечание - Под обычной остановкой понимается вмешательство оператора, выполняемое локально для предотвращения дальнейшего перемещения ТЛР.
Если на ТЛР реализована функция рабочей остановки, то при ее активации ТЛР должен оставаться неподвижным до тех пор, пока оператор не осуществит намеренное действие с помощью устройства подачи команды на возобновление работы ТЛР (например, отпуская кнопку рабочей остановки). Когда ТЛР находится в состоянии рабочей остановки, это должно быть четко обозначено. Состояние рабочей остановки ТЛР должна контролировать связанная с обеспечением безопасности система управления. Отказ связанной с обеспечением безопасности контролируемой функции рабочей остановки должен вызывать остановку категории 0 по ГОСТ Р МЭК 60204-1-2007, 9.2.2.
Связанные с обеспечением безопасности элементы функции рабочей остановки должны соответствовать значениям, указанным в позиции 0 таблицы 1.
ТЛР должен быть оснащен тормозной системой, спроектированной с учетом следующих требований:
a) сохранение работоспособности при прерывании энергоснабжения;
b) автоматическое срабатывание при потере управления скоростью или рулением;
c) обеспечение остановки ТЛР в рабочем диапазоне средств обнаружения людей, установленном в 4.8.2, в наихудших условиях в пределах, установленных изготовителем (например, скорость, сцепление, опорная поверхность, уклон, номинальная нагрузка);
d) удержание ТЛР и его максимально допустимой нагрузки в неподвижном состоянии при максимальном рабочем уклоне опорной поверхности, указанном изготовителем.
Связанные с обеспечением безопасности элементы тормозных систем должны соответствовать значениям, указанным в позициях 1 и 2 таблицы 1.
Когда скорость ТЛР превышает заявленную изготовителем номинальную скорость, должна быть инициирована остановка.
Скорость следует контролировать для обеспечения устойчивости в соответствии с 4.7.
Связанные с обеспечением безопасности элементы системы управления скоростью (4.3.1 и 4.3.2) должны соответствовать значениям, указанным в позициях 3 и 8 таблицы 1.
Соединители для автоматической зарядки, номинал которых превышает 60 В постоянного тока или 25 В переменного тока, должны быть спроектированы таким образом, чтобы предотвратить опасность поражения электрическим током, связанную со случайным контактом с токоведущими частями в соответствии с ГОСТ IEC 61558-1.
ТЛР, оснащенный системой автоматической зарядки, должен быть спроектирован таким образом, чтобы доступные контакты зарядки активировались только при подключении ТЛР к устройству зарядки.
В тех случаях, когда ТЛР отсоединяется от зарядной станции, контакты зарядки ТЛР должны отключаться от аккумуляторной батареи до начала движения.
Связанные с обеспечением безопасности элементы этих систем должны соответствовать значениям, указанным в позиции 9 таблицы 1.
Конструктивное решение грузоподъемного устройства должно быть разработано таким образом, чтобы груз оставался в пределах определенных изготовителем позиций в любом режиме эксплуатации, включая аварийный или защитный останов и перемещение груза. Это можно достичь с помощью установки хомутов, механических замков, упоров и т.д.
В качестве альтернативы могут быть предусмотрены средства, предотвращающие перемещение ТЛР, если груз не находится в надлежащем положении на грузоподъемном устройстве в соответствии с указаниями изготовителя. Это можно реализовать с помощью установки камеры, датчика, реле и т.д.
Системы для подъема и опрокидывания должны соответствовать требованиям ГОСТ 34443.
Связанные с обеспечением безопасности элементы систем управления, реализующих данные функции, должны соответствовать значениям, указанным в позициях 10, 11 и 12 таблицы 1.
Связанные с обеспечением безопасности элементы системы рулевого управления должны соответствовать значениям, указанным в позиции 13 таблицы 1.
ТЛР должен оставаться устойчивым при любых условиях эксплуатации и во время всех операций по погрузке-разгрузке и перевозке грузов, в том числе при аварийном или защитном останове.
Связанные с обеспечением безопасности элементы органов управления, обеспечивающих устойчивость, должны соответствовать значениям, указанным в позиции 14 таблицы 1.
Испытания на устойчивость ТЛР с высотой подъема более 500 мм следует проводить в соответствии с требованиями следующих стандартов:
Испытания на устойчивость ТЛР с высотой подъема менее 500 мм следует проводить в соответствии с требованиями, указанными в соответствующем стандарте для аналогичного конструктивного исполнения ТЛР, оснащенного грузоподъемным устройством, или согласно 4.7.3.
4.7.3 Требования к устойчивости для ТЛР, не рассмотренных в 4.7.2
Если ТЛР спроектирован только для выполнения определенной заранее задачи автоматизации в заданных рабочем пространстве и условиях, то при проведении испытаний ТЛР должен соответствовать требованиям, установленным в 5.3.2.
Соответствие заданным значениям устойчивости можно определить расчетным методом. Расчет должен быть основан на эмпирических данных для аналогичных ТЛР. Такие расчеты должны учитывать производственные отклонения и прогибы грузоподъемного механизма, шин и т.д.
ТЛР должны быть оснащены функцией аварийного останова, отвечающей требованиям ГОСТ Р 51336. Аварийный останов должен быть выполнен либо как останов категории 0, либо как останов категории 1.
Когда активируется устройство аварийного останова, все движения ТЛР должны быть прекращены, а энергоснабжение приводов должно быть отключено.
Для предотвращения создания дополнительных опасностей может потребоваться сохранение подачи энергии к некоторым исполнительным механизмам ТЛР даже после прекращения движения (например, для удержания груза в зажимном устройстве).
Органы активации аварийного останова должны быть отчетливо видимыми, опознаваемыми и доступными с обоих концов и с двух сторон ТЛР. Необходимо устанавливать органы аварийного останова на расстоянии не более 1200 мм друг от друга на каждой стороне ТЛР.
Если на ТЛР предусмотрено место для оператора с управляющими элементами, то орган аварийного останова следует установить рядом с этими элементами.
На ТЛР, перевозящих груз, ограничивающий доступ к органам аварийного останова, данные органы должны быть размещены на доступных жестких частях ТЛР, ближайших к опасной зоне (например, см. рисунок 2).
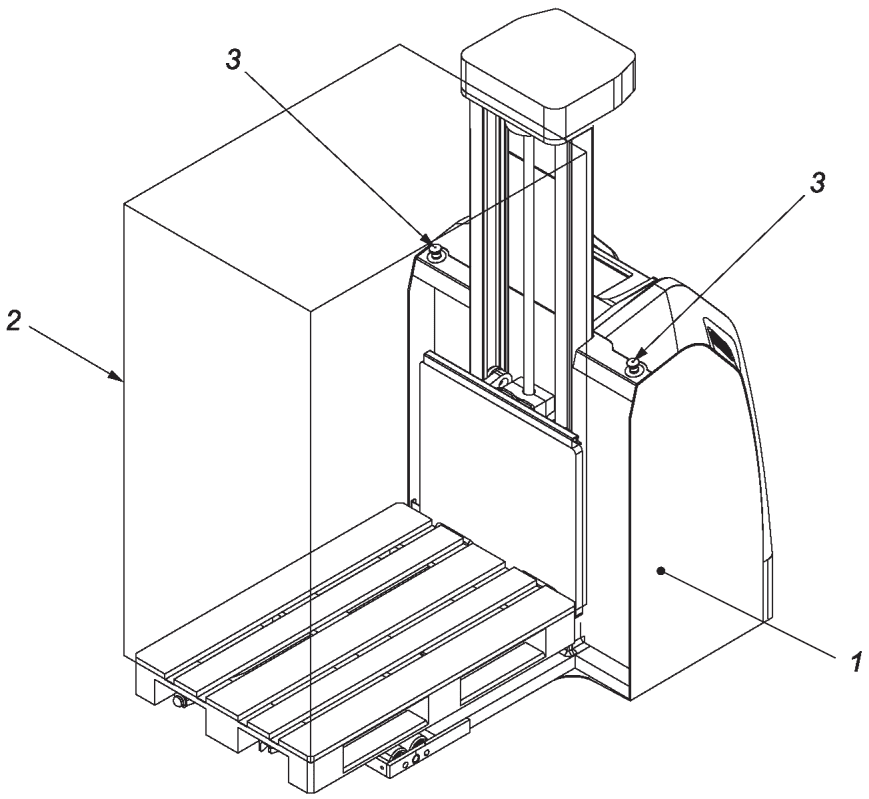
1 - ТЛР; 2 - груз; 3 - органы аварийного останова
на обеих сторонах
на ТЛР с грузом на вилах
Связанные с обеспечением безопасности элементы системы управления, отвечающей за аварийный останов, должны соответствовать значениям, указанным в позиции 15 таблицы 1.
Связанные с безопасностью элементы системы обнаружения людей при движении по заданной трассе в автоматическом режиме должны соответствовать значениям, указанным в позициях 4, 16, 17 и 20 таблицы 1.
ТЛР должны быть оснащены средствами обнаружения людей, к которым предъявляют следующие требования:
a) для обнаружения людей ТЛР должны быть оснащены реагирующим на давление защитным устройством в соответствии с 4.1.11 (например, бамперами) или ЗЭЧА (например, виртуальными бамперами) в соответствии 4.1.10;
b) дальность обнаружения людей, по крайней мере, должна превышать максимальный размер ТЛР и его груза в направлении движения;
c) средства обнаружения людей должны быть спроектированы таким образом, чтобы либо ТЛР останавливался до контакта жестких частей ТЛР или перевозимого груза со стоящим человеком (не человеком, пересекающим трассу ТЛР или движущимся к ней) в соответствии с требованиями, установленными в 5.2, либо возникающие при контакте силы не должны превышать указанных в 5.2 значений. При повороте или вращении ТЛР для определения эффективности мер по защите его боковых частей достаточно проведения испытания B, установленного в 5.2;
d) если ТЛР остановился из-за обнаружения человека на трассе, но после этого человек вышел за пределы диапазона обнаружения установленных на ТЛР датчиков, то ТЛР может быть автоматически перезапущен после надлежащих предупредительных сигналов (визуальных и/или звуковых). Если установлено реагирующее на давление защитное устройство, то перед перезапуском ТЛР необходима задержка не менее 2 с. Допустимость автоматического перезапуска ТЛР определена в таблицах A.1 и A.2 в графе "Автоматический перезапуск разрешен".
Примечание - Системы предупреждения определены в 4.14;
e) в отношении тех направлений срабатывания защитного устройства, для которых невозможно выполнить все требования, установленные в перечислениях a), b) и c) (например, когда ход бампера слишком короткий или груз выступает за габариты ТЛР при его буксировке или при перевозке), применяют следующие требования:
i) в направлении срабатывания скорость ТЛР не должна превышать 0,3 м/с;
ii) должна быть предусмотрена дополнительная функция останова, если это определено в таблицах A.1 или A.2, и кроме того:
- на ТЛР или в окружающей среде должно быть размещено дополнительное устройство активации останова,
- органы управления данным устройством должны быть расположены в пределах 600 мм от опасного места.
4.8.2.2 Меры в тех случаях, когда требования, установленные в 4.8.2.1, не полностью применимы
Если ТЛР работает в опасной рабочей зоне (область рабочей зоны, где человек может быть подвергнут опасности сдавливания или пореза, например на участке перемещения груза), а меры обеспечения безопасности, установленные в 4.8.2.1, должны быть ограничены или отключены, то должно быть обеспечено соответствие следующим требованиям:
a) при наличии маршрута эвакуации (шириной не менее 0,5 м и высотой не менее 2,1 м для пешеходов) максимальная скорость, предупредительные сигналы (звуковые и/или визуальные), функция автоматического перезапуска и классификация зоны определены в таблицах A.1 и A.2;
b) при отсутствии маршрута эвакуации для пешеходов, определенного в перечислении a), максимальная скорость, предупредительные сигналы (звуковые и/или визуальные), функция автоматического перезапуска и классификация зоны определены в таблицах A.1 и A.2. Кроме того, должна действовать дополнительная функция останова:
i) должна быть реализована и активирована функция обнаружения людей для контроля отсутствия людей в опасной зоне. Если обнаружен человек и ТЛР остановлен, то автоматический перезапуск в том же направлении не разрешен;
ii) если функция обнаружения людей не может быть реализована, то должна быть предусмотрена дополнительная функция останова, если это необходимо в соответствии с данными, приведенными в таблицах A.1 или A.2. Данная функция должна быть активирована устройством, установленным в пределах 600 мм от опасного места на ТЛР (например, от точки контакта с ТЛР или зажатия) или в окружающей среде.
В некоторых случаях при перемещении груза может быть необходимо заблокировать средства обнаружения людей.
Средства обнаружения людей должны быть заблокированы как можно позже, чтобы гарантировать отсутствие людей, например на расстоянии менее 180 мм от объекта (например, груза, зоны контакта, станции перегрузки, стационарной конструкции, штабеля).
Блокировка системы обнаружения людей при работе ТЛР в автоматическом режиме разрешена только при скоростях не более 0,3 м/с.
Связанные с обеспечением безопасности элементы системы блокировки средств обнаружения людей должны соответствовать значениям, указанным в позиции 19 таблицы 1.
Игнорирование средств обнаружения людей разрешено только в режиме ручного управления ТЛР или в режиме технического обслуживания.
Связанные с обеспечением безопасности элементы системы игнорирования средств обнаружения людей должны соответствовать значениям, указанным в позиции 18 таблицы 1.
Средства обнаружения людей могут быть автоматически выведены из активного состояния, когда ТЛР работает в изолированной зоне (в соответствии с A.2.4). Средства обнаружения людей могут быть выведены из активного состояния в ручном режиме работы ТЛР, на котором предусмотрены место для оператора (см. 4.9.3.1) или рукоятка управления (см. 4.9.3.2), вследствие выбранного режима.
Связанные с обеспечением безопасности элементы функции вывода из активного состояния средств обнаружения людей должны соответствовать значениям, указанным в позиции 18 таблицы 1.
ТЛР может автоматически выбирать области активного обнаружения в зависимости от скорости и направления движения, размера груза или других критериев. Данный автоматический выбор областей активного обнаружения ЗЭЧА является частью системы обнаружения людей.
Выбор областей активного обнаружения (в которых обнаружение людей должно вызывать срабатывание функции защитного останова) может зависеть от условий, влияющих на характеристики торможения ТЛР (например, наличие или отсутствие груза, формы груза - узкий или широкий груз, расположение ТЛР в разных зонах).
Если данная функция предусмотрена, то связанные с обеспечением безопасности элементы системы управления должны быть спроектированы таким образом, чтобы они не снижали характеристики обнаружения людей на трассе, указанные в таблице 1.
Связанные с обеспечением безопасности элементы системы выбора областей активного обнаружения должны соответствовать значениям, указанным в позициях 5, 6, 7, 21 и 22 таблицы 1.
ТЛР могут работать в разных режимах.
Следующие режимы, если они предусмотрены, следует выбирать с помощью селектора режимов:
- автоматический режим;
- ручной режим;
- режим технического обслуживания.
Селектор режимов должен не допускать как несанкционированный, так и случайный выбор режима. Несанкционированный и/или случайный выбор режима должен быть предотвращен с помощью надлежащих средств (например, с помощью блокируемого ключом переключателя, кода, магнитной карты).
Селектор режимов должен обеспечивать только выбор режима, но не должен инициировать работу ТЛР. Для инициирования работы ТЛР следует использовать отдельный орган активации.
Выбранный режим должен быть четко обозначен.
Если выбор режима осуществляется не механически блокируемым селектором (например, с помощью кодовой клавиатуры, считывателя карт RFID, считывателя магнитных карт) с ограничениями эксплуатации ТЛР, то ручной режим можно выбрать одним из следующих способов:
- взяв рукоятку управления (если оператор двигается рядом с ТЛР в соответствии с 4.9.3.2),
- встав на платформу ТЛР, предназначенную для перевозки работников;
- сев на место оператора (в соответствии с 4.9.3.1).
Примечания
1 Дополнительные пояснения о действиях оператора см. 4.9.3.
2 Дополнительные пояснения о действиях работника см. 4.9.2.3.
Связанные с обеспечением безопасности элементы системы выбора режимов должны соответствовать значениям, указанным в позиции 25 таблицы 1.
Автоматический режим может быть реализован в трех конфигурациях:
a) автоматический режим без оператора или работника;
b) автоматический режим, комбинированный с управлением оператором;
c) автоматический режим с работником.
Если ТЛР не предназначен для работы в автоматическом режиме, комбинированным с управлением оператором, но предусмотрено место для оператора (например, имеется рукоятка управления, сиденье, платформа), то присутствие оператора должно отключать все автоматические функции и инициировать защитный останов.
Если ТЛР не предназначен для работы в автоматическом режиме с работником, но предусмотрено место для работника, то присутствие работника должно отключать все автоматические функции и инициировать защитный останов.
Связанные с обеспечением безопасности элементы автоматического режима работы должны соответствовать значениям, указанным в позиции 25 таблицы 1.
В данном автоматическом режиме может быть разрешено ручное управление между двумя полностью автоматическими циклами работы. При этом ТЛР должен останавливаться в заданных местах, а ручное управление должно быть осуществлено при следующих условиях:
b) органы управления должны быть сконструированы с автоматическим возвратом в нейтральное положение;
c) когда активированы органы ручного управления, должен быть невозможным запуск следующего цикла в автоматическом режиме;
e) если в конструкции ТЛР не предусмотрено место для оператора, то все движущиеся части (например, вилы, оснастка) должны быть закрыты защитными ограждениями в соответствии с 4.1.6. В противном случае ТЛР должен соответствовать требованиям ГОСТ Р 51354;
g) повторный запуск следующего цикла в автоматическом режиме возможен только после специально предусмотренного действия оператора.
Связанные с обеспечением безопасности элементы автоматического режима, комбинированного с управлением оператором, должны соответствовать значениям, указанным в позициях 24 и 25 таблицы 1.
В данном автоматическом режиме персонал может перемещаться сидя на ТЛР, например в процессе установочных работ или для дальних перемещений, с соблюдением следующих условий:
b) автоматический режим управления ТЛР с работником должен быть инициирован специально предусмотренным действием;
c) должны быть предусмотрены средства для обнаружения присутствия работника на предназначенном для него месте;
d) когда работник находится на предназначенном для него месте, активируется автоматический режим с работником;
f) место, предназначенное для работника, должно быть спроектировано таким образом, чтобы предотвратить возникновение опасных ситуаций с учетом сил, возникающих при ускорении и торможении ТЛР (например, наличие мягкой обивки, ограничителей для оператора, конструкция кабины);
g) должны быть предусмотрены средства, обеспечивающие нахождение работников на предназначенных для них местах во время перемещения на ТЛР, например: двуручное устройство управления, датчик положения ног, полностью закрытая кабина;
h) если работник больше не находится на предусмотренном для него месте, то ТЛР должен перейти в состояние защитного останова;
i) место для работника с функцией регулировки высоты не должно быть расположено выше 1200 мм от опорной поверхности до платформы.
Связанные с обеспечением безопасности элементы системы автоматического режима с работником должны соответствовать значениям, указанным в позициях 23 и 25 таблицы 1.
В ручном режиме оператор может управлять ТЛР (например, при наладке).
Если в ТЛР предусмотрено ручное управление (не для режима технического обслуживания, рассмотренного в 4.9.4), то должен быть предусмотрен ручной режим. Данный ручной режим должен соответствовать общему функциональному подходу к построению органов ручного управления, определенному в ГОСТ 12.2.064, а также следующим требованиям:
a) органы ручного управления должны быть с автоматическим возвратом в нейтральное положение и должны быть спроектированы таким образом, чтобы исключить случайное включение;
Связанные с обеспечением безопасности элементы ручного режима с оператором должны соответствовать значениям, указанным в позиции 26 таблицы 1.
Если для работы в ручном режиме предусмотрена рукоятка управления, то должны быть выполнены следующие условия:
a) органы управления перемещением и торможением должны соответствовать требованиям ГОСТ Р 51354;
b) автоматическое управление должно быть возможно только при нахождении рукоятки управления в заданном изготовителем положении;
c) при возврате рукоятки управления в заданное изготовителем положение не должен активироваться автоматический режим;
d) перемещение рукоятки управления в положение ручного управления должно останавливать все автоматические функции.
Связанные с обеспечением безопасности элементы режима управления ТЛР, идущим рядом оператором, с помощью рукоятки должны соответствовать значениям, указанным в позиции 27 таблицы 1.
Если в ТЛР предусмотрена работа в режиме технического обслуживания, то должны быть выполнены следующие требования:
a) органы ручного управления должны быть спроектированы с автоматическим возвратом в нейтральное положение и таким образом, чтобы была исключена возможность случайного запуска;
c) средства обнаружения людей должны оставаться активными до тех пор, пока уполномоченным лицом не будет предпринято специально предусмотренное действие по их деактивации;
d) ограничения функционирования или блокировка средств обнаружения людей возможны только при условии выполнения всех следующих дополнительных требований:
1) должен быть предусмотрен дополнительный селекторный переключатель режимов для блокировки систем обнаружения людей (например, с помощью ключа, кода, магнитной карты),
2) должны быть применены ограничения при выполнении опасных операций (например, снижение скорости движения или ограничение скорости выполнения погрузо-разгрузочных операций) или их сочетания,
3) режим технического обслуживания ТЛР должен быть спроектирован таким образом, чтобы максимальная скорость движения при техническом обслуживании не превышала: 0,7 м/с, если высота подъема груза менее 1 м или у ТЛР отсутствует функция подъема груза; 0,3 м/с при подъеме груза на высоту от 1 до 5 м; 0,1 м/с при подъеме груза на высоту более 5 м;
Связанные с обеспечением безопасности элементы режима технического обслуживания должны соответствовать значениям, указанным в позиции 24 таблицы 1.
Перед началом движения должен автоматически подаваться звуковой и/или визуальный сигналы длительностью не менее 2 с. Начальная скорость должна быть ограничена значением 0,3 м/с в течение не менее 5 с и на расстоянии, равном 500 мм плюс максимальный зазор между прицепами или прицепом и ТЛР, в зависимости от того, что больше.
ТЛР, предназначенные для буксировки прицепов, должны быть оснащены буксировочными или сцепными устройствами, специально предназначенными, сконструированными и установленными таким образом, чтобы снизить риск опасных соединений или разъединений и предотвратить случайное разъединение во время движения.
Буксировочные и сцепные устройства должны быть спроектированы:
a) таким образом, чтобы они выдерживали тяговое усилие и силу сжатия (например, при торможении ТЛР);
Элементы системы управления, связанные с обеспечением безопасности, должны соответствовать, как минимум, уровням эффективности защиты по ГОСТ ISO 13849-1.
ТЛР должен отвечать требованиям по помехоустойчивости, установленным в ГОСТ EN 12895.
Примечание - Требования по электромагнитной совместимости (ЭМС) в отношении излучений не рассмотрены в настоящем стандарте.
Если ТЛР оснащены конвейерами, то должны быть соблюдены следующие условия:
b) устройства аварийного останова, предназначенные для остановки ТЛР, должны одновременно останавливать и конвейеры;
i) груз должен оставаться на заданных изготовителем позициях независимо от режима работы, включая аварийный останов и передачу груза,
ii) наличие средств для предотвращения движения ТЛР, если груз не находится в заданной позиции на устройстве для перевозки груза, определенном изготовителем (например, камера, датчик, прерыватель).
Связанные с обеспечением безопасности элементы органов управления ТЛР, оснащенными конвейерами, должны соответствовать значениям, указанным в позициях 10 и 11 таблицы 1.
Опасные места на роликовом или цепном конвейере должны быть защищены боковыми ограждениями (кожухами).
Опасные места на ленточном конвейере должны быть защищены либо стационарными ограждениями в соответствии с 4.1.6, либо ограждениями приводных и натяжных барабанов.
Участки, где возможно затягивание человека, считают исключенными, если они оборудованы защитными ограждениями мест захвата, которые следует проектировать таким образом, чтобы обеспечить зазор не более 5 мм между вращающимися компонентами и неподвижными или вращающимися компонентами (например, стационарные компоненты в местах горизонтального или вертикального перемещения, места подачи и отвода объектов, устройства горизонтального и вертикального перемещения и питатели). Кроме того, угол между неподвижной и движущейся деталями должен быть не менее 80° (см. рисунок 3).
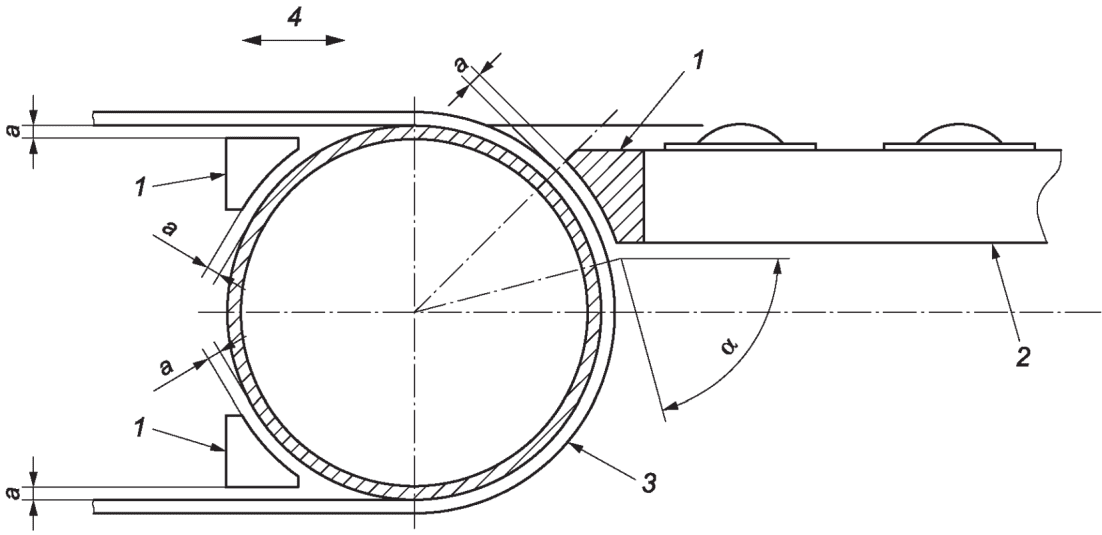
1 - защитное устройство; 2 - стол; 3 - ленточный конвейер;
4 - направление движения; a <= 5 мм, 
Работа с грузами на конвейере должна соответствовать требованиям, установленным в 4.5.
Системы предупреждения должны соответствовать требованиям ГОСТ ISO 12100-2013, 6.4.3.
Когда ТЛР возобновляет движение после остановки, длившейся более 10 с, должен быть активирован визуальный и/или звуковой предупреждающий сигналы как минимум за 2 с до начала движения, включая движение любой движущейся части ТЛР (например, вил, конвейера, деталей, выступающих за общие габариты груза). Визуальный и/или звуковой сигналы предупреждения должны быть активными во время любого движения ТЛР, включая движение любой движущейся части (например, вил, конвейеров). Этот сигнал может быть таким же, как и предупреждающий сигнал перед началом движения.
Если средства обнаружения людей отключены, то визуальный и/или звуковой сигналы предупреждения должны отличаться от сигналов перед началом движения и во время движения.
Визуальный и звуковой сигналы должны быть спроектированы с учетом окружающих условий (например, шум, свет, яркость).
Если ТЛР меняет направление движения, то до смены направления движения должна быть обеспечена визуальная индикация направления, в котором движение будет продолжено (например, с помощью указателей поворота).
В 6.2.3, перечисление l) определена необходимая информация, относящаяся к визуальным и звуковым сигналам.
Связанные с обеспечением безопасности элементы систем предупреждения должны соответствовать значениям, указанным в позиции 28 таблицы 1.
ТЛР следует проверять на соответствие требованиям раздела 4, особенно в части работы автоматических функций, а также средств предупреждения и обнаружения людей. Приложение E следует использовать для верификации требований безопасности, установленных в данном разделе.
Верификацию требуемого уровня эффективности защиты связанных с обеспечением безопасности элементов системы управления следует выполнять в соответствии с требованиями ГОСТ ISO 13849-1.
В случае серийного производства идентичных ТЛР может быть испытана представительная выборка ТЛР.
Требования к средствам по обнаружению людей, установленные в 4.8.2, следует верифицировать изложенным далее образом.
При испытании функций обеспечения безопасности средств обнаружения каждую функцию обеспечения безопасности следует испытывать независимо, чтобы другие функции с другими уровнями эффективности защиты не влияли на результаты испытания (например, зоны торможения, в которых скорость ТЛР снижается, прежде чем активируется зона остановки).
Для реагирующих на давление защитных устройств следует использовать образцы для испытаний, их расположение и воздействующие силы в соответствии с приведенным далее описанием испытаний A и B.
Для ЗЭЧА, установленной на ТЛР, указанные в испытаниях A и B образцы должны иметь отражающую способность внешней поверхности от 2% до 6% и оптическую плотность 1,22 (например, черный цвет) или более.
Испытания ТЛР следует проводить при самых неблагоприятных условиях (например, с грузом, на склоне, при повороте, движении вперед и назад) в сочетании с предопределенными параметрами ТЛР для данных условий.
Испытание следует проводить с грузом, равным как минимум 110% от номинальной грузоподъемности при максимальной скорости для каждого средства обнаружения людей и в окружающей обстановке, указанных изготовителем (например, в нескольких зонах). Номинальная грузоподъемность должна быть определена в соответствии с методом ее определения, приведенным в приложении C.
Испытание A
Цилиндрический образец для испытаний диаметром 200 мм и длиной 600 мм должен быть размещен горизонтально на опорной поверхности перпендикулярно направлению движения ТЛР. Данное испытание следует повторить по одному разу с образцом для испытаний, расположенным слева, по центру и справа относительно ТЛР (см. рисунок 4). ТЛР должен подъехать к образцу для испытаний и остановиться до того, как произойдет контакт между образцом для испытаний и жесткими частями ТЛР или его грузом.
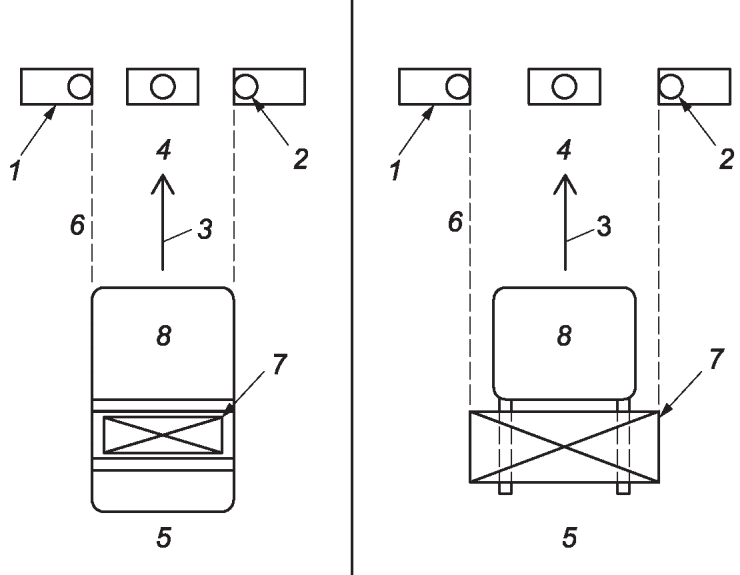
1 - образец для испытания A; 2 - образец для испытания B;
3 - направление движения ТЛР; 4 - трасса ТЛР;
5 - задняя часть ТЛР; 6 - край трассы ТЛР; 7 - груз; 8 - ТЛР
направлении движения
Для контактных средств обнаружения образец для испытаний должен быть закреплен на опорной поверхности, чтобы исключить его смещение при контакте, при этом воздействующая на образец для испытаний сила не должна превышать 750 Н.
Испытание B
Цилиндрический образец для испытаний диаметром 70 мм и длиной 400 мм следует использовать вместо образца, указанного в испытании A. Образец для испытаний должен быть установлен вертикально (см. рисунок 4).
ТЛР должен подъехать к образцу для испытаний и остановиться до того, как произойдет контакт между образцом для испытаний и жесткими частями ТЛР или его грузом. Данное испытание следует повторить три раза: один раз с образцом, расположенным на осевой линии зоны обнаружения, и по одному разу с образцом, расположенным на каждом крае.
Для контактных средств обнаружения образец для испытаний должен быть закреплен на опорной поверхности так, чтобы он не сдвигался при контакте, а воздействующая на образец для испытаний сила не должна превышать 250 Н. Статическая сила в тот момент, когда бампер сжимается до положения, в котором его смещение прекращается от воздействия максимальной энергии (максимальной комбинации скорости и общей массы ТЛР, включая груз), не должна превышать 400 Н.
Примечание - В испытаниях A и B максимальные силы не рассмотрены.
5.3.1 Общие положения
Испытания для проверки устойчивости ТЛР следует проводить в соответствии с 4.7.2. В случае серийного производства идентичных ТЛР может быть испытана представительная выборка ТЛР.
5.3.2 Испытания на устойчивость ТЛР в соответствии с требованиями, установленными в 4.7.3
Соответствие требованиям к устойчивости ТЛР, установленным в 4.7.3, следует проверять нижеприведенным образом.
ТЛР должен быть испытан в наихудших условиях (например, с грузом, без груза, на разной высоте подъема груза, на склоне, при повороте, при движении вперед и назад, на наклонной опорной поверхности) в комбинации с предопределенными параметрами ТЛР для данных условий (в частности, экстренное торможение, скорость, управляемое ускорение и замедление, скорость подъема).
Испытания следует проводить с грузом, равным как минимум 110% от фактической грузоподъемности, и при соблюдении еще одного из двух условий:
a) не менее 110% от предопределенной скорости для данной конфигурации ТЛР;
b) при максимально достижимой скорости, если 110% от предопределенной скорости невозможно обеспечить.
Испытание не должно создавать опасную ситуацию (опрокидывание или скольжение).
ТЛР считают устойчивым, если он проходит все испытания без опрокидывания или соответствует требованиям на основании расчетов. При сравнении расчетных и тестовых результатов значения, полученные при испытаниях, признают истинной мерой устойчивости.
5.4.1 Общие положения
Испытания, определенные в 5.4.2 и 5.4.3, следует проводить на каждом образце ТЛР. Испытания можно также выполнить на представительных выборках серийно изготовленных ТЛР, если изготовитель использует производственные методы и надлежащим образом документированную систему контроля качества, позволяющую гарантировать, что каждый изготовленный ТЛР имеет идентичные характеристики.
Структурные компоненты ТЛР и его оснастка должны выдерживать статические нагрузки 1,25Q1 и 1,25Q2 в течение 15 мин каждую, где:
Q1 - номинальная грузоподъемность на стандартной высоте подъема и в стандартном расположении центра груза в соответствии с информацией на табличке с указанием грузоподъемности;
Q2 - фактическая грузоподъемность на максимальной высоте подъема в соответствии с информацией на табличке с указанием грузоподъемности.
ТЛР должен стоять на достаточно ровной поверхности с грузоподъемным механизмом, находящимся практически в вертикальном положении, и может быть закреплен, чтобы предотвратить опрокидывание.
Груз может быть размещен на заданной высоте с помощью средств, независимых от ТЛР. Испытание не должно привести к видимому остаточному деформированию или повреждению ТЛР.
5.4.3.1 Цель
Целью данного испытания является демонстрация общей конструктивной целостности и прочности ТЛР в условиях динамической нагрузки. Динамическое испытание следует проводить на всех образцах полностью собранных ТЛР при самых неблагоприятных условиях.
Для серийно изготовленных ТЛР если изготовитель использует производственные методы и надлежащим образом документированную систему контроля качества, позволяющую гарантировать, что каждый изготовленный ТЛР в полностью собранном виде имеет идентичные характеристики при полной сборке, то динамические испытания на надлежащим образом отобранных образцах ТЛР считают соответствующими данному требованию.
5.4.3.2 Порядок проведения испытания
Испытания ТЛР следует проводить при 100% каждого из двух значений грузоподъемности Q1 и Q2, в полном рабочем цикле, на максимальной скорости опускания, указанной изготовителем, из неподвижного состояния с полностью убранным (если применимо) устройством для работы с грузом (например, вилами) в указанные далее позиции и обратно:
Q1 - номинальная грузоподъемность на стандартной высоте подъема и в стандартном расположении центра груза в соответствии с информацией на табличке с указанием грузоподъемности;
Q2 - фактическая грузоподъемность на максимальной высоте подъема в соответствии с информацией на табличке с указанием грузоподъемности.
Испытание проводят следующим образом:
- перемещают груз Q1 в полностью убранное и максимально поднятое положение;
- поднимают груз Q2 на максимальную высоту.
Для безопасного проведения данного испытания ТЛР должен быть закреплен на опорной поверхности.
5.4.3.3 Критерий приемки
ТЛР считают соответствующим требованиям данного испытания, если испытание завершено без остаточной деформации или выхода его компонентов из строя.
Информация для пользователей ТЛР должна быть предоставлена в соответствии с ГОСТ ISO 12100-2013, 6.4.
Примечание - Информация для пользователей представляет собой неотъемлемую часть проектной документации ТЛР и содержит следующую информацию:
a) сигналы и предупреждающие устройства;
b) маркировка, символы (предупреждающие этикетки) и текстовые предупреждения;
c) сопроводительные документы (например, руководство по эксплуатации).
6.2.1 Общие положения
Изготовитель должен предоставить руководство по эксплуатации ТЛР в соответствии с ГОСТ ISO 12100-2013, 6.4.5.
Руководство по эксплуатации ТЛР должно содержать информацию о необходимости использования средств индивидуальной защиты.
6.2.2 Сведения, касающиеся ТЛР и системы ТЛР
Руководство (или руководства) по эксплуатации должно(ы) содержать, по крайней мере, следующую информацию:
a) наименование и адрес изготовителя или, если применимо, его уполномоченного представителя;
b) обозначение серии или типа;
c) описание системы;
d) описание типа ТЛР;
e) описание инструкций и предупреждающих этикеток;
f) для ТЛР, предназначенных для буксировки прицепов, как минимум, следующее:
2) максимальный уклон поверхности,
3) максимальную нагрузку на сцепное устройство, кг,
4) надлежащие требования, предъявляемые к прицепам (например, габаритные размеры, колеса),
5) высоту буксировочного устройства,
6) вид сцепного устройства (например, шаровая сцепка, крюк),
7) максимальную опорную силу на буксировочный крюк, Н,
8) силу тяги, Н, и промежуток времени, в течение которого эта сила может быть приложена;
g) для ТЛР, предназначенных для подъема грузов, по крайней мере, следующую дополнительную информацию:
1) технические характеристики оборудования, в частности: максимальную рабочую нагрузку и, если применимо (например, если расположение системы подъема может ограничить грузоподъемность), копию таблички с указанием грузоподъемности или схему размещения груза (информационные таблички в 6.3.3),
2) протокол с результатами статических (в соответствии с 5.4.2) и динамических (в соответствии с 5.4.3) испытаний, проведенных изготовителем или его уполномоченным представителем;
h) порядок повторной сборки ТЛР и монтажа оснастки.
6.2.3 Эксплуатация ТЛР и системы ТЛР
Руководство (или руководства) по эксплуатации должно(ы) содержать, по крайней мере, следующую информацию:
a) требования к обучению и компетентности эксплуатирующего персонала;
b) требования относительно использования системы по назначению;
c) указания об использовании органов управления по назначению;
d) сведения о функциях органов управления и дисплеев для ТЛР и системы;
e) данные о проведении штатных проверок, связанных с безопасностью эксплуатации ТЛР и системы (например, фары, тормоза и сигналы тревоги, обнаружение людей);
f) предупреждение о риске для персонала во время работы системы ТЛР (например, во время перемещения груза);
g) инструкции по предотвращению несанкционированного использования;
h) пояснения относительно указанных изготовителем позиций для всех режимов работы (см. 4.9);
i) указания о необходимости принятия дополнительных мер по снижению риска, которые должны быть выполнены пользователем в тех случаях, когда ограничение видимости может создавать опасности.
Примечание - Данные меры в рабочей зоне могут, среди прочего, включать: визуальные или звуковые предупреждения, срабатывающие при движении ТЛР, особые правила и/или органы управления в местах пересечения с другими видами транспорта, ограничения скорости, звуковые предупреждения, визуальные предупреждения, светофоры;
j) данные или инструкции, касающиеся модификации ТЛР, которая может создать опасности или риски, не учтенные изготовителем, и может сделать недействительной существующую оценку рисков ТЛР;
k) инструкции для ограниченных и изолированных зон о том, что обеспечение безопасности зоны не должно прекращаться, пока все люди не покинут эту зону;
6.2.4 Регулярное сервисное и техническое обслуживание ТЛР и системы ТЛР
Руководство по регулярному сервисному и техническому обслуживанию должно содержать, по крайней мере, следующую информацию:
a) о необходимой подготовке и степени компетентности лиц, проводящих сервисное и техническое обслуживание;
b) порядке идентификации или обнаружения дефектов;
c) типах, частоте и методах проведения инспекций и технического обслуживания;
d) сервисном обслуживании, для проведения которого от персонала не требуются особые навыки;
e) использовании утвержденных запчастей в тех случаях, когда они влияют на безопасность;
f) графиках, необходимых для сервисного и технического обслуживания ТЛР и системы ТЛР;
g) инструкциях по проверке наличия и читаемости маркировки (например, наклеек);
h) предупреждениях об изменениях, которые могут повлиять на безопасность эксплуатации ТЛР;
i) использовании органов ручного управления для технического обслуживания;
j) дополнительных рисках, связанных со скоростью движения в режиме технического обслуживания;
k) инструкциях по замене шин или колес;
l) инструкциях по отключению компонентов, накапливающих энергию;
m) доступе для технического обслуживания при работе на высоте;
n) инструкциях по утилизации отходов (например, масел и аккумуляторной батареи);
o) инструкциях по снятию и повторной установке защитных ограждений;
p) использовании специального инструмента или оборудования, при необходимости, для проведения сервисного и технического обслуживания;
q) инструкциях по режиму технического обслуживания (например, задание скоростей оборудования).
6.2.5 Информация по эксплуатации
При эксплуатации ТЛР необходимо предоставить технические характеристики предполагаемого груза, с которым должен работать ТЛР (например, целостность, масса, габариты и расположение), чтобы пользователь мог адаптироваться к ним и, таким образом, гарантировать, что ТЛР выполнит работу надлежащим образом.
6.2.6 Информация по применению
При применении ТЛР необходимо предоставить, как минимум, следующую информацию в отношении:
a) обеспечения чистоты и надлежащего состояния трассы и разметки на опорной поверхности;
b) отсутствия на трассе тех препятствий, которые могут затруднять движение ТЛР и ограничивать проход;
c) необходимости удаления воды, пыли, льда и т.д. с трассы для предотвращения риска скольжения ТЛР, особенно при экстренном торможении;
d) поддержания рабочего состояния опорной поверхности и оборудования, взаимодействующих с ТЛР;
e) испытания на длину тормозного пути, включая метод проведения испытания и примеры параметров, которые могут влиять на длину тормозного пути [см. перечисление e) 6.2.3];
f) поддержания чистоты датчиков и навигационных маркеров (отражающих элементов);
g) предупреждения людей, двигающихся в направлении ТЛР;
h) предупреждения людей, пересекающих трассу ТЛР.
6.2.7 Подробные сведения о состоянии опорной поверхности
Спецификации опорной поверхности должны содержать требования по следующим характеристикам (если применимо):
a) плоскостности;
b) прочности;
c) отделке поверхности (например, отражательная способность, коэффициент трения и стойкость к истиранию);
d) характеристикам опорной поверхности (например, наличие сливных отверстий, покрытие);
e) содержанию металла;
f) наличию коммуникаций под опорной поверхностью и их расположению;
g) электрической проводимости;
h) расположению и качеству стыков;
i) разрешенному наличию разноуровневой опорной поверхности (например, подъемы, уклоны, щели, ступени).
6.2.8 Подробные сведения об источниках энергоснабжения
Руководство (или руководства) по эксплуатации, если применимо, должно(ы) содержать, по крайней мере, следующую информацию:
a) технические характеристики разрешенных к применению источников энергоснабжения и зарядных устройств для бортовых источников;
b) порядок безопасного обращения с источниками энергоснабжения, включая их установку, снятие и надежное крепление на ТЛР;
c) предупреждение о рисках скопления взрывоопасных газов (например, под кожухами);
d) порядок и инструкции по зарядке источника энергоснабжения;
e) описание источника энергоснабжения (например, обозначение модели, расположение центра тяжести, масса в эксплуатационном состоянии) и балластного сопротивления, когда оно необходимо;
f) отдельные инструкции по маркировке зоны для зарядки или заправки.
6.3.1 Маркировка
Маркировка должна быть четко видимой, читаемой и несмываемой (например, водостойкой).
6.3.2 Предупреждающие знаки
6.3.2.1 Предупреждающие знаки для ТЛР
Предупреждающие знаки должны соответствовать требованиям ГОСТ 12.4.026.
Если конструкция ТЛР предусматривает, что на ТЛР может находиться оператор или несколько операторов, то должно быть установлено следующее предупреждение на языке пользователя или в виде символов:
НА ДАННОМ ТЛР МОГУТ ЕЗДИТЬ ТОЛЬКО ЛИЦА, ИМЕЮЩИЕ НА ЭТО ПРАВО.
В противном случае должно быть установлено следующее предупреждение:
ЕЗДА НА ЭТОМ ТЛР ЗАПРЕЩЕНА!
Символы, предупреждающие о наличии опасностей, должны быть нанесены на ТЛР и оснастку в месте возникновения данной опасности либо в непосредственной близости к нему. На устройствах, накапливающих энергию (см. 4.1.4), должна быть нанесена предупреждающая этикетка и указан способ высвобождения накопленной энергии. Кроме того, данный способ должен быть описан в руководстве по техническому обслуживанию.
Опасная рабочая зона должна быть обозначена четко видимой маркировкой на опорной поверхности и/или применимыми знаками. Следует избегать путаницы с другими маркировками и знаками (например, с существующими маркировками или знаками).
Примечание - Применимые знаки определены в ГОСТ 12.4.026.
Ограниченные или изолированные зоны должны быть обозначены четко видимой маркировкой на опорной поверхности, по крайней мере, на границах данных зон, где возможен доступ людей (например, зона с физическими границами, такими как стены, станки и т.д.).
Доступ в данные зоны должен быть отмечен предупреждающими надписями или условными обозначениями, пример которых представлен в таблице 3.
Таблица 3
Условное обозначение | Ссылка | Наименование |
 | Обратитесь к инструкции или буклету | |
 | Проход запрещен |
Информационная табличка должна содержать следующие сведения:
a) наименование и адрес изготовителя или, при необходимости, его уполномоченного представителя;
b) наименование машины (например, транспортный логистический робот);
c) обозначение серии, типа или модели;
d) обязательная маркировка;
e) год изготовления;
f) серийный или идентификационный номер;
g) масса ТЛР без груза в рабочем состоянии, без съемной оснастки, без аккумуляторной батареи в случае электрических ТЛР, но с вилами или интегрированной оснасткой; фактическая масса может отличаться от указанной массы на +5% или 1000 кг, в зависимости от того, какое значение из двух меньше;
h) номинальная грузоподъемность;
i) максимальные габаритные размеры груза;
j) фактическая грузоподъемность на максимальной высоте подъема и на расстоянии центра массы груза от передней поверхности спинки вил. Если на ТЛР установлено дополнительное грузоподъемное устройство, то грузоподъемность на максимальной высоте подъема следует определять при полностью поднятом механизме этого дополнительного грузоподъемного устройства;
k) фактическая грузоподъемность при других значениях высоты подъема и расположении центра массы груза, если применимо;
l) таблички с фактическими значениями грузоподъемности, которые должны быть видны снаружи ТЛР. Для ТЛР, управляемых оператором, табличка с указанием грузоподъемности должна находиться в пределах видимости оператора при нормальном рабочем положении ТЛР;
m) указания для ТЛР со съемными аккумуляторными батареями или другими источниками энергоснабжения относительно разрешенной максимальной и минимальной масс аккумуляторной батареи или источника энергоснабжения и рабочего напряжения;
n) максимальная сила реакции опоры в точке сцепки для буксировки, если применимо, Н;
o) номинальное усилие в точке сцепки для буксировки, если применимо, Н;
p) номинальная мощность, кВт (например, указанная на двигателе внутреннего сгорания или на электродвигателе).
Ввод в эксплуатацию ТЛР и системы ТЛР следует выполнять в соответствии с технической информацией и инструкцией по безопасному выполнению работ, предоставленными изготовителем.
Должны быть предоставлены следующие инструкции:
a) инструкция по безопасному выполнению работ, содержащая необходимую информацию и указания по последовательности ввода ТЛР в эксплуатацию;
b) необходимая техническая (например, по механике и электрике) информация и инструкции для ввода ТЛР в эксплуатацию (например, спецификация груза);
c) подробные сведения о специальной подготовке, необходимой для ввода ТЛР в эксплуатацию, и инструкция, предназначенная для специалиста по вводу в эксплуатацию с предупреждением о существующих опасностях;
d) рекомендации по маркировке опорной поверхности во время ввода ТЛР в эксплуатацию и по постоянной маркировке опорной поверхности по завершении эксплуатации ТЛР.
(обязательное)
Данное приложение устанавливает минимальные требования по подготовке рабочих зон для безопасной работы ТЛР.
Если ТЛР движется вдоль непрерывной стационарной замкнутой конструкции, препятствующей входу или доступу людей на трассу ТЛР, то следует применять скорость и другие данные, приведенные в таблице A.1.
Таблица A.1
с непрерывными стационарными замкнутыми конструкциями
с учетом зазоров и средств обнаружения людей
Зона | Зазор от текущего положения до стационарной замкнутой конструкции или объекта в направлении движения C3, мм | Средства обнаружения людей в направлении движения PLd | Требуемая функция останова, достижимая в пределах 600 мм | Требуемая разметка опорной поверхности или дополнительные предупреждения | Автоматический перезапуск разрешен | ||||
Зазор с одной стороны C1, мм | Зазор с другой стороны C2, мм | ||||||||
1a | > 500 | > 500 | > 500 | Активны | Номинальная скорость | Рабочая | Нет | Нет | Да |
1b | Блокированы | 0,3 | Опасная рабочая | Да | |||||
2a | < 500 | 0,7 | Да | ||||||
2b | Блокированы | 0,3 | |||||||
3a | < 500 и > 100 | > 500 | Активны | 1,2 | Да | ||||
3b | Блокированы | 0,3 | |||||||
4a | < 500 | Активны | 0,7 | Да | |||||
4b | Блокированы | 0,3 | |||||||
5a | < 100 | > 500 | Номинальная скорость | Рабочая | Нет | Да | |||
5b | Блокированы | 0,3 | Опасная рабочая | Да | |||||
6a | < 500 | 0,7 | Нет | Да | |||||
6b | Блокированы | 0,3 | |||||||
7a | < 500 и > 100 | < 500 и > 100 | > 500 | Активны | 1,2 | Да | |||
7b | Блокированы | 0,3 | Ограниченная | ||||||
8a | < 500 | 0,3 | Опасная рабочая | Нет | |||||
8b | Блокированы | 0,3 | Ограниченная | ||||||
9a | > 500 | > 500 | Активны | 1,2 | Опасная рабочая | Нет | Да | ||
9b | Блокированы | 0,3 | Ограниченная | ||||||
10a | < 100 | < 500 | 0,3 | Опасная рабочая | Нет | ||||
10b | Блокированы | 0,3 | Ограниченная | ||||||
11a | < 100 | < 100 | > 500 | Активны | Номинальная скорость | Опасная рабочая | Нет | Да | Да |
11b | Блокированы | 0,3 | |||||||
12b | < 500 | 0,3 | Нет | ||||||
12b | Блокированы | 0,3 | Ограниченная | ||||||
<a> Когда боковой зазор составляет менее 100 мм, расстояние допускается измерять между ТЛР или боком груза и непрерывной стационарной замкнутой конструкцией или между концом бампера и непрерывной стационарной замкнутой конструкцией. <c> Таблица A.1 не применима к изолированным зонам. <d> Блокировка средств обнаружения людей может быть применена в соответствии с 4.8.2.3. | |||||||||
Если ТЛР движется вблизи стационарной конструкции или объекта, который не является непрерывной стационарной замкнутой конструкцией, препятствующей входу или доступу людей на трассу ТЛР, то следует применять скорость и другие данные, приведенные в таблице A.2. Примеры зазоров, соответствующих данным таблиц A.1 и A.2, показаны на рисунках A.1 и A.2 соответственно.
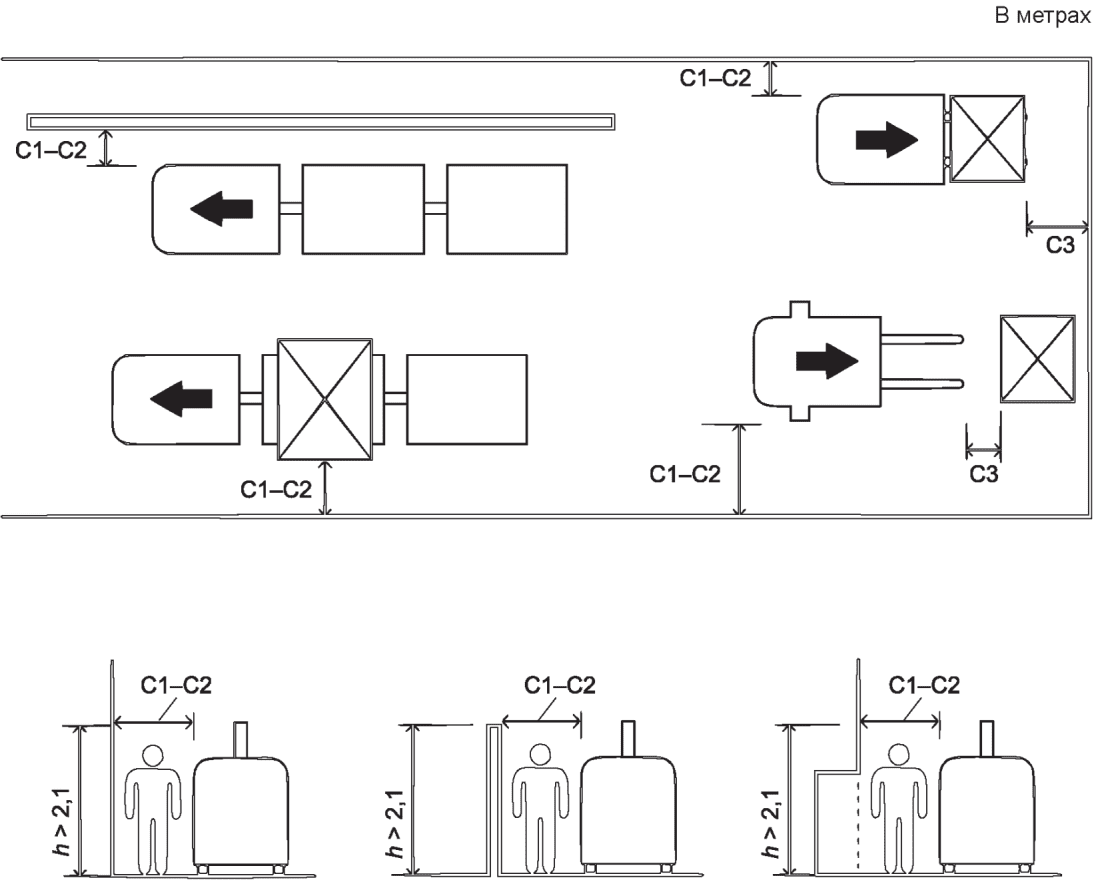
h - высота; C1 - зазор с одной стороны; C2 - зазор с другой
стороны; C3 - зазор от текущего положения до стационарной
замкнутой конструкции или объекта в направлении движения
данным таблицы A.1
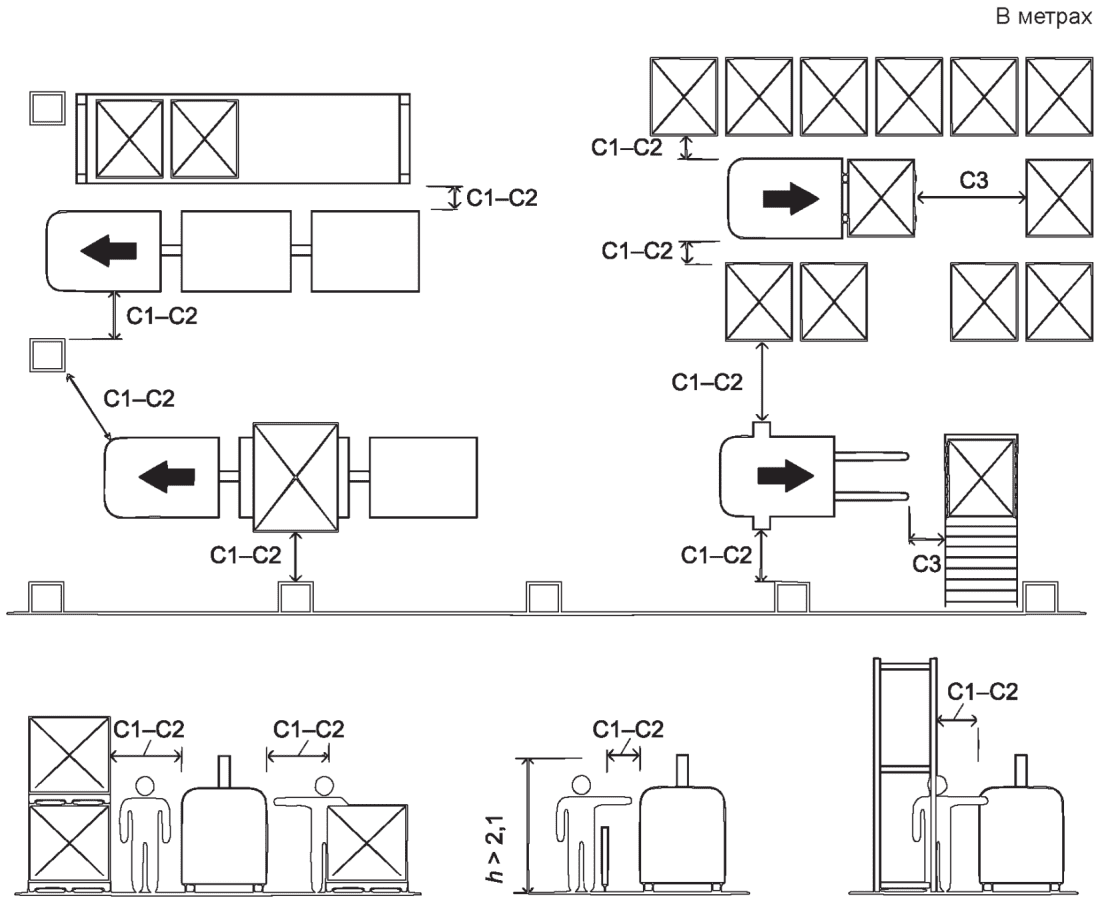
h - высота; C1 - зазор с одной стороны; C2 - зазор с другой
стороны; C3 - зазор от текущего положения до стационарной
конструкции или объекта в направлении движения
соответствующих данным таблицы A.2
Таблица A.2
стационарных замкнутых конструкций и других объектов:
стеллажей, колонн, складов контейнеров, известных
или ожидаемых объектов, с учетом зазоров и средств
обнаружения людей
Зона | Зазор между ТЛР с его грузом и стационарной конструкцией или объектом | Зазор от текущего положения до стационарной замкнутой конструкции или объекта в направлении движения C3, мм | Средства обнаружения людей в направлении движения PLd | Максимальная скорость, м/с | Требуемая функция останова, достижимая в пределах 600 мм | Требуемая разметка опорной поверхности или дополнительные предупреждения | Автоматический перезапуск разрешен | ||
Зазор с одной стороны C1, мм | Зазор с другой стороны C2, мм | ||||||||
1a | > 500 | > 500 | > 500 | Активны | Номинальная скорость | Рабочая | Нет | Нет | Да |
1b | Блокированы | 0,3 | Опасная рабочая | Да | |||||
2a | < 500 | 0,7 | Да | ||||||
2b | Блокированы | 0,3 | |||||||
3a | < 500 | > 500 | Активны | 1,2 | Да | ||||
3b | Блокированы | 0,3 | |||||||
4a | < 500 | 0,7 | Да | ||||||
4b | Блокированы | 0,3 | |||||||
5a | < 500 | Активны | 1,2 | ||||||
5b | Блокированы | 0,3 | Ограниченная | ||||||
Активны | Номинальная скорость | Нет | Нет | ||||||
6a | 0,3 | Опасная рабочая | |||||||
6b | Блокированы | 0,3 | Ограниченная | ||||||
<a> Таблица A.2 не применима к изолированным зонам. <b> Блокировка средств обнаружения людей может быть применена в соответствии с 4.8.2.3. <c> В конкретных случаях автоматическая перезагрузка разрешена без средств обнаружения людей, если боковой зазор составляет > 500 мм, по крайней мере, с одной стороны или если зазор > 500 мм от текущего положения до стационарной замкнутой конструкции или объекта в направлении движения. | |||||||||
Должен быть обеспечен минимальный зазор - 0,5 м (по ширине) и 2,1 м (по высоте), с обеих сторон трассы ТЛР. Зазор следует измерять между трассой и расположенными вдоль нее стационарными конструкциями.
Зона с недостаточным зазором (см. A.2.1) или зона, которую невозможно защитить с помощью средств обнаружения людей, должна быть обозначена надлежащим образом как опасная рабочая зона (см. таблицы A.1 и A.2). Опасная рабочая зона должна быть определена в соответствии с 6.3.2.2.
В опасной рабочей зоне скорость ТЛР должна соответствовать значениям, указанным в таблицах A.1 и A.2, а ТЛР должен подавать дополнительные звуковые и/или визуальные предупредительные сигналы.
При недостаточном зазоре или отсутствии маршрута эвакуации для пешеходов шириной не менее 0,5 м и высотой 2,1 м (см. таблицы A.1 и A.2 с размерами зазоров C1, C2 и C3) средства обнаружения людей должны быть активными, пока расстояние между краем активной зоны обнаружения ЗЭЧА и окружающими объектами (например, штабелями) не станет равным или меньше 180 мм, чтобы гарантировать отсутствие в этой зоне людей.
Пример - Одним из примеров опасной рабочей зоны может быть участок перемещения груза (см. A.2.5).
Зона с недостаточным зазором (см. A.2.1), которая не может быть защищена с помощью средств обнаружения людей в соответствии с 4.8.2.1, должна быть обозначена надлежащим образом как ограниченная зона (см. таблицы A.1 и A.2).
Пример - Примером ограниченной зоны может быть склад контейнеров или предельно узкий проход.
Ограниченная зона должна:
a) быть обозначена в соответствии с 6.3.2.2;
b) обеспечивать доступ только для уполномоченного персонала, прошедшего обучение по конкретным видам опасностей;
d) быть оснащена периметровыми стационарными ограждениями, соответствующими требованиям 4.1.6 и ГОСТ ISO 13857, высотой не менее 2,1 м;
e) иметь подвижное защитное ограждение (например, дверь), соответствующее требованиям A.2.3.2, обеспечивающее доступ только для уполномоченного персонала.
Подвижное защитное ограждение (например, дверь) в ограниченной зоне должно быть спроектировано так, чтобы:
a) открываться наружу из ограниченной зоны;
b) открываться снаружи только ключом или другими средствами идентификации;
c) открываться изнутри без ключа, даже если дверь закрыта и заперта;
d) иметь размеры в соответствии с ГОСТ Р ИСО 14122-2-2010, 4.2.2 (дверь высотой 2,1 м и шириной 0,8 м).
В ограниченной зоне скорость ТЛР должна соответствовать значениям, указанным в таблицах A.1 и A.2, а ТЛР должен подавать дополнительные звуковые и/или визуальные предупредительные сигналы.
Доступ для ТЛР должен быть оснащен ЗЭЧА в соответствии с 4.1.10 и обеспечивать выполнение следующих дополнительных требований:
a) должна быть предусмотрена функция блокировки, обеспечивающая блокировку ЗЭЧА для проезда тех ТЛР, которым разрешен въезд в данную ограниченную зону или выезд из нее. Блокировка ЗЭЧА должна прекратиться максимально быстро, например: после того, как ТЛР или груз выйдет за пределы ограниченной зоны на 180 мм, в зависимости от того, что из них больше;
b) если ЗЭЧА приведена в действие, то возобновление движения ТЛР или перезапуск ТЛР должны быть осуществлены только после повторного включения ЗЭЧА и выдачи команды перезапуска вручную извне ограниченной зоны уполномоченным лицом. Если отсутствует видимость всей ограниченной зоны, то должны быть предусмотрены средства, обеспечивающие подтверждения того, что все люди покинули данную зону (например, непосредственно или с помощью визуальных средств, таких как зеркала или системы видеонаблюдения);
c) при любом обнаружении данной ЗЭЧА присутствия человека или неопознанного объекта скорость всех ТЛР в ограниченной зоне должна быть снижена в соответствии с таблицей A.1 или A.2 для эксплуатационных опасностей либо все ТЛР в ограниченной зоне должны остановиться.
Зона, где средства обнаружения людей могут отсутствовать и где разрешена любая скорость. Данная зона должна быть обозначена как "изолированная зона" и отмечена надлежащим образом.
Изолированная зона должна:
a) быть маркирована в соответствии с 6.3.2.2;
d) быть оснащена периметровыми стационарными ограждениями, соответствующими требованиям 4.1.6 и ГОСТ ISO 13857, высотой не менее 2,1 м;
e) иметь подвижное защитное ограждение (например, дверь), соответствующее требованиям A.2.4.2 и обеспечивающее доступ только для уполномоченного персонала.
Должна быть установлена дверь, которая является подвижным защитным ограждением с механизмом блокировки. Механизм блокировки должен соответствовать требованиям 4.1.7. Механизм блокировки должен останавливать ТЛР при открывании двери.
Данная дверь должна быть спроектирована так, чтобы:
a) открываться наружу из изолированной зоны;
b) открываться снаружи только ключом или другими средствами идентификации;
c) открываться изнутри без ключа, даже если дверь закрыта и заперта;
d) для возобновления движения ТЛР выполнить следующие условия:
i) дверь должна быть закрыта и заперта,
ii) уполномоченное лицо должно проверить, что в изолированной зоне отсутствуют люди (например, с помощью визуальной проверки, камеры, датчиков),
iii) уполномоченное лицо должно подать команду на возобновление движения извне изолированной зоны (например, с помощью ключа, кода, магнитной карты).
Доступ ТЛР в изолированную зону и выход из нее должен быть защищен с помощью ЗЭЧА, соответствующей 4.1.10, а также выполнением следующих требований:
a) должна быть предусмотрена функция блокировки, обеспечивающая блокировку ЗЭЧА для проезда тех ТЛР, которым разрешен въезд в данную изолированную зону или выезд из нее. Блокировка ЗЭЧА должна прекратиться максимально быстро после проезда ТЛР;
b) приведение в действие (срабатывание) ЗЭЧА должно вызвать остановку тех ТЛР, для которых безопасность зависит от их работы в изолированной зоне. Связанные с обеспечением безопасности элементы данной функции должны соответствовать позиции 29 таблицы 1;
c) если ЗЭЧА приведена в действие, то возобновление движения ТЛР или перезапуск ТЛР должны быть осуществлены только после повторного включения ЗЭЧА и выдачи уполномоченным лицом команды на перезапуск извне изолированной зоны. Если отсутствует видимость всей изолированной зоны, то должны быть предусмотрены средства, обеспечивающие подтверждения того, что все люди покинули данную зону (например, непосредственно или с помощью визуальных средств, таких как зеркала или системы видеонаблюдения).
Данные, приведенные в таблицах A.1 и A.2, не применимы к изолированной зоне.
Участок должен быть организован так, чтобы работы по перемещению груза могли быть выполнены только в заданных местах и расположениях ТЛР.
Если участок перемещения груза не спроектирован с учетом безопасности персонала, то данный участок должен считаться опасной рабочей зоной.
Примечание - Информация и примеры выполнения операций на участке перемещения груза приведены в приложении D.
(справочное)
Таблица B.1 содержит перечень всех значительных опасностей, опасных ситуаций и событий, рассмотренных в настоящем стандарте, идентифицированных с помощью оценки рисков ТЛР и требующих действий для устранения или снижения риска (см. таблицу B.1).
Примечание - Структура данной таблицы основана на структуре таблицы B.1 ГОСТ ISO 12100-2013. Порядок строк внутри группы соответствует функциональности ТЛР.
Таблица B.1
Тип или группа | Источник опасности | Возможные последствия | Структурный элемент настоящего стандарта | |
Механические опасности | Ускорение или замедление (кинетическая энергия) - подвижность техники - движущиеся элементы - вращающиеся элементы | Попадание под колеса - раздавливание - затягивание или захват - удар | Требования к электрооборудованию | |
Компоненты, накапливающие энергию | ||||
Защитные ограждения | ||||
Блокирующие устройства для защитных ограждений | ||||
Двуручные устройства управления | ||||
Исключение возможности автоматического перезапуска | ||||
Защита ног | ||||
Транспортирование ТЛР и съемной оснастки | ||||
Сиденья | ||||
Ошибки при монтаже | ||||
Обычная остановка | ||||
Рабочая остановка | ||||
Тормозная система | ||||
Управление скоростью | ||||
Работа с грузом | ||||
Рулевое управление | ||||
Устойчивость | ||||
Защитные устройства и дополнительные меры | ||||
Режимы работы | ||||
ТЛР, предназначенные для буксировки прицепов | ||||
Элементы системы управления, связанные с обеспечением безопасности | ||||
Конвейеры, установленные на ТЛР | ||||
Системы предупреждения | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Элементы с острыми углами - сближение движущихся частей с неподвижными - режущие элементы - острые края | Раздавливание - разрез или разрыв - затягивание или захват - запутывание - рассечение - колотые раны, проколы | Общие требования | ||
Компоненты, накапливающие энергию | ||||
Края или углы | ||||
Защитные ограждения | ||||
Блокирующие устройства для защитных ограждений | ||||
Детали трансмиссии | ||||
Защитная электрочувствительная аппаратура | ||||
Реагирующие на давление защитные устройства | ||||
Средства доступа | ||||
Управление в ручном режиме | ||||
Работа с грузом | ||||
Защитные устройства и дополнительные меры | ||||
Режимы работы | ||||
ТЛР, предназначенные для буксировки прицепов | ||||
Конвейеры, установленные на ТЛР | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Пружинящие элементы | Раздавливание - удар - разрез или разрыв - рассечение - колотые раны, проколы | Компоненты, накапливающие энергию | ||
Информация для пользователей | ||||
Падающие объекты | Раздавливание - удар | Компоненты, накапливающие энергию | ||
Защитные конструкции | ||||
Работа с грузом | ||||
Устойчивость | ||||
Аварийный останов | ||||
Режимы работы | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Сила тяжести (накопленная энергия) | Раздавливание - удар | Компоненты, накапливающие энергию | ||
Работа с грузом | ||||
Устойчивость | ||||
Аварийный останов | ||||
Режимы работы | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Высокое давление | Попадание жидкости под кожу | Компоненты, накапливающие энергию | ||
Гидравлические системы | ||||
Пневматические системы | ||||
Информация для пользователей | ||||
Неустойчивость | Опасность поскользнуться, споткнуться и упасть - раздавливание - удар | Управление скоростью | ||
Работа с грузом | ||||
Рулевое управление | ||||
Устойчивость | ||||
Аварийный останов | ||||
Режимы работы | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Электрические опасности | Электрическая дуга - электромагнитные явления - электростатические явления - токоведущие части - приближение людей к токоведущим частям под высоким напряжением - перегрузка - части, ставшие токоведущими в результате неисправности - короткое замыкание - тепловое излучение | Ожог - химическое воздействие - поражение электрическим током - падение, отбрасывание - пожар - выброс расплавленных частиц - шок | Требования к электрооборудованию | |
Электростатические заряды | ||||
Ошибки при монтаже | ||||
Автоматическая зарядка аккумуляторной батареи | ||||
Аварийный останов | ||||
Устойчивость к электромагнитным помехам | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Термические опасности | Взрыв - пламя - объекты или материалы с экстремально высокой или низкой температурой - излучение от источников тепла | Ожог - обезвоживание - неприятные ощущения - обморожение - воздействие излучения источников тепла - ошпаривание | Нормальные климатические условия | |
Требования к электрооборудованию | ||||
Высокая температура | ||||
Автоматическая зарядка аккумуляторной батареи | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Опасности от шума | В ТЛР, соответствующих настоящему стандарту отсутствует источник данного вида опасностей | - | - | |
Опасности, вызванные излучением | ||||
Опасности, вызванные материалами и веществами | Легковоспламеняющиеся материалы - взрывчатые вещества - огнеопасные материалы - жидкости - испарения - газ | Затруднение дыхания, удушье - рак - окисление - воздействие на репродуктивную систему - взрыв - пожар - инфекция - мутация - отравление - аллергические реакции | Требования к электрооборудованию | |
Выброс отработанных газов | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей Взрывоопасные среды исключены из рассмотрения в разделе "Область применения" | ||||
Опасности, связанные с несоблюдением эргономических принципов конструирования | Затрудненный доступ - неадекватная конструкция или расположение устройств визуальной индикации - неадекватная конструкция, расположение или идентификация органов ручного управления - чрезмерные усилия - недостатки местного освещения - умственная перегрузка или недостаточная нагрузка - неудобная поза - часто повторяющиеся одинаковые движения - неадекватный обзор | Неприятные ощущения - усталость - нарушение мускульно-скелетных функций - стресс - прочие последствия (например, механические или электрические опасности), вызванные ошибками, совершаемыми человеком | Нормальные климатические условия | |
Требования к электрооборудованию | ||||
Края или углы | ||||
Двуручные устройства управления | ||||
Исключение возможности автоматического перезапуска | ||||
Защита ног | ||||
Транспортирование ТЛР и съемной оснастки | ||||
Сиденья | ||||
Средства доступа | ||||
Доступ и аварийный выход | ||||
Управление в ручном режиме | ||||
Ошибки при монтаже | ||||
Режимы работы | ||||
Системы предупреждения | ||||
Верификация требований безопасности, мер по защите и мер по снижению риска | ||||
Информация для пользователей | ||||
Опасности, связанные с окружающей средой, в которой используется ТЛР | Пыль и пониженная видимость - электромагнитные возмущения - молния - влажность - температурный режим - вода - недостаток кислорода | Ожог - легкое недомогание - опасность поскользнуться и упасть - удушье - все прочие последствия воздействия данных источников опасностей на ТЛР или его части | Нормальные климатические условия | |
Устойчивость к электромагнитным помехам | ||||
Информация для пользователей | ||||
Сочетание опасностей | Например, часто повторяющиеся одинаковые движения + чрезмерные усилия + высокая температура окружающей среды | Например, обезвоживание, ослабление внимания, тепловой удар | Нормальные климатические условия | |
Информация для пользователей | ||||
(обязательное)
C.1 Технические характеристики ТЛР с грузоподъемным механизмом
Номинальную грузоподъемность Q определяют при соблюдении следующих условий (см. рисунок C.1):
- центр масс груза расположен на номинальном расстоянии от центра нагрузки D (см. C.3);
- груз вертикально поднят на номинальную высоту подъема H (см. C.2);
- ТЛР оснащен двухступенчатым грузоподъемным механизмом, у которого максимальная высота подъема равна номинальной высоте подъема.
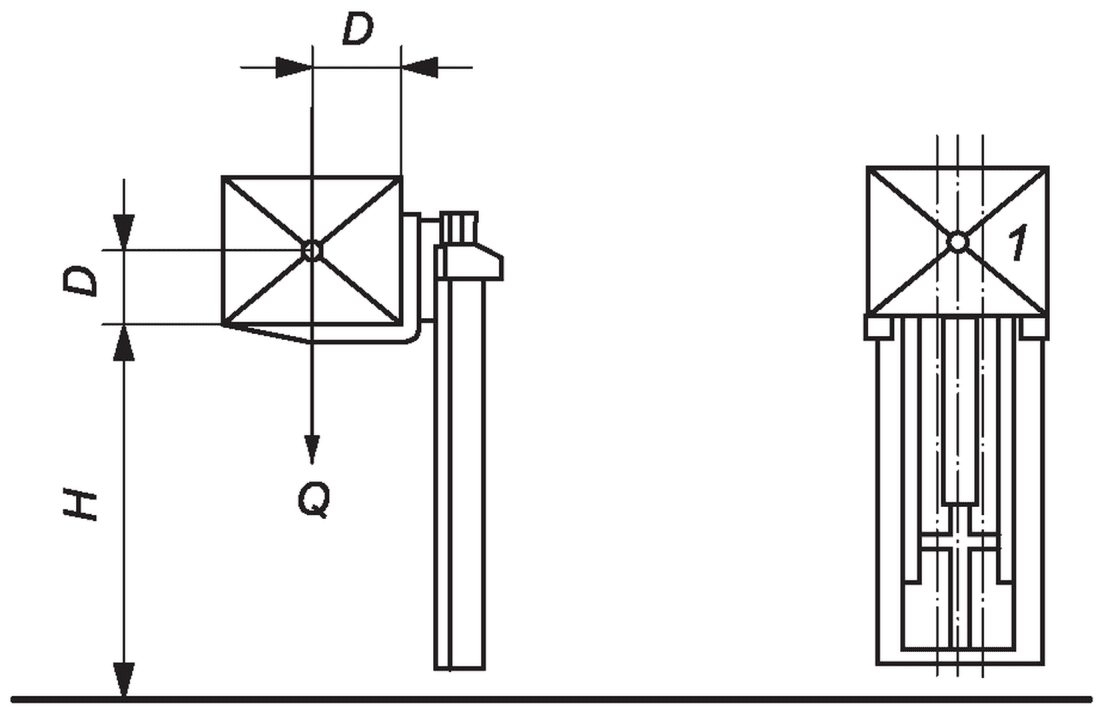
1 - центр массы груза, расположенный в продольной плоскости
симметрии между вертикальными стойками грузоподъемного
механизма; D - номинальное расстояние центра груза;
H - номинальная высота подъема;
Q - номинальная грузоподъемность
номинальной грузоподъемности
Если на ТЛР не установлен двухступенчатый грузоподъемный механизм, то ему соответствует такая же номинальная грузоподъемность при номинальной высоте подъема, как и в присутствии грузоподъемного механизма.
Значения номинальной высоты подъема H, выраженные в миллиметрах и измеренные от земли до верхней поверхности вил или подъемной платформы, имеют следующие значения для ТЛР, соответствующих настоящему стандарту:
- для ТЛР, предназначенных для штабелирования поддонов, и уравновешенных ТЛР с номинальной нагрузкой не более 1000 кг - H = 2500 мм;
- для всех других типов ТЛР с номинальной нагрузкой не более 10 000 кг включительно - H = 3300 мм;
- для всех других типов ТЛР с номинальной нагрузкой свыше 10 000 кг - H = 5000 мм.
Номинальное расстояние центра груза D, выраженное в миллиметрах, измеряют от центра масс груза до передней поверхности стойки вилочного захвата по горизонтали и до верхней грани лезвия вилочного захвата по вертикали.
Для уравновешенных ТЛР значения D указаны в таблице C.1.
Таблица C.1
Номинальная грузоподъемность Q, кг | Номинальное расстояние центра груза D, мм | |||||
400 | 500 | 600 | 900 | 1200 | ||
0 | < 1000 | X | - | X | - | - |
> 1000 | < 5000 | - | X | X | - | - |
> 5000 | < 10 000 | - | - | X | X | - |
> 10 000 | < 20 000 | - | - | X | X | X |
> 20 000 | < 25 000 | - | - | - | X | X |
> 25 000 | - | - | - | - | X | |
Примечание - X - применимо для данного значения номинальной нагрузки. | ||||||
Для односторонних ТЛР с боковой загрузкой и ТЛР с боковой и передней загрузками значение D задает изготовитель.
Для ТЛР специального применения, у которых значения расстояния центра груза отличаются от указанных в таблице C.1, следует задать соответствующую номинальную грузоподъемность.
Для всех других типов ТЛР с номинальной грузоподъемностью не более 10 000 кг D равно 600 мм.
(справочное)
Если операции по перемещению грузов выполнены за пределами ограниченной или изолированной зоны, то они должны быть организованы таким образом, чтобы снизить риск травмирования людей жесткими элементами ТЛР (например, шасси, вилами) или его грузом. Примеры показаны на рисунках D.1 - D.4.
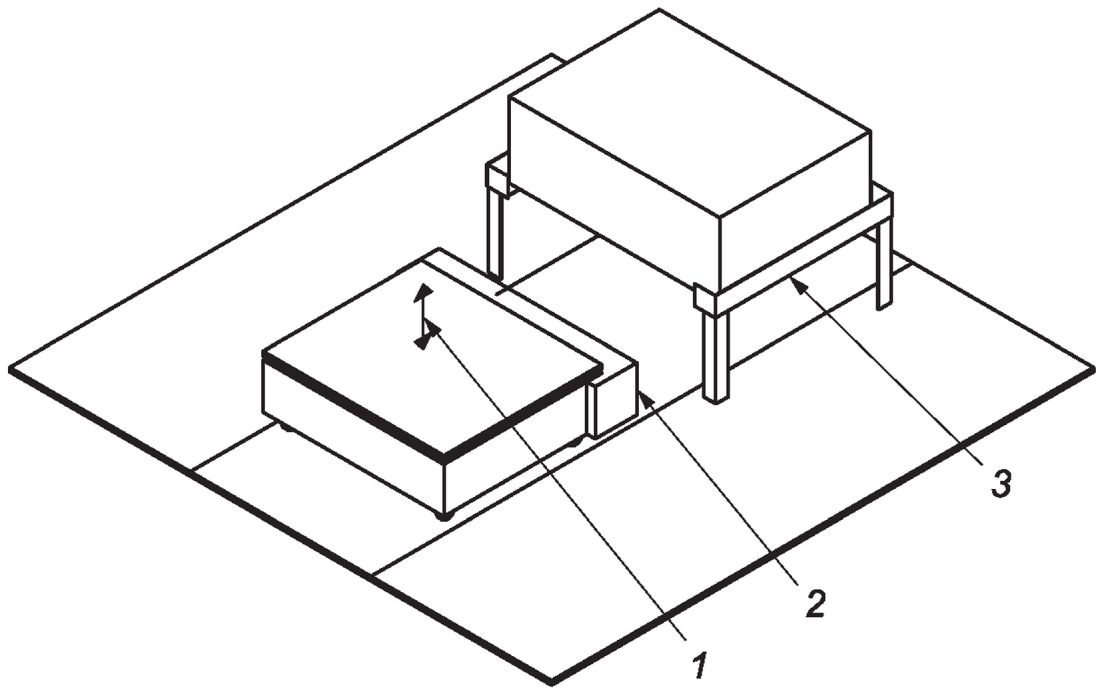
1 - подъемный стол; 2 - бампер;
3 - защитное устройство или ограждение
ТЛР со встроенным подъемным столом
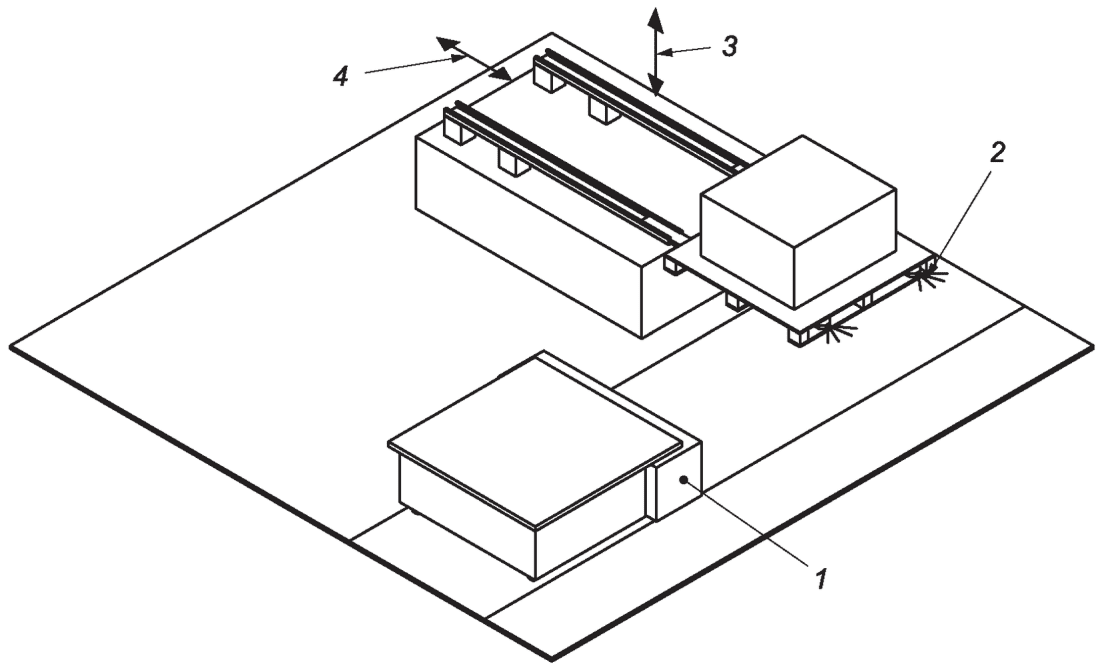
1 - бампер; 2 - датчики; 3 - подъемный механизм;
4 - телескопические вилы
Рисунок D.2 - Интерфейс станции перемещения груза между ТЛР
и телескопическими вилами
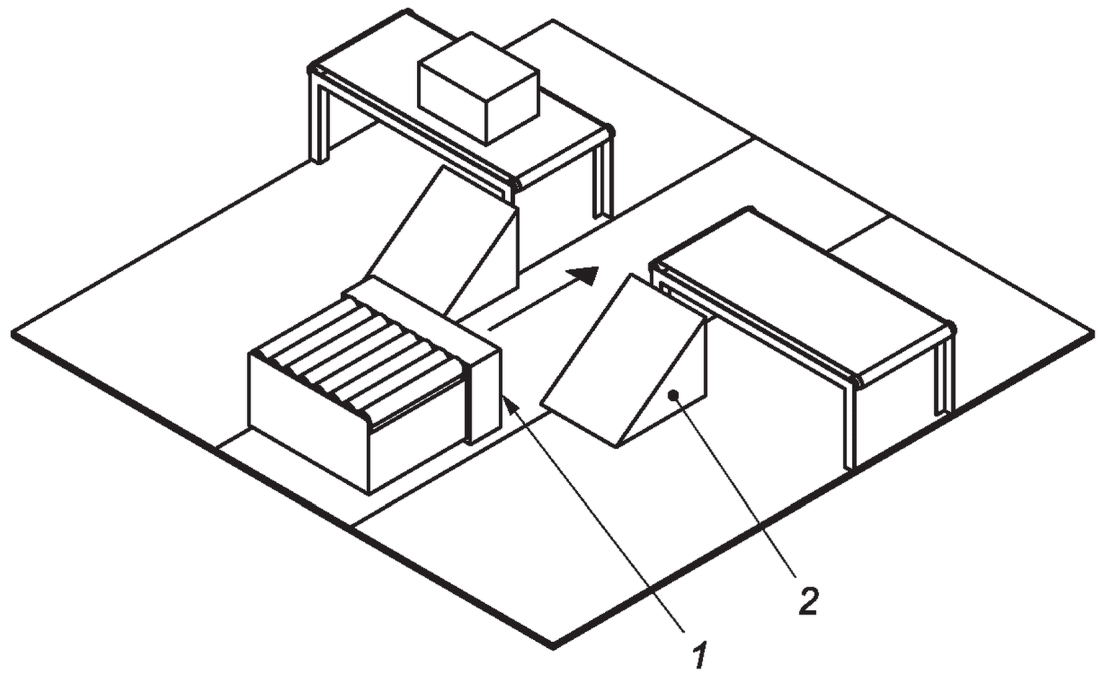
1 - бампер; 2 - механическое оборудование, предотвращающее
нахождение человека в опасной зоне у конвейера
Рисунок D.3 - Станция перемещения груза
с прохождением ТЛР через конвейер
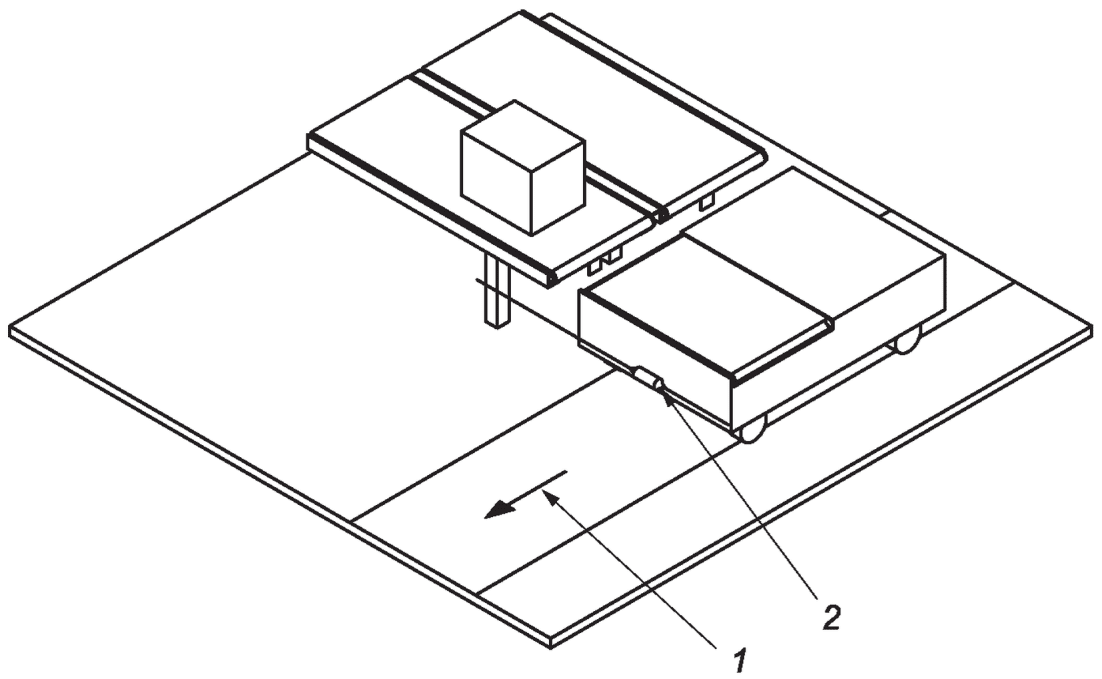
1 - направление движения; 2 - виртуальный бампер (лазер)
движущимся у края конвейера
(обязательное)
МЕР ПО ЗАЩИТЕ И СНИЖЕНИЮ РИСКА
В таблице E.1 определены методы, используемые при верификации требований безопасности, мер по защите и мер по снижению риска для ТЛР.
Таблица E.1
мер по защите и мер по снижению риска для ТЛР
Структурный элемент настоящего стандарта | Метод верификации | |
Требования по обеспечению безопасности и мероприятия по охране труда и снижению риска для здоровья | ||
Общие положения | - | |
Общие требования | D | |
Нормальные климатические условия | ||
Требования к электрооборудованию | D, I, M, C | |
Компоненты, накапливающие энергию | D, I | |
Края или углы | ||
Защитные ограждения | ||
Блокирующие устройства для защитных ограждений | ||
Двуручные устройства управления | ||
Элементы трансмиссии | ||
Защитная электрочувствительная аппаратура | ||
Реагирующие на давление защитные устройства | ||
Гидравлические системы | ||
Пневматические системы | ||
Исключение возможности автоматического перезапуска | D, F | |
Защита ног | D | |
Транспортирование ТЛР и съемной оснастки | D, I | |
Сиденья | ||
Средства доступа | ||
Высокая температура | ||
Выброс отработанных газов | ||
Доступ и аварийный выход | ||
Управление в ручном режиме | ||
Электростатические заряды | ||
Защитные конструкции | ||
Ошибки при монтаже | ||
Обычная остановка | ||
Рабочая остановка | ||
Тормозная система | D, C, F | |
Управление скоростью | ||
Автоматическая зарядка аккумуляторной батареи | ||
Работа с грузом | ||
Рулевое управление | ||
Устойчивость | ||
Защитные устройства и дополнительные меры | - | |
Аварийный останов | D, C, I | |
Обнаружение людей на трассе | - | |
Обнаружение людей при движении по заданной трассе в автоматическом режиме | ||
D, I | ||
D, F | ||
C, M, F | ||
Меры в тех случаях, когда требования, установленные в 4.8.2.1, не полностью применимы | ||
I, M | ||
I, F | ||
D, C, F | ||
Блокировка средств обнаружения людей | D, C, M | |
Игнорирование средств обнаружения людей | D, C, F | |
Вывод из активного состояния средств обнаружения людей | ||
Выбор областей активного обнаружения | ||
Режимы работы | ||
Общие положения | D, I | |
Автоматический режим | ||
Конфигурация | D, C, F | |
Автоматический режим, комбинированный с управлением оператором | D, C | |
D, F | ||
Автоматический режим с работником | C | |
D, C, I | ||
D, F | ||
D, I | ||
D, F | ||
D, M | ||
Ручной режим | ||
Ручной режим с оператором | - | |
D, C, I | ||
D, I | ||
D, F | ||
D, I, F | ||
D, F | ||
ТЛР, управляемый идущим рядом с ним оператором с помощью рукоятки | C | |
D | ||
D, I | ||
D, F | ||
Режим технического обслуживания | C | |
D, F | ||
D, I | ||
D, F | ||
D, I | ||
D, F | ||
D, I | ||
D, F | ||
ТЛР, предназначенные для буксировки прицепов | F | |
D | ||
D, F | ||
Элементы системы управления, связанные с обеспечением безопасности | D, C | |
Устойчивость к электромагнитным помехам | F | |
Конвейеры, установленные на ТЛР | - | |
ТЛР, оснащенные конвейерами | C | |
D, F | ||
Конвейеры | D, M, F | |
Системы предупреждения | D, I, F | |
Верификация требований безопасности, мер по защите и мер по снижению риска | ||
Общие положения | F | |
Испытания на обнаружение людей | ||
Испытания на устойчивость | ||
Соответствие назначению | ||
Требования к подготовке рабочих зон | ||
Общие положения | I | |
Зоны | - | |
Рабочая зона | M | |
Опасная рабочая зона | I, M | |
Ограниченная зона | ||
Общие положения | I | |
I, M | ||
I | ||
Доступ для пешеходов | F | |
Скорость ТЛР | ||
Доступ для ТЛР в ограниченную зону и выход из нее | D, F | |
Изолированная зона | - | |
Общие положения | F | |
I | ||
I, M | ||
F | ||
Доступ для пешего уполномоченного персонала | D, F | |
Доступ ТЛР в изолированную зону и из нее | D | |
I | ||
F | ||
Участок перемещения груза | I | |
F | ||
Метод определения номинальной грузоподъемности | D, C | |
D - проверка конструкции; C - расчет; I - осмотр (визуальный или на слух); M - измерение; F - функциональное испытание. | ||
(справочное)
СТАНДАРТАМ, ИСПОЛЬЗОВАННЫМ В КАЧЕСТВЕ ССЫЛОЧНЫХ
В ПРИМЕНЕННОМ СТАНДАРТЕ
Таблица ДА.1
Обозначение ссылочного национального или межгосударственного стандарта | Степень соответствия | Обозначение и наименование ссылочного стандарта |
IDT | ISO 4413:2010 "Гидроприводы. Общие правила и требования безопасности для систем и их компонентов" | |
IDT | ISO 4414:2010 "Пневмоприводы. Общие правила и требования безопасности для систем и их компонентов" | |
IDT | ISO 12100:2010 "Безопасность машин. Основные принципы конструирования. Оценки риска и снижения риска" | |
IDT | ISO 2867:2011 "Машины землеройные. Системы доступа" | |
Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT - идентичные стандарты. | ||
УДК 621.865.8:629.78:007.52:006.86:006.354 | ОКС 25.040.30 |
Ключевые слова: роботы, робототехнические устройства, транспортные логистические роботы, требования безопасности, оценка соответствия | |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/16/gost_88904.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|