

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: ФГБУ "Институт стандартизации", 2024 Примечание к документу Документ введен в действие с 01.01.2025. Название документа "ГОСТ Р ИСО 10360-10-2024. Национальный стандарт Российской Федерации. Геометрические характеристики изделий. Приемочные и перепроверочные испытания координатно-измерительных систем (КИС). Часть 10. Лазерные трекеры" (утв. и введен в действие Приказом Росстандарта от 30.10.2024 N 1556-ст) "ГОСТ Р ИСО 10360-10-2024. Национальный стандарт Российской Федерации. Геометрические характеристики изделий. Приемочные и перепроверочные испытания координатно-измерительных систем (КИС). Часть 10. Лазерные трекеры"
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

 (поворот вокруг вертикальной оси - базовой оси) и зенит
 (угол выше горизонтальной плоскости - перпендикуляр к базовой оси).
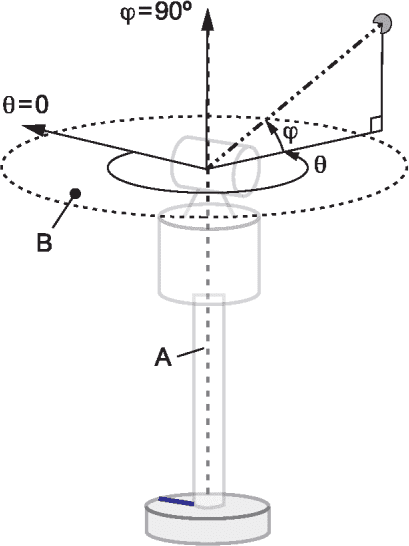
 - угол азимута;
 - угол возвышения
Обозначение | Характеристика |
EVol:L:LT EBi:L:LT | Погрешность измерений длины (длина в одном или двух направлениях), где L - смещение наконечника щупа |
PForm.Sph.1x25:SMR:LT PForm.Sph.1x25:SRC:LT PForm.Sph.1x25:ODR:LT | Погрешность измерений формы, вызванная ощупыванием |
PSize.Sph.1x25:SMR:LT PSize.Sph.1x25:SRC:LT PSize.Sph.1x25:ODR:LT | Погрешность измерений размера, вызванная ощупыванием |
LDia.2x1:P&R:LT | Погрешность определения местоположения (с помощью двусторонних тестов) |
EVol:L:LT,MPE EBi:L:LT,MPE | Пределы допускаемой погрешности измерений длины, где L - смещение наконечника щупа |
PForm.Sph.1x25:SMR:LT,MPE | Предел допускаемой погрешности измерений формы, вызванной ощупыванием |
PSize.Sph.1x25:SMR:LT,MPE | Предел допускаемой погрешности измерений размера, вызванной ощупыванием |
LDia.2x1:P&R:LT,MPE | Предел допускаемой погрешности определения местоположения (с помощью двусторонних тестов) |
Испытания дополнительного датчика - SRC | |
PForm.Sph.1x25:SRC:LT | Погрешность измерений формы при использовании SRC |
PSize.Sph.1x25:SRC:LT | Погрешность измерений размера при использовании SRC |
PDia.15x1:SRC:LT | Погрешность измерений ориентации при использовании SRC |
PForm.Sph.1x25:SRC:LT,MPE | Предел допускаемой погрешности измерений формы при использовании SRC |
PSize.Sph.1x25:SRC:LT,MPE | Предел допускаемой погрешности измерений размера при использовании SRC |
PDia.15x1:SRC:LT,MPE | Предел допускаемой погрешности определения ориентации при использовании SRC |
Испытания дополнительного датчика - ODR | |
PForm.Sph.1x25:ODR:LT | Погрешность измерений формы при использовании ODR (25 точек) |
PForm.Sph.D95%:ODR:LT | Погрешность измерений формы при использовании ODR (95% точек) |
PSize.Sph.1x25:ODR:LT | Погрешность измерений размера при использовании ODR (25 точек) |
PSize.Sph.All:ODR:LT | Погрешность измерений размера при использовании ODR (все точки) |
PForm.Pla.D95%:ODR:LT | Погрешность измерения плоскости при использовании ODR (95% точек) |
PForm.Sph.1x25:ODR:LT,MPE | Предел допускаемой погрешности измерений формы при использовании ODR (25 точек) |
PForm.Sph.D95%:ODR:LT,MPE | Предел допускаемой погрешности измерений формы при использовании ODR (95% точек) |
PSize.Sph.1x25:ODR:LT,MPE | Предел допускаемой погрешности измерений размера при использовании ODR (25 точек) |
PSize.Sph.All:ODR:LT,MPE | Пределы допускаемой погрешности измерений размера при использовании ODR (все точки) |
EForm.Pla.D95%:ODR:LT,MPE | Пределы допускаемой погрешности измерений формы плоской пластины при использовании ODR (95% точек) |
Испытание мультисенсорного датчика | |
PForm.Sph.nx25::MPS.LT | Погрешность измерений формы при использовании мультисенсорных датчиков |
PSize.Sph.nx25::MPS.LT | Погрешность измерений размера при использовании мультисенсорных датчиков |
LDia.nx25::MPS.LT | Погрешность определения местоположения при использовании мультисенсорных датчиков |
PForm.Sph.nx25::MPS.LT,MPE | Предел допускаемой погрешности измерений формы при использовании мультисенсорных датчиков |
PSize.Sph.nx25::MPS.LT,MPE | Предел допускаемой погрешности измерений размера при использовании мультисенсорных датчиков |
LDia.nx25::MPS.LT,MPE | Предел допускаемой погрешности определения местоположения при использовании мультисенсорных датчиков |
Примечания
1 Для общего случая при измерении длины с SMR L будет равна 0 (например, EBi:0:LT).
2 Погрешности конкретных комбинаций датчиков при использовании мультисенсорных датчиков зависят от датчиков, поставляемых с системой лазерного слежения. Комбинация может быть явно зафиксирована в символе, например PSize.Sph.2x25:ODS,SMR:MPS.LT, где символы, обозначающие датчики, перечислены в алфавитном порядке.
3 При использовании нескольких мультисенсорных датчиков, n (где n x 25) - количество задействованных датчиков (n >= 2).
Пределы допускаемых условий окружающей среды, таких как температурный режим, атмосферное давление, влажность и вибрация в месте эксплуатации или испытаний, влияющие на результаты измерений, определяет:
- изготовитель в случае приемочных испытаний;
- пользователь в случае перепроверочных испытаний.
В обоих случаях пользователь волен выбирать условия окружающей среды, при которых будут проводиться испытания в указанных пределах (форма 1 в приложении A является рекомендуемым методом определения этих условий).
Если пользователь желает, чтобы испытания проводились в условиях окружающей среды, отличных от условий окружающей среды испытательного полигона (например, при повышенной или пониженной температуре), то между сторонами должно быть достигнуто соглашение о том, кто несет расходы по кондиционированию окружающей среды.
Условия, установленные изготовителем для выполнения требований по MPE, должны быть указаны (как указано, например в спецификации).
Кроме того, лазерный трекер должен эксплуатироваться с использованием процедур, приведенных изготовителем в руководстве по эксплуатации при испытаниях, которые приведены в разделе 6. Конкретные области в руководстве производителя, которые необходимо соблюдать, включают:
a) циклы запуска/прогрева машины,
b) процедуры компенсации машины,
c) процедуры очистки светоотражателя и гнезд,
d) специализацию SMR или SRC,
e) местоположение, тип и количество датчиков окружающей среды (например, "метеостанция"), а также
f) расположение, тип, количество термодатчиков на детали,
g) стабильность и виброизоляцию при установке.
Следующие:
- приемочные испытания выполняются в соответствии с требованиями и процедурами изготовителя, соответствующими настоящему стандарту;
- перепроверочные испытания выполняются в соответствии с требованиями пользователя и процедурами изготовителя.
Если технические характеристики позволяют, лазерный трекер может быть испытан при ориентации, отличной от обычной вертикальной. В каждом случае азимут и визирные углы (вертикальный угол) будут ориентированы относительно трекера. Положение и ориентация мер длины относительно трекера должны быть четко определены до начала испытаний. В общем случае меры длины не вращаются вместе с трекером. Таким образом, положение датчика и мер будут поддерживать фиксированную связь относительно неподвижной оси лазерного трекера (то есть они будут вращаться вместе с лазерным трекером). Например, если трекер установлен с горизонтальной неподвижной осью, то направления "выше" и "ниже", описанные в таблицах 2 и 3, будут параллельны неподвижной оси.
Если при обработке результатов испытаний используется аппроксимация по методу наименьших квадратов (Гауссова), то она должна быть применена относительно всех результатов, если только явно не указаны ограничения на аппроксимацию.
Поскольку такие испытания могут быть выполнены быстро и сразу же выявят проблемы с геометрией лазерного трекера и его коррекцией, рекомендуется сначала выполнить их.
6.2.1 Принцип
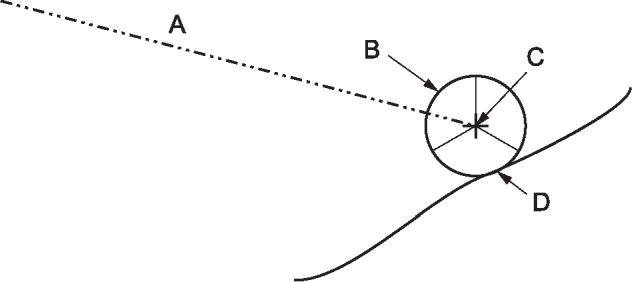
Принцип этой процедуры испытаний заключается в измерении размера и формы поверочной сферы с использованием 25 точек, ощупанных с помощью SMR, SRC или ODR. Дополнительную информацию об испытаниях с помощью датчиков SRC или ODR см. в приложении F или приложении G соответственно. Для определения погрешности формы и размера исследуется аппроксимация сферы по методу наименьших квадратов по результатам измерений 25 точек. Этот анализ выявляет погрешность формы PForm.Sph.1x25:SMR:LT и погрешность размера PSize.Sph.1x25:SMR:LT.
Примечания
1 Исследования погрешности PForm.Sph.1x25:SMR:LT и PSize.Sph.1x25:SMR:LT не применяются к лазерным радиолокационным системам.
2 Существуют процедуры, позволяющие выявить способность системы лазерного трекера находить отдельные точки в пространстве. Эти процедуры не предназначены для проверки каких-либо требований, предоставленных производителем SMR, хотя погрешности SMR повлияют на результаты испытаний.
3 При выполнении этого испытания при использовании сферического светоотражателя SMR повлиять на результаты испытаний могут три типа погрешностей, связанные с SMR. Если сфера, внутри которой установлен отражатель, имеет отклонение от круглости, это повлияет на результат испытания. Кроме того, если зеркальные поверхности, образующие отражатель, не являются взаимно ортогональными, или если точка пересечения их осей не совпадает с центром сферы, это также повлияет на результат испытаний.
6.2.2 Эталонный артефакт
Материальная мера, то есть поверочная сфера, должна иметь номинальный диаметр не менее 10 мм и не более 51 мм. Поверочная сфера должна быть откалибрована по размеру и форме.
Примечание - Возникают трудности при проведении измерения на небольших поверочных сферах из-за проблем с креплением сферы.
6.2.3 Процедура
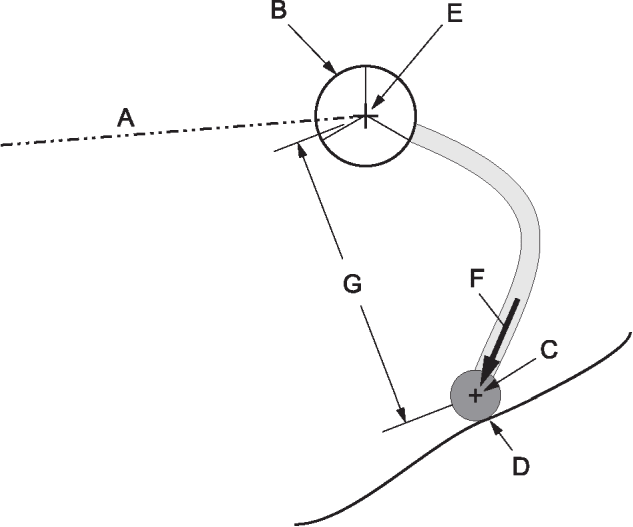
Установите поверочную сферу так, чтобы можно было ощупать всю полусферу. Когда для ощупывания используется установленный сферический отражатель (SMR), опора сферы должна быть ориентирована в сторону от трекера. Для SRC опора должна располагаться за пределами нормального направления ощупывания (см. рисунок 2).
Поверочная сфера должна быть закреплена таким образом, чтобы исключить влияние на погрешность результата измерения изгиба.
Измерьте и запишите результаты измерений 25 точек. Точки должны быть приблизительно равномерно распределены на поверочной полусфере. Их положение пользователь выбирает по своему усмотрению, и, если оно не указано, рекомендуется следующая схема ощупывания (см. рисунок 3):
- одна точка на полюсе сферы;
- четыре точки (равномерно расположенные) на 22,5° ниже полюса;
- восемь точек (равномерно расположенных) на 45° ниже полюса и повернутых на 22,5° относительно предыдущей группы;
- четыре точки (равномерно расположенные) на 67,5° ниже полюса и повернутые на 22,5° относительно предыдущей группы;
- восемь точек (равномерно расположенных) на 90° ниже полюса (т.е. на экваторе) и повернутых на 22,5° относительно предыдущей группы.
Примечание - Из-за ручного характера измерения точек с помощью лазерных трекеров не все рекомендуемые точки могут быть измерены.
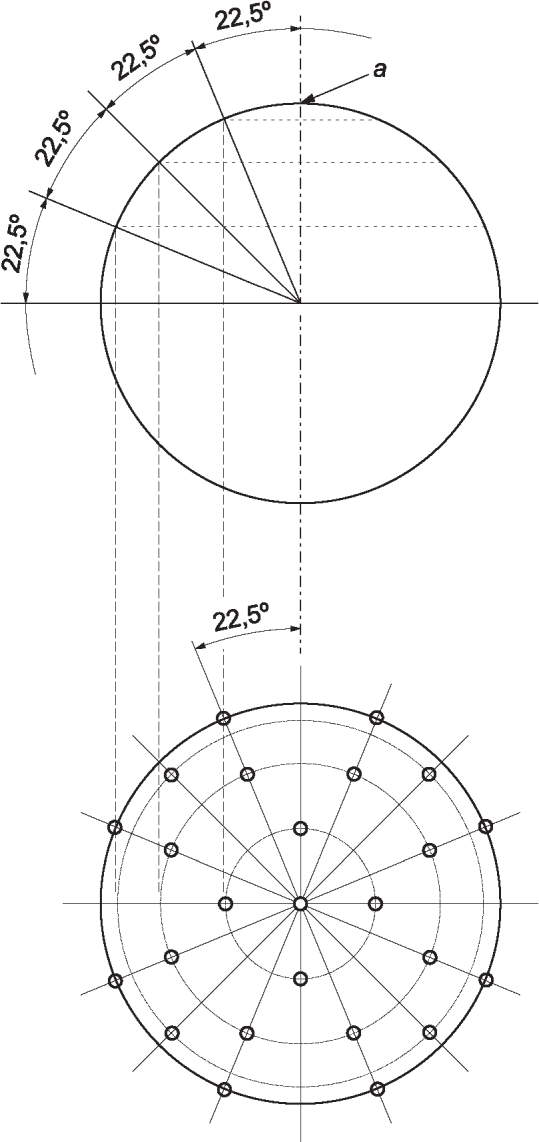
a - полюс
Результаты этих испытаний могут сильно зависеть от расстояния отражателя (SMR) до лазерного трекера, особенно для датчиков SRC и ODR. Поэтому испытание должно проводиться на требуемых расстояниях от лазерного трекера, как указано в таблице 2.
Таблица 2
Расстояние от трекера | Требуемые датчики | Высота относительно центра вращения трекера <b> |
< 2 м <a> | SMR, SRC, ODR | примерно на высоте центра |
примерно 10 м | SRC, ODR | выше или ниже 1 м |
6.2.4 Обработка результатов испытаний
6.2.4.1 Погрешности размера
Используя все 25 измерений, вычислите диаметр сферы по методу наименьших квадратов. Запишите диаметр этой сферы. Разница со знаком между этим диаметром и калиброванным диаметром поверочной сферы, то есть DMEAS - DREF, представляет собой погрешность измерения размера PSize.Sph.1x25xxx.LT (где xxx заменяют SMR, SRC или ODR, в зависимости от обстоятельств).
6.2.4.2 Погрешности измерения формы
Для каждого из 25 измерений вычислите методом наименьших квадратов радиальное расстояние R как расстояние от центра сферы до точки измерения. Запишите диапазон этих значений, то есть Rmax - Rmin, как погрешность формы при ощупывании, PForm.Sph.1x25:xxx:LT (где xxx заменяют на SMR, SRC или ODR, в зависимости от обстоятельств).
6.3.1 Принцип
Принцип этой процедуры испытания заключается в определении геометрических погрешностей лазерного трекера путем двукратного измерения местоположения стационарного отражателя (SMR) в разных конфигурациях трекера. Эти конфигурации получаются путем 1) измерения в нормальном режиме, затем 2) в режиме поворота азимутальной оси примерно на 180°, а затем 3) изменения азимута и угла подъема (незначительно) для повторного захвата светоотражателя. Полученное в результате двух измерений расстояние до отражателя, перпендикулярное к лазерному лучу, дает результат испытания LDia.2x1:P&R:LT.
6.3.2 Эталонный артефакт
Оборудование для этого испытания представляет собой гнездо мишени, которое жестко устанавливается в положениях, указанных в таблице 3.
Таблица 3
Положение при двустороннем тесте | Отражатель не менее чем на 1 м выше высоты центра вращения трекера | Отражатель на высоте центра вращения трекера | Отражатель не менее чем на 1 м ниже высоты центра вращения трекера |
1,5 м от трекера <a> | Позиции от 1 до 3. Выбирается любой из трех азимутальных углов в 120° | Позиции от 4 до 6. Выбирается любой из трех азимутальных углов в 120° | Позиции от 7 до 9. Выбирается любой из трех азимутальных углов в 120° |
6 м от трекера <a> | Позиции от 10 до 12. Выбирается любой из трех азимутальных углов в 120° | Позиции от 13 до 15. Выбирается любой из трех азимутальных углов в 120° | Позиции от 16 до 18. Выбирается любой из трех азимутальных углов в 120° |
Пользователь выбирает расстояние до трекера | Позиция 19 | Позиция 20 | Позиция 21 |
Примечание - Точки испытаний будут иметь одинаковое расположение и ориентацию по отношению к неподвижной оси трекера, если трекер не сориентирован вертикально.
6.3.3 Процедура
Установите гнездо мишени так, чтобы гнездо и его опора не мешали наведению на отражатель. Гнездо мишени должно быть установлено жестко, чтобы свести к минимуму неопределенность в измерениях.
Поместите SMR в гнездо и определите его местоположение, используя два угла и расстояние. Поверните обе угловые оси трекера на соответствующие углы и повторно захватите отражатель. Измерьте это положение отражателя только по углам, используя значение расстояния из первого измерения.
Результаты этих испытаний могут сильно зависеть от расстояния поверочной сферы от лазерного трекера, а также от угловой ориентации трекера. Следовательно, эти испытания должны выполняться на двух расстояниях от лазерного трекера и в трех разных ориентациях, как указано в таблице 3. Расстояние от трекера - это расстояние по горизонтали между трекером и положением отражателя, а угол ориентации является номинальным азимутальным углом трекера при наведении на отражатель.
Результаты двухсторонних испытаний для повторных измерений в одном и том же гнезде SMR могут быть использованы для оценки повторяемости измерительной системы.
6.3.4 Обработка результатов испытаний
Вычислите погрешность местоположения, относящуюся к двум измеренным местоположениям. Расстояние между двумя местоположениями и есть погрешность местоположения, LDia.2x1.P&R.LT, если два измеренных местоположения обозначим ( ,
 , R1) и (
 ,
 , R2) в сферических координатах, вычисленная погрешность местоположения, относящаяся к двум местоположениям, вычисляется как
, , R1) и (, , R2) в сферических координатах, вычисленная погрешность местоположения, относящаяся к двум местоположениям, вычисляется как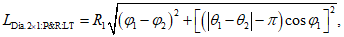
 - угол подъема первого местоположения в радианах;
 - угол подъема второго местоположения в радианах;
 - угол азимута первого местоположения в радианах;
 - угол азимута второго местоположения в радианах;
R1 - расстояние до первого местоположения.
 и
 примерно равны, а
 и
 находятся на расстоянии примерно
 радиан (180 градусов) друг от друга. При вычислении погрешности местоположения используется только первое значение диапазона, R1, поскольку этот тест не предназначен для выявления различий в значениях диапазона. Инструменты, использующие измерение диапазона ADM, будут сообщать второй диапазон, R2, а инструментов, использующих измерение диапазона IFM, не будет.
Примечания
1 В настоящем стандарте угол подъема  равен нулю по горизонтали.
2 Хотя углы  и
 приблизительно равны, прибор может сообщать для них о существенно различающихся значениях (0,1 рад и
 - 0,1 рад), поскольку они появляются в разных местах на энкодере лазерного трекера.
и приблизительно равны, прибор может сообщать для них о существенно различающихся значениях (0,1 рад и - 0,1 рад), поскольку они появляются в разных местах на энкодере лазерного трекера.3 Нижний индекс "Dia" в символе LDia.2x1P&R:LT относится к диаметру минимальной описывающей сферы, содержащей два указанных местоположения. Для двух местоположений этот диаметр представляет собой расстояние между соответствующими точками.
4 Значение, указанное в формуле (1), является приближением к фактическому расстоянию между местоположениями, но при этом применении разница незначительна.
6.4.1 Общие положения
Определение погрешностей измерения длины включает 41 позицию, которые описаны в таблице 4. Из этих позиций пользователь может свободно выбрать шесть.
Таблица 4
Номер позиции (основные позиции) | Расстояние от исходной точки трекера | Описание позиции эталонной меры длины (показано на рисунке 4) | Азимутальный(е) угол(ы) |
Как можно ближе к трекеру | Горизонтально, по центру (т.е. концы эталонной меры равноудалены от трекера) и на высоте трекера <a> | На любом азимуте | |
Как можно ближе к трекеру | Вертикально, центр меры длины на высоте трекера (концы меры длины равноудалены от трекера) <b> | На любом азимуте | |
3 м | Горизонтально, по центру (т.е. концы меры длины равноудалены от трекера) и на высоте трекера <a> | 0, 90, 180, 270 | |
3 м | Вертикально, центр меры длины на высоте трекера (концы меры длины равноудалены от трекера) <b> | На любом азимуте | |
3 м | По правой диагонали, по центру (т.е. концы меры длины равноудалены от трекера), а центр меры находится на высоте трекера | 0, 90, 180, 270 | |
3 м | Левая диагональ, по центру (т.е. концы эталонной меры длины равноудалены от трекера), а центр меры находится на высоте трекера | 0, 90, 180, 270 | |
6 м | Горизонтально, по центру (т.е. концы меры длины равноудалены от трекера) и на высоте трекера <a> | 0, 90, 180, 270 | |
Как можно ближе к трекеру | Горизонтально, не по центру (т.е. трекер находится прямо перед одним концом меры длины) и на высоте трекера | 0, 90, 180, 270 | |
Как можно ближе к трекеру | Вертикально, не по центру (т.е. трекер находится прямо перед одним концом меры длины) | на любом азимуте | |
Как можно ближе к трекеру | Диагональ, один конец под или над точкой непосредственно перед трекером, другой конец справа или слева от точки непосредственно перед трекером. Расстояния до обеих концов меры длины равны | 0, 90, 180, 270 | |
Как можно ближе к трекеру | Горизонтально, по центру прямо над (насколько это возможно) самим лазерным трекером | На любом азимуте | |
Как можно дальше от трекера <c> | Горизонтально, по центру (т.е. концы меры длины равноудалены от трекера) на высоте трекера | 0, 30, 60, 90, 120, 150 | |
5 Тестовых дистанций измерения дальности | На любом азимуте | ||
"Синтетический" тест на длину | Следуйте требованиям приложения C (требуется только для случая с малым значением CTE меры длины) | На любом азимуте | |
<a> Этот тест охватывает 66% диапазона измерения горизонтального угла трекера, если считается, что максимальный угол составляет 180° для одного измерения от точки к точке. <c> В специальном "длинном" случае более длинная эталонная мера измеряется на большем расстоянии от трекера. Рекомендуется измерять длину от 7 м до 9 м на расстоянии от 7 м до 9 м. <d> Расстояние между двумя измеренными точками, используемыми для оценки самой длинной эталонной меры, должно составлять не менее 66% указанного производителем максимального диапазона измерения трекера, если между производителем и пользователем не согласовано иное. <e> Для пользователей, которые не намереваются использовать полный диапазон измерений трекера, пользователь может выбрать длины от 36 до 40, которые охватывают меньший диапазон, чем 66% от максимального указанного диапазона, и должен отметить новый максимальный диапазон в отчете об испытаниях. Это касается других требований данной части ИСО 10360. | |||
Одна или несколько формул должны быть указаны изготовителем таким образом, чтобы MPE можно было однозначно определить для любого точечного измерения в измерительном объеме. Если приведено более одной формулы, то должно быть недвусмысленно указано, какая из формул должна использоваться. Вид формул - это выбор производителя. Все изготовители должны иметь средства определения MPEs для калиброванных эталонных мер длины, измеренных в положениях, описанных в таблице 4.
Примечания - См. приложение D для получения дополнительной информации относительно выбора формулы для MPE.
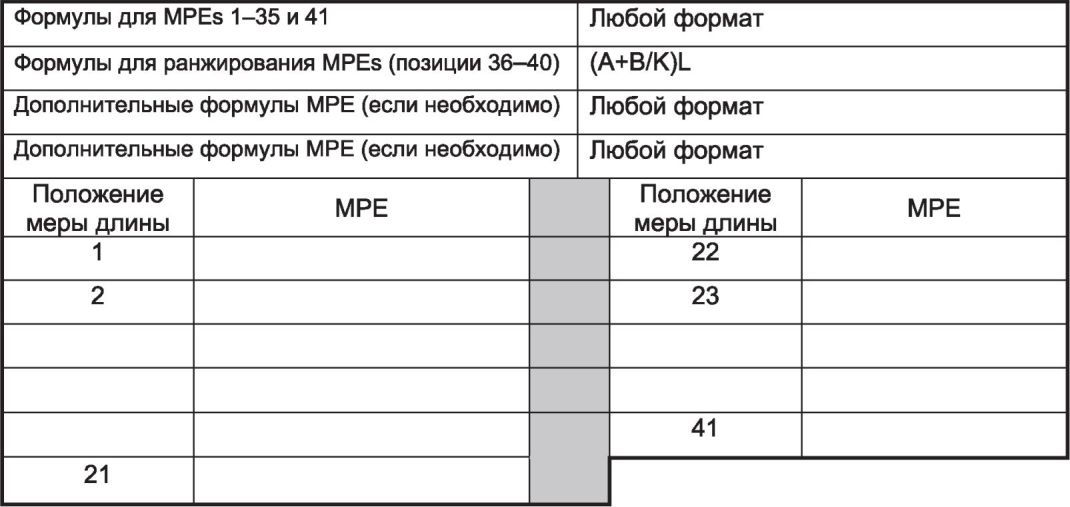
Для сравнения технических характеристик максимально допустимые погрешности MPE для позиций с 1 по 29 и 41 должны быть четко указаны в таблице, как это сделано в рисунке A.1 при расстояниях до трекера, указанных в таблице 4, и длине меры 2,75 м. В тех случаях, когда расстояние между мерой и трекером минимально, при расчете MPE должно использоваться расстояние 0,5 м.
При испытаниях калиброванные эталонные меры длины могут выбираться из диапазона длин (например, от 2,25 м до 2,75 м), указанных в таблице 4, и MPE, используемые для определения соответствия трекера, будут пересчитаны на основе фактической длины эталонной меры, используемой при испытании.
6.4.2 Принцип
Погрешности измерения длины описывают модель поведения трехмерных отклонений длины при измерении лазерным трекером в заданном измерительном объеме. Такое отклоняющееся поведение вызвано суперпозицией различных отдельных отклонений, таких как нескомпенсированные систематические погрешности системы измерений длины и угловых датчиков, случайные отклонения при измерении, геометрические несовершенства осей вращения и/или ощупывающей системы. Поскольку поведение отклонений зависит, среди прочего, от режима работы, различные значения характеристик могут быть результатом различных режимов работы (интерферометрическое или абсолютное измерение расстояния, вертикальная или горизонтальная установка лазерного трекера, использование SMR, SRC или ODR). Если конкретный режим работы не указан в требованиях изготовителя, то эти требования применяются ко всем режимам работы, доступным пользователю. При наличии нескольких датчиков рекомендуется проводить испытания длины с помощью датчика SMR для определения погрешностей измерения длины. Затем рабочие характеристики других датчиков определяют в соответствии с процедурами, изложенными в приложении F и приложении G.
Примечание - Строки f и g требований (приложение A) являются примерами того, как завод-изготовитель может указать условия эксплуатации.
В большинстве случаев проверку длины выполняют только с помощью датчика SMR. Дополнительные испытания вспомогательных ощупывающих систем приведены в приложении F и приложении G. Если указаны как IFM, так и ADM, выполните подмножество из двух полных испытаний в соответствии с 6.4.4.2.
Калиброванная эталонная мера длины может быть реализована несколькими способами, включая масштабные стержни, целевые гнезда, установленные на стенах или в виде отдельно стоящих конструкций, использование системы "рельс-каретка", концевых мер длины, мер типа гантелей и т.д. В приложении B приводится подробная информация о характеристиках эталонных мер длины (т.е. EVol или EBi).
Лазерный трекер использует одну линейную ось и две поворотные оси для определения местоположения отражателя. Нормативные положения в таблице 4 включают испытания, охватывающие не менее 66% от указанных изготовителем диапазонов измерений линейной и двух угловых осей соответственно. Позиции 1 и 2 выполняют это для каждой поворотной оси отдельно, в то время как позиции 36 - 40 выполняют это для ранжированной (линейной) оси. Угловой диапазон измерения определяется как измеряемой мерой длины, так и расстоянием от лазерного трекера. Таким образом, можно получить множество угловых измерений, используя одну калиброванную эталонную меру длины. По этой причине исходные длины в положениях 1 - 29 таблицы 4 должны составлять от 2,25 м до 2,75 м.
Изготовитель должен указать верхний и, возможно, нижний пределы КТР калиброванной меры длины. Изготовитель должен указать максимально допустимую (k = 2) неопределенность U для КТР калиброванной меры длины. В случае, когда калиброванная мера длины представляет собой однонаправленную длину и другая информация соответствует описанной в приложении B, КТР относится к однонаправленной длине. По умолчанию для калиброванной меры длины используется нормальный КТР, если в требованиях производителя явно не указано иное.
Для калибровки мер длины может использоваться эталонный лазерный интерферометр. Лазерный интерферометр, имеющий коррекцию показателя преломления воздуха, имеет нулевой КТР  . Следовательно, если он использует калиброванную меру длины, то считается, что эта мера длины сделана из материала с низким показателем КТР. Кроме того, если эталонный лазер имеет датчик температуры детали (материала), то КТР детали в программном обеспечении лазера должен быть установлен на 0. Если испытывается лазерный трекер с температурной компенсацией, то КТР детали в программном обеспечении лазерного трекера должен быть установлен на 0 при измерении этих эталонных мер длины.
Если материал калиброванной меры длины не относится к материалам с нормальным КТР, то соответствующие значения EUni:0:LT,MPE или EBi:0:LT,MPE обозначают звездочкой (*) и приводят пояснительную записку с указанием КТР меры.
Пример - EVol:0:LT,MPE* или EBi:0:LT,MPE*
* Мера длины - углеродное волокно с КТР не более 0,5 x 10⁻⁶/°C и с расширенной неопределенностью (k = 2) U (КТР) не более 0,3 x 10⁻⁶/°C.
В случае, когда по требованию изготовителя E0,MPE КТР должно быть менее 2 x 10⁻⁶/°C (таким образом, это ненормальный КТР), должно быть проведено дополнительное "испытание на синтетическую длину", как описано в приложении C.
Примечания
1 Из-за большого размера эталонных мер длины, необходимых для испытания лазерных трекеров, этот вариант с низким КТР обычно включают в требования к лазерным трекерам.
2 Из-за сложности использования больших эталонных мер длины, особенно в реальных условиях, неопределенность измерений очень важна для определения соответствия техническим требованиям.
6.4.4 Процедура
6.4.4.1 Требуемые положения меры длины
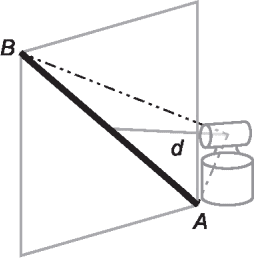
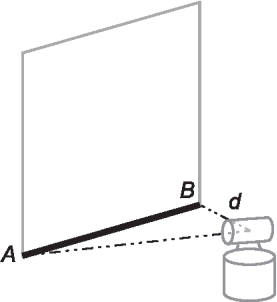
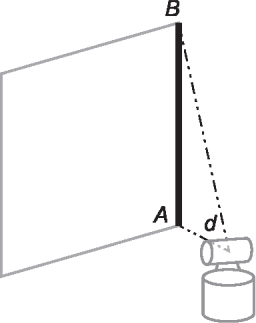
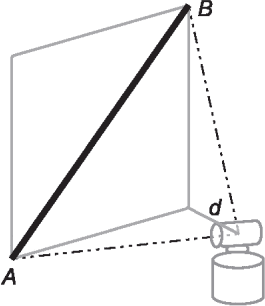
Поместите калиброванную эталонную меру(ы) длины в местах и ориентации относительно лазерного трекера, описанных в таблице 4 и показанных на рисунке 4. Если в случае измерений с помощью IFM происходит разрыв луча во время измерения, его следует возобновить. В случае измерений с помощью ADM луч должен прерываться перед каждым измерением (на любом конце каждого измерения длины), заставляя лазерный трекер повторно устанавливать расстояние до отражателя как часть процесса измерения ADM. Каждая запись в таблице 4 должна иметь MPE, указанную изготовителем, которая применима к данной калиброванной эталонной мере длины в заданной ориентации и местоположении.
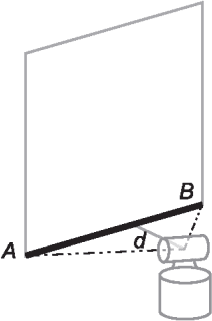
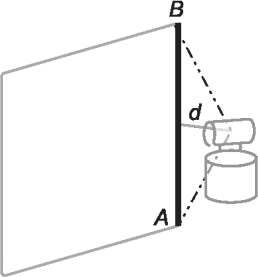
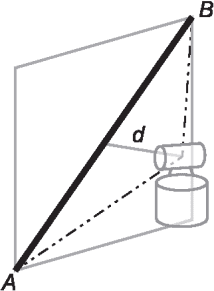
c) 8 - 11
d) 12 - 15
e) 20 - 23
f) 24
g) 25 - 28
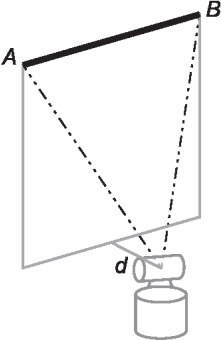
h) 29
A и B - концы меры длины
d - кратчайшее расстояние от трекера до вертикальной линии,
ограничивающей длину меры. Если мера установлена вертикально
(например, случаи b и f), плоскость также перпендикулярна
к горизонтальной линии от начала координат лазерного трекера
до линии, содержащей длину меры
В таблице 4 исходная точка трекера находится на пересечении двух осей вращения, азимутальный угол имеет направление по часовой стрелке относительно вертикальной неподвижной оси трекера с азимутом 0°, установленным неподвижной базой трекера. Расстояние меры длины от исходной точки трекера показано как расстояние d на рисунке 4.
Примечание - Во многих случаях может быть проще переместить или переориентировать лазерный трекер, чем перемещать меру.
При испытании на дальность (длины от 36 до 40) каждая из пяти калиброванных эталонных длин определяется как расстояние между двумя точками, измеренными по одной линии с лазерным трекером (т.е. с конечными точками, имеющими примерно одинаковые азимут и углы подъема, как показано на рисунке D.2). Однако разрешается измерять первую точку вблизи лазерного трекера (например, менее чем в 1,5 м от лазерного трекера), а затем пять последовательных точек при увеличении расстояния, где все пять длин при испытаниях рассчитываются от общей первой точки. Например, если точки помечены как A (ближайшая) к F (самая дальняя), последовательность измерений, такая как (AB, AC, AD, AE, AF), является эталонными длинами, для которых определяется MPE. Тем не менее, последовательность измерений, такая как (A, B, C, D, E, F), разрешена для оценки дальномерных возможностей лазерного трекера, поскольку ожидается, что воспроизводимость при повторном измерении гнезда A будет мала по сравнению с погрешностями при измерении больших длин при испытании на дальность. Однако пользователь может потребовать, чтобы полная формальная процедура тестирования проводилась на каждой эталонной длине; при этом местоположение A повторяется пять раз (AB, AC, AD, AE, AF) или (AB, CA, AD, EA, AF). Распределение эталонных длин должно быть приблизительно равномерным, при этом наибольшая длина (AF) должна охватывать не менее 66% максимального диапазона измерения прибора, указанного изготовителем.
В некоторых случаях калиброванные меры длины, достаточные для охвата 66% диапазона измерений прибора, могут быть недоступны. В этих случаях обе стороны могут согласиться использовать другие средства для определения калиброванной длины испытания. Они могут включать меры длины, которые "притерты" вместе (т.е. перекрываются из конца в конец), чтобы сформировать более длинную калиброванную длину испытания, или калиброванные длины, полученные с помощью лазера, такие как те, которые состоят из линии гнезд, расстояние между которыми откалибровано с помощью эталонного интерферометра или с использованием мультилатерации. В таких случаях процедура должна быть задокументирована, а неопределенности, связанные с этими методами, должны быть тщательно проанализированы, поскольку они вносят вклад в неопределенность определения длины.
Испытатель должен проявлять особую осторожность, чтобы быть уверенным, что окружающая среда и конечные точки эталонной меры длины стабильны для измерения длин 36 - 40. Обычно эти длины устанавливают с помощью эталонного интерферометра, работающего в реальной воздушной среде. Изменчивость окружающей среды, а также неидеальность формы гнезда, в которое помещается отражатель интерферометра, могут вносить вклад в неопределенность измерений эталонной меры длины, которая влияет на неопределенность результата измерений длины.
Лазерный трекер может иметь как режим IFM, так и режим ADM, установленный производителем. Как правило, основное различие в требованиях для этих двух режимов заключается в значениях MPE для диапазонов длин (длины от 36 до 40 из таблицы 4). В случаях, когда MPE одинаковы для двух режимов, допускается испытание всех длин в режиме ADM, за исключением длин 1, 2 и 36 - 40 в таблице 4, которые должны быть проверены в обоих режимах.
Если значения MPE, указанные в требованиях для измерений в режиме IFM, по абсолютной величине меньше, чем значения измерений в режиме ADM, также допускается проводить испытания только в режиме ADM, за исключением указанных выше длин испытаний (1, 2 и с 36 по 40).
6.4.5 Обработка результатов испытаний
Для каждого измерения определите погрешность измерения длины, EVol:0:LT или EBi:0:LT, путем получения разницы между указанным значением и калиброванным значением каждой меры длины. Показание конкретного измерения калиброванной меры длины может быть скорректировано лазерным трекером с учетом систематических или температурных погрешностей (включая тепловое расширение), если лазерный трекер имеет вспомогательные устройства для этой цели. Ручная корректировка результатов, полученных на выходе компьютера, для учета температурных или других поправок не допускается, если условия окружающей среды удовлетворяют условиям 5.1.
Для каждой измеренной длины рассчитайте соответствующее значение MPE (EVol:0:LT,MPE или EBi:0:L,MPE) на основе требований к MPE производителя.
Примечание - Требования производителя к MPE обычно задают формулой.
Характеристики ощупывающей системы лазерного трекера проверены, если
- погрешность формы при контактном измерении, PForm.Sph.x25:CMR:LT, не превышает соответствующий предел допускаемой погрешности формы при контактном измерении, PForm.Sph.x25:CMR:LT,MPE, заданный изготовителем и с учетом неопределенности измерений поверочной сферы,
и
- абсолютное значение погрешности длины при контактном измерении, PSize.Sph.1x25:SMR:LT, не превышает соответствующий предел допускаемой погрешности длины, PSize.Sph.1x25:SMR:LT,MPE, заданный изготовителем и с учетом неопределенности измерений эталонной величины.
Занести в протокол погрешность формы и погрешность длины, вызванные ощупыванием (с соответствующим знаком). Если какой-либо результат не удался, повторить измерение в этом положении три раза, пытаясь измерить 25 точек, использованных в неудачном испытании. Все три из этих повторных испытаний должны быть успешными. Самая большая из трех (по абсолютной величине) погрешность для этого испытания заносится в протокол (с соответствующим знаком в случае испытаний длины).
Работа лазерного трекера в режиме двустороннего измерения (погрешность местоположения) считается проверенной, если ни одна из погрешностей определения местоположения, LDia.2x1:P&R:LT, не превышает соответствующий предел допускаемой погрешности местоположения, LDia.2x1P&R:LT,MPE, заданный изготовителем с учетом неопределенности измерений эталонной величины.
Занести в протокол полученные погрешности определения местоположения. Если одно из двусторонних испытаний не пройдено, повторить измерение в этом положении три раза. Для этого испытания в протокол записывается самая большая (по абсолютной величине) погрешность из трех.
Характеристики измерения длины лазерного трекера проверены, если погрешность измерения длины (значения EVol:0:LT или EBi:0:LT) не превышает MPE измерения длины EVol:0:LT,MPE или EBi:0:LT,MPE, установленной изготовителем, с учетом неопределенности измерений эталонной меры длины.
Запишите погрешность формы при контактном измерении и погрешность измерения размера (с соответствующим знаком). Если какое-либо из пробных испытаний не удалось, повторите измерение в этом положении три раза, пытаясь повторить 25 точек измерения, использованных в неудачном тесте. Все три из этих повторных пробных испытаний необходимы для достижения успеха. Для этого испытания учитывается наибольшее (по абсолютному значению) значение погрешности из трех (с соответствующим знаком).
Как и в 7.1, но технические характеристики проверяет пользователь (в соответствии с процедурами производителя).
В договорной ситуации между производителем и пользователем, такой как описанная в контракте на закупку, контракте на техническое обслуживание, контракте на ремонт, контракте на реконструкцию или контракте на модернизацию, приемочные испытания, указанные в этом стандарте, могут использоваться в качестве испытания для проверки характеристик лазерного трекера, применяемого для измерения линейных размеров в соответствии с требованиями для указанных MPEs, EVol:0:LT,MPE или EBi:0:LT,MPE, PForm.Sph.1x25:SMR:LT,MPE, PSize.Sph.1x25:SMR:LT,MPE и LDia.2x1:P&R:LT,MPE, по согласованию с производителем и пользователем. Производителю разрешается указать подробные ограничения, применимые для EVol:0:LT,MPE или EBi:0:LT,MPE, PSize.Sph.1x25:SMR:LT,MPE и LDia.2x1:P&R:LT,MPE. Если такие требования не указаны, EVol:0:LT,MPE или EBi:0:LT,MPE, PForm.Sph.1x25:SMR:LT,MPE, PSize.Sph.1x25:SMR:LT,MPE и LDia.2x1:P&R:LT,MPE применяют для любого местоположения и ориентации меры длины в измерительном объеме лазерного трекера.
Может оказаться полезным графическое представление результатов испытаний с представлением соответствующих значений MPE.
Во внутренней системе обеспечения качества в организации проверка характеристик, описанная в настоящем стандарте, может использоваться в качестве контрольных испытаний для перепроверки характеристик лазерного трекера, используемого для измерения линейных размеров в соответствии с требованиями для максимально допускаемых погрешностей, EVol:0:LT,MPE или EBi:0:LT,MPE, PForm.Sph.1x25:SMR:LT,MPE, PSize.Sph.1x25:SMR:LT,MPE, и LDia.2x1:P&R:LT,MPE, как указано пользователем. Пользователь может указать значения и указать подробные ограничения, применимые к EVol:0:LT,MPE или EBi:0:LT,MPE, PForm.Sph.1x25:SMR:LT,MPE, PSize.Sph.1x25:SMR:LT,MPE и LDia.2x1:P&R:LT,MPE.
Рекомендуется использовать 41 позицию из таблицы 4 в дополнение к пяти длинам испытаний, которые являются репрезентативными для нормальных измерений. Длины в таблице 4 представляют минимальный набор, выбранный для обнаружения геометрических погрешностей лазерного трекера (см. [11]).
Примечания
1 Испытатель учитывает неопределенность измерений меры в соответствии с ИСО 14253-1; соответственно, мера для перепроверочных испытаний (где пользователь обычно является испытателем) может иметь другой диапазон значений, чем при приемочных испытаниях.
2 Для приемочных испытаний приемочная зона (диапазон испытаний) определяется в соответствии с требованиями изготовителя. Для перепроверочных испытаний (контрольных испытаний) пределы погрешностей могут быть заданы из метрологических потребностей пользователя.
Может оказаться полезным графическое представление результатов испытаний по сравнению с соответствующими значениями MPE.
Во внутренней системе обеспечения качества в организации для обеспечения уверенности может периодически использоваться сокращенная проверка характеристик посредством выборочных измерений для подтверждения того, что лазерный трекер соответствует указанным требованиям в отношении MPEs, EVol:0:LT,MPE или EBi:0:LT,MPE, PForm.Sph.1x25:CM:LT,MPE, PSize.Sph.1x25:CM:LT,MPE и LDia.2x1:P&R:LT,MPE.
Объем проверки характеристик может быть уменьшен за счет использования меньшего количества измерений и различных положений меры длины; возможная реализация стратегии описана в приложении E.
Может оказаться полезным графическое представление результатов испытаний для сравнения соответствующих значений MPE.
Обозначения в разделе 4 не подходят для всех применений (например, в документации на продукт, на чертежах или в технических описаниях). В таблице 5 приведены соответствующие обозначения, которые также разрешены.
Таблица 5
и соответствующие обозначения в документации на продукцию,
чертежах, технических паспортах и т.д.
Обозначение, используемое в настоящем стандарте | Соответствующее обозначение |
EVol:0:LT | E[Uni:0:LT] |
EBi:0:LT | E[Bi:0:LT] |
PForm.Sph.1x25:SMR:LT | P[Form.Sph.1x25:SMR:LT] |
PForm.Sph.1x25:SRC:LT | P[Form.Sph.1x25:SRC:LT] |
PForm.Sph.1x25:ODR:LT | [Form.Sph.1x25:ODR:LT] |
PSize.Sph.1x25:SMR:LT | P[Size.Sph.1x25:SMR:LT] |
PSize.Sph.1x25:SRC:LT | P[Size.Sph.1x25:SRC:LT] |
PSize.Sph.1x25:ODR:LT | P[Size.Sph.1x25:ODR:LT] |
LDia.2x1:P&R:LT | L[Dia.2x1:P&R:LT] |
PDia.15x1:SRC:LT | P[Dia.15x1:SRC:LT] |
PForm.Sph.1x25:SRC:LT | P[Form.Sph.1x25:SRC:LT] |
PSize.Sph.1x25:SRC:LT | P[Size.Sph.1x25:SRC:LT] |
PForm.Sph.D95%:ODR:LT | P[Form.Sph.D95%:ODR:LT] |
PSize.Sph.1x25:ODR:LT | P[Size.Sph.1x25:ODR:LT] |
PSize.Sph.All:ODR:LT | P[Size.Sph.All:ODR:LT] |
EForm.Pla.D95%:ODR:LT | E[Form.Pla.D95%:ODR:LT] |
PForm.Sph.nx25::MPS.LT | P[Form.Sph.nx25::MPS.LT] |
PSize.Sph.nx25::MPS.LT | P[Size.Sph.nx25::MPS.LT] |
LDia.nx25::MPS.LT | L[Dia.nx25::MPS.LT] |
EVol:0:LT,MPE | MPE(E[Uni:0:LT]) |
EBi:0:LT,MPE | MPE(E[Bi:0:LT]) |
PForm.Sph.1x25:SMR:LT,MPE | MPE(P[Form.Sph.1x25:SMR:LT]) |
PForm.Sph.1x25:SRC:LT,MPE | MPE(P[Form.Sph.1x25:SRC:LT]) |
PForm.Sph.1x25:ODR:LT,MPE | MPE(P[Form.Sph.1x25:ODR:LT]) |
PSize.Sph.1x25:SMR:LT,MPE | MPE(P[Size.Sph.1x25:SMR:LT]) |
PSize.Sph.1x25:SRC:LT,MPE | MPE(P[Size.Sph.1x25:SRC:LT]) |
PSize.Sph.1x25:ODR:LT,MPE | MPE(P[Size.Sph.1x25:ODR:LT]) |
LDia.2x1:P&R:LT,MPE | MPE(L[Dia.2x1:P&R:LT]) |
PDia.15x1:SRC:LT,MPE | MPE(P[Dia.15x1:SRC:LT]) |
PForm.Sph.1x25:SRC:LT,MPE | MPE(P[Form.Sph.1x25:SRC:LT]) |
PSize.Sph.1x25:SRC:LT,MPE | MPE(P[Size.Sph.1x25:SRC:LT]) |
PForm.Sph.1x25:ODR:LT,MPE | MPE(P[Form.Sph.1x25:ODR:LT]) |
PForm.Sph.D95%:ODR:LT,MPE | MPE(P[Form.Sph.D95%:ODR:LT]) |
PSize.Sph.1x25:ODR:LT,MPE | MPE(P[Size.Sph.1x25:ODR:LT]) |
PSize.Sph.All:ODR:LT,MPE | MPE(P[Size.Sph.All:ODR:LT]) |
EForm.Pla.D95%:ODR:LT,MPE | MPE(E[Form.Pla.D95%:ODR:LT]) |
PForm.Sph.nx25::MPS. LT,MPE | MPE(P[Form.Sph.nx25::MPS.LT]) |
PSize.Sph.nx25::MPS. LT,MPE | MPE(P[Size.Sph.nx25::MPS.LT]) |
LDia.nx25::MPS. LT,MPE | MPE(L[Dia.nx25::MPS.LT]) |
(справочное)
Нормальные условия эксплуатации | ||
Габариты измерений | ||
Расстояние (диапазон) | Мин _________ м | Макс ________ м |
Горизонтальный угол (азимут) | Мин _________ ° | Макс ________ ° |
Вертикальный угол (отклонение/зенит) | Мин _________ ° | Макс ________ ° |
Или | ||
Длина x ширина x высота (объем призмы) | __ м на __ м на __ м | __ м на __ м на __ м |
a) Температурный диапазон рабочий | Мин _______ °C | Макс _______ °C |
температурный градиент | Макс ______ °C/м | Макс _______ °C/ч |
b) Диапазон относительной влажности рабочий | Мин ______ % RH | Макс ______ % RH |
c) Диапазон барометрического давления рабочий | Мин ________ Па | Макс _______ Па |
d) Окружающий свет: Изготовитель должен определить условия, если таковые имеются, при которых рассеянный свет ухудшает характеристики. | ||
e) Электрические характеристики | Напряжение ___ В Частота ______ Гц Переходные процессы в сети _________ В | Сила тока _____ А Выбросы ______ В Длительность __ с |
__________________________________ | ||
Диаметр ____ мм | Тип отражателя ___ | |
h) Эталонная мера длины CTE | Мин ______ 10-6/°C | Макс _____ 10-6/°C |
Неопределенность CTE | Макс _____ 10-6/°C | |
i) Стратегия отбора проб: Изготовитель должен указать время получения измерений (среднее время) и частоту отбора проб (точек в секунду) в соответствии с требованиями | Время отбора ___ с | Частота отбора ____ точек/с |
j) Время прогрева | Время прогрева ___ мин | |
Предельные условия | ||
k) Температурный диапазон | Мин _________ °C | Макс _________ °C |
l) Диапазон относительной влажности | Мин _________ % | Макс _________ % |
m) Диапазон барометрического давления | Мин _________ Па | Макс _________ Па |
Погрешности в мкм
Погрешности измерений длины | EUni:0:LT,MPE или EBi:0:LT,MPE Определение неопределенности измерений Pass/Fail | 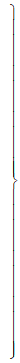 | Поскольку для разных мер допускаются разные значения MPE, эта таблица может быть расширена с учетом всех требований |
Погрешности, вызванные температурой | EUni:0:LT,MPE ETherm Определение неопределенности измерений Pass/Fail | ||
Погрешности размера и формы щупа | PSize.Sph.1x25:SMR:LT,MPE PSize.Sph.1x25:SMR:LT Определение неопределенности измерений Pass/Fail PForm.Sph.1x25:SMR:LT,MPE PForm.Sph.1x25:SMR:LT Определение неопределенности измерений Pass/Fail | ||
Погрешности расположения | LDia.2x1:P&R:LT,MPE LDia.2x1:P&R:LT Определение неопределенности измерений Pass/Fail | ||
Испытание выполнено | |||
Дата | |||
Серийный номер | |||
Окончательные результаты испытаний (принято/не принято) | |||
 Проверьте, является ли длина меры двунаправленной (E[Bi:0:LT]).
 Проверьте, определена ли длина меры как средняя арифметическая (E[Uni:0:LT]).
 Проверьте, не соответствуют ли требования к трекеру, установленному в иной, чем вертикальная ориентация, базовой оси установки.
Примечание - Для объяснения ETherm см. приложение C.
6.4 требует, чтобы значения MPE для мер длины 1 - 41 были указаны в таблице. Пример такой таблицы показан на рисунке A.1.
Для длин, требуемых этой частью стандарта ИСО 10360 в диапазоне от 2,25 м до 2,75 м, укажите значение MPE для 2,75 м.
Для длин, требуемых настоящим стандартом в диапазоне от 7 м до 9 м, укажите MPE для 9 м.
 Проверьте, является ли длина меры двунаправленной (E[Bi:0:LT]).
 Проверьте, определена ли длина меры как средняя арифметическая (E[Uni:0:LT]).
 Проверьте, не соответствуют ли требования к трекеру, установленному в иной, чем вертикальная ориентация, базовой оси установки.
Длина 41 используется для испытаний на термокомпенсацию детали. Испытание выполняется на длине 15 м, и MPE должно соответствовать рассчитанному по формуле для длин от 1 до 35.
(справочное)
B.1 Общие положения
Измеряемая величина (при определении погрешности измерения длины) представляет собой расстояние от точки до точки в пространстве. Реализация этого измерения осуществляется с использованием калиброванных мер длины, где расстояние между двумя физическими точками можно проследить до единицы длины в системе СИ. Пример реализации этого приведен в таблице B.1. Различие между однонаправленными и двунаправленными длинами обсуждается в B.6.
Таблица B.1
Двунаправленные меры длины | Однонаправленные меры длины | |
Концевые меры | 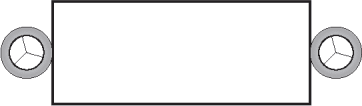 | |
Ступенчатые меры | 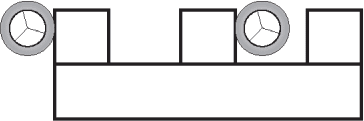 | 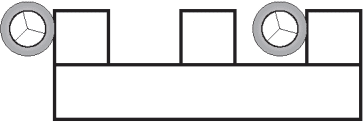 |
Болл-бар | 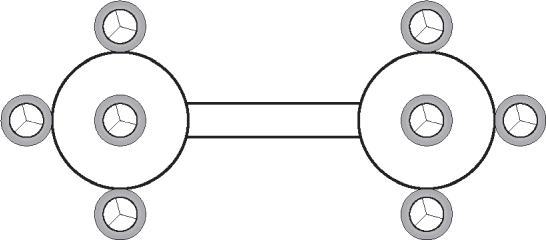 | 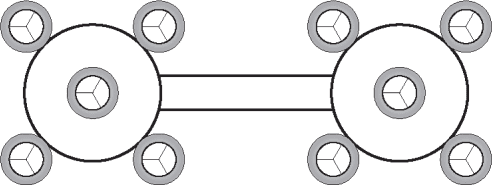 |
Масштабный жезл | 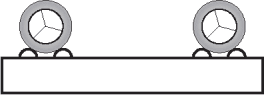 | |
Лазерные направляющие | 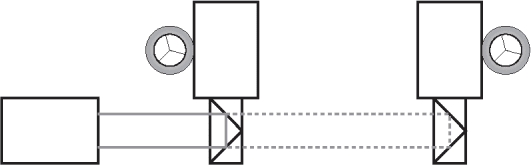 | 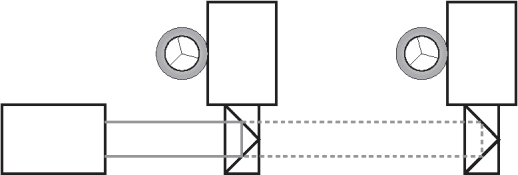 |
Жесткие гнезда | 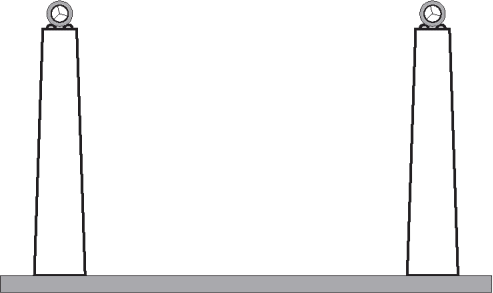 |
B.2 Материальные меры длины
Измеряемая величина - это длина материальных мер, таких как концевые меры длины, ступенчатые меры длины и стержни с шарами. Они могут быть такими же, как в ИСО 10360-2. Стержни с шарами и ступенчатые меры могут быть однонаправленными или двунаправленными по своей природе. Концевые меры длины всегда измеряются двунаправленным методом.
B.3 Масштабные жезлы
Измеряемая величина представляет собой расстояние между центрами сфер, установленных в гнездах.
Это однонаправленные меры длины. Следует обратить внимание, что использование гнезда может привести к тому, что центры сфер отклонятся от нейтральной оси меры длины.
B.4 Жесткие гнезда
Измеряемая величина представляет собой расстояние между центрами сфер, установленных в гнездах.
Это усредненные измерения, выполняемые на гнездах, установленных на постоянных или квазипостоянных основаниях или конструктивных элементах (например, стенах, столбах) здания, в котором происходит испытание.
Калибровка расстояний между гнездами часто выполняется с помощью независимо откалиброванного интерферометра. Для этой цели разрешается использовать интерферометр слежения.
B.5 Рельсовая система или система с кареткой
Измеряемая величина представляет собой расстояние между двумя различными положениями единичной сферы, гнезда или концевой меры в разных точках вдоль рельса.
Эти измерения могут быть либо усредненными, либо двунаправленными, в зависимости от стратегии ощупывания и геометрии движущегося объекта.
Для определения погрешности измерения длины при испытаниях многих координатных измерительных систем используют двунаправленные меры длины. Поскольку использование длинных двунаправленных мер длины может быть как сложной, так и дорогостоящей задачей, принято использовать измерение расстояний от точки до точки с помощью однонаправленных мер длины, реализуемых как расстояние между гнездами.
Если изготовитель желает использовать составные меры длины, то следует использовать обозначение EVol:0:LT.
Оценка погрешности двунаправленного измерения длины (например, при использовании датчика SMR) может быть рассчитана по формуле (B.1)
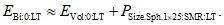
По взаимному согласию могут быть использованы следующие неравенства, устанавливающие соответствие или несоответствие измерения длины требованиям двунаправленного измерения.
Если EBi:0:LT,MPE <= EVol:0:LT + PSize.Sph.1x25:SMR:LT <= EBi:0:LT,MPE, то требования выполнены.
ИС NORMPROD: примечание. Текст дан в соответствии с официальным текстом документа. |
Если EVol:0:LT < -EBi:0:LT,MPE или EVol:0:LT > EBi:0:LT,MPE, то требования не выполнены.
Если пользователь не удовлетворен использованием этих неравенств, для испытаний следует применить двунаправленную меру длины.
(обязательное)
Из-за большого размера деталей, измеряемых с помощью лазерных трекеров, правильная работа системы измерения и температурная компенсация измеряемой детали имеет решающее значение при точных измерениях.
Для этой цели измеряется "синтетическая" мера длины, которая номинально составляет 15 м. С помощью калиброванного эталонного интерферометра, имеющего прослеживаемость, который также может быть калиброванным интерферометром второго лазерного трекера, определяется длина между двумя целевыми гнездами. Температура воздуха, давление и влажность воздуха измеряются метеостанцией эталонного интерферометра и, таким образом, определяется показатель преломления воздуха и компенсируется показатель преломления на испытуемой мере длины. Результатом измерения является калиброванная длина L меры длины. Длина L теперь используется для расчета "синтетической" длины LS, эквивалентной длине концевой меры длины с коэффициентом теплового расширения точно 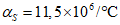 . Результатом этого расчета является то, что длина меры изменяется таким образом, чтобы она соответствовала мере длины с коэффициентом теплового расширения 11,5 x 10⁻⁶/°C, как показано в формуле (C.1)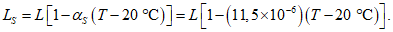
Температура T меры длины, необходимая для расчета, измеряется с помощью калиброванного на стальном образце термометра, а не с помощью какой-либо системы измерения температуры, поставляемой с лазерным трекером. Образец должен находиться в тепловом равновесии с окружающей средой, и испытание должно проводиться при температуре T на 1 °C больше, чем 20 °C, т.е. |T - 20 °C| > 1 °C. После этого "синтетическая" длина между двумя целевыми гнездами измеряется с помощью испытуемого лазерного трекера. Для этой цели рекомендуется установить лазерный трекер на небольшом расстоянии и непосредственно вдоль концевой меры (т.е. измерение выполняется радиально). Для меры длины необходимо ввести коэффициент теплового расширения 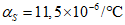 . Для лазерного трекера поверочная мера длины как будто сделана из стали. Для компенсации теплового расширения поверочной меры длины измеряют температуру образца, достигшего теплового равновесия с окружающей средой, как указано выше, но на этот раз с помощью датчика трекера, чтобы получить температуру поверочной меры длины. Если испытываемый лазерный трекер не оснащен датчиком температуры детали, ручная компенсация измеренной длины L не допускается. Измерение "синтетической" длины с помощью лазерного трекера повторяется три раза с результатом L.
Погрешность ETherm = (L - LS) вычисляется для каждого из трех измерений. Ни одна из этих погрешностей при испытаниях не должна превышать EVol:0:LT,MPE для меры длины 15 м.
Если производитель не предоставляет программное обеспечение для лазерного трекера, он должен указать EVol:0:LT,MPE для тех программных систем сторонних производителей, с которыми его прибор может быть использован для компенсации температуры.
(справочное)
D.1 Общие положения
Погрешности, возникающие при использовании лазерных трекеров для измерения расстояний между точками, не приводят к простой линейной зависимости между измеренной длиной и погрешностью определения этой длины. По этой причине производителю разрешается указывать характеристику лазерного трекера, используя более сложную формулу. Составляющие погрешностей подсистемы и полученная в результате общая формула приведены в настоящем приложении.
D.2 Вклад подсистем
Обозначения для предоставленных производителем технических характеристик (подсистем) лазерного трекера приведены в таблице D.1.
Таблица D.1
Подсистема трекера | Символ | Форма вклада в погрешность <a> | Формула |
Интерферометр | eIFM | eIFM = AIFM + BIFMR | |
Абсолютный дальномер | eADM | eADM = AADM + BADMR | |
Лазерный трекер | eR0 <b> | eR0 = BR0 | (D.3) |
Поперечная погрешность | eT <c> | eT = AT + BTR | |
<a> AIFM, AADM - постоянные величины, выраженные в микрометрах; BIFM и BADM - безразмерные постоянные величины. <b> Эта погрешность наиболее отчетливо видна при сравнении измерения L, показанного на рисунке D.2, с измерением L, полученным путем размещения лазерного трекера непосредственно между точками 1 и 2 на рисунке D.2. | |||
В таблице D.1 величина R относится к расстоянию между трекером и точкой в пространстве, у которой измеряется координата. Производитель трекера указывает номинальные условия (см. приложение A), в пределах которых выполняются требования к MPE. Соответственно, требования к подсистемам, как показано в таблице D.1, включают влияние допускаемых номинальных условий окружающей среды на погрешность измерений.
В некоторых случаях производитель может указать дополнительные требования к подсистемам, которые могут включать условия окружающей среды в качестве параметров в формулу для определения MPE. Требования eIFM и eADM относятся к основным возможностям дальномерной системы, в то время как eR0 и eT относятся к геометрии сборки деталей лазерного трекера и качеству поворотных энкодеров (угловых датчиков).
D.3 Разработка общей формулы
Геометрическое расположение трекера, который измеряет координаты точек 1 и 2 для многих положений, описанных в разделе 6, таблицы 4 продемонстрировано на рисунке D.1; случай, когда трекер расположен на линии, определенной как опорная длина, показан на рисунке D.2. По этим координатам определяется опорная длина L.
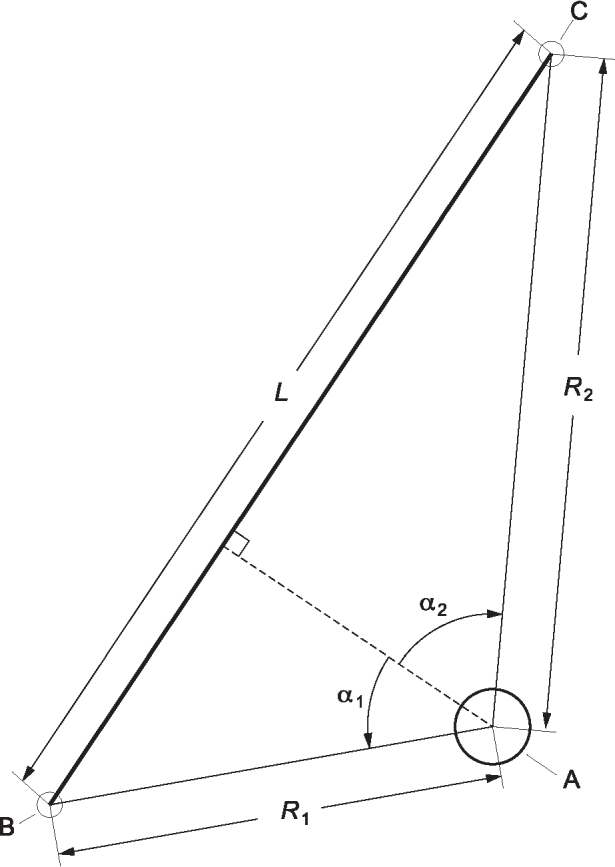 | 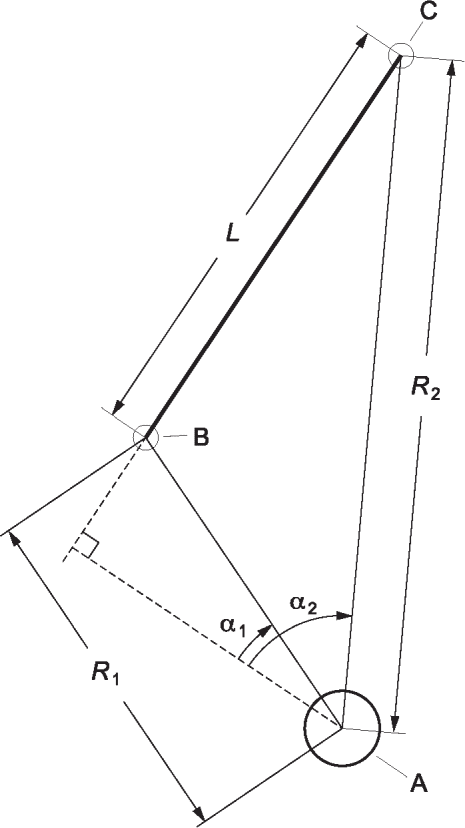 |
 ,

 ,

A - Лазерный трекер (вид сверху); B - точка 1; C - точка 2
и лазерным трекером
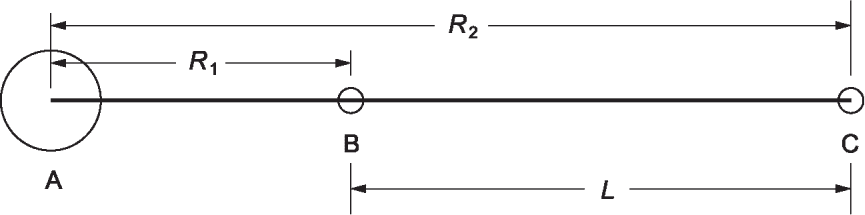
A - лазерный трекер (вид сверху); B - точка 1; C - точка 2
для коллинеарных измерений
MPE измерения длины задается изготовителем для приемочных и перепроверочных испытаний. Один из методов выражения MPE опорной длины L использован в формуле (D.5). В этой формуле величины, содержащие индексы 1 или 2, относятся к требованиям MPE при оценке для пары точек 1 и 2 (соответственно) для IFM или ADM таблицы D.1, в зависимости от того, используется IFM или ADM.
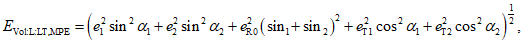
где  - угол между линией, проведенной к первой точке меры, и перпендикуляром к мере длины;
 - угол между линией, проведенной ко второй точке меры, и перпендикуляром к мере длины;
e1 - составляющая погрешности, вызванная измеряемым расстоянием до первой точки;
e2 - составляющая погрешности, вызванная измеряемым расстоянием до второй точки;
eR0 - составляющая погрешности самого лазерного трекера;
eT1 - составляющая поперечной погрешности для первой точки;
eT2 - составляющая поперечной погрешности для второй точки.
Углы  и
 положительны в направлениях, показанных на рисунке D.1 a), и отрицательны в противоположных направлениях, как для случая
 на рисунке D.1 b). Величины e1, e2, eR0, eT1 и eT2 вычисляют по формулам (D.1) - (D.4), где величина R в формуле A + BR относится к расстоянию R1 или R2. Индекс 1 относится к расстоянию 1, а индекс 2 - к расстоянию 2. Например, eT1 = AT + R1 x BT, а e1 - это eIFM или eADM для расстояния 1.
и положительны в направлениях, показанных на рисунке D.1 a), и отрицательны в противоположных направлениях, как для случая на рисунке D.1 b). Величины e1, e2, eR0, eT1 и eT2 вычисляют по формулам (D.1) - (D.4), где величина R в формуле A + BR относится к расстоянию R1 или R2. Индекс 1 относится к расстоянию 1, а индекс 2 - к расстоянию 2. Например, eT1 = AT + R1 x BT, а e1 - это eIFM или eADM для расстояния 1.Формула (D.5) показывает, что MPE не зависит от окружающей среды (например, связанной с температурой). Если значения MPE указаны таким образом, то значения MPE применяются к любой среде, удовлетворяющей нормальным условиям эксплуатации (например, раздел 5 и приложение A), при использовании разумной, надлежащей практики измерения (например, 5.2), формула MPE может быть выражена более сложным образом, показывая конкретную зависимость, связанную с температурой, но при испытаниях это потребует необходимости измерения температуры вдоль пути луча во время каждого измерения.
Особый случай - это когда трекер выставлен по эталонной длине. То есть в случае измерения, в котором лазерный трекер выставлен по точкам 1 и 2, как показано на рисунке D.2.
Точка 1 устанавливает один конец опорной длины для измерения лазерным трекером, а точка 2 - другой конец опорной длины. В этих условиях два результата измерения координат коррелируются, что позволяет переписать формулу (D.5) в формулу (D.6)
= Amode + Bmode x L, (D.6)
где Amode - постоянная константа из формул (D.1) или (D.2);
Bmode - безразмерная константа из формул (D.1) или (D.2);
R1 - расстояние до первой точки;
R2 - расстояние до второй точки;
L - расстояние от первой точки до второй.
В формуле (D.6) длина равна расстоянию между конечными точками эталонной меры длины, другими словами, L = R2 - R1.
D.5 Примечание к двустороннему измерению
Другим частным случаем является двустороннее измерение. При этом измерении две точки измеряются в разных режимах (прицел спереди и прицел сзади, где прицел спереди - это нормальный режим измерения). Чтобы перевести лазерный трекер в режим заднего обзора, угол азимута изменяется примерно на 180°, а угол визирования изменяется так, чтобы направить лазерный луч обратно на цель. Поперечное расстояние, перпендикулярное к траектории луча, между координатами переднего и заднего обзора является погрешностью определения местоположения. Двустороннее испытание является сложной проверкой характеристик лазерного трекера, поскольку большинство поперечных ошибок лазерного трекера удваивается. MPE при двустороннем измерении (обозначают LDia.2x1:P&R:LT,MPE) равно удвоенному значению eT1.
(справочное)
E.1 Общие положения
Промежуточное испытание предназначено для обеспечения надлежащего функционирования измерительной системы в промежутках между обычными калибровками. Процедуры промежуточных испытаний специально разработаны таким образом, чтобы быть чувствительными к изменениям в системе измерений, которые потенциально могут ухудшить технические характеристики до такой степени, что технические характеристики, заданные производителем, станут недействительными. Промежуточное испытание не является заменой обычной калибровки или компенсации погрешностей. Единственным наиболее эффективным промежуточным испытанием правильной работы и компенсации погрешностей лазерного трекера является испытание, описанное в 6.3. Выполнение дополнительных испытаний в этом пункте может дополнительно использоваться для обеспечения уверенности в работе лазерного трекера.
В этом приложении приводится промежуточное испытание для оценки характеристик лазерного трекера в полевых условиях. Это промежуточное испытание состоит из двух частей: первая часть (E.5.1) описывает процедуру оценки оптических и геометрических отклонений в лазерном трекере, в то время как вторая часть (E.5.2) описывает процедуру оценки погрешностей инклинометра в лазерном трекере. В зависимости от потребностей пользователя может быть выполнена одна или обе части.
E.2 Суждения, касающиеся окружающей среды
Промежуточные испытания следует проводить в среде, аналогичной той, в которой прибор используется на практике. Если лазерный трекер используется в производственных условиях, где наблюдаются большие колебания температуры и влажности, промежуточные испытания следует проводить в аналогичных условиях. Это может включать в себя проведение промежуточных испытаний в цехе в разное время суток, чтобы гарантировать, что во время испытаний будет в достаточной степени отражен весь спектр применимых рабочих сред. Промежуточные испытания в цехе позволяют выявлять погрешности измерений, связанные с этой средой, и, следовательно, предоставлять пользователю информацию о точности используемого лазерного трекера.
E.3 Периодичность промежуточных испытаний
Частота промежуточных испытаний является вопросом экономики и необходимости, т.е. период времени между промежуточными испытаниями должен быть выбран таким образом, чтобы он отвечал потребностям пользователя измерительной системы, не ставя под угрозу целостность выполняемых задач измерения. Это решение принимает пользователь. Лазерный трекер, находящийся в стабильной среде у одного пользователя, обычно нуждается в промежуточных испытаниях реже, чем тот, который часто транспортируется, используется несколькими операторами или в суровых условиях. На частоту испытаний также сильно влияет соотношение затрат на промежуточные испытания с последствиями принятия плохой детали или отклонения хорошей. Возможно, будет полезно рассмотреть промежуточный интервал испытаний в процентах от общего количества часов работы лазерного трекера. Некоторые пользователи с дорогостоящими и/или критически важными для безопасности деталями могут выбрать проведение ежедневных испытаний, в то время как другие пользователи, возможно, будут проводить испытания еженедельно или ежемесячно. Кроме того, промежуточные испытания следует проводить после любого значительного события, такого как воздействие на лазерный трекер чрезмерных вибраций или потенциального повреждения.
E.4 Руководство по наилучшей практике
Двусторонние измерения являются быстрым и эффективным способом оценки состояния лазерного трекера и входят в обязательную часть оценки характеристик, как описано в 6.3. Они не требуют калиброванного артефакта и чувствительны к нескольким параметрам геометрии. В качестве общего руководства по наилучшей практике рекомендуется проводить двусторонние испытания в разных точках рабочего объема прибора на регулярной основе или до начала измерений. Такое двустороннее испытание позволяет судить о характеристиках лазерного трекера с минимальными затратами времени и усилий. Однако двусторонние тесты не чувствительны ко всем источникам погрешностей и поэтому не эквивалентны промежуточному испытанию, описанному в E.5, который включает как двусторонние испытания, так и тесты на измерение длины.
E.5.1.1 Введение
Промежуточные испытания на наличие геометрических погрешностей включают в себя двусторонние измерения и измерение длины, выполняемые мерами длины в разных положениях относительно лазерного трекера. Цель этого промежуточного испытания - оценить характеристики лазерного трекера при наличии геометрических или оптических отклонений, например возникающих из-за частой упаковки, транспортировки и распаковки лазерного трекера. Эти причины обычно влияют на геометрические параметры лазерного трекера, но не влияют на дальномер. Таким образом, калибровка эталонного артефакта (такого как шкала или набор фиксированных гнезд), используемого для этого испытания, может быть выполнена с использованием системы определения дальности испытываемого лазерного трекера, как описано в D.4. Дополнительную информацию об этом промежуточном испытании и источниках погрешностей, к которым чувствительны эти испытания, можно найти в справочнике [10].
Поскольку промежуточные и перепроверочные испытания лазерного трекера являются процедурами, выполняемыми пользователем лазерного трекера, пользователь может назначить другие требования к лазерному трекеру и правила принятия решений для перепроверочных и промежуточных испытаний, чем для приемочных испытаний. Таким образом, в соответствии с 8.3 может использоваться правило принятия и отклонения решений "простое принятие и отклонение" с индексом возможностей Cm, равным или превышающим 4. То есть расширенная неопределенность U калиброванной меры длины, используемой при промежуточном испытании, не должна превышать одной четверти MPE меры длины, описанных в E.5.1.2. Могут также использоваться другие правила принятия решений. Хотя пользователю разрешается указывать соответствующие значения MPE для этих испытаний, формулы MPE, указанные для оценки характеристик 6.2, могут учитываться при определении MPE и в промежуточных тестах.
В целях иллюстрации здесь описана процедура промежуточного испытания с использованием шкалы с тремя гнездами, как показано на рисунке E.1; другие методы проведения испытаний кратко описаны в E.5.1.3. Шкала с тремя гнездами имеет одно гнездо (гнездо B), расположенное в центре шкалы, в то время как два других гнезда (гнезда A и C) расположены на концах. Длина шкалы, которая представляет собой расстояние от гнезда A до гнезда C, должна составлять не менее 2,25 м (в соответствии с 6.4.3).
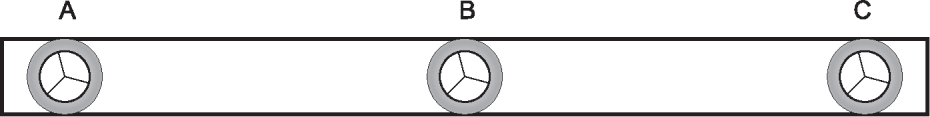
для промежуточных испытаний
Требования к процедуре испытания заключаются в следующем.
- Для каждой из пяти позиций на рисунке E.2 определяются три погрешности измерения длины. Одна погрешность измерения длины соответствует симметричной (относительно лазерного трекера) длине AC. Две погрешности измерения длины соответствуют асимметричным длинам AB и BC. Все погрешности измерения длины рассчитывают с использованием данных, полученных только с передней панели лазерного трекера.
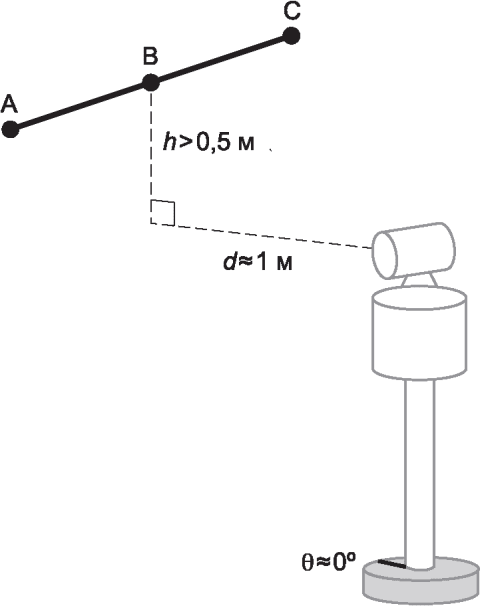
Позиция 1
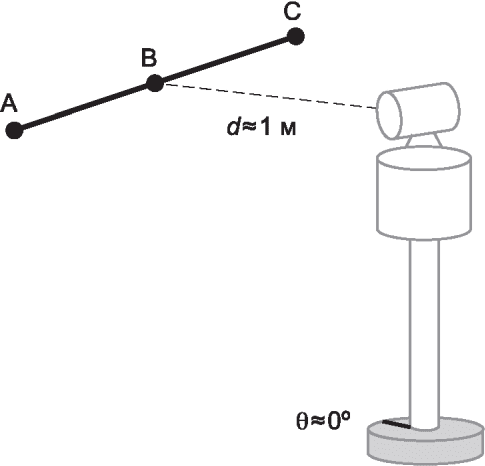
Позиция 2
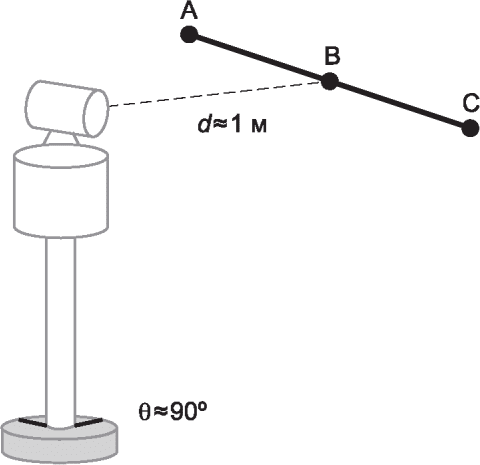
Позиция 3
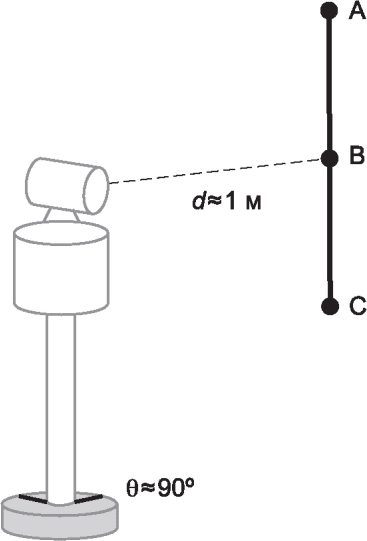
Позиция 4
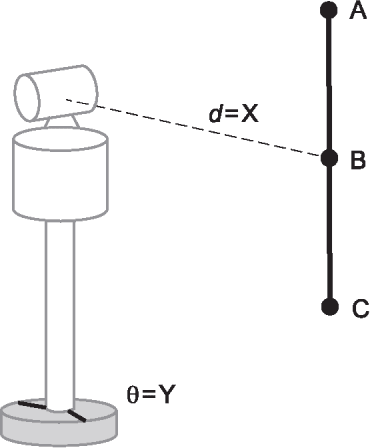
Позиция 5
X - выбранное пользователем расстояние d; Y - любой угол
азимута  ;
;Позиции 1 - 5 - положения 1 - 5
промежуточной проверки лазерного трекера (0° - только
для ориентира)
- Для каждой из пяти позиций на рисунке E.2 определены три двусторонние погрешности (по одной в каждом гнезде).
На рисунке E.2 гнездо B расположено непосредственно перед лазерным трекером, так что линия, соединяющая лазерный трекер и гнездо B, ортогональна линии, соединяющей три гнезда A, B и C. Для всех положений длина AC должна составлять не менее 2,25 м, а длины AB и BC должны быть примерно равны. Для позиций 1, 2 и 3 гнезда A и C расположены по обе стороны гнезда B так, что гнезда A, B и C образуют горизонтальную линию. Для позиций 4 и 5 гнезда A и C расположены по обе стороны от гнезда B таким образом, чтобы гнезда A, B и C образовывали вертикальную линию.
Пять позиций процедуры промежуточного испытания приведены в следующем перечне. Азимутальные углы 0° и 90° в перечне (и на рисунке E.2) приведены только для справки, и допускается любая пара азимутальных углов, отличающихся на 90°.
1) Масштабный жезл в горизонтальной ориентации, гнездо B не менее чем на 0,5 м выше лазерного трекера и лазерный трекер на азимуте 0°, если трекер обращен к центру масштабного жезла, и расположено на расстоянии d (как можно ближе, предпочтительно 1 м) от жезла.
2) Масштабный жезл в горизонтальной ориентации, гнездо B на высоте лазерного трекера и лазерный трекер на азимуте 0°, когда он обращен к центру жезла, и расположен на расстоянии d (как можно ближе, предпочтительно 1 м) от жезла.
3) Масштабный жезл в горизонтальной ориентации, гнездо B на высоте лазерного трекера и лазерный трекер на азимуте 90°, когда он обращен к центру шкалы, и расположен на расстоянии d (как можно ближе, предпочтительно 1 м) от жезла.
4) Масштабный жезл в вертикальной ориентации, гнездо B на высоте лазерного трекера и лазерный трекер на азимуте 90°, когда он обращен к центру жезла, и расположен на расстоянии d (как можно ближе, предпочтительно 1 м) от жезла.
5) Масштабный жезл в вертикальной ориентации, гнездо B на высоте лазерного трекера и лазерный трекер размещены под любым азимутальным углом и на расстоянии, как определено пользователем. Как азимутальный угол, так и расстояние d должны отличаться от тех, которые используются в позиции 4.
При использовании масштабного жезла с тремя гнездами выгодно получать данные с обеих сторон лазерного трекера, чтобы все погрешности двустороннего измерения и измерения длины могли быть определены при одной установке. Таким образом, в каждом из пяти положений лазерный трекер измеряет местоположение каждого SMR спереди и сзади. Двусторонние погрешности вычисляют для каждого из гнезд A, B и C и для каждой из пяти позиций на рисунке E.2. Таким образом, всего вычисляют 15 двусторонних погрешностей. Погрешности измерения длины рассчитывают с использованием измерений, выполненных только спереди. Для каждой из пяти позиций получается одна погрешность измерения длины при измерении симметричной длины AC, в то время как две погрешности измерения длины получаются при измерении асимметричных длин AB и BC. Таким образом, всего вычисляют 15 погрешностей измерения длины. Все 15 двусторонних погрешностей и все 15 погрешностей измерения длины должны быть меньше, чем соответствующие значения MPE, указанные производителем. Погрешности, превышающие значения MPE, указывают на проблему либо с лазерным трекером, либо с настройкой артефакта (например, штатив, мера длины). Источник погрешности должен быть определен и устранен до использования лазерного трекера для измерений.
E.5.1.3 Альтернативные способы реализации промежуточного испытания для определения геометрических погрешностей
Хотя процедура промежуточного испытания для определения погрешностей геометрии лазерного трекера описана ранее с использованием шкалы с тремя гнездами, испытания могут быть выполнены и другими способами. Например, шкала с двумя гнездами длиной не менее 2,25 м может использоваться для задания симметричной и асимметричной длины для каждого из пяти положений путем перемещения лазерного трекера или шкалы. Набор гнезд, закрепленных на жесткой конструкции (например, на стене), где расстояние между гнездами было предварительно откалибровано, также может быть использован для промежуточных испытаний.
E.5.2 Промежуточное испытание для определения погрешности инклинометра (испытания с использованием гравитации)
E.5.2.1 Введение
В этом пункте описана промежуточная процедура испытаний для определения характеристик датчика инклинометра лазерного трекера. Существует два режима, в которых инклинометры используются в лазерных трекерах. В первом и более распространенном режиме инклинометры используются для первого определения системы координат, определенной по силе тяжести, в которой выполняются все последующие измерения объекта испытаний. В этом режиме использования показания инклинометра не учитываются как часть каждого измерения координат объекта. Процедура для этого первого режима описана в E.5.2.3. Во втором режиме использования показания инклинометра учитываются как часть каждого измерения координат объекта, и измеренная координата преобразуется в систему координат, выровненную по вектору силы тяжести, на основе текущих измерений углов наклона. Процедура для второго режима описана в E.5.2.4. Когда промежуточное испытание для обоих режимов включает лазерный трекер и три стационарных гнезда, установленных на полу, возникают различия в процедуре испытаний. Настройка и процедуры испытаний описаны ниже.
Как упоминалось ранее в этом приложении, поскольку промежуточные и перепроверочные испытания лазерного трекера являются процедурами, установленными пользователем лазерного трекера, пользователь может выбрать любое правило принятия решений для перепроверочных и промежуточных испытаний. Неопределенность измерений инклинометра пренебрежимо мала, поскольку можно предположить, что три гнезда будут неподвижными в течение всего испытания.
E.5.2.2 Настройка
Настройка для обоих промежуточных испытаний для определения погрешностей инклинометра выглядит следующим образом. Два гнезда, A и B, расположены на полу на расстоянии 2d друг от друга, как показано на рисунке E.3. Значение расстояния d рекомендуется принимать не менее 1 м и не более 5 м. Лазерный трекер расположен на линии, соединяющей гнезда A и B, либо снаружи в положении 1, либо внутри в положении 2. Позиции 1 и 2 находятся на расстоянии d от гнезда A на линии, соединяющей гнезда A и B. Цель C расположена на полу так, чтобы AC был перпендикулярен к AB, а расстояние AC было равно 2d. Положения лазерного трекера не должны отклоняться от линии AB более чем на 0,1 м. Аналогично гнездо C не должно отклоняться от своего рекомендуемого местоположения (по оси X на рисунке E.3) более чем на 0,1 м.
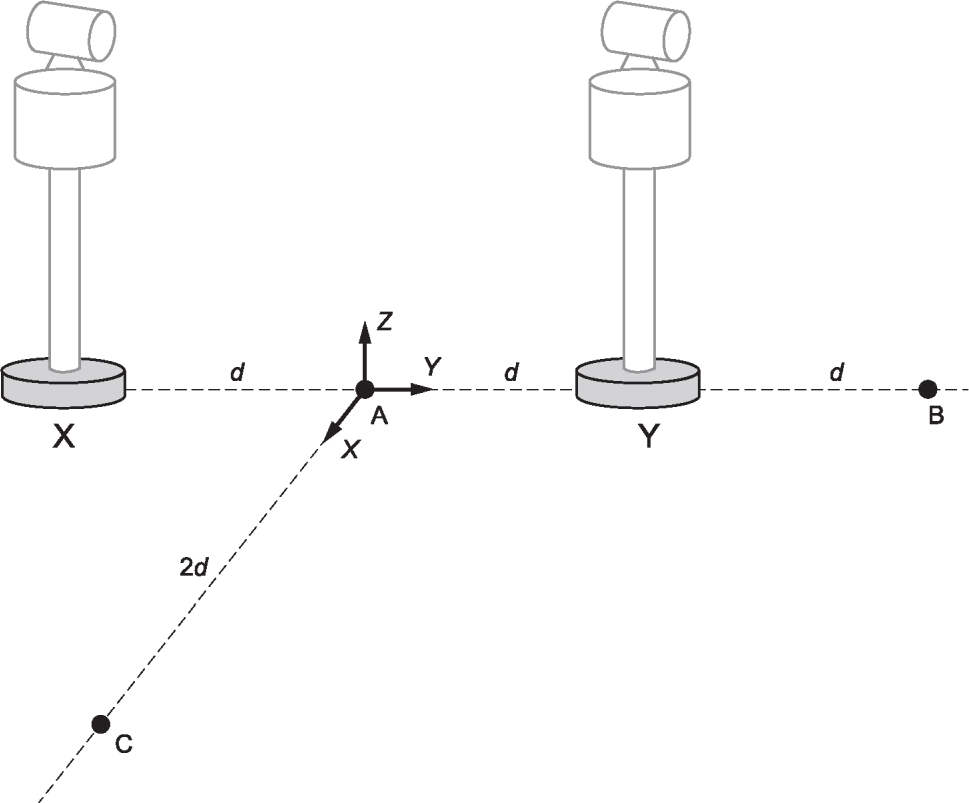
X - позиция 1; Y - позиция 2
Для первого режима использования инклинометра, как описано выше, процедура испытания включает измерение координат Z мишеней, распределенных на полу в системе координат, выровненной по гравитации. Затем лазерный трекер слегка наклоняется, строится новая система координат, выровненная по гравитации, и мишени снова измеряются. Координаты Z мишеней должны оставаться неизменными, если нет погрешности инклинометра. Чтобы определить величину погрешности инклинометра, разница в координатах Z до и после наклона преобразуется в единицы измерения угла и сравнивается с MPE, установленной производителем. Поскольку лазерный трекер наклонен на небольшую величину, находясь в одном и том же положении, ожидается, что погрешности измерения вертикального угла останутся постоянными до и после наклона; таким образом, различия в координатах Z могут быть полностью отнесены к погрешностям инклинометра.
Процедура испытания заключается в следующем:
1) Используя программное обеспечение, предоставленное производителем или третьей стороной, установите уровень так, чтобы ось Z системы координат лазерного трекера имела направление вектора силы тяжести. Для этого требуется измерение инклинометра с последующим преобразованием координат из базовой системы координат лазерного трекера в систему, ось Z которой совпадает с направлением силы тяжести.
3) Измените систему координат так, чтобы начало координат находилось в гнезде A.
4) Поверните систему координат так, чтобы гнездо B лежало в плоскости YZ; убедитесь, что ось Z продолжает совпадать с направлением силы тяжести.
5) Запишите координату Z точек B и C, ZB1 и ZC1, измеренную лазерным трекером в системе координат, установленной на шаге 4.
6) Удерживая лазерный трекер в одном и том же месте, наклоните лазерный трекер на небольшую величину, чтобы показания инклинометра изменились на небольшую величину.
7) Установите новые показания уровня так, чтобы ось Z снова совпадала с направлением силы тяжести.
11) Запишите координату Z точек B и C, ZB2 и ZC2, измеренную лазерным трекером в системе координат, установленной на шаге 4.
12) Вычислите погрешности  и
 , определяемые как разница в координатах Z точек B и C до и после наклона, т.е.
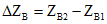 и
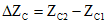 .
и , определяемые как разница в координатах Z точек B и C до и после наклона, т.е. и .13) Преобразуйте погрешности высоты Z в угловые единицы, 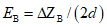 и
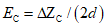 .
и .14) Сравните эти погрешности с указанными производителем MPEs для погрешности инклинометра в единицах угла. Лазерный трекер прошел испытания, если EB < MPE и EC < MPE.
Примечание - В каждом приведенном выше случае полученная система координат выровнена с направлением гравитации (ось Z), началом координат в точке A и точкой B в плоскости YZ (приблизительно по оси Y).
Второй метод использования инклинометра имеет дополнительный источник погрешностей, который зависит от расстояния до цели. Этот источник погрешностей может быть обнаружен путем измерения двух целей A и B изнутри линии AB и снова снаружи линии AB способом, аналогичным тому, который принят для оптических уровней. Однако, перемещая лазерный трекер из положения 1 в положение 2 (или наоборот), можно сверить любые погрешности инклинометра с погрешностями инкодера, измеряющего вертикальные углы. Поэтому следует иметь в виду, что MPE при испытаниях инклинометра на основе преобразования лазерного трекера может быть больше, чем MPE при испытаниях инклинометра на основе наклона лазерного трекера (см. E.5.2.3).
Процедура испытания заключается в следующем:
1) Используя программное обеспечение, предоставленное производителем или третьей стороной, установите рамку уровня так, чтобы ось Z системы координат лазерного трекера совпадала с направлением силы тяжести. Для этого требуется измерение инклинометра с последующим преобразованием координат из базовой системы координат лазерного трекера в систему, ось Z которой совпадает с направлением силы тяжести.
3) Поверните систему координат так, чтобы начало координат находилось в гнезде A.
4) Поверните систему координат так, чтобы гнездо B лежало в плоскости YZ; убедитесь, что ось Z продолжает совпадать с направлением силы тяжести.
5) Запишите координату Z точек B и C, ZB1 и ZC1, измеренную лазерным трекером в системе координат, установленной на шаге 4.
6) Переместите лазерный трекер в положение 2, если он ранее находился в положении 1. Если лазерный трекер ранее находился в положении 2, переместите его в положение 1.
7) Используя программное обеспечение, предоставленное производителями или третьей стороной, установите рамку уровня так, чтобы ось Z системы координат лазерного трекера совпадала с направлением силы тяжести. Это требует измерения показаний инклинометра с последующим преобразованием координат из базовой системы координат лазерного трекера в ту, ось Z которой совпадает с направлением силы тяжести.
11) Запишите координату Z точек B и C, ZB3 и ZC3, измеренную лазерным трекером в преобразованной системе координат.
12) Вычислите погрешности,  и
 , определяемые как разность в координатах Z точек B и C, до и после наклона, т.е.
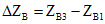 и
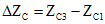 .
и , определяемые как разность в координатах Z точек B и C, до и после наклона, т.е. и .13) Преобразуйте погрешность высоты Z в угловые единицы, 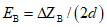 и
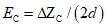 .
и .14) Сравните эти погрешности с MPE, указанной производителем в единицах угла. Лазерный трекер прошел испытания, если EB < MPE и EC < MPE.
Примечание - В каждом приведенном выше случае полученная система координат выровнена с направлением гравитации (ось Z), началом координат в точке A и точкой B в плоскости YZ (приблизительно по оси Y).
E.5.2.5 Дополнительные примечания
Существует преимущество в выполнении испытания, описанного в E.5.2.4, для всех лазерных трекеров, независимо от метода использования инклинометра. Эксцентриситет датчика вертикального угла вдоль вертикальной оси не фиксируется с достаточной чувствительностью с помощью испытаний, описанных в E.5.2. Использование уровня при перемещении лазерного трекера из позиции 1 в позицию 2 позволяет выявить источник погрешностей со значительно большей чувствительностью. Однако, как упоминалось ранее, эти погрешности складываются с погрешностями инклинометра; и таким образом, возможность определения эксцентриситета датчика вертикального угла ограничена точностью инклинометра.
(обязательное)
F.1 Общие положения
Существуют два метрологических результата, которые важны для обеспечения уверенности в измерениях, выполняемых с помощью комбинации щупа и отражателя (SRC). Первый из них - это проверка системы при использовании контактного метода измерения, а второй - проверка регистрации методом ощупывания по умолчанию в щуповой системе (SMR).
Методы, описанные в настоящем приложении, намеренно отражают другие части стандарта ИСО 10360 и предназначены для уточнения, а не изменения этих существующих методов.
Упрощенная компоновка, состоящая только из щупа и светоотражателя SRC, показана на рисунке F.1.
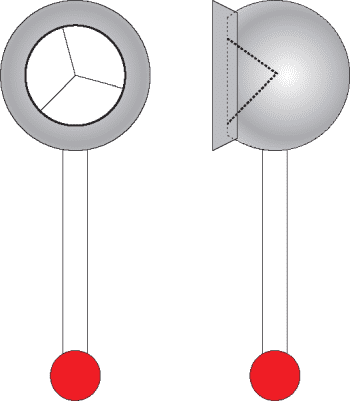
F.2 Погрешности ощупывания
Испытание щупа для SRC следует из 6.2. Выполняют два испытания в местах, описанных в таблице 2. Значения для PForm.Sph.1x25:SRC:LT и PSize.Sph.1x25:SRC:LT найдены и сопоставлены с их соответствующими MPEs.
F.3 Погрешности, зависящие от ориентации
F.3.1 Общие положения
Различные ориентации SRC могут привести к тому, что щуп будет иметь одну и ту же точку измерения [C на рисунке 2 b)]. Это позволяет измерять одну точку с множеством различных ориентаций SRC. Проводят два испытания в местах, описанных в таблице 2.
Примечание - Ориентация SRC относится к крену, тангажу и рысканию SRC относительно входящего луча лазерного трекера - их не следует путать с азимутом (горизонтальным) и зенитом (вертикальным) углами лазерного трекера.
F.3.2 Измерительное оборудование
Для этого испытания используется гнездо подходящего размера для размещения щупа, используемого с SRC. Он жестко крепится так, чтобы диапазон ориентаций SRC мог измеряться лазерным трекером.
F.3.3 Процедура
Для каждого из двух следующих местоположений с помощью SRC берутся пять точек измерения, как показано на рисунке F.2 (SRC). Дополнительные пять точек снимаются с помощью SRC, вращающегося в направлении лазерного трекера и от него (шаг SRC), и еще пять точек, полученных при вращении SRC вокруг вектора ориентации щупа (рыскание SRC). Положения отражателя должны широко охватывать диапазон, разрешенный гнездом для испытаний на крен, а также охватывать не менее 66% заявленного допустимого угла для светоотражателя (и вспомогательных компонентов, таких как светодиоды) при испытаниях на тангаж и рыскание.
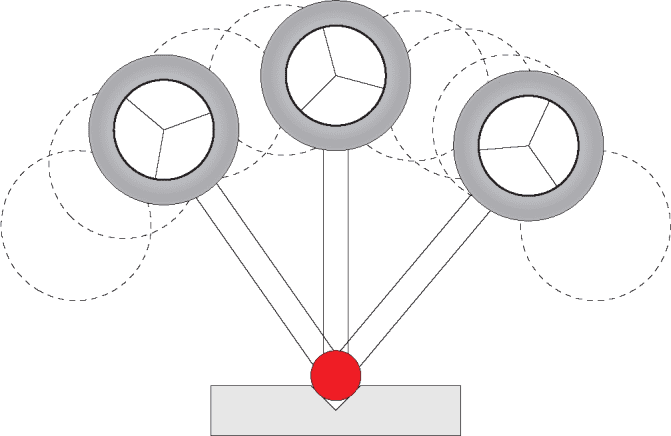
Изготовитель может указать пределы крена при испытаниях, но они должны составлять не менее +/- 45°.
F.3.4 Обработка результатов испытаний
Все 15 точек измерения находятся физически в одном и том же местоположении. Проверяется способность прибора находить все точки в одном и том же месте. По этой причине вычисляется диаметр минимальной описывающей сферы, содержащей все измеренные точки. Диаметр этой сферы обозначен PDia.15x1:SRC:LT.
F.4 Учет погрешностей
Учет погрешностей SRC для основного датчика SMR осуществляется по методу, описанному в ИСО 10360-9. Поверочная сфера измеряется как с помощью SRC, так и с помощью SMR, как показано на рисунке F.3. Измеряемые величины включают в себя погрешности формы системы при многократном ощупывании PForm.Sph.2x25::MPS.LT, погрешности размера системы при многократном ощупывании PSize.Sph.2x25::MPS.LT и значение местоположения системы при многократном ощупывании, LDia.2x25::MPS.LT. Измеренные значения сравниваются с требованиями, предоставленными производителем, PForm.Sph.2x25:LT,MPE, PSize.Sph.2x25:LT,MPE и LDia.2x25::MPE.LT,MPE, соответственно, для определения соответствия, как описано в ИСО 10360-9:2013, 7.1.
Примечания
1 Результаты могут быть выражены в виде PSize.Sph.2x25::SMR.SRC:MPS.LT.
2 На рисунке F.3 показаны только некоторые из требуемых 25 точек ощупывания.
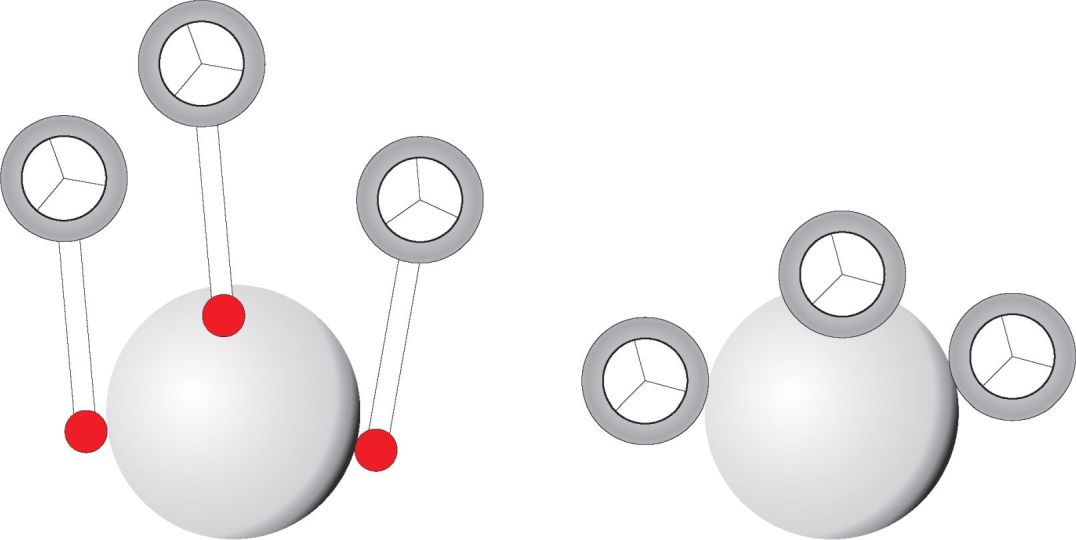
и SMR (правый)
F.5 Условные обозначения, относящиеся к настоящему приложению
Таблица F.1
Количественные оценки, связанные с испытаниями SRC
Обозначение | Значение |
PForm.Sph.1x25:SRC:LT | Погрешность формы при ощупывании SRC |
PSize.Sph.1x25:SRC:LT | Погрешность размера при ощупывании SRC |
PDia.15x1:SRC:LT | Погрешность ориентации для SRC |
PForm.Sph.1x25:SRC:LT,MPE | Предельно допускаемая погрешность формы при ощупывании SRC |
PSize.Sph.1x25:SRC:LT,MPE | Предельно допускаемая погрешность размера при ощупывании SRC |
PDia.15x1:SRC:LT,MPE | Предельно допускаемая погрешность ориентации для SRC |
PForm.Sph.nx25::MPS.LT | Погрешность формы при мультисенсорном ощупывании |
PSize.Sph.nx25::MPS.LT | Погрешность размера при мультисенсорном ощупывании |
LDia.nx25::MPS.LT | Погрешность ориентации при мультисенсорном ощупывании |
PForm.Sph.nx25::MPS. LT,MPE | Наибольшая допускаемая погрешность формы при мультисенсорном ощупывании |
PSize.Sph.nx25::MPS.LT,MPE | Наибольшая допускаемая погрешность размера при мультисенсорном ощупывании |
LDia.nx25::MPS. LT,MPE | Наибольшая допускаемая погрешность ориентации при мультисенсорном ощупывании |
(обязательное)
И ОТРАЖАТЕЛЯ (ODR)
G.1 Общие положения
Доступны системы, которые собирают точки с помощью оптического датчика расстояния (см. рисунок G.1), где местоположение и ориентацию оптического датчика расстояния определяют с помощью лазерного трекера.
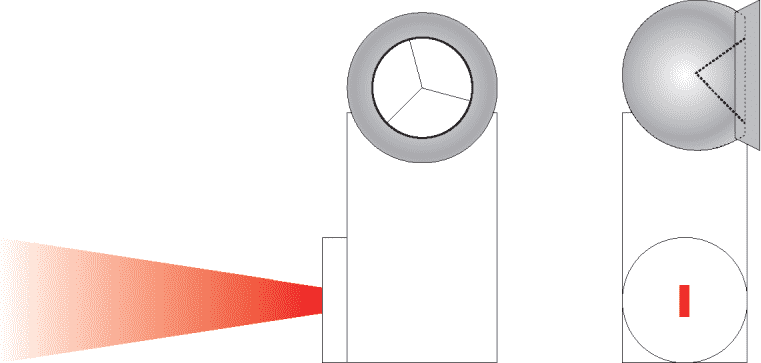
В соответствии с приложением E существует два типа погрешностей, подлежащих оценке: погрешность ощупывания и погрешность регистрации. Обозначения, связанные с испытаниями в настоящем приложении, приведены в таблице G.1.
G.2 Погрешность ощупывания
Измерения выполняют в соответствии с ИСО 10360-8:2013, 6.2. Измеряемые величины включают погрешность формы при контактном измерении PForm.Sph.1x25::ODR.LT, погрешность рассеяния при контактном измерении PForm.Sph.D95%:ODR.LT, погрешность размера при контактном измерении PSize.Sph.1x25::ODR.LT и погрешность размера при контактном измерении полная PSize.Sph.All::ODR.LT. Измеренные значения сравнивают с требованиями, предоставленными производителем PForm.Sph.1x25::ODR.LT,MPE, PForm.Sph.D95%::ODR.LT,MPE, PSize.Sph.1x25::ODR.LT,MPE и PSize.Sph.All::ODR.LT.MPE, соответственно, для определения соответствия, как описано в ИСО 10360-8:2013, 7.1.
Если при нормальной эксплуатации допускается несколько ориентаций ODR, эти ориентации следует использовать при измерении поверочной сферы.
Примечание - Ориентация ODR относится к крену, тангажу и рысканию ODR относительно входящего луча лазерного трекера, их не следует путать с горизонтальным и вертикальным углами лазерного трекера.
G.3 Погрешность регистрации
Регистрацию ODR с основным датчиком SMR осуществляют по методу ИСО 10360-9:2013. Поверочная сфера измеряется как с помощью ODR, так и с помощью SMR (как показано на рисунке G.2.), и измеренные величины включают в себя погрешность формы, вызванной измерением мультисенсорным датчиком, PForm.Sph.2x25::MPS.LT, погрешность размера, вызванной мультисенсорным датчиком, PSize.Sph.2x25::MPS,LT, и значение погрешности местоположения, вызванной мультисенсорным датчиком, LDia.2x25::MPS.LT. Измеренные значения сравнивают с требованиями, предоставленными производителем, PForm.Sph.2x25::MPS.LT,MPE, PSize.Sph.2x25::MPS.LT,MPE и EDia.2x25::MPS.LT,MPE, соответственно, для определения соответствия, как описано в ИСО 10360-9:2013, 7.1.
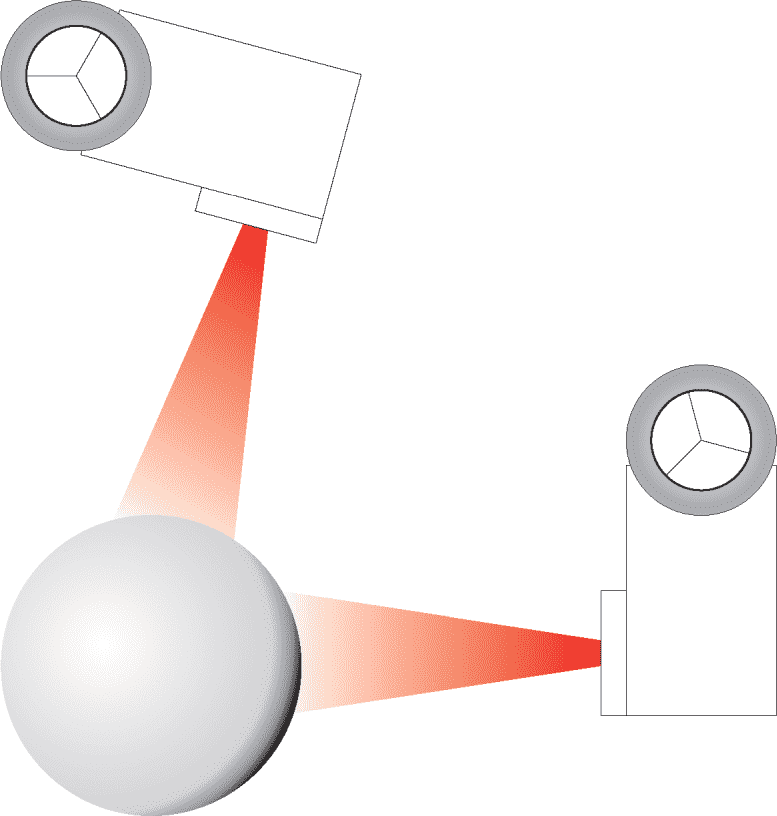
G.4 Измерение формы плоской пластины
Измерение формы плоской пластины выполняется в любом месте измеряемого объема. Измерения проводят в соответствии с ИСО 10360-8:2013, 6.4. При желании положение (2) плоской поверхности можно обеспечить, оставив плоскую пластину в положении (1) и изменив ориентацию сканера. Количественная оценка погрешности EForm.Pla.D95%:ODR определяется и сравнивается с требованиями EForm.Pla.D95%:ODR,MPE, предоставленными производителем для определения соответствия, как описано в ИСО 10360-8:2013, 7.1.
G.5 Условные обозначения, относящиеся к настоящему приложению
Таблица G.1
Обозначение | Значение | ||||
PForm.Sph.1x25:ODR:LT | Погрешность формы при использовании ODR (25 точек) | ||||
PForm.Sph.D95%:ODR:LT | Погрешность формы при использовании ODR (95% точек) | ||||
PSize.Sph.1x25:ODR:LT | Погрешность размера при использовании ODR (25 точек) | ||||
PSize.Sph.All:ODR:LT | Погрешность размера при использовании ODR (все точки) | ||||
PForm.Pla.D95%:ODR:LT | Погрешность формы плоской пластины при использовании ODR (95% точек) | ||||
PForm.Sph.1x25:ODR:LT,MPE | Предел допускаемой погрешности формы, вызванной ощупыванием при использовании ODR (25 точек) | ||||
PForm.Sph.D95%:ODR:LT,MPE | Предел допускаемой погрешности формы, вызванной ощупыванием при использовании ODR (95% точек) | ||||
PSize.Sph.1x25:ODR:LT,MPE | Предел допускаемой погрешности размера, вызванной ощупыванием при использовании ODR (25 точек) | ||||
PSize.Sph.All:ODR:LT,MPE | Предел допускаемой погрешности размера, вызванной ощупыванием при использовании ODR (все точки) | ||||
EForm.Pla.D95%:ODR:LT,MPE | Предел допускаемой погрешности формы плоской пластины при использовании ODR (95% точек) | ||||
PForm.Sph.nx25::MPS.LT | Погрешность формы при использовании мультисенсорной щуповой системы | ||||
PSize.Sph.nx25::MPS.LT | Погрешность размера при использовании мультисенсорной щуповой системы | ||||
| |||||
Dia.nx25::MPS.LT | Погрешность расположения при использовании мультисенсорной щуповой системы | ||||
PForm.Sph.nx25::MPS.LT,MPE | Предел допускаемой погрешности формы при использовании мультисенсорной щуповой системы | ||||
PSize.Sph.nx25::MPS.LT,MPE | Предел допускаемой погрешности размера при использовании мультисенсорной щуповой системы | ||||
LDia.nx25::MPS.LT,MPE | Предел допускаемой погрешности расположения при использовании мультисенсорной щуповой системы | ||||
(справочное)
ОТНОШЕНИЕ К МАТРИЧНОЙ МОДЕЛИ GPS
H.1 Общие положения
Для получения более подробной информации о модели матрицы GPS см. ИСО 14638.
H.2 Информация об этой части стандарта ИСО 10360 и ее использовании
Настоящий стандарт определяет приемочные испытания для проверки того, что характеристики лазерного трекера, используемого для измерения расстояний от точки до точки, соответствуют заявленным изготовителем. Он также определяет периодические испытания, которые позволяют пользователю периодически проверять характеристики лазерного трекера, используемого для измерения расстояний от точки до точки.
H.3 Положение в матричной модели GPS
Настоящий стандарт является общим стандартом GPS, который влияет на звено цепи F цепей стандартов на размер, расстояние, радиус, угол, форму, ориентацию, местоположение и биение в общей матрице GPS, как графически показано в таблице H.1.
Таблица H.1
Звенья цепи | |||||||
A | B | C | D | E | F | G | |
Символы и обозначения | Требования к функциям | Требования к свойствам | Соответствие и несоответствие | Измерение | Измерительное оборудование | Калибровка | |
Размер |  | ||||||
Расстояние |  | ||||||
Форма |  | ||||||
Ориентация |  | ||||||
Расположение |  | ||||||
Биение |  | ||||||
Профиль текстуры поверхности | |||||||
Пространственная текстура | |||||||
Дефекты поверхности | |||||||
H.4 Соответствующие международные стандарты
Соответствующие международные стандарты относятся к цепочкам стандартов, указанных в таблице H.1.
(справочное)
НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
Таблица ДА.1
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального и межгосударственного стандарта |
ISO 10360-8:2013 | - | |
ISO 10360-9:2013 | - | |
[1] | ISO 3650, Geometrical Product Specifications (GPS) - Length standards - Gauge blocks |
[2] | ISO 8015, Geometrical product specifications (GPS) - Fundamentals - Concepts, principles and rules |
[3] | ISO 10360-2:2009, Geometrical product specifications (GPS) - Acceptance and reverification tests for coordinate measuring machines (CMM) - Part 2: CMMs used for measuring linear dimensions |
[4] | ISO 14253-1, Geometrical product specifications (GPS) - Inspection by measurement of workpieces and measuring equipment - Part 1: Decision rules for verifying conformity or nonconformity with specifications |
[5] | ISO 14638, Geometrical product specifications (GPS) - Matrix model |
[6] | ISO 17450-1, Geometrical product specifications (GPS) - General concepts - Part 1: Model for geometrical specification and verification |
[7] | ISO/IEC Guide 98-4, Uncertainty of measurement - Part 4: Role of measurement uncertainty in conformity assessment |
[8] | ISO/IEC Guide 99:2007, International vocabulary of metrology - Basic and general concepts and associated terms (VIM) |
[9] | Hughes B., Forbes A., Lewis A., Sun W., Veal D., Nasr K. Laser tracker error determination using a network measurement. Meas. Sci. Technol. 2011, 22. DOI: 10.1088/0957-0233/22/4/045103 |
Lee V., Blackburn C., Muralikrishnan B., Sawyer D., Meuret M., Hudlemeyer A. A proposed interim check for field testing a laser tracker's 3-D length measurement capability using a calibrated scale bar as a reference artifact. NISTIR 8016, 2014 | |
Muralikrishnan B., Sawyer D., Blackburn C., Phillips S., Borchardt B., Estler W.T. ASME B89.4.19 performance evaluation tests and geometric errors in laser trackers. NIST Journal of Research. 2009, 114 (1), pp. 21 - 35 |
УДК 389.14:006.354 | ОКС 17.040.30 |
Ключевые слова: лазерный трекер, интерферометр слежения, абсолютный дальномер, мишень, эталонный артефакт, отражатель, погрешность формы, погрешность размера, погрешность местоположения, поверочная сфера | |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/16/gost_96174.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|