

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: ФГБУ "Институт стандартизации", 2024 Примечание к документу Документ введен в действие с 01.03.2025. Взамен ГОСТ Р ИСО 8579-2-99. Название документа "ГОСТ Р ИСО 20816-9-2023. Национальный стандарт Российской Федерации. Вибрация. Измерения вибрации и оценка вибрационного состояния машин. Часть 9. Зубчатые редукторы" (утв. и введен в действие Приказом Росстандарта от 26.12.2023 N 1661-ст) "ГОСТ Р ИСО 20816-9-2023. Национальный стандарт Российской Федерации. Вибрация. Измерения вибрации и оценка вибрационного состояния машин. Часть 9. Зубчатые редукторы"
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

Величина | Единица измерений |
Перемещение (размах) | мкм |
Скорость (среднеквадратичное значение) | мм/с |
Ускорение (пиковое значение) | м/с2 |
Частота | Гц |
Измерения вибрации редуктора проводят:
a) на стенде изготовителя в процессе разработки продукции;
b) в ходе приемочных испытаний;
c) на месте применения оборудования, в состав которого входит редуктор.
Каждый из перечисленных видов испытаний предъявляет свои требования к их выполнению. Методы измерений и критерии оценки вибрационного состояния должны быть согласованы между изготовителем и заказчиком на возможно более ранней стадии.
7.2.1 Испытания на стенде изготовителя
Способ привода редуктора во время таких испытаний должен быть определен изготовителем, если иное не предусмотрено его соглашением с заказчиком.
Соединения редуктора с приводом и устройством нагружения должны быть такими же, как и в условиях применения. Если это невозможно, то по крайней мере такими же должны быть консольные массы со стороны привода и нагрузки. Для стабилизации работы редуктора его испытания могут проводиться без нагрузки или с малой нагрузкой, или в соответствии с 7.3.
7.2.2 Приемочные испытания
Приемочные испытания должны быть выполнены для редуктора в составе оборудования, с которым он будет применен, в конфигурации, согласованной между изготовителем и заказчиком.
7.2.3 Контроль на месте применения оборудования
Измерения выполняют для конфигурации редуктора в составе оборудования, согласованной между изготовителем и заказчиком.
Если иное не согласовано между изготовителем и заказчиком, то испытания должны быть проведены с соблюдением следующих условий:
a) испытания проводят на номинальной частоте вращения редуктора, а если его конструкция предполагает работу в некотором диапазоне частот вращения - то на минимальной, максимальной и средней частоте диапазона;
b) направление вращения вала должно соответствовать назначению редуктора, а в случае обратимого редуктора испытания проводят для каждого направления вращения отдельно;
c) нагрузка редуктора должна быть в заданном диапазоне нагрузок;
d) при испытаниях используют ту же систему смазки редуктора, что будет применяться в рабочих условиях, со смазкой заданного типа и вязкости;
e) температура редуктора во время испытаний должна находиться в заданном диапазоне.
Критерии оценки вибрационного состояния применяют к вибрации, измеренной в установившемся режиме работы редуктора на номинальной частоте вращения с номинальной нагрузкой, допускающем медленные изменения выходной мощности. Числовые значения критериев могут служить руководством, позволяющим избежать чрезмерно завышенных и нереалистичных требований к вибрации редуктора, и быть использованы в качестве основы для приемочных критериев.
Значения критериев определены, исходя из накопленного опыта наблюдений за вибрацией механизмов данного типа. Предполагается, что оценивание вибрации на основе предложенных критериев будет способствовать долговременной надежной работе редукторов.
Установленные критерии распространяются на вибрацию, производимую самим редуктором, и не учитывают вибрацию, передаваемую на редуктор извне. Если есть основания предполагать, что в вибрацию редуктора значительный вклад дают сторонние источники (стационарные или нестационарные), то измерения следует повторить при неработающем редукторе, чтобы подтвердить или опровергнуть данное предположение. Если передаваемая извне вибрация слишком высока, то следует принять меры, обеспечивающие проведение оценки вибрационного состояния при малом вкладе сторонних источников.
Оценка вибрации заключается в сопоставлении максимального из абсолютных значений контролируемых параметров по всем точкам и направлениям измерений с границами четырех зон вибрационного состояния.
Зоны вибрационного состояния предназначены для качественной оценки вибрации машины в установившемся режиме работы на номинальной частоте вращения и принятия решения о необходимых мерах.
Зона A - в эту зону попадают, как правило, новые машины, только что введенные в эксплуатацию.
Примечание 1 - Для некоторых машин можно считать нормальным, если их вибрация не попадает в зону A. Стремление снизить вибрацию ниже границы между зонами A и B может привести к неоправданным затратам при минимальном положительном эффекте.
Зона B - машины, попадающие в эту зону, обычно считают пригодными для дальнейшей работы без ограничения сроков.
Зона C - машины, попадающие в эту зону, обычно рассматривают как непригодные для длительной непрерывной работы. Обычно данные машины могут функционировать ограниченный период времени, пока не появится подходящая возможность для проведения ремонтных работ.
Зона D - уровни вибрации в данной зоне обычно рассматривают как достаточно серьезные, для того чтобы вызвать повреждение машины.
Примечание 2 - Рекомендации по установлению предельных уровней вибрации вида ПРЕДУПРЕЖДЕНИЕ и ОСТАНОВ приведены в [6].
Критерии приемки всегда являются предметом соглашения между поставщиком и заказчиком, которое должно быть достигнуто, по возможности, на максимально ранней стадии выполняемых работ по договору.
Зоны вибрационного состояния могут служить основой такого соглашения при приемке новых или восстановленных машин, но численные значения границ этих зон не предназначены для непосредственного использования в качестве критериев приемки. Исходя из исторического опыта, обычно критерий приемки для новых машин устанавливают в пределах зоны A или B, но, как правило, не выше значения границы между этими зонами, умноженного на 1,25. При этом машинам разной конструкции с учетом опыта их применения могут быть назначены разные критерии.
Приемочные испытания проводят в течение заранее согласованного времени при условиях работы с заданными характеристиками, такими как нагрузка, температура, смазка. Для машин, поступивших после технического обслуживания или ремонта, учитывают характер выполненных сервисных услуг и предшествующее вибрационное поведение машины.
Таблицы 2 - 4 определяют классификацию редукторов по производимой ими вибрации с указанием границ зон вибрационного состояния для каждого класса.
Таблица 2
через перемещения вала
Класс по перемещению (DR) | Границы зон вибрационного состояния, определенные через размах относительного перемещения вала, мкм | ||
A/B | B/C | C/D | |
31,5 | 20,0 | 31,5 | 50,0 |
50,0 | 31,5 | 50,0 | 80,0 |
80,0 | 50,0 | 80,0 | 125,0 |
125,0 | 80,0 | 125,0 | 200,0 |
200,0 | 125,0 | 200,0 | 315,0 |
Примечание - Классификация редукторов по производимой вибрации (определение класса по перемещению) описана в приложении A (см. рисунок A.1). | |||
Таблица 3
через скорость вибрации корпуса
Класс по скорости (VR) | Границы зон вибрационного состояния, определенные через среднеквадратичное значение скорости вибрации корпуса, мм/с | ||
A/B | B/C | C/D | |
3,15 | 2,0 | 3,15 | 5,0 |
5,0 | 3,15 | 5,0 | 8,0 |
8,0 | 5,0 | 8,0 | 12,5 |
12,5 | 8,0 | 12,5 | 20,0 |
20,0 | 12,5 | 20,0 | 31,5 |
Примечание - Классификация редукторов по производимой вибрации (определение класса по скорости) описана в приложении A (см. рисунок A.2). | |||
Таблица 4
через ускорение вибрации корпуса
Класс по ускорению (AR) | Границы зон вибрационного состояния, определенные через пиковое значение ускорения вибрации корпуса, м/с2 | ||
A/B | B/C | C/D | |
5,0 | 3,15 | 5,0 | 8,0 |
8,0 | 5,0 | 8,0 | 12,5 |
12,5 | 8,0 | 12,5 | 20,0 |
20,0 | 12,5 | 20,0 | 31,5 |
31,5 | 20,0 | 31,5 | 50,0 |
50,0 | 31,5 | 50,0 | 80,0 |
80,0 | 50,0 | 80,0 | 125,0 |
125,0 | 80,0 | 125,0 | 200,0 |
200,0 | 125,0 | 200,0 | 315,0 |
Примечание - Классификация редукторов по производимой вибрации (определение класса по ускорению) получена из соответствующих кривых VR (см. рисунок A.2). | |||
Границы зон вибрационного состояния установлены для вибрации редукторов в установившемся режиме работы на номинальной частоте вращения. Числовые значения границ зон были получены на основе представительных данных от изготовителей и пользователей оборудования.
В большинстве случаев приведенные значения границ согласованы с приемлемыми динамическими нагрузками, передаваемыми на подшипники и фундамент, а также с допустимыми зазорами в соединениях. Однако в некоторых случаях особенности конструкции редуктора или имеющийся опыт применения механизмов схожего вида могут потребовать изменения границ зон (в большую или меньшую сторону). Например, обычно не допускают, чтобы относительные перемещения вала превышали 70% номинального зазора в подшипнике.
Примечание - В таблицах 2 и 3 показаны классы вибрации по перемещению и скорости в соответствии с рисунками A.1 и A.2. Аналогичные классы по ускорению ранее не применялись. В настоящем стандарте они построены на основе рисунка A.2 преобразованием среднеквадратичного значения скорости в пиковое значение ускорения на частоте 280 Гц.
В зависимости от мощности и применения редуктора, а также при выборе других точек измерений или измерений в переходных режимах работы возможны более высокие значения вибрации. В приложении A приведен пример ориентировочной интерпретации границ зон вибрационного состояния с учетом типа и мощности редуктора.
Таблица 5 показывает ориентировочную (неполную) классификацию редукторов по их типу (назначению), а также связь этой классификации с классами редукторов по производимой вибрации.
Класс редуктора может быть согласован между изготовителем и заказчиком на основе опыта применения.
Протокол испытаний должен включать в себя ссылку на настоящий стандарт, сведения по 9.2 - 9.7, а также все наблюдавшиеся отклонения от обычной практики оценивания вибрационного состояния.
Указывают тип и характеристики редуктора.
Таблица 5
Класс | Подкласс | Примеры | Мощность | Класс по вибрации | ||
DR | VR | AR | ||||
I | a) | Специального назначения, с косозубыми колесами (обычными или шевронными) высокой точности зацепления, одно- или двухступенчатые, повышающие или понижающие, с параллельными валами | Любая | 31,5 | 3,15 | 50,0 |
b) | Промышленного назначения, для морских судов и т.п. <a> | Малая | 31,5 | 3,15 | ||
Большая | 50,0 | 5,0 | ||||
II | a) | Общего назначения, одно- или многоступенчатые, с параллельными валами или конической/гипоидной передачей | Любая | 50,0 | 5,0 | 80,0 |
b) | Высокоскоростные (свыше 3600 мин-1). Промышленного назначения, для морских судов и т.п. <a> | Малая | 50,0 | 5,0 | ||
Большая | 80,0 | 8,0 | ||||
III | a) | Общего назначения, одно- или двухступенчатые понижающие, включая планетарную передачу | Любая | 80,0 | 8,0 | 125,0 |
b) | Промышленного назначения, для морских судов и т.п. <a> | Малая | 80,0 | 8,0 | ||
Большая | 125,0 | 12,5 | ||||
IV | a) | Общего назначения, одно- или многоступенчатые понижающие с прямозубыми колесами (в каландрах, экструдерах и т.п.) | Любая | 125,0 | 20,0 | 125,0 |
b) | В прокатных станах и т.п. Промышленного назначения, для морских судов и т.п. <a> | Малая | 125,0 | 12,5 | ||
Большая | 200,0 | 20,0 | ||||
<a> См. рисунок A.3. | ||||||
Указывают все условия испытаний, включая способ установки, привода и нагружения редуктора, характеристики подшипниковых опор.
Особо отмечают отклонения от условий испытаний по 7.3.
Описывают положение и направление осей всех точек измерений в соответствии с 6.1 и 6.2 с приложением чертежа и указанием всех размеров.
Приводят перечень всего используемого в процессе испытаний измерительного оборудования с указанием типа и изготовителя.
Приводят результаты измерений для каждой измерительной точки, включая:
a) значения интегральных характеристик вибрации (см. A.2.3);
b) основные частотные составляющие вибрации и их амплитуды;
c) узкополосный спектр вибрации;
d) временные реализации сигналов вибрации.
Флуктуирующие показания должны быть усреднены.
Протокол приемочных испытаний должен включать в себя:
a) место проведения испытаний;
b) дату проведения испытаний;
c) имя, должность и квалификацию сотрудников, проводивших испытания;
d) подпись ответственного лица.
(рекомендуемое)
A.1 Общие положения
На рисунках A.1 и A.2 в графическом виде представлены классы вибрации редукторов по перемещению вала и скорости на корпусе, которые дают общую основу для оценивания вибрационного состояния. По согласованию между изготовителем и заказчиком на возможно более ранней стадии выполнения договора выбирают класс вибрации из представленных на рисунках кривых. Решение о приемке может быть принято на основе одного критерия для вибрации всего редуктора или по нескольким критериям для отдельных валов или точек измерений.
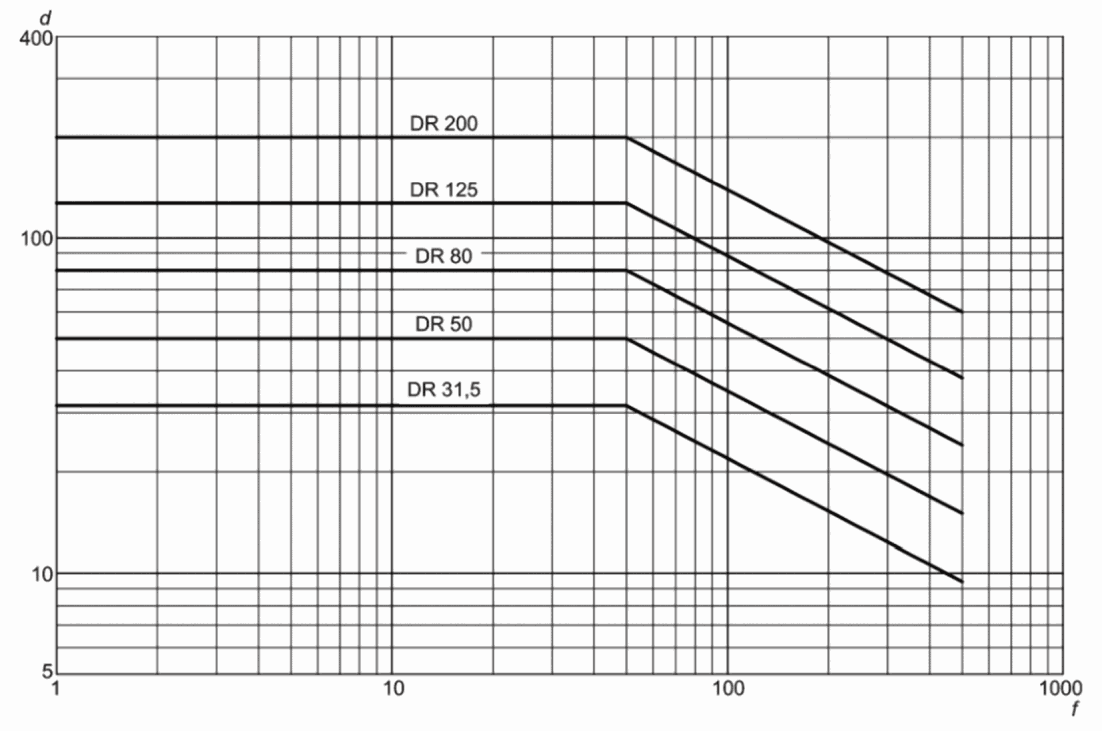
f - частота, Гц; d - размах перемещения, мкм;
DR - класс по перемещению
Примечание - Класс по перемещению DR соответствует значению предельной кривой на частотах до 50 Гц. Выше этой частоты предельная кривая спадает со скоростью 10 дБ на октаву.
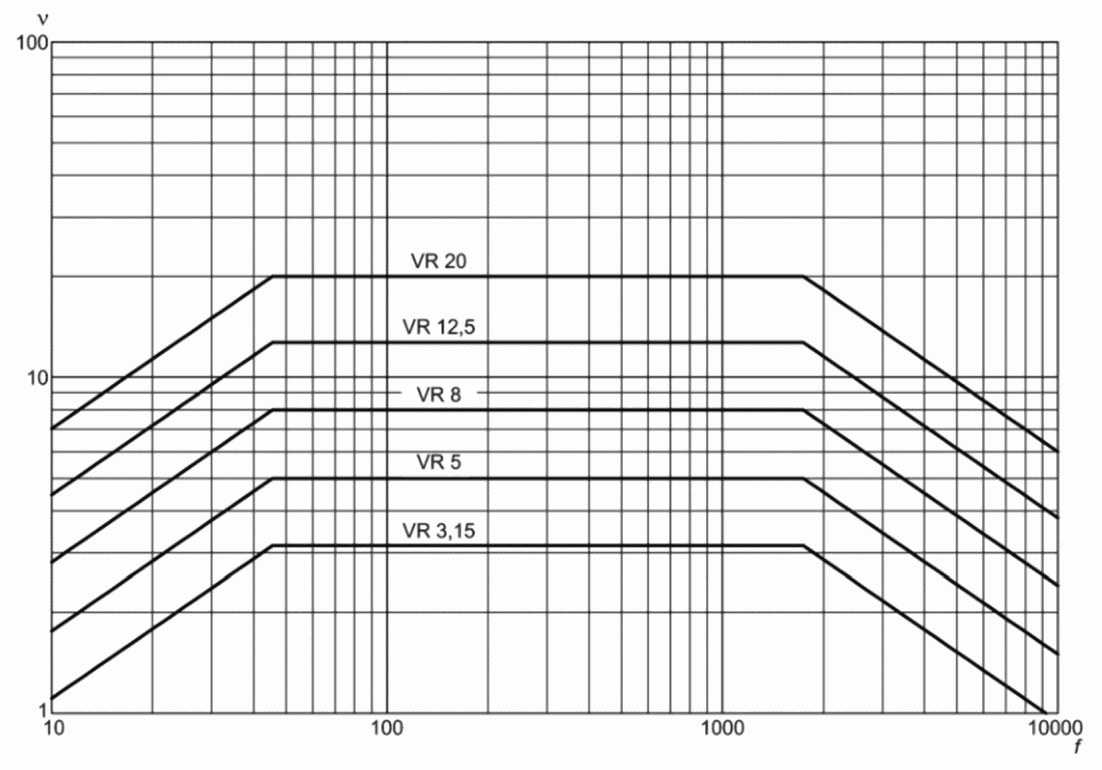
f - частота, Гц; v - среднеквадратичное значение
скорости, мм/с; VR - класс по скорости
Примечание - Класс по скорости VR соответствует значению предельной кривой на частотах от 45 до 1590 Гц. Выше и ниже этих частот предельная кривая спадает со скоростью 14 дБ на октаву.
Пример выбора класса по вибрации на основе информации о классе редуктора приведен в A.3.
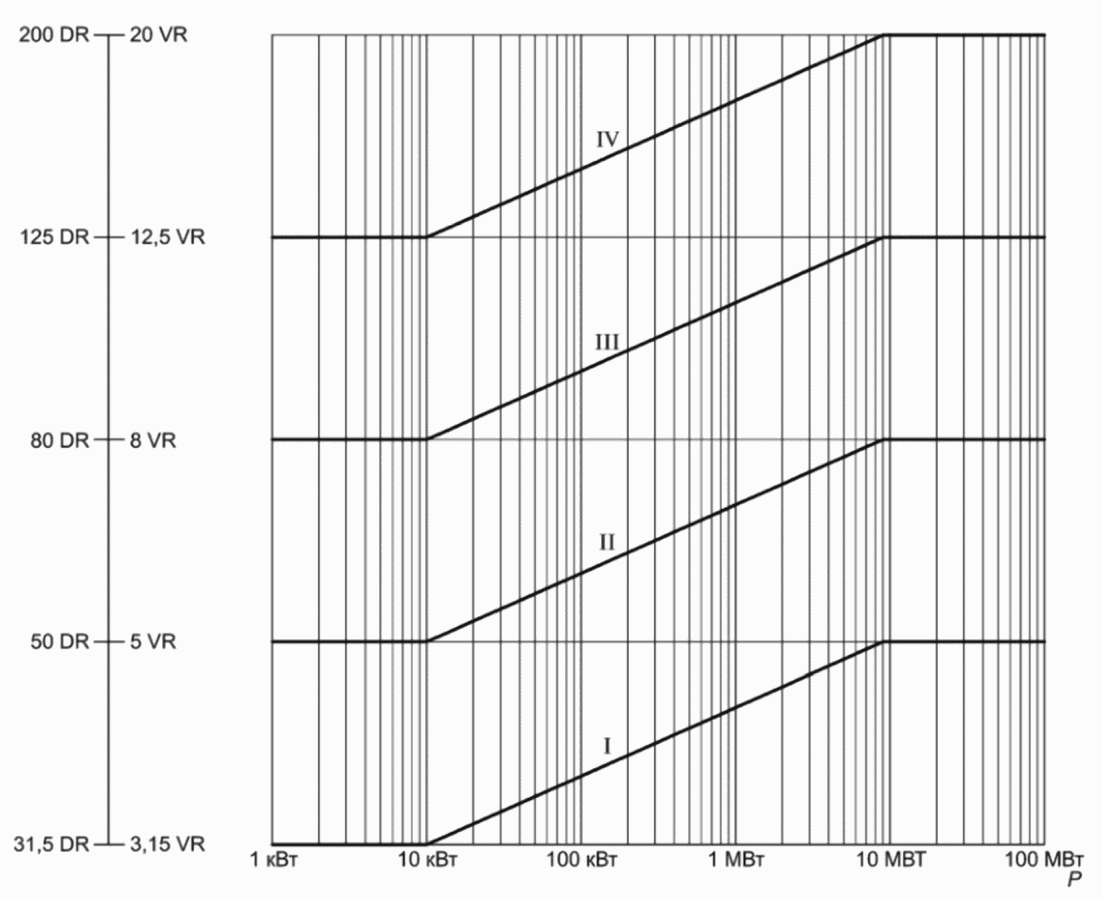
P - мощность; DR - класс по перемещению;
VR - класс по скорости
Примечание - Классы редукторов I - IV - в соответствии с таблицей 5.
редукторов по их типу
A.2 Предельные кривые разных классов по вибрации
A.2.1 Общие положения
Частотно зависимые предельные кривые классов вибрации (рисунки A.1 и A.2) построены для составляющих вибрации в узких полосах частот. При наличии составляющих на разных частотах вибрацию считают допустимой, если ни одна из таких составляющих не превышает границу, определяемую соответствующей кривой. Применение данного критерия требует наличия оборудования для частотного анализа вибрации. Предполагается, что вибрация редукторов имеет преимущественно линейчатый спектр, и применяемое оборудование должно обеспечить разрешение, достаточное для выделения значимых линий спектра.
A.2.2 Инструментальные настройки
Изменение в настройках оборудования, например БПФ-анализатора, может привести к разным результатам оценки вибрации. Это зависит от частоты выборки, числа выборок, максимальной частоты анализируемого сигнала и шумового пьедестала в сигнале вибрации. Сравнение между разными результатами измерений возможно только в том случае, если они были выполнены для одних и тех же настроек оборудования.
При отсутствии возможности получить спектр вибрации, ее оценку можно выполнить одним из следующих способов:
a) вибрацию считают допустимой, если среднеквадратичное значение скорости широкополосной вибрации не превышает значение предельной кривой для данного класса (см. рисунок A.2);
b) перемещение вала сопоставляют с предельным значением из рисунка A.1 для частоты, равной частоте вращения вала.
Примечание - Сопоставление с предельными кривыми, показанными на рисунках A.1 и A.2, интегральных характеристик вместо соответствующих характеристик в узких полосах частот предъявляет более жесткие требования к допустимой вибрации, если только измеряемая вибрация не сосредоточена преимущественно в одной или двух спектральных составляющих.
A.2.4 Классы по перемещению
Классы по перемещению установлены для размаха перемещения вала в узких полосах частот в соответствии с рисунком A.1. Класс по перемещению для данной точки и направления измерений определяется по кривой с минимальным значением из всех, превышающих значения указанных контролируемых параметров. Общий класс по перемещению для данного редуктора определяется как класс с максимальным значением по всем точкам и направлениям измерений.
A.2.5 Классы по скорости
Классы по скорости установлены для среднеквадратичных значений скорости вибрации корпуса в узких полосах частот в соответствии с рисунком A.2. Класс по скорости для данной точки и направления измерений определяется по кривой с минимальным значением из всех, превышающих значения указанных контролируемых параметров. Общий класс по скорости для данного редуктора определяется как класс с максимальным значением по всем точкам и направлениям измерений.
A.3.1 Общие положения
Вибрация редуктора зависит от его конструкции, размера и назначения. Вибрация, допустимая для крупного низкооборотного редуктора прокатного стана может оказаться чрезмерно высокой для высокоскоростного привода или редуктора, предназначенного для применения на морских судах. И, наоборот, попытка снизить вибрацию редуктора прокатного стана до значений, характерных для высокоскоростного привода с высокой точностью зацепления может потребовать несоразмерно больших затрат. Поэтому выбор класса вибрации для задания критериев приемочных испытаний должен быть надлежащим образом обоснован.
На рисунке A.3 показано приблизительное соответствие класса вибрации разным классам редукторов, различающимся по типу и мощности.
A.3.2 Пример
В настоящем примере рассматривается определение допустимой вибрации редуктора общего назначения в целях приемочных испытаний на стенде завода-изготовителя.
Испытуемый редуктор промышленного назначения спроектирован для передачи мощности 3700 кВт при максимальной скорости вращения вала 1500 мин-1. Требуемый класс вибрации был выбран следующим образом.
Согласно рисунку A.3 точка пересечения заданной мощности 3700 кВт (3,7 МВт) с кривой, соответствующей классу редуктора III, лежит чуть ниже уровня, соответствующего классу вибрации DR 125/VR 12,5. Экономически обоснованным будет выбор в качестве приемочного критерия DR 125 и/или VR 12,5. Однако из соображений обеспечения некоторого запаса по вибрации в целях приемочных испытаний целесообразно выбрать классы DR 80 и/или VR 8.
(справочное)
B.1 Общие положения
Вибрация редуктора, помимо созданной самим редуктором, включает в себя также вибрацию, переданную извне. Результаты измерений будут зависеть от того, насколько сильно усиливается или ослабляется вибрация от сторонних источников на пути своего распространения к точке измерений. В настоящем приложении указан ряд факторов, которые следует принимать во внимание при оценке вибрационного состояния редуктора.
B.2 Типичные факторы, влияющие на вибрацию редуктора
B.2.1 Общие положения
Рассматриваемые факторы, помимо того, что они влияют на результат измерений вибрации во время приемочных испытаний, могут также влиять на вибрацию редуктора на месте его применения в составе некоторой системы (машинного агрегата). Изготовитель не может нести ответственность за влияние этих факторов на месте применения редуктора за исключением случаев, когда их рассмотрение и учет предусмотрен на начальной стадии проектирования.
B.2.2 Привод
a) Двигатель внутреннего сгорания в качестве привода.
b) Гидравлический двигатель в качестве привода.
В.2.3 Изменяющаяся нагрузка
a) Изменение нагрузки с изменением скорости (вентиляторы, мешалки и т.п.).
b) Пульсирующая нагрузка (пропеллеры, поршневые компрессоры и насосы и т.п.).
c) Случайные ударные нагрузки (рудодробилки, экструдеры и т.п.).
B.2.4 Дефекты сборки
a) Несоосность в соединениях элементов системы.
b) Неуравновешенность сборки в целом, а также ее частей и отдельных элементов.
B.2.5 Крутильные колебания в системе
a) Жесткость соединений.
b) Жесткость при кручении.
c) Момент инерции вращающихся элементов.
d) Демпфирование в соединениях.
B.2.6 Массо-жесткостные характеристики системы
a) Подвижность основания.
b) Способы крепления.
c) Податливость элементов системы.
d) Масса элементов.
B.2.7 Нагрузка и частота вращения
a) Направление вращения.
b) Скорость вращения.
c) Значение нагрузки.
B.3 Учет влияющих факторов на стадии проектирования
На начальной стадии проектирования системы, в состав которой входит редуктор, следует оценить ее возможное влияние на вибрацию редуктора и определить лицо, ответственное за выполнение этой работы. О выполняемой оценке следует поставить в известность поставщиков компонентов системы.
(справочное)
C.1 Общие положения
В настоящем приложении рассматриваются особенности средств измерений, применяемых при оценивании вибрации редукторов.
C.2 Средства измерений вибрации корпуса и вала
Достоверные результаты оценки вибрационного состояния редукторов могут быть получены с применением средств измерений вибрации как корпуса, так и вала. В некоторых случаях желательно использовать преобразователи инерционного типа для измерения скорости вибрации корпуса и датчики относительной вибрации вала совместно. Требования к средствам измерений вибрации корпуса установлены ИСО 2954, вибрации вала - ИСО 10817-1.
Хотя измерения этих двух видов взаимосвязаны, они предоставляют разную информацию о вибрационных силах внутри редуктора и требуют правильной интерпретации.
C.3 Измерения вибрации корпуса
Вибрация, измеряемая на корпусах подшипников (или на корпусе редуктора в непосредственной близости от подшипника), несет информацию о вибрационном состоянии редуктора в заданных условиях испытаний. Опорную конструкцию, используемую при испытаниях, следует выбирать так, чтобы ее свойства были аналогичны свойствам основания на месте применения редуктора. В ходе испытаний следует избегать возбуждения резонансов конструкции.
Вибрационное состояние редуктора зависит от качества соединений его вращающихся элементов, а также соединений валов с подшипниками. В случае применения подшипников качения возникающие в соединении динамические силы непосредственно передаются на корпус подшипника. В случае применения подшипников скольжения значительная часть движения вала демпфируется слоем масла. Поскольку жесткостные свойства демпфирующего слоя зависят от частоты вращения вала, момента нагрузки и применяемой смазки, при оценке вибрационного состояния редуктора следует учитывать возможные изменения этих факторов.
В частности, силы, действующие со стороны вращающегося вала и вызывающие появление в спектре вибрации первой и второй гармоник частоты вращения (обычно вследствие дисбаланса и несоосности) могут слабо передаваться на корпус подшипника при низком моменте вращения, но вызывать сильную вибрацию корпуса, когда момент вращения высок. Также на корпус подшипника может без значительных потерь передаваться и быть доминирующей высокочастотная вибрация зубцовой частоты.
Для измерений вибрации корпуса используют акселерометр или велосиметр. Диапазон, в котором частотная характеристика велосиметра постоянна, зависит от его типа, но обычно составляет от 10 до 2500 Гц, чего может быть недостаточно, чтобы захватить зубцовую частоту высокоскоростного редуктора. В этом случае необходимо применять акселерометр с верхней границей диапазона частот измерений не менее 10 кГц.
Акселерометр применяют совместно с устройством формирования сигнала. Если сигнал акселерометра подлежит интегрированию для получения сигнала скорости, то следует учитывать погрешности, связанные с низкочастотным шумом. Кроме того, следует обращать внимание на то, чтобы способ крепления преобразователя не уменьшил его диапазон частот измерений. Дополнительные сведения о креплении акселерометра можно найти в [1] и ИСО 13373-1 (см. [3]).
C.4 Измерения перемещения вала
Перемещения вала могут быть измерены с применением датчика бесконтактного типа или контактного датчика-зонда. У датчика контактного типа со временем наступает износ наконечника вследствие его непрерывного трения о поверхность вала. Такой датчик чувствителен к вихревым явлениям в слое масла и имеет малый диапазон частот измерений (только до 200 Гц). Его применяют только в случаях, когда частота вращения вала не превышает 3000 мин-1, а скорость поверхности, по которой движется наконечник зонда, не превышает 30 м/с.
Бесконтактные датчики могут быть разных типов - обычно это емкостные, индуктивные или вихретоковые преобразователи. Последние получили наибольшее распространение при измерении вибрации редукторов из-за своих малых размеров (относительно диапазона измеряемых перемещений), а также сравнительно низкой чувствительности к изменениям внешних факторов.
Обычно бесконтактные датчики используют для измерения относительных перемещений между валом и корпусом подшипника. С помощью двух таких датчиков, ортогонально установленных в одной измерительной плоскости, можно определить траекторию движения (орбиту) вала. Бесконтактные датчики (обычно вихретокового типа) позволяют определить положение вала внутри подшипникового зазора и угол подъема вала для всего диапазона условий работы редуктора.
Хотя диапазон частот измерений вихретокового датчика весьма широк (обычно до 10 кГц), обычно с его помощью не удается извлечь полезную информацию о вибрации вала на частотах свыше 500 Гц. Поэтому такой преобразователь может не подходить для оценки вибрации зубцовой частоты.
Бесконтактные преобразователи полезны тогда, когда необходимо оценить вибрацию на низких частотах, например связанную с дисбалансом или погрешностями машинной обработки поверхностей (механическими биениями, некруглостью вала и т.п.). С их помощью можно оценить степень воздействия на валы радиальных сил в зацеплениях зубчатых передач и реактивных моментов зубчатых колес, передаваемые на валы внешние силы вследствие их несоосности. Также они позволяют выявить проблемы, связанные с подшипниками и нестабильностями вращения валов.
При установке бесконтактных датчиков важно обеспечить отсутствие относительного движения между местом крепления и подшипником (корпусом). Желательно, чтобы датчик был жестко установлен внутри корпуса подшипника способом, обеспечивающим доступ к нему в целях калибровки или замены без необходимости снимать крышку редуктора.
При применении бесконтактных датчиков важно обеспечить соосность окружности вала, движения точек которой воспринимаются датчиком, с подшипником, а также по возможности отсутствие электрических и механических биений. Хотя существует возможность компенсации электрических биений в сигнале вибрации, она зачастую малоэффективна при необходимости измерять перемещения вала, размах которых менее 10 мкм.
(справочное)
НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
Таблица ДА.1
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального, межгосударственного стандарта |
ISO 2041 | IDT | ГОСТ Р ИСО 2041-2012 "Вибрация, удар и контроль технического состояния. Термины и определения" |
ISO 2954 | IDT | ГОСТ ISO 2954-2014 "Вибрация. Контроль состояния машин по результатам измерений вибрации на невращающихся частях. Требования к средствам измерений" |
ISO 10817-1 | IDT | ГОСТ ИСО 10817-1-2002 "Вибрация. Системы измерений вибрации вращающихся валов. Часть 1. Устройства для снятия сигналов относительной и абсолютной вибрации" |
Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT - идентичные стандарты. | ||
ISO 5348, Mechanical vibration and shock - Mechanical mounting of accelerometers (Вибрация и удар. Механическое крепление акселерометров) | |
[2] | ISO 10816-21, Mechanical vibration - Evaluation of machine vibration by measurements on non-rotating parts - Part 21: Horizontal axis wind turbines with gearbox (Вибрация. Оценка вибрационного состояния машин по результатам измерений вибрации на невращающихся частях. Часть 21. Ветрогенераторы горизонтально-осевые с коробкой передач) |
ISO 13373 (all parts), Condition monitoring and diagnostics of machines - Vibration condition monitoring (Контроль состояния и диагностика машин. Вибрационный контроль состояния) | |
ISO 16063-21, Methods for the calibration of vibration and shock transducers - Part 21: Vibration calibration by comparison to a reference transducer (Методы калибровки преобразователей вибрации и удара. Часть 21. Вибрационная калибровка сравнением с эталонным преобразователем) | |
ISO 16063-44, Methods for the calibration of vibration and shock transducers - Part 44: Calibration of field vibration calibrators (Методы калибровки преобразователей вибрации и удара. Часть 44. Калибровка на месте применения преобразователя) | |
ISO 20816-1, Mechanical vibration - Measurement and evaluation of machine vibration - Part 1: General guidelines (Вибрация. Измерения вибрации и оценка вибрационного состояния машин. Часть 1. Общее руководство) |
УДК 621.9:534.1.08:006.354 | ОКС 17.160 |
Ключевые слова: зубчатые редукторы, вибрация, измерения, вибрационное состояние, классы вибрации, приемочные испытания, контроль | |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/18/gost_77012.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|