

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: ФГБУ "Институт стандартизации", 2023 Примечание к документу Документ введен в действие с 01.01.2024. Название документа "ГОСТ Р 60.0.0.12-2023. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Онтологии робототехники. Понятия и отношения, описывающие групповое взаимодействие" (утв. и введен в действие Приказом Росстандарта от 15.09.2023 N 854-ст) "ГОСТ Р 60.0.0.12-2023. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Онтологии робототехники. Понятия и отношения, описывающие групповое взаимодействие"
|
||||||||||||||||

агент (agent): Что-то или кто-то, способный действовать самостоятельно, и производить изменения в мире. [ГОСТ Р 60.0.0.8-2023, статья 5.6.2] |
3.2
артефакт (artifact): Искусственно созданный трехмерный объект. [ГОСТ Р 60.0.0.8-2023, статья 5.6.3] |
3.3
взаимодействие (interaction): Процесс [Процесс (Process) в SUMO], в котором участвуют два агента [Агент (Agent) в SUMO], состоящий из двух подпроцессов, определяющих действие и реакцию: подпроцесс действия, инициируемый агентом X для реципиента агента Y, вызывает подпроцесс реакции, имеющий Y в качестве агента и X в качестве реципиента. [ГОСТ Р 60.0.0.8-2023, статья 3.2] |
3.4
группа (group): Совокупность агентов. [ГОСТ Р 60.0.0.8-2023, статья 5.6.8] |
3.5
группа роботов (robot group): Группа [Группа (Group) в SUMO] роботов, организованная для достижения по крайней мере одной общей цели. [ГОСТ Р 60.0.0.8-2023, статья 3.5] |
3.6 групповая работа роботов (group work of robots): Целенаправленный процесс, в котором все члены группы роботов играют некоторую роль.
3.7
искусственная система (artificial system): Артефакт [Артефакт (Artifact) в SUMO], сформированный разными взаимодействующими устройствами [Устройство (Device) в SUMO] и другими объектами [Объект (Object) в SUMO] для выполнения некоторой функции. [ГОСТ Р 60.0.0.8-2023, статья 3.9] |
3.8
объект (object): Примерно соответствует классу обычных объектов. Примечание - Примерами являются обычные физические объекты, географические регионы, местоположения выполнения процессов и дополнения объектов в физическом классе. [ГОСТ Р 60.0.0.8-2023, статья 5.6.20] |
Примечание - В настоящем стандарте объект - это класс вещей, существующих в трехмерном пространстве, которые могут изменяться в результате процессов. Объект имеет пространственные части, существующие во времени одновременно.
3.9
процесс (process): Класс явлений, которые происходят и имеют временные (темпоральные) части или стадии. Примечание - Примеры включают длительные события, такие как футбольный матч или гонка, такие действия, как преследование и ожидание. Формальное определение таково: все, что происходит во времени, но не является объектом. [ГОСТ Р 60.0.0.8-2023, статья 5.6.24] |
3.10
робототехнический комплекс (robot system): Искусственная система, образованная одним или несколькими роботами и по меньшей мере одним устройством [Устройство (Device) в SUMO], поддерживающим работу робота (роботов). [ГОСТ Р 60.0.0.8-2023, статья 3.26] |
3.11
сущность (entity): Универсальный класс индивидуумов, корневой узел онтологии. [ГОСТ Р 60.0.0.8-2023, статья 5.6.26] |
3.12
устройство (device): Артефакт, предназначение которого состоит в том, чтобы служить инструментом в определенном подклассе процесса. [ГОСТ Р 60.0.0.8-2023, статья 5.6.29] |
3.13
целенаправленный процесс (intentional process): Изменение свойств некоторых объектов во времени и получение новых свойств этих объектов в соответствии с заданными целями. Примечание - См. [1]. [ГОСТ Р 60.0.0.11-2023, пункт 2.14] |
4.1 Понятия онтологии, определенные в данном стандарте, выделены курсивом. Слитное написание понятий в одно слово применяется при описании классов онтологии и отношений между ними на языке OWL.
4.2 Онтология SUMO, определенная в ГОСТ Р 60.0.0.8, является онтологией верхнего уровня для онтологии робототехники. Базовая таксономия SUMO приведена на рисунке 1.
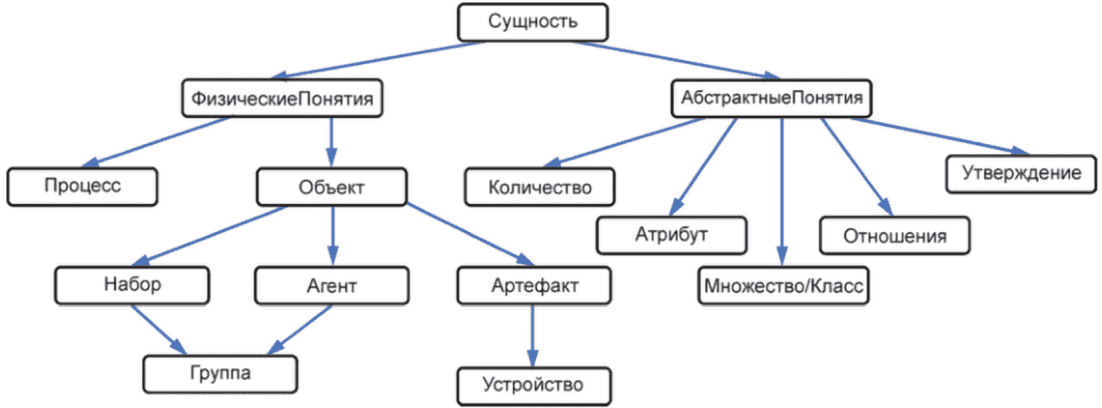
4.3 Понятия, связанные с базовой таксономией SUMO, на языке OWL:
Declaration(Class(:АбстрактныеПонятия))
Declaration(Class(:Агент))
Declaration(Class(:Артефакт))
Declaration(Class(:Атрибут))
Declaration(Class(:Группа))
Declaration(Class(:Количество))
Declaration(Class(:Набор))
Declaration(Class(:Объект))
Declaration(Class(:Отношения))
Declaration(Class(:Процесс))
Declaration(Class(:Сущность))
Declaration(Class(:Устройство))
Declaration(Class(:Утверждение))
Declaration(Class(:ФизическиеПонятия))
############################
# Classes:
############################
# Class: :АбстрактныеПонятия (:АбстрактныеПонятия)
SubClassOf(:АбстрактныеПонятия :Сущность)
DisjointClasses(:АбстрактныеПонятия :ФизическиеПонятия)
# Class: :Агент (:Агент)
SubClassOf(:Агент :Объект)
# Class: :Артефакт (:Артефакт)
SubClassOf(:Артефакт :Объект)
# Class: :Атрибут (:Атрибут)
SubClassOf(:Атрибут :АбстрактныеПонятия)
# Class: :Группа (:Группа)
SubClassOf(:Группа :Агент)
SubClassOf(:Группа :Набор)
# Class: :Количество (:Количество)
SubClassOf(:Количество :АбстрактныеПонятия)
# Class: :Набор (:Набор)
SubClassOf(:Набор :Объект)
# Class: :Объект (:Объект)
SubClassOf(:Объект :ФизическиеПонятия)
# Class: :Отношения (:Отношения)
SubClassOf(:Отношения :АбстрактныеПонятия)
# Class: :Процесс (:Процесс)
SubClassOf(:Процесс :ФизическиеПонятия)
# Class: :Устройство (:Устройство)
SubClassOf(:Устройство :Артефакт)
# Class: Утверждение (:Утверждение)
SubClassOf(:Утверждение :АбстрактныеПонятия)
# Class: :ФизическиеПонятия (:ФизическиеПонятия)
SubClassOf(:ФизическиеПонятия :Сущность)
4.4 С онтологией SUMO согласована онтология CORA. Это доменная онтология, описывающая концепции предметной области "Робототехника и автоматизация". Основным понятием в CORA является Робот, это понятие связано с большинством других понятий в этой онтологии (см. ГОСТ Р 60.0.0.8). В настоящем стандарте Робот - это устройство-агент, предназначенное действовать в физическом мире для выполнения одной или нескольких задач, имеющее в своем составе систему управления и интерфейс для взаимодействия с окружающим миром.
Таксономия понятий онтологии CORA, связанных с понятием Робот, показана на рисунке 2.
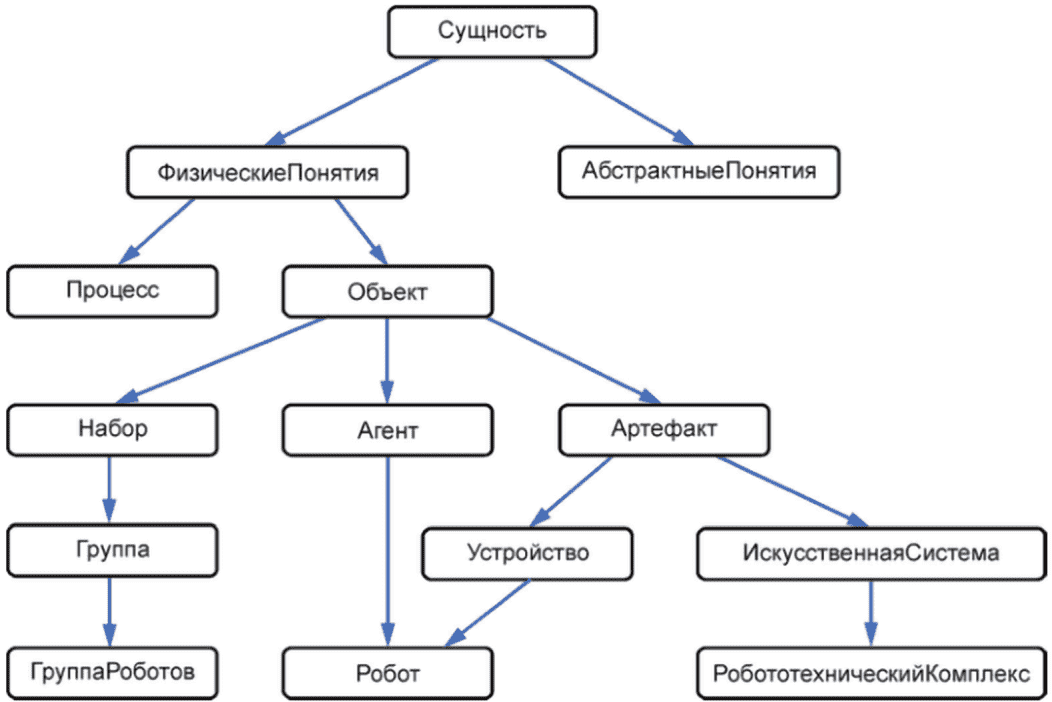
связанных с понятием Робот
4.5 Таксономия понятий онтологии CORA, связанных с понятием Робот, на языке OWL:
Declaration(Class(:АбстрактныеПонятия))
Declaration(Class(:Агент))
Declaration(Class(:Артефакт))
Declaration(Class(:Группа))
Declaration(Class(:ГруппаРоботов))
Declaration(Class(:ИскусственнаяСистема))
Declaration(Class(:Набор))
Declaration(Class(:Объект))
Declaration(Class(:Процесс))
Declaration(Class(:Робот))
Declaration(Class(:РобототехническийКомплекс))
Declaration(Class(:Сущность))
Declaration(Class(:Устройство))
Declaration(Class(:ФизическиеПонятия))
############################
# Classes
############################
# Class: :АбстрактныеПонятия (:АбстрактныеПонятия)
SubClassOf(:АбстрактныеПонятия :Сущность)
# Class: :Агент (:Агент)
SubClassOf(:Агент :Объект)
# Class: :Артефакт (:Артефакт)
SubClassOf(:Артефакт :Объект)
# Class: :Группа (:Группа)
SubClassOf(:Группа :Набор)
# Class: :ГруппаРоботов (:ГруппаРоботов)
SubClassOf(:ГруппаРоботов :Группа)
# Class: :ИскусственнаяСистема (:ИскусственнаяСистема)
SubClassOf(:ИскусственнаяСистема :Артефакт)
# Class: :Набор (:Набор)
SubClassOf(:Набор :Объект)
# Class: :Объект (:Объект)
SubClassOf(:Объект :ФизическиеПонятия)
# Class: :Процесс (:Процесс)
SubClassOf(:Процесс :ФизическиеПонятия)
# Class: :Робот (:Робот)
SubClassOf(:Робот :Агент)
SubClassOf(:Робот :Устройство)
# Class: :РобототехническийКомплекс (:РобототехническийКомплекс)
SubClassOf(:РобототехническийКомплекс :ИскусственнаяСистема)
# Class: :Устройство (:Устройство)
SubClassOf(:Устройство :Артефакт)
# Class: :ФизическиеПонятия (:ФизическиеПонятия)
SubClassOf(:ФизическиеПонятия :Сущность)
4.6 Важным дополнением CORA является онтология CORAX, которая представляет понятия и отношения, характерные для субдоменов предметной области "Робототехника и автоматизация", не являются слишком общими для включения в CORA (см. ГОСТ Р 60.0.0.8). Онтология CORAX определяет понятия ТехническийОблик и ОбъектПроектирования, таксономия которых показана на рисунке 3.
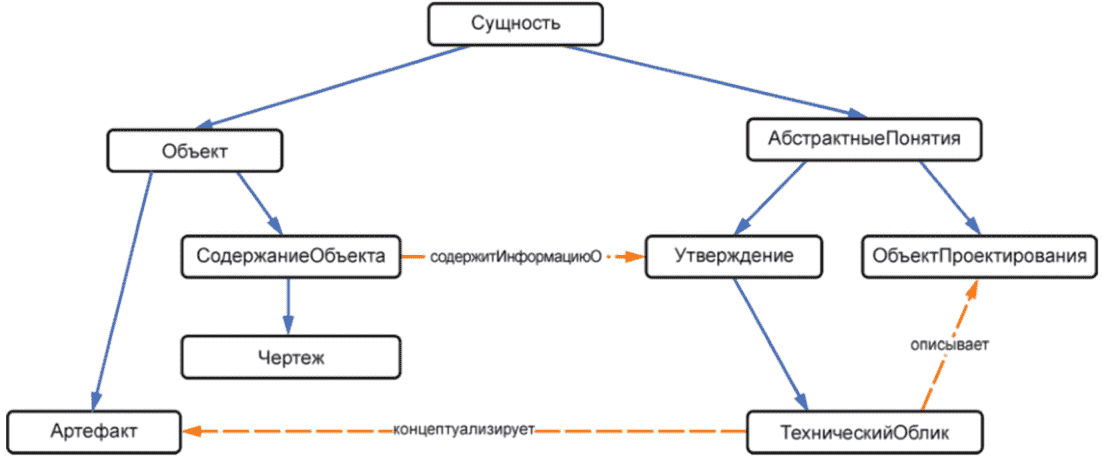
и ОбъектПроектирования онтологии CORAX
4.7 Таксономия понятий ТехническийОблик и ОбъектПроектирования онтологии CORAX на языке OWL:
Declaration(Class(:АбстрактныеПонятия))
Declaration(Class(:Артефакт))
Declaration(Class(:ОбъектПроектирования))
Declaration(Class(:Объект))
Declaration(Class(:СодержаниеОбъекта))
Declaration(Class(:Сущность))
Declaration(Class(:ТехническийОблик))
Declaration(Class(:Утверждение))
Declaration(Class(:Чертеж))
Declaration(ObjectProperty(:концептуализирует))
Declaration(ObjectProperty(:описывает))
Declaration(ObjectProperty(:содержитИнформациюО))
############################
# Object Properties
############################
# Object Property: :концептуализирует (:концептуализирует)
AsymmetricObjectProperty(:концептуализирует)
ObjectPropertyDomain(:концептуализирует :ТехническийОблик)
ObjectPropertyRange(:концептуализирует :Артефакт)
# Object Property: :описывает (:описывает)
AsymmetricObjectProperty(:описывает)
ObjectPropertyDomain(:описывает :ТехническийОблик)
ObjectPropertyRange(описывает :ОбъектПроектирования)
# Object Property: :содержитИнформациюО (:содержитИнформациюО)
ObjectPropertyDomain(:содержитИнформациюО :СодержаниеОбъекта)
ObjectPropertyRange(:содержитИнформациюО :Утверждение)
############################
# Classes
############################
# Class: :АбстрактныеПонятия (:АбстрактныеПонятия)
SubClassOf(:АбстрактныеПонятия :Сущность)
# Class: :Артефакт (:Артефакт)
SubClassOf(:Артефакт :Объект)
# Class: :ОбъектПроектирования (:ОбъектПроектирования)
SubClassOf(:ОбъектПроектирования :АбстрактныеПонятия)
# Class: :Объект (:Объект)
SubClassOf(:Объект :Сущность)
# Class: :СодержаниеОбъекта (:СодержаниеОбъекта)
SubClassOf(:СодержаниеОбъекта :Объект)
# Class: :ТехническийОблик (:ТехническийОблик)
SubClassOf(:ТехническийОблик :Утверждение)
# Class: :Утверждение (:Утверждение)
SubClassOf(Утверждение :АбстрактныеПонятия)
# Class: :Чертеж (:Чертеж)
SubClassOf(:Чертеж :СодержаниеОбъекта)
5.1 В настоящем стандарте используются понятия ИскусственнаяСистема и Взаимодействие онтологии CORAX (см. ГОСТ Р 60.0.0.8), таксономия которых приведена на рисунке 4.
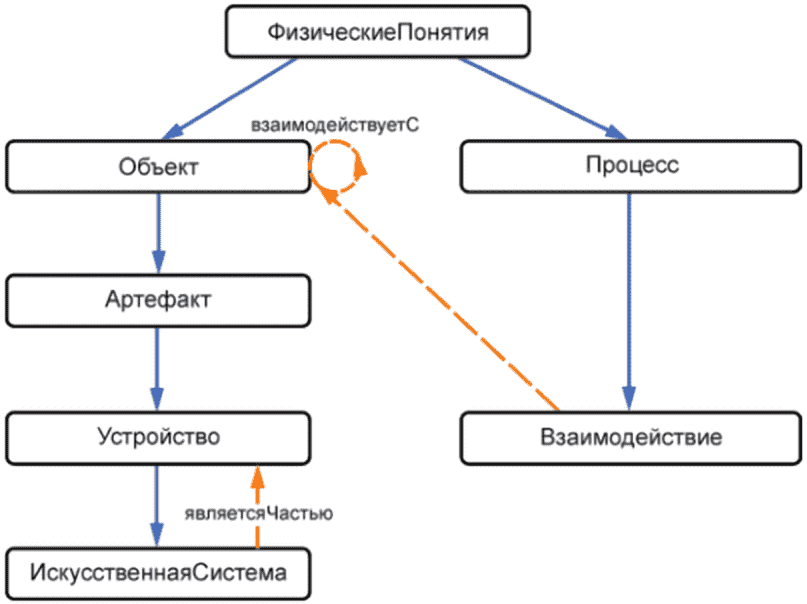
и Взаимодействие онтологии CORAX
Искусственная система представляет собой артефакт, образованный различными устройствами (и другими объектами), которые взаимодействуют друг с другом для выполнения функции. Взаимодействие - это процесс, состоящий из двух субпроцессов, которые определяют действие и реакцию.
5.2 Таксономия понятий ИскусственнаяСистема и Взаимодействие онтологии CORAX на языке OWL:
Declaration(Class(:Артефакт))
Declaration(Class(:Взаимодействие))
Declaration(Class(:ИскусственнаяСистема))
Declaration(Class(:Объект))
Declaration(Class(:Процесс))
Declaration(Class(:Устройство))
Declaration(Class(:ФизическиеПонятия))
Declaration(ObjectProperty(:взаимодействуетС))
Declaration(ObjectProperty(:являетсяЧастью))
############################
# Object Properties
############################
# Object Property: :взаимодействуетС (:взаимодействуетС)
SymmetricObjectProperty(:взаимодействуетС)
ObjectPropertyDomain(:взаимодействуетС :Объект)
ObjectPropertyRange(:взаимодействуетС :Объект)
# Object Property: :являетсяЧастью (:являетсяЧастью)
ObjectPropertyDomain(:являетсяЧастью :ИскусственнаяСистема)
ObjectPropertyRange(:являетсяЧастью :Устройство)
############################
# Classes
############################
# Class: :Артефакт (:Артефакт)
SubClassOf(:Артефакт :Объект)
# Class: :Взаимодействие (:Взаимодействие)
EquivalentClasses(:Взаимодействие ObjectSomeValuesFrom(:взаимодействуетС
:Объект))
SubClassOf(:Взаимодействие :Процесс)
# Class: :ИскусственнаяСистема (:ИскусственнаяСистема)
SubClassOf(:ИскусственнаяСистема :Устройство)
# Class: :Объект (:Объект)
SubClassOf(:Объект :ФизическиеПонятия)
# Class: :Процесс (:Процесс)
SubClassOf(:Процесс :ФизическиеПонятия)
# Class: :Устройство (:Устройство)
SubClassOf(:Устройство :Артефакт)
5.3 Группа роботов - это группа, то есть совокупность агентов, состоящая исключительно из роботов. Группа роботов является также агентом. Таксономия понятия ГруппаРоботов приведена на рисунке 5.
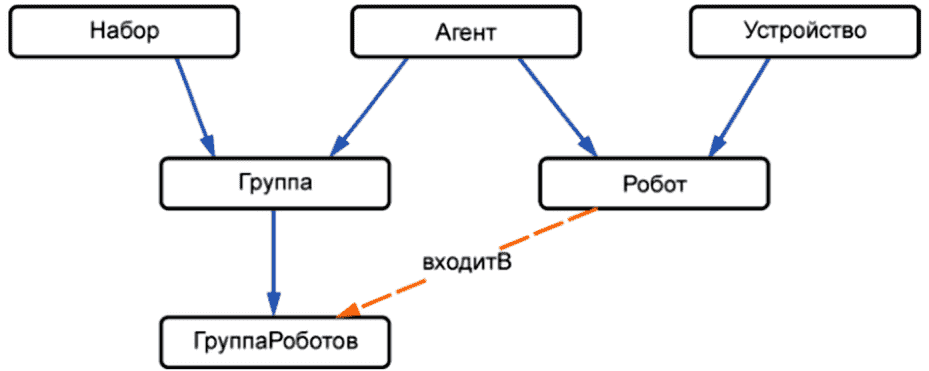
5.4 Таксономия понятия ГруппаРоботов на языке OWL:
Declaration(Class(:Агент))
Declaration(Class(:Группа))
Declaration(Class(:ГруппаРоботов))
Declaration(Class(:Набор))
Declaration(Class(:Робот))
Declaration(Class(:Устройство))
Declaration(ObjectProperty(:входитВ))
############################
# Object Properties
############################
# Object Property: :входитВ (:входитВ)
ObjectPropertyDomain(:входитВ :Робот)
ObjectPropertyRange(:входитВ :ГруппаРоботов)
############################
# Classes
############################
# Class: :Группа (:Группа)
SubClassOf(:Группа :Агент)
SubClassOf(:Группа :Набор)
# Class: :ГруппаРоботов (:ГруппаРоботов)
SubClassOf(:ГруппаРоботов :Группа)
# Class: :Робот (:Робот)
SubClassOf(:Робот :Агент)
SubClassOf(:Робот :Устройство)
5.5 Робототехнический комплекс относится к классу искусственная система. Таксономия понятия РобототехническийКомплекс показана на рисунке 6 (см. ГОСТ Р 60.0.0.8).
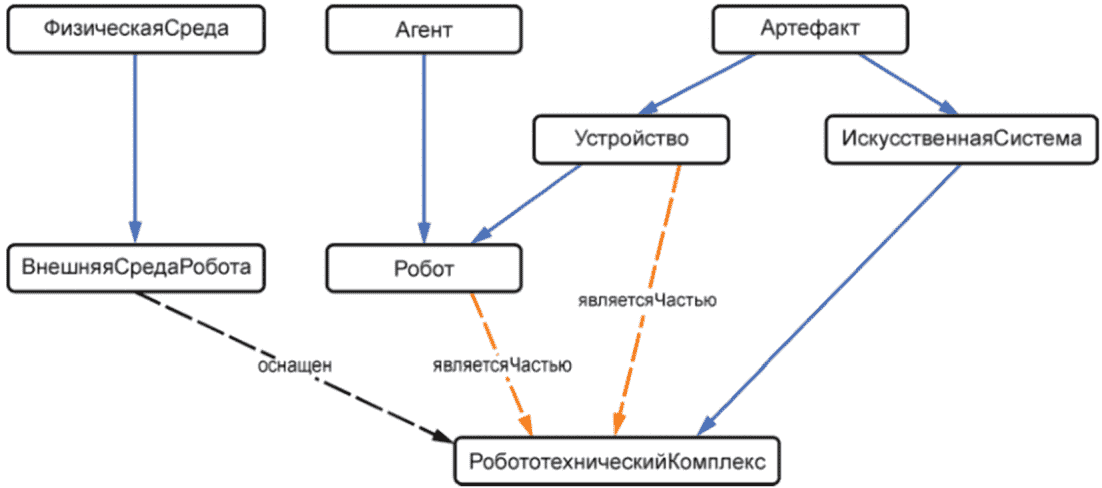
5.6 Таксономия понятия РобототехническийКомплекс на языке OWL:
Declaration(Class(:Агент))
Declaration(Class(:Артефакт))
Declaration(Class(:ВнешняяСредаРобота))
Declaration(Class(:ИскусственнаяСистема))
Declaration(Class(:Робот))
Declaration(Class(:РобототехническийКомплекс))
Declaration(Class(:Устройство))
Declaration(Class(:ФизическаяСреда))
Declaration(ObjectProperty(:оснащен))
Declaration(ObjectProperty(:являетсяЧастью))
############################
# Object Properties
############################
# Object Property: :оснащен (:оснащен)
SubObjectPropertyOf(:оснащен owl:topObjectProperty)
AsymmetricObjectProperty(:оснащен)
ObjectPropertyDomain(:оснащен :ВнешняяСредаРобота)
ObjectPropertyRange(:оснащен :РобототехническийКомплекс)
# Object Property: :являетсяЧастью (:являетсяЧастью)
ObjectPropertyDomain(:являетсяЧастью :Робот)
ObjectPropertyDomain(:являетсяЧастью :Устройство)
ObjectPropertyRange(:являетсяЧастью :РобототехническийКомплекс)
############################
# Classes
############################
# Class: :ИскусственнаяСистема (:ИскусственнаяСистема)
SubClassOf(:ИскусственнаяСистема :Артефакт)
# Class: :Робот (:Робот)
SubClassOf(:Робот :Агент)
SubClassOf(:Робот :Устройство)
# Class: :РобототехническийКомплекс (:РобототехническийКомплекс)
SubClassOf(:РобототехническийКомплекс :ИскусственнаяСистема)
# Class: :ВнешняяСредаРобота (:ВнешняяСредаРобота)
SubClassOf(:ВнешняяСредаРобота :ФизическаяСреда)
# Class: :Устройство (:Устройство)
SubClassOf(:Устройство :Артефакт)
5.7 Все роботы некоторого коллективного робототехнического комплекса должны быть членами одной группы роботов, в том числе если между роботами отсутствует прямое взаимодействие, например на автоматизированной сборочной линии. Таксономия понятия КоллективныйРобототехническийКомплекс показана на рисунке 7.
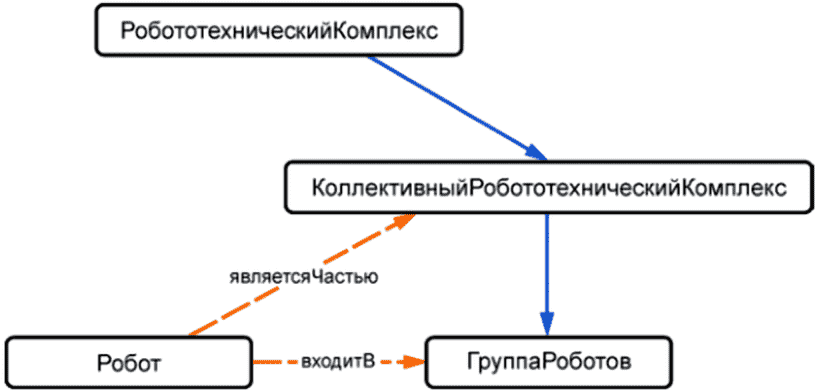
КоллективныйРобототехническийКомплекс
5.8 Таксономия понятия КоллективныйРобототехническийКомплекс на языке OWL:
Declaration(Class(:ГруппаРоботов))
Declaration(Class(:КоллективныйРобототехническийКомплекс))
Declaration(Class(:Робот))
Declaration(Class(:РобототехническийКомплекс))
Declaration(ObjectProperty(:входитВ))
Declaration(ObjectProperty(:являетсяЧастью))
############################
# Object Properties
############################
# Object Property: :входитВ (:входитВ)
ObjectPropertyDomain(:входитВ :Робот)
ObjectPropertyRange(:входитВ :ГруппаРоботов)
# Object Property: :являетсяЧастью (:являетсяЧастью)
ObjectPropertyDomain(:являетсяЧастью :Робот)
ObjectPropertyRange(:являетсяЧастью :КоллективныйРобототехническийКомплекс)
############################
# Classes
############################
# Class: :ГруппаРоботов (:ГруппаРоботов)
SubClassOf(:ГруппаРоботов :КоллективныйРобототехническийКомплекс)
# Class: :КоллективныйРобототехническийКомплекс
(:КоллективныйРобототехническийКомплекс)
SubClassOf(:КоллективныйРобототехническийКомплекс :РобототехническийКомплекс)
# Class: :Робот (:Робот)
SubClassOf(:Робот :ГруппаРоботов)
SubClassOf(:Робот :КоллективныйРобототехническийКомплекс)
5.9 Групповое взаимодействие роботов возникает в рамках выполнения некоторого целенаправленного процесса групповой работы роботов, в котором все члены группы имеют некоторые роли (см. ГОСТ Р 60.0.0.11). Роль робота относится к конкретному возникновению процесса и не является постоянной. Один и тот же робот может одновременно играть несколько ролей в разных субпроцессах процесса групповой работы. Взаимодействие роботов может быть как информационным, так и физическим (например, механическим).
5.10 Информационное взаимодействие роботов - это любой процесс, связанный с передачей информации между роботами в количестве от двух и более.
5.11 Роли роботов в процессе групповой работы определяются техническим обликом группы роботов.
УДК 621.865.8:165:005.94:006.354 | ОКС 25.040.30 |
Ключевые слова: роботы, робототехнические устройства, онтология, робототехника, группа, взаимодействие | |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/19/gost_76622.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|