

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: Стандартинформ, 2019 Примечание к документу Документ введен в действие с 25.03.2020. Название документа "ГОСТ Р 60.0.0.5-2019/ИСО 19649:2017. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Мобильные роботы. Термины и определения" (утв. и введен в действие Приказом Росстандарта от 17.10.2019 N 1019-ст) "ГОСТ Р 60.0.0.5-2019/ИСО 19649:2017. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Мобильные роботы. Термины и определения"
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

мобильный робот (mobile robot): Робот, способный передвигаться под своим собственным управлением. Примечание - Мобильный робот может быть мобильной платформой (3.1.2) с манипуляторами или без них <*>. [ИСО 8373:2012, статья 2.13] |
--------------------------------
<*> Помимо манипуляторов на мобильной платформе может быть установлена и другая целевая нагрузка, соответствующая функциональному назначению мобильного робота, например грузовая платформа, функциональный модуль и др.
мобильная платформа (mobile platform): Совокупность всех компонентов мобильного робота (3.1.1), обеспечивающих его передвижение (3.1.10). Примечания 1 Мобильная платформа может включать шасси, которое может быть использовано для поддержки нагрузки. 2 Из-за возможной путаницы с термином "основание" не рекомендуется использовать термин "мобильное основание" для обозначения мобильной платформы. [ИСО 8373:2012, статья 3.18] |
3.1.3 мобильность (mobility): Способность мобильной платформы (3.1.2) перемещаться во внешней среде.
Примечание - Мобильность может быть использована в качестве меры, например всенаправленный мобильный механизм (3.3.6) обычно обладает более высокой мобильностью, чем колесный механизм с дифференциальным приводом (3.3.7).
3.1.4 руление (steering): Управление направлением передвижения мобильной платформы (3.1.2).
конфигурация (configuration): Совокупность значений положения всех шарниров, которая полностью определяет геометрию робота в любой момент времени. [ИСО 8373:2012, статья 3.5] |
3.1.6 начальная конфигурация (эталонная конфигурация) [alignment configuration (reference configuration)]: Заданная конфигурация (3.1.5) мобильной платформы (3.1.2), определенная изготовителем.
Пример - Конфигурация с нулевым углом поворота рулевых колес для колесного робота, заданная конфигурация спокойного стояния шагающего робота.
поверхность перемещения (travel surface): Поверхность, по которой перемещается мобильный робот (3.1.1). [ИСО 8373:2012, статья 7.7] |
3.1.8 площадь контакта с поверхностью перемещения (площадь контакта с землей) [travel surface contact area (ground contact area)]: Площадь соприкосновения одного или нескольких колес, гусениц или ног, одновременно находящихся в контакте с поверхностью перемещения (3.1.7).
3.1.9 опорный многоугольник (support polygon): Выпуклая оболочка всех площадей контакта с поверхностью перемещения (3.1.8).
3.1.10 передвижение (locomotion): Автономное перемещение мобильной платформы (3.1.2).
3.1.11 турель (turret): Вращающаяся конструкция, установленная на мобильной платформе (3.1.2) для обеспечения независимой ориентации закрепленным на ней устройствам.
3.2.1 подвеска (suspension): Система или конструкция, которая предназначена для погашения колебаний и смягчения ударов от поверхности перемещения (3.1.7).
Примечание - Назначением подвески может быть поддержание устойчивости мобильной платформы (3.1.2) и преодоление шероховатости поверхности перемещения путем поддержания контакта с поверхностью перемещения.
3.2.2 активная подвеска (active suspension): Подвеска (3.2.1), демпфирующими и/или пружинящими характеристиками которой можно управлять.
3.2.3 точка нулевого момента (Zero Moment Point, ZMP): Точка на опорном многоугольнике (3.1.9), относительно которой результирующий момент всех сил, приложенных к мобильному роботу (3.1.1) от поверхности перемещения (3.1.7), имеет нулевые составляющие в горизонтальном направлении.
Примечание - При этом считается, что поверхность перемещения расположена горизонтально.
3.3.1 управляемое колесо (рулевое колесо) [steer wheel (steered wheel)]: Колесо, ориентацией которого регулируется изменение направления перемещения.
3.3.2 ведущее колесо (приводное колесо) [drive wheel (driving wheel)]: Колесо, приводящее в движение мобильную платформу (3.1.2).
3.3.3 ведомое колесо (неприводное колесо, поддерживающее колесо) [idler wheel (follower, trailing wheel)]: Колесо, которое не приводит в движение мобильную платформу (3.1.2) и активно не управляется.
3.3.4 (поворотная) роликовая опора [(swivel) castor]: Сборочная единица, включающая один или несколько роликов в корпусе, который свободно вращается вокруг вертикальной оси, имеющей горизонтальное смещение относительно оси вращения роликов.
3.3.5 всенаправленное колесо (omni-directional wheel): Колесо с роликами, установленными на его наружной поверхности, которые обеспечивают перемещение в любом направлении, даже перпендикулярно самому колесу.
Пример - Омни-колеса (ролики ориентированы под углом 90° к оси колеса), меканум-колеса (ролики ориентированы под углом 45° к оси колеса).
Примечание - Всенаправленный мобильный механизм (3.3.6) часто конструируется с использованием трех и более всенаправленных колес.
всенаправленный мобильный механизм (omni-directional mobile mechanism): Колесный механизм, обеспечивающий перемещение мобильного робота (3.1.1) в любом направлении. [ИСО 8373:2012, статья 3.19] |
3.3.7 дифференциальный привод (differential drive): Система взаимосвязанных устройств, обеспечивающая независимое управление ведущими колесами (3.3.2), расположенными на одной геометрической оси, при котором скорости вращения колес обеспечивают поступательное перемещение, а разность скоростей обеспечивает поворот.
Примечание - Данный термин применим и к гусеничным роботам.
3.4.1 походка (gait): Схема циклического движения ног при передвижении (3.1.10) шаганием.
3.4.2 длина шага (шаг) [stride length (stride)]: Расстояние, на которое перемещается шагающий робот за один цикл походки (3.4.1).
3.4.3 период походки (период ходьбы) [gait period (walking period)]: Время одного цикла походки (3.4.1).
3.4.4 фаза ноги (leg phase): Отношение промежутка времени между началом состояния переноса (3.4.6) данной ноги и началом состояния переноса базовой ноги к периоду ходьбы (3.4.3).
3.4.5 состояние опоры (состояние стояния) [support state (stance state)]: Состояние ноги, при котором нога находится в контакте с поверхностью перемещения (3.1.7).
3.4.6 состояние переноса (состояние возврата в исходное положение, состояние перемещения) [swing state (recovery state, transfer state)]: Состояние ноги, при котором нога не находится в контакте с поверхностью перемещения (3.1.7).
3.4.7 коэффициент состояния опоры (duty factor): Отношение длительности состояния опоры (3.4.5) ноги к периоду ходьбы (3.4.3).
3.4.8 диаграмма походки (gait diagram): Диаграмма циклического движения ног во времени при передвижении (3.1.10) шаганием.
Пример - Диаграмма медленной походки (3.4.1) четвероногого робота показана на рисунке A.1.
3.5.1 сила реакции поверхности перемещения (сила реакции земли) [travel surface reaction force (ground reaction force)]: Усилие, прилагаемое к мобильной платформе (3.1.2) от поверхности перемещения (3.1.7) через зону контакта с поверхностью перемещения (3.1.8).
3.5.2 контактное давление на поверхность перемещения (контактное давление на землю) [travel surface contact pressure (ground contact pressure)]: Давление, оказываемое колесами, гусеницами или ногами мобильной платформы (3.1.2) на поверхность перемещения (3.1.7) через зону контакта с поверхностью перемещения (3.1.8).
3.5.3 опрокидывающий момент (overturning moment): Минимальный момент, необходимый для того, чтобы опрокинуть мобильного робота (3.1.1) из статически устойчивого пространственного расположения (3.6.1).
Примечание - Данный момент зависит от состояния поверхности, например, уклона.
3.5.4 тяговое усилие (traction): Максимальная сила трения, которая может быть создана между поверхностью перемещения (3.1.7) и колесами, гусеницами или ногами мобильного робота (3.1.1).
система координат мобильной платформы (mobile platform coordinate system): Система координат, привязанная к одному из фиксированных компонентов мобильной платформы (3.1.2). [ИСО 8373:2012, статья 4.7.6] |
Примечание <*> - ИСО 9787:2013, статья 5.5, определяет систему координат мобильной платформы Op - Xp - Yp - Zp. Начало системы координат мобильной платформы, Op, является нулевой точкой мобильной платформы. Ось +Xp направлена к переднему краю мобильной платформы. Ось +Zp направлена вверх от мобильной платформы (рисунок A.2).
--------------------------------
<*> Данное примечание заменяет примечание к ИСО 8373:2012, статья 4.7.6.
3.5.6 угол поворота колеса (steer angle): Угловое смещение оси управляемого колеса (3.3.1) вокруг оси +Zp.
Примечание - Угол поворота колеса обычно равен нулю, когда ось колеса совпадает с направлением оси Yp мобильной платформы (3.1.2).
3.5.7 перемещение вперед (forward travel): Движение мобильной платформы (3.1.2) по направлению оси +Xp.
Примечание - См. система координат мобильной платформы (3.5.5).
3.5.8 перемещение назад (обратное перемещение) [reverse travel (backward travel)]: Движение мобильной платформы (3.1.2) по направлению оси -Xp.
Примечание - См. система координат мобильной платформы (3.5.5).
3.5.9 поперечное перемещение (траверс) [lateral travel (traverse)]: Движение мобильной платформы (3.1.2) по направлению оси Yp.
Примечание - См. система координат мобильной платформы (3.5.5).
3.5.10 диагональное перемещение (diagonal travel): Движение мобильной платформы (3.1.2), являющееся комбинацией перемещения вперед (3.5.7) или перемещения назад (3.5.8) и поперечного перемещения (3.5.9).
3.5.11 всенаправленное перемещение (omni-directional travel): Движение мобильной платформы (3.1.2), направление которого может быть незамедлительно и произвольно изменено с помощью всенаправленного мобильного механизма (3.3.6).
поворот (turning): Движение мобильной платформы (3.1.2), вызывающее изменение ориентации системы координат мобильной платформы (3.5.5). Примечание - Поворот обычно сопровождается изменением направления движения мобильной платформы. [ИСО 18646-1:2016, статья 3.12] |
Примечание - В таблице A.1 приведено сравнение поворота, поворота вокруг точки контакта (3.5.13) и вращения (3.5.14).
3.5.13 поворот вокруг точки контакта (поворачивание) [pivot turning (pivoting)]: Вращение с поступательным перемещением, во время которого точка контакта одного колеса, гусеницы или ноги остается на одном месте на поверхности перемещения (3.1.7) и определяет ось, вокруг которой осуществляется поворот (3.5.12).
Примечание - В таблице A.1 приведено сравнение поворота (3.5.12), поворота вокруг точки контакта и вращения (3.5.14).
поворот вращением (вращение) [spin turning (spinning)]: Вращение на месте или вращение вокруг начала координат мобильной платформы (3.1.2) без поступательного перемещения. [ИСО 18646-1:2016, статья 3.13] |
Примечание - В таблице A.1 приведено сравнение поворота (3.5.12), поворота вокруг точки контакта (3.5.13) и вращения.
3.5.15 радиус поворота (turning radius): Радиус кривизны траектории начала координат мобильной платформы (3.1.2).
ширина поворота (turning width): Минимальная ширина коридора, в пределах которого мобильная платформа (3.1.2) может выполнить конкретный вид поворота (3.5.12). [ИСО 18646-1:2016, статья 3.14] |
3.5.17 боковая реакция при повороте (cornering force): Сила, воздействующая на мобильного робота (3.1.1) за счет центробежной силы, возникающей при его движении на повороте.
3.5.18 контроль равновесия (управление равновесием) [balance control (balance management)]: Процесс поддержания статической и динамической устойчивости мобильного робота (3.1.1).
пространственное расположение (pose): Комбинация позиции и ориентации в пространстве. Примечания 1 Под пространственным расположением манипулятора обычно понимают позицию и ориентацию рабочего органа или механического интерфейса. 2 Пространственное расположение мобильного робота (3.1.1) может включать совокупность пространственных расположений мобильной платформы (3.1.2) и любого манипулятора, установленного на мобильной платформе, относительно глобальной системы координат. [ИСО 8373:2012, статья 4.5] |
3.6.2 одновременные локализация и построение карты (simultaneous localization and mapping, SLAM): Построение и уточнение карты внешней среды с использованием параметров частично построенной карты для распознавания пространственного расположения (3.6.1) мобильного робота (3.1.1), перемещающегося в данной среде.
3.6.3 наведение (guidance): Предоставление внешней информации для обеспечения навигации мобильного робота (3.1.1).
3.6.4 планирование маршрута (path planning): Планирование упорядоченного набора пространственных расположений (3.6.1) при перемещении.
3.6.5 планирование траектории (trajectory planning): Планирование маршрута (3.6.4) с учетом времени как параметра.
3.6.7 обход препятствий (obstacle avoidance): Предотвращение взаимодействия, такого как приближение, соприкосновение или столкновение (3.6.6), с препятствиями благодаря их обнаружению с помощью датчиков внешнего состояния и корректировки планирования траектории (3.6.5).
3.6.8 предотвращение столкновения (collision avoidance): Исключение возможности столкновения (3.6.6) с помощью датчиков внешнего состояния и надлежащего реагирования.
3.6.9 стыковка (docking): Процесс подхода и/или соединения со станцией, оборудованием или другой мобильной платформой (3.1.2) для выполнения поставленного задания.
Примечание - Примерами поставленных заданий являются зарядка аккумулятора, обмен данными и передача полезной нагрузки.
3.6.10 инерциальная навигационная система, ИНС (inertial navigation system, INS): Система, обрабатывающая данные от инерциальных датчиков для расчета пространственного расположения (3.6.1), линейных и угловых скоростей и ускорений мобильной платформы (3.1.2).
Примечание - ИНС обычно вычисляет пространственное расположение, линейные и угловые скорости и ускорения, используя инерциальный блок измерения (ИБИ), состоящий из гироскопа и акселерометра, а также, дополнительно, компаса.
счисление пути (dead reckoning): Метод вычисления пространственного расположения (3.6.1) мобильного робота (3.1.1) с использованием только внутренних измерений, начиная с известного исходного пространственного расположения. [ИСО 8373:2012, статья 7.8] |
3.6.12 одометрия (odometry): Метод измерения, использующий инкрементные данные о расстоянии от датчиков внутреннего состояния для оценки изменения положения с течением времени.
Примечание - Когда используются не только инкрементные данные о расстоянии, но и информация о направлении от компаса или инерциальной навигационной системы (3.6.10), то применение термина "счисление пути" (3.6.11) будет более правильным, чем применение термина "одометрия".
(справочное)
ПРИМЕРЫ
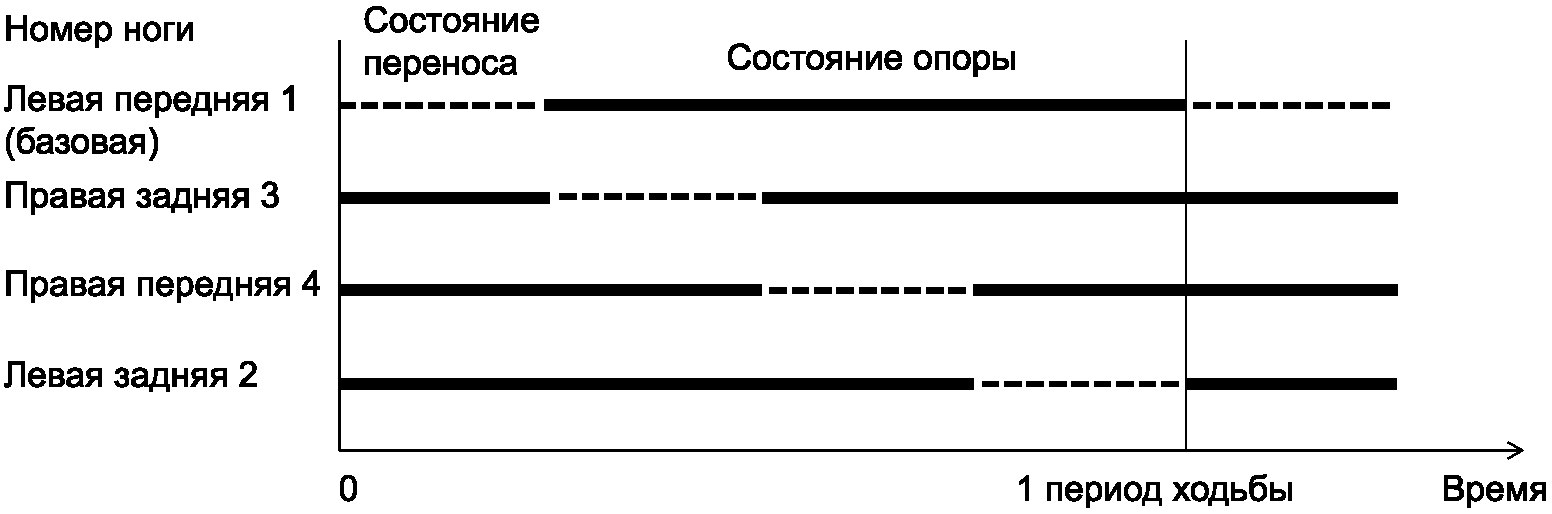
Коэффициент состояния опоры для всех ног равен 0,75.
Фазы ног 2, 3 и 4 равны 0,75, 0,25 и 0,5, соответственно.
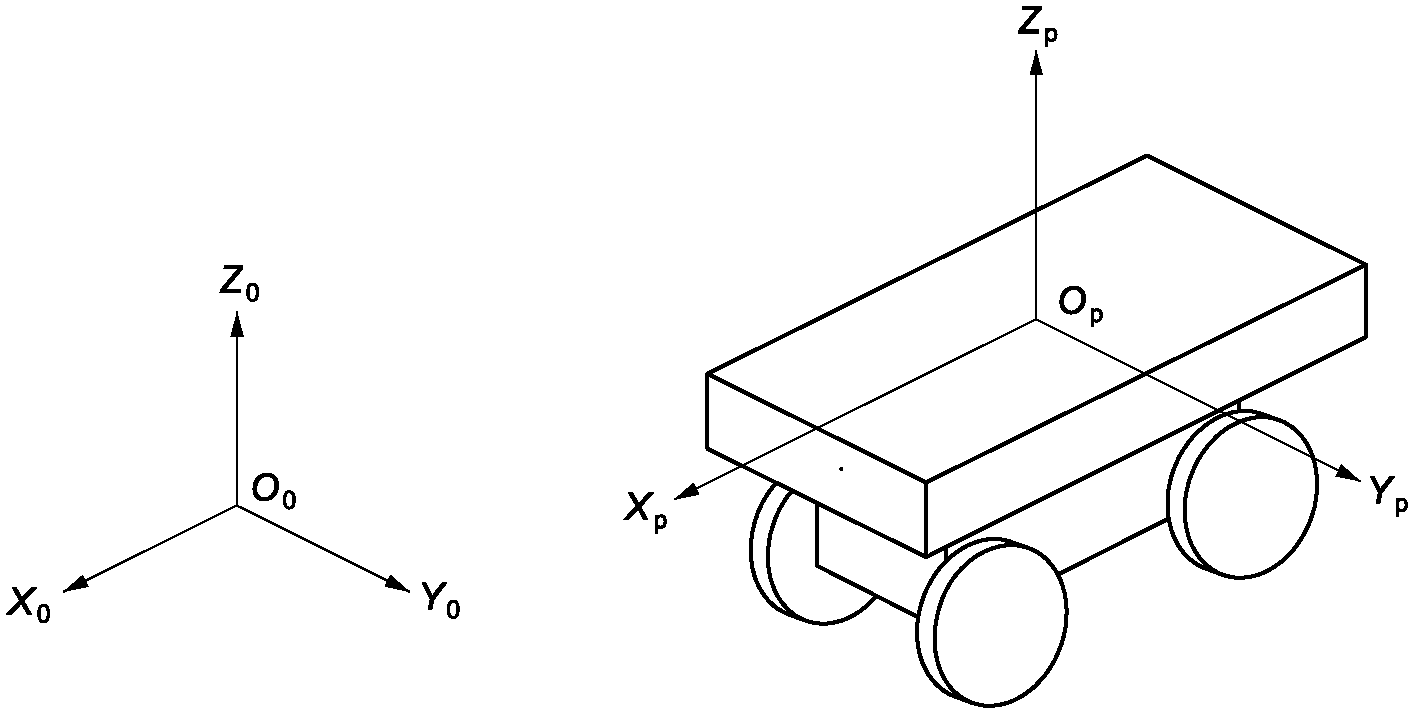
Таблица A.1
поворота вокруг точки контакта и вращения
Тип привода | Поворот | Поворот | Поворот вокруг точки контакта | Вращение |
Дифференциальный привод | 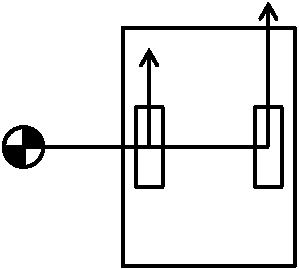 | 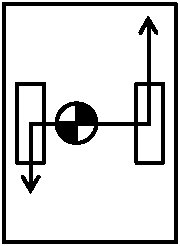 | 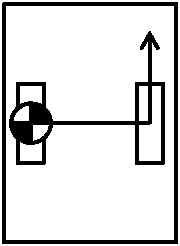 | 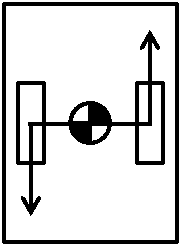 |
Всенаправленный привод | 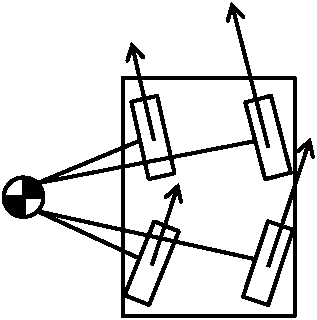 | 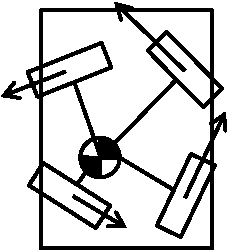 | 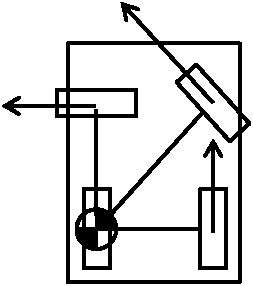 | 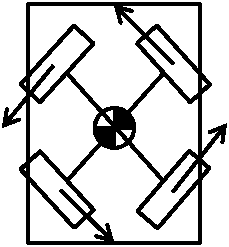 |
Описание поворота | Поворот с перемещением | Поворот | Специальный поворот, когда одна из точек контакта с поверхностью является центром вращения | Поворот без перемещения |
вращение | |
давление на землю контактное | |
давление на поверхность перемещения контактное | |
диаграмма походки | |
длина шага | |
ИНС | |
колесо ведомое | |
колесо ведущее | |
колесо всенаправленное | |
колесо неприводное | |
колесо поддерживающее | |
колесо приводное | |
колесо рулевое | |
колесо управляемое | |
контроль равновесия | |
конфигурация | |
конфигурация начальная | |
конфигурация эталонная | |
коэффициент состояния опоры | |
локализация и построение карты одновременные | |
механизм мобильный всенаправленный | |
многоугольник опорный | |
мобильность | |
момент опрокидывающий | |
наведение | |
обход препятствий | |
одометрия | |
опора роликовая | |
опора роликовая поворотная | |
передвижение | |
перемещение вперед | |
перемещение всенаправленное | |
перемещение диагональное | |
перемещение назад | |
перемещение обратное | |
перемещение поперечное | |
период походки | |
период ходьбы | |
планирование маршрута | |
планирование траектории | |
платформа мобильная | |
площадь контакта с землей | |
площадь контакта с поверхностью перемещения | |
поверхность перемещения | |
поворачивание | |
поворот | |
поворот вокруг точки контакта | |
поворот вращением | |
подвеска | |
подвеска активная | |
походка | |
предотвращение столкновения | |
привод дифференциальный | |
радиус поворота | |
расположение пространственное | |
реакция при повороте боковая | |
робот мобильный | |
руление | |
сила реакции земли | |
сила реакции поверхности перемещения | |
система координат мобильной платформы | |
система навигационная инерциальная | |
состояние возврата в исходное положение | |
состояние опоры | |
состояние перемещения | |
состояние переноса | |
состояние стояния | |
столкновение | |
стыковка | |
счисление пути | |
точка нулевого момента | |
траверс | |
турель | |
угол поворота колеса | |
управление равновесием | |
усилие тяговое | |
фаза ноги | |
шаг | |
ширина поворота |
ТЕРМИНОВ НА АНГЛИЙСКОМ ЯЗЫКЕ
active suspension | |
alignment configuration | |
backward travel | |
balance control | |
balance management | |
castor | |
collision | |
collision avoidance | |
configuration | |
cornering force | |
dead reckoning | |
diagonal travel | |
differential drive | |
docking | |
drive wheel | |
driving wheel | |
duty factor | |
follower | |
forward travel | |
gait | |
gait diagram | |
gait period | |
ground contact area | |
ground contact pressure | |
ground reaction force | |
guidance | |
idler wheel | |
inertial navigation system | |
INS | |
lateral travel | |
leg phase | |
locomotion | |
mobile platform | |
mobile platform coordinate system | |
mobile robot | |
mobility | |
obstacle avoidance | |
odometry | |
omni-directional mobile mechanism | |
omni-directional travel | |
omni-directional wheel | |
overturning moment | |
path planning | |
pivot turning | |
pivoting | |
pose | |
recovery state | |
reference configuration | |
reverse travel | |
simultaneous localization and mapping | |
SLAM | |
spin turning | |
stance state | |
spinning | |
steer angle | |
steer wheel | |
steered wheel | |
steering | |
stride | |
stride length | |
support polygon | |
support state | |
suspension | |
swing state | |
swivel castor | |
traction | |
trailing wheel | |
trajectory planning | |
transfer state | |
travel surface | |
travel surface contact area | |
travel surface contact pressure | |
travel surface reaction force | |
traverse | |
turning | |
turning radius | |
turning width | |
turret | |
walking period | |
Zero Moment Point | |
ZMP |
[1] | ISO 8373:2012 <1>, Robots and robotic devices - Vocabulary |
[2] | ISO 9283 <2>, Manipulating industrial robots - Performance criteria and related test methods |
[3] | ISO 9787:2013 <3>, Robots and robotic devices - Coordinate systems and motion nomenclatures |
[4] | ISO 9946 <4>, Manipulating industrial robots - Presentation of characteristics |
[5] | ISO 13482 <5>, Robots and robotic devices - Safety requirements for personal care robots |
[6] | ISO 18646-1:2016 <6>, Robotics - Performance criteria and related test methods for service robots - Part 1: Locomotion for wheeled robots |
--------------------------------
<1> Действует ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012 Роботы и робототехнические устройства. Термины и определения.
<2> Действует ГОСТ Р 60.3.3.1-2016/ИСО 9283:1998 Роботы промышленные манипуляционные. Рабочие характеристики и соответствующие методы тестирования.
<3> Действует ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013 Роботы и робототехнические устройства. Системы координат и обозначение перемещений.
<4> Действует ГОСТ Р 60.3.1.1-2016/ИСО 9946:1999 Роботы промышленные манипуляционные. Представление характеристик.
<5> Действует ГОСТ Р 60.2.2.1-2016/ИСО 13482:2014 Роботы и робототехнические устройства. Требования по безопасности для роботов по персональному уходу.
<6> Действует ГОСТ Р 60.6.3.14-2019/ИСО 18646-1:2016 Роботы и робототехнические устройства. Рабочие характеристики и соответствующие методы испытаний сервисных мобильных роботов. Часть 1. Передвижение колесных роботов.
УДК 621.865.8:007.52:006.72 | ОКС 01.040.25 | ОКПД2 28.99.39.190 |
Ключевые слова: роботы, робототехнические устройства, мобильные роботы, термины и определения, робототехника | ||
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/27/gost_93040.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|