Описание
Источник публикации
М.: Стандартинформ, 2017
Примечание к документу
Текст данного документа приведен с учетом
поправки, опубликованной в "ИУС", N 7, 2018.
Документ
введен в действие с 01.07.2018.
Название документа
"ГОСТ Р 60.3.4.1-2017/ИСО 9409-1:2004. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Круглые фланцы"
(утв. и введен в действие Приказом Росстандарта от 14.11.2017 N 1744-ст)
"ГОСТ Р 60.3.4.1-2017/ИСО 9409-1:2004. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Круглые фланцы"
(утв. и введен в действие Приказом Росстандарта от 14.11.2017 N 1744-ст)
Утвержден и введен в действие
по техническому регулированию
и метрологии
от 14 ноября 2017 г. N 1744-ст
НАЦИОНАЛЬНЫЙ СТАНДАРТ РОССИЙСКОЙ ФЕДЕРАЦИИ
РОБОТЫ И РОБОТОТЕХНИЧЕСКИЕ УСТРОЙСТВА
ПРОМЫШЛЕННЫЕ МАНИПУЛЯЦИОННЫЕ РОБОТЫ
МЕХАНИЧЕСКИЕ ИНТЕРФЕЙСЫ. КРУГЛЫЕ ФЛАНЦЫ
Robots and robotic devices. Industrial manipulating
robots. Mechanical interfaces. Plates
(ISO 9409-1:2004, IDT)
ГОСТ Р 60.3.4.1-2017/ИСО 9409-1:2004
Дата введения
1 июля 2018 года
1 ПОДГОТОВЛЕН Федеральным государственным автономным научным учреждением "Центральный научно-исследовательский и опытно-конструкторский институт робототехники и технической кибернетики" (ЦНИИ РТК) на основе собственного перевода на русский язык англоязычной версии стандарта, указанного в
пункте 42 ВНЕСЕН Техническим комитетом по стандартизации ТК 459 "Информационная поддержка жизненного цикла изделий"
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ
Приказом Федерального агентства по техническому регулированию и метрологии от 14 ноября 2017 г. N 1744-ст
4 Настоящий стандарт идентичен международному стандарту ИСО 9409-1:2004 "Промышленные манипуляционные роботы. Механические интерфейсы. Часть 1. Круглые фланцы" (ISO 9409-1:2004 "Manipulating industrial robots - Mechanical interfaces - Part 1: Plates", IDT).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные и межгосударственные стандарты, сведения о которых приведены в дополнительном
приложении ДА5 ВВЕДЕН ВПЕРВЫЕ
Правила применения настоящего стандарта установлены в статье 26 Федерального закона от 29 июня 2015 г. N 162-ФЗ "О стандартизации в Российской Федерации". Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе "Национальные стандарты", а официальный текст изменений и поправок - в ежемесячном информационном указателе "Национальные стандарты". В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске информационного указателя "Национальные стандарты". Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования - на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (www.gost.ru)
Стандарты комплекса ГОСТ Р 60 распространяются на роботы и робототехнические устройства. Их целью является повышение интероперабельности роботов и их компонентов, а также снижение затрат на их разработку, производство и обслуживание за счет стандартизации и унификации процессов, интерфейсов и параметров.
Стандарты комплекса ГОСТ Р 60 представляют собой совокупность отдельно издаваемых стандартов. Стандарты данного комплекса относятся к одной из следующих тематических групп: "Общие положения, основные понятия, термины и определения", "Технические и эксплуатационные характеристики", "Безопасность", "Виды и методы испытаний", "Механические интерфейсы", "Электрические интерфейсы", "Коммуникационные интерфейсы", "Методы программирования", "Методы построения траектории движения (навигация)", "Конструктивные элементы". Стандарты любой тематической группы могут относиться как ко всем роботам и робототехническим устройствам, так и к отдельным группам объектов стандартизации - промышленным роботам в целом, промышленным манипуляционным роботам, промышленным транспортным роботам, сервисным роботам в целом, сервисным манипуляционным роботам и сервисным мобильным роботам.
Настоящий стандарт относится к тематической группе "Механические интерфейсы" и распространяется на промышленные манипуляционные роботы. Настоящий стандарт идентичен ИСО 9409-1:2004, разработанному подкомитетом (ПК) 2 "Роботы и робототехнические устройства" Технического комитета (ТК) 184 ИСО "Системы автоматизации производства и их интеграция".
Примечание - С 1 января 2016 года ИСО/ТК 184/ПК 2 "Роботы и робототехнические устройства" преобразован в ИСО/ТК 299 "Робототехника".
Промышленные манипуляционные роботы широко применяют в сфере промышленной автоматизации. В зависимости от области применения для них могут использоваться разнообразные сменные рабочие органы, такие как захватные устройства или специализированные инструменты, которые крепятся к механическому интерфейсу.
Настоящий стандарт устанавливает основные размеры, назначение и маркировку круглых фланцев, используемых в качестве механического интерфейса для промышленных манипуляционных роботов. Данный механический интерфейс предназначен для обеспечения однозначности установки и взаимозаменяемости рабочих органов при их ручном монтаже на промышленные манипуляционные роботы.
Настоящий стандарт не устанавливает другие требования к механическому интерфейсу, предназначенному для установки рабочего органа робота.
Настоящий стандарт не имеет никакой взаимосвязи с диапазонами грузоподъемности робота, так как предполагается, что подходящий механический интерфейс должен быть выбран в зависимости от области применения и грузоподъемности робота.
Механические интерфейсы, определенные в настоящем стандарте, могут также найти применение в транспортно-загрузочных устройствах, которые не подпадают под определение промышленных манипуляционных роботов, таких как перегружатели или копирующие устройства.
В настоящем стандарте использованы нормативные ссылки на следующие международные стандарты. Для датированных ссылок следует использовать только указанное издание ссылочного стандарта:
ISO 261:1998, ISO general-purpose metric screw threads - General plan (Резьбы метрические ИСО общего назначения. Общий вид)
ISO 286-1:1988 <1>, ISO system of limits and fits - Part 1: Bases of tolerances, deviations and fits (Система допусков и посадок ИСО. Часть 1. Основные положения, допуски, отклонения и посадки)
--------------------------------
<1> Действует ИСО 286-1:2010. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 286-2:1988 <2>, ISO system of limits and fits - Part 2: Tables of standard tolerance grades and limit deviations for holes and shafts (Система допусков и посадок ИСО. Часть 2. Таблицы классов стандартных допусков и предельных отклонений на размеры отверстий и валов)
--------------------------------
<2> Действует ИСО 286-2:2010. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 1101:1983 <1>, Technical drawings - Geometrical tolerancing - Tolerancing of form, orientation, location and run-out - Generalties, definitions, symbols, indications on drawings (Технические чертежи. Геометрические допуски. Допуски на форму, ориентацию, расположение и биение. Основные понятия, определения, условные обозначения, указания на чертежах)
--------------------------------
<1> Действует ИСО 1101:2012. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 8373:1994 <2>, Manipulating industrial robots - Vocabulary (Промышленные манипуляционные роботы. Термины и определения)
--------------------------------
<2> Действует ИСО 8373:2012. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
ISO 9787:1999 <3>, Manipulating industrial robots - Coordinate systems and motion nomenclatures (Промышленные манипуляционные роботы. Системы координат и типы перемещений)
--------------------------------
<3> Действует ИСО 9787:2013. Для однозначного соблюдения требований настоящего стандарта, выраженных в датированных ссылках, рекомендуется использовать только данный ссылочный стандарт.
В настоящем стандарте применены термины по ИСО 8373.
Рекомендуемые размеры механического интерфейса представлены в
ряде 1 таблицы 1. Дополнительный
ряд 2 следует использовать только в особых случаях, когда размеров, указанных в
ряде 1, недостаточно для конкретного применения.
Таблица 1
Предпочтительный ряд 1 и дополнительный ряд 2 размеров
для механического интерфейса в виде круглого фланца
В миллиметрах
Позиция | Диаметр центров окружностей, d1 | d2 h8 | d3 H7 | d4 | d5 H7 | d6 | t1 min | t2 min | t3 min | t4 | t5 | t6 min | Число отверстий N |
| |
| 25 | | 34 | 16 | M4 | 4 | | 6 | 4 | 4 | | 0,2 | 0,5 | 4 |
2 | | 31,5 | 40 | 20 | M5 | 5 | 5 |
3 | 40 | | 50 | 25 | M6 | 6 | 6 | 6 | 1 |
4 | | 50 | 63 | 31,5 |
5 | 63 | | 80 | 40 |
6 | | 80 | 100 | 50 | M8 | 8 | 8 | 0,4 | 6 |
7 | 100 | | 125 | 63 |
8 | | 125 | 160 | 80 | M10 | 10 | 8 | 10 | 8 |
| 160 | | 200 | 100 |
| | 160 | 200 | 100 | M12 | 12 | 12 | 11 |
| | 200 | 250 | 125 | 6 |
| | 200 | 250 | 125 | M16 | 22 | 12 |
| 250 | 250 | 315 | 160 | M12 | | 6 |
<1> Минимальная глубина резьбовых отверстий t4 зависит от материала сочленяемых узлов рабочего органа. |
Обязательным является установление диаметра только одной центрирующей окружности. Предпочтительным является установление диаметра d3. Использование диаметра d2 зависит от применения.
Отверстие с диаметром d5 предусмотрено для размещения установочного штифта, использование которого зависит от конкретного применения робота. В качестве установочного штифта может быть применен, например, цилиндрический штифт или установочный штифт с лысками. Выбор установочного штифта должен исключать избыточное базирование.
Центр отверстия под установочный штифт должен располагаться на положительном луче оси +Xm системы координат механического интерфейса (см. ИСО 9787).
Другие размеры (например, размеры кольцевых канавок), не определенные в настоящем стандарте, должны быть выбраны надлежащим образом.
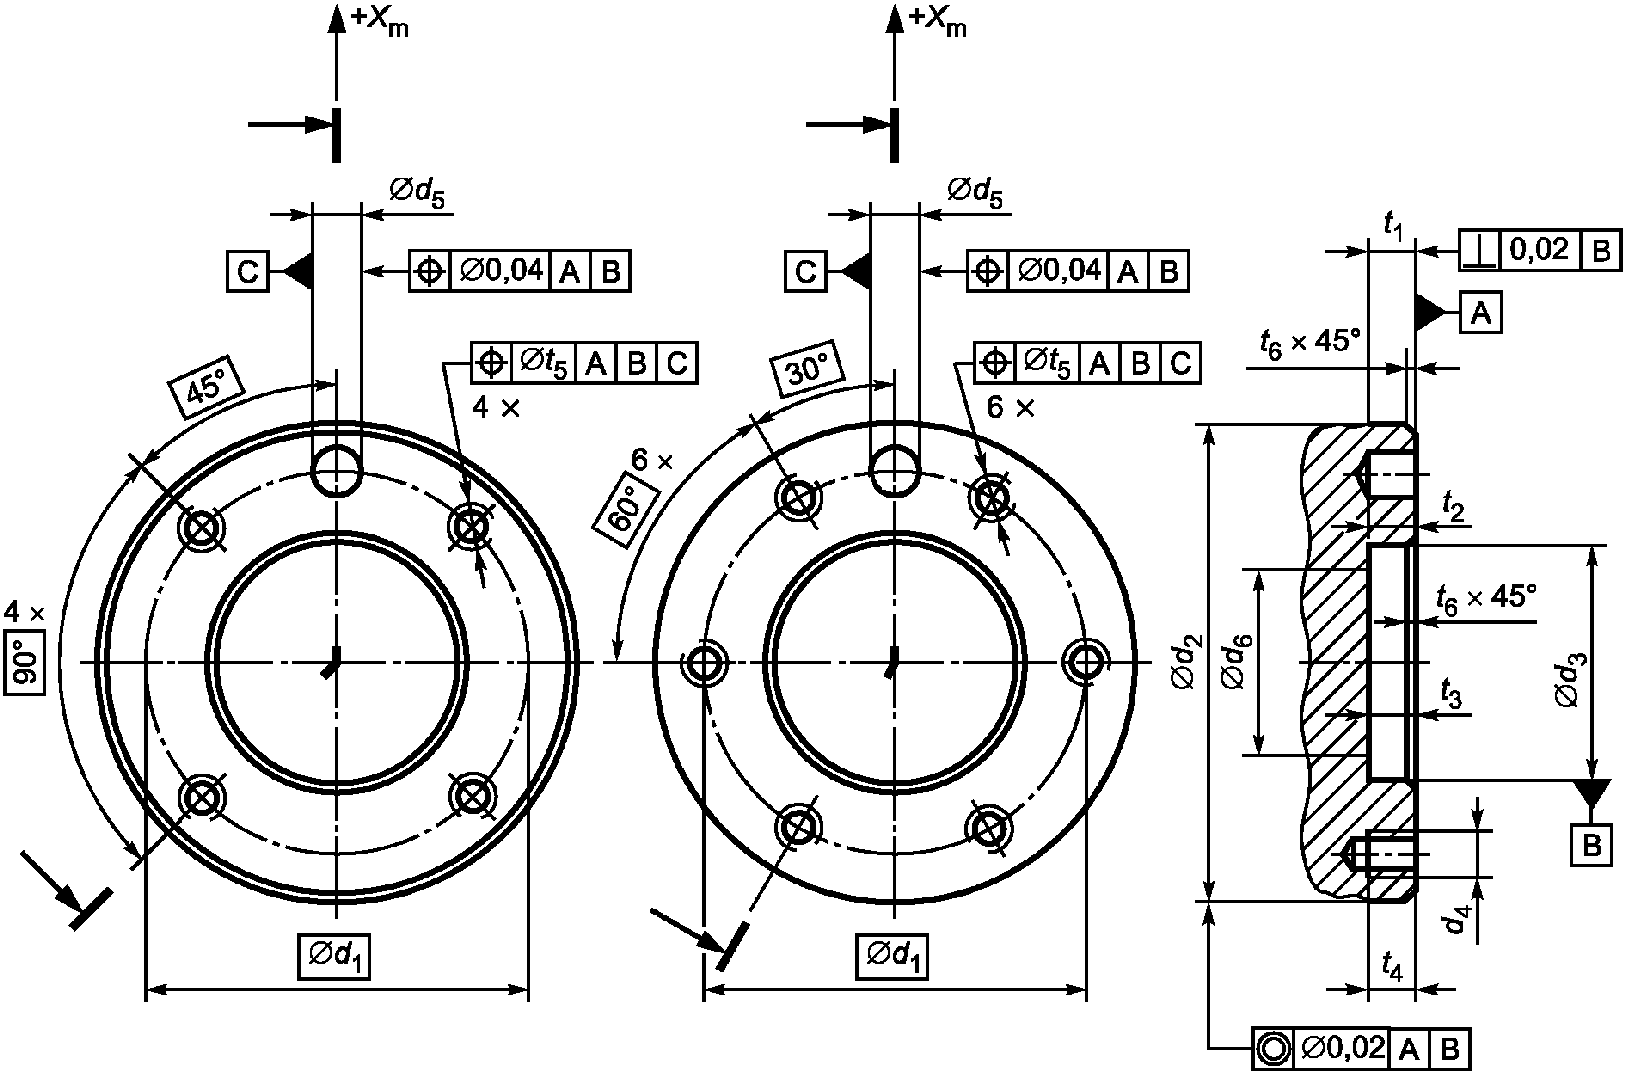
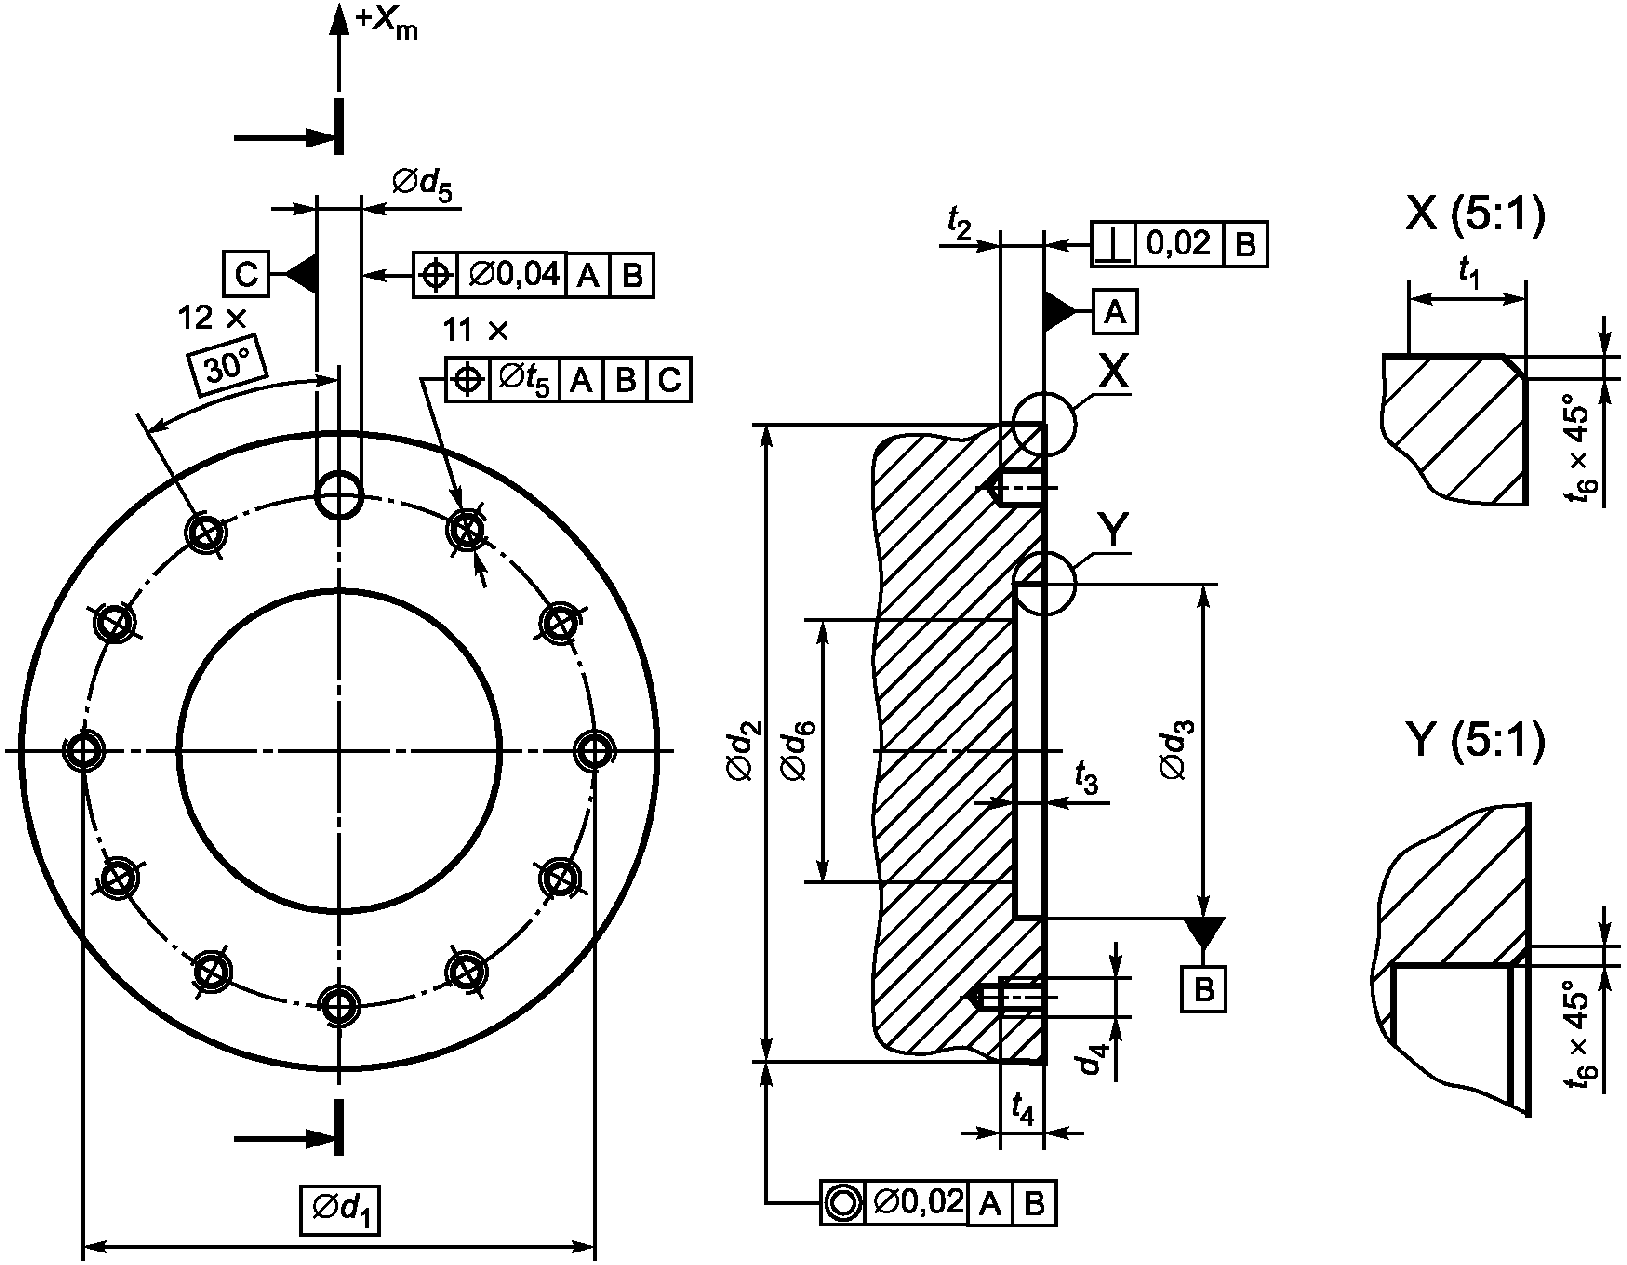
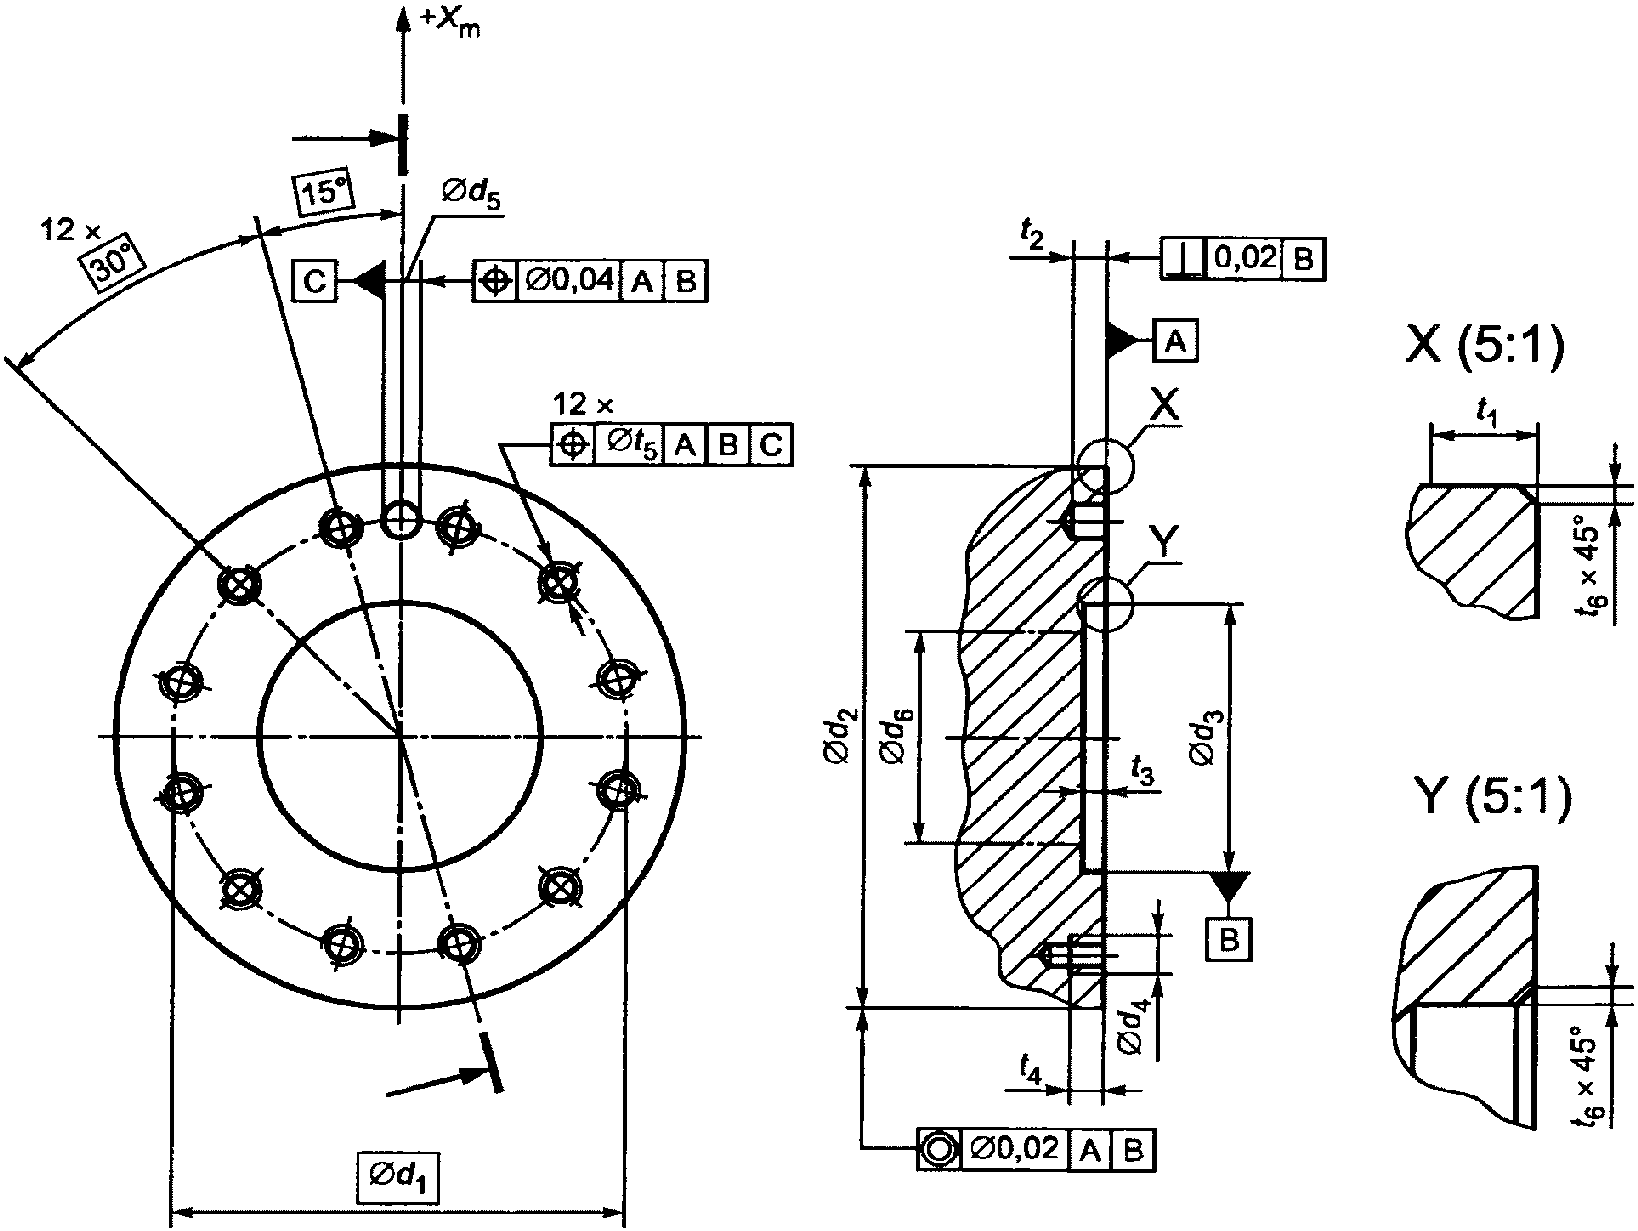
Допуски на размеры механического интерфейса должны быть выбраны в соответствии с ИСО 286. Геометрические допуски должны интерпретироваться в соответствии с ИСО 1101. Плоскость
A, диаметр расточенного отверстия
d3 и отверстие установочного штифта
d5 следует использовать в качестве баз для отсчета всех геометрических допусков, как показано на
рисунках 1 -
3.
Рисунок 1 - Конструкция, соответствующая
Рисунок 2 - Конструкция, соответствующая
Рисунок 3 - Конструкция, соответствующая
Резьба должна соответствовать ИСО 261.
4.4 Обеспечение прокладки коммуникаций
Если круглый фланец выполнен со сквозным отверстием в центре для прокладки коммуникаций, то это отверстие должно иметь диаметр d6 не более d3.
4.5 Требования к рабочему органу
Размеры и соответствующие допуски сопрягаемой поверхности рабочего органа должны быть совместимы с размерами и допусками, установленными в настоящем стандарте.
Механический интерфейс робота в виде круглого фланца, размеры которого соответствуют настоящему стандарту, должен быть обозначен следующим образом:
ГОСТ Р 60.3.4.1-2017/ИСО 9409-1-d1 N-d4,
где d1 - диаметр центров резьбовых отверстий;
N - число резьбовых отверстий;
d4 - резьба отверстия.
Пример - Механический интерфейс в виде круглого фланца с диаметром центров окружностей d1 = 160 мм и шестью отверстиями с резьбой M10 должен иметь следующее обозначение:
ГОСТ Р 60.3.4.1-2017/ИСО 9409-1-160-6-M10
Если круглый фланец и соответствующие ему рабочие органы изготовлены в соответствии с настоящим стандартом, то они должны иметь постоянную маркировку с нанесенным обозначением, установленным в
разделе 5.
(справочное)
СВЕДЕНИЯ О СООТВЕТСТВИИ ССЫЛОЧНЫХ МЕЖДУНАРОДНЫХ СТАНДАРТОВ
НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
Таблица ДА.1
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального или межгосударственного стандарта |
ISO 261:1998 | MOD | ГОСТ 8724-2002 (ИСО 261-98) "Основные нормы взаимозаменяемости. Резьба метрическая. Диаметры и шаги" |
ISO 286-1:1988 | MOD | ГОСТ 25346-2013 (ИСО 286-1:2010) "Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Основные положения, допуски, отклонения и посадки" |
ISO 286-2:1988 | MOD | ГОСТ 25347-2013 (ИСО 286-2:2010) "Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Ряды допусков, предельные отклонения отверстий и валов" |
ISO 1101:1983 | MOD | ГОСТ Р 53442-2009 (ИСО 1101:2004) "Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Допуски формы, ориентации, месторасположения и биения" |
ISO 8373:1994 | IDT | |
ISO 9787:1999 | IDT | ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013 "Роботы и робототехнические устройства. Системы координат и обозначение перемещений" |
Примечание - В настоящей таблице использованы следующие условные обозначения степени соответствия стандартов: - IDT - идентичные стандарты; - MOD - модифицированные стандарты. |
УДК 621.865.8:007.52:67.05:006.78 | | |
Ключевые слова: роботы, промышленные роботы, манипуляционные роботы, манипуляторы, механические интерфейсы, круглые фланцы, размеры |