

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: Стандартинформ, 2017 Примечание к документу Документ введен в действие с 01.09.2018. Название документа "ГОСТ Р МЭК 62458-2017. Национальный стандарт Российской Федерации. Оборудование звуковых систем. Электроакустические преобразователи. Измерение параметров в режиме больших сигналов" (утв. и введен в действие Приказом Росстандарта от 09.11.2017 N 1724-ст) "ГОСТ Р МЭК 62458-2017. Национальный стандарт Российской Федерации. Оборудование звуковых систем. Электроакустические преобразователи. Измерение параметров в режиме больших сигналов"
|
||||||||||||||||||||||||||||||||||

Отчет о голосовании | |
100/1624/FDIS | 100/1647/RVD |
Полную информацию о голосовании по одобрению настоящего стандарта можно найти в отчете о голосовании, указанном в приведенной выше таблице.
Настоящая публикация разработана в соответствии с Директивами ИСО/МЭК, часть 2.
Комитет принял решение, что содержание настоящего стандарта останется без изменений до конечной даты сохранения, указанной на сайте МЭК с адресом /template/go.php?url=https://webstore.iec.ch в данных, касающихся конкретного стандарта. На это время стандарт будет:
- подтвержден заново;
- аннулирован;
- заменен пересмотренным изданием;
- изменен.
Электроакустические преобразователи, такие как задающие блоки громкоговорителей, акустические системы, наушники, микродинамики, акустические вибраторы и другие источники сигналов, при повышенных амплитудах работают в нелинейном режиме. Это ограничивает акустический выходной сигнал и генерирует искажение нелинейных сигналов. Линейные модели не могут описать характер поведения больших сигналов таких преобразователей, поэтому были разработаны расширенные модели, учитывающие доминирующие нелинейности в двигателе и подвеске. Свободные параметры модели большого сигнала должны быть измерены на конкретном преобразователе с использованием статических или динамических методов. Параметры больших сигналов непосредственным образом показывают физическую причину искажения сигналов и имеют большое значение для объективной оценки качества звука и диагностики неисправностей в процессе разработки и производства. Кроме того, модель и параметры, определенные для конкретного преобразователя, являются основой для прогнозирования максимального выходного сигнала и искажения сигнала при любом входном сигнале. Тесная взаимосвязь между причинами и внешними признаками упрощает интерпретацию гармонических и интермодуляционных искажений, измеренных в соответствии с МЭК 60268-5. Параметры больших сигналов представляют собой ценные входные данные для синтеза акустических систем и разработки электрических систем управления для громкоговорителей.
Настоящий стандарт распространяется на электроакустические преобразователи, такие как задающие блоки громкоговорителей, акустические системы, наушники, микродинамики, акустические вибраторы и другие источники сигналов, использующие либо электродинамический, либо электромагнитный мотор, соединенный с механической подвеской. Динамические характеристики сильных сигналов преобразователя моделируют посредством модели с сосредоточенными параметрами, учитывающей доминирующие нелинейности, такие как коэффициент силы, жесткость и индуктивность, как показано на рисунке 1.
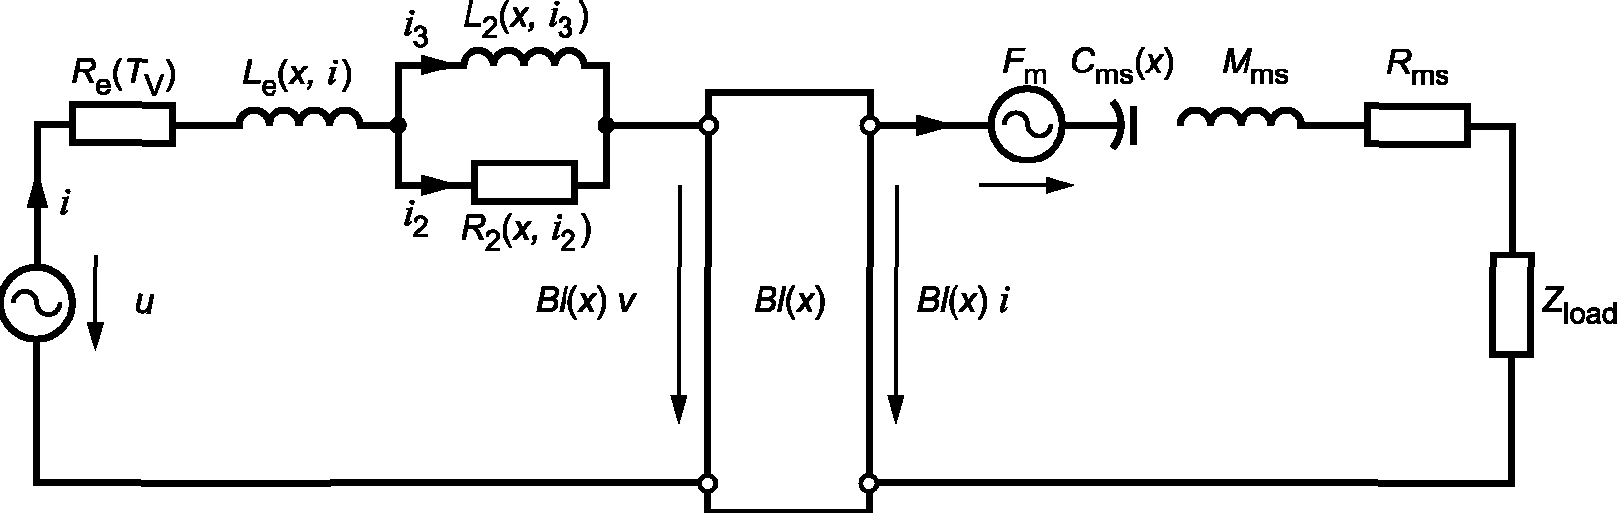
Примечание 1 - Настоящий рисунок показывает пример модели с сосредоточенными параметрами электродинамического преобразователя с учетом доминирующих нелинейностей.
Примечание 2 - Могут применяться другие эквивалентные схемы. В противоположность результатам линейного моделирования некоторые параметры сосредоточенных элементов не являются постоянными, а зависят от мгновенных значений переменных состояния (таких как смещение x, скорость v, ток i).
Настоящий стандарт устанавливает основные термины и параметры модели, методы измерений и способы представления результатов измерений.
В настоящем стандарте использованы нормативные ссылки на следующие стандарты. Для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных - последнее издание (включая все изменения к нему).
IEC 60268-1, Sound system equipment - Part 1: General (Оборудование звуковых систем. Часть 1. Общие положения)
IEC 60268-5:2003, Sound system equipment - Part 5: Loudspeakers (Оборудование звуковых систем. Часть 5. Громкоговорители)
В настоящем стандарте применены следующие термины с соответствующими определениями.
3.1 электромеханическая эквивалентная схема (electro-mechanical equivalent circuit): Электрическая схема электродинамического преобразователя в соответствии с показанным на рисунке 1.
3.2 входной ток i и напряжение u (input current i and voltage u): Электрические переменные состояния на выводах преобразователя.
3.3 смещение x (displacement x): Отклонение звуковой катушки от исходного положения.
3.4 скорость v (velocity v): Временная производная смещения x.
3.5 сопротивление постоянному току Re (d.c. resistance Re): Электрический импеданс Ze(s) при очень низких частотах, где можно пренебречь эффектом обратной ЭДС.
Примечание - Электрический импеданс может использоваться для измерения сопротивления по постоянному току Re звуковой катушки. Сопротивление по постоянному току Re зависит от средней температуры звуковой катушки TV.
3.6 нелинейная индуктивность и потери (nonlinear inductance and losses): Нелинейные элементы для моделирования влияния магнитного поля переменного тока, потери в магнетике, а также потери, вызванные вихревыми токами, где эквивалентная схема на рисунке 1 использует модель LR-2, включающую в себя индуктивность Le(x, i), индуктивность L2(x, i3) и дополнительное сопротивление R2(x, i2).
3.7 нелинейный коэффициент силы Bl(x) [nonlinear force factor Bl(x)]: Зависимость мгновенного коэффициента силы Bl(x) от смещения звуковой катушки x, определяемая интегралом от плотности магнитного потока B по отношению к проводнику звуковой катушки длиной l.
Примечание - Произведение коэффициента силы Bl(x) и скорости v является обратной ЭДС, генерируемой на электрической стороне эквивалентной схемы, как показано на рисунке 1. Произведение коэффициента силы Bl(x) и входного тока i дает электродинамическую движущую силу механической системы.
3.8 реактивная сила Fm [(reluctance force Fm): Дополнительная электромагнитная движущая сила, вызванная переменными индуктивностями смещения Le(x, i) и L2(x, i2).
3.9 жесткость подвески Kms(x) [stiffness Kms(x), of the suspension]: Соотношение между мгновенной восстанавливающей силой F(x) и смещением x, заданное уравнением
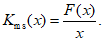 (1)
Примечание - Нелинейная упругая деформация Cms(x) = 1/Kms(x) является обратной величиной механической жесткости.
3.10 механическая масса Mms (mechanical mass Mms): Общая подвижная масса, включая массу подвижной сборки и реактивную составляющую воздушной нагрузки с обеих сторон диафрагмы.
3.11 механическое сопротивление Rms (mechanical resistance Rms): Неэлектрические потери в динамике из-за подвески, вихревых потоков и излучений.
3.12 механический импеданс Zload (mechanical impedance Zload): Механический импеданс, который может представлять любую дополнительную нагрузку, вызванную механическими элементами (диффузором, панелью) или акустическими элементами (такими как вентилируемый кожух или рупорный громкоговоритель).
Для измерения параметров больших сигналов требуются электрические, механические или акустические входные сигналы. В зависимости от метода, используемого для измерения параметров больших сигналов, в качестве входного сигнала для подачи к преобразователю используют испытательные сигналы различного вида. Поскольку громкоговоритель работает как система, изменяющаяся во времени, входной сигнал может вызвать постоянное или временное изменение свойств громкоговорителя. В связи с этим, должны быть установлены свойства входного сигнала (ширина спектра, пик-фактор, плотность распределения вероятности). При необходимости сравнения числовых значений результатов двух измерений должны быть использованы одинаковые входные сигналы.
Постоянное напряжение постоянного тока или ток постоянного напряжения определенной величины и достаточной продолжительности подается на электрические клеммы для измерения установившейся реакции преобразователя. Если преобразователь установлен в герметичном корпусе, то в качестве входного сигнала постоянного тока может использоваться разница между статическим воздушным давлением внутри и снаружи корпуса.
Постоянный сигнал постоянного тока определенной величины и достаточной продолжительности (см. 4.2) с наложением слабого сигнала переменного тока используются в качестве входного сигнала. Сигнал переменного тока (такие как шум, синусоидальное колебание, импульсные испытательные сигналы) должен обладать достаточной шириной спектра для определения всех параметров модели громкоговорителя.
В качестве входного сигнала может быть использован один из сигналов шума, определенных в МЭК 60268-1, или любой другой шум с достаточной шириной спектра и амплитудой. Для уменьшения ограничения в усилителе значение пик-фактора шума должно быть менее четырех.
Обыкновенная музыка, речь достаточной ширины спектра и амплитуды может использоваться в качестве входного сигнала.
Примечание - Для правильного определения параметров с помощью динамических методов требуется обеспечить постоянную подачу входного сигнала к акустической системе. Входной сигнал должен иметь достаточное количество спектральных составляющих, по меньшей мере, на одну октаву ниже резонансной частоты fs и на одну декаду выше fs.
Задающий блок может быть установлен:
a) в потоке воздуха без дефлектора или корпуса;
b) в стандартном дефлекторе в соответствии с 11.1 МЭК 60268-5;
c) в полупространстве свободного поля в соответствии с 5.2 МЭК 60268-5;
d) в стандартном корпусе для измерений (типа A или B) в соответствии с 11.2 МЭК 60268-5 или в другом указанном корпусе;
e) в вакууме;
f) в другой конфигурации, заданной в представлении результатов.
Акустическая нагрузка зависит от установочной конструкции, четкое описание которой должно содержаться в представлении результатов.
Для подавления дополнительных механических резонансов, близких к резонансной частоте fs, во время измерения преобразователь должен быть надежно зафиксирован. Во избежание каких-либо расхождений из-за веса подвижной сборки рекомендуется установить преобразователь в вертикальное положение (сместить диффузор в горизонтальном направлении).
Для снижения акустической нагрузки, подавления дополнительных акустических резонансов и во избежание нелинейного затухания из-за турбулентных потоков воздуха желательно проводить измерение задающих блоков в вакууме для рупорных громкоговорителей, наушников, микродинамиков и микрофонов.
Измерение акустических систем проводится в условиях, соответствующих условиям предполагаемого использования.
Во избежание возможного влияния температуры и влажности на свойства подвески задающего блока измерения должны проводиться при температуре окружающей среды от 15 °C до 35 °C, предпочтительно при 20 °C, при относительной влажности от 25% до 75% и давлении воздуха от 86 до 106 кПа, как указано в МЭК 60268-1.
Помещение для измерения должно быть достаточно большим для того, чтобы влиянием внешних акустических условий на механическую вибрацию преобразователя можно было пренебречь.
Если измерение параметров больших сигналов основывается на выходном сигнале звукового давления, рекомендуется поместить микрофон для измерения в ближнем поле преобразователя. Рекомендуется использовать метод, с помощью которого измеряются только электрические или только механические сигналы, которые являются невосприимчивыми к нежелательному акустическому шуму.
Громкоговоритель должен пройти предварительную подготовку в соответствии с разделом 12 МЭК 60268-5. Временный сдвиг звуковой катушки, вызванный хранением преобразователя в течение некоторого времени в горизонтальном положении, может быть устранен путем функционирования преобразователя в течение не менее пяти минут в вертикальном положении перед выполнением регулярного измерения.
Входной сигнал, который подается на электрический вход громкоговорителя, может вызвать нагревание звуковой катушки, а также изменить свойства подвески во время измерения. Таким образом, во время измерения необходимо измерить электрическое сопротивление катушки и учитывать его при расчете параметров громкоговорителя (например, коэффициент электрических потерь Qes).
Для измерения параметров больших сигналов могут быть использованы нижеприведенные методы. Вместе с результатами должен быть указан используемый метод.
10.2.1 Общие положения
Настоящую технологию измерений применяют для определения нелинейных параметров преобразователя при помощи использования сигнала постоянного тока величиной ui (как правило, напряжения) в качестве входного сигнала. После достижения установившегося состояния измеряют соответствующие переменные состояния (смещение постоянного тока xi, силу постоянного тока Fi), и вычисляют значения параметров [например, K(xi) = Fi/xi]. Измерение повторяют после изменения величины сигнала постоянного тока в следующих рабочих точках xi, где i = 1, ..., N для измерения нелинейных параметров в пределах рабочего диапазона -xpeak < xi < +xpeak с достаточным разрешением.
Из-за вязкоупругого характера материала подвески время установления, необходимое для достижения установившегося состояния, может превышать несколько секунд, а статический метод может занимать большое количество времени. При использовании квазистатического метода переменные состояния измеряют до достижения установившегося состояния, при этом следует указать используемое время установления.
Ползучесть и другие вязкоупругие свойства подвески вызывают значительные расхождения между значениями жесткости K(x), измеренной статически с помощью сигнала постоянного тока, и жесткости Kms(x), измеренной динамически с помощью сигнала широкополосного шума.
Сигнал постоянного тока статических и квазистатических методов не может использоваться для измерения нелинейной индуктивности звуковой катушки Le(x, i). На рисунке 2 показана установка для статического и квазистатического измерений параметров больших сигналов.
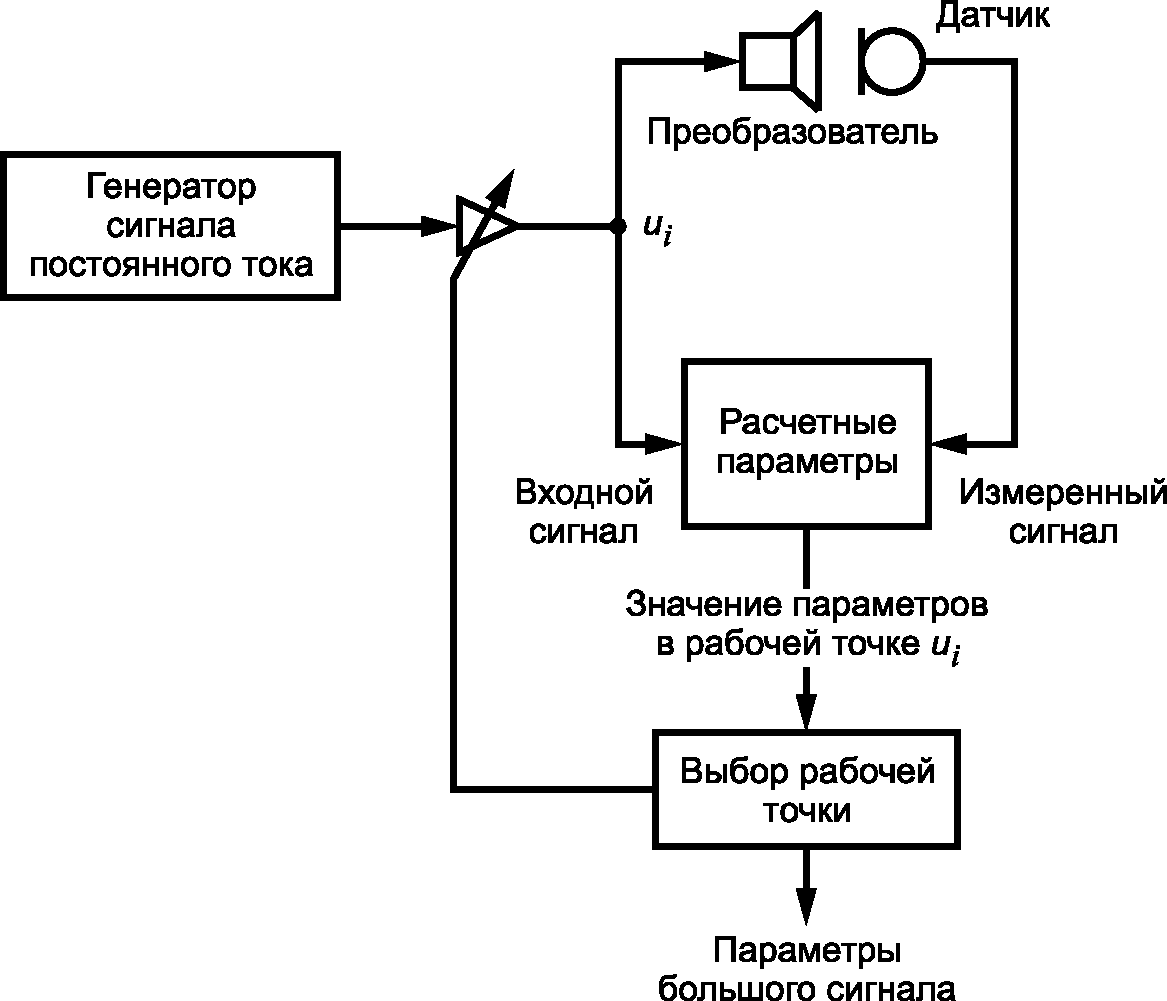
Рисунок 2 - Установка для статического
и квазистатического измерений
10.2.2 Процедура
Выполнить следующие действия:
a) в соответствии с анализом пределов рабочего диапазона -xpeak < xi < +xpeak и требуемым разрешением определить количество измерений N, выбрать начальное напряжение ustart и определить возрастающее напряжение ustep;
b) инициализировать первую рабочую точку i = 1;
c) подать к преобразователю напряжение сигнала постоянного тока ui = ustart + i·ustep;
d) после достижения преобразователем установившегося состояния или прохождения заданного времени установления T измерить смещение xi и другие соответствующие переменные состояния (например, силу Fi) в рабочей точке i;
e) рассчитать нелинейный параметр (например, K(xi) = Fi/xi);
f) выбрать следующую рабочую точку i = i + 1 и повторить предыдущие шаги с 1 по 5 до i > N;
g) интерполировать значения параметров между рабочими точками xi, где i = 1, ..., N или вычислить коэффициенты разложения в степенной ряд [используя уравнение (3)].
10.3.1 Общие положения
Настоящую технологию измерений применяют для определения нелинейных параметров преобразователя при помощи использования сигнала постоянного тока ui (например, постоянного напряжения или постоянного давления воздуха) с наложением слабого сигнала переменного тока uac в качестве входного сигнала. После достижения установившегося состояния измеряют соответствующие переменные состояния (смещение постоянного тока xi и амплитуды силы переменного Fac и смещения переменного тока xac), и вычисляют значения параметров (например, возрастающая жесткость Kinc(xi) = Fac/xac). Измерение повторяют после изменения величины составляющей постоянного тока входного сигнала в следующих рабочих точках xi, где i = 1, ..., N для измерения нелинейных параметров в пределах рабочего диапазона -xpeak < xi < +xpeak с достаточным разрешением.
Амплитуда uac входного сигнала переменного тока достаточно мала для того, чтобы гарантировать линейный характер работы преобразователя [K(xi + xac) ~= постоянная, Bl(xi + xac) ~= постоянная и Le(xi + xac) ~= постоянная] и возможность применения линейной модели громкоговорителя.
В то время как некоторые параметры слабых сигналов [коэффициент силы Bl(xi) и индуктивность Le(xi)] совпадают с параметрами больших сигналов, измеренных с помощью других методов, с помощью данного метода можно получить возрастающую жесткость Kinc(xi), которая может быть преобразована в обычную жесткость только интегрированием
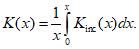 (2)
Из-за вязкоупругого характера материала подвески существуют значительные расхождения между значениями жесткости K(x), измеренной методом измерения по точкам с помощью сигнала постоянного тока, и жесткости Kms(x), измеренной динамически с помощью программы подобной сигналу переменного тока. На рисунке 3 показана установка для динамического измерения по точкам параметров больших сигналов.
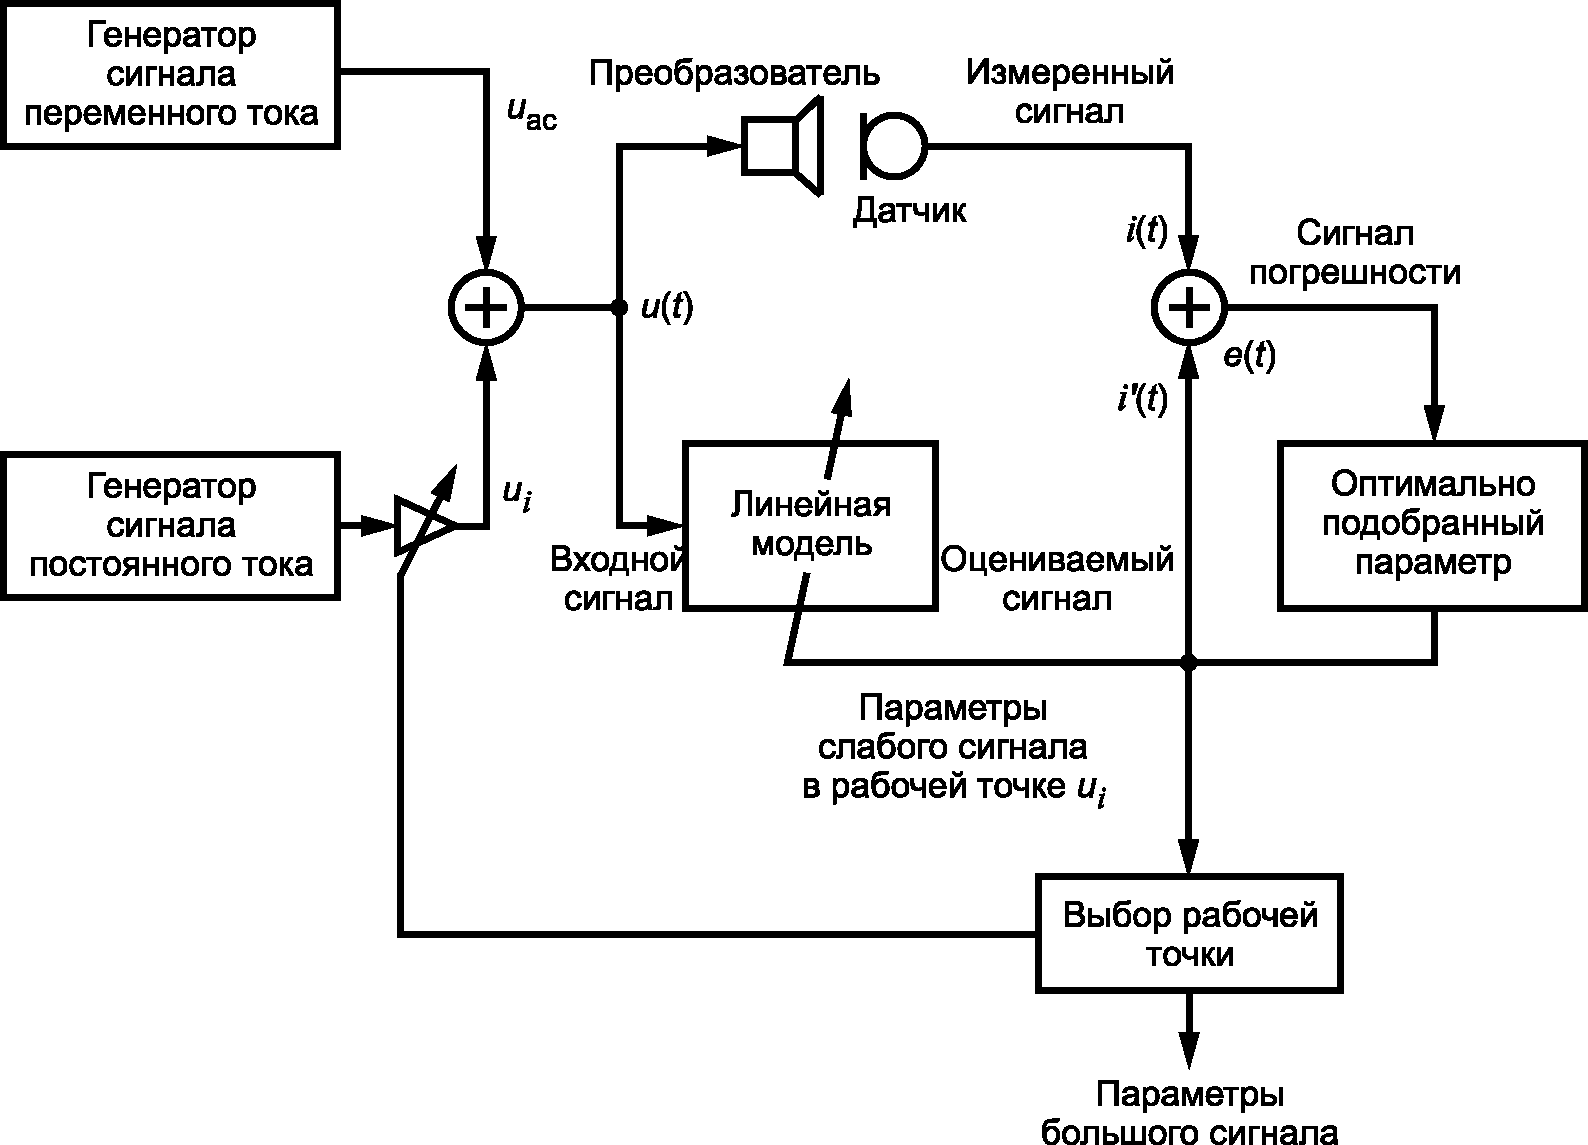
Рисунок 3 - Установка для измерения параметров большого
сигнала с помощью точечного динамического метода
10.3.2 Испытательное оборудование
Входной сигнал, включающий в себя составляющую постоянного тока и составляющую переменного тока, может быть получен с помощью генератора со сдвигом постоянного тока в комплекте с усилителем мощности постоянного тока. Однако, подача составляющей постоянного тока через электрический вход вызывает значительное нагревание звуковой катушки при высоких амплитудах. В качестве альтернативы, преобразователь может быть установлен в герметичной камере, а положение звуковой катушки может быть изменено путем изменения воздушного давления постоянного тока внутри камеры.
10.3.3 Процедура
В соответствии с анализом пределов рабочего диапазона -xpeak < xi < +xpeak и требуемым разрешением определить количество измерений N, начальное напряжение ustart и возрастающее напряжение ustep. Выбрать первую рабочую точку i = 1.
Выполнить следующие действия:
a) подать к преобразователю входной сигнал ui + uac = ustart + i·ustep + uac;
b) после достижения преобразователем установившегося состояния или прохождения заданного времени установления T, измерить смещение постоянного тока xi и переменные состояния переменного тока (например, силу переменного тока Fac и смещение переменного тока xac) в рабочей точке i;
c) рассчитать параметры слабых сигналов (такие как Kinc(xi) = Fac/xac) в определенной рабочей точке xi с помощью линейной модели, оптимально приспособленной к измеряемому сигналу;
d) выбрать следующую рабочую точку i = i + 1 и повторить предыдущие этапы с 1 по 3 до i > N.
e) интерполировать значения параметров между рабочими точками xi, где i = 1, ..., N или вычислить коэффициенты разложения в степенной ряд [используя уравнение (3)].
10.4.1 Общие положения
Полный динамический метод использует входной сигнал переменного тока достаточной амплитуды и ширины спектра, такой как музыка или аудиосигнал (шум). Как правило, входной сигнал не включает в себя составляющую постоянного тока. Измеряемые переменные состояния (напряжение, ток, смещение) служат основанием для определения свободных параметров нелинейной модели (такой как модель с сосредоточенными параметрами на рисунке 1). На основании выявленных переменных состояний (таких как температура звуковой катушки) и нелинейностей преобразователя (жесткость Kms) амплитуда входного сигнала автоматически регулируется для обеспечения безопасной эксплуатации преобразователя при максимальных амплитудах -xpeak < xi < +xpeak и во избежание повреждения преобразователя. На рисунке 4 показана установка для динамического измерения параметров больших сигналов.
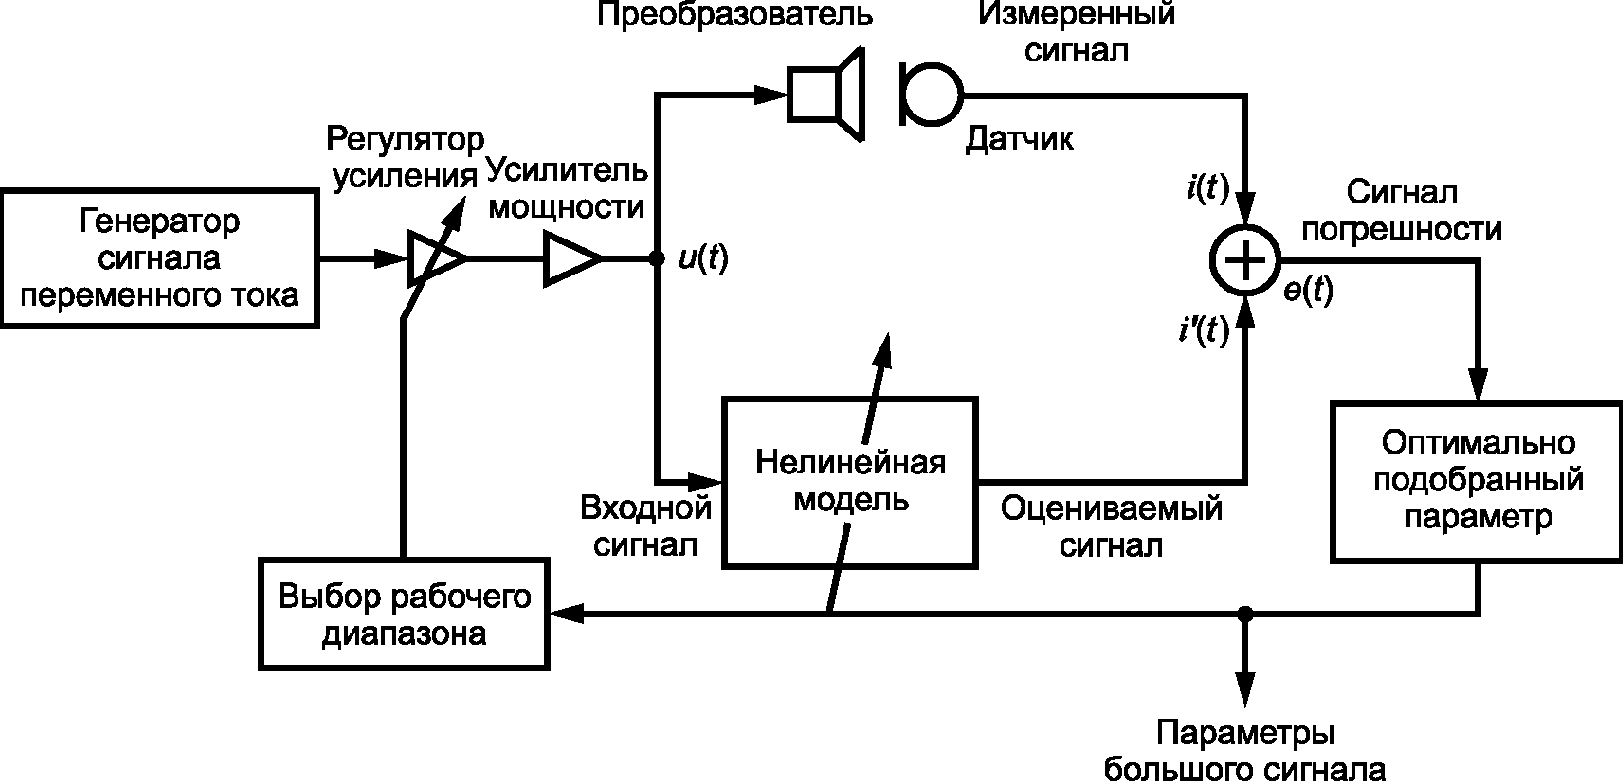
Рисунок 4 - Установка для динамического
измерения параметров больших сигналов
10.4.2 Требования
Требуется источник сигнала, обеспечивающий аудиосигнал, который подается через усилитель мощности к выводам (клеммам) громкоговорителя. Датчик необходим для контроля, по меньшей мере, одной переменной состояния (например, тока) громкоговорителя. Система обработки сигналов требуется для моделирования взаимосвязи между входным сигналом (например, напряжением) и контролируемой переменной состояния (например, током), а также для расчета оптимальных параметров с помощью метода выравнивания.
10.4.3 Процедура
Выполнить следующие действия:
a) подать сигнал широкополосного шума малой амплитуды через усилитель мощности к клеммам громкоговорителя (напряжение питания);
b) измерить электрический входной ток i на клеммах или другие сигналы состояния (смещение или звуковое давление) с помощью механического или акустического датчика;
c) определить потенциальный входной ток i'(t) с помощью нелинейной модели преобразователя (такой как модель с сосредоточенными параметрами на рисунке 1). Вычислить сигнал погрешности e(t) = i(t) - i'(t) и оценить свободные параметры посредством минимизации сигнала погрешности e(t);
d) получить пределы смещения xBl и xC из уравнений (4) и (7). Оценить рост температуры звуковой катушки  путем контроля сопротивления по постоянному току Re катушки;
e) увеличивать амплитуду входного сигнала до тех пор, пока пиковое смещение xpeak не превысит смещение xBl, ограниченное коэффициентом силы или смещение xC, ограниченное податливостью, или пока рост температуры звуковой катушки  не превысит допустимые пределы;
f) необходимо проверить адекватность моделирования и оптимального выравнивания параметров путем расчета средней квадратичного значения погрешности между измеренной и смоделированной реакцией (такой как ток, скорость, смещение).
11.1.1 Подлежащая определению характеристика
Нелинейный коэффициент силы Bl(x) предпочтительно регистрировать как графическое представление, показывающее параметр как функцию смещения x, в пределах измеряемого диапазона -xpeak < xi < +xpeak. Положительное смещение x соответствует отклонению катушки от задней пластины. Для поддержания ориентации положения начала и конца обмотки катушки рекомендуется пометить ось смещения табличкой со словесным комментарием.
11.1.2.1 Общие положения
Коэффициент силы может быть измерен статическим, полным динамическим или динамическим методом измерения по точкам, как это определено в разделе 10. Используемый метод должен быть указан.
11.1.2.2 Коэффициенты разложения коэффициента силы
Коэффициенты bj, где j = 0, 1, ..., N при разложении в степенной ряд кривой коэффициента силы
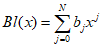
должны быть указаны с пиковым смещением xpeak, описывающим пределы диапазона установки -xpeak < xi < +xpeak.
11.2.1 Подлежащая определению характеристика
Уменьшение значения Bl, вызванное движением катушки от исходного положения покоя x = 0, ограничивает максимальное пиковое смещение. Пиковое смещение xBl, ограниченное коэффициентом силы косвенно определяется условием минимального отношения коэффициента силы равного заданному пороговому значению Blmin.
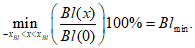
Рекомендуется использовать пороговое значение Blmin = 82%, соответствующее 10% искажению модуляции в соответствии с разделом 24 МЭК 60268-5 для двухтонального сигнала, включающего в себя один тон на резонансной частоте f1 = fs и второй тон на f2 = 8,5fs.
Пиковое значение xB должно быть указано с использованием минимального отношения коэффициента силы Blmin, например xBl = 3 мм при Blmin = 82%.
11.2.2 Метод измерения
Смещение, ограниченное коэффициентом силы должно быть измерено по графику зависимости нелинейного коэффициента силы от смещения в соответствии с 11.1.2. Следует определить значение Bl(x = 0) в исходном положении покоя и умножить его на пороговое значение минимального отношения коэффициента силы (например, при Blmin = 82%).
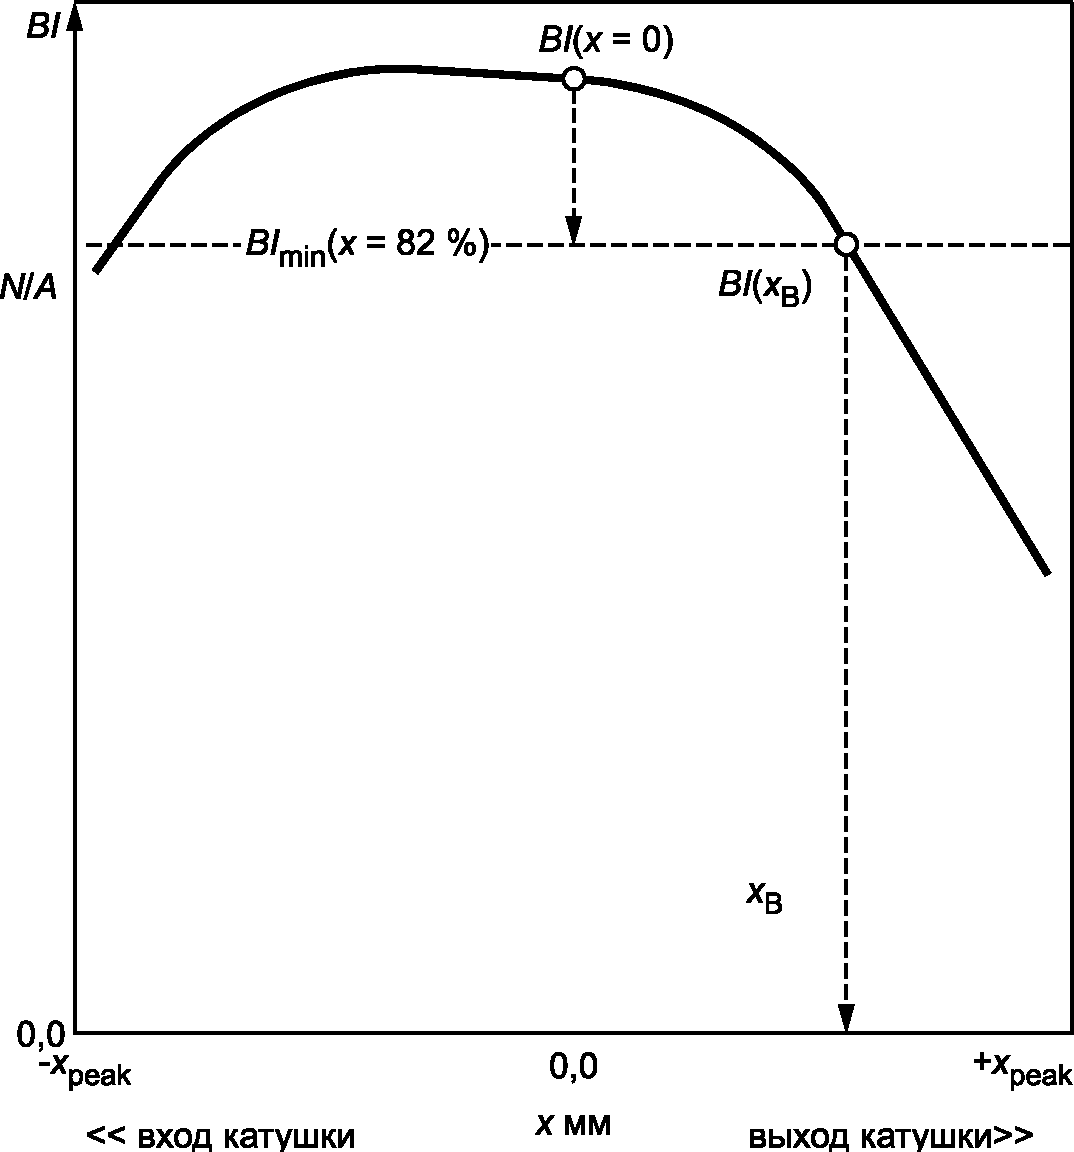
Рисунок 5 - Определение максимального пикового смещения xB,
ограниченного только коэффициентом силы
11.3.1 Подлежащая определению характеристика
Точка симметрии на кривой Bl описывает центральную точку между двумя точками на кривой имеющими одинаковое значение Bl
Bl(xsym(xac) - xac) = Bl(xsym(xac) + xac), (5)
отделенными друг от друга на 2xac. Зависимость точки симметрии xsym(xac) от смещения xac должна быть приведена в виде кривой, как показано на рисунке 6.
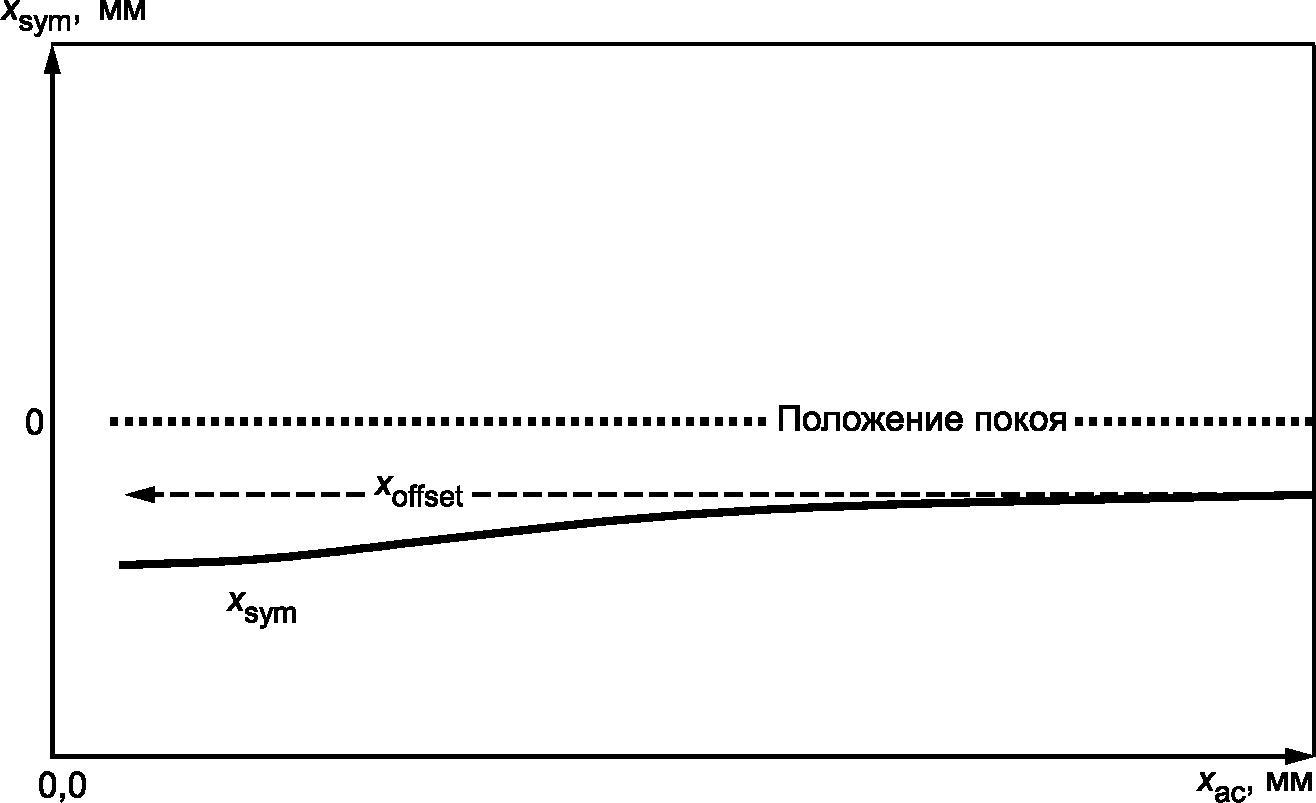
Рисунок 6 - Определение по графику значения сдвига
звуковой катушки от точки симметрии xsym(xac)
11.3.2 Метод измерения
Как показано на рисунке 7, необходимо выбрать значение Bl, которое будет меньше Blmax, и определить соответствующие значения смещения x1 и x2 при Bl(x1) = Bl(x2), расположенных с двух сторон от максимального значения Bl. Затем рассчитать точку симметрии xsym = (x1 + x2)/2 и смещение xac = |x2 - x1|/2. Процедуру повторить для меньших значений Bl.
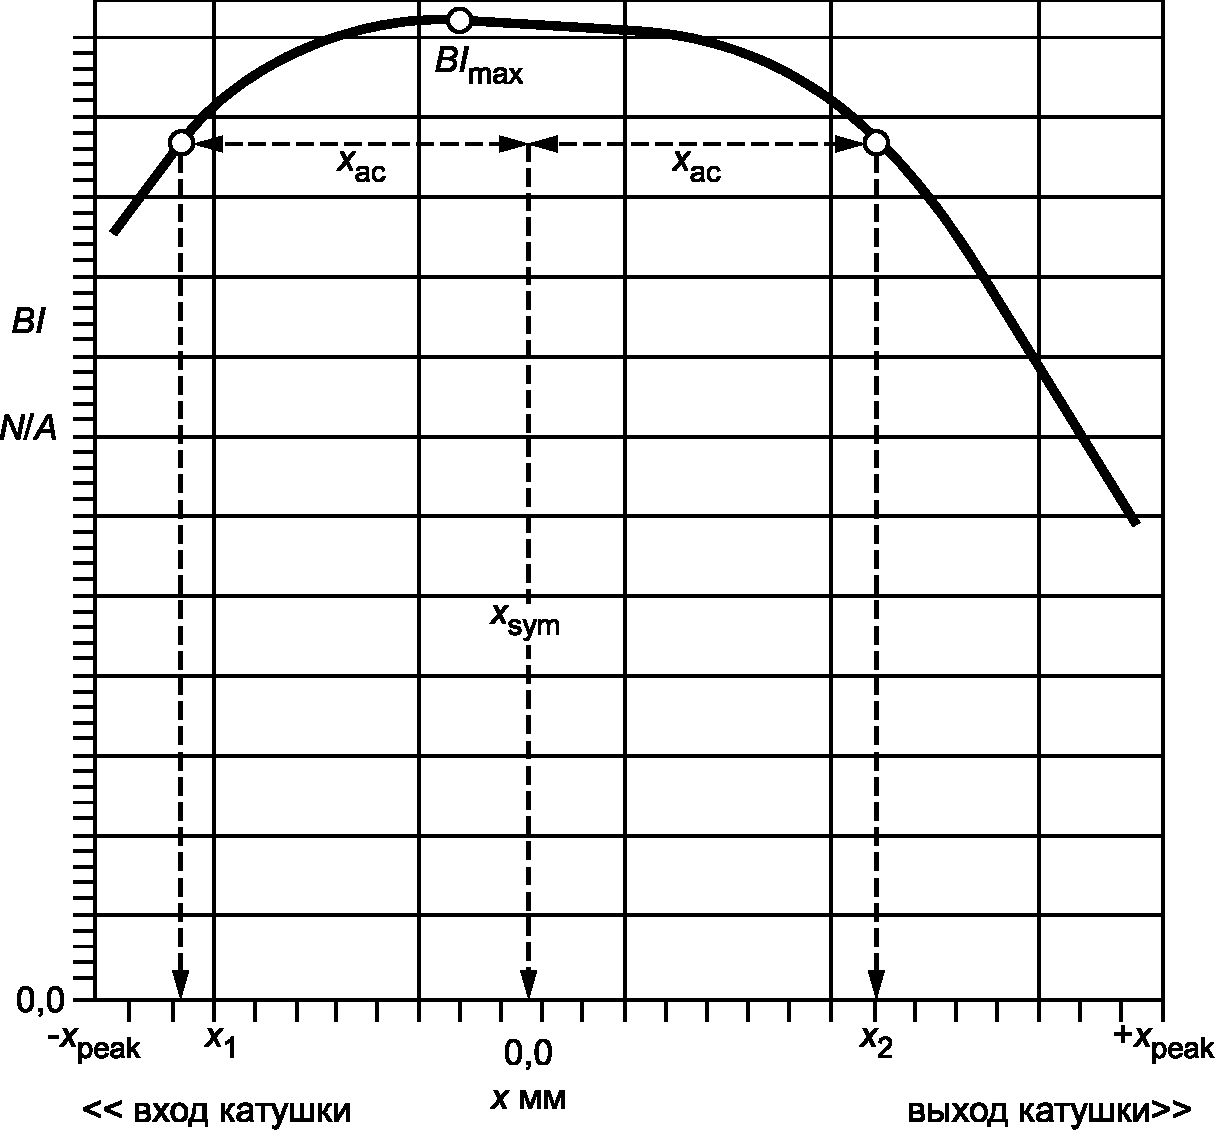
характеристики нелинейного коэффициента силы Bl(x)
Сдвиг звуковой катушки xoffset является точкой симметрии xsym(xac) для верхнего значения xac(xac > xBl) для оценки симметрии на крутых участках кривой Bl. Сдвиг звуковой катушки xoffset регистрируют совместно с амплитудой xac, например xoffset = 0,4 мм при xac = 5,2 мм.
Примечание - Если точка симметрии значительно изменяется в зависимости от смещения 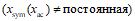 , асимметрия кривой Bl обусловлена геометрией магнитного поля и не может быть компенсирована с помощью сдвига катушки.
12.1.1 Подлежащая определению характеристика
Нелинейность подвески желательно регистрировать в виде графического представления жесткости, показывающее параметр Kms(x) как функцию смещения x в пределах измеряемого диапазона -xpeak < xi < +xpeak, изображенного на рисунке 8. Положительное смещение x соответствует отклонению катушки от задней пластины. Для поддержания ориентации положения начала и конца обмотки катушки рекомендуется пометить ось смещения словесным комментарием.
Примечание - Графическое представление нелинейной упругой деформации Cms(x), которая является величиной обратной нелинейной жесткости Kms(x) затрудняет интерпретацию нелинейности при более высоких смещениях, где преобладает влияние нелинейности восстанавливающей силы.
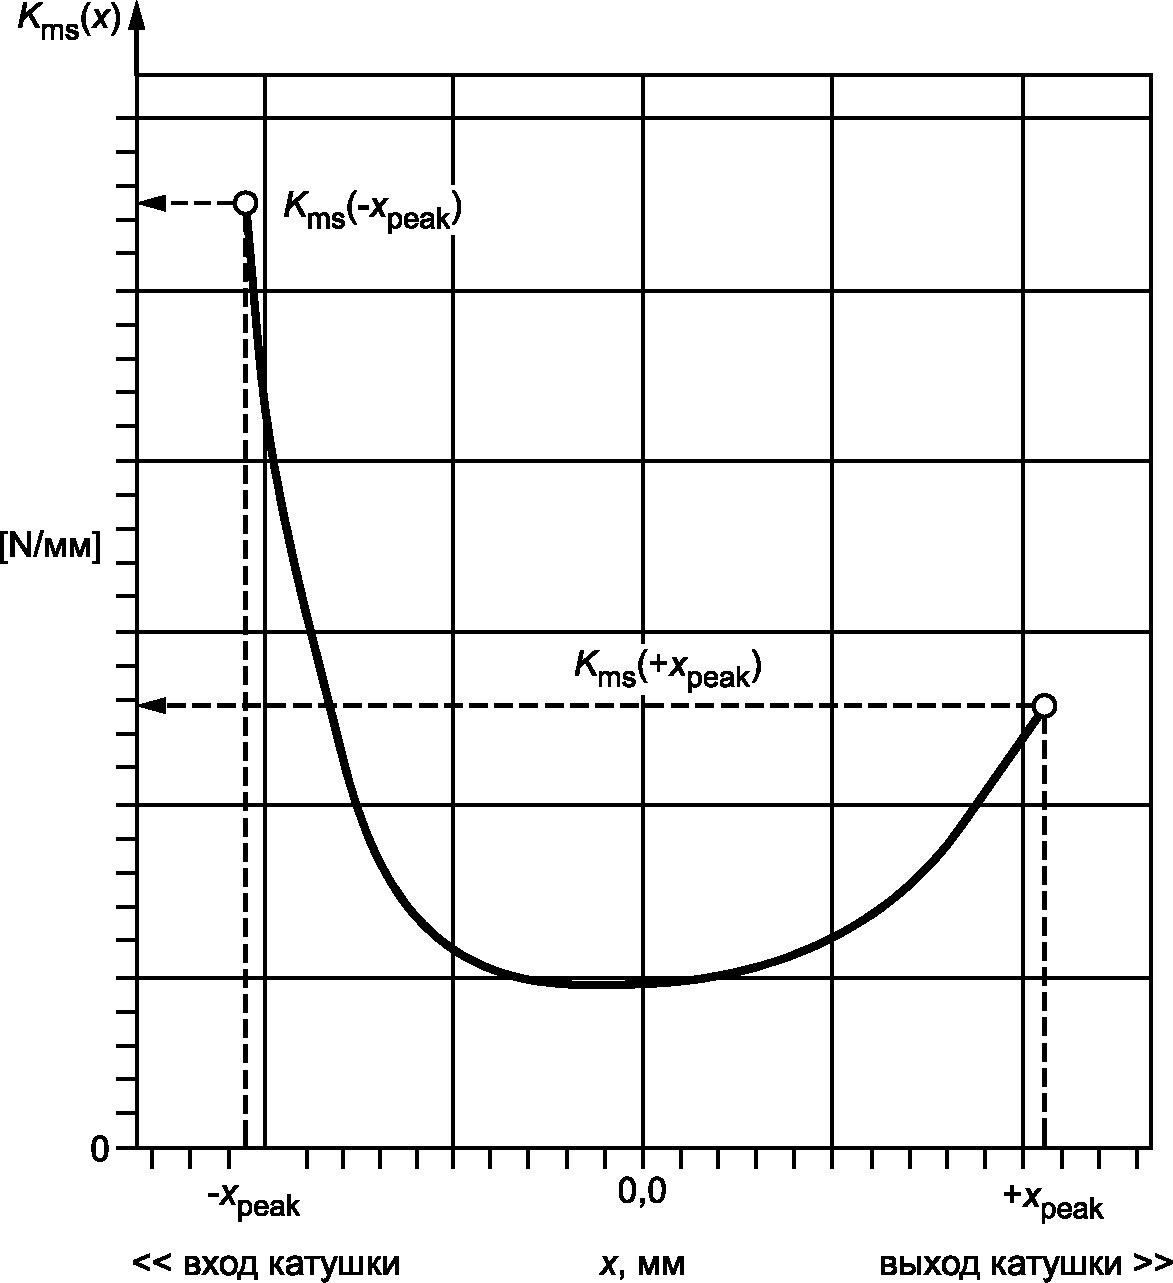
жесткости по графику зависимости Kms(x)
12.1.2 Метод измерения
12.1.2.1 Общие положения
Характеристику жесткости желательно измерять с помощью полного динамического метода, как это определено в разделе 10, поскольку он наилучшим образом описывает характер подвески для входного аудиосигнала. Компонент постоянного тока входного сигнала, используемый в статическом, квазистатическом и методе измерения по точкам, вызывает существенные расхождения в значениях измеренной жесткости из-за вязкоупругого характера подвески.
12.1.2.2 Коэффициенты разложения жесткости
Коэффициенты kj, где j = 0,1, ..., N при разложении в степенной ряд кривой жесткости, определенной как
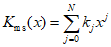 (6)
должны быть указаны совместно с пиковым смещением xpeak, описывающим пределы диапазона установки -xpeak < xi < +xpeak.
12.2.1 Подлежащая определению характеристика
Снижение значения упругой деформации (податливости) подвески Cms, вызванное движением катушки из исходного положения покоя x = 0, ограничивает максимальное пиковое смещение. Ограниченное упругой деформацией смещение xC косвенно определяется условием минимального отношения упругой деформации равной заданному пороговому значению Cmin
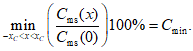
Рекомендуется использовать пороговое значение Cmin = 75%, соответствующее 10% гармонического искажения для синусоидального тона подаваемого сигнала при резонансной частоте fs. Использованное предельное значение должно быть записано со смещением xC, например xC = 2 мм при Cmin = 75%.
12.2.2 Метод измерения
Смещение, ограниченное упругой деформацией, определяют в соответствии с 12.1. Затем рассчитывают график податливости Cms = 1/Kms(x). Определяют значение Cms(x = 0) в исходном положении и умножают на пороговое значение минимального коэффициента упругой деформации (например, Cmin = 75%). Значение xC является наименьшим значением x, для которого Cms(x) = Cms (x = 0)Cmin.
12.3.1 Подлежащая определению характеристика
Зависимость асимметрии от смещения Kms(x) оценивают по единичному значению на графике
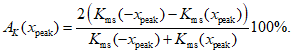
Используют значения жесткости при отрицательных и положительных предельных значениях смещения +/- xpeak, измеренные на графике Kms. Рекомендуется измерять Kms при высокой амплитуде, так чтобы xpeak > xC. Пиковое смещение xpeak, использованное для определения значения асимметрии жесткости, также должно быть зарегистрировано при AK = 90% (xpeak = 5,5 мм).
12.3.2 Метод измерения
Определить значения жесткости при положительном и отрицательном пиковом смещении xpeak на измерительном графике Kms(x) как показано на рисунке 8. Затем рассчитать асимметрию жесткости AK с помощью уравнения (8).
13.1.1 Подлежащая определению характеристика
Нелинейность индуктивности предпочтительно регистрировать как графическое представление, показывающее параметр индуктивности Le(x) как функцию смещения x в пределах измеряемого диапазона -xpeak < xi < +xpeak при отсутствии входного тока (i = 0). Положительное смещение x соответствует отклонению катушки от задней пластины. Для поддержания ориентации положения начала и конца обмотки катушки рекомендуется пометить ось смещения словесным комментарием.
13.1.2 Метод измерения
13.1.2.1 Общие положения
Характеристика кривой индуктивности может быть измерена полным динамическим или динамическим методом измерения по точкам, как это определено в разделе 10.
13.1.2.2 Коэффициенты разложения Le(x)
Коэффициенты lj, где j = 0, 1, ..., N при разложении в степенной ряд индуктивности Le(x) определенной как
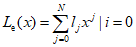 (9)
должны быть указаны совместно с пиковым смещением xpeak, описывающим пределы диапазона установки -xpeak < xi < +xpeak.
13.2.1 Подлежащая определению характеристика
Максимальное пиковое смещение ограничивает изменение электрического входного импеданса на более высоких частотах, обусловленное нелинейными элементами Le(x), L2(x) и R2(x) в модели LR2, как показано на рисунке 1. Ограниченное индуктивностью смещение xL косвенно определяется максимальным изменением импеданса равным заданному пороговому значению Zmax с использованием частоты f2 = 8,5fs, где fs является резонансной частотой.
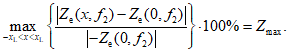 (10)
Рекомендуется использовать пороговое значение Zmax = 10%, соответствующее 10% искажению модуляции в соответствии с разделом 24 МЭК 60268-5 для двухтонального сигнала, включающего один тон на резонансной частоте f1 = fs и второй тон на f2 = 8,5fs.
Пиковое значение xL должно быть указано совместно с пороговым значением максимального изменения использованного импеданса Zmax, например xL = 3 мм при Zmax = 10%.
13.2.2 Метод измерения
Электрический входной импеданс Ze(x, f2) измеряют при частоте f2 = 8,5fs (с использованием резонансной частоты fs) с помощью полного динамического или динамического метода измерения по точкам в соответствии с разделом 10. Определяют пороговое значение для максимального изменения импеданса (например, Zmax = 10%). Значением xL является наименьшее значение x, где Ze(x) - Ze(x = 0) = ZmaxZe(x = 0).
Нелинейность индуктивности предпочтительно регистрировать как графическое представление, показывающее параметр индуктивности Le(i) как функцию от смещения i в пределах измеряемого диапазона -ipeak < i < +ipeak без смещения катушки (x = 0).
14.2.1 Общие положения
Нелинейность индуктивности Le(i) должна измеряться полным динамическим методом, как это определено в разделе 10.
14.2.1.1 Коэффициенты разложения Le(i)
Коэффициенты fj, где j = 0, 1, ..., N при разложении в степенной ряд индуктивности Le(i), определенной как
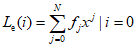 (11)
должны быть записаны вместе с пиковым током ipeak, описывающим пределы диапазона выравнивания -ipeak < i < +ipeak.
Максимальное пиковое смещение xMAXd получается из нелинейного искажения, измеренного на выходном сигнале звукового давления. xMAXd определяют как пиковое смещение звуковой катушки, при котором максимальное значение общего гармонического искажения dt, либо искажения модуляции второго порядка d2, либо искажения модуляции третьего порядка d3 при излучаемом звуковом давлении равно заданному пороговому значению d (использованному в качестве нижнего индекса в xMAXd), например, xMAX10 = 3 мм при d = 10%.
15.2.1 Общие положения
На динамик подается сигнал линейной суперпозиции первого тона на резонансной частоте f1 = fs и второго тона на f2 = 8,5fs с отношением амплитуд 4:1. Общее гармоническое искажение dt оценивает гармоники f1, а искажения модуляции d2 и d3 измеряются в соответствии с разделом 24 МЭК 60268-5. Рекомендуется проводить измерение звукового давления в ближнем поле динамика и использовать пороговое значение d = 10%.
15.2.2 Пиковое смещение xlin, ограничиваемое геометрией двигателя
Пиковое смещение xlin описывает идеальную линейностью конфигурации подвески или идеальную подвесную конфигурацию и определяется уравнением
 (12)
с использованием значений высоты катушки hcoil и глубины зазора hgap, указанных изготовителем. Фактическим распределением магнитного поля в зазоре и за его пределами (в краевом поле) можно пренебречь.
15.2.3 Предельное отклонение мембраны акустического излучателя xmech
Предельное отклонение xmech описывает максимальный ход катушки без учета искажения выходного сигнала. Значение параметра можно получить из геометрии подвижного узла катушки и подвески, но его необходимо проверить с помощью практических испытаний для гарантии работы громкоговорителя до xmech без повреждений.
(справочное)
НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
Таблица ДА.1
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального, межгосударственного стандарта |
IEC 60268-1 | IDT | ГОСТ IEC 60268-1-2014 "Оборудование звуковых систем. Часть 1. Общие положения" |
IEC 60268-5:2003 | - | <*> |
<*> Соответствующий национальный стандарт отсутствует. До его утверждения рекомендуется использовать перевод на русский язык данного международного стандарта. Перевод данного международного стандарта находится в Федеральном информационном фонде стандартов. Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT - идентичные стандарты. | ||
[1] | Clark D., J. Audio Eng. Society, vol. 45, p. 129 - 140, March 1997 | Precision Measurement of Loudspeaker Parameters (Точное измерение параметров громкоговорителей) |
[2] | Klippel W., J. Audio Eng. Society vol. 51, Heft 5, p. 307 - 323, May 2003 | Assessment of Voice-Coil Peak Displacement xMAX (Оценка пикового смещения звуковой катушки xMAX) |
[3] | Knudsen M.H. and Jensen J.G., J. Audio Eng. Soc., vol. 41, p. 3 - 18, Jan./Feb. 1993 | Low-Frequency Loudspeaker Models that include Suspension Creep (Модели низкочастотных громкоговорителей, включающие ползучесть подвески) |
[4] | Klippel W., J. Audio Eng. Society 54, No. 10 pp. 907 - 939 (2006 Oct.) | Tutorial: Loudspeaker Nonlinearities - Causes, Parameters, Symptoms (Учебное пособие - Нелинейности громкоговорителей. Причины, параметры, признаки) |
УДК 621.377:006.354 | ОКС 33.160.50 | ОКП 63 1300 |
Ключевые слова: асимметрия жесткости, преобразователь, большой сигнал, громкоговоритель, измерение, индуктивность, смещение, испытания, коэффициент силы, нелинейный коэффициент силы, жесткость, упругая деформация, точка симметрии, сдвиг звуковой катушки | ||
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/29/gost_75412.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|