

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: Стандартинформ, 2019 Примечание к документу Документ введен в действие с 01.07.2018. Название документа "ГОСТ Р 60.3.4.2-2017/ИСО 9409-2:2002. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Стержни" (утв. и введен в действие Приказом Росстандарта от 14.11.2017 N 1745-ст) "ГОСТ Р 60.3.4.2-2017/ИСО 9409-2:2002. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Промышленные манипуляционные роботы. Механические интерфейсы. Стержни"
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

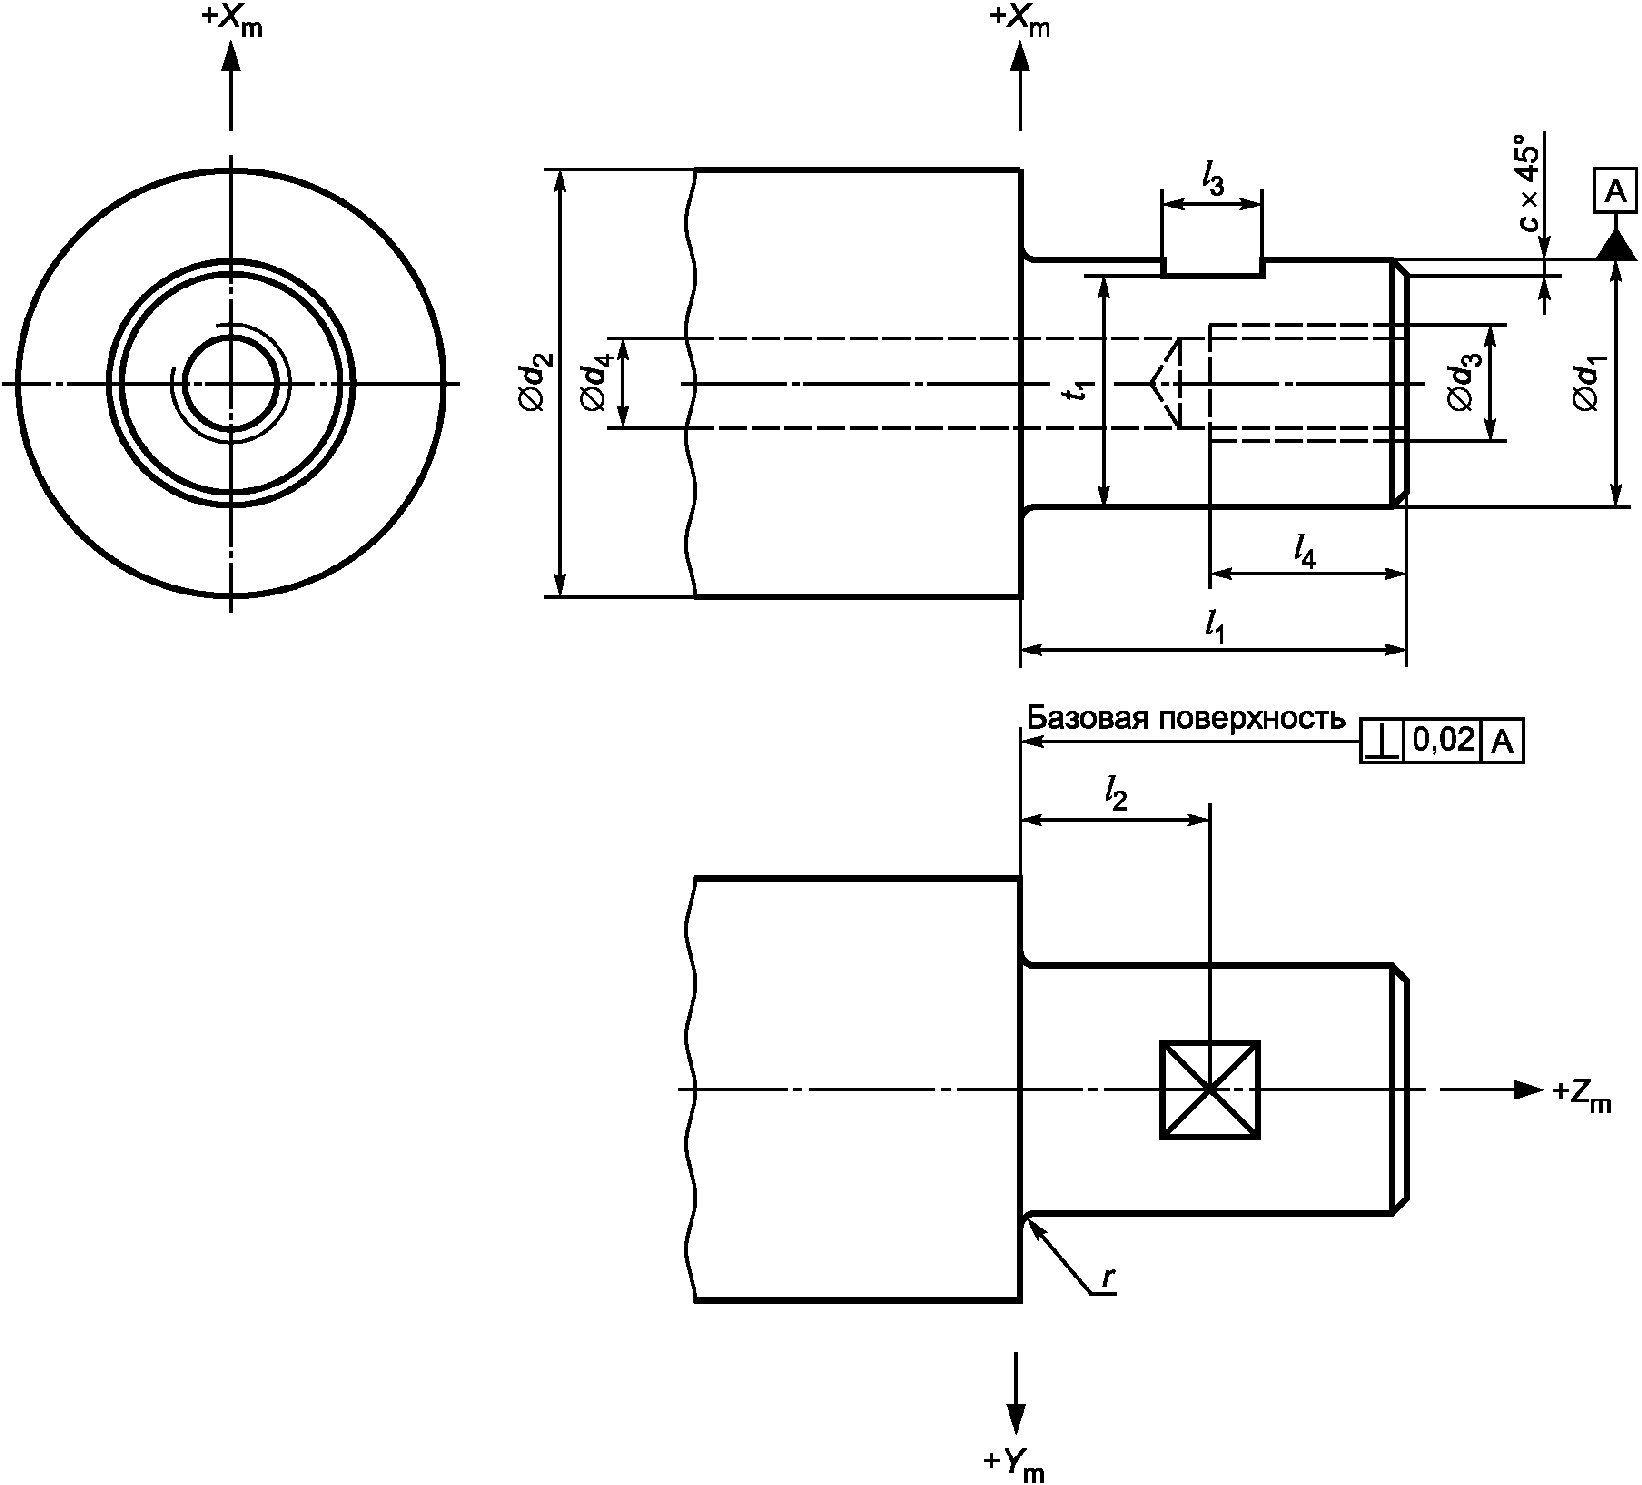
Диаметр стержня d1 h7 | Диаметр базовой плоскости d2, не менее | Длина стержня l1 | Плоская поверхность | Внутренняя резьба | Фаска c | Скругление r, не более | ||||
Расположение l2 | Длина l3 | Высота t1 | Номинальный диаметр d3 | Глубина l4, не менее | ||||||
6 | 12 | 20 | 10 | 6 | 5,5 | М3 | 5 | 1 | 1 | |
8 | 14 | 22 | 11 | 7,5 | М4 | 7 | ||||
10 | 16 | 25 | 12,5 | 8 | 9 | М5 | 8 | |||
12 | 19 | 28 | 14 | 11 | М6 | 10 | ||||
14 | 21 | 30 | 15 | 13 | ||||||
16 | 23 | 32 | 16 | 10 | 15 | М8 | 13 | |||
20 | 27 | 36 | 18 | 19 | М10 | 16 | ||||
25 | 32 | 40 | 20 | 24 | М12 | 20 | ||||
Примечание - Параметр d4 - см. раздел 6. | ||||||||||
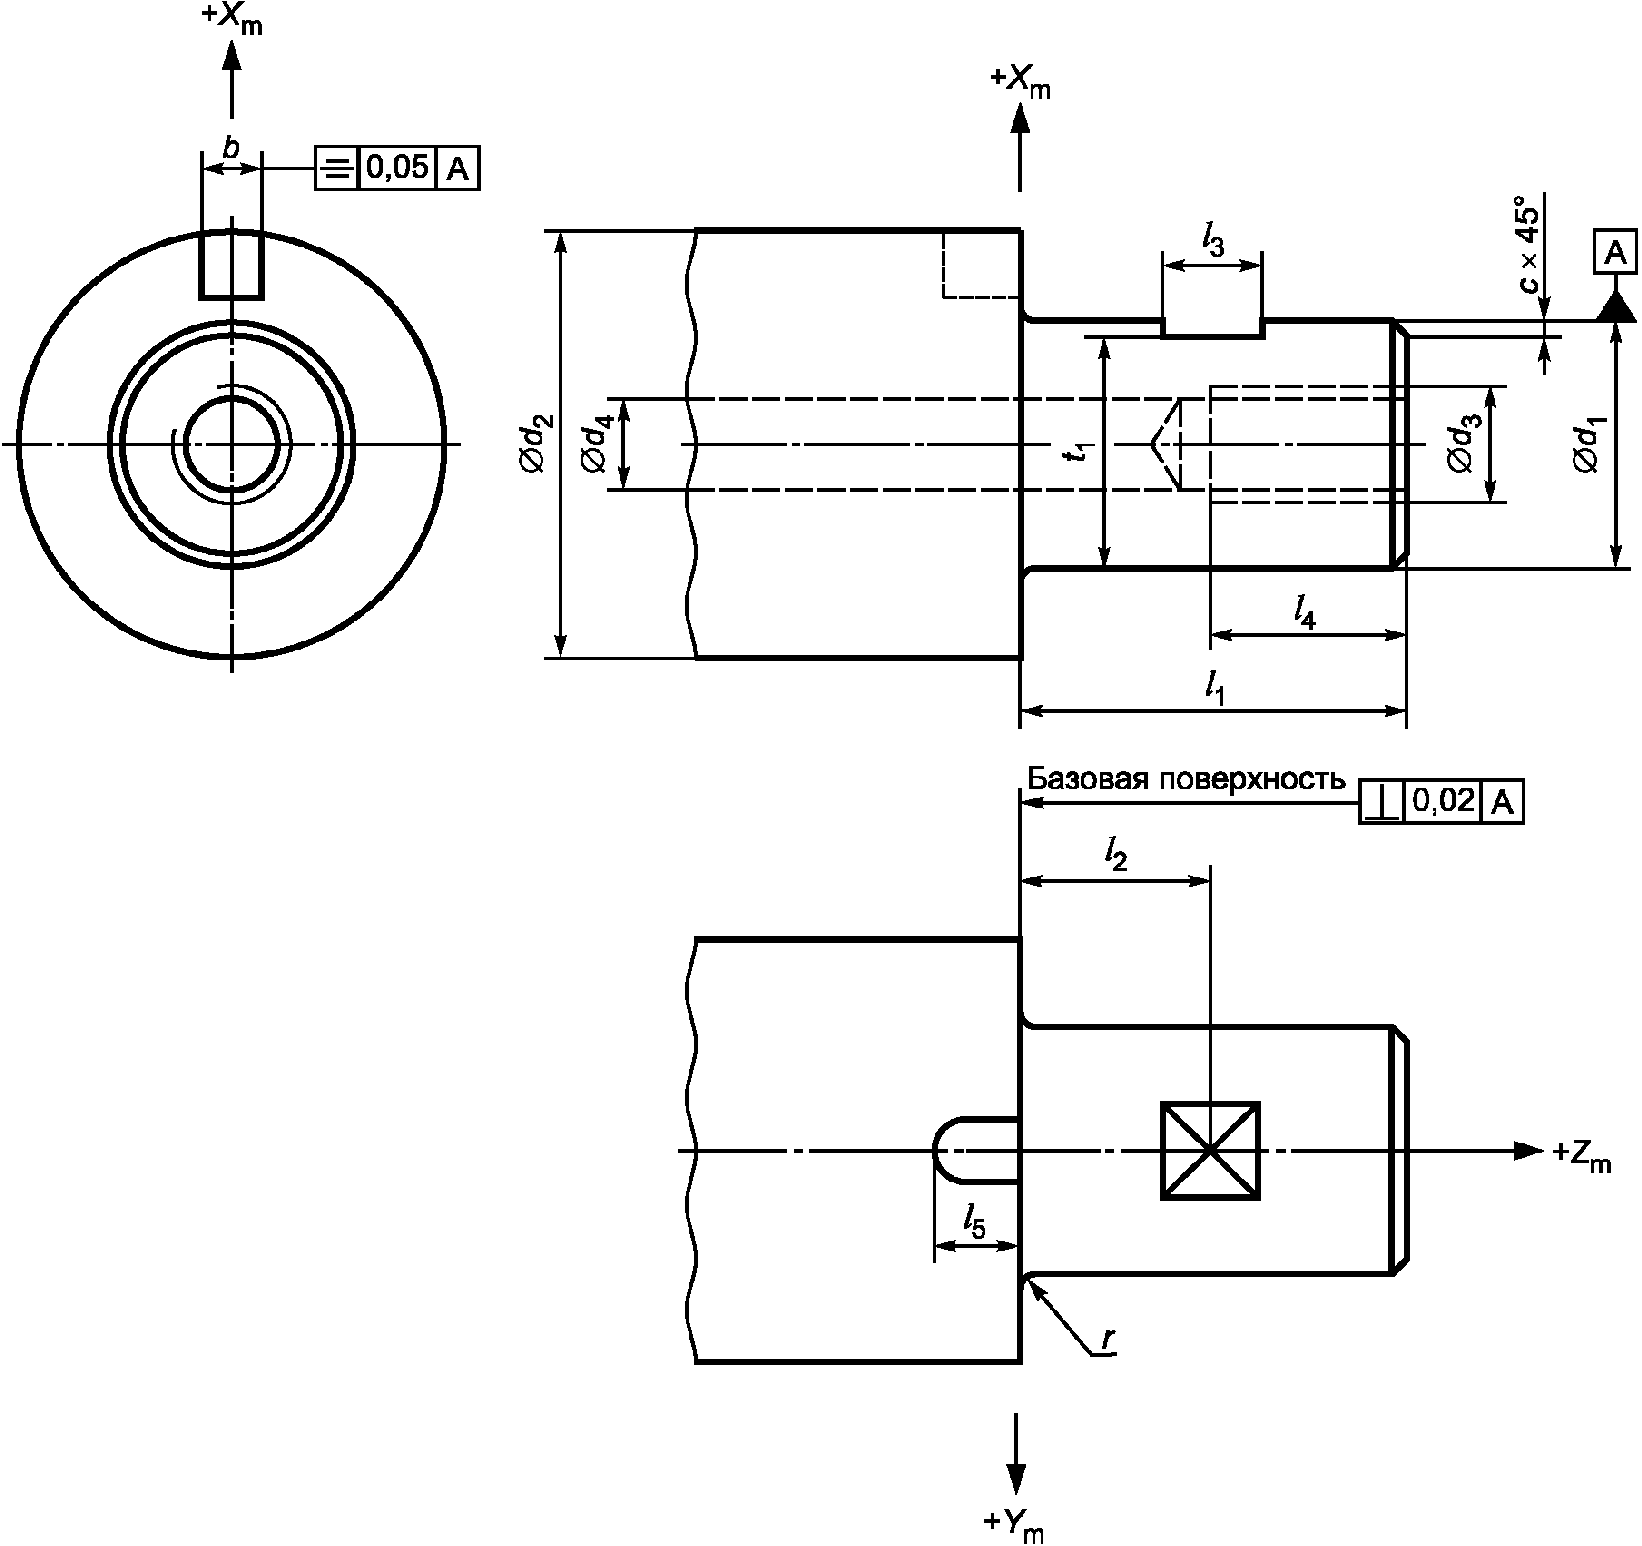
в виде стержня типа 2
Таблица 2
для механического интерфейса в виде стержня типа 2
В миллиметрах
Диаметр стержня d1 h7 | Диаметр базовой плоскости d2, не менее | Длина стержня l1 | Плоская поверхность | Внутренняя резьба | Фаска c | Скругление r, не более | Паз | ||||||
Ряд 1 | Расположение l2 | Длина l3 | Высота t1 | Номинальный диаметр d3 | Глубина l4, не менее | Ширина b | Глубина l5, не менее | Высота t2, не более | |||||
6 | 15 | 20 | 10 | 6 | 5,5 | М3 | 5 | 1 | 1 | 3 | 4,5 | 4 | |
8 | 17 | 22 | 11 | 7,5 | М4 | 7 | 5 | ||||||
10 | 22 | 25 | 12,5 | 8 | 9 | М5 | 8 | 4 | 6 | 7 | |||
12 | 24 | 28 | 14 | 11 | М6 | 10 | 8 | ||||||
14 | 26 | 30 | 15 | 13 | |||||||||
16 | 34 | 32 | 16 | 10 | 15 | М8 | 13 | 6 | 9 | 11 | |||
20 | 38 | 36 | 18 | 19 | М10 | 16 | 13 | ||||||
25 | 44 | 40 | 20 | 24 | М12 | 20 | 16 | ||||||
Примечание - Параметр d4 - см. раздел 6. | |||||||||||||
В соответствии с ИСО 9787 начало системы координат механического интерфейса расположено в точке пересечения центральной оси стержня с базовой плоскостью.
Ось + Zm направлена из начала системы координат в направлении конца стержня.
Плоская поверхность и дополнительный паз совмещены с осью +Xm как показано на рисунках 1 и 2. Плоская поверхность является местом расположения установочного винта для крепления рабочего органа. Паз используют для шплинтового соединения с рабочим органом с целью обеспечения его ориентации (см. раздел 5).
Допуски на размеры механического интерфейса должны быть выбраны в соответствии с ИСО 286. Геометрические допуски должны интерпретироваться в соответствии с ИСО 1101. Диаметр стержня d1 следует использовать в качестве базы для отсчета всех геометрических допусков, как показано на рисунках 1 и 2.
Механический интерфейс в форме стержня, определенный в настоящем стандарте, подходит для роботов с относительно небольшой грузоподъемностью и для применений, в которых предполагаются перемещения рабочего органа между внешним оборудованием с небольшим зазором.
Использование круглого фланца, определенного в ИСО 9409-1, в качестве механического интерфейса рекомендуется в тех случаях, когда прочность стержня недостаточна для предполагаемых нагрузок.
Размеры и соответствующие допуски сопрягаемой поверхности рабочего органа должны быть совместимы с размерами и допусками, установленными в настоящем стандарте.
Дополнительный паз на интерфейсе b x l5 (см. рисунок 2 и таблицу 2) предназначен для совмещения с установочным шплинтом на рабочем органе с целью обеспечения его ориентации. Рекомендуется использовать для этой цели параллельный (цилиндрический) шплинт. Ось шплинта должна быть направлена вдоль оси +Xm.
Шплинт d1 x l1, должен быть достаточной длины и прочности, чтобы удерживать рабочий орган с помощью трения, например рабочий орган, устанавливаемый с помощью фиксации.
Резьбовое отверстие на конце стержня можно использовать для закрепления рабочего органа.
Примечание - Конец стержня не следует использовать в качестве размерной базы; рабочие органы должны позиционироваться относительно базовой плоскости.
Резьбовое отверстие может быть продолжено, чтобы сделать сквозное отверстие для прокладки кабелей или трубопровода, а также для выпуска воздуха.
Если в стержне сделано осевое отверстие, то диаметр сквозного отверстия d4 должен быть не более диаметра установочного резьбового отверстия d3.
Механический интерфейс, размеры которого соответствуют настоящему стандарту, должен быть обозначен следующим образом:
ГОСТ Р 60.3.4.2-2017/ИСО 9409-2-Т-d1,
где Т - обозначение типа стержня (Т1 или Т2);
d1 - диаметр стержня.
Пример - Механический интерфейс типа 1 с диаметром стержня d1 = 10 мм должен иметь следующее обозначение:
ГОСТ Р 60.3.4.2-2017/ИСО 9409-2-Т1-10
Если стержень и соответствующие ему рабочие органы изготовлены в соответствии с настоящим стандартом, то они должны иметь постоянную маркировку с нанесенным обозначением, установленным в разделе 7.
(справочное)
НАЦИОНАЛЬНЫМ И МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
Таблица ДА.1
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального и межгосударственного стандарта |
ISO 286-1:1988 | MOD | ГОСТ 25346-2013 (ИСО 286-1:2010) "Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Основные положения, допуски, отклонения и посадки" |
ISO 286-2:1988 | MOD | ГОСТ 25347-2013 (ИСО 286-2:2010) "Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Система допусков на линейные размеры. Ряды допусков, предельные отклонения отверстий и валов" |
ISO 1101:1983 | MOD | ГОСТ Р 53442-2009 (ИСО 1101:2004) "Основные нормы взаимозаменяемости. Характеристики изделий геометрические. Допуски формы, ориентации, месторасположения и биения" |
ISO 8373:1994 | IDT | ГОСТ Р ИСО 8373-2014 "Роботы и робототехнические устройства. Термины и определения" |
ISO 9409-1:1996 | - | |
ISO 9787:1999 | IDT | ГОСТ Р 60.0.0.3-2016/ИСО 9787:2013 "Роботы и робототехнические устройства. Системы координат и обозначение перемещений" |
<*> Соответствующий национальный стандарт отсутствует. До его принятия рекомендуется использовать перевод на русский язык данного международного стандарта. Примечание - В настоящей таблице использованы следующие условные обозначения степени соответствия стандартов: - IDT - идентичные стандарты; - MOD - модифицированные стандарты. | ||
УДК 621.865.8:007.52:67.05:006.354 | ОКС 25.040.30 |
Ключевые слова: роботы, промышленные роботы, манипуляционные роботы, манипуляторы, механические интерфейсы, стержни, размеры | |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/29/gost_83386.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|