

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации В данном виде документ опубликован не был. Первоначальный текст документа опубликован в издании М.: Стандартинформ, 2015. Информацию о публикации документов, создающих данную редакцию, см. в справке к этим документам. Примечание к документу Изменение N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст, введен в действие с 1 марта 2018 года. Название документа "ГОСТ Р ИСО/МЭК 14443-3-2014. Национальный стандарт Российской Федерации. Карты идентификационные. Карты на интегральных схемах бесконтактные. Карты близкого действия. Часть 3. Инициализация и антиколлизия" (утв. и введен в действие Приказом Росстандарта от 11.11.2014 N 1529-ст) (ред. от 19.06.2017) "ГОСТ Р ИСО/МЭК 14443-3-2014. Национальный стандарт Российской Федерации. Карты идентификационные. Карты на интегральных схемах бесконтактные. Карты близкого действия. Часть 3. Инициализация и антиколлизия"
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

Список изменяющих документов Росстандарта от 09.06.2017 N 529-ст) |
Группа Э46
ОКП 40 8470
ОКС 35.240.15
Дата введения
1 января 2016 года
1. Подготовлен Федеральным государственным унитарным предприятием "Всероссийский научно-исследовательский институт стандартизации и сертификации в машиностроении" (ВНИИНМАШ) и Техническим комитетом по стандартизации ТК 22 "Информационные технологии" на основе собственного аутентичного перевода на русский язык стандарта, указанного в пункте 4.
2. Внесен Техническим комитетом по стандартизации ТК 22 "Информационные технологии".
3. Утвержден и введен в действие Приказом Федерального агентства по техническому регулированию и метрологии от 11 ноября 2014 г. N 1529-ст.
4. Настоящий стандарт идентичен международному стандарту ИСО/МЭК 14443-3:2011 "Карты идентификационные. Карты на интегральных схемах бесконтактные. Карты близкого действия. Часть 3. Инициализация и антиколлизия (ISO/IEC 14443-3:2011 "Identification cards - Contactless integrated circuit cards - Proximity cards - Part 3: Initialization and anticollision"), включая изменения A1:2011, A2:2012, A3:2014 и A6:2014.
(в ред. Изменения N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст)
ИС NORMPROD: примечание. Изменения, выделенные двойной вертикальной линией на полях в официальном тексте документа, в электронной версии документа выделены одинарной вертикальной линией. |
Изменения к указанному международному стандарту, принятые после его официальной публикации, внесены в текст настоящего стандарта и выделены двойной вертикальной линией, расположенной на полях от соответствующего текста, а обозначение и год принятия изменения приведены в скобках после соответствующего текста.
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им национальные стандарты Российской Федерации, сведения о которых приведены в дополнительном Приложении ДА.
5. Введен впервые.
6. Некоторые положения международного стандарта, указанного в пункте 4, могут являться объектом патентных прав. Международная организация по стандартизации (ИСО) и Международная электротехническая комиссия (МЭК) не несут ответственности за идентификацию подобных патентных прав.
Правила применения настоящего стандарта установлены в ГОСТ Р 1.0-2012 (раздел 8). Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе "Национальные стандарты", а официальный текст изменений и поправок - в ежемесячном информационном указателе "Национальные стандарты". В случае пересмотра (замены) или отмены настоящего стандарта соответствующее уведомление будет опубликовано в ближайшем выпуске информационного указателя "Национальные стандарты". Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования - на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (gost.ru).
ИСО/МЭК 14443 - серия стандартов, описывающих параметры идентификационных карт по ИСО/МЭК 7810 и их применение в рамках обмена информацией.
В настоящем стандарте описаны процедуры опроса карт близкого действия, входящих в поле действия терминального оборудования близкого действия, формат байта и кадровая синхронизация, начальное содержание команд запроса (Request) и ответа на запрос (Answer to Request), методы обнаружения и коммуникации с одной картой близкого действия среди нескольких карт близкого действия (антиколлизия) и другие параметры, необходимые для инициализации коммуникаций между картой близкого действия и терминальным оборудованием близкого действия. Протоколы и команды, используемые на верхних уровнях и приложениями, а также после начальной фазы, описаны в ИСО/МЭК 14443-4.
Серия стандартов ИСО/МЭК 14443 направлена на то, чтобы обеспечить работу карт близкого действия в присутствии других бесконтактных карт, соответствующих ИСО/МЭК 10536 и ИСО/МЭК 15693.
Международная организация по стандартизации (ИСО) и Международная электротехническая комиссия (МЭК) обращают внимание на заявление о том, что соответствие настоящему стандарту может повлечь использование патента.
ИСО и МЭК не занимают никакой позиции относительно наличия, действительности и области применения этого патентного права.
Обладатели этого патентного права заверили ИСО и МЭК, что они готовы вести переговоры с претендентами со всего мира о предоставлении лицензии на разумных и недискриминационных условиях, включая сроки. Это заявление обладателей патентного права зарегистрировано в ИСО и МЭК. Информацию можно получить у:
Обладатель патента | Сведения |
FRANCE TELECOM Orangle Labs 38-40 rue de General Leclerc 92794 Issy-les-Moulineaux France | US Patent US5359323 |
INNOVOTRON 1 Rue Danton 75006 Paris France | WO 9936877A1 Europe 0 901 670 French Patent App 97.02501 Int Pat App PCT/FR98/00132 Innovatron Electronique/RATP subclause 7.3, 7.6 and 7.7 French Patent App 98.00383 Int Pat App PCT/FR99/00079 Innovatron Electronique/RATP subclause 7.3, 7.4.5, 7.6, 7.7, 7.8 |
MOTOROLA Motorola ESG Now: Freescale Semiconductor Inc. 6501 William Cannon Drive West Austin, Texas 78735 USA | Сведений нет |
PHILIPS Philips Intellectual Property & Standarts High Tech Campus 44 5656 AE Eindhoven The Netherlands | PHO 94.520 EP-PS 066 9591 (BE, CH, DE, DK, ES, FR, GB, IT, NL, SE) AT-PS 401 127 Related to  as specified in ISO/IEC 14443-3 |
Следует обратить внимание на тот факт, что некоторые элементы настоящего стандарта могут быть объектом патентных прав, помимо тех, что идентифицированы выше. ИСО и МЭК не несут ответственности за идентификацию всех или некоторых таких прав.
ИСО/МЭК 14443-3 подготовлен подкомитетом N 17 "Карты и идентификация личности" совместного технического комитета N 1 ИСО/МЭК "Информационные технологии" (ISO/IEC JTC 1/SC 17).
Настоящий стандарт определяет:
- процедуры опроса карт или объектов близкого действия (PICC), входящих в поле действия терминального оборудования близкого действия (PCD);
- формат байта, кадры и синхронизацию, используемые во время начальной фазы передачи между PCD и PICC;
- начальное содержание команд запроса (Request) и ответа на запрос (Answer to Request);
- методы обнаружения и коммуникации с одной PICC среди нескольких PICC (антиколлизия);
- параметры, необходимые для инициализации передачи между PICC и PCD;
- дополнительные средства, позволяющие облегчить и ускорить выбор одной PICC из нескольких PICC на основании критерия применения;
- дополнительные возможности, позволяющие терминальному оборудованию попеременно переключаться между функциями PICC и PCD, чтобы устанавливать связь с PCD или PICC соответственно. Устройство, которое реализует эти возможности, называется PXD и должно соответствовать всем требованиям к PXD, установленным в настоящем стандарте. (Введено дополнительно, Изм. A3:2014). |
(введено Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
Протокол и команды, используемые на верхних уровнях и приложениями, а также после начальной фазы, описаны в ИСО/МЭК 14443-4.
Настоящий стандарт применим к PICC типа A и типа B и PCD (в соответствии с ИСО/МЭК 14443-2), а также к PXD. (Измененная редакция, Изм. A3:2014). |
(в ред. Изменения N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
Примечание 1. Часть временных соотношений передачи определена в ИСО/МЭК 14443-2.
Примечание 2. Методы испытаний для настоящего стандарта определены в ИСО/МЭК 10373-6.
В настоящем стандарте использованы ссылки на следующие международные стандарты. Для датированных ссылок следует использовать только указанное издание, для недатированных ссылок следует использовать последнее издание указанного документа, включая все поправки:
ИСО/МЭК 13239 Информационная технология. Передача данных и обмен информацией между системами. Процедуры управления звеном данных верхнего уровня (HDLC) (ISO/IEC 13239, Information technology - Telecommunications and information exchange between systems - High-level data link control (HDLC) procedures)
ИСО/МЭК 7816-4:2005 <1> Карты идентификационные. Карты на интегральных схемах. Часть 4. Организация, защита и команды для обмена (ISO/IEC 7816-4:2005, Identification cards - Integrated circuit cards - Part 4: Organization, security and commands for interchange)
ИСО/МЭК 7816-6 Карты идентификационные. Карты на интегральных схемах. Часть 6. Межотраслевые элементы данных для обмена (ISO/IEC 7816-6, Identification cards - Integrated circuit cards - Part 6: Interindustry data elements for interchange)
ИСО/МЭК 14443-2 Карты идентификационные. Карты на интегральных схемах бесконтактные. Карты близкого действия. Часть 2. Радиочастотный энергетический и сигнальный интерфейс (ISO/IEC 14443-2, Identification cards - Contactless integrated circuit cards - Proximity cards - Part 2: Radio frequency power and signal interface)
ИСО/МЭК 14443-4 Карты идентификационные. Карты на интегральных схемах бесконтактные. Карты близкого действия. Часть 4. Протокол передачи (ISO/IEC 14443-4, Identification cards - Contactless integrated circuit cards - Proximity cards - Part 4: Transmission protocol)
--------------------------------
В настоящем стандарте применены термины по ИСО/МЭК 14443-2, а также следующие термины с соответствующими определениями:
3.1 цикл антиколлизии (anticollision loop): Алгоритм, используемый для подготовки диалога между PCD и одной или несколькими PICC из общего числа PICC, отвечающих на команду запроса.
3.2 байт (byte): Байт, состоящий из 8 бит данных, обозначенных от b8 до b1, от старшего значащего бита (MSB, b8) до младшего значащего бита (LSB, b1).
3.3 коллизия (collision): Передача данных между двумя PICC в одном и том же возбужденном поле PCD и во время одного периода времени, при которой PCD не может различить, от какой PICC исходят данные.
3.4 кадр (frame): Последовательность бит данных и дополнительные биты обнаружения ошибок с разграничителем в начале и конце.
3.5 протокол верхнего уровня (higher layer protocol): Уровень протокола, не описанный в настоящем стандарте, использующий уровень протокола, который определен в настоящем стандарте, для передачи информации, относящейся к приложению или к верхним уровням протокола, не описанным в настоящем стандарте.
3.6 <*> команда запроса (request command): Команда, запрашивающая PICC соответствующих типов для ответа, если они доступны для инициализации.
(в ред. Изменения N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст)
3.7 режим PICC (PICC mode): Режим, при котором PXD работает как PICC. |
(п. 3.7 введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
3.8 <**> режим PCD (PCD mode): Режим, при котором PXD работает как PCD. (Введены дополнительно, Изм. A3:2014). |
(п. 3.8 введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
--------------------------------
(сноски введены Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст)
В настоящем стандарте применены следующие обозначения и сокращения:
ADC - кодирование данных приложения, тип B (Application Data Coding, Type B);
AFI - идентификатор семейства приложений, критерий предварительного выбора карты приложением, тип B (Application Family Identifier);
APf - префикс f антиколлизии, используемый в REQB/WUPB, тип B;
APn - префикс n антиколлизии, используемый в команде Slot-MARKER, тип B;
ATQA - Ответ на Запрос, тип A (Answer To reQuest, Type A);
ATQB - Ответ на Запрос, тип B (Answer To reQuest, Type B);
ATTRIB - команда выбора PICC, тип B (PICC selection command, Type B);
BCC - символ контроля блока (контрольный байт UID CLn) (Block Check Character), тип A;
CID - идентификатор карты (Card Identifier);
CLn - каскадный уровень n, тип A (Cascade Level n);
CT - каскадный тег, тип A (Cascade Tag);
CRC_A - код обнаружения ошибок с помощью циклического контроля избыточности, тип A;
CRC_B - код обнаружения ошибок с помощью циклического контроля избыточности, тип B;
D - делитель (Divisor);
E - конец передачи, тип A (End of communication);
EGT - дополнительный разграничительный интервал, тип B (Extra Guard Time);
EOF - конец кадра, тип B (End Of Frame);
etu - элементарная единица времени (elementary time unit);
FDT - время задержки кадра от PCD к PICC, тип A (Frame Delay Time);
fc - частота несущей (carrier frequency);
FO - опция кадра, тип B (Frame Option);
fs - частота поднесущей (subcarrier frequency);
FWI - время ожидания кадра, целое число (Frame Waiting time Integer);
FWT - время ожидания кадра (Frame Waiting Time);
HLTA - команда HaLT, тип A;
HLTB - команда HaLT, тип B;
ID - идентификационный номер, тип A (IDentification number);
INF - информационное поле, принадлежащее верхнему уровню, тип B;
LSB - младший значащий бит (Least Significant Bit);
MBL - максимальная длина буфера, тип B (Maximum Buffer Length, Type B);
MBLI - коэффициент максимальной длины буфера, тип B (Maximum Buffer Length Index);
MSB - старший значащий бит (Most Significant Bit);
N - число слотов антиколлизии, тип B;
n - переменное целочисленное значение, определенное в специальном разделе;
NAD - байт с адресами узлов (Node Address);
NVB - число допустимых бит, тип A (Number of Valid Bits);
P - бит контроля по нечетности, тип A (Odd Parity bit);
PCD - терминальное оборудование близкого действия (Proximity Coupling Device);
PICC - карта или объект близкого действия (Proximity Card or object);
PUPI - псевдоуникальный идентификатор PICC, тип B (Pseudo-Unique PICC Identifier);
PXD - терминальное оборудование близкого действия с расширенными функциями (Proximity eXtended Device); (Введено дополнительно, Изм. A3:2014). |
(введено Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
R - число слотов, выбираемых PICC во время последовательности антиколлизии, тип B;
REQA - команда запроса REQuest, тип A;
REQB - команда запроса REQuest, тип B;
RFU - зарезервировано для использования в будущем ИСО/МЭК (Reserved for Future Use by ISO/IEC);
S - старт передачи, тип A;
SAK - выбор AcKnowledge, тип A;
SEL - код SELect, тип A;
SELECT - команда SELECT, тип A;
SFGI - запуск разграничительного интервала кадра, целое число (Start-up Frame Guard time Integer);
SFGT - запуск разграничительного интервала кадра (Start-up Frame Guard Time);
SOF - начало кадра, тип B (Start Of Frame);
tcyc - максимальное время цикла автоматического переключения режимов; |
(введено Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
tdiff - минимальная временная разность длительностей режима PICC; (Введены дополнительно, Изм. A3:2014). |
(введено Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
tE,PICC - время низкого уровня EMD, PICC; tE,PCD - время низкого уровня EMD, PCD; |
(Измененная редакция, Изм. A1).
TR0 - разграничительный интервал по ИСО/МЭК 14443-2, тип B;
TR1 - время синхронизации по ИСО/МЭК 14443-2, тип B;
TR2 - время задержки кадра от PICC к PCD, тип B;
UID - уникальный идентификатор, тип A (Unique Identifier);
UID CLn - уникальный идентификатор CLn, тип A (Unique IDentifier of CLn);
uidn - число байтов n уникального идентификатора, n >= 0;
WUPA - команда Wake-UP, тип A;
WUPB - команда Wake-UP, тип B;
(xxxxx)b - представление бит информации;
'XY' - представление чисел в шестнадцатеричной системе счисления (равно XY по основанию 16).
(раздел 5 в ред. Изменения N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
5.1. Чередование поддержки PICC и PCD (PXD) Терминальное оборудование PXD должно попеременно поддерживать требования, предъявляемые к PICC (режим PICC), и требования, предъявляемые к PCD (режим PCD). Переключение между режимом PICC и режимом PCD может происходить автоматически, либо режим (режим PICC или режим PCD) может быть выбран пользователем в явном порядке. Режим PICC и режим PCD определены как PICC и PCD в стандартах серии ИСО/МЭК 14443. Автоматическое переключение осуществляется следующим образом: - PXD должно переключаться между режимом PICC и режимом PCD при максимальном времени цикла tcyc = 1 с и оставаться в режиме PICC (готовность к приему команд REQA/WUPA или REQB/WUPB, за исключением первых 5 мс) дольше, чем в режиме PCD (генерирование рабочего поля), пока не установится связь либо с PICC, PCD, либо с другим PXD; - PXD должно случайным образом установить значение длительности каждого цикла в режиме PICC, выбранное из набора, состоящего, по меньшей мере, из двух разных значений, отличающихся между собой как минимум на tdiff = 5 мс; - в режиме PICC после получения недействительной команды REQA/WUPA или REQB/WUPB PXD не должно переходить в режим PCD до наступления состояния POWER-OFF; - при выходе из режима PCD после обработки PICC (или PXD в режиме PICC) PXD должно продолжить автоматический режим чередования, начиная с режима PICC. Примечание 1. PXD может проверить наличие внешнего рабочего поля, чтобы не входить в режим PCD, то есть оставаться в режиме PICC в течение следующей случайной длительности режима PICC. Примечание 2. Определение удаления PICC (или PXD в режиме PICC) должно быть выполнено методом проверки наличия PICC без отключения рабочего поля, чтобы сохранить тот же UID/PUPI и избежать вхождения PXD в режим PCD. (Введен дополнительно, Изм. A3:2014). |
5.2. Чередование команд типа A и типа B
5.2.1. Процедуры опроса
Для того чтобы обнаружить PICC, которые находятся в рабочем поле, PCD должно отправить повторяющиеся команды запроса (Request). PCD должно отправить команды REQA (или WUPA) и REQB (или WUPB) в любой последовательности, используя одинаковую или настраиваемую продолжительность включения при опросе типа A и типа B. Кроме того, PCD может послать команды в соответствии с Приложением C.
Если на PICC воздействует немодулированное рабочее поле (см. ИСО/МЭК 14443-2), она должна быть в состоянии принять команду запроса в течение 5 мс.
Пример 1. Если PICC типа A получает какую-либо команду типа B, то она должна быть в состоянии принять команду REQA (или WUPA) в течение 5 мс немодулированного рабочего поля.
Пример 2. Если PICC типа B получает какую-либо команду типа A, то она должна быть в состоянии принять команду REQB (или WUPB) в течение 5 мс немодулированного рабочего поля.
Пример 3. Если на PICC типа A воздействует поле активации, то она должна быть в состоянии принять команду REQA (или WUPA) в течение 5 мс немодулированного рабочего поля.
Пример 4. Если на PICC типа B воздействует поле активации, то она должна быть в состоянии принять команду REQB (или WUPB) в течение 5 мс немодулированного рабочего поля.
Пример 5. Если на PICC, поддерживающую тип A и тип B, воздействует поле активации, то она должна быть в состоянии принять команду REQA (или WUPA) в течение 5 мс немодулированного рабочего поля. Пример 6. Если на PICC, поддерживающую тип A и тип B, воздействует поле активации, то она должна быть в состоянии принять команду REQB (или WUPB) в течение 5 мс немодулированного рабочего поля. |
(Введены дополнительно, Изм. A3:2014).
Примечание 1. Для того чтобы обнаружить PICC, принимающие запрос в течение 5 мс, PCD должно обеспечивать немодулированное поле продолжительностью не менее 5,1 мс (перед началом команд запроса (Request) типа A и типа B). PCD может выполнять опрос быстрее, так как PICC может быстрее реагировать.
Если PICC поддерживает тип A и тип B, то она должна быть заблокирована в типе команды запроса, обработанной первой (после ответа на запрос одного типа другой тип запрещен до вхождения PICC в состояние POWER-OFF). Примечание 2. Для PCD может быть необходима адаптация их циклов опроса, если они хотят обнаруживать такую PICC в запрещенном типе. |
(Введены дополнительно, Изм. A3:2014).
5.2.2. Воздействие команд типа A на работу PICC типа B
PICC типа B должна либо перейти в состояние IDLE (быть в состоянии принять команду REQB), либо быть способной продолжать текущую транзакцию после получения любой команды типа A.
5.2.3. Воздействие команд типа B на работу PICC типа A
PICC типа A должна либо перейти в состояние IDLE (быть в состоянии принять команду REQA), либо быть способной продолжать текущую транзакцию после получения любой команды типа B.
5.2.4. Переход в состояние POWER-OFF
PICC должна быть в состоянии POWER-OFF не позднее чем через 5 мс после выключения рабочего поля.
В данном разделе описаны последовательности инициализации и антиколлизии, применяемые для PICC типа A.
PICC или PCD, посылающие RFU-биты, должны установить эти биты на значение, указанное в настоящем стандарте, или на (0)b, если значение не указано. PICC или PCD, получающие RFU-биты, должны игнорировать значения этих битов и сохранять свои функции, если явно не указано иное.
Значения etu для определенной скорости передачи определены в таблице 1. | ||
Таблица 1 | ||
Значения etu для определенной скорости передачи | ||
Скорость передачи | etu | |
fc/128 (~ 106 кбит/с) | 128/fc (~ 9,4 мкс) | |
fc/64 (~ 212 кбит/с) | 128/2fc (~ 4,7 мкс) | |
fc/32 (~ 424 кбит/с) | 128/4fc (~ 2,4 мкс) | |
fc/16 (~ 848 кбит/с) | 128/8fc (~ 1,2 мкс) | |
fc/8 (~ 1,70 Мбит/с) | 128/16fc (~ 0,59 мкс) | |
fc/4 (~ 3,39 Мбит/с) | 128/32fc (~ 0,29 мкс) | |
fc/2 (~ 6,78 Мбит/с) | 128/64fc (~ 0,15 мкс) | |
(Измененная редакция, Изм. A2). | ||
Значения etu для скоростей передачи 3fc/4, fc, 3fc/2 и 2fc - в соответствии с E.1 (Приложение E). |
(Введен дополнительно, Изм. A6:2014).
(абзац введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст)
В данном разделе определены формат кадра и синхронизация, используемые во время передачи данных при инициализации коммуникации и антиколлизии. Представление бит и кодирование описано в ИСО/МЭК 14443-2.
Кадры должны передаваться парами (от PCD к PICC, затем от PICC к PCD), используя следующую последовательность:
- кадр PCD:
- старт передачи PCD;
- информация и, при необходимости, биты обнаружения ошибки,
посылаемые PCD;
- конец передачи PCD;
- время задержки кадра от PCD к PICC;
- кадр PICC:
- старт передачи PICC;
- информация и, при необходимости, биты обнаружения ошибки,
посылаемые PICC;
- конец передачи PICC;
- время задержки кадра от PICC к PCD.
Примечание. Время задержки кадра (FDT) от PCD к PICC совпадает с концом передачи PCD.
6.2.1. Время задержки кадра
Время задержки кадра определяется как промежуток времени между двумя кадрами, передаваемыми в противоположных направлениях.
6.2.1.1. Время задержки кадра от PCD к PICC
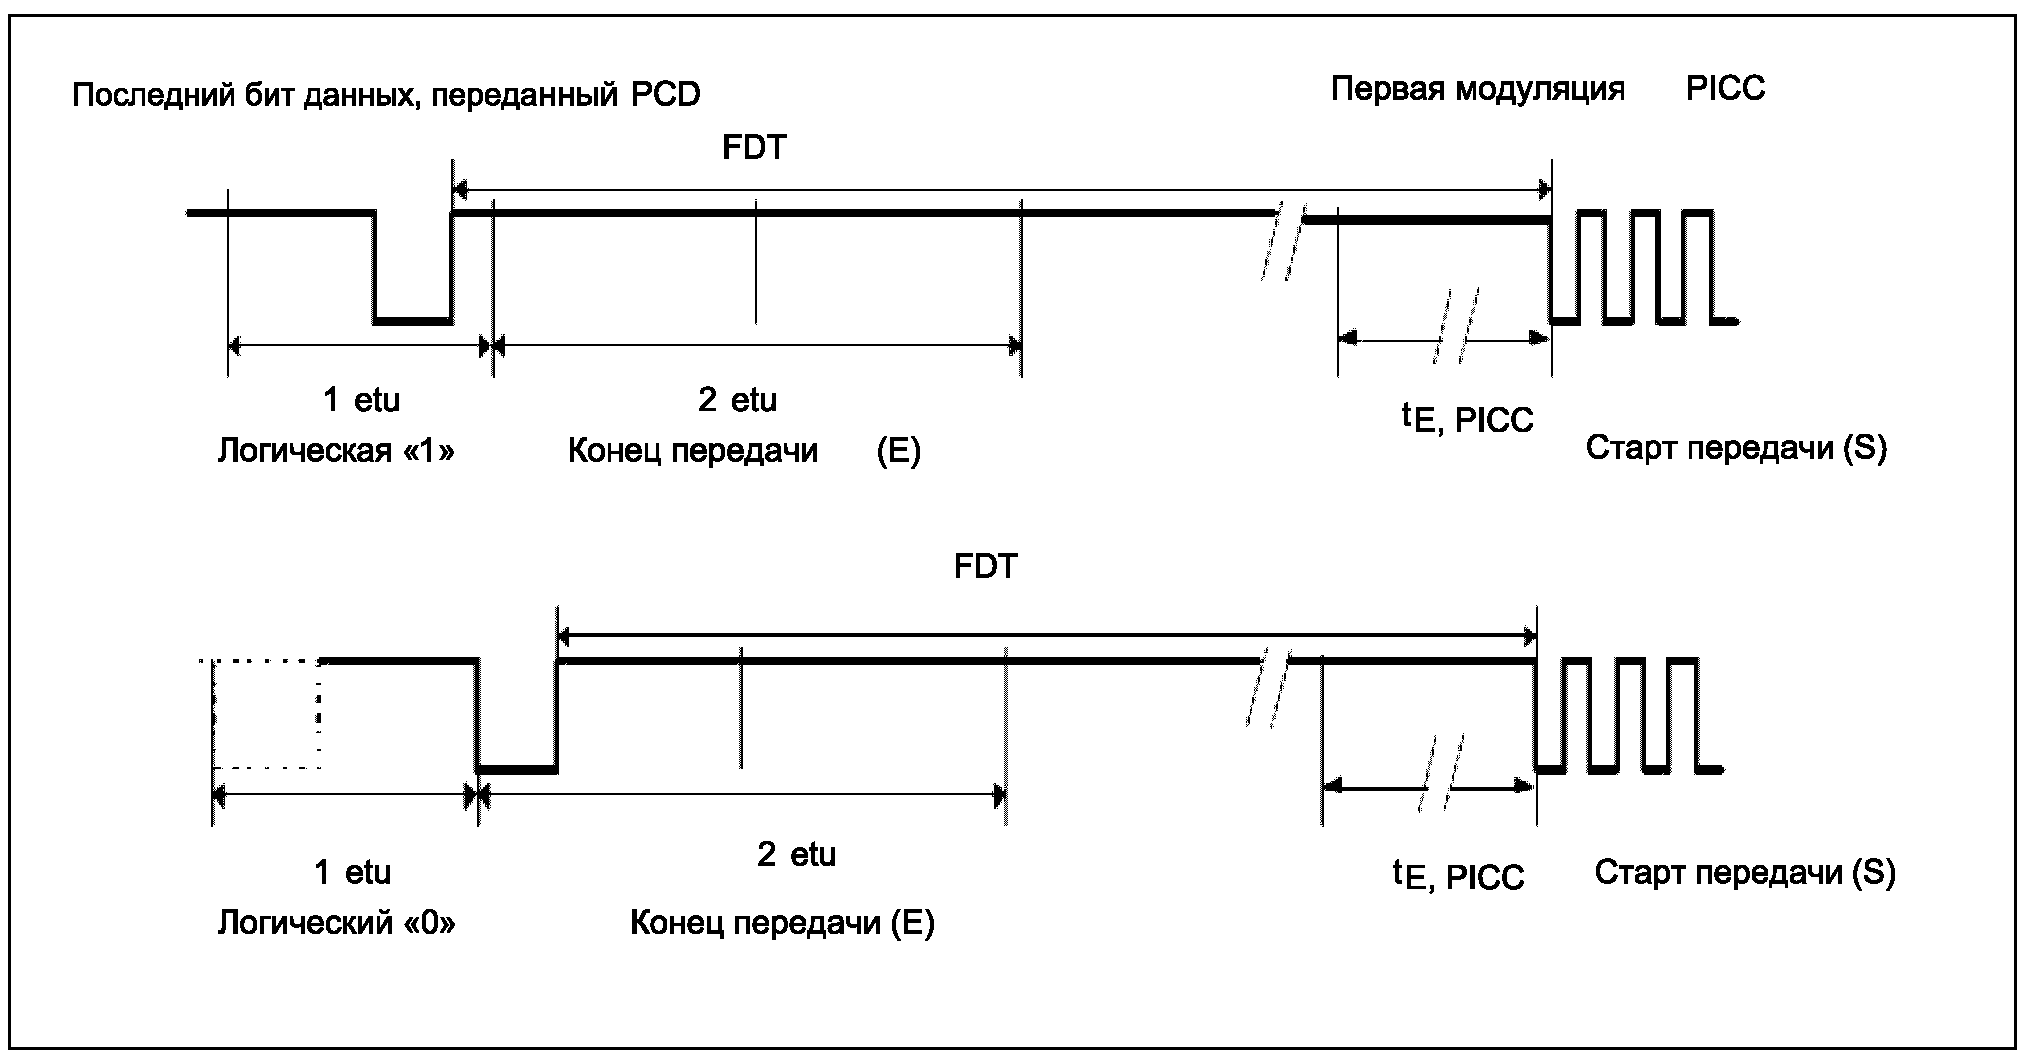
Время задержки кадра от PCD к PICC (FDT) - это время между концом последней паузы, передаваемой PCD, и первым фронтом модуляции в пределах стартового бита, передаваемого PICC. FDT должно соответствовать рисунку 1 и таблице 2.
 |
(Измененная редакция, Изм. A1).
(Измененная редакция, Изм. A2).
Время задержки кадра от PCD к PICC
(таблица 2 в ред. Изменения N 1, утв. Приказом
Росстандарта от 09.06.2017 N 529-ст)
Тип команды | n (целое число) | FDT | |||
Последний бит = (1)b | Последний бит = (0)b | ||||
REQA WUPA ANTICOLLISION SELECT | 9 | (n·128 + 84)/fc [ = 1236/fc] | (n·128 + 20)/fc [ = 1172/fc] | ||
Все другие команды при скоростях передачи | |||||
От PCD к PICC | От PICC к PCD | ||||
fc/128 | fc/128 | >= 9 | (n·128 + 84)/fc | (n·128 + 20)/fc | |
fc/64 | >= 8 | (n·128 + 148)/fc | (n·128 + 116)/fc | ||
fc/32 | >= 8 | (n·128 + 116)/fc | (n·128 + 100)/fc | ||
fc/16 | >= 8 | (n·128 + 100)/fc | (n·128 + 92)/fc | ||
fc/128 или fc/64, или fc/32, или fc/16, или fc/8, или fc/4, или fc/2, или 3fc/4, или fc, или 3fc/2, или 2fc | fc/64 или fc/32, или fc/16, или fc/8, или fc/4, или fc/2, или 3fc/4, или fc, или 3fc/2, или 2fc | Не применяется | >= 1116/fc | >= 1116/fc | |
Для антиколлизии все PICC, находящиеся в поле, должны ответить синхронно на команды: REQA, WUPA, ANTICOLLISION и SELECT. | |||||
(Измененная редакция, Изм. A2:2012 и A6:2014).
При скоростях передачи данных fc/8, fc/4 и fc/2 FDT начинается в конце последней модуляции, передаваемой PCD. |
(Измененная редакция, Изм. A2).
FDT для скоростей передачи 3fc/4, fc, 3fc/2 и 2fc - в соответствии с E.2.1.1 (Приложение E). |
(Введен дополнительно, Изм. A6:2014).
(абзац введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст)
В таблице 2 приведены значения n и FDT в зависимости от типа команды и логического состояния последнего передаваемого бита данных в этой команде.
Примечание. tE,PICC определено в разделе 8.
Примечание. Если для передачи от PCD к PICC выбрана скорость передачи свыше fc/16, то скорость передачи fc/128 не разрешена для передачи от PICC к PCD (см. ИСО/МЭК 14443-4:2008/Amd.2). Данное ограничение требуется, так как необходимая точность FDT не определена для кодирования NRZ <1> PCD, используемого при скоростях передачи свыше fc/16. Измерение FDT начинают в начале нарастающего фронта, как показано маленькими окружностями на следующих рисунках ИСО/МЭК 14443-2: - Рисунок 3 - при скорости передачи fc/128; - Рисунок 6 - при скоростях передачи данных fc/64, fc/32 и fc/16; - Рисунок 16 <2> - при скоростях передачи данных fc/8, fc/4 и fc/2. (Измененная редакция, Изм. A2). |
Измеренное FDT должно быть в пределах значений, указанных в таблице 2, и значений, указанных в таблице 2 + 0,4 мкс.
Примечание. PCD должно принять ответ с допуском FDT от -1/fC до (+0,4 мкс + 1/fC).
--------------------------------
<2> В ИСО/МЭК 14443-3:2011/Amd.2:2012 и ИСО/МЭК 14443-2:2010 допущена ошибка. Правильно "Рисунок 16", а не "Рисунок 12".
6.2.1.2. Время задержки кадра от PICC к PCD
Время задержки кадра от PICC к PCD - это время между последней модуляцией, переданной PICC, и первой модуляцией, переданной PCD, и оно должно быть не менее 1172/fc. |
(Измененная редакция, Изм. A2).
Примечание. Для повышения совместимости рекомендуется, чтобы дополнительное время ожидания 10/fc было включено в операции PCD.
6.2.2. Разграничительный интервал запроса
Разграничительный интервал запроса (Request Guard Time) определяется как минимальное время между стартовыми битами двух последовательных команд REQA или WUPA. Он имеет значение 7000/fc.
Примечание. Для повышения совместимости рекомендуется, чтобы дополнительное время ожидания 100/fc было включено в операции PCD.
6.2.3. Форматы кадров
В настоящем стандарте определены следующие форматы кадров:
- короткий кадр;
- стандартный кадр;
- бит-ориентированный кадр антиколлизии;
- стандартный кадр PCD при скоростях передачи fc/8, fc/4 и fc/2. |
(Измененная редакция, Изм. A2).
Короткий кадр используется для инициирования передачи и состоит из следующих компонентов в том порядке, как показано на рисунке 2:
- старт передачи;
- 7 бит данных, передаваемых начиная с LSB (для кодирования см. таблицу 3);
- конец передачи.
Бит контроля четности не добавляется.
LSB | MSB | |||||||
S | b1 | b2 | b3 | b4 | b5 | b6 | b7 | E |
Таблица 3
b7 | b6 | b5 | b4 | b3 | b2 | b1 | Значение |
0 | 1 | 0 | 0 | 1 | 1 | 0 |  |
1 | 0 | 1 | 0 | 0 | 1 | 0 |  |
0 | 1 | 1 | 0 | 1 | 0 | 1 | 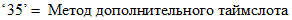 , см. Приложение C |
1 | 0 | 0 | X | X | X | X | От  до 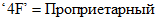 |
1 | 1 | 1 | 1 | X | X | X | От  до 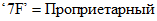 |
Все остальные значения | RFU | ||||||
6.2.3.2. Стандартный кадр
(Измененная редакция, Изм. A2).
Стандартные кадры используются для обмена данными и состоят из компонентов в следующем порядке:
- старт передачи;
- n·(8 бит данных + нечетный бит контроля четности), где n >= 1. LSB каждого байта передается первым. За каждым байтом следует бит отрицательной четности. Бит контроля четности P устанавливается таким образом, чтобы число единиц было нечетно в битах (от b1 до b8, P);
- конец передачи.
Стандартный кадр PCD при скоростях передачи fc/128, fc/64, fd/32 и fc/16 показан на рисунке 3. |
(Измененная редакция, Изм. A2).
Стандартные кадры PCD
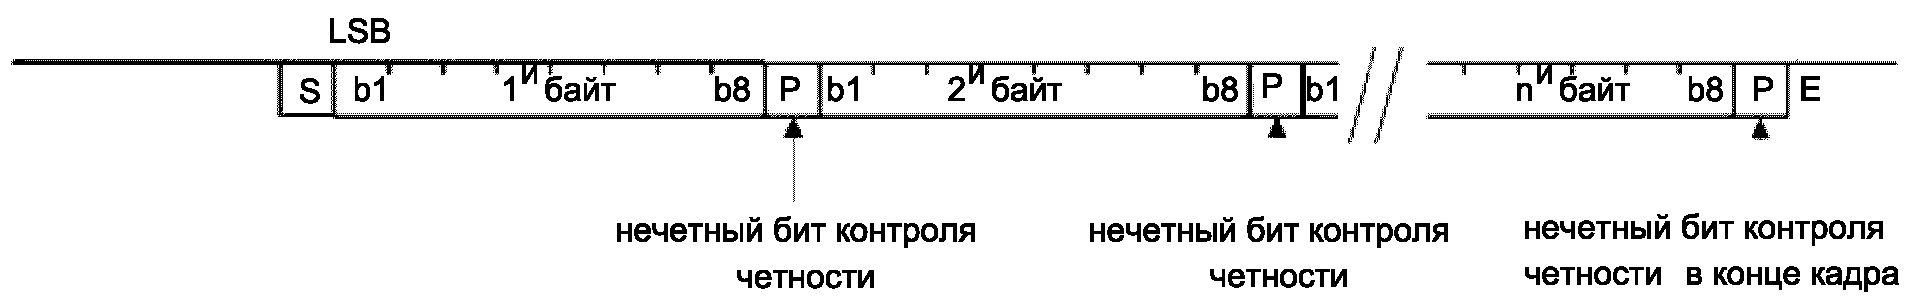
Рисунок 3. Стандартный кадр PCD при скоростях передачи fc/128, fc/64, fc/32 и fc/16 |
В виде исключения последний бит контроля четности стандартного кадра PICC должен быть инвертирован, если этот кадр передается со скоростью передачи свыше fc/128. Стандартные кадры PICC показаны на рисунке 4. |
Стандартные кадры PICC при скорости передачи данных fc/128
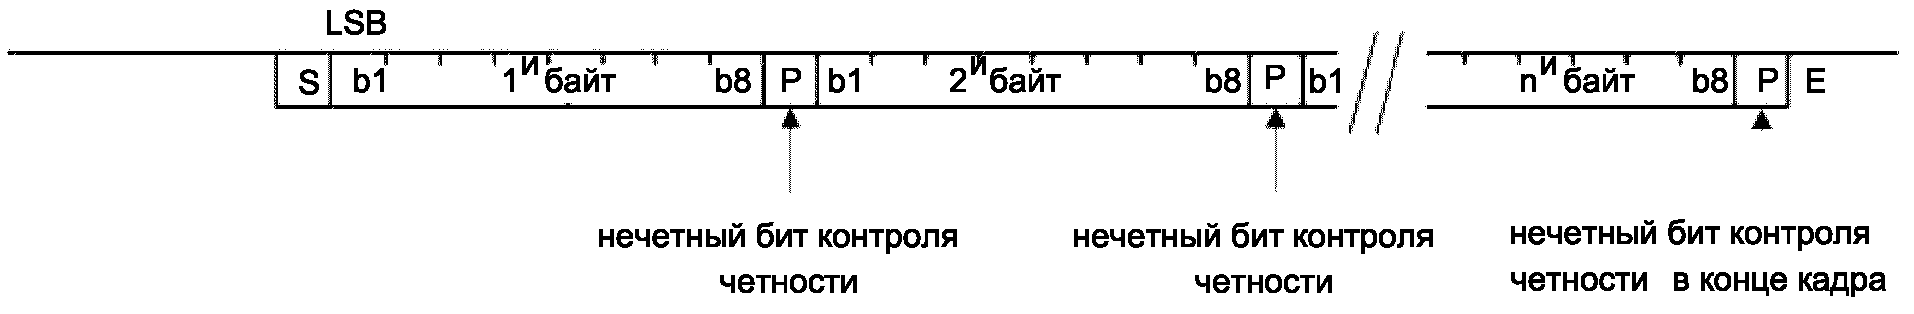
Стандартные кадры PICC при скорости передачи свыше fc/128 |
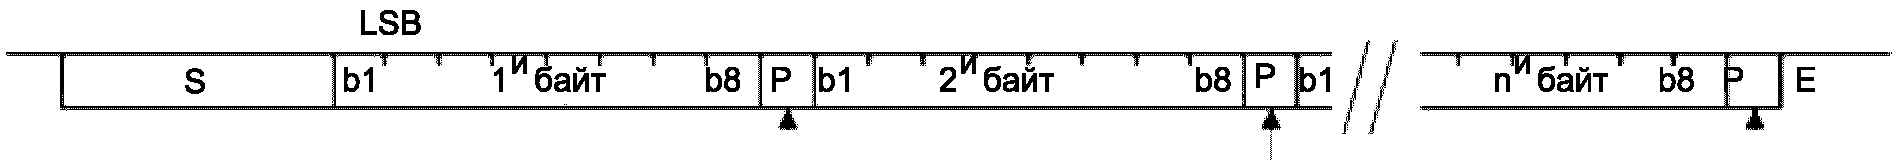
6.2.3.2.2. Стандартный кадр PCD при скоростях передачи fc/8, fc/4 и fc/2 Формат кадра определен в 7.1.3. (Измененная редакция, Изм. A2). |
6.2.3.2.3. Стандартный кадр PCD при скоростях передачи 3fc/4, fc, 3fc/2 и 2fc См. E.2.2.1 (Приложение E). (Введен дополнительно, Изм. A6:2014). |
(п. 6.2.3.2.3 введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
6.2.3.3. Бит-ориентированный кадр антиколлизии
В PCD должны быть предусмотрены средства для обнаружения коллизии, которая происходит, когда не менее двух PICC одновременно передают конфигурацию бит с одной или более позиций бит, в которых не менее двух PICC должны передавать дополнительные значения. В этом случае конфигурации бит соединяются и несущая модулируется поднесущей для всей (100%) длительности бита (см. ИСО/МЭК 14443-2, 8.2.5.1).
Бит-ориентированные кадры антиколлизии должны использоваться только в течение циклов биткадровой антиколлизии. Они представляют собой стандартные кадры длиной 7 байтов, разбитые на две части:
- часть 1 - для передачи от PCD к PICC;
- часть 2 - для передачи от PICC к PCD.
Для длин частей 1 и 2 применяются следующие правила:
- правило 1: сумма бит данных должна быть 56;
- правило 2: минимальная длина части 1 должна быть 16 бит данных;
- правило 3: максимальная длина части 1 должна быть 48 бит данных.
Следовательно, минимальная длина части 2 составляет 8 бит данных, а максимальная длина должна быть 40 бит данных.
Разбиение кадра может произойти в любой позиции бита в пределах байта. Могут быть определены два случая:
- случай FULL BYTE: разбиение после полного байта. Бит контроля четности добавляется после последнего бита данных из части 1;
- случай SPLIT BYTE: разбиение внутри байта. Бит контроля четности не добавляется после последнего бита данных из части 1.
Символ контроля блока (BCC) вычисляется как исключающее ИЛИ над предыдущими 4 байтами.
На рисунках 5 и 6 показаны организация бит и порядок передачи бит для случаев FULL BYTE и SPLIT BYTE.
Примечание. На рисунках 5 и 6 определены соответствующие значения для NVB и BCC.
Стандартный кадр, разбитый после четырех полных байт
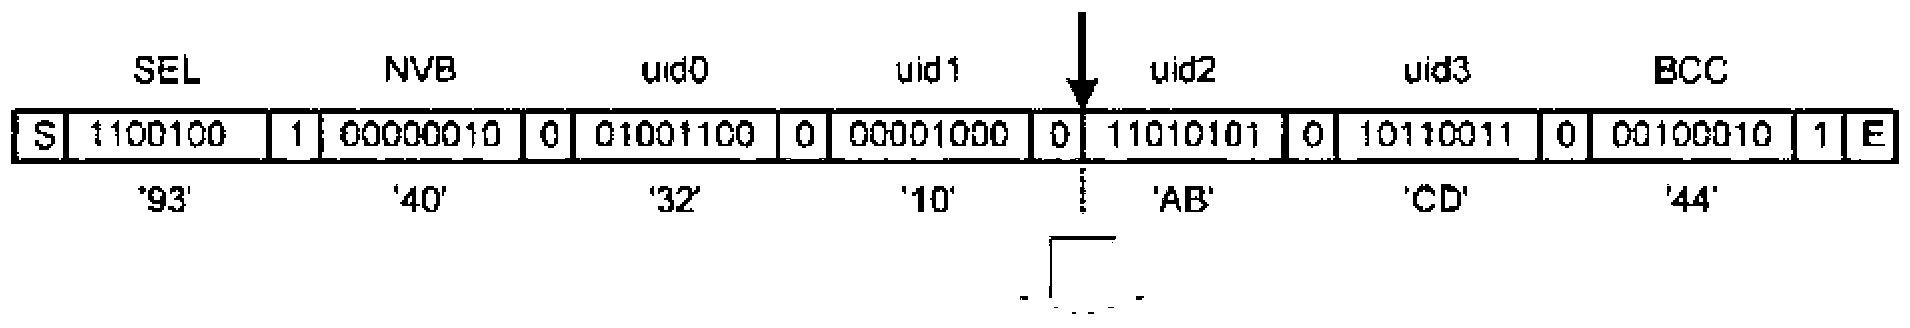
Кадр антиколлизии, часть 1: от PCD к PICC
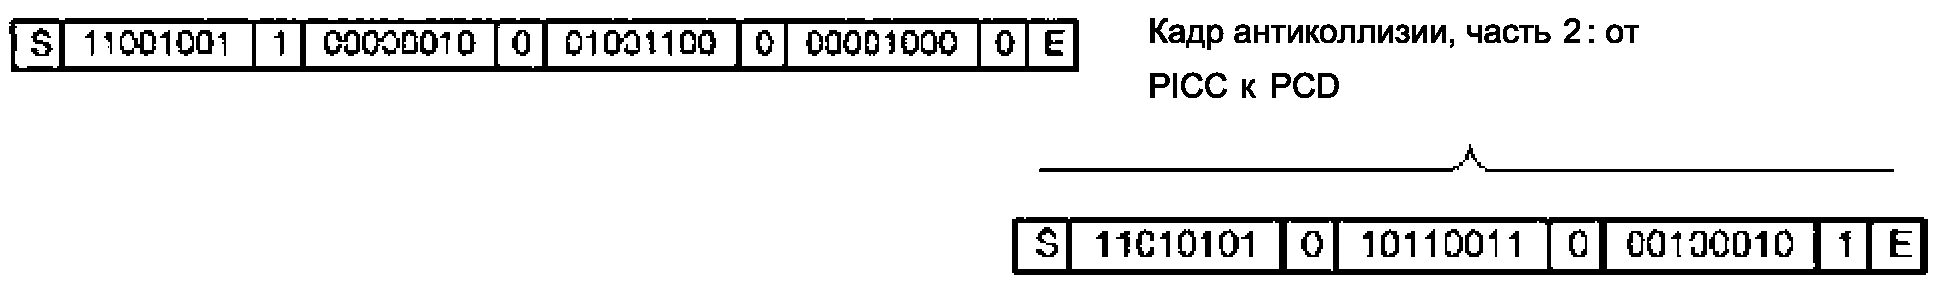
кадра антиколлизии, случай FULL BYTE
Стандартный кадр, разбитый после двух байтов данных и пяти бит данных
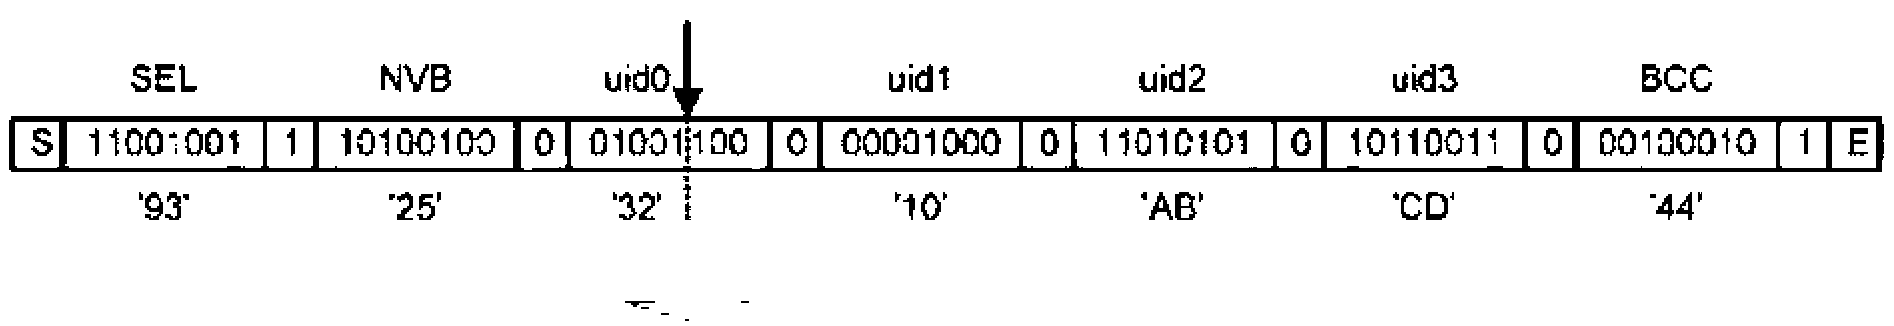
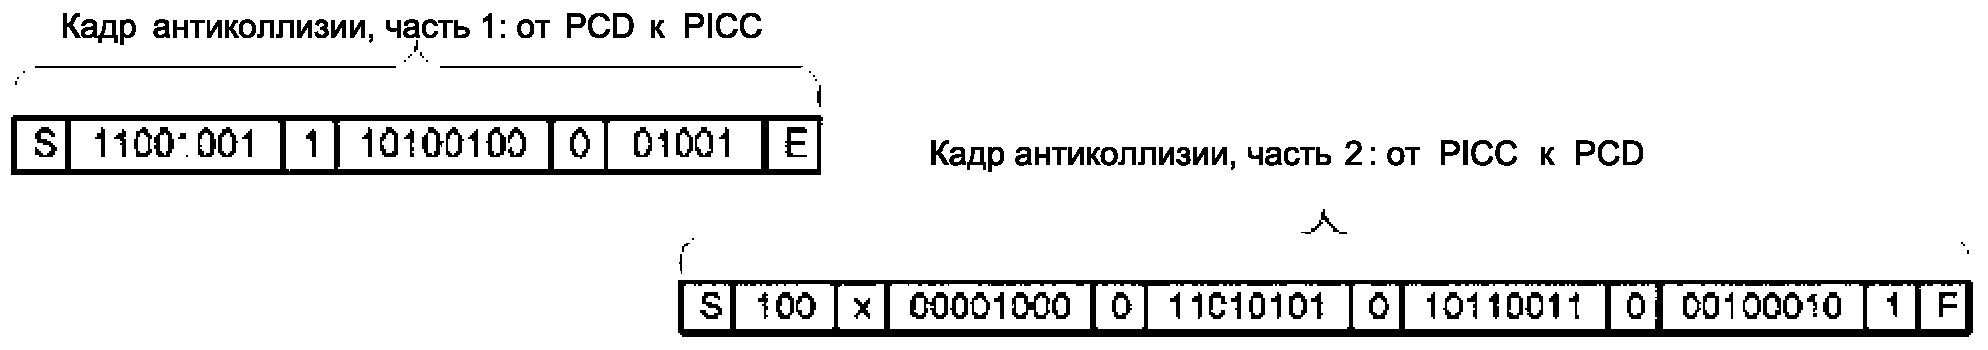
кадра антиколлизии, случай SPLIT BYTE
Для случая SPLIT BYTE первый бит контроля четности для части 2 должен игнорироваться PCD.
6.2.4. CRC_A
Кадр, который включает CRC_A, должен считаться корректным, только если он получен с допустимым значением CRC_A.
Кадр CRC_A является функцией k бит данных, которые состоят из всех бит данных в кадре, за исключением бита контроля четности, S, E и самого CRC_A. Поскольку данные кодируются в байтах, количество бит k кратно 8.
Для выявления ошибок посылаются два байта CRC_A в стандартном кадре после байтов и перед E. CRC_A - в соответствии с ИСО/МЭК 13239, а начальное содержание регистра должно быть '6363', и оно не должно меняться после расчета.
Примеры кодирования CRC_A приведены в Приложении B.
6.3. Состояния PICC
В нижеперечисленных пунктах приведены описания состояний PICC типа A, специфичных для последовательности антиколлизии.
На диаграмме состояния, показанной на рисунке 7, определены все возможные переходы состояний, вызванные командами, в соответствии с настоящим стандартом. PICC должны реагировать только на допустимые полученные кадры. Ответ не должен отправляться, если будут обнаружены ошибки передачи, за исключением тех случаев, когда PICC находятся в состоянии ACTIVE или ACTIVE*.
На диаграмме состояний, показанной на рисунке 7, применяются следующие обозначения:
AC - команда ANTICOLLISION (согласованный UID);
nAC - команда ANTICOLLISION (несогласованный UID);
SELECT - команда SELECT (согласованный UID);
nSELECT - команды SELECT (несогласованный UID);
RATS - команда RATS по ИСО/МЭК 14443-4;
DESELECT - команда DESELECT по ИСО/МЭК 14443-4;
Error - обнаруженная ошибка передачи или непредвиденный кадр.
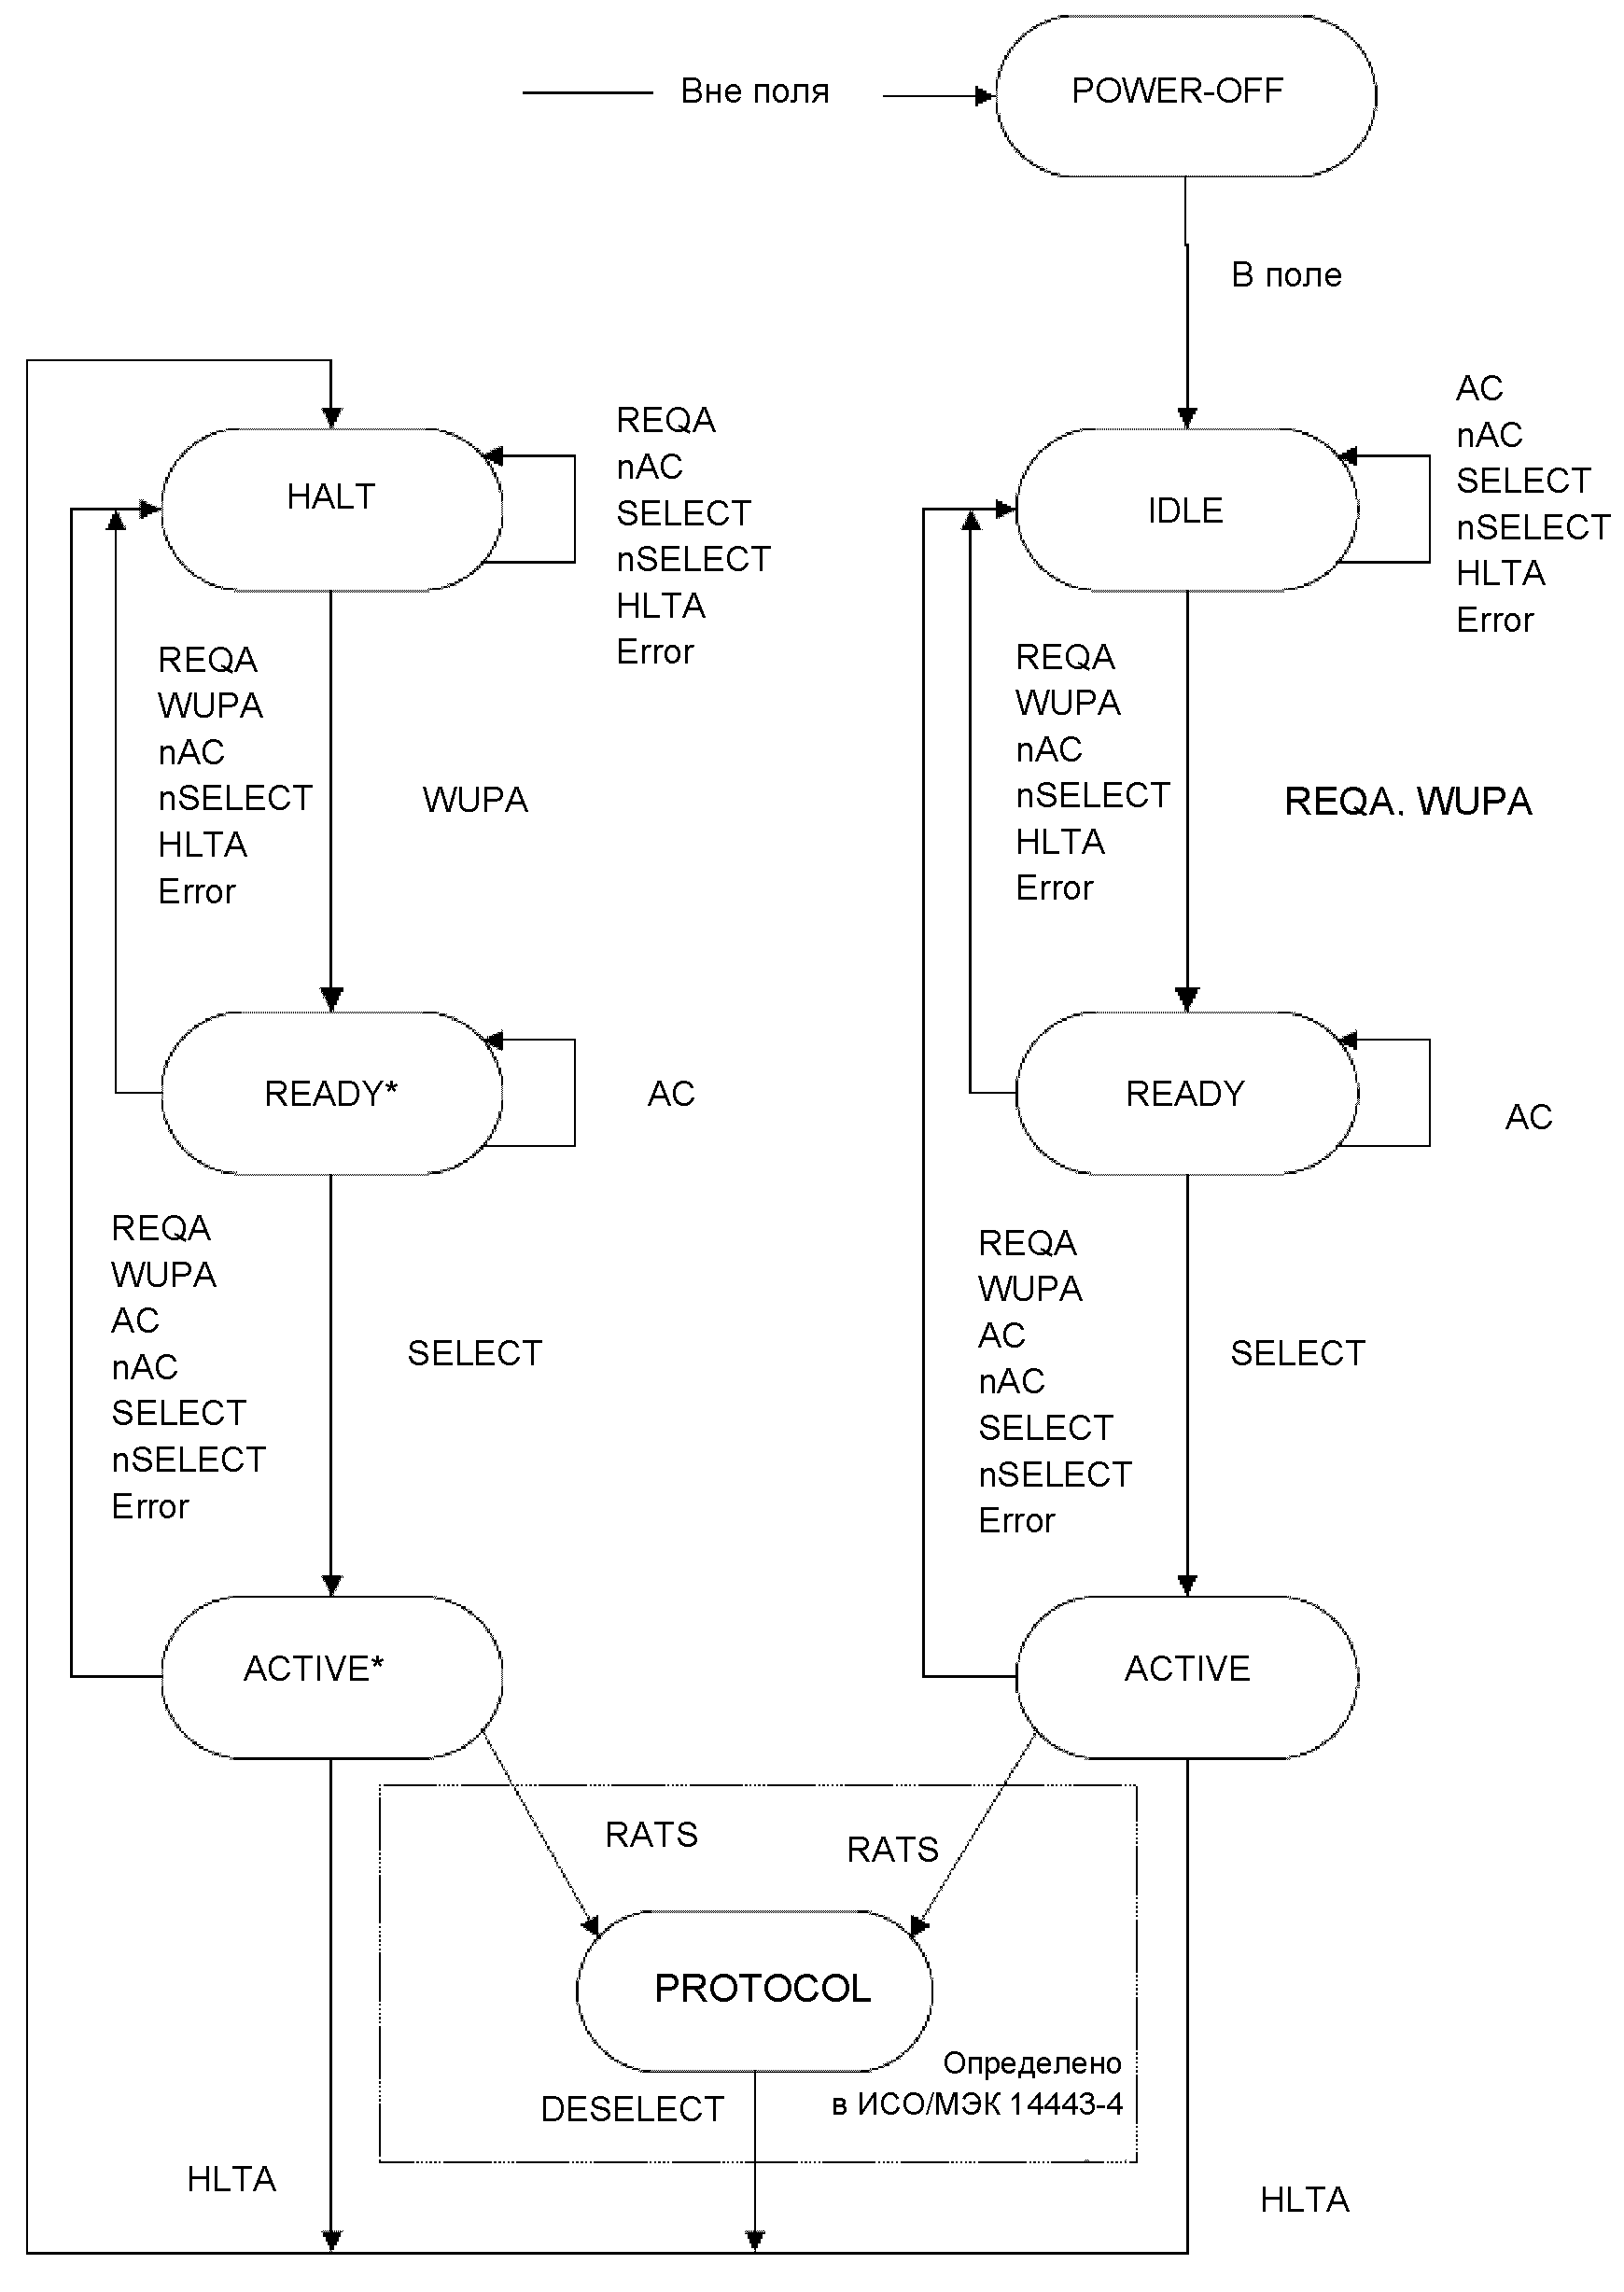
PICC, соответствующие настоящему стандарту, но не выбранные командой RATS по ИСО/МЭК 14443-4, могут быть переведены из состояния ACTIVE или ACTIVE* проприетарными командами.
6.3.1. Состояние POWER-OFF
Описание:
В состоянии POWER-OFF на PICC не подается питание от рабочего поля PCD.
Условия выхода из состояния и переходы:
Если PICC находится в возбужденном магнитном поле свыше Hmin (см. ИСО/МЭК 14443-2), то она входит в свое состояние IDLE в течение задержки, значение которой не превышает значения, определенного в разделе 5 настоящего стандарта.
6.3.2. Состояние IDLE
Описание:
В состоянии IDLE на PICC подается питание. Сначала она ожидает команды, а затем может распознавать команды REQA и WUPA.
Условия выхода из состояния и переходы:
PICC перейдет в состояние READY после того, как она получит допустимую команду REQA или WUPA и передаст свой ATQA.
6.3.3. Состояние READY
Описание:
В состоянии READY должен применяться метод биткадровой антиколлизии. Для того чтобы получить полный UID, внутри этого состояния обрабатываются каскадные уровни.
Условия выхода из состояния и переходы:
PICC переходит в состояние ACTIVE, если она выбрана со своим полным UID.
6.3.4. Состояние ACTIVE
Описание:
Если PICC соответствует ИСО/МЭК 14443-4, то она должна быть готова принять команду активации протокола (RATS), как указано в ИСО/МЭК 14443-4, иначе она может продолжить работу с протоколом, не соответствующим ИСО/МЭК 14443-4.
Условия выхода из состояния и переходы:
PICC переходит в состояние HALT, когда получена допустимая команда HLTA.
Примечание. В протоколе верхнего уровня могут быть определены специфичные команды, для того чтобы вернуть PICC в состояние HALT.
6.3.5. Состояние HALT
Описание:
В состоянии HALT PICC должна отвечать только на команду WUPA.
Условия выхода из состояния и переходы:
PICC переходит в состояние READY* после того, как она получит допустимую команду WUPA и передаст свой ATQA.
6.3.6. Состояние READY*
Описание:
Состояние READY* похоже на состояние READY. Различиями являются переходы, указанные на рисунке 7. Должен применяться метод биткадровой антиколлизии. Для того чтобы получить полный UID, внутри этого состояния обрабатываются каскадные уровни.
Условия выхода из состояния и переходы:
PICC переходит в состояние READY*, если она выбрана со своим полным UID.
6.3.7. Состояние ACTIVE*
Описание:
Состояние ACTIVE* похоже на состояние ACTIVE. Различиями являются переходы, указанные на рисунке 7. Если PICC соответствует ИСО/МЭК 14443-4, то PICC должна быть готова принять команду активации протокола (RATS) в соответствии с ИСО/МЭК 14443-4, иначе она может продолжить работу с протоколом, не соответствующим ИСО/МЭК 14443-4.
Условия выхода из состояния и переходы:
PICC переходит в состояние HALT, когда получена допустимая команда HLTA.
6.3.8. Состояние PROTOCOL
Описание:
В состоянии PROTOCOL PICC ведет себя в соответствии с ИСО/МЭК 14443-4.
6.4. Набор команд
Команды, используемые PCD для управления передачей с несколькими PICC:
- REQA;
- WUPA;
- ANTICOLLISION;
- SELECT;
- HLTA.
Команды используют форматы байта и кадра, описанные выше.
6.4.1. Команды REQA и WUPA
Команды REQA и WUPA посылаются PCD для исследования поля PICC типа A. Они передаются в течение короткого кадра. На рисунке 7 показано, в каких случаях PICC нужно ответить на эти команды.
В частности, команда WUPA посылается PCD, чтобы перевести PICC, которые вошли в состояние HALT, обратно в состояние READY*. Затем они должны участвовать в процедурах антиколлизии и выбора.
В таблице 3 показано кодирование команд REQA и WUPA, которые используют формат короткого кадра.
PCD, посылающее RFU-значение, не соответствует требованием настоящего стандарта.
PICC, принимающая RFU-значение, должна считать короткий кадр ошибкой (см. рисунок 7) и не должна отправлять ответ.
6.4.2. Команды ANTICOLLISION и SELECT
Команды ANTICOLLISION и SELECT состоят из:
- кода выбора SEL (1 байт);
- числа допустимых бит NVB (1 байт, для кодирования см. таблицу 8);
- бит данных от 0 до 40 UID CLn согласно значению NVB.
Примечание. Состав UID CLn для различных размеров UID показан на рисунке 12.
SEL определяет каскадный уровень CLn.
Команда ANTICOLLISION передается в бит-ориентированном кадре антиколлизии.
Команда SELECT передается в стандартном кадре.
Пока NVB не определит 40 допустимых бит, команда называется командой ANTICOLLISION, при которой PICC остается в состоянии READY или READY*.
Если NVB определило 40 бит данных UID CLn  , то должен быть присоединен CRC_A. Эта команда называется командой SELECT.
Если PICC передала полный UID, то она переходит из состояния READY в состояние ACTIVE или из состояния READY* в состояние ACTIVE* и указывает в своем ответе SAK, что UID полный.
В противном случае PICC остается в состоянии READY или READY*, и PCD должно инициировать новый цикл антиколлизии с повышенным уровнем каскада.
6.4.3. Команда HLTA
Команда HLTA состоит из двух байтов, за которыми следует CRC_A, и должна передаваться в стандартном кадре, представленном на рисунке 8.
S |  |  | CRC_A | E |
Рисунок 8. Стандартный кадр, содержащий команду HLTA
Если PICC отвечает какой-либо модуляцией в течение 1 мс после конца кадра, содержащего команду HLTA, то этот ответ должен интерпретироваться как "не подтвержденный".
Примечание. PCD должно применить дополнительный интервал времени ожидания 0,1 мс.
6.5. Последовательность выбора
Целями последовательности выбора являются получение UID от одной PICC и использование этой PICC для дальнейшей передачи.
6.5.1. Блок-схема последовательности выбора
Последовательность выбора показана на рисунке 9.
ИС NORMPROD: примечание. Рисунок дан в соответствии с официальным текстом документа. |
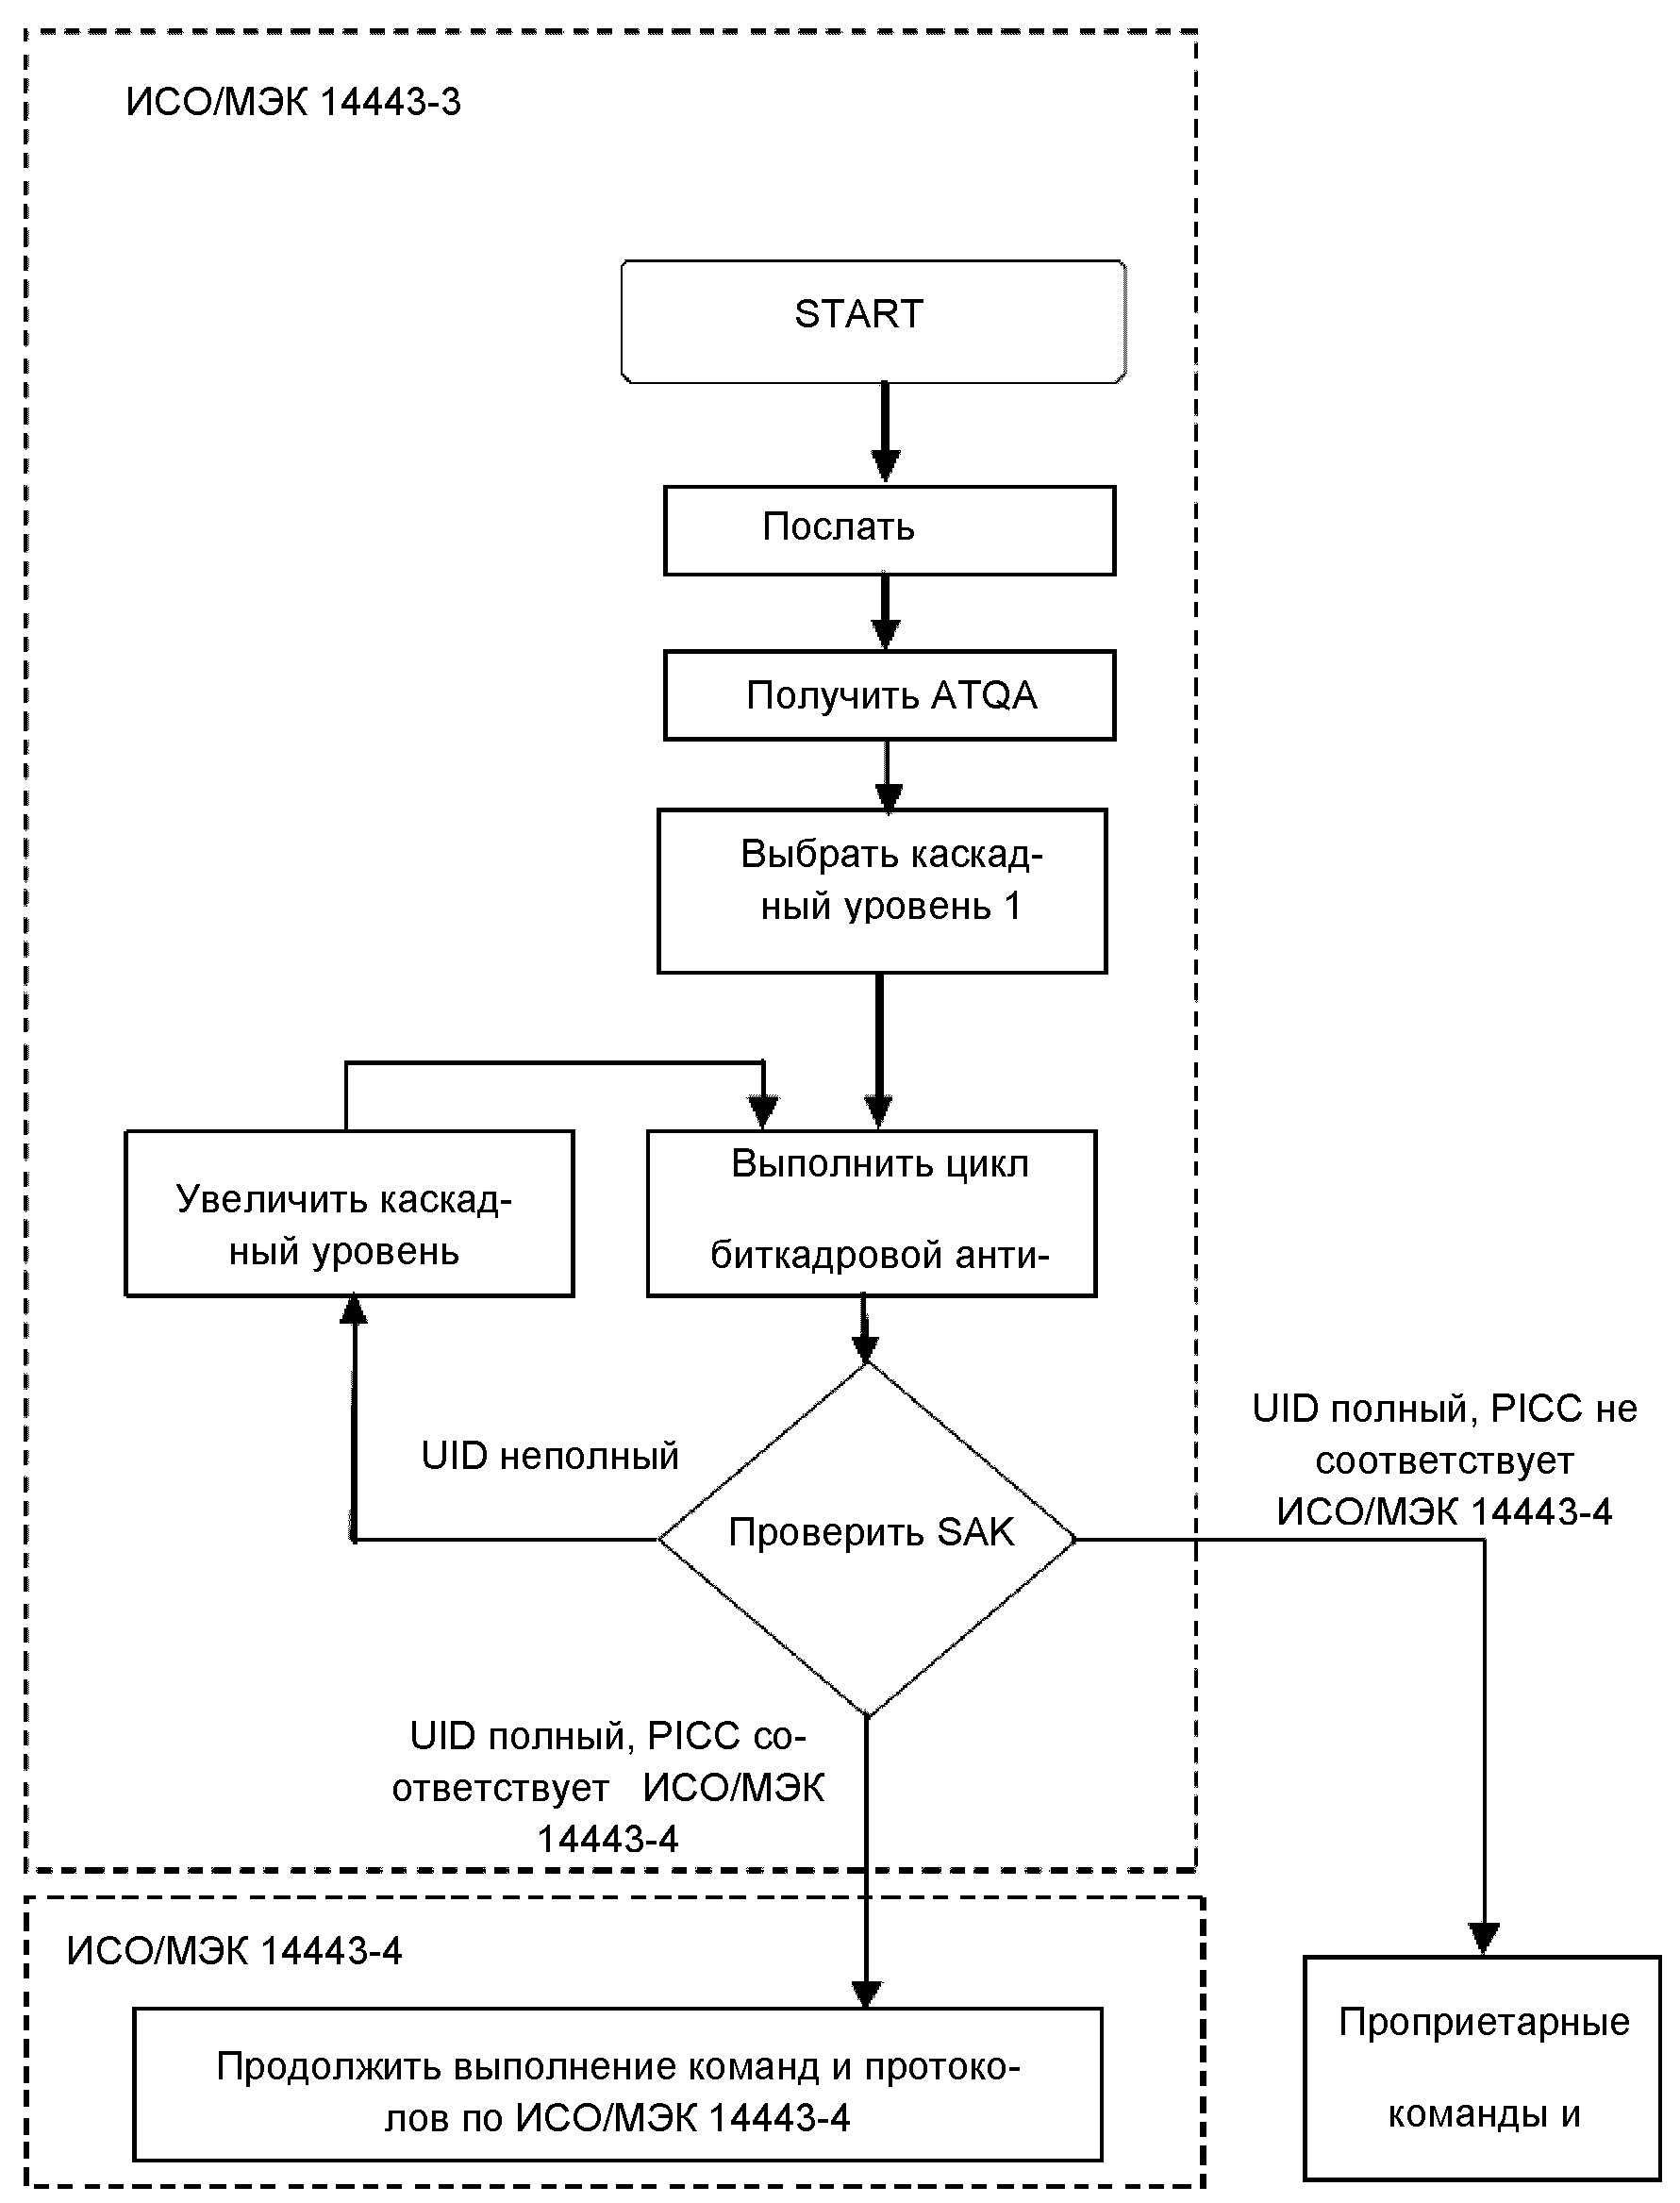
Примечание. PICC могут использовать комбинации бит ATQA от b9 до b12 для индикации проприетарных методов.
PICC, которые не поддерживают обязательную биткадровую антиколлизию, не соответствуют требованиям настоящего стандарта.
6.5.2. ATQA - Ответ на Запрос
После передачи PCD команды REQA все PICC, находящиеся в состоянии IDLE, должны синхронно ответить ATQA.
После передачи PCD команды WUPA все PICC, находящиеся в состоянии IDLE или HALT, должны синхронно ответить ATQA.
PCD должно обнаруживать любую коллизию, которая может возникнуть, если отвечают несколько PICC.
Пример приведен в Приложении A.
6.5.2.1. Кодирование ATQA
В таблице 4 показано кодирование ATQA. Все RFU-биты должны быть установлены на (0)b.
Таблица 4
Кодирование ATQA
MSB | LSB | ||||||||||||||
b16 | b15 | b14 | b13 | b12 | b11 | b10 | b9 | b8 | b7 | b6 | b5 | b4 | b3 | b2 | b1 |
RFU | Проприетарное кодирование | Кадр бита для размера UID | RFU | Биткадровая антиколлизия | |||||||||||
PICC должна послать первым байт, состоящий из бит (от b до b8), а затем байт, состоящий из бит (от b9 до b16), в стандартном кадре.
PICC, посылающая ATQA с (b8, b7) = (11)b или (биты от b16 до b13) <> (0000)b или b6 <> (0)b, не соответствует требованиям настоящего стандарта.
PCD, которое обнаружило коллизию в каком-либо бите (от b16 до b1), должно начать работу с первого шага цикла антиколлизии (см. 6.5.3.1). PCD должно начать работу с первого шага цикла антиколлизии независимо от значений b12 - b9 в проприетарном поле.
PCD, которое получило (b8, b7) = (11)b или биты (от b16 до b13) <> (0000)b или b6 <> (0)b, должно игнорировать их значения и начинать работу с первого шага цикла антиколлизии (см. 6.5.3.1).
6.5.2.2. Правила кодирования для биткадровой антиколлизии
Правило 1: Биты b7 и b8 кодируют размер UID (одинарный, двойной и тройной, см. таблицу 5).
Таблица 5
b8 | b7 | Значение |
0 | 0 | Размер UID: одинарный |
0 | 1 | Размер UID: двойной |
1 | 0 | Размер UID: тройной |
1 | 1 | RFU |
Правило 2: Только один из пяти бит b1, b2, b3, b4 или b5 должен быть установлен на (1)b для указания биткадровой антиколлизии (см. таблицу 6).
Таблица 6
Кодирование для биткадровой антиколлизии от b1 до b5
b5 | b4 | b3 | b2 | b1 | Значение |
1 | 0 | 0 | 0 | 0 | Биткадровая антиколлизия |
0 | 1 | 0 | 0 | 0 | Биткадровая антиколлизия |
0 | 0 | 1 | 0 | 0 | Биткадровая антиколлизия |
0 | 0 | 0 | 1 | 0 | Биткадровая антиколлизия |
0 | 0 | 0 | 0 | 1 | Биткадровая антиколлизия |
6.5.3. Антиколлизия и Выбор
К циклу антиколлизии должен применяться следующий алгоритм:
PCD присваивает SEL, равный коду выбранного каскадного уровня антиколлизии | |
PCD присваивает NVB значение  . Примечание. Это значение определяет, что PCD не передаст ни одну часть UID CLn. Следовательно, эта команда заставляет все PICC, находящиеся в поле, дать ответ с их полным UID CLn. | |
Шаг 3 | PCD предает SEL и NVB. |
Шаг 4 | Все PICC, находящиеся в поле, должны дать ответ с их полным UID CLn. |
Шаг 5 | |
PCD должно определить позицию первой коллизии. | |
Шаг 7 | PCD присваивает NVB значение, которое определяет количество допустимых бит в UID CLn. Допустимые биты должны быть частью UID CLn, которая была получена до того, как произошла коллизия с последующим битом (0)b или (1)b, который определен устройством PCD. Типичная реализация добавляет (1)b. |
Шаг 8 | PCD должно передать SEL и NVB, а затем допустимые биты. |
Только PICC, у которых часть UID CLn равна допустимым битам, передаваемым устройством PCD, должны передавать свои оставшиеся биты UID CLn. | |
Шаг 11 | Если далее коллизия не происходит, то PCD должно присвоить NVB значение  . Примечание. Это значение определяет, что PCD передаст полный UID CLn. |
Шаг 12 | PCD должно передать SEL и NVB, потом все 40 бит UID CLn, а затем CRC_A. |
PICC, у которых UID CLn согласован с 40 битами, должны дать ответ своим SAK. | |
Шаг 14 | Если UID полный, то PICC должна передать SAK с освобожденным каскадным битом и перейти из состояния READY в состояние ACTIVE или из состояния READY* в состояние ACTIVE*. |
Шаг 15 | PCD должно проверить, установлен ли каскадный бит в SAK и должны ли последовать далее циклы антиколлизии с увеличением каскадного уровня. |
Если UID PICC является полным и известным для PCD, то PCD может пропустить шаги с 2 по 10 для выбора этой PICC без выполнения цикла антиколлизии.
ИС NORMPROD: примечание. Рисунок дан в соответствии с официальным текстом документа. |
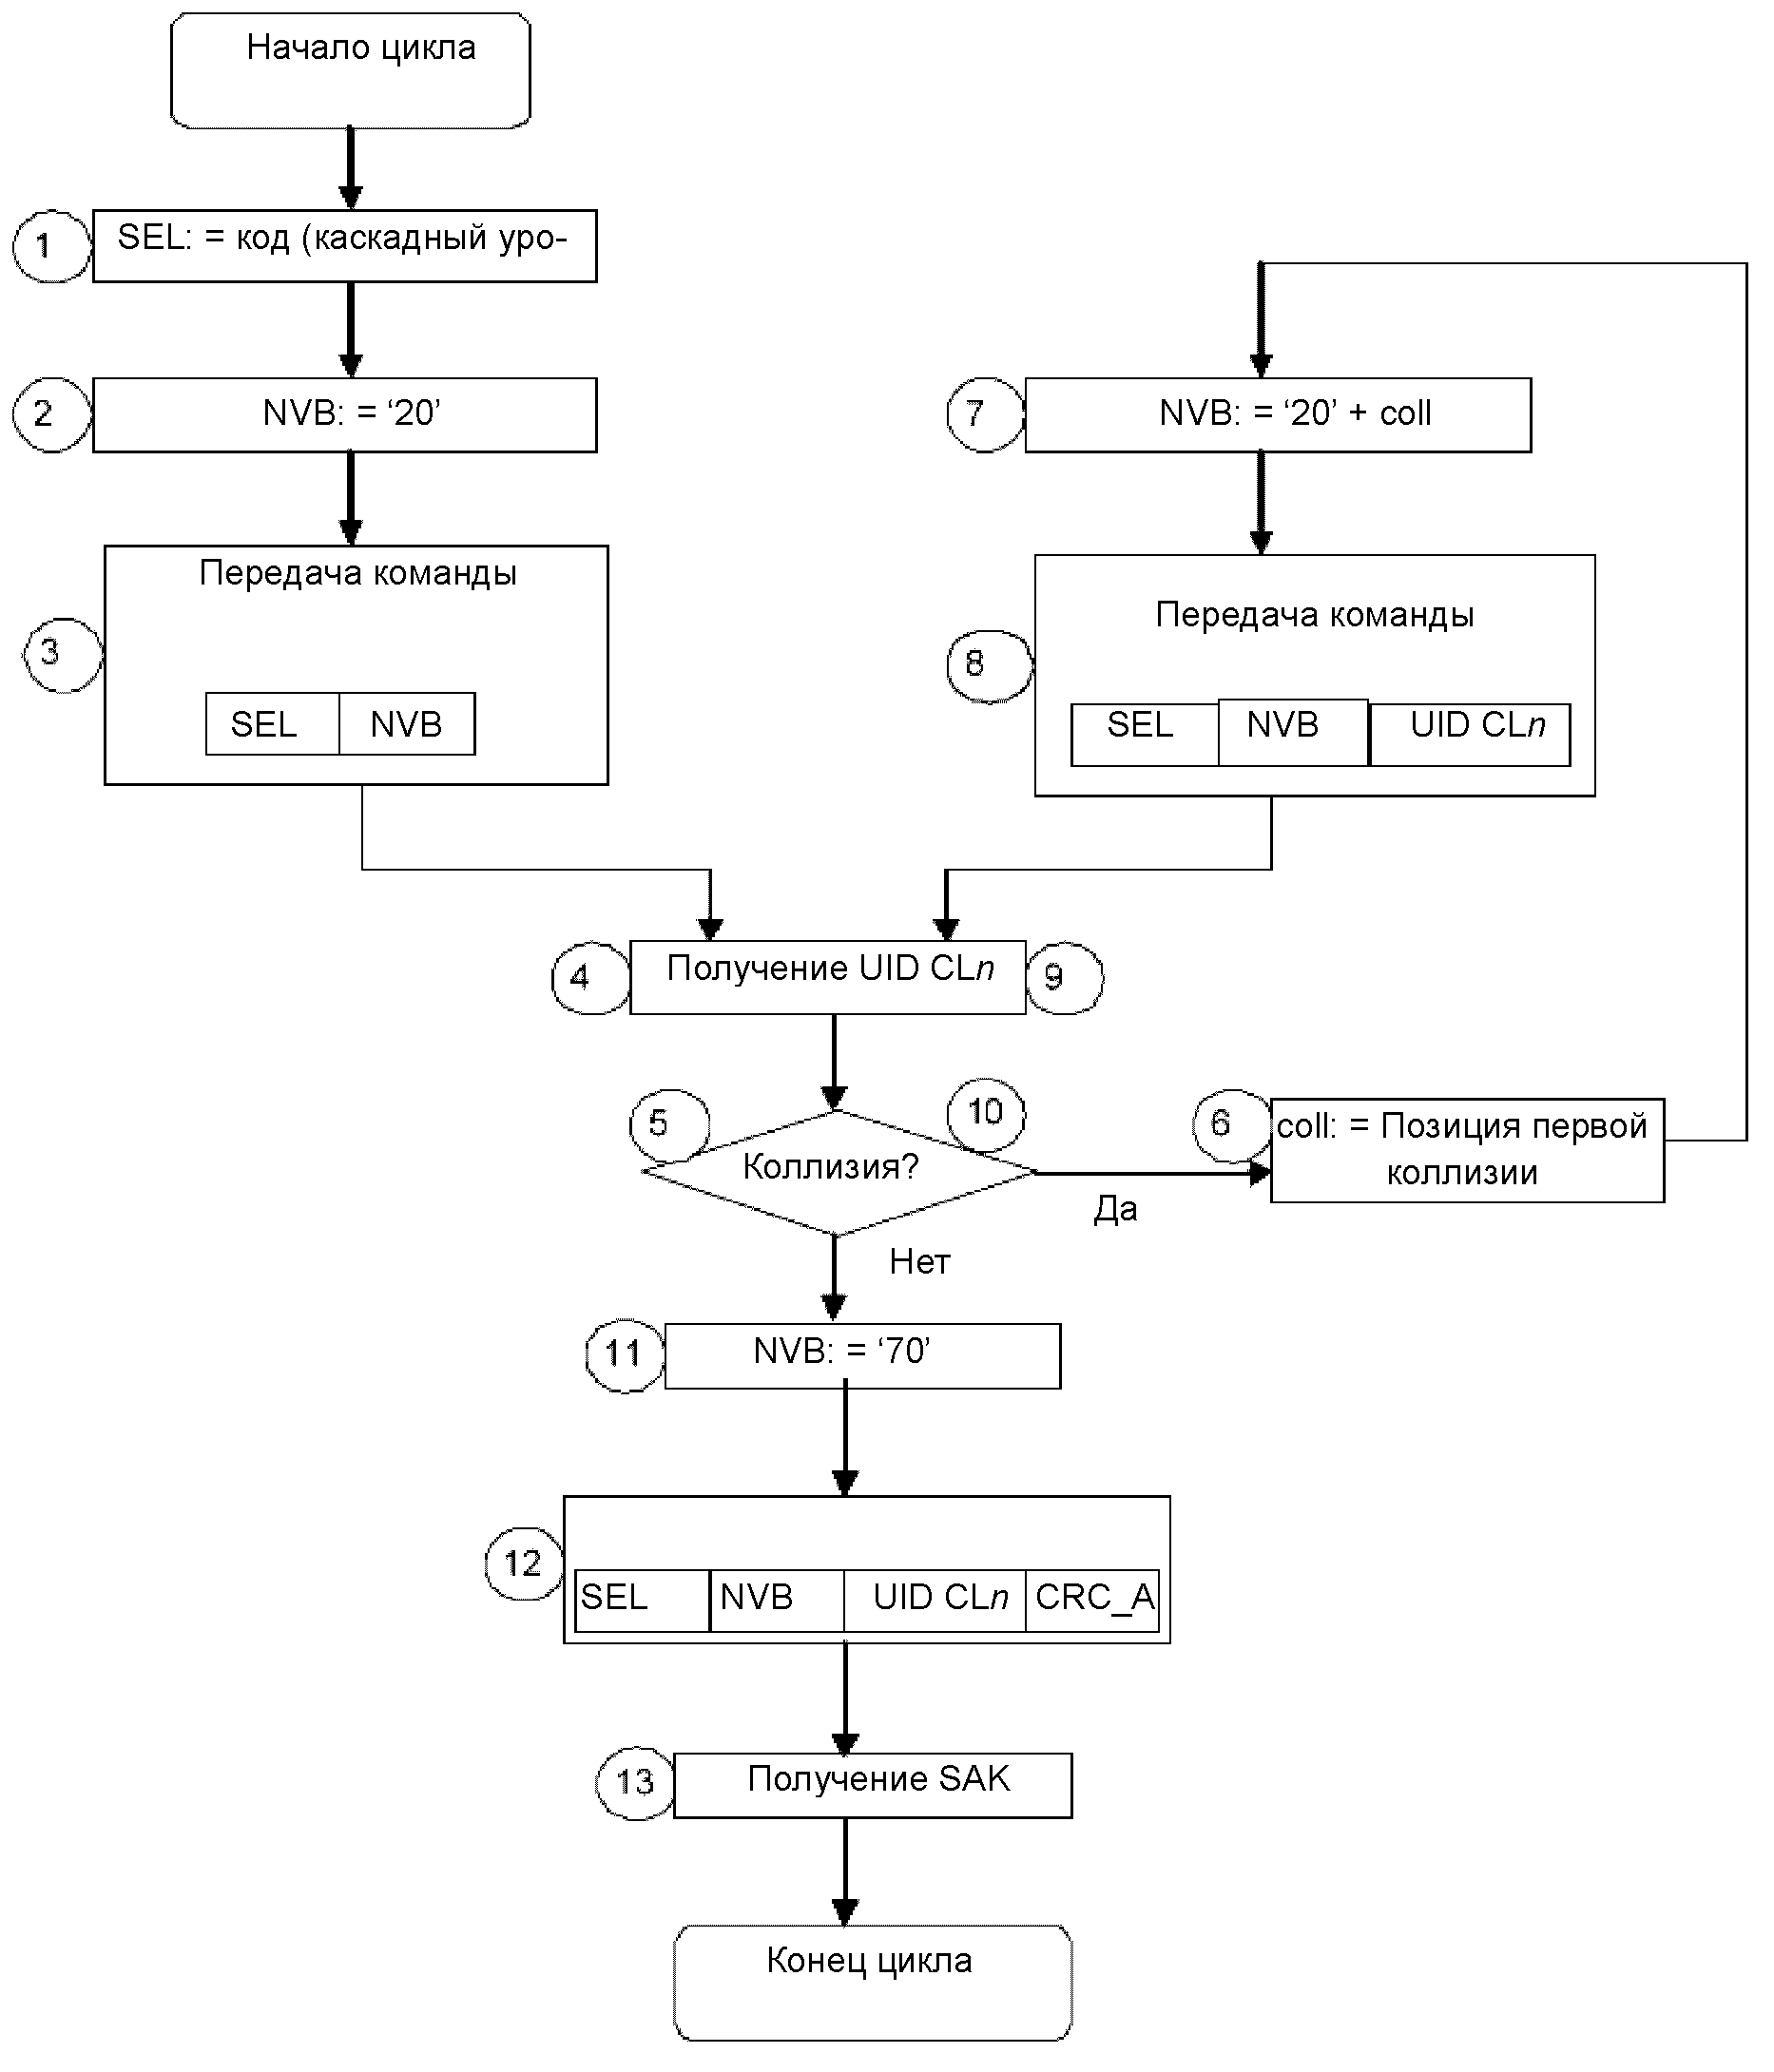
Примечание. Номера в кружочках соответствуют шагам алгоритма.
6.5.3.2. Кодирование SEL (код выбора)
В таблице 7 приведено кодирование SEL.
Таблица 7
Кодирование SEL
b8 | b7 | b6 | b5 | b4 | b3 | b2 | b1 | Значение |
1 | 0 | 0 | 1 | 0 | 0 | 1 | 1 |  : выбран каскадный уровень 1 |
1 | 0 | 0 | 1 | 0 | 1 | 0 | 1 |  : выбран каскадный уровень 2 |
1 | 0 | 0 | 1 | 0 | 1 | 1 | 1 |  : выбран каскадный уровень 3 |
1 | 0 | 0 | 1 | Другие значения, за исключением тех, что выше | RFU | |||
Длина SEL - 1 байт. Возможные значения -  ,
 ,
 .
, , .Примечание. Определены только три кодирования SEL, а при неопределенном кодировании поведение PICC непредсказуемо.
6.5.3.3. Кодирование NVB (число допустимых бит)
Длина: 1 байт
Старшие 4 бита называются count byte и указывают целую часть числа всех допустимых бит данных, переданных PCD (в том числе SEL и NVB), деленную на 8. Следовательно, минимальное значение byte count равно 2, а максимальное значение - 7.
Младшие 4 бита называются bit count и указывают число всех допустимых бит данных, переданных PCD (в том числе SEL и NVB), по модулю 8.
Таблица 8
b8 | b7 | b6 | b5 | Значение | b4 | b3 | b2 | b1 | Значение | |
0 | 1 | 0 | Byte count = 2 | 0 | 0 | 0 | 0 | Bit count = 0 | ||
0 | 0 | 1 | 1 | Byte count = 3 | 0 | 0 | 0 | 1 | Bit count = 1 | |
0 | 1 | 0 | 0 | Byte count = 4 | 0 | 0 | 1 | 0 | Bit count = 2 | |
0 | 1 | 0 | 1 | Byte count = 5 | 0 | 0 | 1 | 1 | Bit count = 3 | |
0 | 1 | 1 | 0 | Byte count = 6 | 0 | 1 | 0 | 0 | Bit count = 4 | |
0 | 1 | 1 | 1 | Byte count = 7 | 0 | 1 | 0 | 1 | Bit count = 5 | |
0 | 1 | 1 | 0 | Bit count = 6 | ||||||
0 | 1 | 1 | 1 | Bit count = 7 | ||||||
PCD должно установить NVB только на значения, определенные в таблице 8. Для byte count, равных 6 и 7, допускается bit count, равное 0. PCD, устанавливающее NVB на любое запрещенное значение, не соответствует требованиям настоящего стандарта.
PCD, устанавливающее byte count (от b8 до b5) на любое значение, выходящее за пределы от 2 до 7, не соответствует требованиям настоящего стандарта. PCD, устанавливающее bit count (от b4 до b1) > 7 для byte count, равных от 2 до 5, или устанавливающее bit count (от b4 до b1) на любое значение, отличное от 0, для byte count, равного 6 или 7, не соответствует требованиям настоящего стандарта.
6.5.3.4. Кодирование SAK (подтверждение выбора)
PICC передает SAK, как показано на рисунке 11, когда NVB определил 40 допустимых бит данных и когда все эти биты данных согласованы с UID CLn.
1й байт | 2й, 3й байты |
SAK | CRC_A |
(1 байт) | (2 байта) |
Рисунок 11. Подтверждение выбора (SAK)
Кодирование битов b3 (каскадный бит) и b6 приведены в таблице 9.
Таблица 9
Кодирование SAK
b8 | b7 | b6 | b5 | b4 | b3 | b2 | b1 | Значение |
X | X | X | X | X | 1 | X | X | Каскадный набор бит: UID неполный |
X | X | 1 | X | X | 0 | X | X | UID полный, PICC соответствует ИСО/МЭК 14443-4 |
X | X | 0 | X | X | 0 | X | X | UID полный, PICC не соответствует ИСО/МЭК 14443-4 |
"X" - произвольное значение | ||||||||
Для b3 = (1)b PCD должно игнорировать любые другие биты SAK. Для b3 = (0)b PCD должно интерпретировать b6 и игнорировать любой из оставшихся бит SAK. PCD, которое реагирует по-другому, не соответствует требованиям настоящего стандарта.
Примечание. Если b3 установлен на (1)b, то все остальные биты SAK должны быть установлены на (0)b.
6.5.4. Содержание UID и каскадные уровни
UID состоит из 4, 7 или 10 байтов. Следовательно, PICC должна обрабатывать до 3 каскадных уровней, чтобы получить все байты UID. В каждом каскадном уровне часть UID должна быть передана PCD. Соотношение между размером UID (см. таблицу 5), byte count UID и каскадным уровнем приведено в таблице 10.
Таблица 10
Размер UID
Размер UID | Byte count UID | Каскадный уровень |
Одинарный | 4 | 1 |
Двойной | 7 | 2 |
Тройной | 10 | 3 |
UID представляет собой:
- или уникальное фиксированное число;
- или случайное число, которое динамически генерируется PICC (разрешено только для UID одинарного размера);
- или неуникальное фиксированное число (разрешено только для UID одинарного размера).
Первый байт (uid0) из UID присваивает содержимое следующих байтов UID, как определено в таблицах 11 и 12.
Таблица 11 | ||
UID одинарного размера | ||
uid0 | Описание | |
 | От uid1 до uid3 - случайное число, которое генерируется динамически | |
 -  ,  -  ,  ,  ,  ,  ,  ,  ,  ,  ,  ,  ,  ,  ,  | Проприетарное число | |
 | RFU | |
 | Фиксированное число, неуникальное | |
(Измененная редакция, Изм. A1).
Случайные UID должны генерироваться только в состоянии перехода от состояния POWER-OFF в состояние IDLE.
Значение  каскадного тега CT не должно использоваться для uid0 в UID одинарного размера.
Таблица 12
uid0 | Описание |
ID изготовителя в соответствии с ИСО/МЭК 7816-6 <*> | Каждый изготовитель несет ответственность за уникальность значения остальных байтов при помощи уникального номера |
<*> Значения от  до  , которые обозначены как "проприетарные" в ИСО/МЭК 7816-6, не разрешены в данном контексте. | |
Значение  каскадного тега (CT) не должно использоваться для uid3 в UID двойного размера.
На рисунке 12 показано использование каскадных уровней.
UID одинарного размера | 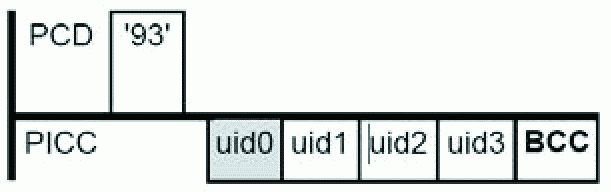 |
UID двойного размера | 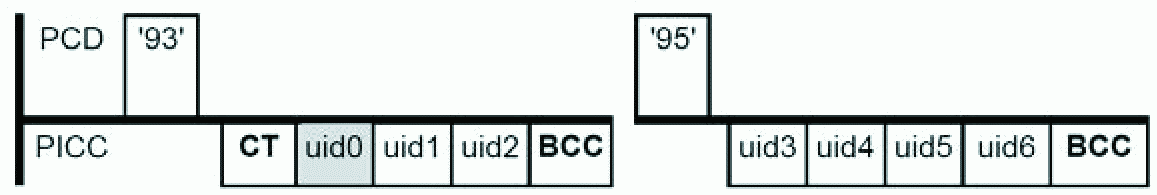 |
UID тройного размера | 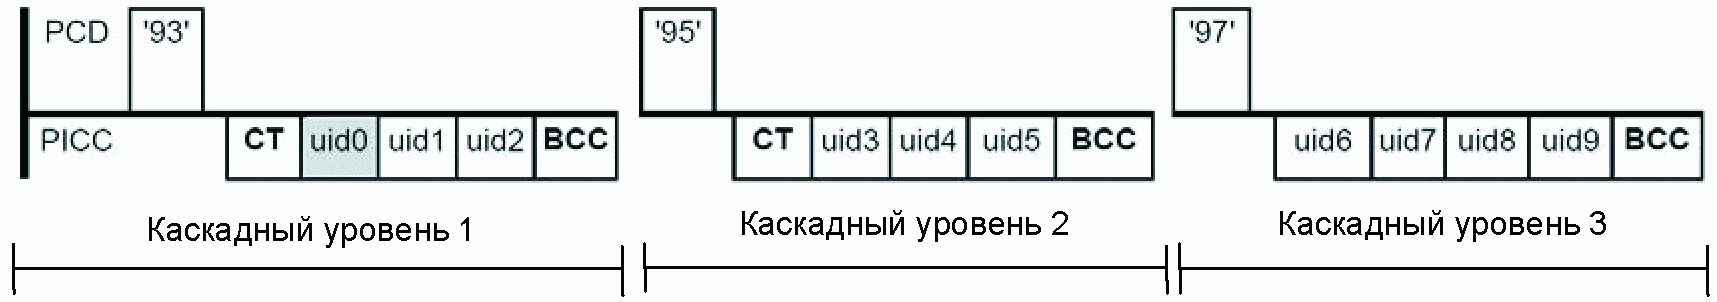 |
Примечание. Целью CT является воздействие на коллизию с PICC, которые имеют меньший размер UID.
Следующий алгоритм применяется к PCD для получения полного UID:
Шаг 1 | PCD выбирает каскадный уровень 1 |
Шаг 2 | Осуществляется цикл антиколлизии |
Шаг 3 | PCD должно проверить каскадный бит SAK |
Шаг 4 | Если каскадный бит установлен, то PCD должно увеличить каскадный уровень и инициировать новый цикл антиколлизии |
PICC, посылающая uid0 с RFU-значением, не соответствует требованиям настоящего стандарта. PICC, посылающая проприетарное число, должна соответствовать всем остальным требованиям последовательности антиколлизии, в том числе CT, иначе такая PICC не соответствует требованиям настоящего стандарта.
Во время антиколлизии PCD должно считать uid0 с RFU- или проприетарным значением как допустимый uid0.
В этом разделе описываются последовательности инициализации и антиколлизии, применяемые для PICC типа B.
PICC или PCD, посылающие RFU-биты, должны устанавливать эти биты на значение, указанное в настоящем стандарте, или на (0)b, если значение не указано. PICC или PCD, получающие RFU-биты, должны игнорировать значения этих битов и сохранять свои функции, если явно не указано иное.
В данном подразделе определены знак, формат кадра и синхронизация, используемые во время инициализации передачи и антиколлизии для PICC типа B. Представление бит и кодирование см. в ИСО/МЭК 14443-2.
Etu определена в 6.1. |
(Измененная редакция, Изм. A2).
Байты передаются и принимаются между PICC и PCD с помощью знаков, формат которых в течение последовательности антиколлизии представлен следующим образом:
- 1 стартовый бит при логическом 0;
- 8 бит данных передаются, начиная с LSB;
- 1 стоп-бит при логической 1.
Передача одного байта выполняется со знаком, для которого необходимо 10 etu, как показано на рисунке 13.
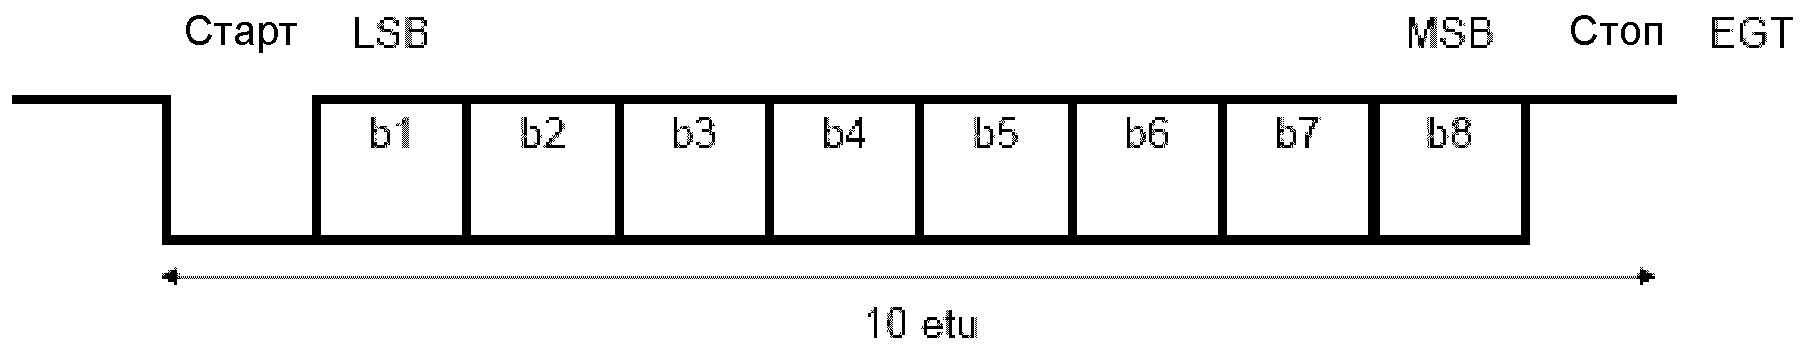
Рисунок 13. Формат знака
Формат передачи знака для скоростей передачи 3fc/4, fc, 3fc/2 и 2fc - в соответствии с E.2.2.3 (Приложение E). (Введен дополнительно, Изм. A6:2014). |
(абзац введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
Границы бит от PCD к PICC в пределах знака должны быть в соответствии с таблицей 13, где n - число границ бит после заднего фронта стартового бита (1 <= n <= 9).
Таблица 13
Границы бит от PCD к PICC
Скорость передачи от PCD к PICC | ||||
Границы бит | fc/128 | fc/64 | fc/32 | fc/16 |
От PCD к PICC для заднего(их) фронта(ов) | n etu +/- 8/fc | n etu +/- 1/fc | n etu +/- 1/fc | n etu +/- 1/fc |
От PCD к PICC для нарастающего(их) фронта(ов) | n etu +/- 8/fc | n etu +/- 4/fc | n etu +/- 2/fc | n etu +/- 1/fc |
При скоростях передачи свыше fc/16 границы бит должны быть определены при номинальной позиции бит. |
7.1.2.1. Разделение знака на скоростях передачи свыше fc/16 |
(Измененная редакция, Изм. A2).
Разделение знака осуществляется за счет дополнительного разграничительного интервала (EGT).
EGT между двумя последовательными знаками, посылаемыми от PCD к PICC, должен быть от 0 до 5,875 etu (etu не обязательно целое число), как определено в таблице 14.
Таблица 14
EGT от PCD к PICC
EGT от PCD к PICC | |||
PCD должно использовать EGT между значениями | PICC должна принимать EGT между значениями | ||
минимум | максимум | минимум | максимум |
0 etu | 5,875 etu | 0 etu | 6 etu |
EGT между двумя последовательными знаками, посылаемыми от PICC к PCD, должен быть от 0 до 2 etu (etu не обязательно целое число), как определено в таблице 15.
Таблица 15
EGT от PICC к PCD
EGT от PICC к PCD | |||
PICC должна использовать EGT между значениями | PCD должно принимать EGT между значениями | ||
минимум | максимум | минимум | максимум |
0 etu | 2 etu | 0 etu | 2,125 etu |
Примечание. Целое число etu для EGT должно использоваться для всех скоростей передачи данных. Не целые числа могут быть не допущены в будущих пересмотрах настоящего стандарта. (Измененная редакция, Изм. A2). |
7.1.2.2. Разделение знака при скоростях передачи fc/8, fc/4 и fc/2
Разделение знака при данных скоростях не должно применяться.
PCD и PICC должны посылать знаки как кадры. Кадр ограничен SOF и EOF, как определено на рисунке 14, если не произошло их подавление в соответствии с 7.10.3.3.
SOF | Знаки | EOF |
Рисунок 14. Формат кадра
Формат кадра для скоростей передачи 3fc/4, fc, 3fc/2 и 2fc - в соответствии с E.2.2.2 (Приложение E). (Введен дополнительно, Изм. A6:2014). |
(абзац введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
7.1.4. SOF
SOF, как показано на рисунке 15, состоит из:
- одного заднего фронта, за которым следует
- etu от 10 до 11 при логическом 0 (низкий уровень SOF), за которым следует
- один одиночный нарастающий фронт, за которым следует
- etu от 2 до 3 при логической 1 (высокий уровень SOF).
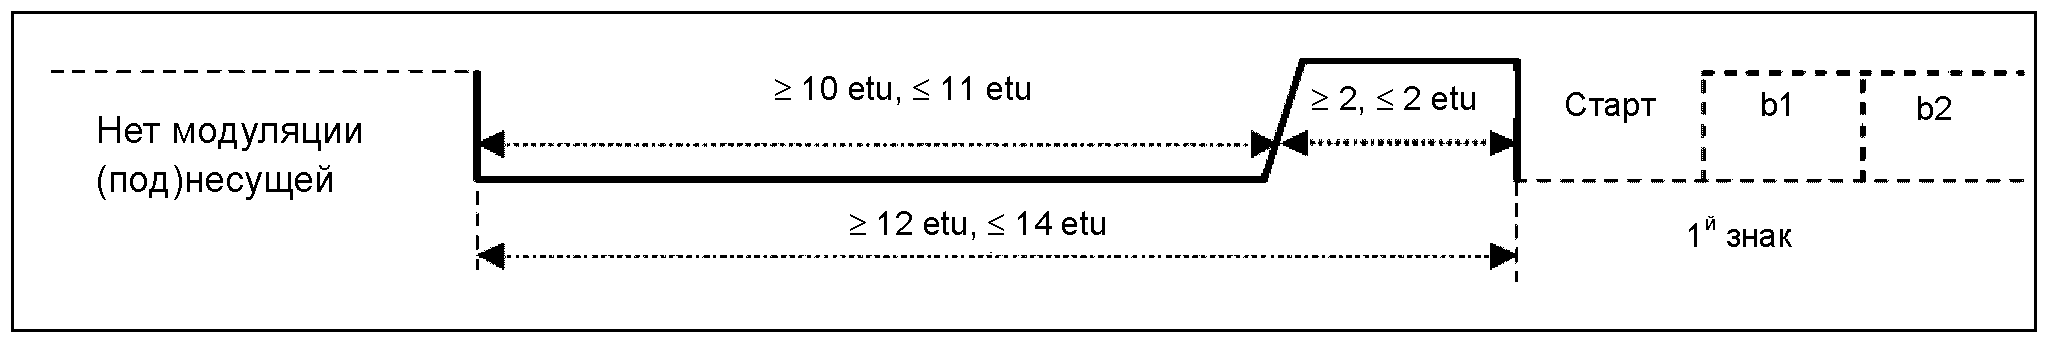
Рисунок 15. SOF
Таблица 16
SOF передачи PCD
Уровень SOF передачи PCD | PCD должно использовать интервал времени между | PICC должна принимать интервал времени между | ||
минимум | максимум | минимум | максимум | |
Низкий | 10 etu | 11 etu + 1/16 etu | 10 etu - 1/16 etu | 11 etu + 1/8 etu |
Высокий | 2 etu - 1/16 etu | 3 etu + 1/16 etu | 2 etu - 1/8 etu | 3 etu + 1/8 etu |
Таблица 17
Скорость передачи | PICC должна использовать интервал времени низкого уровня SOF между | PCD должно принимать интервал времени низкого уровня SOF между | |||
минимум | максимум | минимум | максимум | ||
fc/128 | 10 etu - 0,5/fs | 11 etu + 0,5/fs | 10 etu - 1/fs | 11 etu + 1/fs | |
fc/64 | 10 etu | 11 etu | 10 etu - 0,5/fs | 11 etu + 0,5/fs | |
fc/32 | 10 etu | 11 etu | 10 etu | 11 etu | |
> fc/32 | 10 etu | 11 etu | 10 etu | 11 etu | |
Таблица 18
Скорость передачи | PICC должна использовать интервал времени высокого уровня SOF между | PCD должно принимать интервал времени высокого уровня SOF между | |||
минимум | максимум | минимум | максимум | ||
fc/128 | 2 etu - 0,5/fs | 3 etu + 0,5/fs | 2 etu - 1/fs | 3 etu + 1/fs | |
fc/64 | 2 etu | 3 etu | 2 etu - 0,5/fs | 3 etu + 0,5/fs | |
fc/32 | 2 etu | 3 etu | 2 etu | 3 etu | |
> fc/32 | 2 etu | 3 etu | 2 etu | 3 etu | |
Примечание. Все значения в таблицах 17 и 18 соответствуют требованиям к сдвигу фаз по ИСО/МЭК 14443-2, 9.2.4.
SOF для скоростей передачи 3fc/4, fc, 3fc/2 и 2fc - в соответствии с E.2.2.2 (Приложение E). (Введен дополнительно, Изм. A2:2012 и A6:2014). |
(абзац введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
7.1.5. EOF
EOF, как показано на рисунке 16, состоит из:
- одного заднего фронта, за которым следует
- etu от 10 до 11 при логическом 0 (низкий уровень EOF), за которым следует
- один единственный нарастающий фронт.
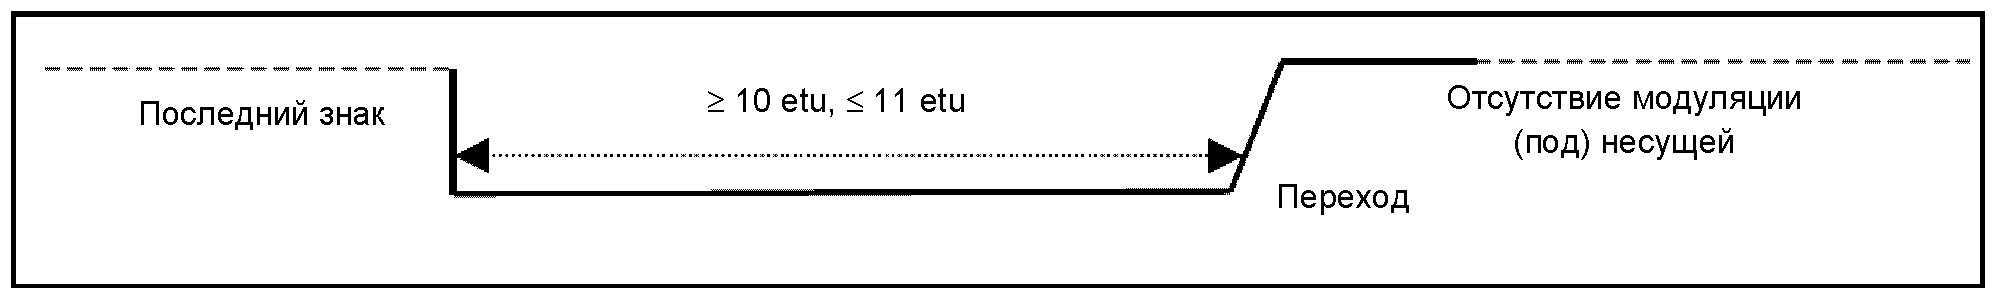
Рисунок 16. EOF
Передача EOF определена в таблицах 19 и 20.
Таблица 19
EOF передачи PCD
PICC должна использовать интервал времени EOF между | PCD должно принимать интервал времени EOF между | ||
минимум | максимум | минимум | максимум |
10 etu | 11 etu + 1/16 etu | 10 etu - 1/16 etu | 11 etu + 1/8 etu |
Таблица 20
Скорость передачи | PICC должна использовать интервал времени EOF между | PCD должно принимать интервал времени EOF между | |||
минимум | максимум | минимум | максимум | ||
fc/128 | 10 etu - 0,5/fs | 11 etu + 0,5/fs | 10 etu - 1/fs | 11 etu + 1/fs | |
fc/64 | 10 etu | 11 etu | 10 etu - 0,5/fs | 11 etu + 0,5/fs | |
fc/32 | 10 etu | 11 etu | 10 etu | 11 etu | |
> fc/32 | 10 etu | 11 etu | 10 etu | 11 etu | |
Примечание. Все значения в таблице 20 соответствуют требованиям к сдвигу фаз по ИСО/МЭК 14443-2, 9.2.4.
EOF для скоростей передачи 3fc/4, fc, 3fc/2 и 2fc - в соответствии с E.2.2.2 (Приложение E). (Введен дополнительно, Изм. A2:2012 и A6:2014). |
(абзац введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
Старт передачи PICC после передачи данных PCD должен соответствовать синхронизации, показанной на рисунке 17.
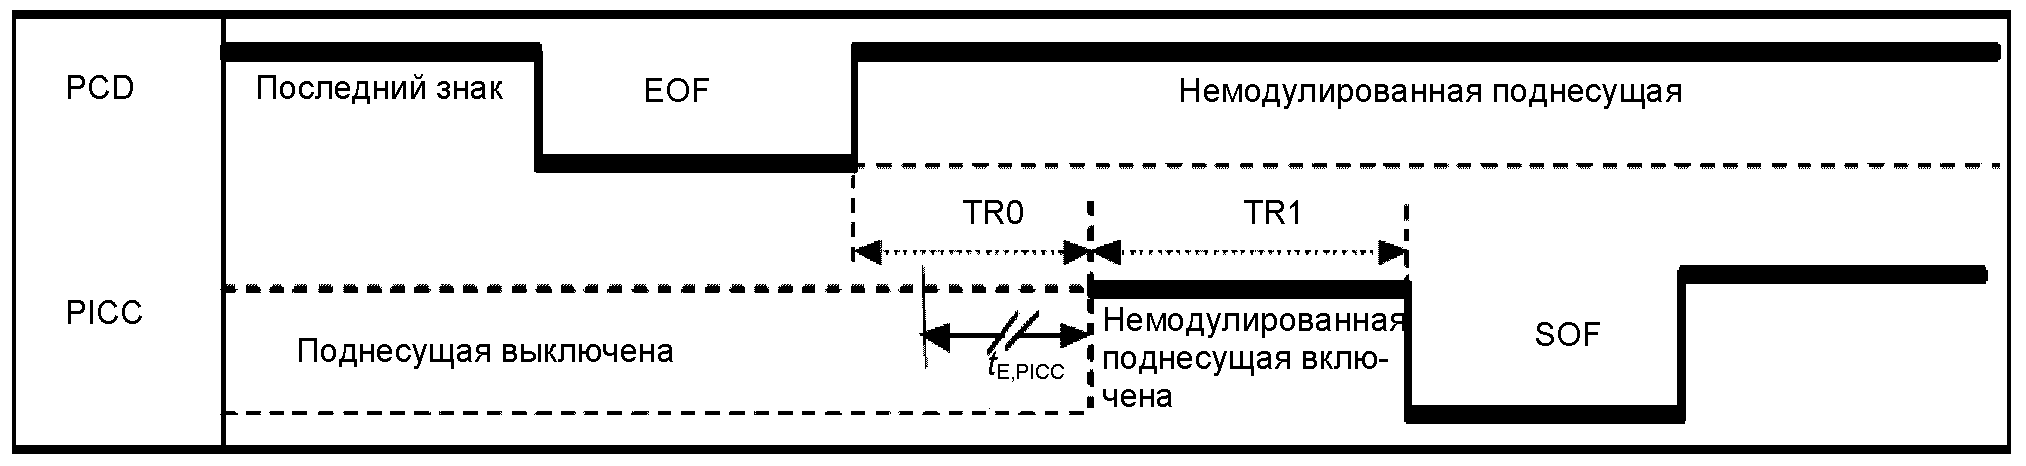 |
Примечание. tE,PICC определено в разделе 8.
Рисунок 17. Синхронизация до SOF PICC
Минимальные значения по умолчанию TR0 и TR1 определены в ИСО/МЭК 14443-2 и могут быть уменьшены PCD (см. 7.10.3).
Максимальное значение TR0: - 4096/fc (~ 302 мкс) для ATQB; - 65536/fc (~ 4,8 мс) для блоков S(DESELECT) и S(PARAMETERS) (см. ИСО/МЭК 14443-4, 8.1); - (4096/fc)·2FWI - TR1 для всех остальных кадров (см. 7.9.4.3). |
(Измененная редакция, Изм. A2).
Максимальное значение для TR1 - 200/fs.
(Измененная редакция, Изм. A1).
PICC может включить поднесущую, только если она намерена начать передачу информации.
Минимальное и максимальное значения TR0 и TR1 применимы к PICC. PCD должны принимать минимальное и максимальное значения TR0 с допустимым пределом 16/fc, а TR1 - с допустимым пределом 1/fs. |
(Измененная редакция, Изм. А2).
Старт передачи PCD после передачи данных PICC и EOF должен соответствовать синхронизации, показанной на рисунке 18. PICC должна выключить свою поднесущую после передачи EOF и соответствовать синхронизации, приведенной в таблице 21.
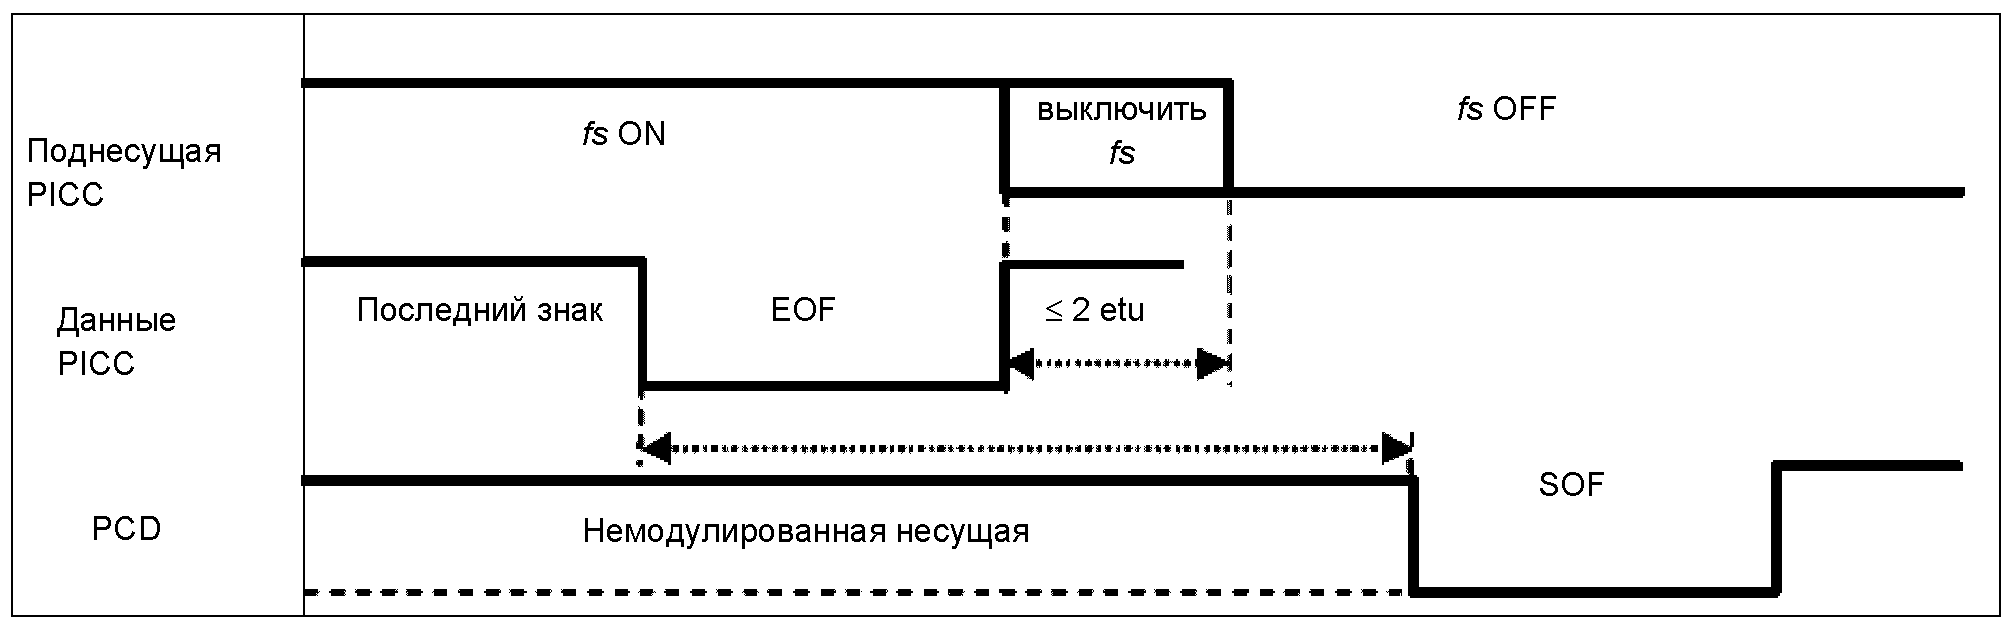
Рисунок 18. Синхронизация до SOF PCD
Таблица 21
PICC должна использовать интервал времени между | PCD должно принимать интервал времени между | ||
минимум | максимум | минимум | максимум |
0 etu | 2 etu | 0 etu | 2 etu + 1/fs |
Сигнал поднесущей:
- не должен быть остановлен до завершения EOF;
- должен быть остановлен не позднее 2 etu после завершения EOF.
Примечание. Если поднесущая выключена в то же время, что и нарастающий фронт EOF PICC, то остановка поднесущей представляет собой нарастающий фронт EOF PICC.
Минимальное значение TR2 кодируется в ATQB с помощью Protocol_Type в поле "Protocol Info" (см. 7.9.4.4).
Минимальное значение TR2 применимо к PICC. Минимальное значение TR2 в PCD должно быть с допустимым пределом 100/fc.
EOF для скоростей передачи 3fc/4, fc, 3fc/2 и 2fc - в соответствии с E.2.2.2 (Приложение E). (Введен дополнительно, Изм. A6:2016). |
(абзац введен Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) |
Кадр должен считаться корректным, только если он получен с допустимым значением CRC_B.
CRC_B кадра является функцией k бит данных, которые состоят из всех бит данных в кадре, за исключением стартового бита, стоп-бита, задержки между байтами, SOF и EOF и самого CRC_B. Поскольку данные кодируются в байтах, то количество бит k кратно 8.
Для выявления ошибок два байта CRC_B включены в кадр (после бит данных и до EOF). CRC_B - в соответствии с ИСО/МЭК 13239. Начальное содержание регистра должно быть:  .
.Примеры см. в Приложении B.
7.3. Последовательность антиколлизии
Последовательность антиколлизии управляется PCD с помощью набора команд, описанных в настоящем подразделе.
PCD является главным узлом передачи данных с одной или более PICC. Оно также инициирует работу передачи данных PICC путем выдачи команды REQB/WUPB для вызова ответа PICC.
Во время последовательности антиколлизии может случиться, что две или более PICC отвечают одновременно - это называется коллизией. Набор команд позволяет PCD использовать последовательности, чтобы отделить передачи PICC во времени. PCD может повторять свою процедуру антиколлизии до тех пор, пока не найдет все PICC в рабочей области.
После завершения последовательности антиколлизии передача PICC будет под контролем PCD, позволяя только одной PICC отвечать единовременно.
Схема антиколлизии основана на определении слотов, в которых PICC предлагается ответить с минимальным набором идентификационных данных. Количество слотов параметризовано в REQB/WUPB и может варьироваться от одного до некоторого целого числа. Вероятность ответа PICC на каждый слот является управляемой. PICC разрешено ответить только один раз в последовательности антиколлизии.
Следовательно, даже если в поле PCD присутствует несколько PICC, то, вероятно, будет слот, в котором только одна PICC отвечает и PCD способен зафиксировать идентификационные данные. На основе идентификационных данных PCD способно установить канал передачи с идентифицируемой PICC.
Последовательность антиколлизии позволяет выбрать одну или несколько PICC для дальнейшей передачи в любое время.
7.4. Описание состояний PICC
Различные состояния и условия перехода между состояниями описывают подробное поведение PICC во время последовательности антиколлизии.
В рисунках 19 и 20 применены следующие обозначения:
REQB (AFI/nAFI, N, R)/WUPB (AFI/nAFI, N, R) - команды REQB/WUPB с согласованным/несогласованным AFI;
AFI - согласованный AFI;
nAFI - несогласованный AFI;
Slot-MARKER - команда Slot-MARKER с согласованным номером слота;
nSlot-MARKER - команда Slot-MARKER с несогласованным номером слота;
HLTB (PUPI) - команда HLTB с согласованным PUPI;
HLTB (nPUPI) - команда HLTB с несогласованным PUPI;
ATTRIB (PUPI) - команда ATTRIB с согласованным PUPI;
ATTRIB (nPUPI) - команда ATTRIB с несогласованным PUPI;
Error - обнаруженная ошибка передачи или непредвиденный кадр.
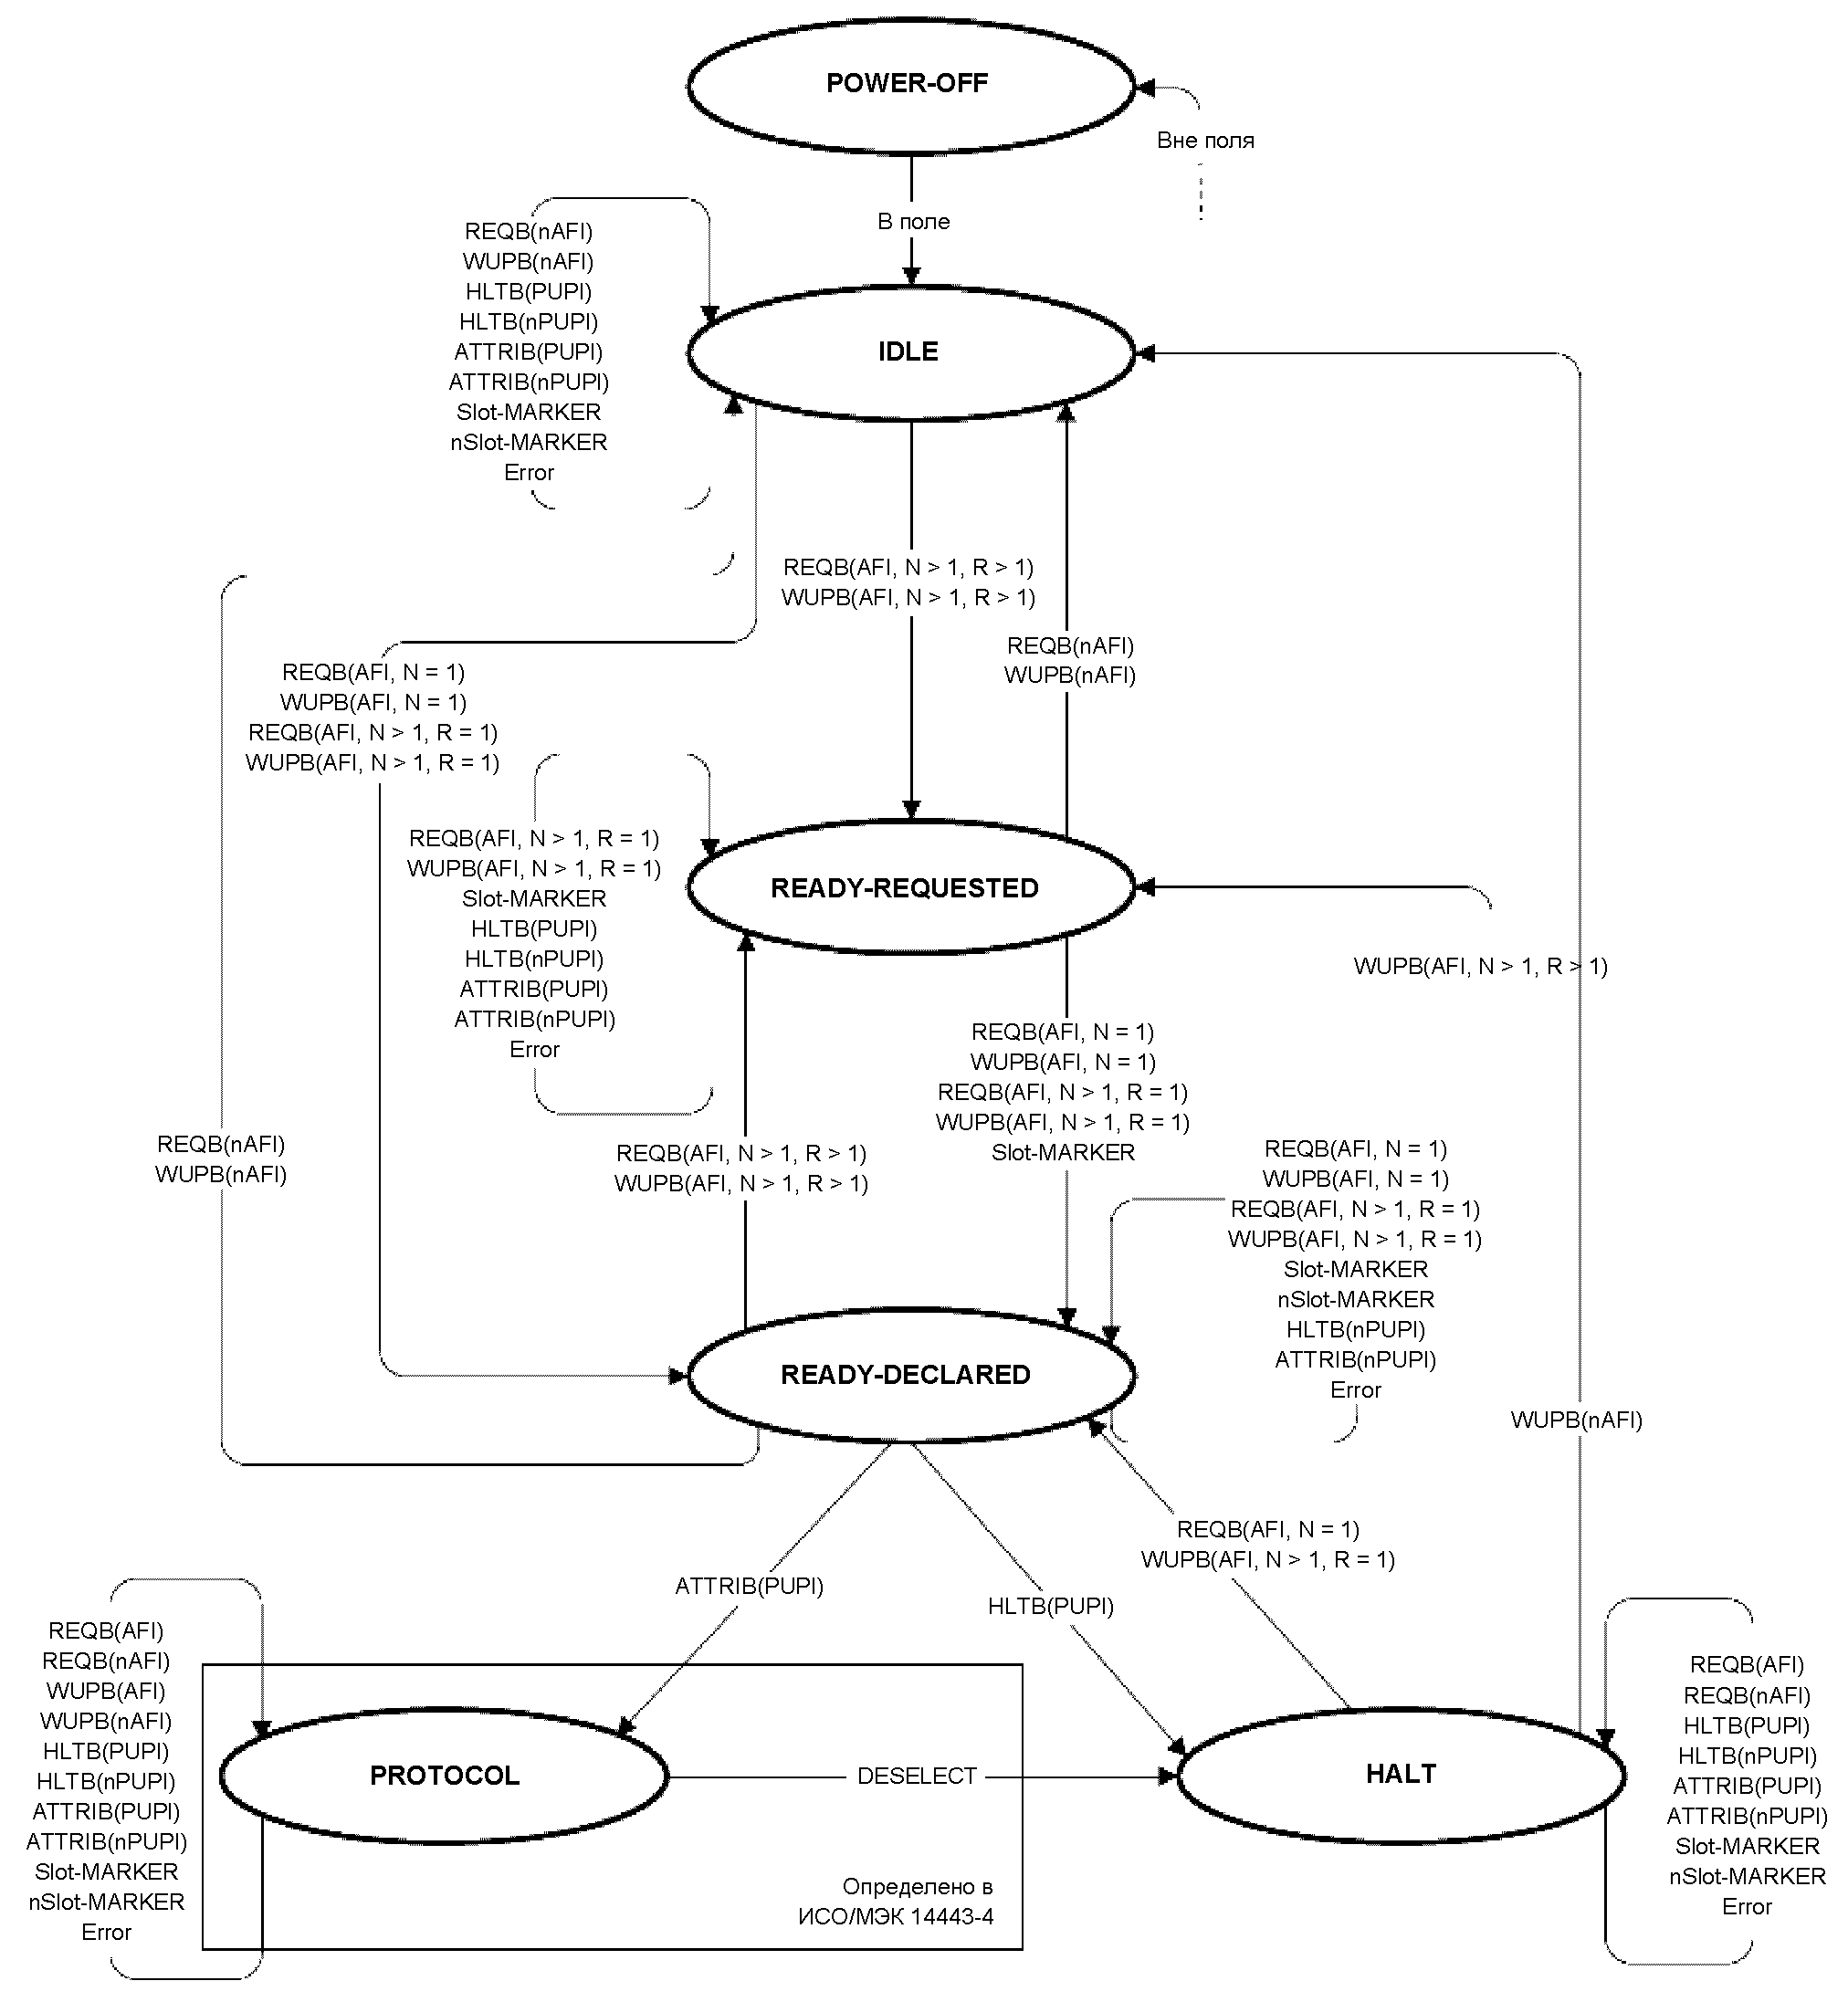
7.4.1. Блок-схема инициализации и антиколлизии
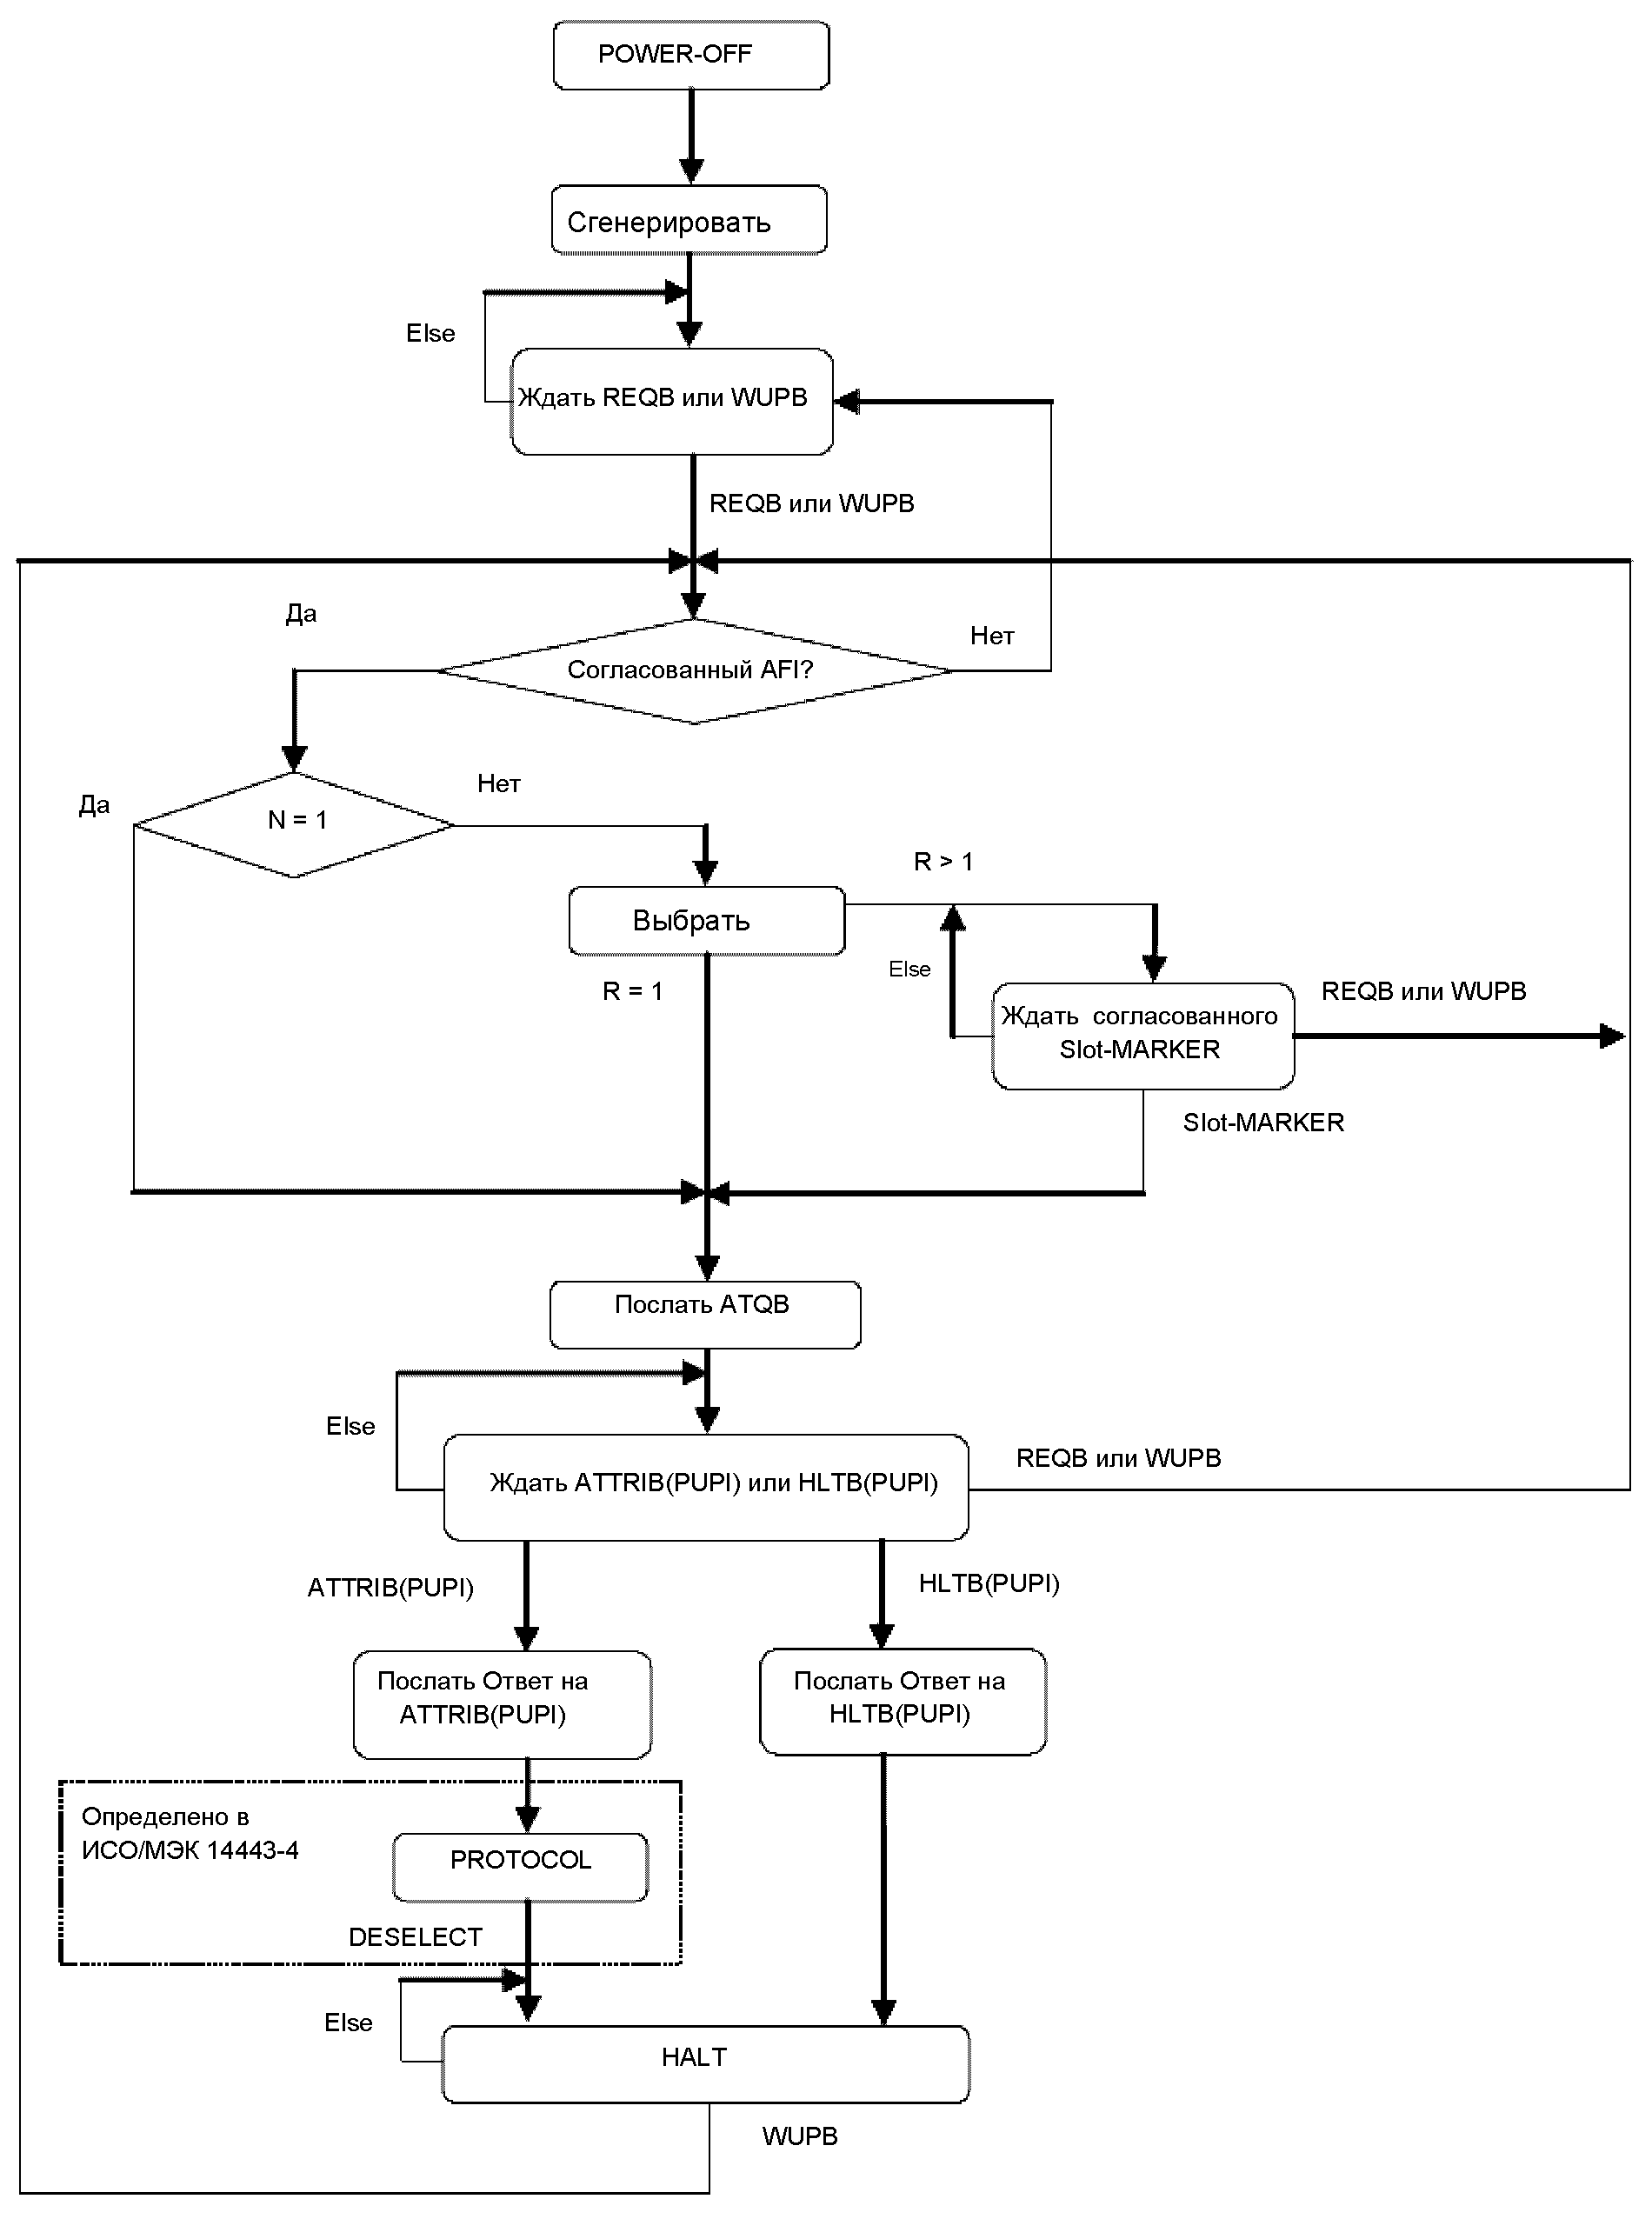
Примечание. R является случайным числом, выбираемым PICC в диапазоне от 1 до N (кодирование N см. в 7.7.4).
7.4.2. Общие положения для описания состояния и переходов
К любому состоянию применимо следующее условие:
PICC должна вернуться в состояние POWER-OFF, если радиочастотное поле исчезает.
К любому состоянию, характерному для последовательности антиколлизии (за исключением состояния PROTOCOL), применимы следующие условия:
- должны быть использованы параметры передачи по умолчанию, как определено в ИСО/МЭК 14443-2 и в предыдущих подразделах;
- PICC не должна порождать поднесущую, за исключением случаев передачи кадров ответа, как указано в предыдущем подразделе;
- если кадр из PCD допустимый (правильный CRC_B), то PICC должна выполнить требуемые действия и/или дать ответ в зависимости от ее состояния;
- так как в командах антиколлизии первые 3 бита данных в кадре - (101)b (3 первых бита префиксного байта антиколлизии), то PICC не должна давать ответ на кадр команды, который начинается не с (101)b;
- PICC должна реагировать только на полученные допустимые кадры (ответ не отправляется, если обнаружены ошибки передачи).
7.4.3. Состояние POWER-OFF
Описание:
В состоянии POWER-OFF на PICC не поступает питание от рабочего поля PCD.
Условия выхода из состояния и переходы:
Если PICC находится в возбужденном магнитном поле напряженностью более Hmin (см. ИСО/МЭК 14443-2), то она входит в состояние IDLE в течение задержки (не более), определенной в разделе 5 настоящего стандарта.
7.4.4. Состояние IDLE
Описание:
В состоянии IDLE на PICC подается питание. Она ожидает кадры и должна распознавать команды REQB и WUPB.
Условия выхода из состояния и переходы:
PICC при приеме кадра допустимой команды REQB или WUPB должна войти в подсостояние READY-REQUESTED или READY-DECLARED, в зависимости от значений N и при необходимости R, как определено в 7.6. (Допустимый REQB/WUPB означает допустимый кадр с командой REQB/WUPB и согласованным AFI. Более подробная информация представлена в спецификации команды REQB/WUPB.)
7.4.5. Подсостояние READY-REQUESTED
Описание:
В подсостоянии READY-REQUESTED на PICC подается питание. Она ранее должна была получить допустимую команду REQB или WUPB с контрольным параметром N (не равным 1). PICC имеет случайное число R (не равное 1), которое используется для управления последующей операцией, как описано в 7.6. Она ожидает кадры и должна распознать команды REQB, WUPB и Slot-MARKER.
Условия выхода из состояния и переходы:
См. 7.6.
Особое замечание:
В этом состоянии ATQB еще не отправлен.
7.4.6. Подсостояние READY-DECLARED
Описание:
В подсостоянии READY-DECLARED на PICC подается питание. Она ранее должна была отправить свой ATQB, соответствующий последней полученной допустимой команде REQB/WUPB/Slot-MARKER. Она ожидает кадры и должна распознать команды REQB/WUPB, ATTRIB и HLTB.
Условия выхода из состояния и переходы:
PICC при получении допустимой команды ATTRIB входит в состояние PROTOCOL, если PUPI в команде ATTRIB согласуется с PUPI PICC.
Если PUPI в команде ATTRIB не согласуется с PUPI PICC, то PICC остается в подсостоянии READY-DECLARED.
При приеме кадра допустимой команды REQB/WUPB должны применяться те же условия и переходы, что при получении кадра допустимой команды REQB/WUPB в состоянии IDLE.
PICC при приеме согласованной команды HLTB должна войти в состояние HALT.
7.4.7. Состояние PROTOCOL
Описание:
В состоянии PROTOCOL на PICC подается питание. Она ранее должна была отправить свой ответ на команду ATTRIB.
Если PICC была выбрана для работы с протоколом по ИСО/МЭК 14443-4 с командой ATTRIB, то она должна работать в соответствии с ИСО/МЭК 14443-4, в противном случае она может продолжить работу с протоколом, не соответствующим ИСО/МЭК 14443-4.
Особые замечания:
На допустимые кадры команд REQB/WUPB или Slot-MARKER не должно быть ответа.
На допустимый кадр с командой ATTRIB не должно быть ответа.
В протоколе верхнего уровня могут быть определены специфичные команды, чтобы вернуть PICC в другие состояния (IDLE или HALT). PICC может вернуться в эти состояния только после приема данных команд.
7.4.8. Состояние HALT
Описание:
В состоянии HALT на PICC подается питание. Она ожидает кадры и должна распознавать команды WUPB. PUPI не должен изменяться (см. 7.9.2) при входе или выходе из состояния HALT.
Условия выхода из состояния и переходы:
PICC при получении допустимой команды WUPB должна войти в подсостояние READY-REQUESTED или READY-DECLARED, в зависимости от значений N и при необходимости R, как определено в 7.6. (Допустимый REQB/WUPB означает допустимый кадр с командой REQB/WUPB и согласованным AFI. Более подробная информация представлена в спецификации команды REQB/WUPB.) Если AFI не согласован, то PICC переходит в состояние IDLE.
7.5. Набор команд
Для управления многоузловыми каналами передачи используются четыре базовые команды:
- REQB/WUPB;
- Slot-MARKER;
- ATTRIB;
- HLTB.
Все данные команды используют знак, формат кадра и синхронизацию, описанные в 7.1.
Команды и ответы PICC на эти команды описаны в следующих подразделах. Любой кадр, полученный с неправильным форматом (неправильные идентификаторы кадра или недопустимый CRC_B), должен игнорироваться.
PICC, которая находится в состоянии IDLE или в подсостоянии READY-REQUESTED, или в подсостоянии READY-DECLARED и получает допустимую команду REQB/WUPB (AFI = 0 или AFI согласован с внутренним приложением) или которая находится в состоянии HALT и принимает допустимую команду WUPB (AFI = 0 или AFI согласован с внутренним приложением), должна дать ответ в соответствии со следующими правилами, согласно которым параметр N дан в команде REQB/WUPB:
если N = 1, то PICC посылает ATQB и должна перейти в подсостояние READY-DECLARED;
если N > 1, то PICC должна сгенерировать случайные числа R, которые должны быть равномерно распределены между 1 и N:
- если R = 1, то PICC должна послать ATQB и перейти в подсостояние READY-DECLARED;
- если R > 1, то PICC должна ждать, пока она не получит команду Slot-MARKER с согласованным номером слота (номер слота = R) перед отправкой ATQB и переходом в подсостояние READY-DECLARED.
На рисунке 19 показаны различные переходы между состояниями.
7.6.1. PICC только с инициализацией
Если решение антиколлизии не требуется (например, в поле PCD ожидается только одна PICC), то для PICC не обязательно поддерживать команду REQB/WUPB с N > 1 или команду Slot-MARKER. Для PCD не обязательно поддерживать такие PICC, особенно в тех случаях, когда PCD не используют REQB/WUPB с N = 1 или при наличии нескольких PICC. Такие PICC типа B описаны в последующих подразделах настоящего стандарта.
Команды REQB и WUPB, отправленные PCD, используются для исследования поля PICC типа B. Кроме того, команда WUPB используется для запуска PICC, которые находятся в состоянии HALT.
Количество слотов N включено в команду в качестве параметра оптимизации алгоритма антиколлизии для данного Приложения. Ответы PICC на данные команды показаны на рисунках 19 и 20.
7.7.1. Формат команды REQB/WUPB
Формат команды REQB/WUPB приведен на рисунке 21.
1й байт | 2й байт | 3й байт | 4й, 5й байты |
APf (1 байт) | AFI (1 байт) | PARAM (1 байт) | CRC_B (2 байта) |
Рисунок 21. Формат команды REQB/WUPB
7.7.2. Кодирование префиксного байта антиколлизии APf
Префиксный байт антиколлизии APf = '05' = (0000 0101)b.
7.7.3. Кодирование AFI
AFI (идентификатор семейства приложений) представляет собой задаваемый PCD тип приложения и используется для предварительного выбора PICC перед ATQB. Дать ответ на команду REQB/WUPB с AFI, отличным от  , могут только PICC с приложениями того типа, который указал AFI. Если AFI равен
 , то все PICC обрабатывают команду REQB/WUPB.
, могут только PICC с приложениями того типа, который указал AFI. Если AFI равен , то все PICC обрабатывают команду REQB/WUPB.Старший значащий полубайт из AFI используется для кодирования одного конкретного или всего семейства приложений, как определено в таблице 22. Младший значащий полубайт AFI используется для кодирования одного конкретного или всего подсемейства приложений. Коды подсемейства, отличные от 0, являются проприетарными, если в таблице 22 не определено иное.
Таблица 22
AFI | Ответ PICC | Примеры/примечания | |
старший значащий полубайт | младший значащий полубайт | ||
 |  | Все семейства и подсемейства | Отсутствие предварительного выбора применения |
X |  | Все подсемейства семейства X | Предварительный выбор широкого применения |
X | Y | Только Yое подсемейство семейства X | |
 | Y | Только проприетарное подсемейство Y | |
 |  , Y | Транспорт | Общественный транспорт, авиалинии и т.д. |
 |  , Y | Финансы | IEP, банковое дело, розничная торговля и т.д. |
 |  , Y | Идентификация | Доступ, контроль |
 |  , Y | Телекоммуникация | Телефонная связь общего пользования, GSM и т.д. |
 |  , Y | Медицина | |
 |  , Y | Мультимедиа | Интернет-услуги и т.д. |
 |  , Y | Игорный бизнес | |
 |  , Y | Хранение данных | Переносимые файлы и т.д. |
 -  |  , Y | RFU | |
 |  , Y = 1, Y = 2, Остальные значения Y - RFU | Машиносчитываемые паспортно-визовые документы (MRTD <1>) | Y = 1 еПаспорт Y = 2 еВиза |
 |  , Y | RFU | |
Примечание. X = от  до
 , Y = от
 до
 .
до , Y = от до .--------------------------------
PCD, посылающее команду REQB/WUPB с полем AFI, установленным на RFU-значение, не соответствует требованиям настоящего стандарта. PICC не должна выдавать ответ, если поле AFI установлено на RFU-значение.
Кодирование PARAM показано на рисунке 22.
b8 | b7 | b6 | b5 | b4 | b3 | b2 | b1 |
RFU | Поддерживается расширенный ATQB | REQB/WUPB | N | ||||
Рисунок 22. Кодирование PARAM
Все RFU-биты должны быть установлены на (0)b.
b4 = (0)b определяет команду REQB: PICC в состоянии IDLE или READY должны обрабатывать эту команду.
b4 = (1)b определяет команду WUPB: PICC в состоянии IDLE или READY, или HALT должны обрабатывать эту команду.
b1, b2, b3 используются для кодирования N в соответствии с таблицей 23.
Таблица 23
Кодирование N
b3 | b2 | b1 | N |
0 | 0 | 0 | 1 = 20 |
0 | 0 | 1 | 2 = 21 |
0 | 1 | 0 | 4 = 22 |
0 | 1 | 1 | 8 = 23 |
1 | 0 | 0 | 16 = 24 |
1 | 0 | 1 | RFU |
1 | 1 | X | RFU |
b5 указывает на возможность PCD поддерживать расширенный ответ ATQB от PICC. Использование расширенного ATQB не является обязательным для PICC. Кодирование b5 выглядит следующим образом:
- b5 = (0)b определяет: расширенный ATQB, определенный в 7.9.4.7, не поддерживается PCD;
- b5 = (1)b определяет: расширенный ATQB, определенный в 7.9.4.7, поддерживается PCD.
ПРЕДУПРЕЖДЕНИЕ. Производители PCD должны позаботиться о том, чтобы b5 был RFU по ИСО/МЭК 14443-3:2001 и поведение PICC с b5 = (1)b не было определено.
PCD, посылающее команду REQB/WUPB с битами (от b8 до b6) <> (000)b, не соответствует требованиям настоящего стандарта.
PICC должна игнорировать биты (от b8 до b6), и ее интерпретация любых других полей во всем кадре не должна измениться.
До тех пор, пока RFU-значения (101)b или (11x)b не назначены ИСО/МЭК, PICC, принимающая биты (от b3 до b1) = (101)b или (11x)b, должна интерпретировать их как биты (от b3 до b1) = (100)b (16 слотов).
PCD, посылающее биты (от b3 до b1) = (101)b или (11x)b, не соответствует требованиям настоящего стандарта.
Примечание. Для каждой PICC вероятность ответа (ATQB) в первом слоте составляет 1/N.
7.8. Команда Slot-MARKER
PCD после команды REQB/WUPB может отправить до (N - 1) команд Slot-MARKER для определения начала каждого слота.
Команды Slot-MARKER могут быть отправлены:
- после окончания сообщения ATQB, полученного PCD;
- или раньше, если ATQB не получен.
7.8.1. Формат команды Slot-MARKER
Формат команды Slot-MARKER показан на рисунке 23.
1й байт | 2й, 3й байты |
APn (1 байт) | CRC_B (2 байта) |
Рисунок 23. Формат команды Slot-MARKER
7.8.2. Кодирование префиксного байта антиколлизии APn
APn = (nnnn 0101)b, где nnnn определяет номер слота в соответствии с таблицей 24.
Таблица 24
Кодирование номера слота
nnnn | Номер слота |
0001 | 2 |
0010 | 3 |
0011 | 4 |
.... | .... |
1110 | 15 |
1111 | 16 |
Примечание. Команды Slot-MARKER не обязательно должны посылаться последовательно с возрастающими номерами слотов.
7.9. Ответ ATQB
Ответ на обе команды REQB/WUPB и Slot-MARKER называется ATQB.
7.9.1. Формат ответа ATQB
Два формата Ответа ATQB приведены на рисунке 24.
Основной формат ATQB
1й байт | 2й, 3й, 4й, 5й байты | 6й, 7й, 8й, 9й байты | 10й, 11й, 12й байты | 13й, 14й байты |
 (1 байт) | PUPI (4 байта) | Application Data (4 байта) | Protocol Info (3 байта) | CRC_B (2 байта) |
Расширенный формат ATQB
1й байт | 2й, 3й, 4й, 5й байты | 6й, 7й, 8й, 9й байты | 10й, 11й, 12й, 13й байты | 14й, 15й байты |
 (1 байт) | PUPI (4 байта) | Application Data (4 байта) | Protocol Info (4 байта) | CRC_B (2 байта) |
PICC должна отправить основной формат ATQB, если расширенный ATQB не поддерживается PCD (см. 7.7.4).
PICC может отправить расширенный формат ATQB, если расширенный ATQB поддерживается PCD (см. 7.7.4).
PUPI используется для различения PICC во время антиколлизии. PUPI обозначается 4-байтовым числом, которое может быть либо числом, динамически генерируемым PICC, либо диверсифицированным фиксированным числом. PUPI должны быть получены только путем перехода из состояния POWER-OFF в состояние IDLE.
ПРЕДУПРЕЖДЕНИЕ. PICC, соответствующие ИСО/МЭК 14443-3:2001, могут изменить свой PUPI при выходе из состояния HALT и/или в состоянии IDLE.
Поле Application data (данные приложения) используется для информирования PCD, какие приложения в настоящее время установлены в PICC. Эта информация позволяет PCD выбрать требуемую PICC в присутствии более чем одной PICC.
Данные приложения определяются в зависимости от поля ADC (Application Data Coding) в поле Protocol info (см. 7.9.4), которое определяет, какое кодирование используется: метод сжатия CRC_B, описанный ниже, или проприетарное кодирование.
Содержание поля Application data при использовании кодирования по методу сжатия CRC_B показано на рисунке 25.
1й байт | 2й, 3й байты | 4й байт |
AFI (1 байт) | CRC_B (2 байта) | Number of Application (1 байт) |
Рисунок 25. Формат данных приложения
Примечание. Два байта CRC_B (AID) отправляются в том же порядке, что и другие CRC_B.
7.9.3.1. AFI
Для PICC с одним приложением AFI задает семейство приложений (см. кодирование AFI в таблице 22).
Для PICC с несколькими приложениями AFI задает семейство приложений, описанных в CRC_B (AID).
7.9.3.2. CRC_B (AID)
CRC_B(AID) является результатом вычисления CRC_B для AID приложения PICC (как определено в ИСО/МЭК 7816-4:2005, 8.2.1.2), согласующей AFI, приведенные в команде REQB/WUPB.
7.9.3.3. Количество приложений
Поле Number of Application (количество приложений) указывает, сколько приложений находится в PICC.
Значение старшего значащего полубайта определяет число приложений, соответствующих AFI, приведенных в Application Data, где  означает отсутствие приложения, а
 - 15 или более приложений.
означает отсутствие приложения, а - 15 или более приложений.Значение младшего значащего полубайта определяет общее число приложений в PICC, где  означает отсутствие приложений, а
 - 15 или более приложений.
означает отсутствие приложений, а - 15 или более приложений.Поле Protocol Info (информация о протоколе) указывает параметры, поддерживаемые PICC. На рисунке 26 показан формат данного поля.
1й байт | 2й байт | 3й байт | 4й байт (дополнительно), расширенный ATQB | ||||
Bit_Rate_capability (8 бит) | Max_Frame_Size (4 бита) | Protocol_Type (4 бита) | FWI (4 бита) | ADC (2 бита) | FO (2 бита) | SFGI (4 бита) | RFU (4 бита) |
Рисунок 26. Формат Protocol Info
RFU-биты на рисунке 26 должны быть установлены на (0)b.
ИС NORMPROD: примечание. Нумерация пунктов дана в соответствии с официальным текстом документа. |
7.9.4.10. FO
Frame Option (опция кадра), поддерживаемая PICC, определена в таблице 25.
Таблица 25
Frame Option, поддерживаемая PICC
b2 | b1 | Значение |
1 | X | NAD, поддерживаемый PICC |
X | 1 | CID, поддерживаемый PICC |
7.9.4.2. ADC
ADC состоит из двух битов: b3 и b4.
b3 = (0)b означает, что кодирование данных приложения является проприетарным.
b3 = (1)b означает, что кодирование данных приложения, как описано в 7.9.3.
b4 - RFU и должен быть установлен на (0)b.
FWI - это время ожидания кадра, целое число (4 бита), кодируется от b8 до b5.
FWI кодирует значение целого числа, используемого для определения FWT.
FWT определяет максимальное время для PICC, чтобы начать свой ответ после окончания кадра PCD.
FWT рассчитывается по формуле:
FWT = (256·16/fc)2FWI,
где значение FWI имеет диапазон от 0 до 14, а значение 15 является RFU.
Для FWI = 0, FWT минимально (~ 302 мкс).
Для FWI = 14, FWT максимально (~ 4949 мс).
В случае расширенного ATQB, поддерживаемого PICC и PCD:
- FWT применяется после ответа на команду ATTRIB;
- время ожидания для ответа на команду ATTRIB является фиксированным значением, определяемым по следующей формуле:
время ожидания ответа на команду 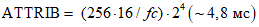 .
.Примечание 1. Настоятельно рекомендуется использовать как можно меньшее значение FWT для защиты скорости передачи при повторах.
PICC, устанавливающая FWI = 15, не соответствует требованиям настоящего стандарта.
Пока RFU-значение 15 не назначено ИСО/МЭК, PCD, принимающее FWI = 15, должно интерпретировать его как FWI = 4.
Примечание 2. Это дополнительное требование для совместимости PCD с будущими PICC, когда ИСО/МЭК определит поведение для RFU-значения 15.
В таблице 26 определен Protocol_Type, поддерживаемый PICC.
Таблица 26
b1 | Значение |
1 | PICC соответствует ИСО/МЭК 14443-4 |
0 | PICC не соответствует ИСО/МЭК 14443-4 |
Минимальное значение TR2 (задержка между началом EOF PICC и началом SOF PCD) определяется битами Protocol_Type (b3, b2), как указано в таблице 27.
Таблица 27
b3 | b2 | Минимум TR2 |
0 | 0 | 10 etu + 512/fc |
0 | 1 | 10 etu + 2048/fc |
1 | 0 | 10 etu + 4096/fc |
1 | 1 | 10 etu + 8192/fc |
(Измененная редакция, Изм. A2).
b4 - RFU и должен быть установлен на (0)b.
PCD не должно продолжать передачу с PICC, устанавливающей b4 на (1)b.
7.9.4.5. Max_Frame_Size
В таблице 28 определен максимальный размер кадра. | |||||||||||||||
Таблица 28 | |||||||||||||||
Максимальный размер кадра | |||||||||||||||
Код максимального размера кадра в ATQB |  |  |  |  |  |  |  |  |  |  |  |  |  |  -  | |
Максимальный размер кадра (байт) | 16 | 24 | 32 | 40 | 48 | 64 | 96 | 128 | 256 | 512 | 1024 | 2048 | 4096 | RFU | |
PICC, устанавливающая код максимального размера кадров  -  , не соответствует требованиям настоящего стандарта. До тех пор, пока RFU-значения  -  не назначены ИСО/МЭК, PCD, принимающее код максимального размера кадров, равный  -  , должно интерпретировать его как код максимального размера кадров, равный  (максимальный размер кадра равен 4096 байтам). Примечание. Это дополнительная рекомендация для PCD, для совместимости PCD с будущими PICC, когда ИСО/МЭК определит поведение для RFU-значений  -  . (Измененная редакция, Изм. A2). | |||||||||||||||
7.9.4.6. Bit_Rate_capability
В таблице 29 определены скорости передачи, поддерживаемые PICC.
PICC, устанавливающая b4 = (1)b, не соответствует требованиям настоящего стандарта.
Таблица 29
Скорости передачи данных, поддерживаемые PICC
b8 | b7 | b6 | b5 | b4 | b3 | b2 | b1 | Значение |
0 | 0 | 0 | 0 | 0 | 0 | 0 | 0 | PICC поддерживает только fc/128 (~ 106 кбит/с) в обоих направлениях |
1 | X | X | X | 0 | X | X | X | Обязательно одинаковая скорость от PCD к PICC и от PICC к PCD |
X | X | X | 1 | 0 | X | X | X | От PICC к PCD - 1 etu = 64/fc, поддерживаемая скорость передачи fc/64 (~ 212 кбит/с) |
X | X | 1 | X | 0 | X | X | X | От PICC к PCD - 1 etu = 32/fc, поддерживаемая скорость передачи fc/32 (~ 424 кбит/с) |
X | 1 | X | X | 0 | X | X | X | От PICC к PCD - 1 etu = 16/fc, поддерживаемая скорость передачи fc/16 (~ 848 кбит/с) |
X | X | X | X | 0 | X | X | 1 | От PICC к PCD - 1 etu = 64/fc, поддерживаемая скорость передачи fc/64 (~ 212 кбит/с) |
X | X | X | X | 0 | X | 1 | X | От PICC к PCD - 1 etu = 32/fc, поддерживаемая скорость передачи fc/32 (~ 424 кбит/с) |
X | X | X | X | 0 | 1 | X | X | От PICC к PCD - 1 etu = 16/fc, поддерживаемая скорость передачи fc/16 (~ 848 кбит/с) |
Значения с b4 = (1)b являются RFU. | ||||||||
До тех пор, пока RFU-значения с b4 = (1)b не назначены ИСО/МЭК, PCD, принимающее Bit_Rate_capability с b4 = (1)b, должно интерпретировать байт Bit_Rate_capability как (биты от b8 до b1) = (00000000)b (только fc/128 в обоих направлениях).
Примечание. S(PARAMETERS) в соответствии с ИСО/МЭК 14443-4:2008/Amd.2 - это единственный способ согласовать скорости передачи свыше fc/16. S(PARAMETERS) может использоваться для согласования специфичной скорости передачи данных. |
(Измененная редакция, Изм. A2).
Дополнительный байт расширенного ATQB (дополнительный 4-й байт в поле Protocol Info) состоит из двух частей:
- младший значащий полубайт (от b4 до b1) является RFU и должен быть установлен на (0000)b;
- старший значащий полубайт (от b8 до b5) определяет запуск разграничительного интервала кадра, целое число (SFGI).
SFGI кодирует значение целого числа, используемого для определения запуска разграничительного интервала кадра (SFGT).
SFGT определяет специфичный разграничительный интервал, заменяющий TR2, который необходим PICC, прежде чем она будет готова получить следующий кадр после отправки команды Ответ на ATTRIB. SFGI кодируется в диапазоне от 0 до 14. Значение 15 является RFU. Значения в диапазоне от 0 до 14 используются для расчета SFGT по формуле, приведенной ниже. Значение по умолчанию для SFGI равно 0.
SFGT = (256·16/fc)2SFGI.
Для SFGI = 0, SFGT минимально (~ 302 мкс).
Для SFGI = 14, SFGT максимально (~ 4949 мс).
PICC, устанавливающая SFGI = 15, не соответствует требованиям настоящего стандарта.
До тех пор, пока RFU-значение 15 не назначено ИСО/МЭК, PCD, принимающее SFGI = 15, должно интерпретировать его как SFGI = 0.
PICC, посылающая ответ ATQB (биты от b4 до b1) <> (0000)b, не соответствует требованиям настоящего стандарта.
PCD должно игнорировать (биты от b4 до b1), а интерпретация любых других полей всего кадра не должна измениться. PCD, изменяющее интерпретацию любых других полей всего кадра при (биты от b4 до b1) <> (0000)b, не соответствует требованиям настоящего стандарта.
Отвечая на команду REQB/WUPB с битом b5, установленным на (0)b (расширенный ATQB не поддерживается), PICC не должна посылать дополнительный 4-й байт в своем ответе ATQB.
7.10. Команда ATTRIB
Команда ATTRIB, посылаемая PCD, должна включать информацию, необходимую для выбора одной PICC.
PICC, принимающая команду ATTRIB с ее идентификатором, становится выбранной и назначенной для выделенного канала. После того как PICC выбрана, она отвечает на команды, определенные в протоколе верхнего уровня, который включает в себя уникальный CID.
Параметры, выбранные в команде ATTRIB, должны применяться после Ответа на ATTRIB.
7.10.1. Формат команды ATTRIB
Формат команды ATTRIB приведен на рисунке 27.
1й байт | 2й, 3й, 4й, 5й байты | 6й байт | 7й байт | 8й байт | 9й байт | 10й ... байты | |
 (1 байт) | Идентификатор (4 байта) | Param 1 (1 байт) | Param 2 (1 байт) | Param 3 (1 байт) | Param 4 (1 байт) | INF верхнего уровня (дополнительно - 0 или более байтов) | CRC_B (2 байта) |
Рисунок 27. Формат команды ATTRIB
7.10.2. Идентификатор
Данный идентификатор является значением PUPI, посылаемым PICC в ATQB.
На рисунке 28 приведено кодирование Param 1.
b8 | b7 | b6 | b5 | b4 | b3 | b2 | b1 |
Минимальный TR0 | Минимальное TR1 | EOF | SOF | RFU | |||
Рисунок 28. Кодирование Param 1
Все RFU-биты должны быть установлены на (0)b, если не указано иное. PCD, устанавливающее (b2, b1) <> (00)b, не соответствует требованиям настоящего стандарта. PICC должна игнорировать любые значения (b2, b1), а интерпретация любых других полей всего кадра не должна измениться.
Кодирование минимального TR0 определено в таблице 30. В ней указана минимальная задержка перед ответным действием PICC после окончания команды, посылаемой PCD. Значение по умолчанию определено в ИСО/МЭК 14443-2, 9.2.5.
Таблица 30 | ||||
Кодирование минимального TR0 | ||||
b8 | b7 | Минимальный TR0 для передачи от PCD к PICC при скорости передачи данных | ||
fc/128 | > fc/128 | |||
0 | 0 | 1024/fc | 1024/fc | |
0 | 1 | 768/fc | 512/fc | |
1 | 0 | 256/fc | 256/fc | |
1 | 1 | RFU | RFU | |
ПРЕДУПРЕЖДЕНИЕ. Производители должны позаботиться о том, чтобы некоторые значения для минимального TR0 по ИСО/МЭК 14443-3:2011 были еще меньше. Могут существовать PICC, в которых использованы эти значения. | ||||
(Измененная редакция, Изм. A2).
Примечание. Минимальный TR0 требуется для PCD при переходе от передачи к приему, и его значение зависит от быстродействия PCD.
PCD, устанавливающее (b8, b7) = (11)b, не соответствует требованиям настоящего стандарта. До тех пор, пока RFU-значение (11)b не назначено ИСО/МЭК, PICC, принимающая (b8, b7) = (11)b, должна интерпретировать его как (b8, b7) = (00)b, т.е. значение по умолчанию.
7.10.3.2. Минимальное TR1
Кодирование минимального TR1 определено в таблице 31. В ней указана минимальная задержка для PICC между началом модуляции поднесущей и началом передачи данных. Значение по умолчанию определено в ИСО/МЭК 14443-2, 9.2.5.
Таблица 31
Кодирование минимального TR1
b6 | b5 | Минимальное TR1 для передачи от PICC к PCD на скорости передачи данных | ||
fc/128 | > fc/128 | |||
0 | 0 | 80/fs | 80/fs | |
0 | 1 | 64/fs | 32/fs | |
1 | 0 | 16/fs | 8/fs | |
1 | 1 | RFU | RFU | |
(Измененная редакция, Изм. A2).
Минимальное TR1 требуется PCD для синхронизации с PICC, и его значение зависит от быстродействия PCD.
PCD, устанавливающее (b6, b5) = (11)b, не соответствует требованиям настоящего стандарта. До тех пор, пока RFU-значение (11)b не назначено ИСО/МЭК, PICC, принимающая (b6, b5) = (11)b, должна интерпретировать его как (b6, b5) = (00)b, т.е. значение по умолчанию.
Биты b3 и b4 указывают на способность PCD поддерживать подавление EOF и/или SOF от PICC к PCD, что может уменьшить потери пропускной способности передачи. Подавление EOF и/или SOF является необязательным для PICC.
Кодирование b3 и b4 указано в таблицах 32 и 33.
Таблица 32
Обработка SOF
b3 | SOF необходим |
0 | Да |
1 | Нет |
Таблица 33
b4 | EOF необходим |
0 | Да |
1 | Нет |
Подавление SOF/EOF применяется только для передачи при скорости fc/128 (~ 106 кбит/с). При скоростях передачи свыше fc/128 (~ 106 кбит/с) и до fc/16 (~ 848 кбит/с) PICC должна всегда обеспечивать SOF и EOF. |
(Измененная редакция, Изм. A2).
7.10.4. Кодирование Param 2
Младший значащий полубайт (биты от b4 до b1) используется для кодирования максимального размера кадра, который может быть получен PCD, как указано в таблице 34.
Таблица 34 | |||||||||||||||
Кодирование битов от b4 до b1 в Param 2 | |||||||||||||||
Код максимального размера кадра в ATTRIB |  |  |  |  |  |  |  |  |  |  |  |  |  |  -  | |
Максимальный размер кадра (байт) | 16 | 24 | 32 | 40 | 48 | 64 | 96 | 128 | 256 | 512 | 1024 | 2048 | 4096 | RFU | |
(Измененная редакция, Изм. A2).
Старший значащий полубайт (биты от b8 до b5) используется для выбора скорости передачи в соответствии с таблицами 35 и 36.
Таблица 35
Кодирование b6 и b5 в Param 2
b6 | b5 | Значение |
0 | 0 | От PCD к PICC - 1 etu = 128/fc, скорость передачи fc/128 (~ 106 кбит/с) |
0 | 1 | От PCD к PICC - 1 etu = 64/fc, скорость передачи fc/64 (~ 2012 кбит/с) |
1 | 0 | От PCD к PICC - 1 etu = 32/fc, скорость передачи fc/32 (~ 424 кбит/с) |
1 | 1 | От PCD к PICC - 1 etu = 16/fc, скорость передачи fc/16 (~ 848 кбит/с) |
Таблица 36
b8 | b7 | Значение |
0 | 0 | От PICC к PCD - 1 etu = 128/fc, скорость передачи fc/128 (~ 106 кбит/с) |
0 | 1 | От PICC к PCD - 1 etu = 64/fc, скорость передачи fc/64 (~ 2012 кбит/с) |
1 | 0 | От PICC к PCD - 1 etu = 32/fc, скорость передачи fc/32 (~ 424 кбит/с) |
1 | 1 | От PICC к PCD - 1 etu = 16/fc, скорость передачи fc/16 (~ 848 кбит/с) |
Примечание. S(PARAMETERS) в соответствии с ИСО/МЭК 14443-4:2008/Amd.2 - это единственный способ согласовать скорости передачи свыше fc/16. S(PARAMETERS) может использоваться для согласования специфичной скорости передачи. PCD, устанавливающее код максимального размера кадров, равный  -  , не соответствует требованиям настоящего стандарта. До тех пор, пока RFU-значения  -  не назначены ИСО/МЭК, PICC, принимающая код максимального размера кадра, равный  -  , должна интерпретировать его как код максимального размера кадра, равный  (максимальный размер кадра равен 4096 байтам). Примечание. Это дополнительная рекомендация для совместимости PICC с будущими PCD, когда ИСО/МЭК определит поведение для RFU-значений  -  . |
(Измененная редакция, Изм. A2).
7.10.5. Кодирование Param 3
Младший значащий полубайт (биты от b4 до b1) используется для подтверждения типа протокола, как указано в таблице 26, и минимального TR2, как указано в таблице 27. Бит b4 является RFU и должен быть установлен на (0)b.
PICC должна игнорировать (b4 до b2), а интерпретация любых других полей всего кадра не должна измениться.
Старший значащий полубайт (биты от b8 до b5) установлен на (0000)b, все другие значения - RFU.
PCD, устанавливающее (биты от b8 до b4) <> (00000)b, не соответствует требованиям настоящего стандарта.
PICC должна игнорировать и не выдавать ответ на команду ATTRIB при битах (от b8 до b5) <> (0000)b.
7.10.6. Кодирование Param 4
Байт Param 4 состоит из двух частей:
- младший значащий полубайт (биты от b4 до b1) называется "идентификатор карты (CID)" и определяет логический номер адресуемой PICC в диапазоне от 0 до 14. Значение 15 является RFU. CID задается PCD и должен быть уникальным для каждой активной PICC. Если PICC не поддерживает CID, то значение кода (0000)b должно быть использовано;
- старший значащий полубайт (биты от b8 до b5) установлен на (0000)b, все другие значения являются RFU.
PCD, устанавливающее CID = 15, не соответствует требованиям настоящего стандарта.
PICC должна игнорировать и не выдавать ответ на команду ATTRIB, если полученное значение CID = 15, так как любое действие в PICC для CID = 15 может быть определено только в будущем ИСО/МЭК.
PCD, устанавливающее (биты от b8 до b5) <> (0000)b, не соответствует требованиям настоящего стандарта.
PICC должна игнорировать (биты от b8 до b5), а интерпретация любых других полей во всем кадре должна измениться.
7.10.7. INF верхнего уровня
INF верхнего уровня может включать любые данные. PICC не нужно обрабатывать эти данные.
PICC, обрабатывающая команду ATTRIB, не должна изменяться путем включения этих данных.
7.11. Ответ на команду ATTRIB
PICC должна дать ответ на любые допустимые команды ATTRIB (правильный PUPI и допустимый CRC_B) в формате, приведенном на рисунке 29.
1й байт | 2й .... байты | ||
MBLI | CID | Ответ верхнего уровня | CRC_C |
(1 байт) | (Дополнительно 0 или более байтов) | (2 байта) | |
Первый байт состоит из двух частей:
- младший значащий полубайт (биты от b4 до b1) содержит выбранный CID. Если PICC не поддерживает CID, то значение кода (0000)b возвращается;
- старший значащий полубайт (биты от b8 до b5) называется коэффициентом максимальной длины буфера (MBLI). Он используется PICC, чтобы PCD могло знать предел своего внутреннего буфера для получения сцепленных кадров. Кодирование MBLI выглядит следующим образом:
- MBLI = 0 означает, что PICC не дает никакой информации о своем размере внутреннего входного буфера;
- MBLI > 0 используется для расчета фактической внутренней максимальной длины буфера (MBL) по следующей формуле: MBL = (Максимальный размер кадра PICC)·2(MBLI_1), где максимальный размер кадра PICC возвращается PICC в свой ATQB. Когда он посылает сцепленные кадры в PICC, PCD должно обеспечить, чтобы суммарная длина не превышала MBL.
Остальные байты являются необязательными и используются для ответа верхнего уровня.
Как показано на рисунке 30, PICC должна ответить пустой командой ATTRIB (нет INF верхнего уровня) с пустым ответом верхнего уровня:
1й байт | 2й, 3й байты | |
MBLI | CID | CRC_C |
(1 байт) | (2 байта) | |
Рисунок 30. Ответ PICC на формат ATTRIB без ответа
верхнего уровня
Примечание. Допустимый ответ (тот же CID и допустимый CRC_B) на команду ATTRIB (как показано на рисунке 29 или 30) - это способ для PCD проверить, был ли выбор PICC успешным.
7.12. Команда HLTB и ответ
Команда HLTB используется для того, чтобы установить PICC в состояние HALT и остановить ответ на REQB.
После ответа на эту команду PICC должна игнорировать любые команды, кроме команды WUPB (см. 7.7).
Формат команды HLTB приведен на рисунке 31.
1й байт | 2й, 3й, 4й, 5й байты | 6й, 7й байты |
 (1 байт) | Идентификатор (4 байта) | CRC_C (1 байт) |
Рисунок 31. Формат команды HLTB
Идентификатор, состоящий из 4 байтов, представляет собой значение PUPI, посылаемое PICC в ATQB.
Формат ответа PICC на команду HLTB определен на рисунке 32.
1й байт | 2й, 3й байты |
 (1 байт) | CRC_B (2 байта) |
Рисунок 32. Формат ответа PICC на команду HLTB
8.1. Общие положения В данном разделе описано повышение эксплуатационной надежности бесконтактной передачи между PCD и PICC на фоне электромагнитной помехи (EMD), генерируемой PICC. Пока PCD ожидает ответ PICC, она обрабатывает запрашиваемую команду. Потребление динамического тока PICC во время работы может стать причиной эффекта модуляции произвольной нагрузки (которая может не быть чисто резистивной) от магнитного поля. В некоторых случаях PCD может неправильно истолковать EMD как данные, посланные PICC, и это негативно повлияет на получение правильного ответа PICC. Воздействие EMD на прием PCD может зависеть от: - работы и скорости PICC; - геометрии антенны PCD и PICC и относительного расстояния (коэффициент связи); - чувствительности канала приемника PCD. Улучшить эксплуатационную надежность бесконтактной передачи от PICC к PCD можно с помощью: - определения временных ограничений для обработки EMD для PICC и PCD; - рекомендаций алгоритма PCD для обработки EMD. 8.2. Временные ограничения для обработки EMD Время низкого уровня EMD, tE,PICC, - это период времени до начала передачи данных PICC, когда PICC не должна создавать уровень EMD свыше предела EMD, как определено в ИСО/МЭК 14443-2/Amd.1. Время низкого уровня EMD, tE,PICC, имеет значение F от 1024/fc до 1408/fc, где F = FDT для типа A и F = TR0 для типа B. Для TR0 <= 1024/fc F = 0/fc. Время низкого уровня EMD, tE,PCD, - это период времени, в котором PCD может восстановиться от электромагнитных помех. PCD должно быть готово к обработке кадра PICC не позднее tE,PCD после последнего момента времени, когда уровень EMD был выше предела EMD, как определено в ИСО/МЭК 14443-2/Amd.1. Время низкого уровня EMD, tE,PCD, имеет значение F от 1044/fc до 1388/fc, где F = FDT для типа A и F = TR0 для типа B. Для TR0 <= 1044/fc F = 0/fc. Примечание. Минимальное значение 0 для tE,PICC и tE,PCD может быть достигнуто, только когда PCD указывает на поддержку TR0 с меньшим значением, по сравнению со значением по умолчанию (64/fs) (см. 7.10.3.1). Графики времени низкого уровня EMD для PCD и PICC показаны на рисунке 33.  8.3. Рекомендации алгоритма PCD для обработки EMD Для PCD важно отличать EMD от ошибок приема кадра. Следующие рекомендации для PCD определены для того, чтобы максимизировать ослабление EMD при применении механизма обнаружения и исправления ошибок по ИСО/МЭК 14443-4. Они не распространяются на методику антиколлизии для типа A, а также на протокол, не соответствующий требованиям ИСО/МЭК 14443-4. Когда PCD готово начать получать кадр PICC, оно должно непрерывно проверять ошибки кадров (SOF, стартовые биты и стоп-биты, биты контроля четности, EOF). Как только происходит ошибка: - если число предполагаемых принятых байт меньше 3 <1>, то PCD должно рассматривать их как EMD и повторно запустить операцию приема; - иначе PCD должно продолжить процесс приема, а затем применить механизм обнаружения и исправления ошибок, после того как будет получен весь кадр. -------------------------------- <1> Условие, что недействительные пакеты длиной менее 3 байтов должны быть признаны как EMD, должно быть адаптировано к специфичным приложениям. Длины пакета от нескольких битов до нескольких байтов могут использоваться в качестве критерия принятия решений об оптимизации производительности. Примечание. Чтобы избежать лишнего приема EMD, PCD не нужно быть готовыми к началу приема кадров PICC при значении F менее 1044/fc после окончания кадров команд (за исключением типа B, когда минимальный TR0 был сокращен). |
(Измененная редакция, Изм. A1:2011).
(справочное)
Данный пример показывает последовательность выбора при двух PICC в поле со следующими допущениями:
- PICC N 1: размер UID - одинарный, значение uid0 - '10';
- PICC N 2: размер UID - двойной.
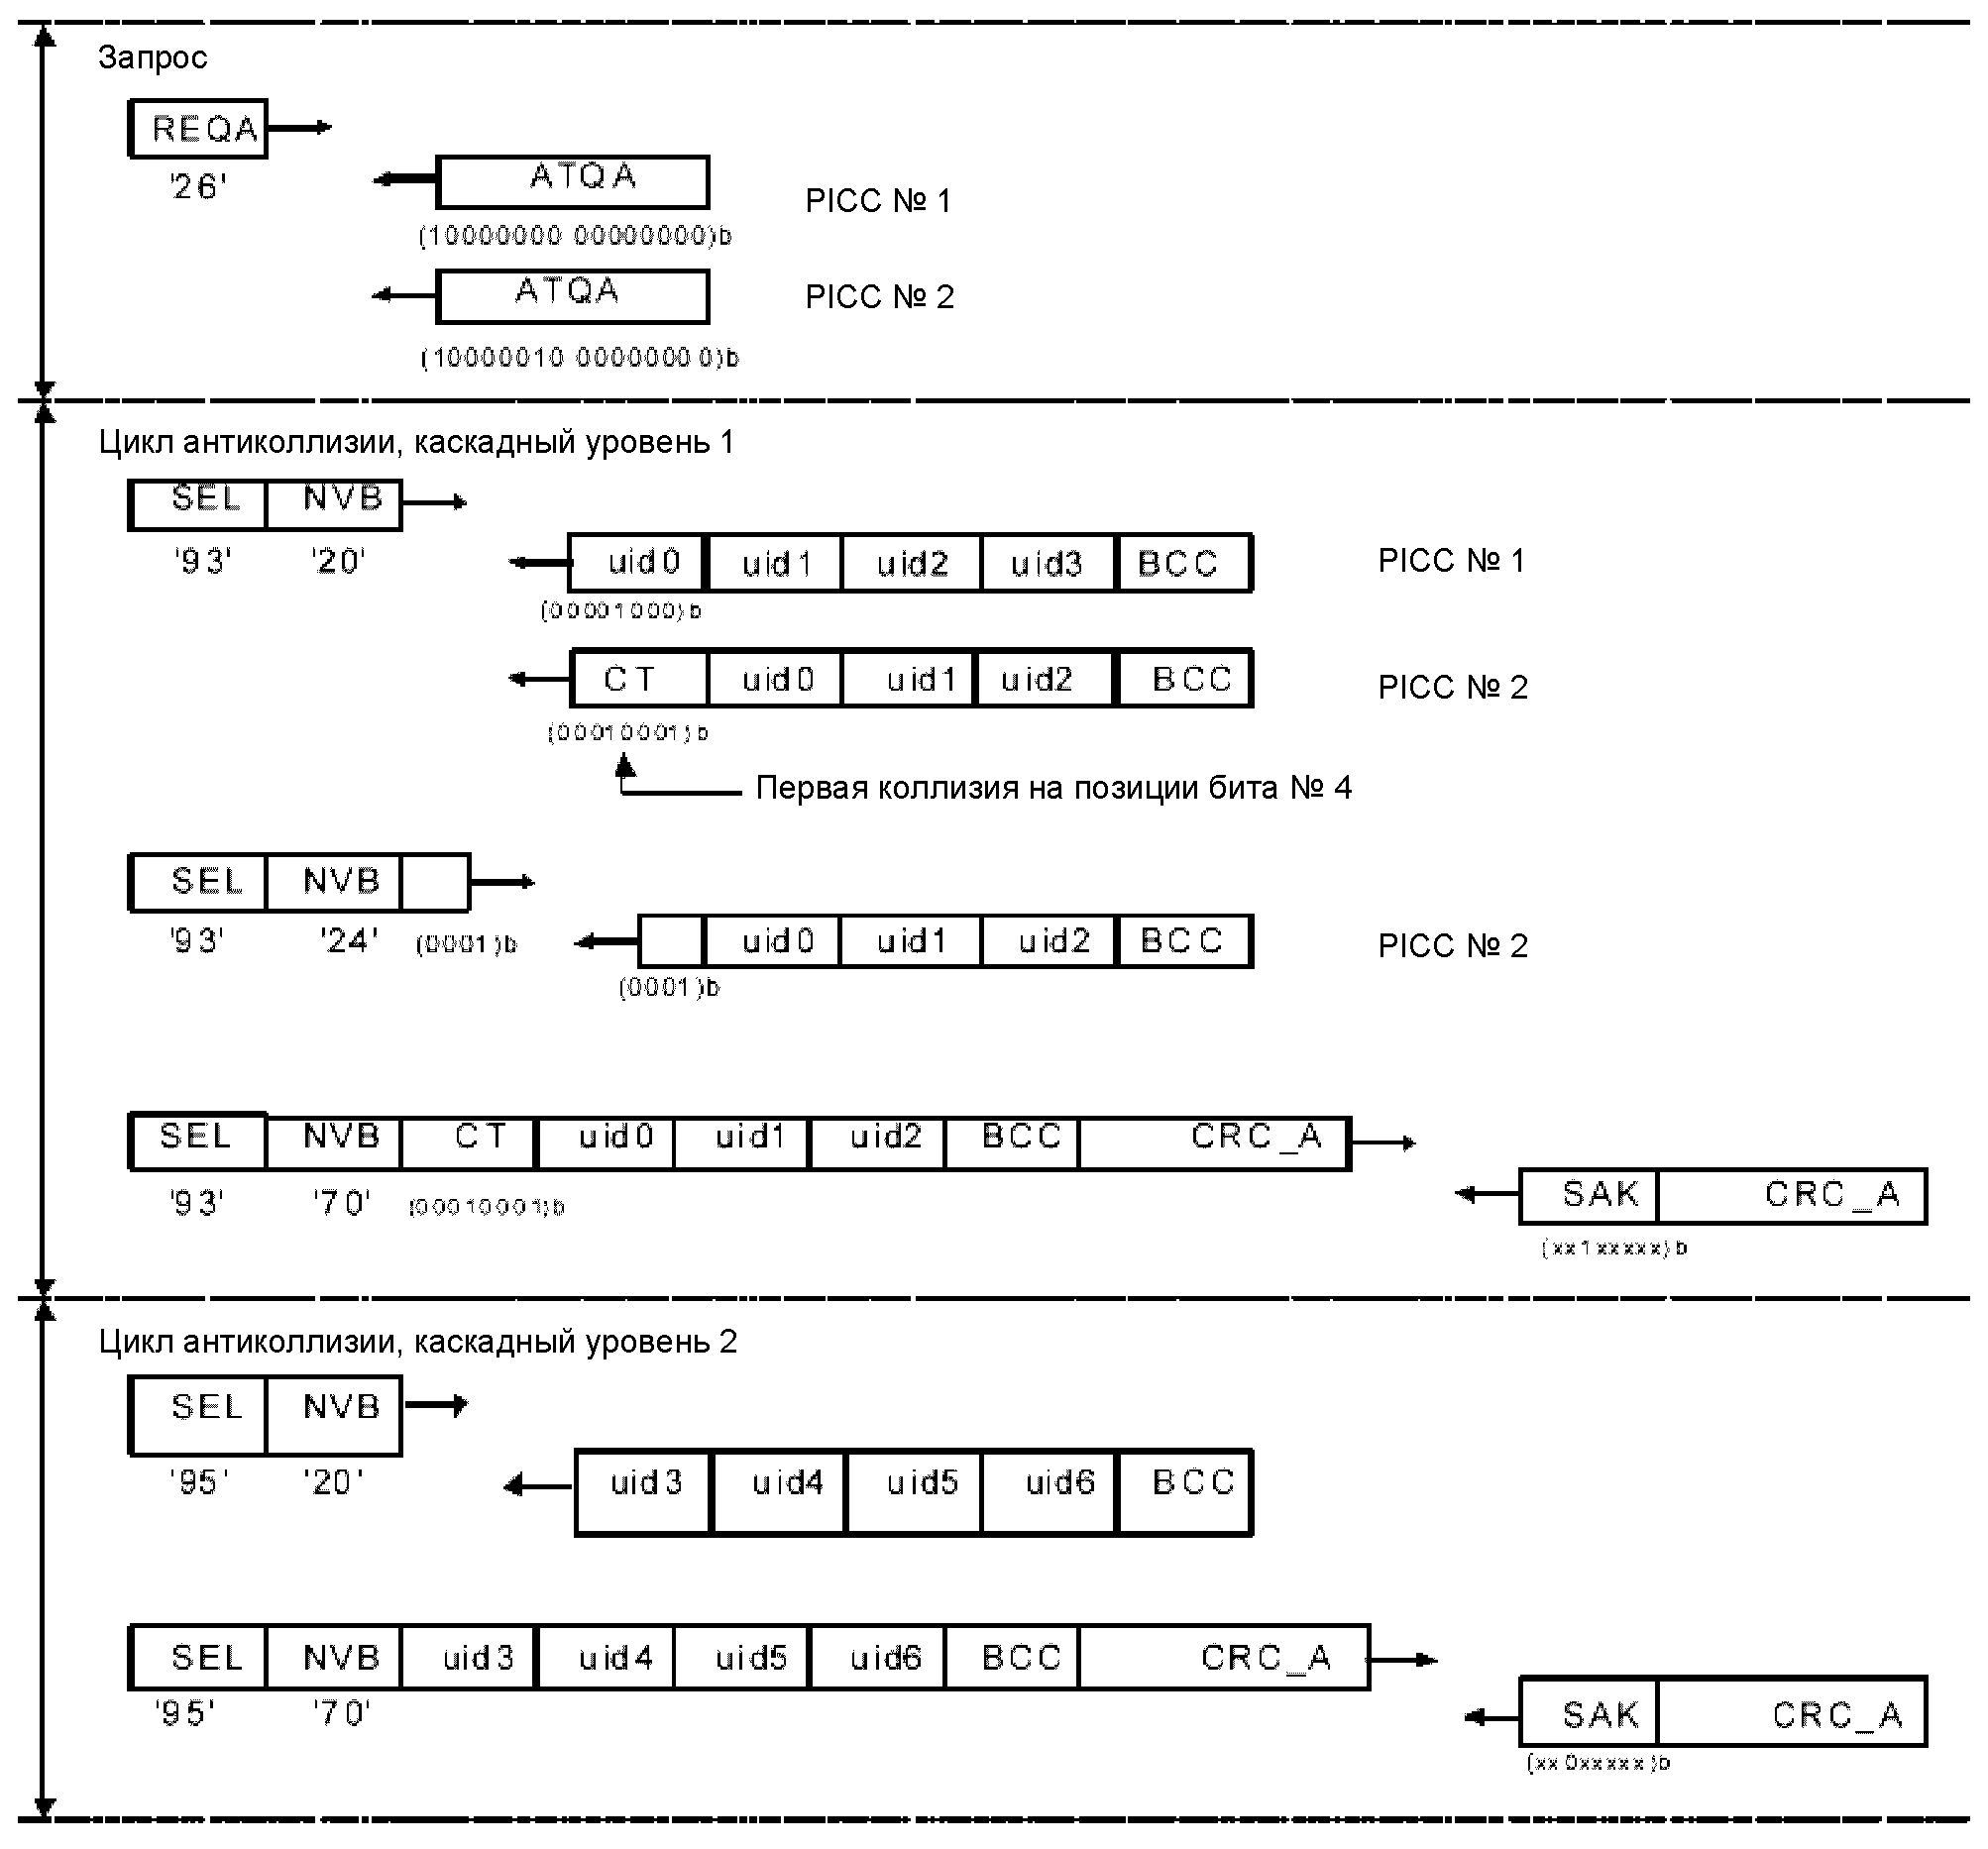
Примечание. Начало передачи, конец передачи и биты контроля четности не показаны.
Представление |  |
Рисунок A.1. Последовательность выбора
с биткадровой антиколлизией
Пояснения к рисунку A.1:
Запрос | - PCD передает команду REQA; - Все PICC отвечают своими ATQA: - PICC N 1 указывает на биткадровую антиколлизию и размер UID: одинарный; - PICC N 2 указывает на биткадровую антиколлизию и размер UID: двойной. |
Цикл антиколлизии, каскадный уровень 1 | - PCD передает команду ANTICOLLISION: |
- SEL определяет биткадровую антиколлизию и каскадный уровень 1; | |
- значение  в NVB указывает, что PCD не передаст ни одну часть UID CL1; | |
- следовательно, все PICC в поле ответа с полными UID CL1; - в связи со значением  в каскадном теге первая коллизия происходит в позиции бита N 4; - PCD передает другую команду ANTICOLLISION, которая включает первые 3 бита UID CL1, которые были получены до того, как произошла коллизия, а затем (1)b. Следовательно, PCD назначает NVB значение  ; - эти четыре бита соответствуют первым битам UID CL1 в PICC N 2; - PICC N 2 отвечает 36 оставшимися битами UID CL1. Поскольку PICC N 1 не отвечает, то коллизии не происходит; - поскольку PCD "знает" все биты UID CL1 в PICC N 2, то оно передает команду SELECT для PICC N 2; - PICC N 2 отвечает SAK, указывая, что UID не является полным; - следовательно, PCD увеличивает каскадный уровень. | |
Цикл антиколлизии, каскадный уровень 2 | - PCD передает другую команду ANTICOLLISION: |
- SEL определяет биткадровую антиколлизию и каскадный уровень 2; | |
- NVB возвращается на значение  , чтобы принудить PICC N 2 дать ответ с полным UID CL2; | |
- PICC N 2 отвечает всеми 40 битами UID CL2; - PCD передает команду SELECT для PICC N 2, каскадный уровень 2; - PICC N 2 отвечает SAK, указывая, что UID полный, и переходит из состояния READY в состояние PROTOCOL. |
(справочное)
B.1. Кодирование CRC_A
В настоящем Приложении определены битовые комбинации, которые существуют в физическом слое. Целью данного Приложения является проверка реализации кодирования CRC_A для типа A по ИСО/МЭК 14443-3.
Процесс кодирования и декодирования может быть выполнен в 16-этапном регистре циклического сдвига с соответствующими логическими элементами обратной связи. В соответствии с Рекомендацией ITU-T V.41 (Приложение I, рисунки I-1/V.41 I-2/V.41) триггеры в регистре должны быть пронумерованы от FF0 до FF15. FF0 - самый левый триггер, где данные переходят на нижний регистр, FF15 - самый правый триггер, где данные переходят на верхний регистр.
В таблице B.1 определено начальное содержание регистра.
Таблица B.1
Начальное содержание 16-этапного регистра
сдвига для значения 
FF0 | FF1 | FF2 | FF3 | FF4 | FF5 | FF6 | FF7 | FF8 | FF9 | FF10 | FF11 | FF12 | FF13 | FF14 | FF15 |
0 | 1 | 1 | 0 | 0 | 0 | 1 | 1 | 0 | 1 | 1 | 0 | 0 | 0 | 1 | 1 |
FF0 соответствует MSB, а FF15 - LSB.
Ниже приведены примеры битовых комбинаций, которые будут переданы через стандартные кадры.
Пример 1. Передача данных: первый байт =  , второй байт =
 , CRC_A добавлен к записи.
, второй байт = , CRC_A добавлен к записи.Расчетный 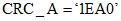
S | 0000 0000 | 1 | 0000 0000 | 1 | 0000 0101 | 1 | 0111 1000 | 1 | E |
 | P |  | P |  | P |  | P |
Рисунок B.1. Пример 1 для кодирования CRC_A
Таблица B.2
Содержание 16-этапного регистра сдвига для значения 
FF0 | FF1 | FF2 | FF3 | FF4 | FF5 | FF6 | FF7 | FF8 | FF9 | FF10 | FF11 | FF12 | FF13 | FF14 | FF15 |
0 | 0 | 0 | 1 | 1 | 1 | 1 | 0 | 1 | 0 | 1 | 0 | 0 | 0 | 0 | 0 |
Пример 2. Передача блока данных: первый байт =  , второй байт =
 , CRC_A добавлен к записи.
, второй байт = , CRC_A добавлен к записи.Расчетный CRC_A = 
S | 0100 1000 | 1 | 0010 1100 | 0 | 0110 0100 | 0 | 1111 0011 | 1 | E |
 | P |  | P |  | P |  | P |
Рисунок B.2. Пример 2 для кодирования CRC_A
Таблица B.3
Содержание 16-этапного регистра сдвига для значения 
FF0 | FF1 | FF2 | FF3 | FF4 | FF5 | FF6 | FF7 | FF8 | FF9 | FF10 | FF11 | FF12 | FF13 | FF14 | FF15 |
1 | 1 | 0 | 0 | 1 | 1 | 1 | 1 | 0 | 0 | 1 | 0 | 0 | 1 | 1 | 0 |
B.2. Кодирование CRC_B
В настоящем Приложении определены битовые комбинации, которые существуют в физическом слое. Целью данного Приложения является проверка реализации кодирования CRC_B для типа B по ИСО/МЭК 14443-3. Более подробная информация приведена в ИСО/МЭК 13239 и ITU-T X.25 N 2.2.7 и N V.42 8.1.1.6.1.
Начальное значение =  .
.Ниже приведены примеры битовых комбинаций, которые будут переданы через стандартные кадры.
Пример 1. Передача: первый байт =  , второй байт =
 , третий байт =
 , CRC_B добавлен к записи. Расчетный
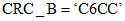
, второй байт = , третий байт = , CRC_B добавлен к записи. Расчетный 1й байт | 2й байт | 3й байт | CRC_B | ||||
Кадр = | SOF |  |  |  |  |  |  |
Рисунок B.3. Пример 1 для кодирования CRC_B
Пример 2. Передача: первый байт =  , второй байт =
 , третий байт =
 , CRC_B добавлен к записи. Расчетный
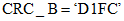 .
, второй байт = , третий байт = , CRC_B добавлен к записи. Расчетный .1й байт | 2й байт | 3й байт | CRC_B | ||||
Кадр = | SOF |  |  |  |  |  |  |
Рисунок B.4. Пример 2 для кодирования CRC_B
Пример 3. Передача: первый байт =  , второй байт =
 , третий байт =
 , четвертый байт =
 , CRC_B добавлен к записи. Расчетный
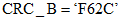
, второй байт = , третий байт = , четвертый байт = , CRC_B добавлен к записи. Расчетный 1й байт | 2й байт | 3й байт | 4й байт | CRC_B | ||||
Кадр = | SOF |  |  |  |  |  |  |  |
Рисунок B.5. Пример 3 для кодирования CRC_B
B.3. Пример кода, написанного на языке C для вычисления CRC
#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <ctype.h>
#define CRC_A 1
#define CRC_B 2
#define BYTE unsigned char
unsigned short UpdateCrc (unsigned char ch, unsigned short *IpwCrc)
{
ch = (ch (unsigned char)((*IpwCrc) & 0 x 00FF));
 ch ff (ch (ch << 4));
 *IpwCrc = (*IpwCrc >> 8) ((unsigned short)ch << 8)
 ((unsigned
 short)ch << 8)((unsigned short)ch << 3) ((unsigned short)ch >> 4);
 return(*IpwCrc);
}
void ComputeCrc(int CRCType, char*Data, int Length,
BYTE *TransmitFirst, BYTE *TransmitSecond)
{
unsigned char chBlock;
unsigned short wCrc;
switch(CRCType){
case CRC_A:
wCrc = 0 x 6363; /* ITU-V.41 */
break;
case CRC_B:
wCrc = 0 x FFFF; /* ISO/IEC 13239 (formerly ISO/IEC 3309) */
break;
default:
return;
}
do {
chBlock = *Data++;
UpdateCrc(chBlock, &wCrc);
} while (--Length);
if (CRCType == CRC_B)
wCrc = ~ wCrc; /* ISO/IEC 13239 (formerly ISO/IEC 3309) */
*TransmitFirst = (BYTE) (wCrc & 0 x FF);
*TransmitSecond = (BYTE) ((wCrc >> 8) & 0xFF);
return;
}
BYTE BuffCRC_A[10] = {0 x 12, 0 x 34};
BYTE BuffCRC_B[10] = {0 x 0A, 0 x 12, 0 x 34, 0 x 56};
unsigned short Crc;
BYTE First, Second;
FILE *OutFd;
int i;
int main(void)
{
printf("CRC-16 reference results ISO/IEC 14443-3\n");
printf("Crc-16 G(x) = x 16 + x
 12 + x
 5 + 1\n\n");
16 + x12 + x5 + 1\n\n"); printf("CRC_A of [");
for(i = 0; i < 2; i++) printf ("%02X", BuffCRC_A[i]);
ComputeCrc(CRC_A, BuffCRC_A, 2, &First, &Second);
printf("] Transmitted: %02X then %02X.\n", First, Second);
printf("CRC_B of [");
for(i = 0; i < 4; i++) printf("%02X ", BuffCRC_B[i]);
ComputeCrc(CRC_B, BuffCRC_B, 4, &First, &Second);
printf("] Transmitted: %02X then %02X.\n", First, Second);
return(0);
}
(справочное)
В настоящем Приложении описывается последовательность антиколлизии на основе таймслотов, применимая для PICC типа A. PCD, поддерживающее процедуры опроса и для типа A, и для типа B, не обязательно должны поддерживать эту последовательность как обязательную последовательность антиколлизии, как описано в разделе 5.
C.1. Обозначения и сокращения
В настоящем Приложении применены следующие обозначения и сокращения:
ATQA_t - Ответ на Запрос (Answer To reQuest) для Type A_timeslot;
ATQ-ID - Ответ на REQ-ID (Answer To REQ-ID);
CID_t - идентификатор карты для Type A_timeslot;
HLTA_t - команда HLTA для Type A_ timeslot;
REQA_t - команда REQuest для Type A_timeslot;
REQ-ID - команда REQuest-ID;
SAK_t - подтверждение выбора (Select AKnowledge) для Type A_timeslot;
SEL_t - команда SELect для Type A_ timeslot.
C.2. Синхронизация и формат кадра
C.2.1. Определения, используемые при синхронизации
Время сброса опроса
Время сброса опроса для Type A_timeslot равно времени опроса типа A в разделе 5.
Временной интервал от REQA_t до ATQA_t
PICC возвращает ATQA_t после ожидания в течение 32 +/- 2 etu после получения REQA_t. PCD может не распознать кодирование ATQA_t.
Разграничительный интервал запроса
Разграничительный интервал запроса определяется как минимальное время между началом бит двух последовательных команд запроса Request и должен иметь значение 0,5 мс.
Разграничительный интервал кадра
Разграничительный интервал кадра определяется как минимальное время между нарастающим фронтом последнего бита и задним фронтом стартового бита двух последовательных кадров в противоположном направлении и должен иметь значение 10 etu.
Длина таймслота
Первый таймслот начинается через 32 etu после REQ-ID. Длина каждого таймслота - 104 etu (94 etu - для приема ATQ-ID и 10 etu - для следующего разграничительного интервала кадра).
C.2.2. Форматы кадров
Кадр REQA_t
 для REQA_t.
Стандартный кадр
LSB каждого байта передается первым. Байты не имеют четности. CRC_B определен в 7.2.
S | Данные: n·(8 битов данных + нет бита четности) | CRC_B 2 байта | E | |||
1 байт Команда или ответ | (0 или 1 байт) (параметр 1) | (0 или 1 байт) (параметр 2) | (0 или 8 байт) (UID) | |||
C.3. Состояния PICC
В следующих подразделах определены состояния для PICC, Type A_timeslot.
Состояние POWER-OFF
В состоянии POWER-OFF на PICC не подается питание из-за отсутствия несущей. PICC не должна генерировать поднесущую.
Состояние IDLE
Вход в данное состояние происходит после того, как поле активно в течение 5 мс задержки. PICC распознает REQA_t.
Состояние READY
Вход в состояние READY осуществляется с помощью REQA_t. PICC распознает REQA_t, REQ-ID и SEL_t.
Состояние ACTIVE
Данное состояние имеет два подсостояния. Вход в первое подсостояние осуществляется с помощью SEL_t с его полным UID и CID_t. В этом подсостоянии PICC распознает HLTA_t и проприетарные команды верхнего уровня. Второе подсостояние определено в ИСО/МЭК 14443-4. Вход в него начинается из первого подсостояния с помощью команды, определенной в ИСО/МЭК 14443-4.
Состояние HALT
Вход в это состояние осуществляется с помощью HLTA_t из состояния ACTIVE. В этом состоянии PICC находится в состоянии молчания.
C.4. Набор команда/ответ
Используют четыре набора команды/ответа.
Тип | Наименование | Кодирование (b8 - b1) | Значение |
Команда | REQA_t | (b7 - b1) (0110101)b  | Запрос на таймслот типа A PICC для ответа ATQA_t |
Ответ | ATQA_t | Любое однобитовое содержание от  до  | Ответ на REQ_t. PCD может распознать наличие Type A timeslot PICC. Однако PCD не требуется распознавать кодирование ATQA_t |
Команда | REQ-ID | (00001000)b  | Запрос PICC на ответ своего UID для одного из таймслотов. За REQ-ID следуют два параметра. |
Ответ | ATQ-ID | (00000110)b  | Ответ 8-байтовым UID на один из 4 таймслотов. За ATQ-ID следует его 8-байтовый UID |
Команда | SEL_t | (01000NNN)b, (NNN = CID_t N (0 - 7)) (01100NNN)b, (NNN + 8 = CID_t N (8 - 15)) | Выбор PICC с ее UID и установление CID_t. За SEL_t следует 8-байтовый UID |
Ответ | SAK_t | b8 - b5 (1000)b: Дополнительная информация доступна в протоколах b8 - b5 (1100)b: Режим по умолчанию в протоколах b4 - b1 (0000)b: Отличается от ИСО/МЭК 14443-4 b4 - b1 (0001)b: PICC поддерживает ИСО/МЭК 14443-4 | Подтверждение SEL_t |
Команда | HLTA_t | (00011 NNN)b, (NNN = CID t N (0 - 7)) (00111 NNN)b, (NNN + 8 = CID_t N (8 - 15)) | Останов PICC с ее CID_t |
Ответ | Ответ на HLTA_t | (00000110)b  | Подтверждение HLTA_t |
Параметры команды REQ-ID
Параметры | Значение | |
P1 | b8 - b7 | Длина таймслота, b7 = (1)b: для 8-байтового UID, b8 = (0)b |
b6 - b1 | Число таймслотов, b3 = (1)b: для 4 таймслотов, остальные = (0)b | |
P2 |  | |
C.5. Последовательности антиколлизии таймслота
Блок-схема последовательности антиколлизии PICC показана на рисунке C.1
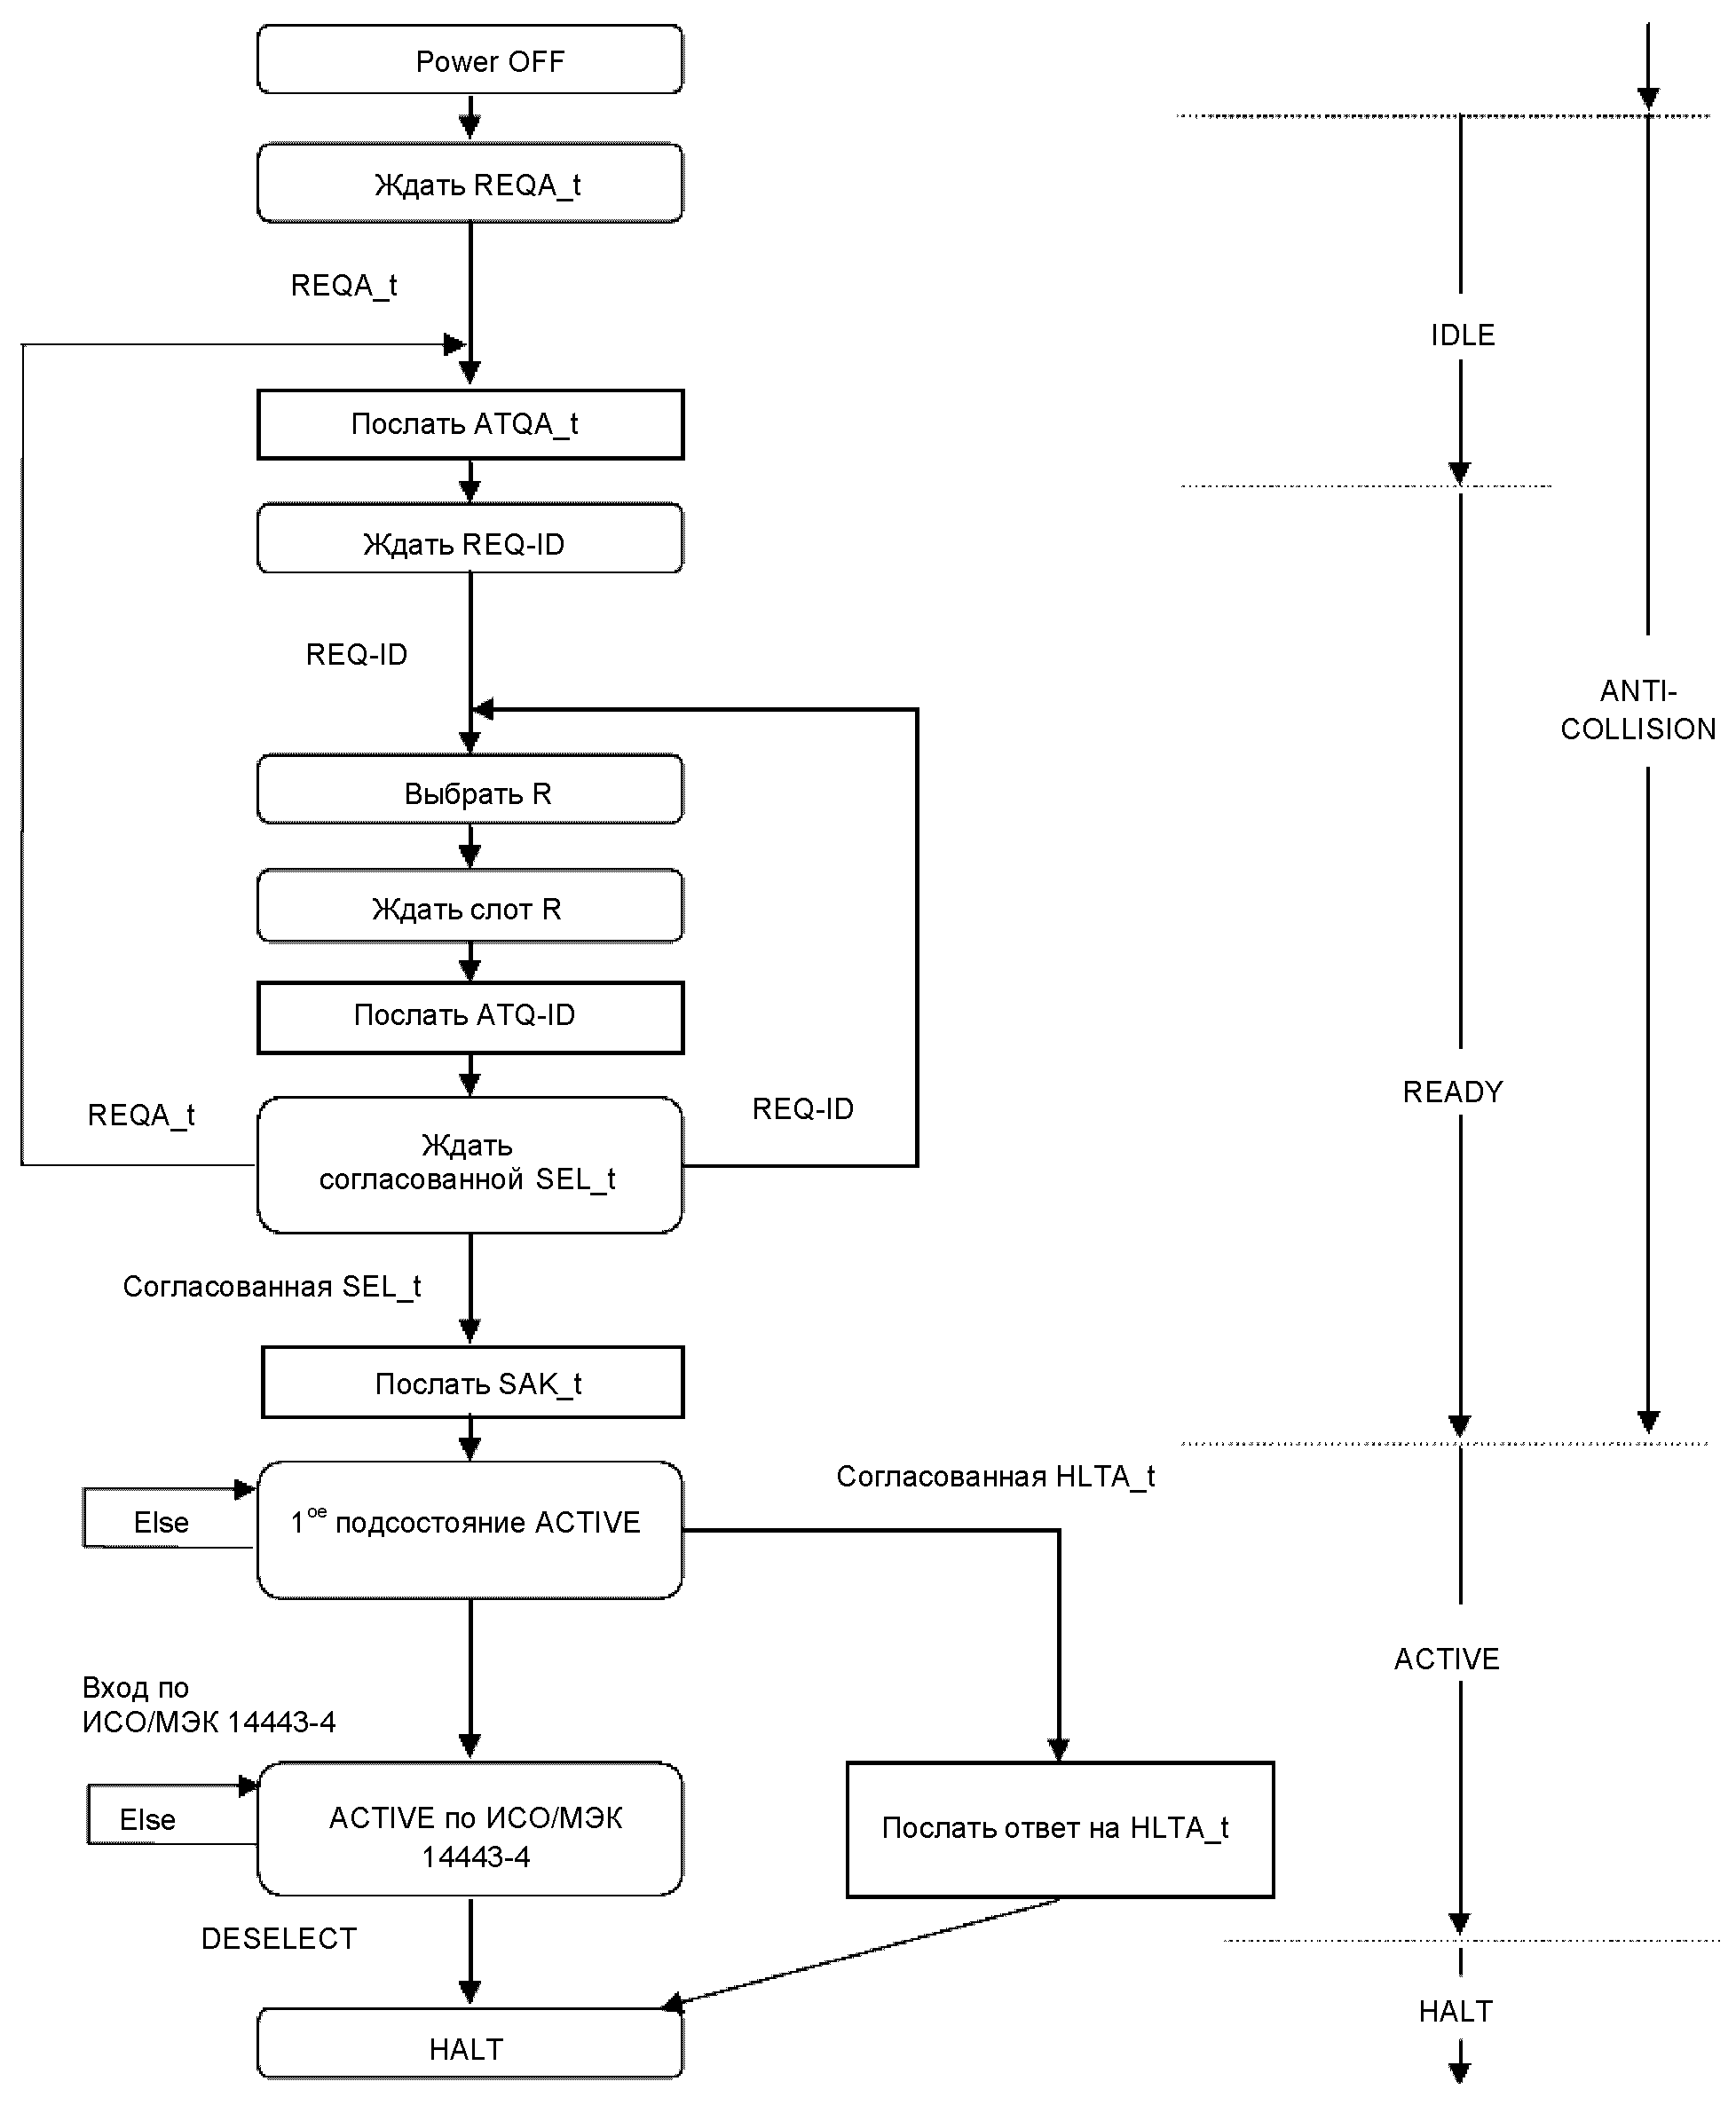
антиколлизии PICC
(справочное)
ПРИМЕР ПОСЛЕДОВАТЕЛЬНОСТИ АНТИКОЛЛИЗИИ ТИПА B
Примечание. Антиколлизия типа B представляет собой гибкий набор команд, позволяющий разрабатывать алгоритм антиколлизии для Приложения.
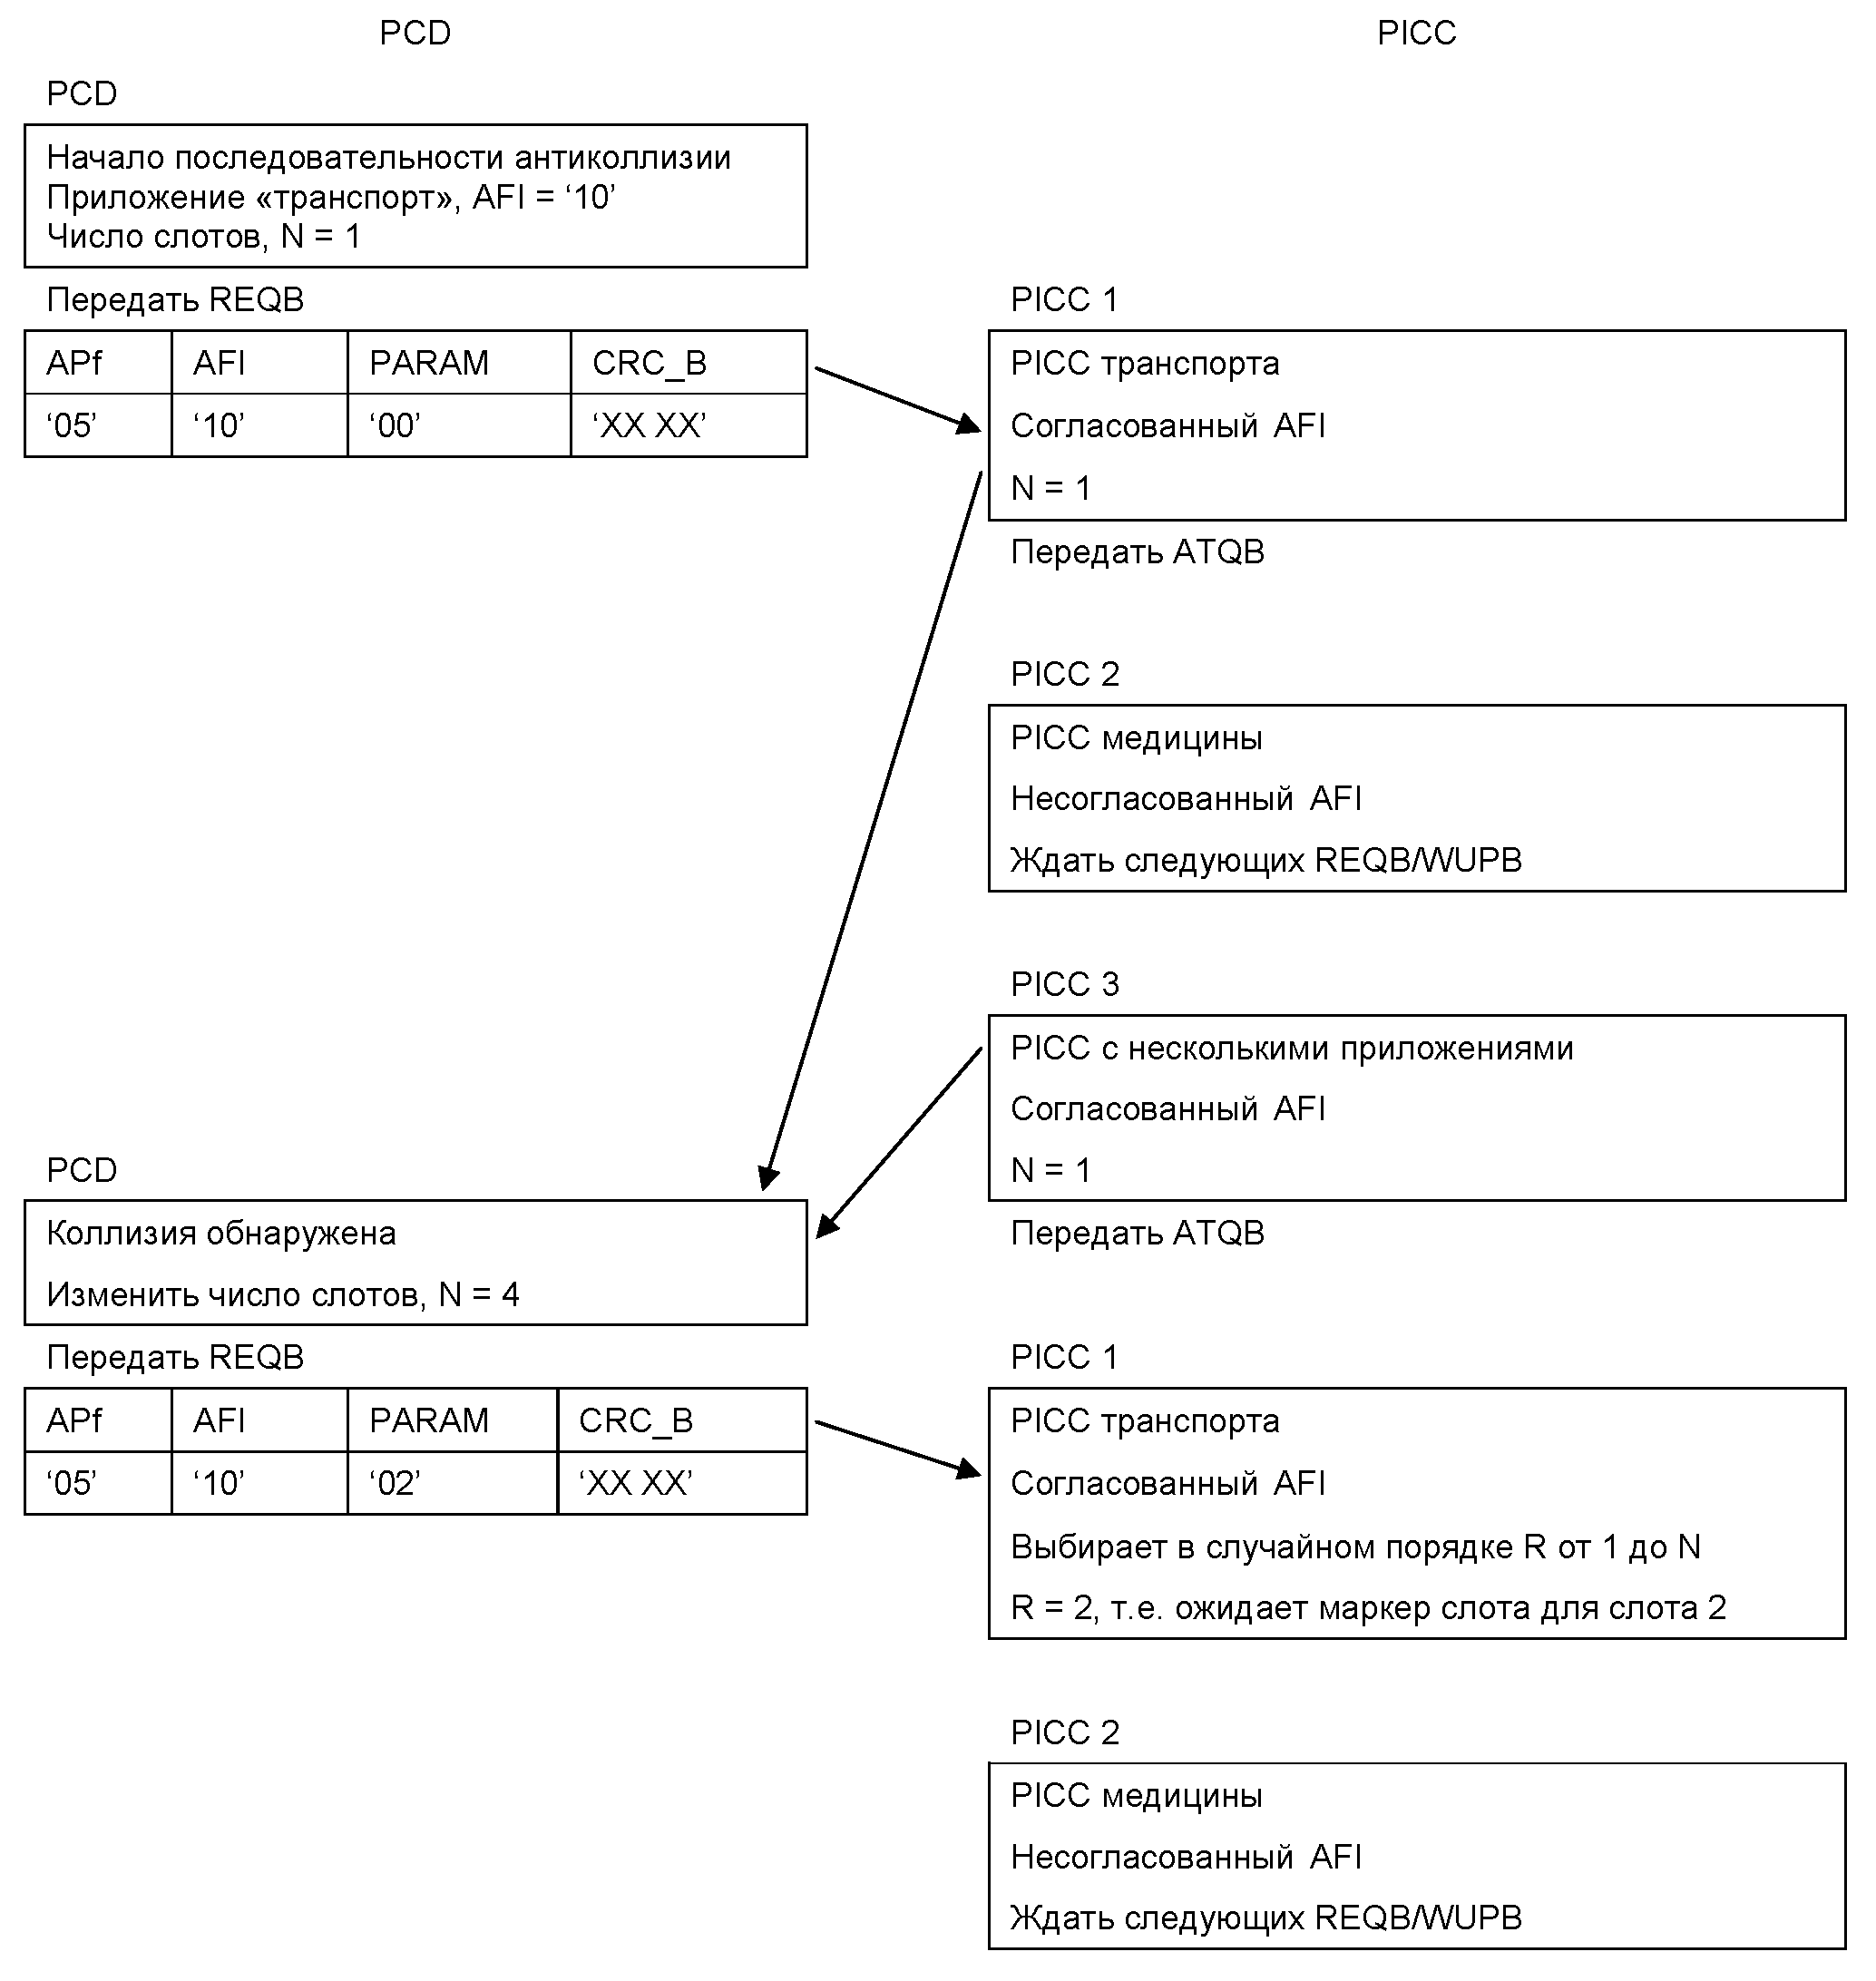
Продолжение
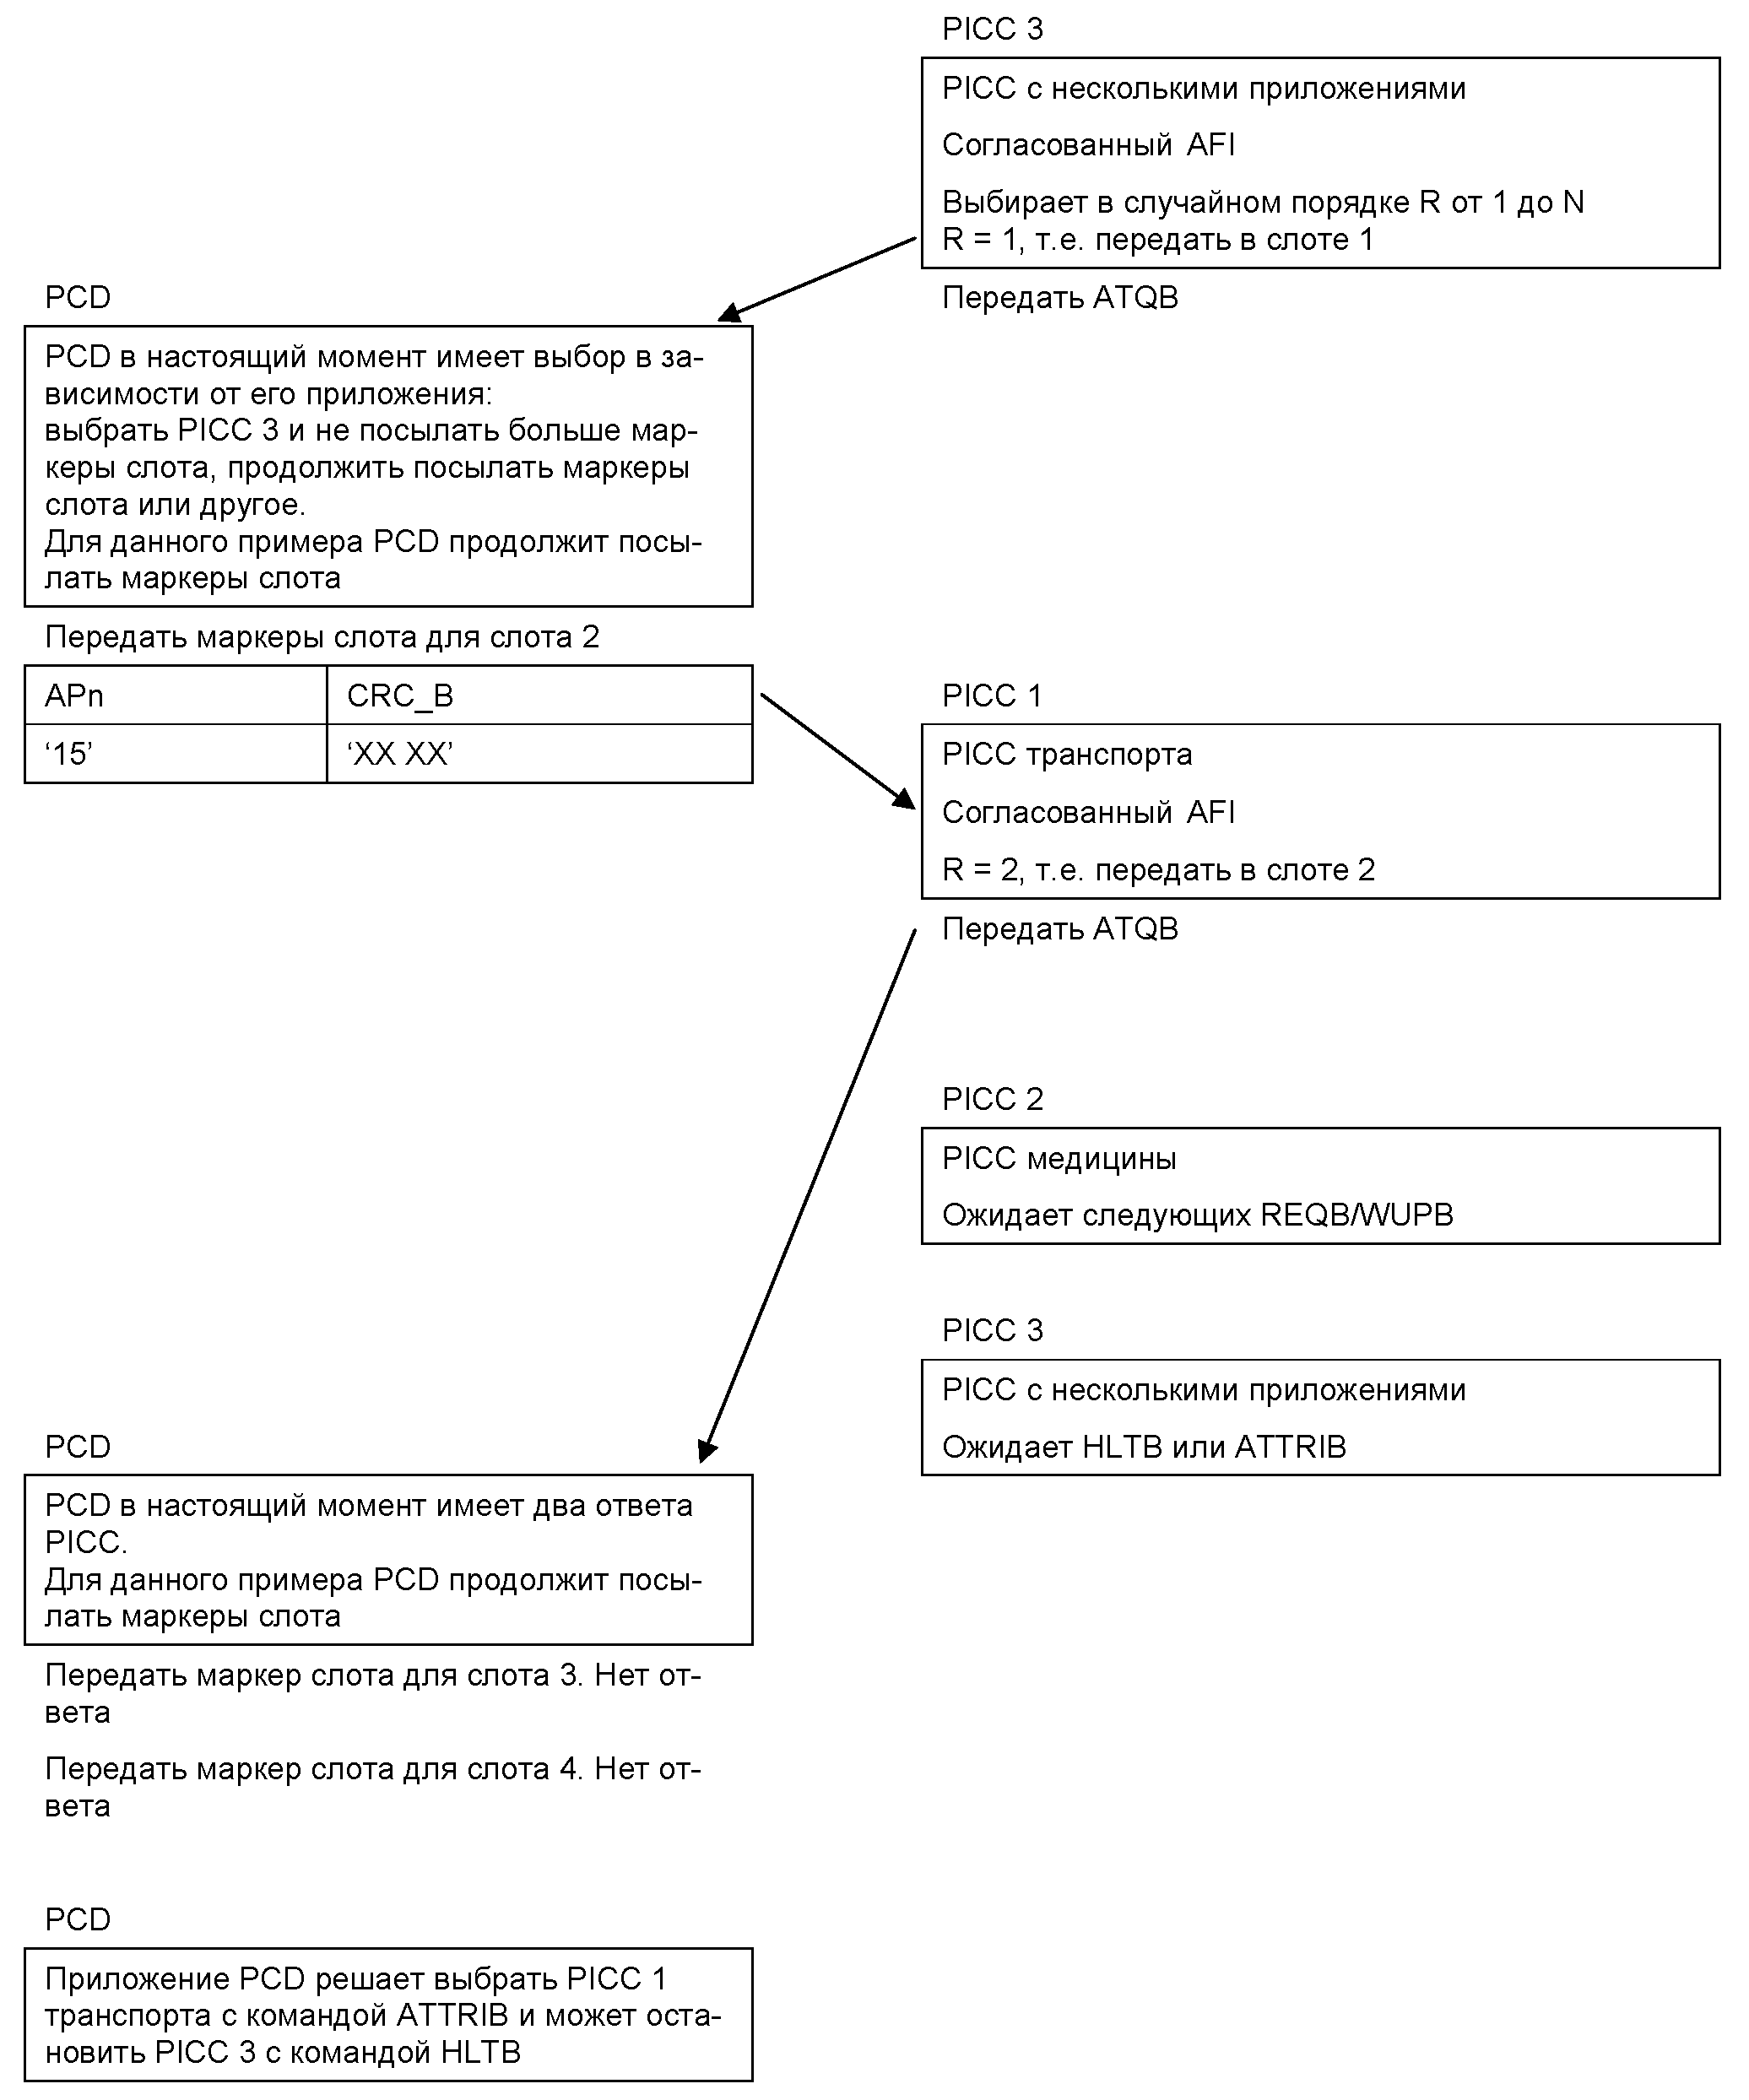
(обязательное) | ||
СКОРОСТИ ПЕРЕДАЧИ 3fc/4, fc, 3fc/2 И 2fc ОТ PCD К PICC | ||
(Приложение E введено Изменением N 1, утв. Приказом Росстандарта от 09.06.2017 N 529-ст) | ||
Значение etu для каждой скорости передачи определено в таблице E.1. Таблица E.1 Etu | ||
Скорость передачи | etu | |
3fc/4 (~ 10,17 Мбит/с) | 4/fc (~ 0,29 мкс) | |
fc (~ 13,56 Мбит/с) | 4/fc (~ 0,29 мкс) | |
3fc/2 (~ 20,34 Мбит/с) | 2/fc (~ 0,15 мкс) | |
2fc (~ 27,12 Мбит/с) | 2/fc (~ 0,15 мкс) | |
E.2. Формат и синхронизация кадра E.2.1. Время задержки кадра Время задержки кадра определяют как промежуток времени между двумя кадрами, передаваемыми в противоположных направлениях. E.2.1.1.1. Время задержки кадра при передаче от PCD к PICC типа A Это время между концом последней фазовой модуляции, передаваемой PCD, и первым фронтом модуляции, передаваемой PICC. FDT - не менее 1116/fc. E.2.1.1.2. Синхронизация до SOF PICC типа B Используют синхронизацию в соответствии с 7.1.6 (с учетом Изм. A2:2012). E.2.1.2. Синхронизация кадра при передаче от PICC к PCD E.2.1.2.1. Время задержки кадра при передаче от PICC к PCD типа A Это время между последней модуляцией, передаваемой PICC, и началом первой фазовой модуляции, передаваемой PCD. Время задержки кадра при передаче от PICC к PCD типа A - не менее 1172/fc. E.2.1.2.2. Синхронизация до начала передачи PCD типа B Это время между концом последнего знака, передаваемого PICC, и началом первой фазовой модуляции, передаваемой PCD. Синхронизация до начала передачи PCD типа B должна соответствовать требованиям 7.1.7. E.2.2. Формат кадра Используют стандартный формат кадра в соответствии с 6.2.3.2.1 (с учетом Изм. A2:2012). Начало и конец передачи - в соответствии с ИСО/МЭК 14443-2:2010/Изм. A5 <*>. Используют формат кадра в соответствии с 7.1.3, принимая во внимание, что кадр должен быть ограничен началом и концом передачи, как определено в ИСО/МЭК 14443-2:2010/Изм. A5 <*>. Используют формат передачи знака в соответствии с 7.1.1, принимая во внимание, что стартовый бит и стоп-бит исключают и разделение знаков не применяют. (Введено дополнительно, Изм. A6:2014). | ||
--------------------------------
(справочное)
СТАНДАРТОВ НАЦИОНАЛЬНЫМ СТАНДАРТАМ РОССИЙСКОЙ ФЕДЕРАЦИИ
Таблица ДА.1
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального стандарта |
ИСО/МЭК 13239 <*> | - | ГОСТ Р ИСО/МЭК 3309-98 "Информационная технология. Передача данных и обмен информацией между системами. Процедуры управления звеном данных верхнего уровня. Структура кадра" |
- | ГОСТ Р ИСО/МЭК 7809-98 "Информационная технология. Передача данных и обмен информацией между системами. Процедуры управления звеном данных верхнего уровня. Классы процедур" | |
- | ГОСТ Р ИСО/МЭК 8885-98 "Информационная технология. Передача данных и обмен информацией между системами. Процедуры управления звеном данных верхнего уровня. Содержимое и формат поля информации кадра "идентификация станции" общего назначения" | |
ИСО/МЭК 7816-4:2005 | IDT | ГОСТ Р ИСО/МЭК 7816-4-2013 "Карты идентификационные. Карты на интегральных схемах. Часть 4. Организация, защита и команды для обмена" |
ИСО/МЭК 7816-6 | IDT | ГОСТ Р ИСО/МЭК 7816-6-2013 "Карты идентификационные. Карты на интегральных схемах. Часть 6. Межотраслевые элементы данных для обмена" |
ИСО/МЭК 14443-2 | IDT | ГОСТ Р ИСО/МЭК 14443-2-2014 "Карты идентификационные. Карты на интегральных схемах бесконтактные. Карты близкого действия. Часть 2. Радиочастотный энергетический и сигнальный интерфейс" |
ИСО/МЭК 14443-4 | IDT | ГОСТ Р ИСО/МЭК 14443-4-2014 "Карты идентификационные. Карты на интегральных схемах бесконтактные. Карты близкого действия. Часть 4. Протокол передачи" |
Примечание. В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: IDT - идентичные стандарты. | ||
[1] | ISO/IEC 7810, Identification cards - Physical characteristics |
[2] | ISO/IEC 10373-6, Identification cards - Test methods - Part 6: Proximity cards |
[3] | ISO/IEC 10536-1 (all parts), Identification cards - Contactless integrated circuit(s) cards |
[4] | ISO/IEC 15693 (all parts), Identification cards - Contactless integrated circuit cards - Vicinity cards |
[5] | ITU V.41, Code-independent error control system |
[6] | ITU V.42, Error-correcting procedures for DCEs using asynchronous-to-synchronous conversion |
[7] | ITU X.25, Interface between Data Terminal Equipment (DTE) and Data Circuit-terminating Equipment (DCE) for terminals operating in the packet mode and connected to public data networks by dedicated circuit |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/31/gost_29601.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|