

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: Стандартинформ, 2019 Примечание к документу Документ утратил силу с 01.09.2023 в связи с изданием Приказа Росстандарта от 20.04.2023 N 255-ст. Взамен введен в действие ГОСТ Р 60.0.0.4-2023. Документ введен в действие с 01.09.2019. Взамен ГОСТ Р ИСО 8373-2014. Название документа "ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения" (утв. и введен в действие Приказом Росстандарта от 14.02.2019 N 31-ст) "ГОСТ Р 60.0.0.4-2019/ИСО 8373:2012. Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Термины и определения"
|

валидация (validation): Подтверждение посредством проверки и предоставления объективного свидетельства того, что конкретные требования, установленные для конкретного применения, выполнены. [ИСО 9000:2005, пункт 3.8.5] |
верификация (verification): Подтверждение посредством проверки и предоставления объективного свидетельства того, что установленные требования выполнены. [ИСО 9000:2005, пункт 3.8.4] |
3.1 привод (привод робота, привод машины) [actuator (robot actuator, machine actuator)]: Силовой механизм, используемый для осуществления движения робота (2.6).
Пример - Двигатель, преобразующий электрическую, гидравлическую или пневматическую энергию для осуществления движения робота.
3.2 рука (робота) (главные степени подвижности) [(robotic) arm (primary axes)]: Совокупность взаимосвязанных звеньев (3.6) и шарниров с силовым приводом манипулятора (2.1), позиционирующих запястье (3.3).
3.3 запястье (робота) (вторичные степени подвижности) [(robotic) wrist (secondary axes)]: Совокупность взаимосвязанных звеньев (3.6) и шарниров с силовым приводом манипулятора (2.1), расположенных между рукой (3.2) и рабочим органом (3.11), которые поддерживают, позиционируют и ориентируют рабочий орган.
3.4 нога (робота) [(robotic) leg]: Состоящий из звеньев (3.6) механизм, оснащенный приводами для поддержки и перемещения мобильного робота (2.13) за счет возвратно-поступательного движения и прерывистого контакта с поверхностью перемещения (7.7).
3.5 конфигурация (configuration): Совокупность значений положения всех шарниров, которая полностью определяет геометрию робота (2.6) в любой момент времени.
3.7 Шарниры
3.7.1 поступательный шарнир (призматический шарнир) [sliding joint (prismatic joint)]: Сборочная единица, расположенная между двумя звеньями (3.6), которая дает возможность одному звену осуществлять линейное перемещение относительно другого.
3.7.2 вращательный шарнир (поворотный шарнир) [rotary joint (revolute joint)]: Сборочная единица, соединяющая два звена (3.6), которая дает возможность одному звену вращаться относительно другого.
3.7.3 цилиндрический шарнир (cylindrical joint): Сборочная единица, расположенная между двумя звеньями (3.6), которая дает возможность одному звену линейно перемещаться и вращаться относительно другого вокруг оси, связанной с линейным перемещением.
3.7.4 сферический шарнир (spherical joint): Сборочная единица, расположенная между двумя звеньями (3.6), которая дает возможность одному звену вращаться относительно другого вокруг неподвижной точки по трем степеням свободы (4.4).
3.8 основание (base): Конструкция, к которой крепится начало первого звена (3.6) манипулятора (2.1).
3.9 установочная поверхность основания (base mounting surface): Поверхность соединения, расположенная между рукой (3.2) и поддерживающей ее конструкцией.
3.10 механический интерфейс (mechanical interface): Монтажная поверхность на конце манипулятора (2.1), к которой крепится рабочий орган (3.11).
Примечание - См. ИСО 9409-1 и ИСО 9409-2.
3.11 рабочий орган (end effector): Устройство, специально разработанное для закрепления на механическом интерфейсе (3.10) с целью обеспечить выполнение задания роботом (2.6).
Пример - Захватное устройство, гайковерт, сварочный пистолет, краскопульт.
3.12 соединительное устройство рабочего органа (end effector coupling device): Фланец или стержень на конце запястья (3.3) и фиксирующие устройства или дополнительные детали, закрепляющие рабочий орган (3.11) на конце запястья.
3.13 система автоматической смены рабочего органа (automatic end effector exchange system): Соединительное устройство, расположенное между механическим интерфейсом (3.10) и рабочим органом (3.11), позволяющее обеспечить автоматическую смену рабочих органов.
Примечание - См. ИСО 11593.
3.14 захватное устройство (gripper): Рабочий орган (3.11), сконструированный для захватывания и удержания объектов.
3.15 Типы механической конструкции робота
3.15.1 робот с прямоугольной системой координат (робот с декартовой системой координат) [rectangular robot (Cartesian robot)]: Робот (2.6), рука (3.2) которого имеет три поступательных шарнира (3.7.1), оси которых образуют декартову систему координат.
Пример - Портальный робот (см. рисунок А.1).
3.15.2 робот с цилиндрической системой координат (cylindrical robot): Робот (2.6), рука (3.2) которого имеет по меньшей мере один вращательный шарнир (3.7.2) и по меньшей мере один поступательный шарнир (3.7.1), оси которых образуют цилиндрическую систему координат.
Примечание - См. рисунок А.2.
3.15.3 робот с полярной системой координат (polar robot): Робот (2.6), рука (3.2) которого имеет два вращательных шарнира (3.7.2) и один поступательный шарнир (3.7.1), оси которых образуют полярную систему координат.
Примечание - См. рисунок А.3.
3.15.4 робот маятникового типа (pendular robot): Робот с полярной системой координат (3.15.3), механическая конструкция которого включает универсальный шарнир, вращающий подсборку.
Примечание - См. рисунок А.4.
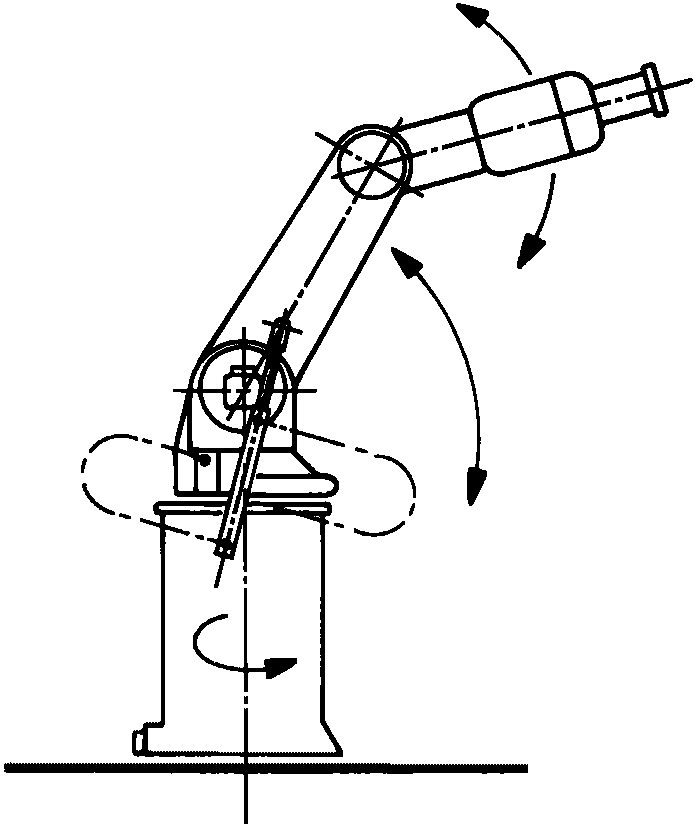
3.15.5 шарнирный робот (articulated robot): Робот (2.6), рука (3.2) которого имеет три или более вращательных шарнира (3.7.2).
Примечание - См. рисунок А.5.
3.15.6 робот SCARA (SCARA robot): Робот (2.6), который имеет два параллельных вращательных шарнира (3.7.2) для обеспечения податливости (5.3.9) в выбранной плоскости.
Примечание - Акроним SCARA происходит от Selectively Compliant Arm for Robotic Assembly (селективно податливая рука для роботизированной сборки).
3.15.7 робот позвоночного типа (spine robot) <1>: Робот (2.6), рука (3.2) которого имеет два или более сферических шарнира (3.7.4).
--------------------------------
3.15.8 робот с параллельной структурой (робот с параллельными звеньями) [parallel robot (parallel link robot)]: Робот (2.6), руки (3.2) которого имеют звенья (3.6), образующие структуры с замкнутым кинематическим контуром.
Пример - Платформа Стюарта.
3.16 Типы механической конструкции мобильного робота
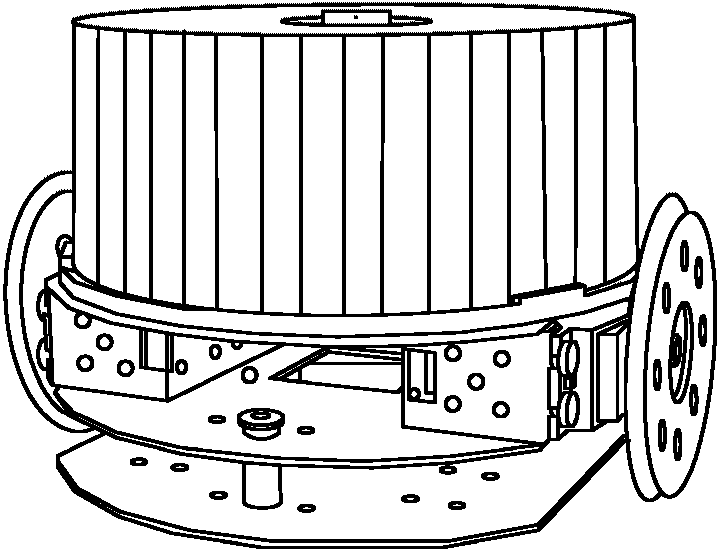
3.16.1 колесный робот (wheeled robot): Мобильный робот (2.13), перемещающийся с помощью колес.
Примечание - См. рисунок А.6.
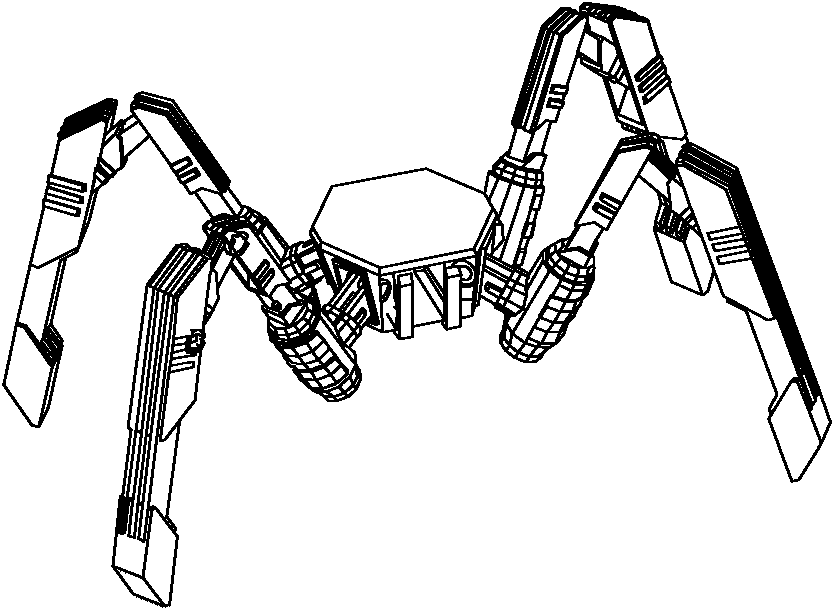
3.16.2 шагающий робот (legged robot): Мобильный робот (2.13), перемещающийся на одной или нескольких ногах (3.4).
Примечание - См. рисунок А.7.
Примечание - См. рисунок А.8.
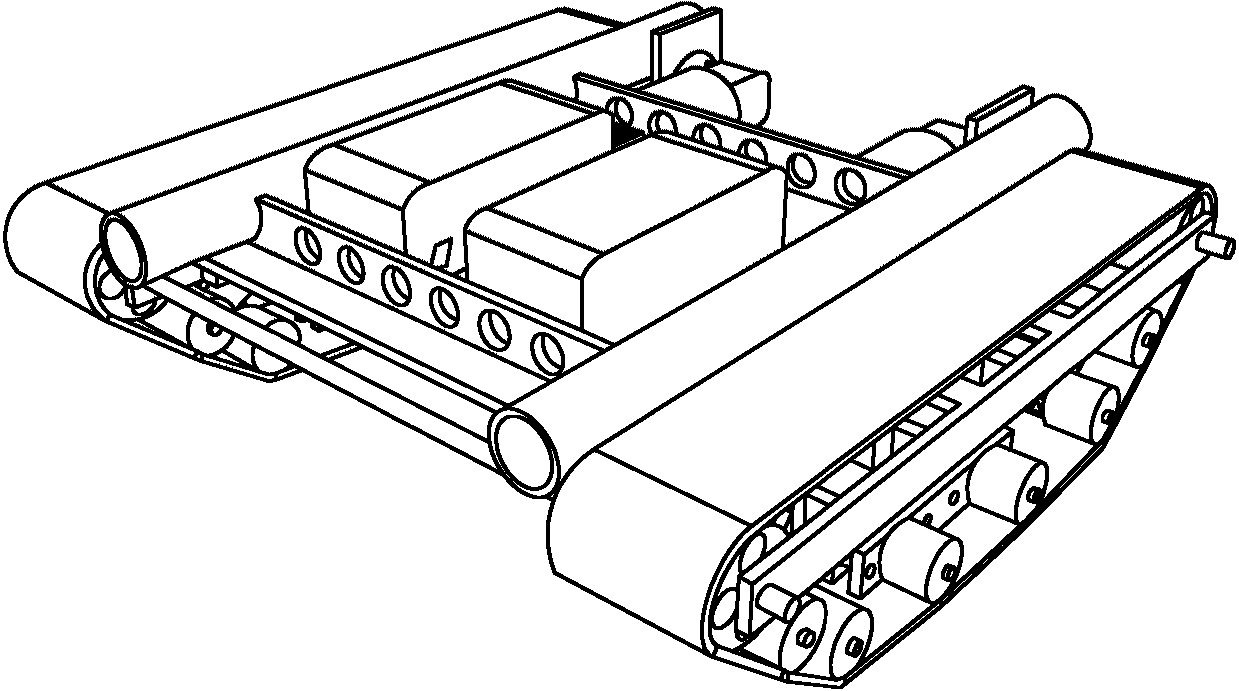
3.16.4 гусеничный робот (робот на гусеничном ходу) [crawler robot (tracked robot)]: Мобильный робот (2.13), перемещающийся на гусеницах.
Примечание - См. рисунок А.9.
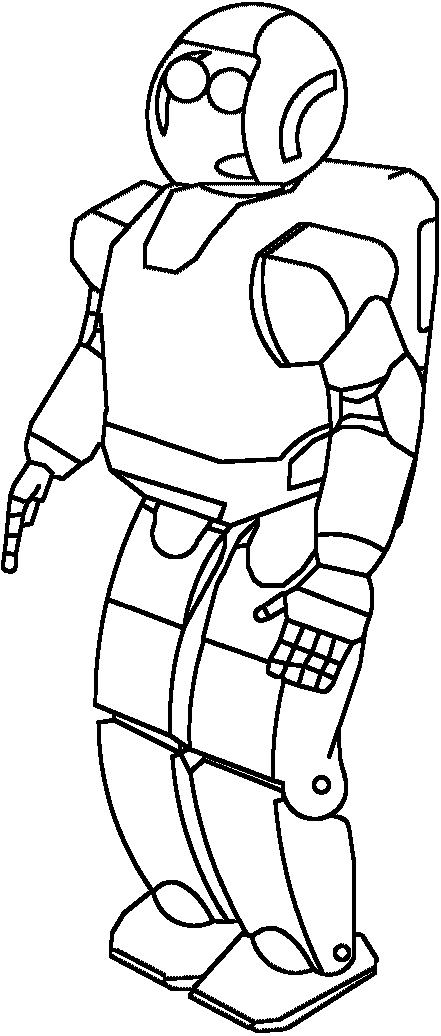
3.17 гуманоидный робот (humanoid robot): Робот (2.6) с телом, головой и конечностями, выглядящий и перемещающийся подобно человеку.
3.18 мобильная платформа (mobile platform): Совокупность всех компонентов мобильного робота (2.13), обеспечивающих его передвижение.
Примечание 1 - Мобильная платформа может включать шасси, которое может быть использовано для поддержки нагрузки (6.2.1).
Примечание 2 - Из-за возможной путаницы с термином "основание" (3.8) не рекомендуется использовать термин "мобильное основание" для обозначения мобильной платформы.
3.19 всенаправленный мобильный механизм (omni-directional mobile mechanism): Колесный механизм, обеспечивающий перемещение мобильного робота (2.13) в любом направлении.
3.20 автоматическая самоходная тележка; АСТ (automated guided vehicle; AGV) <1>: Мобильная платформа (3.18), следующая по предварительно заданному маршруту (4.5.4), обозначенному маркерами или внешними командами управления (обычно на предприятии).
--------------------------------
Примечание - Международные стандарты по АСТ разрабатывают в Техническом комитете ИСО/ТК 110 "Внутризаводской транспорт".
4.1 прямая кинематическая задача (forward kinematics): Математическое определение взаимосвязи между системами координат двух частей механического сочленения на основе значений положения шарниров данного сочленения.
Примечание - Для манипулятора (2.1) это обычно определение взаимосвязи между системой координат инструмента (4.7.5) и системой координат основания (4.7.2).
4.2 обратная кинематическая задача (inverse kinematics): Математическое определение значений положения шарниров механического сочленения на основе взаимосвязи между системами координат двух частей данного сочленения.
Примечание - Для манипулятора (2.1) обратная кинематическая задача обычно представляет взаимосвязь между системой координат инструмента (4.7.5) и системой координат основания (4.7.2), которая используется для определения значений положения шарниров.
4.3 степень подвижности (axis): Параметр, используемый для задания поступательного или вращательного движения робота (2.6).
Примечание - Термин "степень подвижности" также используется в значении "механический шарнир робота".
4.4 степень свободы (degree of freedom; DOF): Одна из переменных (максимальное число которых равно шести), необходимых для определения движения тела в пространстве.
Примечание - Из-за возможной путаницы со степенями подвижности (4.3) не рекомендуется использовать термин "степень свободы" для описания движения робота.
Примечание 1 - Под пространственным расположением манипулятора (2.1) обычно понимают позицию и ориентацию рабочего органа (3.11) или механического интерфейса (3.10).
Примечание 2 - Пространственное расположение мобильного робота (2.13) может включать совокупность пространственных расположений мобильной платформы (3.18) и любого манипулятора, установленного на мобильной платформе, относительно глобальной системы координат (4.7.1).
4.5.1 заданное пространственное расположение (запрограммированное пространственное расположение) [command pose (programmed pose)]: Пространственное расположение (4.5), заданное программой выполнения задания (5.1.1).
4.5.2 фактическое пространственное расположение (attained pose): Пространственное расположение (4.5), достигнутое роботом (2.6) при отработке заданного пространственного расположения (4.5.1).
4.5.3 начальное пространственное расположение (alignment pose): Заданное пространственное расположение (4.5.1), используемое для создания геометрического начала отсчета для робота (2.6).
4.5.4 маршрут (path): Упорядоченное множество пространственных расположений (4.5).
4.6 траектория (trajectory): Маршрут (4.5.4) с привязкой ко времени.
4.7 Системы координат
Примечание - См. ИСО 9787.
4.7.1 глобальная система координат (world coordinate system): Стационарная система координат, привязанная к земле, которая не зависит от движения робота (2.6).
4.7.2 система координат основания (base coordinate system) <1>: Система координат, привязанная к установочной поверхности основания (3.9).
--------------------------------
4.7.3 система координат механического интерфейса (mechanical interface coordinate system): Система координат, привязанная к механическому интерфейсу (3.10).
4.7.4 система координат шарниров (joint coordinate system) <2>: Система координат, привязанная к степеням подвижности (4.3) шарниров, в которой координаты положения шарниров определены относительно координат положения предыдущего шарнира или относительно какой-либо другой системы координат.
--------------------------------
4.7.5 система координат инструмента; СКИ (tool coordinate system; TCS): Система координат, привязанная к инструменту или к рабочему органу (3.11), установленному на механическом интерфейсе (3.10).
4.7.6 система координат мобильной платформы (mobile platform coordinate system): Система координат, привязанная к одному из фиксированных компонентов мобильной платформы (3.18).
Примечание - У типичной системы координат мобильного робота (2.13) ось X направлена вперед, ось Z - вверх, а ось Y направлена в соответствии с правилом правой руки.
4.8 Пространства
4.8.1 максимальное пространство (maximum space): Пространство, которое может быть охвачено подвижными частями робота (2.6), указанными изготовителем, совместно с пространством, которое может быть охвачено рабочим органом (3.11) и находящейся в нем деталью.
Примечание - Для мобильной платформы (3.18) данное пространство может рассматриваться как все пространство, которое теоретически может быть достигнуто при ее перемещении.
4.8.2 ограниченное пространство (restricted space): Часть максимального пространства (4.8.1), заданная ограничивающими устройствами (5.15), устанавливающими границы, которые не могут быть нарушены.
Примечание - Для мобильной платформы (3.18) данное пространство может быть ограничено специальными маркерами на полах или стенах либо с помощью программных ограничений, заданных во внутренней карте.
4.8.3 операционное пространство (оперативное пространство) [operational space (operating space)]: Часть ограниченного пространства (4.8.2), которая фактически используется при выполнении всех движений, задаваемых программой выполнения задания (5.1.1).
4.8.4 рабочее пространство (working space): Пространство, которое может быть охвачено базисной точкой запястья (4.10), расширенное диапазоном вращения или линейного перемещения каждого шарнира в запястье (3.3).
Примечание - Рабочее пространство меньше пространства, которое может быть охвачено всеми подвижными частями манипулятора (2.1).
4.8.5 защищенное пространство (safeguarded space): Пространство, определяемое защитными устройствами, установленными по его периметру.
4.8.6 совместное рабочее пространство (collaborative space): Рабочее пространство внутри защищенного пространства (4.8.5), в котором робот (2.6) и человек могут выполнять задания одновременно во время производственной деятельности.
Примечание - Данное определение в настоящее время применимо только к промышленным роботам (2.9).
4.9 центральная точка инструмента; ЦТИ (tool centre point; TCP): Точка, определенная для конкретного технологического применения относительно системы координат механического интерфейса (4.7.3).
4.10 базисная точка запястья (центральная точка запястья, начало координат запястья) [wrist reference point (wrist centre point, wrist origin)]: Точка пересечения двух самых внутренних вторичных степеней подвижности (3.3) [т.е. расположенных наиболее близко к главным степеням подвижности (3.2)] либо, если такого пересечения нет, то заданная точка на самой внутренней вторичной степени подвижности.
4.11 начало координат мобильной платформы (базисная точка мобильной платформы) [mobile platform origin (mobile platform reference point)]: Точка начала координат в системе координат мобильной платформы (4.7.6).
4.12 преобразование координат (coordinate transformation): Процесс перевода координат пространственного расположения (4.5) из одной системы координат в другую.
Примечание - Математически в сингулярной конфигурации (3.5) скорость шарнира в пространстве шарниров может достигать бесконечности для того, чтобы обеспечить скорость, заданную в декартовой системе координат. В реальном случае движения, заданные в декартовом пространстве и проходящие вблизи точек сингулярности, могут вызывать высокие скорости шарниров. Такие высокие скорости могут оказаться неожиданными для оператора (2.17).
5.1 Программы
5.1.1 программа выполнения задания (task program): Совокупность команд, определяющих движения и выполнение других функций, которые формируют конкретное задание для робота (2.6) или робототехнического комплекса (2.14).
Примечание 1 - Данный тип программы обычно создается после установки робота и может модифицироваться под определенные условия обученным специалистом.
Примечание 2 - Задание определяет конкретные действия в рамках области применения, под которой понимается обобщенное поле деятельности.
5.1.2 управляющая программа (control program): Встроенная совокупность команд управления, определяющая возможности, действия и реакции робота (2.6) или робототехнического комплекса (2.14).
Примечание - Данный тип программы обычно создается до установки (2.20) и впоследствии может модифицироваться изготовителем.
5.2.1 программирование (выполнения задания) [(task) programming]: Действие по подготовке программы выполнения задания (5.1.1).
5.2.2 программирование ручным вводом данных (manual data input programming): Создание программы и ее ввод непосредственно в систему управления (2.7) с помощью переключателей, коммутационных панелей или клавишных панелей.
5.2.3 программирование обучением (teach programming): Программирование, осуществляемое с помощью проведения вручную рабочего органа (3.11) робота, либо проведения вручную механического моделирующего устройства, либо с использованием пульта обучения (5.8) с целью перемещения робота (2.6) по последовательности заданных пространственных расположений.
5.2.4 автономное программирование (off-line programming): Способ программирования, при котором программа выполнения задания (5.1.1) подготавливается на устройствах, отдельных от робота (2.6), для последующего ее ввода в систему управления роботом.
5.2.5 целенаправленное программирование (goal-directed programming): Способ программирования, при котором определяется задание, которое должно быть выполнено, но не задается маршрут (4.5.4) перемещения робота (2.6).
5.3 Управление
5.3.1 позиционное управление; PTP-управление (pose-to-pose control; PTP control): Режим управления, при котором пользователь может устанавливать перемещения робота (2.6) только с помощью заданных пространственных расположений (4.5.1) без определения маршрута (4.5.4) перемещения между этими пространственными расположениями (4.5).
5.3.2 контурное управление; CP-управление (continuous path control; CP control): Режим управления, при котором пользователь может устанавливать маршрут (4.5.4) перемещения робота (2.6) между заданными пространственными расположениями (4.5.1).
5.3.3 траекторное управление (trajectory control): Контурное управление (5.3.2) с запрограммированным значением скоростей перемещения.
5.3.4 копирующее управление (master-slave control): Режим управления, при котором движение первичного (задающего) устройства воспроизводится вторичными (ведомыми) устройствами.
Примечание - Копирующее управление обычно используется при телеуправлении (5.10).
5.3.5 сенсорное управление (sensory control): Режим управления, при котором движение или усилие робота (2.6) регулируется выходными сигналами от экстероцептивных датчиков (7.11.2).
5.3.6 адаптивное управление (adaptive control): Режим управления, при котором параметры системы управления настраиваются в зависимости от условий, выявляемых в процессе выполнения задания.
5.3.7 управление с самообучением (learning control): Режим управления, при котором опыт, накопленный на предыдущих циклах (6.22), автоматически используется для изменения параметров и/или алгоритмов управления.
5.3.8 планирование движения (motion planning): Процесс, при котором программа управления роботом (2.6) определяет, как управлять шарнирами механической конструкции в промежутках между заданными пространственными расположениями (4.5.1), запрограммированными пользователем, в соответствии с выбранным типом интерполяции.
5.3.9 податливость (compliance): Гибкое поведение робота (2.6) или связанного с ним инструмента в ответ на воздействующие на него внешние силы.
Примечание - Если поведение робота не зависит от сенсорной обратной связи, то такая податливость называется пассивной, в противном случае такая податливость называется активной.
5.3.10 рабочий режим (эксплуатационный режим) [operating mode (operational mode)]: Состояние системы управления (2.7) роботом, при котором робот способен выполнять задания по своему функциональному назначению.
5.3.10.1 автоматический режим (automatic mode): Рабочий режим (5.3.10), при котором система управления (2.7) роботом работает в соответствии с программой выполнения задания (5.1.1) без вмешательства человека.
5.3.10.2 ручной режим (manual mode): Рабочий режим (5.3.10), при котором робот (2.6) управляется оператором (2.17) с помощью, например, кнопок или джойстика (5.9) и который исключает автоматическую работу.
5.4 сервоуправление (servo-control): Процесс, при котором система управления (2.7) роботом управляет приводами робота с целью совмещения фактического пространственного расположения (4.5.2) с заданным пространственным расположением (4.5.1).
5.5 автоматическая работа (automatic operation): Состояние, при котором робот (2.6) исполняет заданную для него программу выполнения задания (5.1.1) без вмешательства человека.
5.6 точка останова (stop-point): Заданное пространственное расположение (4.5.1) (обученное или запрограммированное), к которому должны подойти степени подвижности (4.3) робота (2.6) с нулевым значением скорости и без отклонения по позиции и ориентации.
5.7 пролетная точка (промежуточная точка) [fly-by point (via point)]: Заданное пространственное расположение (4.5.1) (обученное или запрограммированное), к которому подошли степени подвижности (4.3) робота (2.6) с некоторым отклонением, величина которого зависит от общего профиля скорости степеней подвижности при подходе к данному пространственному расположению (4.5) и заданного критерия прохождения (скорость, отклонение по позиции).
5.8 пульт (обучения) [(teach) pendant]: Переносное устройство, связанное с системой управления (2.7), с помощью которого робот (2.6) может программироваться или перемещаться.
5.9 джойстик (joystick): Устройство ручного управления, изменяемые положения и ориентации которого или прилагаемые к нему усилия измеряются и используются для формирования команд для системы управления (2.7) роботом (2.6).
5.10 телеуправление (teleoperation): Управление в реальном времени движением робота (2.6) или робототехнического устройства (2.8), осуществляемое оператором из удаленного места (дистанционно) с использованием телевизионного канала обратной связи.
Пример - Робототехнические операции по обезвреживанию бомб, сборке космической станции, подводным исследованиям и хирургические операции.
5.11 работа в режиме воспроизведения (playback operation): Работа робота (2.6), при которой он воспроизводит программу выполнения задания (5.1.1), которая введена с помощью программирования обучением (5.2.3).
5.12 пользовательский интерфейс (user interface): Средства для обмена информацией и действиями между человеком и роботом (2.6) во время взаимодействия человек - робот (2.29).
Пример - Микрофон, громкоговоритель, графический пользовательский интерфейс, джойстики, тактильные устройства.
5.13 язык программирования робота (robot language): Язык программирования, используемый для описания программы выполнения задания (5.1.1).
5.14 одновременное движение (simultaneous motion): Движение двух или более роботов (2.6) в одно время под управлением единого центра управления, которое может быть скоординировано или синхронизировано с помощью общей математической корреляции.
Примечание 1 - Примером единого центра управления является пульт обучения (5.8).
Примечание 2 - Координация может быть реализована в форме копирующего управления.
5.15 ограничивающее устройство (limiting device): Устройство, ограничивающее максимальное пространство (4.8.1), останавливая или вызывая остановку движения робота (2.6).
5.16 верификация программы (program verification): Исполнение программы выполнения задания (5.1.1) с целью устранения возможных ошибок, подтверждения правильности маршрута (4.5.4) робота и показателей процесса исполнения.
Примечание - Верификация программы может включать отработку всего маршрута прохождения центральной точки инструмента (4.9) при исполнении программы выполнения задания или некоторого сегмента данного маршрута. Команды могут выполняться по одной или непрерывной последовательностью. Верификация программы используется в новых прикладных задачах и при точной настройке или редактировании существующих задач.
5.17 защитный останов (protective stop): Вид прерывания работы, позволяющий приостановить движение в целях безопасности с сохранением логики выполнения программы для обеспечения возможности перезапуска.
5.18 соответствующий уровню безопасности (safety-rated): Характеризующийся наличием установленной функции безопасности с заданными характеристиками, относящимися к обеспечению безопасности.
Пример - Сниженная скорость, соответствующая уровню безопасности, контролируемая скорость, соответствующая уровню безопасности, выходной сигнал, соответствующий уровню безопасности.
5.19 единая точка управления (single point of control): Режим управления роботом (2.6), при котором инициализация движения робота возможна только из одного источника управления и не может быть отменена из другого источника.
5.20 управление на сниженной скорости (управление на медленной скорости) [reduced speed control (slow speed control)]: Режим управления движением робота (2.6), при котором скорость не превышает 250 мм/с.
Примечание 1 - Сниженная скорость предназначена для того, чтобы у людей было достаточно времени, чтобы уйти от опасного движения или остановить робота.
Примечание 2 - Данное определение в настоящее время относится только к промышленным роботам (2.9).
6.1 нормальные условия эксплуатации (normal operating conditions): Диапазон условий внешней среды и других параметров, которые могут влиять на технические характеристики робота (2.6) (например, нестабильность источника электропитания, электромагнитные поля), в рамках которого поддерживаются технические характеристики робота (2.6), указанные изготовителем.
Примечание - К условиям внешней среды относятся температура и влажность.
6.2 Нагрузки
6.2.1 нагрузка (load): Силы и/или моменты, воздействующие на механический интерфейс (3.10) или мобильную платформу (3.18), которые могут быть приложены по разным направлениям движения при заданных значениях скорости и ускорения.
Примечание - Нагрузка является функцией массы, момента инерции, а также статических и динамических сил, воздействующих на робота (2.6).
6.2.2 номинальная нагрузка (rated load): Максимальная нагрузка (6.2.1), которая может быть приложена к механическому интерфейсу (3.10) или мобильной платформе (3.18) при нормальных условиях эксплуатации (6.1) без ухудшения технических характеристик.
Примечание - Номинальная нагрузка, где это применимо, включает инерционное влияние рабочего органа (3.11), вспомогательного оборудования и перемещаемой детали.
6.2.3 предельная нагрузка (limiting load): Максимальная нагрузка (6.2.1), указанная изготовителем, которая может быть приложена к механическому интерфейсу (3.10) или мобильной платформе (3.18) без причинения какого-либо повреждения или отказа механизма робота (2.6) при регламентированных условиях эксплуатации.
6.2.4 дополнительная нагрузка (дополнительная масса) [additional load (additional mass)]: Нагрузка (6.2.1), которую может выдерживать робот (2.6) в дополнение к номинальной нагрузке (6.2.2), но которая приложена не к механическому интерфейсу (3.10), а к какому-либо другому месту на манипуляторе (2.1), как правило, к руке (3.2).
6.2.5 максимальная сила [осевая нагрузка] (maximum force, maximum thrust): Сила [осевая нагрузка], исключая какое-либо инерционное влияние, которая может быть постоянно приложена к механическому интерфейсу (3.10) или мобильной платформе (3.18) без причинения какого-либо долговременного повреждения механизму робота (2.6).
6.2.6 максимальный момент [изгибающий момент] (maximum moment, maximum torque): Момент [изгибающий момент], исключая какое-либо инерционное влияние, который может быть постоянно приложен к механическому интерфейсу (3.10) или мобильной платформе (3.18) без причинения какого-либо долговременного повреждения механизму робота (2.6).
6.3 Скорость
6.3.1 скорость отдельного шарнира (скорость отдельной степени подвижности) [individual joint velocity (individual axis velocity)]: Скорость заданной точки в результате движения одного отдельного шарнира.
6.3.2 скорость перемещения по маршруту (path velocity): Изменение позиции за единицу времени вдоль маршрута (4.5.4).
Примечание - См. пространственное расположение (4.5).
6.4 Ускорение
6.4.1 ускорение отдельного шарнира (ускорение отдельной степени подвижности) [individual joint acceleration (individual axis acceleration)]: Ускорение заданной точки в результате движения одного отдельного шарнира.
6.4.2 ускорение перемещения по маршруту (path acceleration): Изменение скорости за единицу времени вдоль маршрута (4.5.4).
6.5 точность отработки пространственного расположения (при одностороннем подходе) [(unidirectional) pose accuracy]: Разница между заданным пространственным расположением (4.5.1) и средним значением фактических пространственных расположений (4.5.2) при подходе к заданному пространственному расположению с одного и того же направления.
6.6 повторяемость отработки пространственного расположения (при одностороннем подходе) [(unidirectional) pose repeatability]: Расхождение между фактическими пространственными расположениями (4.5.2) при повторяющемся подходе к одному заданному пространственному расположению (4.5.1) с одного и того же направления.
6.7 изменение точности отработки пространственного расположения при подходе с разных сторон (multidirectional pose accuracy variation): Максимальное расстояние между средними значениями фактических пространственных расположений (4.5.2), полученными при подходе к одному заданному пространственному расположению (4.5.1) несколько раз с трех взаимно перпендикулярных направлений.
6.8 точность отработки расстояния (distance accuracy): Разница между заданным расстоянием и средним значением фактических расстояний.
6.9 повторяемость отработки расстояния (distance repeatability): Расхождение между фактическими расстояниями при многократной отработке заданного расстояния в одном и том же направлении.
6.10 время стабилизации пространственного расположения (pose stabilization time): Время между моментом, когда робот (2.6) выдает сигнал "в позиции", и моментом, когда затухающее колебательное движение или затухающее движение механического интерфейса (3.10) или мобильной платформы (3.18) оказывается в заданных пределах.
6.11 перерегулирование по пространственному расположению (pose overshoot): Максимальное расстояние между конечным пространственным расположением заданного маршрута (4.5.4) и фактическим пространственным расположением (4.5.2), в котором робот (2.6) выдал сигнал "в позиции".
6.12 дрейф точности отработки пространственного расположения (drift of pose accuracy): Изменение точности отработки пространственного расположения (6.5) за заданное время.
6.13 дрейф повторяемости отработки пространственного расположения (drift of pose repeatability): Изменение повторяемости отработки пространственного расположения (6.6) за заданное время.
6.14 точность отработки маршрута (path accuracy): Разница между заданным маршрутом (4.5.4) и средним значением фактически пройденных маршрутов.
6.15 повторяемость отработки маршрута (path repeatability): Расхождение между несколькими фактическими маршрутами (4.5.4) при перемещении по одному заданному маршруту.
6.16 точность скорости перемещения по маршруту (path velocity accuracy): Разница между заданной скоростью перемещения по маршруту (6.3.2) и средним значением фактической скорости перемещения по маршруту при движении по заданному маршруту.
6.17 повторяемость скорости перемещения по маршруту (path velocity repeatability): Расхождение между фактическими скоростями для заданной скорости перемещения по маршруту (6.3.2).
6.18 флуктуация скорости перемещения по маршруту (path velocity fluctuation): Разница между минимальной и максимальной скоростями при перемещении по заданному маршруту (4.5.4) с заданной скоростью.
6.19 минимальное время позиционирования (minimum posing time): Минимальное время, прошедшее между выходом из стационарного состояния и приходом в новое стационарное состояние механического интерфейса (3.10) или мобильной платформы (3.18) при перемещении на заранее заданное расстояние (включая время стабилизации).
6.20 статическая податливость (static compliance): Максимальное смещение механического интерфейса (3.10) при приложении к нему единицы нагрузки (6.2.1).
6.21 разрешение (resolution): Минимальное единичное перемещение, которое может быть отработано приводом степени подвижности (4.3) или шарнира робота (2.6).
6.22 цикл (cycle): Одноразовое исполнение программы выполнения задания (5.1.1).
Примечание - Некоторые программы выполнения задания могут не быть циклическими.
6.23 время цикла (cycle time): Время, необходимое для выполнения цикла (6.22).
6.24 стандартный цикл (standard cycle): Последовательность движений робота (2.6) во время выполнения типового задания (рассматриваемого как эталон) при заданных условиях.
7.1 карта внешней среды (модель внешней среды) [environment map (environment model)]: Карта или модель, описывающая внешнюю среду и ее характерные особенности.
Пример - Карта с координатной сеткой, геометрическая карта, топологическая карта, семантическая карта.
7.2 локализация (localization): Определение пространственного расположения (4.5) мобильного робота (2.13) или его идентификация на карте внешней среды (7.1).
7.3 наземный ориентир (landmark): Искусственный или естественный объект, идентифицируемый на карте внешней среды (7.1) и используемый для локализации (7.2) мобильного робота (2.13).
7.4 препятствие (obstacle): Статический или движущийся объект или особенность (на земле, стене или потолке), препятствующая намеченному движению.
Примечание - К наземным препятствиям относятся ступени, ямы, неровная поверхность и т.д.
7.5 картографирование (построение карты, создание карты) [mapping (map building, map generation)]: Формирование карты внешней среды (7.1) для описания внешней среды с ее геометрическими и выявляемыми характеристиками, наземными ориентирами (7.3) и препятствиями (7.4).
7.6 навигация (navigation): Определение и контроль направления перемещения, установленного на основе локализации (7.2) и карты внешней среды (7.1).
Примечание - Навигация может включать планирование маршрута (4.5.4) для перемещения от точки к точке и полный обзор рабочей области.
7.7 поверхность перемещения (travel surface): Поверхность, по которой перемещается мобильный робот (2.13).
7.8 счисление пути (dead reckoning): Метод вычисления пространственного расположения (4.5) мобильного робота (2.13) с использованием только внутренних измерений, начиная с известного исходного пространственного расположения (4.5).
7.9 комплексирование датчиков (sensor fusion): Процесс получения обобщенной и улучшенной информации с помощью интеграции информации от нескольких датчиков.
7.10 планирование выполнения задания (task planning): Процесс решения подлежащей выполнению задачи путем разработки соответствующей процедуры, состоящей из подзадач и движений.
Примечание - Планирование выполнения задания может быть автономным и разрабатываемым пользователем.
7.11 датчик робота (robot sensor): Измерительный преобразователь, предназначенный для получения внутренней и внешней информации о состоянии робота и окружающей среды для управления роботом (2.6).
7.11.1 проприоцептивный датчик (датчик внутреннего состояния) [proprioceptive sensor (internal state sensor)]: Датчик робота (7.11), предназначенный для измерения внутреннего состояния (состояний) робота (2.6).
Пример - Кодовый датчик положения, потенциометр, тахогенератор, инерциальный датчик, такой как акселерометр и гироскоп.
7.11.2 экстероцептивный датчик (датчик внешнего состояния) [exteroceptive sensor (external state sensor)]: Датчик робота (7.11), предназначенный для измерения состояний внешней среды робота (2.6) или взаимодействия робота со своей внешней средой.
Пример - Глобальная система позиционирования, датчик изображения, датчик расстояния, датчик усилия, тактильный датчик, акустический датчик.
(справочное)
ПРИМЕРЫ ТИПОВ МЕХАНИЧЕСКИХ КОНСТРУКЦИЙ
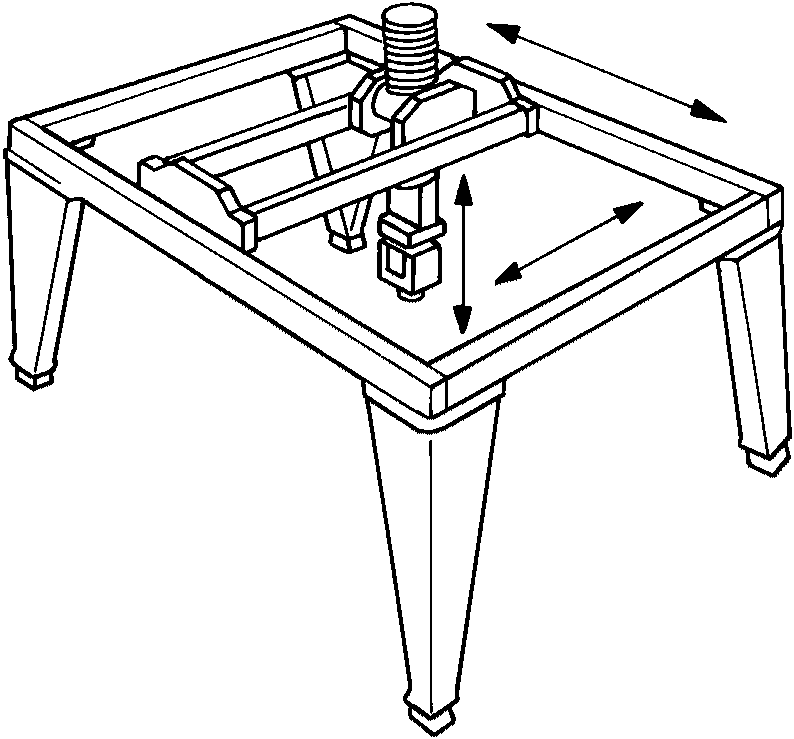
координат: портальный робот
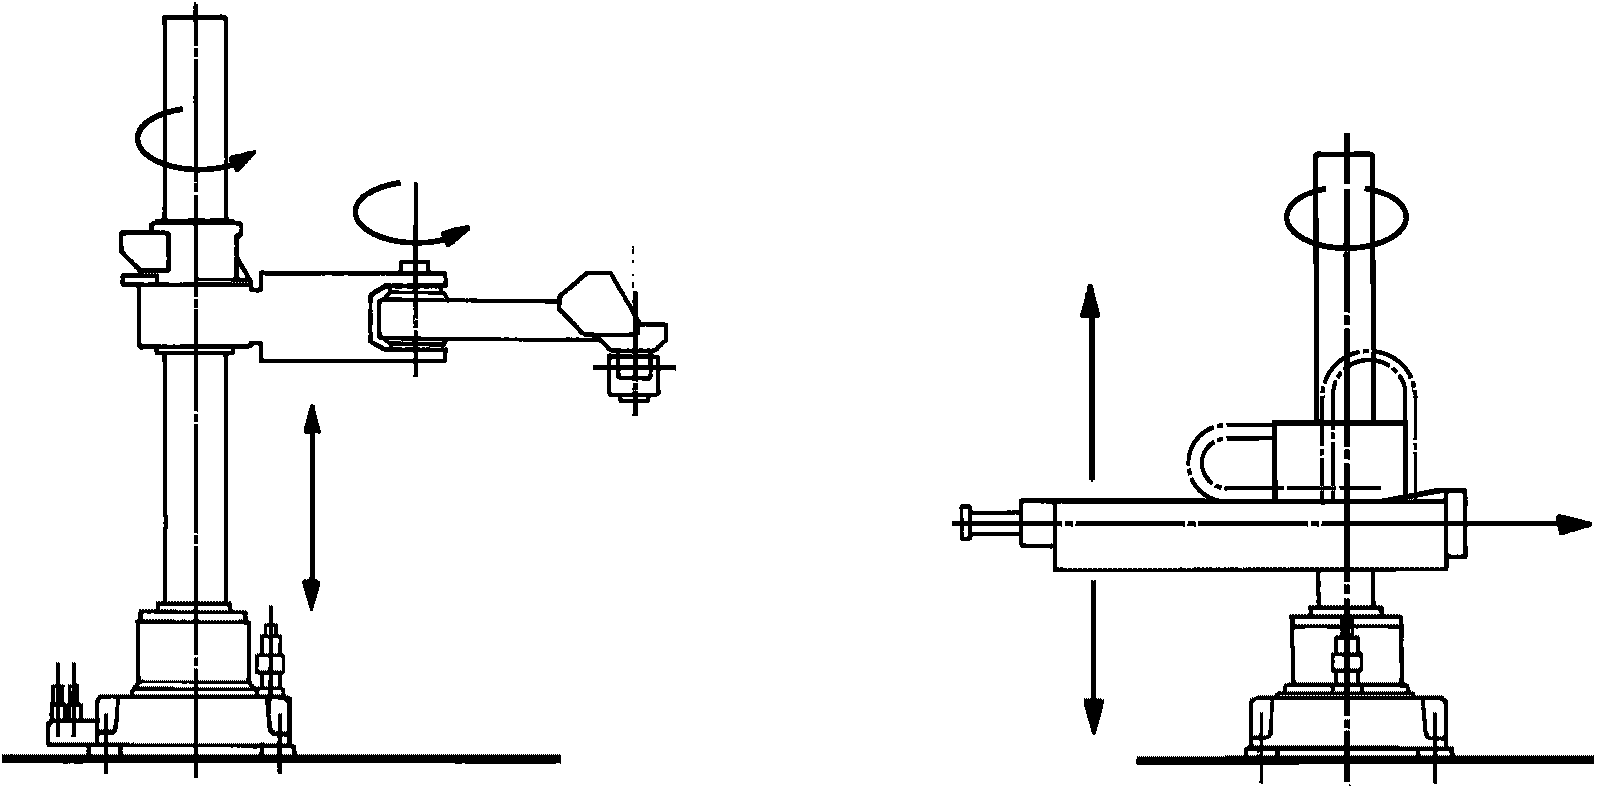
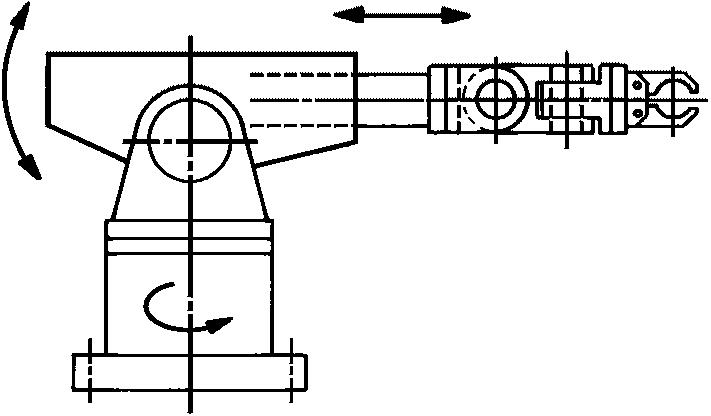
координат
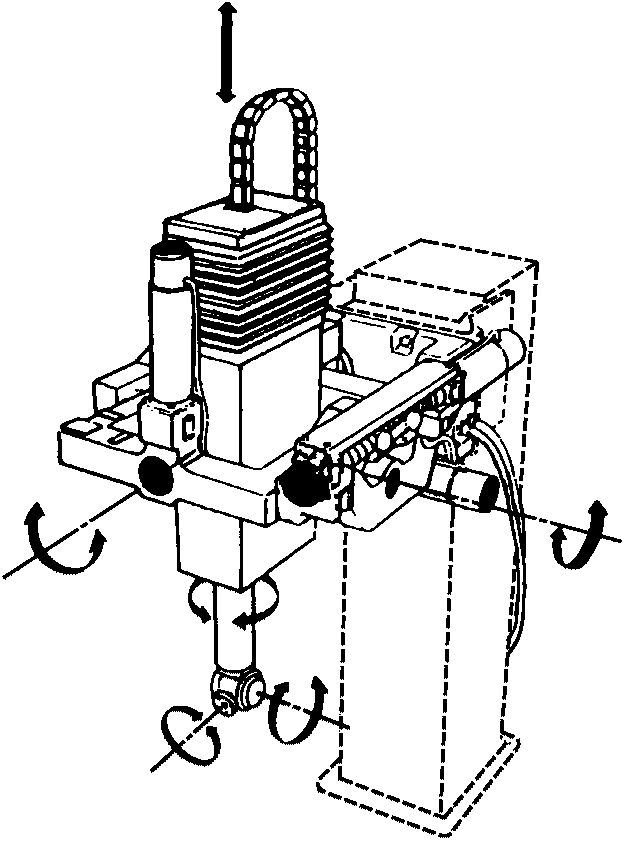
автономность | |
АСТ | |
бенефициарий | |
валидация | |
верификация | |
верификация программы | |
ввод в эксплуатацию | |
взаимодействие роботов | |
взаимодействие человек - робот | |
время позиционирования минимальное | |
время стабилизации пространственного расположения | |
время цикла | |
ВЧР | |
датчик внешнего состояния | |
датчик внутреннего состояния | |
датчик робота | |
датчик проприоцептивный | |
датчик экстероцептивный | |
движение одновременное | |
джойстик | |
дрейф повторяемости отработки пространственного расположения | |
дрейф точности отработки пространственного расположения | |
задача кинематическая обратная | |
задача кинематическая прямая | |
запястье | |
запястье робота | |
звено | |
изменение точности отработки пространственного расположения при подходе с разных сторон | |
изменение конструктивное | |
интеграция | |
интерфейс механический | |
интерфейс пользовательский | |
карта внешней среды | |
картографирование | |
комплекс робототехнический | |
комплекс робототехнический промышленный | |
комплексирование датчиков | |
конфигурация | |
линия роботизированная промышленная | |
локализация | |
манипулятор | |
маршрут | |
масса дополнительная | |
механизм мобильный всенаправленный | |
модель внешней среды | |
момент изгибающий максимальный | |
момент максимальный | |
навигация | |
нагрузка | |
нагрузка дополнительная | |
нагрузка номинальная | |
нагрузка осевая максимальная | |
нагрузка предельная | |
начало координат запястья | |
начало координат мобильной платформы | |
нога | |
нога робота | |
оператор | |
орган рабочий | |
ориентир наземный | |
основание | |
останов защитный | |
перепрограммируемый | |
перерегулирование по пространственному расположению | |
планирование выполнения задания | |
планирование движения | |
платформа мобильная | |
поверхность основания установочная | |
поверхность перемещения | |
повторяемость отработки маршрута | |
повторяемость отработки пространственного расположения | |
повторяемость отработки пространственного расположения при одностороннем подходе | |
повторяемость отработки расстояния | |
повторяемость скорости перемещения по маршруту | |
податливость | |
податливость статическая | |
получатель | |
построение карты | |
преобразование координат | |
препятствие | |
привод | |
привод машины | |
привод робота | |
программа выполнения задания | |
программа управляющая | |
программирование | |
программирование автономное | |
программирование выполнения задания | |
программирование обучением | |
программирование ручным вводом данных | |
программирование целенаправленное | |
программист | |
пространство защищенное | |
пространство максимальное | |
пространство ограниченное | |
пространство оперативное | |
пространство операционное | |
пространство рабочее | |
пространство рабочее совместное | |
пульт | |
пульт обучения | |
работа автоматическая | |
работа в режиме воспроизведения | |
работа совместная | |
разрешение | |
расположение пространственное | |
расположение пространственное начальное | |
расположение пространственное фактическое | |
режим автоматический | |
режим рабочий | |
режим ручной | |
режим эксплуатационный | |
реконфигурируемый | |
робот | |
робот адаптивный | |
робот гуманоидный | |
робот гусеничный | |
робот двуногий | |
робот для совместной работы | |
робот колесный | |
робот маятникового типа | |
робот мобильный | |
робот на гусеничном ходу | |
робот позвоночного типа | |
робот промышленный | |
робот с декартовой системой координат | |
робот с параллельной структурой | |
робот с параллельными звеньями | |
робот с полярной системой координат | |
робот с прямоугольной системой координат | |
робот с цилиндрической системой координат | |
робот сервисный | |
робот сервисный для персонального использования | |
робот сервисный для профессионального использования | |
робот сервисный персональный | |
робот сервисный профессиональный | |
робот SCARA | |
робот шагающий | |
робот шарнирный | |
робототехника | |
PTP-управление | |
рука | |
рука робота | |
сервоуправление | |
сила максимальная | |
сингулярность | |
система автоматической смены рабочего органа | |
система координат глобальная | |
система координат инструмента | |
система координат механического интерфейса | |
система координат мобильной платформы | |
система координат основания | |
система координат шарниров | |
система управления | |
СКИ | |
скорость отдельного шарнира | |
скорость отдельной степени подвижности | |
скорость перемещения по маршруту | |
создание карты | |
соответствующий уровню безопасности | |
CP-управление | |
степени подвижности вторичные | |
степени подвижности главные | |
степень подвижности | |
степень свободы | |
счисление пути | |
тележка автоматическая самоходная | |
телеуправление | |
точка запястья базисная | |
точка запястья центральная | |
точка инструмента центральная | |
точка мобильной платформы базисная | |
точка останова | |
точка пролетная | |
точка промежуточная | |
точка управления единая | |
точность отработки маршрута | |
точность отработки пространственного расположения | |
точность отработки пространственного расположения при одностороннем подходе | |
точность отработки расстояния | |
точность скорости перемещения по маршруту | |
траектория | |
управление адаптивное | |
управление контурное | |
управление копирующее | |
управление на медленной скорости | |
управление на сниженной скорости | |
управление позиционное | |
управление с самообучением | |
управление сенсорное | |
управление траекторное | |
ускорение отдельного шарнира | |
ускорение отдельной степени подвижности | |
ускорение перемещения по маршруту | |
условия эксплуатации нормальные | |
установка | |
устройство захватное | |
устройство ограничивающее | |
устройство рабочего органа соединительное | |
устройство робототехническое | |
флуктуация скорости перемещения по маршруту | |
цикл | |
цикл стандартный | |
ЦТИ | |
шарнир вращательный | |
шарнир поворотный | |
шарнир поступательный | |
шарнир призматический | |
шарнир сферический | |
шарнир цилиндрический | |
язык программирования робота | |
ячейка роботизированная промышленная |
на английском языке
actuator | |
adaptive control | |
additional load | |
additional mass | |
AGV | |
alignment pose | |
arm | |
articulated robot | |
attained pose | |
automated guided vehicle | |
automatic end effector exchange system | |
automatic mode | |
automatic operation | |
autonomy | |
axis | |
base | |
base coordinate system | |
base mounting surface | |
beneficiary | |
biped robot | |
Cartesian robot | |
collaborative operation | |
collaborative robot | |
collaborative workspace | |
command pose | |
commissioning | |
compliance | |
configuration | |
continuous path control | |
control program | |
control system | |
coordinate transformation | |
CP control | |
crawler robot | |
cycle | |
cycle time | |
cylindrical joint | |
cylindrical robot | |
dead reckoning | |
degree of freedom | |
distance accuracy | |
distance repeatability | |
DOF | |
drift of pose accuracy | |
drift of pose repeatability | |
end effector | |
end effector coupling device | |
environment map | |
environment model | |
external state sensor | |
exteroceptive sensor | |
fly-by point | |
forward kinematics | |
goal-directed programming | |
gripper | |
HRI | |
humanoid robot | |
human-robot interaction | |
individual axis acceleration | |
individual axis velocity | |
individual joint acceleration | |
individual joint velocity | |
industrial robot | |
industrial robot cell | |
industrial robot line | |
industrial robot system | |
installation | |
integration | |
intelligent robot | |
internal state sensor | |
inverse kinematics | |
joint coordinate system | |
joystick | |
landmark | |
learning control | |
leg | |
legged robot | |
limiting device | |
limiting load | |
link | |
load | |
localization | |
machine actuator | |
manipulator | |
manual data input programming | |
manual mode | |
map building | |
map generation | |
mapping | |
master-slave control | |
maximum force | |
maximum moment | |
maximum space | |
maximum thrust | |
maximum torque | |
mechanical interface | |
mechanical interface coordinate system | |
minimum posing time | |
mobile platform | |
mobile platform coordinate system | |
mobile platform origin | |
mobile platform reference point | |
mobile robot | |
motion planning | |
multidirectional pose accuracy variation | |
multipurpose | |
navigation | |
normal operating conditions | |
obstacle | |
off-line programming | |
omni-directional mobile mechanism | |
operating mode | |
operating space | |
operational mode | |
operational space | |
operator | |
parallel link robot | |
parallel robot | |
path | |
path acceleration | |
path accuracy | |
path repeatability | |
path velocity | |
path velocity accuracy | |
path velocity fluctuation | |
path velocity repeatability | |
pendant | |
pendular robot | |
personal service robot | |
physical alteration | |
playback operation | |
polar robot | |
pose | |
pose accuracy | |
pose overshoot | |
pose repeatability | |
pose stabilization time | |
pose-to-pose control | |
primary axes | |
prismatic joint | |
professional service robot | |
program verification | |
programmed pose | |
programmer | |
programming | |
proprioceptive sensor | |
protective stop | |
PTP control | |
rated load | |
recipient | |
rectangular robot | |
reduced speed control | |
reprogrammable | |
resolution | |
restricted space | |
revolute joint | |
robot | |
robot actuator | |
robot cooperation | |
robot language | |
robot sensor | |
robot system | |
robotic arm | |
robotic device | |
robotic leg | |
robotic wrist | |
robotics | |
rotary joint | |
safeguarded space | |
safety-rated | |
SCARA robot | |
secondary axes | |
sensor fusion | |
sensory control | |
service robot | |
service robot for personal use | |
service robot for professional use | |
servo-control | |
simultaneous motion | |
single point of control | |
singularity | |
sliding joint | |
slow speed control | |
spherical joint | |
spine robot | |
standard cycle | |
static compliance | |
stop-point | |
task planning | |
task program | |
task programming | |
TCP | |
TCS | |
teach pendant | |
teach programming | |
teleoperation | |
tool centre point | |
tool coordinate system | |
tracked robot | |
trajectory | |
trajectory control | |
travel surface | |
unidirectional pose accuracy | |
unidirectional pose repeatability | |
user interface | |
validation | |
verification | |
via point | |
wheeled robot | |
working space | |
world coordinate system | |
wrist | |
wrist centre point | |
wrist origin | |
wrist reference point |
[1] | ISO 9000:2005 | Quality management systems - Fundamentals and vocabulary |
[2] | ISO 9283 | Manipulating industrial robots - Performance criteria and related test methods |
[3] | ISO 9409-1 | Manipulating industrial robots - Mechanical interfaces - Part 1: Plates |
[4] | ISO 9409-2 | Manipulating industrial robots - Mechanical interfaces - Part 2: Shafts |
[5] | ISO 9787 | Robots and robotic devices - Coordinate systems and motion nomenclatures |
[6] | ISO 9946 | Manipulating industrial robots - Presentation of characteristics |
[7] | ISO 10218-1 | Robots and robotic devices - Safety requirements for industrial robots - Part 1: Robots |
[8] | ISO 10218-2 | Robots and robotic devices - Safety requirements for industrial robots - Part 2: Robot systems and integration |
[9] | ISO 11593 | Manipulating industrial robots - Automatic end effector exchange systems - Vocabulary and presentation of characteristics |
[10] | ISO 14539 | Manipulating industrial robots - Object handling with grasp-type grippers - Vocabulary and presentation of characteristics |
[11] | ISO/TR 13309 | Manipulating industrial robots - Informative guide on test equipment and metrology methods of operation for robot performance evaluation in accordance with ISO 9283 |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/48/gost_13544.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|