

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: ФГБУ "Институт стандартизации", 2025 Примечание к документу Документ введен в действие с 01.12.2025. Название документа "ГОСТ ISO 20270-2025. Межгосударственный стандарт. Вибрация. Измерения сил, передаваемых машиной через жесткую опору. Общие требования" (введен в действие Приказом Росстандарта от 26.05.2025 N 473-ст) "ГОСТ ISO 20270-2025. Межгосударственный стандарт. Вибрация. Измерения сил, передаваемых машиной через жесткую опору. Общие требования"
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

Краткое наименование страны по МК (ИСО 3166) 004-97 | Код страны по МК (ИСО 3166) 004-97 | Сокращенное наименование национального органа по стандартизации |
Армения | AM | ЗАО "Национальный орган по стандартизации и метрологии" Республики Армения |
Беларусь | BY | Госстандарт Республики Беларусь |
Россия | RU | Росстандарт |
Узбекистан | UZ | Узбекское агентство по техническому регулированию |
4 Приказом Федерального агентства по техническому регулированию и метрологии от 26 мая 2025 г. N 473-ст межгосударственный стандарт ГОСТ ISO 20270-2025 введен в действие в качестве национального стандарта Российской Федерации с 1 декабря 2025 г.
5 Настоящий стандарт идентичен международному стандарту ISO 20270:2019 "Акустика. Описание источников вибрации. Измерения затормаживающих сил косвенным методом" (Acoustics - Characterization of sources of structure-borne sound and vibration - Indirect measurement of blocked forces, IDT).
Международный стандарт разработан подкомитетом SC 1 "Шум" Технического комитета TC 43 "Акустика" Международной организации по стандартизации (ISO).
Наименование настоящего стандарта изменено относительно наименования указанного международного стандарта для приведения в соответствие с ГОСТ 1.5 (подраздел 3.6).
При применении настоящего стандарта рекомендуется использовать вместо ссылочных международных стандартов соответствующие им межгосударственные стандарты, сведения о которых приведены в дополнительном приложении ДА
6 ВВЕДЕН ВПЕРВЫЕ
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге "Межгосударственные стандарты"
Машина как источник вибрации, передаваемой на приемную конструкцию, может быть в совокупности описана через вибрацию опор на упругом основании и силы, действующие между опорами и жестким основанием. Метод измерения скорости вибрации машины на упругих опорах, приближающих условия свободного подвеса, установлен ISO 9611. Настоящий стандарт посвящен измерениям затормаживающих сил, действующих на опоры машины со стороны жесткого основания. Эти силы могут быть измерены прямым методом посредством установки датчика силы между опорами работающей машины и основанием (фундаментом). Однако на практике проще реализовать метод косвенных измерений, который рассматривается в настоящем стандарте.
Настоящий стандарт устанавливает метод описания источника вибрации, соединенного с невибрирующим основанием (приемником вибрации) и способного привести к дальнейшему распространению вибрации по конструкции и ее преобразованию в излучаемый шум, через вибрационные силы, действующие в месте соединения. Примерами таких источников могут быть насосные агрегаты на судах, двигатели транспортных средств, машины в зданиях.
Установленный стандартом метод относится к косвенным и предполагает определение сил в условиях неподвижного основания (затормаживающих сил) через измерения многокомпонентной вибрации в области соединения (контакта).
Настоящий стандарт распространяется на случаи, когда динамическое взаимодействие источника и приемника вибрации может быть описано линейной системой, не изменяющейся во времени.
Приемником вибрации может служить конструкция, используемая на месте применения источника, или испытательный стенд (см. 5.2).
При проверке модели, используемой в настоящем стандарте, было применено возбуждение стационарной вибрацией для упрощения анализа в частотной области. Однако настоящий стандарт распространяется на все виды вибрации (стационарные, нестационарные, ударные процессы) при условии сохранения линейности модели и ее инвариантности во времени.
Настоящий стандарт устанавливает формат представления результатов измерений затормаживающих сил и содержит рекомендации по повышению качества (уменьшению неопределенности) измерений. Вместе с тем он не устанавливает требований к точности измерений.
В настоящем стандарте использованы нормативные ссылки на следующие стандарты [для датированных ссылок применяют только указанное издание ссылочного стандарта, для недатированных - последнее издание (включая все изменения)]:
ISO 7626-1, Mechanical vibration and shock - Experimental determination of mechanical mobility - Part 1: Basic terms and definitions, and transducer specifications (Вибрация и удар. Экспериментальное определение механической подвижности. Часть 1. Основные термины и определения и требования к преобразователям)
ISO 7626-2, Mechanical vibration and shock - Experimental determination of mechanical mobility - Part 2: Measurements using single-point translation excitation with an attached vibration exciter (Вибрация и удар. Экспериментальное определение механической подвижности. Часть 2. Измерения с использованием одноточечного возбуждения присоединенным возбудителем)
В настоящем стандарте применены следующие термины с соответствующими определениями.
ИСО и МЭК поддерживают терминологические базы данных для использования в стандартизации по следующим адресам:
- платформа онлайн-просмотра ИСО: доступна по адресу /template/go.php?url=https://www.iso.org/obp;
- Электропедия МЭК: доступна по адресу /template/go.php?url=https://www.electropedia.org/.
3.1 затормаживающая сила (blocked force): Сила, передаваемая от источника (3.4) приемнику (3.5) вибрации, рассматриваемому как абсолютно жесткое тело.
3.2 частотная характеристика, FRF (frequency-response function; FRF): Частотно-зависимое отношение Фурье-преобразования отклика к Фурье-преобразованию возбуждения линейной системы.
Примечание 1 - Возбуждение может представлять собой гармоническую или случайную функцию времени или переходный процесс. Результаты испытаний, проведенных с возбуждением конкретного вида, будут справедливы для предсказания отклика системы при всех других видах возбуждения.
Примечание 2 - В качестве характеристик движения могут быть использованы величины скорости, ускорения или перемещения. Тогда соответствующие частотные характеристики называют соответственно подвижностью, ускоряемостью и динамической податливостью или импедансом, эффективной массой и динамической жесткостью.
[ISO 2041:2018, 3.1.53]
3.3 вектор затормаживающей силы  (in situ blocked force vector): Частотно-зависимый вектор-столбец затормаживающей силы (3.1), размерность которого n равна числу степеней свободы в точке контакта (3.8), вида
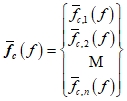 ,
где  - комплексная составляющая преобразования Фурье затормаживающей силы для i-й степени свободы в точке контакта.
Примечание - В зависимости от определения степеней свободы в точке контакта компонентами вектора могут быть силы и моменты силы.
3.4 источник (вибрации) (source): Машина (или иной объект, производящий вибрацию), которая рассматривается как активная часть сборки (3.6) и находится по одну сторону от интерфейса (3.7).
Примечание 1 - Как правило, хотя и не обязательно, источник конструктивно представляет собой отдельный элемент.
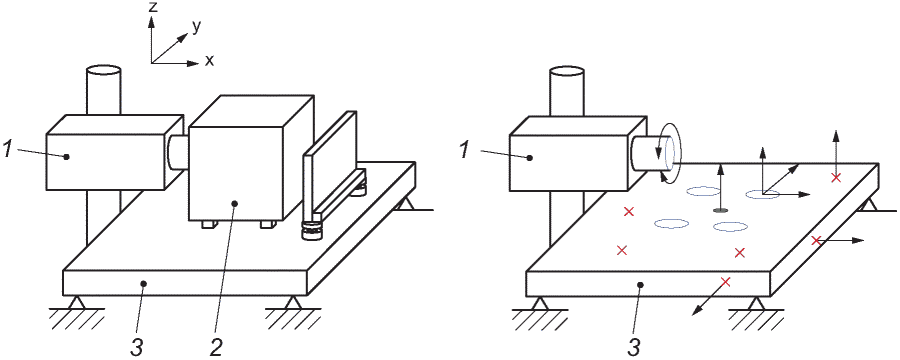
Примечание 2 - См. рисунок 1.
3.5 приемник (вибрации) (receiver): Пассивная часть сборки (3.6), не производящая вибрацию, но воспринимающая ее от источника и находящаяся по другую сторону интерфейса (3.7) относительно источника.
Примечание 1 - Приемник может представлять собой, например, часть машины, в которой отсутствуют источники вибрации, поверхность испытательного стенда или несущий элемент здания.
Примечание 2 - Согласно определению приемник не может иметь собственных источников вибрации, т.е. его рассматривают как строго пассивный элемент.
Примечание 3 - См. рисунок 1.
3.6 сборка (assembly): Совокупность соединенных между собой элементов, один из которых рассматривается как источник (3.4), а другой - как приемник (3.5).
Примечание - См. рисунок 1.
3.7 интерфейс (между источником и приемником) (source-receiver interface): Гипотетическая поверхность, разделяющая источник (3.4) и приемник (3.5).
3.8 степени свободы в точке контакта (contact degrees of freedom; contact DOFs): Рассматриваемые направления движения (силы) в точке интерфейса, через которую вибрация передается от источника (3.4) к приемнику (3.5).
Примечание 1 - Число степеней свободы в точке контакта c обозначают n.
Примечание 2 - См. 4.3.
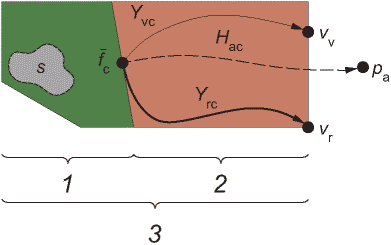
1 - источник (активный элемент); 2 - приемник
(пассивный элемент); 3 - сборка; s - внутренний источник
вибрации (доступ к которому отсутствует);  - вектор
затормаживающей силы в точке контакта c; vv - вектор
скорости или ускорения в точке проверки v; vr - вектор
скорости или ускорения в точке контроля r; Yvc - типичная
переходная частотная характеристика между точками v и c;
Yrc - типичная переходная частотная характеристика
между точками r и c; Hac - типичная виброакустическая
частотная характеристика между точками a и c
(см. примечание 3); pa - звуковое давление в точке a
среды, окружающей приемник (см. примечание 3)
Примечание 1 - Точка r может находиться в любом месте приемника, включая область интерфейса между источником и приемником.
Примечание 2 - Полученный вектор затормаживающей силы может быть использован для расчетов передаваемой вибрации и излучаемого шума (см. приложение E).
Примечание 3 - Источник вибрации 1, соединенный с пассивным приемником 2 и входящий с ним в сборку 3, вызывает появление вибрации в точках r и v, а также акустического шума в точке a. Внутренний источник s для измерений недоступен, что заставляет описывать источник вибрации через затормаживающую силу  , определяемую вектором vr и матрицей Yrc. Матрица Yvc и виброакустическая частотная характеристика Hac используются для проверки математической модели и расчетов (прогнозов).
3.9 степени свободы в точке контроля (indicator degrees of freedom; indicator DOFs): Рассматриваемые направления движения в точке приемника (3.5), в которой выполняют измерения вибрации.
Примечание 1 - Число степеней свободы в точке контроля r обозначают m.
Примечание 2 - См. 4.4.
3.10 степени свободы в точке проверки (validation degrees of freedom; validation DOFs): Рассматриваемые направления движения в точке приемника (3.5) (но не в области контакта), в которой выполняют измерения вибрации для проверки правильности модели.
Примечание 1 - Число степеней свободы в точке проверки v обозначают p.
Примечание 2 - См. 4.5.
Примечание 3 - Процедура проверки описана в разделе 9.
3.11 вектор скорости в точке контроля vr(f) (indicator velocity vector): Частотно-зависимый вектор-столбец скорости (ускорения) вибрации в точке контроля, размерность которого m равна числу степеней свободы в точке контроля (3.9), вида
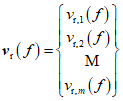 ,
где vr,j(f) - комплексная составляющая преобразования Фурье скорости (ускорения) вибрации на частоте f для j-й степени свободы в точке контроля.
Примечание - Измеряемая величина зависит от определяемой частотной характеристики. При определении механической подвижности измеряемой величиной является скорость, а при определении ускоряемости - ускорение.
3.12 вектор измеренной скорости в точке проверки vv(f) (measured validation velocity vector): Частотно-зависимый вектор-столбец, элементами которого являются полученные в ходе измерений значения скорости (или ускорения) вибрации в точке проверки и размерность которого p равна числу степеней свободы в точке проверки (3.10), вида
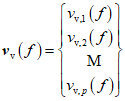 ,
где vv,k(f) - комплексная составляющая преобразования Фурье скорости (ускорения) вибрации на частоте f для k-й степени свободы в точке проверки.
3.13 вектор расчетной скорости в точке проверки  (indicator velocity vector): Вектор, аналогичный вектору измеренной скорости в точке проверки (3.12), но элементы которого получены в результате расчетов, а не измерений.
3.14 испытания в рабочем режиме (машины) (operational test): Испытания, в процессе которых измеряют вибрацию для заданных степеней свободы в точке контроля (3.9) и в точке проверки (3.10) при работе источника (3.4) в заданном режиме (3.16).
3.15 испытания с искусственным возбуждением (operational test using artificial excitation): Испытания, в процессе которых измеряют вибрацию для заданных степеней свободы в точке контроля (3.9) и в точке проверки (3.10) аналогично испытаниям в рабочем режиме (3.14), но при неработающем источнике (3.4) с использованием возбудителя вибрации.
3.16 режим работы (машины) (operational conditions): Перечень характеристик, определяющих условия работы источника (3.4) в процессе испытаний в рабочем режиме (3.14), включая скорость, нагрузку, а также регулировки источника и другие особенности его работы.
3.17 искусственное возбуждение (artificial excitation): Перечень характеристик, аналогичных определяемым при заданном режиме работы (3.16), но при неработающем источнике (3.4) с использованием возбуждения контролируемой силой посредством возбудителя вибрации.
3.18 фоновое возбуждение (background noise conditions): Перечень характеристик, аналогичных определяемым при заданном режиме работы (3.16), но при неработающем источнике (3.4), когда все остальное оборудование, необходимое для работы источника (насосы, генераторы, исполнительные устройства и прочее оборудование, создающее шум и вибрацию), функционирует нормальным образом.
3.19 проверка (на месте) (on-board validation): Процедура определения качества измерений затормаживающей силы (3.1).
Примечание - Процедура проверки приведена в разделе 9.
3.20 определение частотной характеристики (frequency response function test; FRF test): Испытания с целью измерений частотной характеристики (механической подвижности или ускоряемости) при неработающем источнике (3.4).
3.21 обращаемая матрица частотной характеристики Yrc (inversion frequency response function matrix; inversion FRF matrix): Матрица размерности m x n, в которой число столбцов соответствует числу степеней свободы в точке контакта (3.8), а число строк - числу степеней свободы в точке контроля (3.9), вида
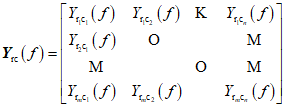 ,
где  - комплексная составляющая подвижности (ускоряемости) на частоте f для i-й степени свободы в точке контакта c и j-й степени свободы в точке контроля r.
Примечание 1 - Матрице механической подвижности соответствуют измерения отклика в единицах скорости, а матрице ускоряемости - в единицах ускорения.
Примечание 2 - Если вектор затормаживающей силы содержит момент (моменты) силы, то измеряемые величины отклика включают в себя соответствующие угловые скорости (угловые ускорения).
3.22 проверочная матрица частотной характеристики Yvc (validation frequency response function matrix; validation FRF matrix): Матрица размерности m x n, в которой число столбцов соответствует числу степеней свободы в точке контакта (3.8), а число строк - числу степеней свободы в точке проверки (3.10), вида
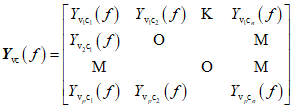 ,
где  - комплексная составляющая подвижности (ускоряемости) на частоте f для i-й степени свободы в точке контакта c и j-й степени свободы в точке проверки v.
3.23 прямое возбуждение (direct excitation): Возбуждение, прилагаемое в точке контакта в соответствии с числом степеней свободы в точке контакта (3.8) при определении частотной характеристики (3.20), в отличие от возбуждения, прилагаемого на основе принципа взаимности (см. 7.3.3).
4.1 Общие положения
От выбора степеней свободы, для которых будут проведены измерения, во многом зависит надежность получаемых результатов. Ввиду широкого многообразия конструкций машин, требующих описания их как источника вибрации с учетом условий применения, установить единую процедуру задания необходимых степеней свободы не представляется возможным. В данном разделе приведены общие рекомендации, пригодные для большинства случаев.
Неадекватность описания источника вибрации связана, как правило, с неполнотой и ненадежностью полученных данных:
a) под неполнотой понимают передачу машиной на основание значительных динамических сил через степени свободы, не включенные в число степеней свободы в точке контакта;
b) под ненадежностью данных понимают неправильный выбор точки контакта и направлений измерений при определении частотной характеристики по сравнению с действительной точкой и направлениями передачи силового воздействия от работающей машины.
В связи с этим перед проведением испытаний важно согласовать степени свободы в точках контакта, контроля и проверки со всеми заинтересованными сторонами. Рекомендуется проведение предварительных испытаний (см. 7.4), по результатам которых выбор степеней свободы может быть уточнен.
Особо важен правильный выбор степеней свободы в интерфейсе между источником и приемником вибрации, поскольку небольшие изменения в исходных данных способны привести к большим расхождениям в результатах. Примеры разных интерфейсов приведены в приложении C.
Каждой степени свободы приписывают положительное направление измерений силы и скорости (или ускорения) вибрации, и оно должно оставаться неизменным при измерениях с работающим источником и при определении частотной характеристики. Ошибки в знаке могут привести к большим ошибкам в результатах.
Примечание - Рекомендации в отношении полярности преобразователей приведены в ISO 7626-1.
4.2 Интерфейс между источником и приемником
При анализе передаваемых от источника сил важно определить область контакта - участок интерфейса, на котором имеет место жесткое соединение источника с приемником. От области контакта не требуется, чтобы она была сплошной. Обычно в ее пределах выделяют одну или несколько точек, линий или участков контакта. Область контакта предназначена для соединения источника с другой конструкцией, например основанием. Однако выбор интерфейса остается до некоторой степени произвольным при условии, что все значимые источники вибрации, производимой машиной, находятся с одной стороны от интерфейса.
Исходя из конструкции машины, имеющихся в ней источниках вибрации и способах соединения с основанием определяют n степеней свободы в точке контакта, которые включают в себя как моменты сил, так и прямолинейные силы, нормальные и тангенциальные. При этом важно, чтобы число n учитывало действительно важные направления передачи вибрации и не было слишком велико или слишком мало. Исключение важных направлений передачи вибрации приводит к большим погрешностям в оценке затормаживающей силы, в то время как включение избыточных направлений повышает чувствительность к правильности данных при определении частотных характеристик из-за возможных значительных ошибок при обращении матриц. Особенно высока может быть эта чувствительность в отношении направлений, по которым трудно реализовать требуемое возбуждение, например моментами сил. В связи с этим корректное определение необходимых степеней свободы может потребовать проведения предварительных исследований, например, представляющих собой сочетание искусственных возбуждений (см. 7.4) с процедурой проверки (см. 9.2). Один из способов определения требуемых степеней свободы в точке контакта изложен в [27].
Если область контакта может быть представлена одной точкой, то максимальное число степеней свободы для нее равно шести (три поступательных и три вращательных движения по ортогональным осям). Область контакта в виде линии может быть представлена несколькими точками вдоль этой линии. Небольшой (по сравнению с длиной волны, возбуждаемой на поверхности источника) участок области контакта может быть представлен одной точкой или сеткой точек. Выбранному числу степеней свободы в точке или точках контакте должно соответствовать число применяемых при измерениях акселерометров.
Для описания движения в одном из выбранных направлений требуется не менее одного акселерометра. Возможно применение комбинации акселерометров для описания одного или нескольких вращательных движений (см. [30], [18]). Другие методы использования комбинаций акселерометров для описания движений по нескольким направлениям рассмотрены в [26], [31].
4.4.1 Общие положения
Точка контроля может быть расположена в любом месте приемника. Система, описывающая вибрацию приемника, должна быть полностью определена или переопределена, т.е. должно быть выполнено условие m >= n. Степени свободы в точке контроля могут полностью совпадать со степенями свободы в точке контакта, совпадать с ними частично или не совпадать вообще.
При совпадении степеней свободы в точках контакта и контроля обращаемая матрица частотной характеристики становится квадратной и симметричной. Обычно наибольшую точность обеспечивает выбор точки контроля на интерфейсе между источником и приемником, однако при этом для получения частотной характеристики возбуждение должно быть реализовано в точке контакта, что не всегда возможно с практической точки зрения.
В ситуации, когда точка контроля находится вне области контакта, настоятельно рекомендуется использовать переопределенную систему с числом степеней свободы в точке контроля, вдвое-втрое превышающим число степеней свободы в точке контакта. При этом следует в максимальной степени обеспечить независимость движений по разным степеням свободы для более полного описания отклика конструкции приемника при данном возбуждении. Это может быть достигнуто за счет пространственного разнесения точек контроля. Если частотную характеристику определяют с использованием принципа взаимности и возбуждением вибрации в точках контроля, тогда при выборе этих точек следует принимать во внимание также то, насколько удобны эти точки для приложения заданного возбуждения.
4.4.4 Частичное совпадение степеней свободы в точках контакта и контроля
Эта ситуация является промежуточной между рассмотренными в 4.4.2 и 4.4.3, и для нее также целесообразно использовать переопределенную систему.
Точки проверки и направления движения в этих точках следует выбирать таким образом, чтобы данные движения были максимально независимы от движений в тех точках контроля, которые используются для расчетов затормаживающей силы (см. раздел 8). Точки проверки не должны быть размещены в области контакта и не должны совпадать с точками контроля.
5.1 Общие положения
Испытания могут быть проведены на месте применения источника в реальных условиях его установки или на испытательном стенде. При выборе испытательного оборудования и условий испытаний следует учитывать:
a) требование к представительности приемника с точки зрения оказываемого им влияния на работу источника;
b) насколько конструкция приемника пригодна с точки зрения удобного доступа к точкам, в которых осуществляют возбуждение и проводят измерения вибрации, и с точки зрения отсутствия резонансов и линейности отклика;
c) требование к отсутствию сторонних источников шума и вибрации.
Для источника, стабильно и неизменно работающего в разных условиях применения, затормаживающая сила является его внутренней характеристикой, которая в принципе не зависит от условий установки. Однако динамические нагрузки со стороны приемника могут повлиять на работу источника. Например, квазистатическая деформация корпуса редуктора, связанная с установкой машины, может привести к несоосности валов зубчатой передачи. Поэтому следует убедиться, что условия испытаний в смысле динамической нагрузки со стороны приемника будут представительны для нормального применения источника.
Если испытания проводят на месте применения источника, то требование к представительности приемника будет заведомо выполнено. Однако следует иметь в виду, что обычно при проектировании машины учитывают, на каком основании (фундаменте) они могут быть установлены. В этом случае целесообразно проводить испытания с использованием того основания (фундамента), на которое источник рассчитан.
В настоящем стандарте предполагается, что динамические свойства используемого в испытаниях приемника вибрации соответствуют установленным изготовителем машины. Для полной проверки данного требования необходимы специальные исследования, однако в целях настоящего стандарта предполагается достаточным выполнение следующих условий:
a) источник, для которого изготовителем предусмотрена установка на упругие опоры, испытывают на упругих опорах с динамической жесткостью в заданных пределах (такие опоры могут входить в комплект поставки машины или быть элементом используемого при испытаниях фундамента);
b) источник, для которого изготовителем предусмотрена установка на жесткое основание, устанавливают на жесткое основание с динамической жесткостью в заданных пределах (это условие считают выполненным, если основание имеет ту же толщину и изготовлено из того же материала, которые указаны изготовителем).
Помимо представительности к приемнику предъявляются следующие требования:
a) он должен обеспечивать свободный доступ для измерений по заданным степеням свободы в точке контакта;
b) в нем должны отсутствовать резонансные колебания;
c) он не должен передавать шум и вибрацию от сторонних источников.
Отсутствие удобного доступа к месту возбуждения вибрации, в частности к точкам контакта, является главной причиной погрешностей определения элементов матрицы частотной характеристики, которые могут возрастать в результате операции обращения матрицы. Поэтому, если доступ к точкам возбуждения на месте реального применения источника затруднен, следует рассмотреть возможность проведения испытаний на специальном стенде.
Наличие значительных резонансов в сборке также приводит к ошибкам при обращении матрицы. Для их устранения в конструкцию приемника вводят демпфирование, но таким образом, чтобы при этом не были нарушены требования к динамической жесткости по 5.2. Не допускается использовать элементы демпфирования в интерфейсе или со стороны источника.
Динамическое поведение конструкции приемника должно быть максимально близким к линейному. В связи с этим не следует использовать конструкции, демонстрирующие дребезжащий отклик на нанесенный удар.
К сторонним источникам относят те, которые не являются неотъемлемой частью испытуемого источника, но вносят вклад в результаты измерений вибрации в точках контроля и проверки. Примерами сторонних источников могут быть устройства, используемые для нагружения испытуемого источника (динамометры, тормоза и т.п.), а также те, которые являются следствием работы испытуемого источника в ходе испытаний (например, создающие шум потоки воздуха). Контроль влияния таких источников составляет часть процедуры испытаний (см. раздел 7). По возможности испытательная установка должна быть спроектирована таким образом, чтобы влияние сторонних источников шума и вибрации было сведено к минимуму.
6.1 Общие положения
Используемое для испытаний измерительное оборудование должно быть калибровано согласно ISO 7626-1 и ISO 7626-2.
6.2 Многоканальный анализатор
Используемый анализатор сигналов должен обеспечивать проведение одновременных измерений не менее чем по двум каналам. Оптимальным вариантом будут синхронные измерения по всем заданным степеням свободы, т.е. по m + p каналам.
Частота выборки сигнала должна быть согласована с диапазоном частот измерений затормаживающей силы.
Оптимальным вариантом будет использование такого количества преобразователей, которое обеспечивает одновременное измерение вибрации для всех степеней свободы в точках контроля и проверки, т.е. m + p преобразователей. Коэффициент преобразования преобразователя и уровень собственных шумов должны обеспечить измерения векторов скорости в точках контроля и проверки в диапазоне их изменения при испытаниях в заданном режиме работы источника и при определении частотной характеристики.
При отсутствии возможности провести измерения по всем степеням свободы одновременно проводят последовательные измерения, так чтобы один фиксированный преобразователь был использован во всех измерениях для обеспечения привязки по фазе сигнала. Последовательные измерения допустимы только в том случае, если работа источника на всем периоде измерений стабильна, а результаты измерений характеризуются высокой повторяемостью.
Примечание - Дополнительные рекомендации в отношении преобразователей вибрации приведены в ISO 7626-1.
6.4 Возбудитель вибрации
Данное испытательное оборудование используют при возбуждении вибрации сборки в целях определения частотной характеристики. Допускается использование стационарного возбудителя или силоизмерительного молотка. Преимуществом последнего является простота реализации возбуждения при обеспечении достаточной точности результатов испытаний.
Используемое оборудование должно обеспечить возбуждение вибрации во всем диапазоне измерения частотной характеристики.
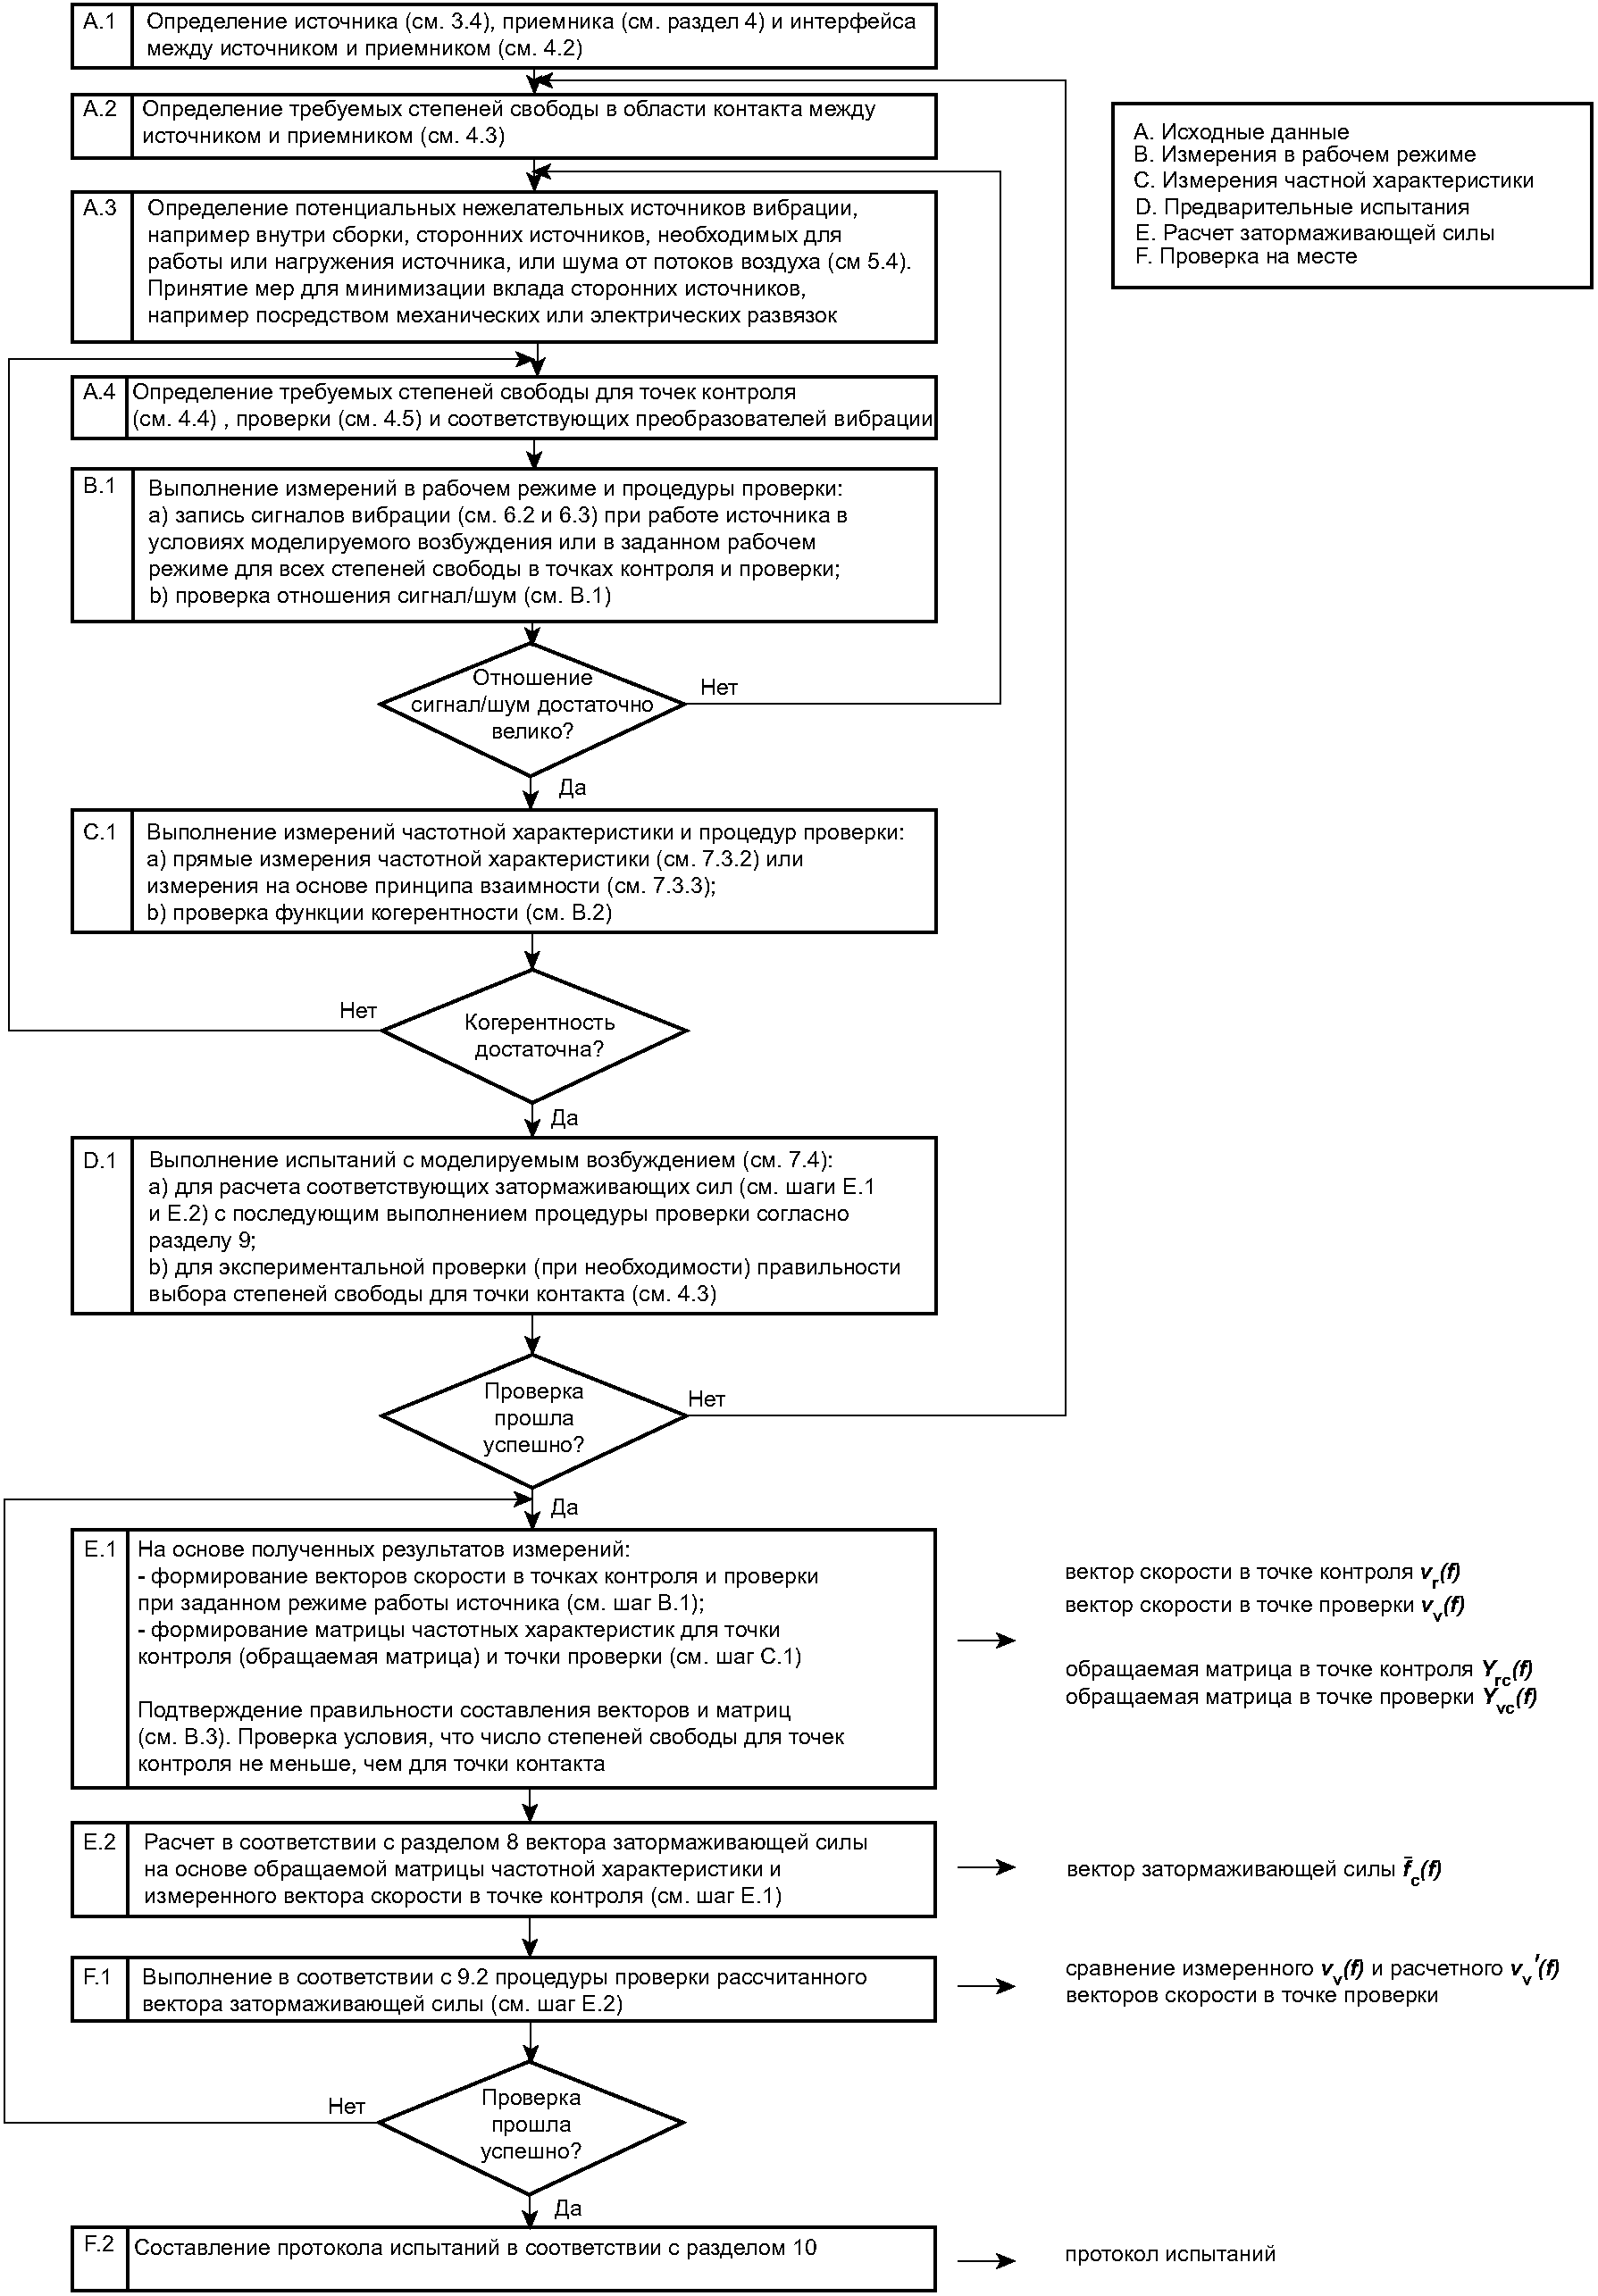
Испытания включают в себя два этапа: испытания в рабочем режиме машины и испытания для определения частотной характеристики. Кроме того, метод включает в себя предварительные испытания с искусственным возбуждением вибрации. На рисунке 2 показана последовательность процедур, выполняемых в ходе испытаний, и результаты этих процедур.
Разрешение по частоте должно быть одинаковым при испытаниях в рабочем режиме и при определении частотной характеристики.
Перед проведением испытаний должны быть определены:
a) интерфейс между источником и приемником;
b) точки контакта и степени свободы в точках контакта;
c) точки контроля и степени свободы в точках контроля;
d) точки проверки и степени свободы в точках проверки;
e) режим работы машины во время испытаний;
f) фоновое возбуждение.
Испытания в рабочем режиме включают в себя следующие шаги:
1) установку преобразователей вибрации в точках контроля и проверки;
2) обеспечение работы источника в заданном режиме;
3) одновременное, по возможности, измерение векторов скорости в точках контроля vr и в точке проверки vv;
4) остановку источника и измерение фонового возбуждения в точках контроля и проверки аналогично шагу 3) при неработающем источнике;
5) проверку выполнения требования к отношению сигнал/шум в соответствии с B.1 на основе результатов измерений на шагах 3) и 4).
7.3.1 Общие положения
Частотную характеристику определяют при неработающем источнике. Если есть возможность воспроизвести возбуждение по всем степеням свободы в точке контакта, то преобразователи вибрации оставляют в точках контроля и проверки в том положении, в котором они находились при измерениях по 7.2, и определяют частотную характеристику прямыми измерениями согласно 7.3.2. Если такой возможности нет, то частотную характеристику определяют на основе принципа взаимности согласно 7.3.3. Измерения считают достоверными, если для всех измерений выполнены требования к функции когерентности согласно B.2.
Обычно матрицу частотной характеристики измеряют с приложением возбуждения по каждой степени свободы последовательно, что позволяет для каждого такого возбуждения определить один столбец матрицы. Однако возможны другие способы возбуждения, если достоверность их результатов подтверждена процедурой проверки по 9.2.
Прилагают возбуждение по всем степеням свободы в точке контакта и измеряют отклик по всем степеням свободы в точках контроля и проверки. Результаты измерений представляют в виде матриц Yrc и Yvc.
Принцип взаимности заключается в возможности поменять местами точки возбуждения и отклика. Для проведения указанных измерений преобразователи вибрации из точек контроля и проверки удаляют и устанавливают их в точке контакта. Возбуждение прилагают по всем степеням свободы в точках контроля и проверки, а отклик измеряют по всем степеням свободы в точке контакта. Результаты измерений будут элементами матриц, в которых столбцам соответствуют степени свободы точек контроля (проверки), а строкам - степени свободы точки контакта. Эти матрицы следует транспонировать для получения требуемых матриц Yrc и Yvc.
Во время предварительных испытаний выполняют все шаги по 7.2 и 7.3 за тем исключением, что вибрацию сборки во время испытаний в рабочем режиме вместо испытуемого источника производит возбудитель вибрации, воздействующий на неработающий источник. Используют процедуру проверки (см. раздел 9) для улучшения результатов обращения матриц, например за счет правильного выбора мест размещения точек контроля.
В приложении B приведены способы проверки достоверности получаемых данных.
В приложении D приведены критерии выбора степеней свободы для точек контроля и проверки.
В приложении E приведен метод расчета (прогноза) вибрации, создаваемой источником, при известной затормаживающей силе.
Вибрация в точке контроля связана с затормаживающей силой по формуле

где vr - вектор скорости (ускорения) в точке контроля;
 - вектор затормаживающей силы в точке контакта;
Yrc - матрица переходной механической подвижности (ускоряемости) между точками контакта и контроля.
Из формулы (1) обращением (псевдообращением) матрицы Yrc получают затормаживающую силу  по формуле
 , (2)
где  - псевдообратная матрица к Yrc.
Примечание - Единицы измеряемых величин приведены в таблице 1.
Таблица 1
Единицы величин отклика | |||
Величина отклика | Единица измерения | ||
Скорость | м·с-1 | ||
Угловая скорость | с-1 | ||
Ускорение | м·с-2 | ||
Угловое ускорение | с-2 | ||
Звуковое давление | Па | ||
Единицы величин возбуждения | |||
Величина возбуждения | Единица измерения | ||
Сила | Н | ||
Момент силы | Н·м | ||
Единицы частотных характеристик | |||
Величина возбуждения | Величина отклика | Единица измерения | |
Сила | Скорость | м·с-1·Н-1 | |
Сила | Угловая скорость | с-1·Н-1 | |
Момент силы | Скорость | м·с-1(Н·м)-1 | |
Момент силы | Угловая скорость | с-1(Н·м)-1 | |
Сила | Ускорение | м·с-2·Н-1 | |
Сила | Угловое ускорение | с-2·Н-1 | |
Момент силы | Ускорение | м·с-2(Н·м)-1 | |
Момент силы | Угловое ускорение | с-2(Н·м)-1 | |
Сила | Звуковое давление | Па·Н-1 | |
Момент силы | Звуковое давление | Па(Н·м)-1 | |
Перед вычислением вектора затормаживающей силы следует проверить непротиворечивость данных в векторе скорости в точке контроля и матрице механической подвижности (см. B.3). Для этой цели могут быть использованы соответствующие программные средства.
Обратные задачи, к которым относится задача, описываемая формулой (1), весьма чувствительны к неточным заданиям исходных данных, поэтому для их решения обычно используют различные алгоритмы регуляризации. Одним из способов регуляризации является обнуление сингулярных чисел матрицы, значения которых ниже некоторого допуска. Регуляризация делает решение обратной задачи устойчивым, но не гарантирует его точность. Поэтому вначале обратную задачу следует пытаться решить без применения регуляризации. Полученный при этом вектор затормаживающей силы используют в процедуре проверки и указывают в протоколе испытаний.
Обратная задача будет регуляризируемой, если установленный допуск превышает  , где |Y| - евклидова норма матрицы подвижности, а
 - расстояние между соседними числами с плавающей запятой, используемое при компьютерных расчетах (машинный эпсилон).
, где |Y| - евклидова норма матрицы подвижности, а - расстояние между соседними числами с плавающей запятой, используемое при компьютерных расчетах (машинный эпсилон).9.1 Общие положения
Основным способом оценки качества результатов измерений затормаживающей силы, выполненных в соответствии с настоящим стандартом, является процедура проверки на основе данных, полученных в тех же условиях, что и в методе испытаний согласно разделу 7. Эта процедура состоит в сопоставлении измеренных и расчетных векторов скорости в точках проверки. Разность этих векторов является показателем возможных погрешностей измерений. Обычно перед началом испытаний устанавливают, в какой степени расхождение между векторами может считаться приемлемым. В то же время, даже если расхождение невелико, это не следует рассматривать как полную гарантию высокого качества измерений.
Метод, изложенный в стандарте, допускает выполнение стандартной процедуры оценки неопределенности измерения, но к настоящему времени известно не много примеров, где подобные расчеты были бы выполнены (см., например, [29]).
Результаты испытаний, выполненных в соответствии с 7.2, должны сопровождаться результатами проверки, основанной на сравнении измеренных и расчетных векторов скорости (ускорения) в точках проверки.
Вектор расчетной скорости (ускорения) в точке проверки  получают по формуле
 , (3)
где Yvc - матрица переходной механической подвижности (ускоряемости) между точками контакта и контроля;
 - вектор затормаживающей силы в точке контакта, рассчитанный в соответствии с разделом 8.
Примечание 1 - Единицы измеряемых величин приведены в таблице 1.
Вектор скорости vv получают в результате измерений по 7.2.
Сравнение векторов осуществляют, отображая их составляющие, соответствующие одной степени свободы, на одном и том же графике в узких полосах частот. Дополнительно могут быть использованы графики с отображением данных в полосах частот другой ширины (например, треть октавы).
Примечание 2 - Термин "проверка на месте" подчеркивает, что процедура проводится в совокупности с основными испытаниями для определения затормаживающей силы и в тех же условиях.
9.3 Проверка при испытаниях с искусственным возбуждением
Предварительную проверку выполняют в ходе испытаний с искусственным возбуждением по 7.4. Такая проверка позволяет выявить ошибки в знаке направления движения для каждой степени свободы, правильность заполнения данными матриц частотной характеристики и векторов. Она также позволяет сопоставить частотные характеристики, полученные при испытаниях в рабочем режиме с искусственным возбуждением.
В испытании данного вида посредством возбудителя вибрации или силоизмерительного молотка обеспечивается создание контролируемого широкополосного возбуждения части конструкции, содержащей источник вибрации, с обеспечением надежной привязки по фазе. Процедура проверки аналогична описанной в 9.2.
В протоколе испытаний приводят следующие сведения:
a) ссылку на настоящий стандарт;
b) наименование организации, проводившей испытания;
c) дату проведения испытаний;
d) описание источника (тип, изготовитель, заводской номер, вид опоры и пр.);
e) описание испытательной установки, включая конструкцию приемника и особенности его соединения с источником;
f) режим(ы) работы источника (скорость, нагрузка и пр.);
g) описание интерфейса между источником и приемником и степени свободы в точках контакта, включая соглашение о знаке направления движения для каждой степени свободы;
h) положение, ориентацию, способ крепления и массу преобразователей вибрации, использовавшихся в испытаниях в рабочем режиме;
i) положение, ориентацию, способ крепления и массу преобразователей вибрации вместе с точками и направлениями возбуждения, использовавшихся при определении частотной характеристики;
j) использовавшееся измерительное оборудование с указанием изготовителя, типа, заводского номера, коэффициента преобразования;
k) средства возбуждения вибрации, использовавшиеся при определении частотной характеристики, включая тип, заводской номер, коэффициент преобразования и изготовителя датчика силы;
l) графики амплитудно-частотной и фазочастотной зависимостей каждой составляющей затормаживающей силы, рассчитанной без процедуры регуляризации, с указанием разрешения по частоте;
m) графики амплитудно-частотной и фазочастотной зависимостей каждой измеренной (сплошная черная линия) и рассчитанной без применения регуляризации (пунктирная или красная линия) составляющей отклика в точке проверки с указанием разрешения по частоте;
n) в случае применения процедуры регуляризации в соответствии с формулой (1) - данные, аналогичные указанным в перечислении l), с указанием применявшейся процедуры регуляризации;
o) в случае испытаний не в реальных условиях применения источника - обоснование представительности применявшегося приемника согласно 5.2.
Пример протокола испытаний приведен в приложении A.
В приложении C приведены примеры испытаний, которые были использованы при разработке метода измерений, установленного настоящим стандартом.
(справочное)
A.1 Испытательная лаборатория
Испытания проведены Volvo Car Corporation в Исследовательском центре Volvo Torslanda 25 - 26 марта 2014 г. (см. [8]).
A.2 Испытуемый объект
Электрический привод заднего моста (ERAD) в виде синхронного двигателя с постоянными магнитами мощностью 50 кВт и планетарной коробкой передач, закрепляемый с помощью четырех резиновых опор на раме в гибридном автомобиле Volvo V60 D6, которая, в свою очередь, также через четыре резиновые опоры крепится к корпусу автомобиля (см. рисунок A.1).
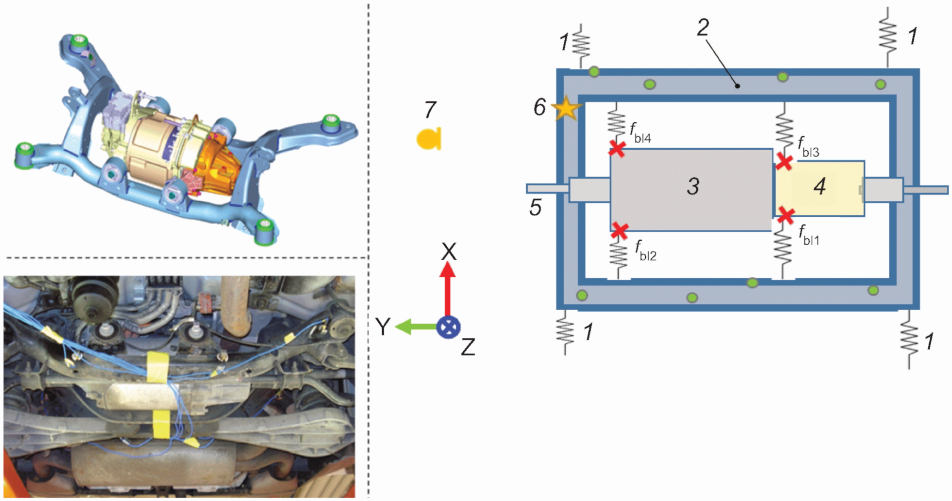
 - точка контакта/нанесения удара молотком;
 - акселерометр в точке контроля;
 - микрофон
(в точке проверки);  - акселерометр (в точке проверки);
1 - крепление к корпусу автомобиля; 2 - рама; 3 - статор
электродвигателя; 4 - коробка передач; 5 - карданный вал;
6 - точка проверки 2; 7 - точка проверки 1
в автомобиле Volvo V60 D6
A.3 Режим работы источника
От работы на холостом ходу до подъема в гору на скорости 15 км/ч с частично открытой дроссельной заслонкой (небольшое ускорение) в режиме электрического привода. Рассматривался отклик на 30-й гармонике частоты вращения карданного вала при ее изменении во время движения автомобиля.
A.4 Интерфейс между источником и приемником
Интерфейсы для двух из четырех точек контакта показаны на рисунке A.2 с указанием системы координат. Затормаживающая сила определялась на головке болта, скрепляющего выступ на корпусе ERAD с резиновой опорой. Чтобы данная точка контакта была доступна для ударов силоизмерительным молотком, к головке болта был приклеен алюминиевый кубик (см. рисунки A.3 и A.4). Для простоты рассматривались только силы, действующие вдоль оси Z.
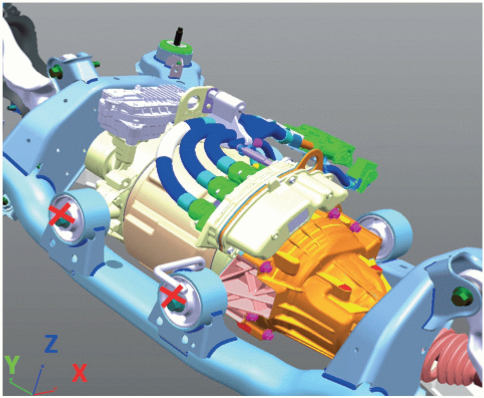
Рисунок A.2 - Точки измерения затормаживающей силы
(помечены красными крестиками)
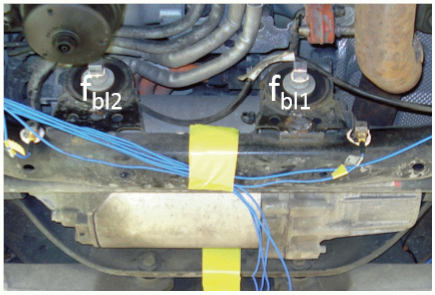
кубиками на головках болтов в точках контакта 1 и 2
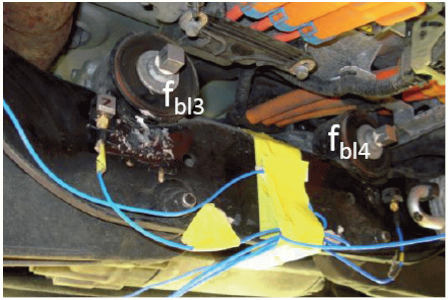
кубиками на головках болтов в точках контакта 3 и 4
A.5 Средства измерений
В таблице A.1 приведены сведения о преобразователях (акселерометрах, микрофоне, датчике силы), использовавшихся в испытаниях. При испытаниях в рабочем режиме и при определении частотных характеристик порядок преобразователей оставался неизменным. Направления измерения соответствуют системе координат автомобиля (см. рисунок A.1).
Таблица A.1
Преобразователи, использовавшиеся в испытаниях
Место установки | Направление измерений | Тип | Заводской номер | Масса, г | Коэффициент преобразования |
Точка контроля 1 | X/-Y/-Z | PCB HT356A15 | 127060 | 10 | 10 мВ/(м·с-2) |
Точка контроля 2 | X/-Y/-Z | PCB HT356A15 | 127258 | 10 | 10 мВ/(м·с-2) |
Точка контроля 3 | X/-Y/-Z | PCB HT356A15 | 137234 | 10 | 10 мВ/(м·с-2) |
Точка контроля 4 | X/-Y/-Z | PCB HT356A15 | 137236 | 10 | 10 мВ/(м·с-2) |
Точка контроля 5 | Z/Y/-X | PCB HT356A15 | 137238 | 10 | 10 мВ/(м·с-2) |
Точка контроля 6 | Z/Y/-X | PCB HT356A15 | 151718 | 10 | 10 мВ/(м·с-2) |
Точка контроля 7 | Z/-Y/X | PCB HT356A15 | 152076 | 10 | 10 мВ/(м·с-2) |
Точка контроля 8 | Z/-Y/X | PCB HT356A15 | 152077 | 10 | 10 мВ/(м·с-2) |
Отметчик фазы | X | PCB HT356A15 | 152077 | 10 | 10 мВ/(м·с-2) |
Точка проверки 1 | - | B&K4189-AO21 | 2617432 | - | 50 мВ/Па |
Точка проверки 2 | Z | PCB HT356A15 | 152077 | 10 | 10 мВ/(м·с-2) |
Молоток | Z | Dytran 5800B5 | 3496 | - | 1,17 мВ/Н |
A.6 Результаты измерений
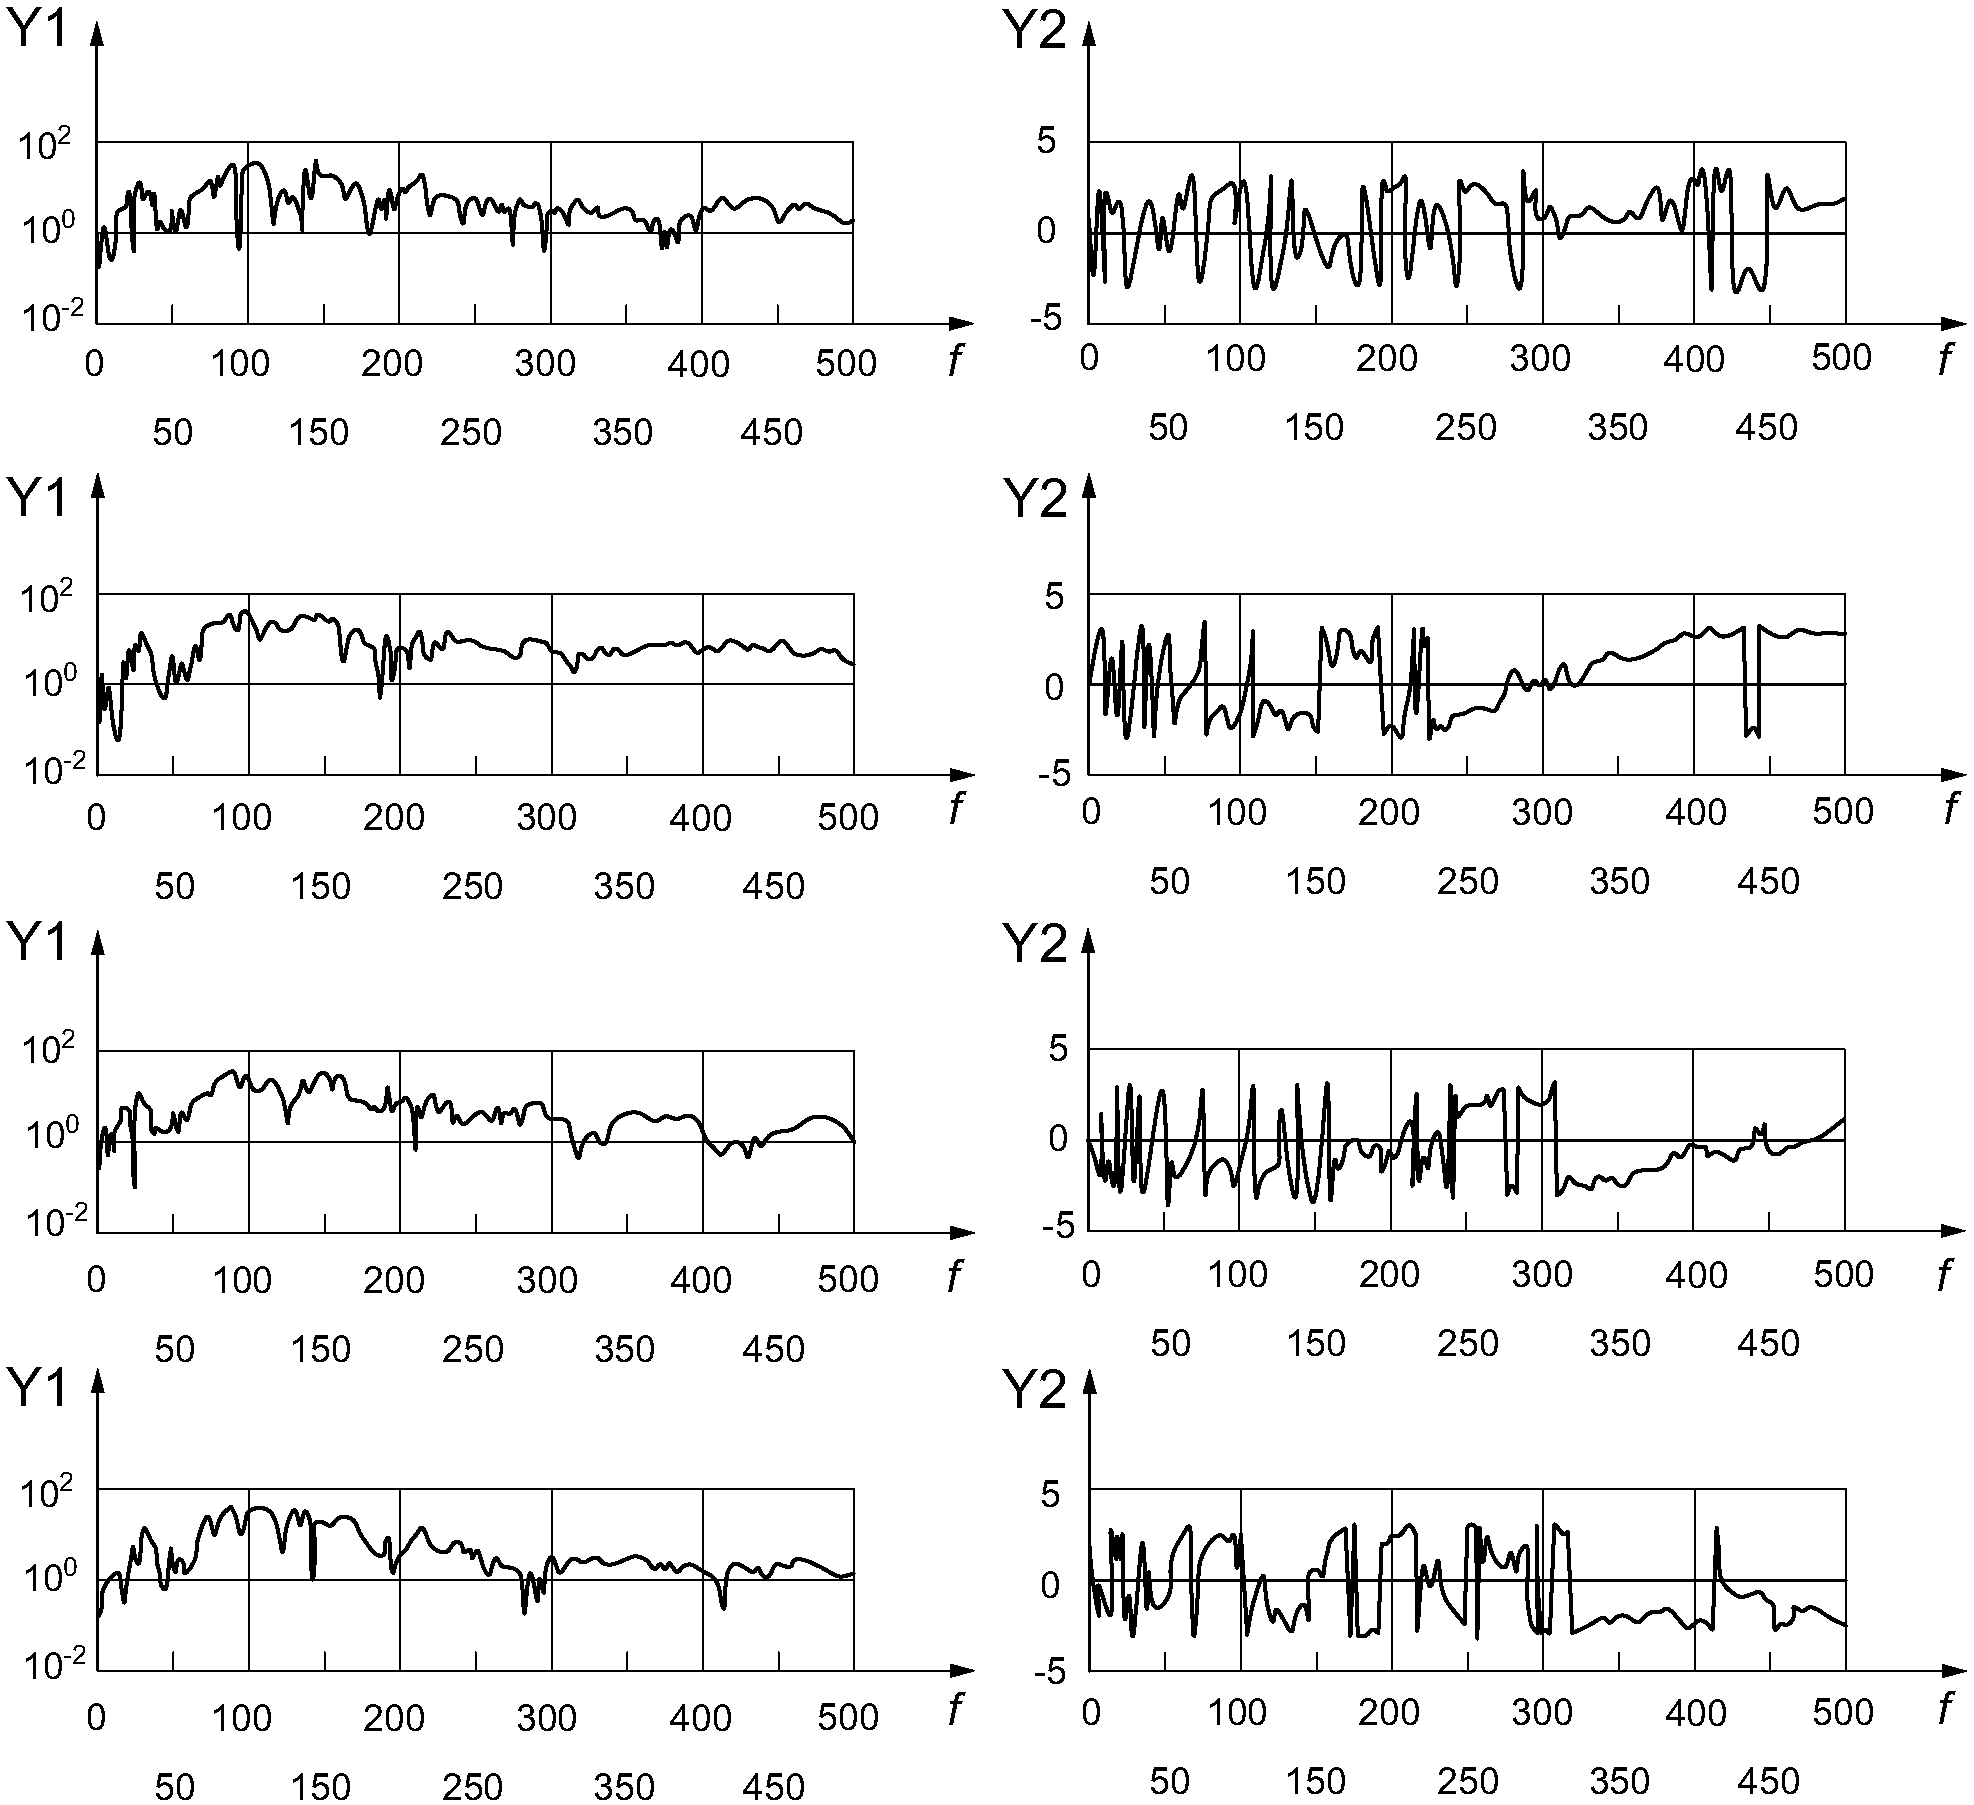
Y1 - амплитуда, Н; Y2 - фаза, рад; f - частота, Гц
Рисунок A.5 - Графики амплитуды и фазы затормаживающих сил
(сверху вниз) fbl1, fbl2, fbl3 и fbl4 (см. рисунки A.3
и A.4) с переменным разрешением по частоте
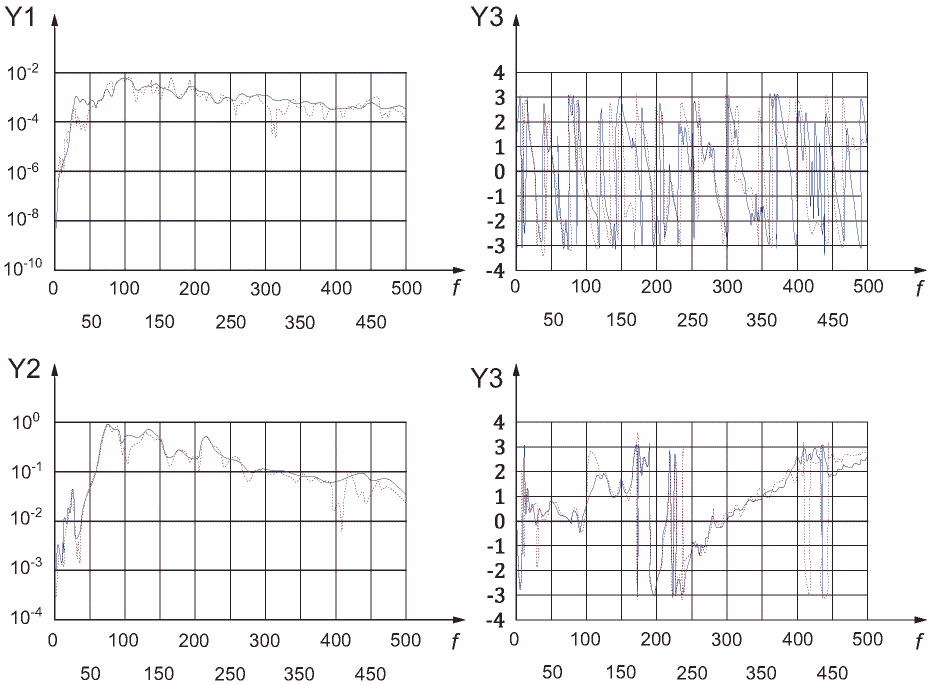
Y1 - амплитуда, Па (с применением частотной коррекции A
шумомера); Y2 - амплитуда, м/с2; Y3 - фаза, рад;
f - частота, Гц
Рисунок A.6 - Графики амплитуды и фазы измеренного
(сплошная линия) и расчетного (красная пунктирная линия)
откликов в точках контроля 1 (вверху) и 2 (внизу)
с переменным разрешением по частоте
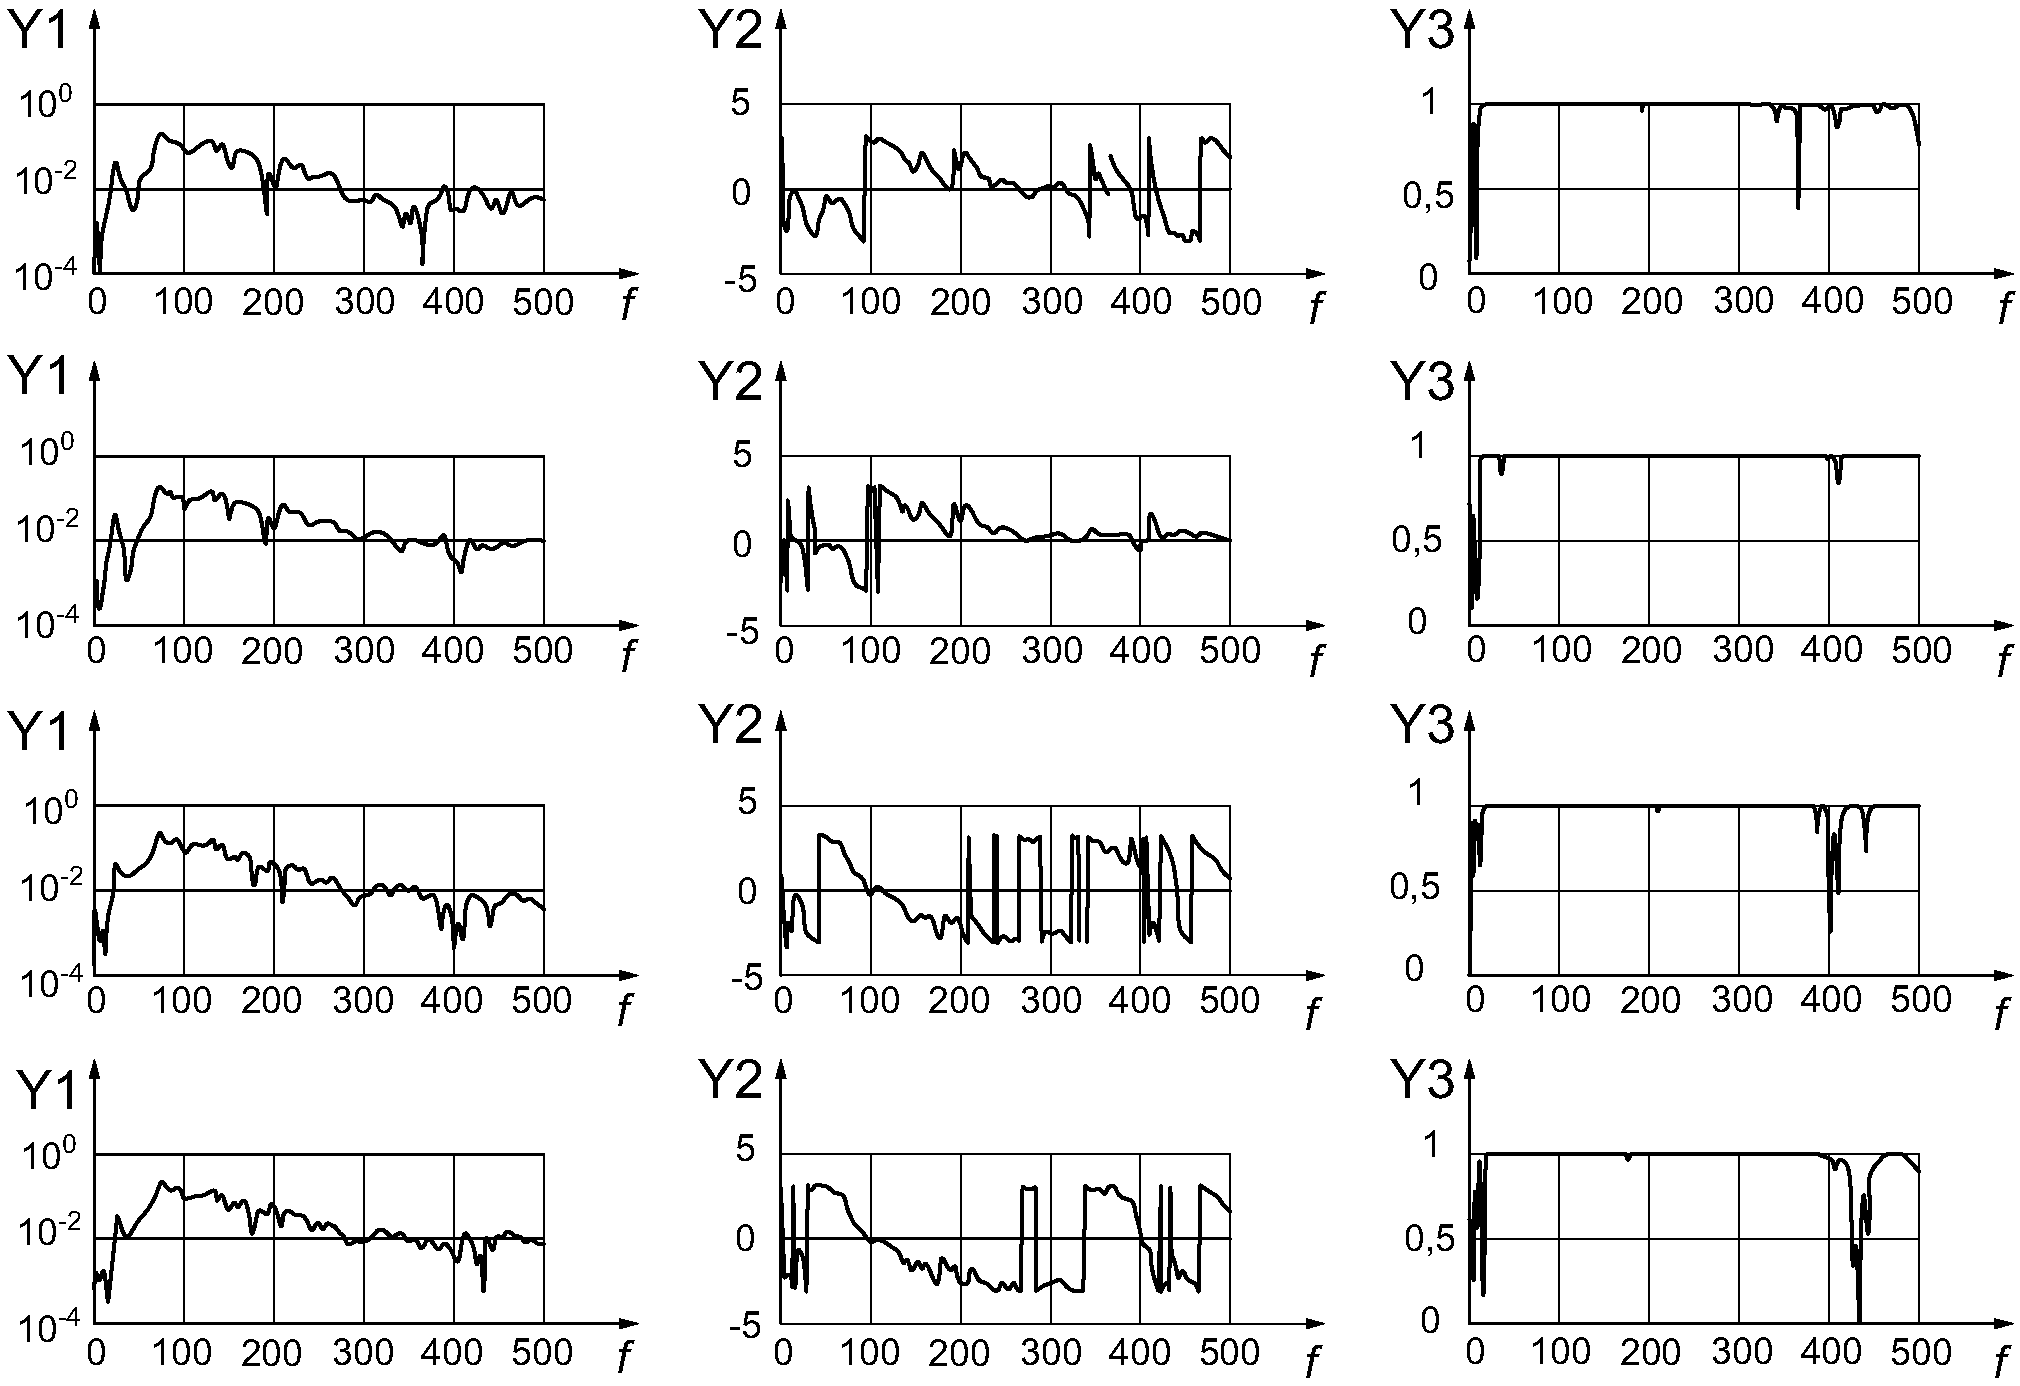
Y1 - амплитуда, (м/с2)/Н; Y2 - фаза, рад;
Y3 - функция когерентности; f - частота, Гц
Рисунок A.7 - Графики амплитуды и фазы ускоряемости
и соответствующие функции когерентности между точками
контакта (от 1 до 4 сверху вниз) и точкой проверки 2
с разрешением по частоте 1 Гц
(рекомендуемое)
В качестве предварительной проверки достоверности полученных результатов рассматривают отношение сигнал/шум, выраженное в децибелах, во всем диапазоне частот измерений.
Требование к отношению сигнал/шум (см. 7.2) для каждой степени свободы в точке контроля RSNRdB,r(f) и в точке проверки RSNRdB,v(f) состоит в выполнении неравенств:
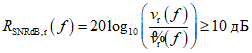 ;
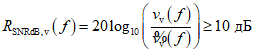 ,
где vr, vv - скорости вибрации в точках контроля и проверки соответственно, когда источник работает в заданном режиме;
 ,
 - скорости вибрации в тех же точках при неработающем источнике (см.
Низкое значение отношения сигнал/шум указывает:
a) на значительный вклад сторонних источников в точках контроля и проверки (см. приложение D в отношении способов улучшить отношение сигнал/шум за счет выбора точек контроля и проверки, а также путем ослабления сторонней вибрации на пути к указанным точкам);
b) неспособность приемника в достаточной степени реагировать на вибрацию от источника, например, на определенных частотах, соответствующих антирезонансу сборки, или в широком диапазоне частот из-за слишком большой жесткости конструкции приемника (см. 5.3 в отношении выбора конструкции приемника, и/или следует попытаться определить точки установки акселерометра, в которых вибрация достаточна);
c) неспособность источника в достаточной степени раскачать приемник в определенных местах установки акселерометра (см. 6.3 в отношении выбора подходящего акселерометра, приложение D в отношении подходящего места установки акселерометра, и/или следует попытаться определить точки установки акселерометра, в которых вибрация достаточна).
Рекомендации в отношении функции когерентности, соблюдения принципа взаимности и линейности отклика приведены в ISO 7626-2.
Следует убедиться, что элементы матриц и векторов, полученных после измерений, соответствуют заданным точкам и направлениям измерений. Для больших (симметричных) матриц частотной характеристики могут быть использованы критерии проверки, рассмотренные, например, в [19].
(справочное)
Руководство | Пример из практики |
Краткое описание целей и условий испытаний | |
Источник: | Описание источника |
Тип: | Двигатель, насос, компрессор, редуктор, ... |
Нагрузка: | Нет нагрузки, внешняя нагрузка со стороны других машин и механизмов (описать), нагрузка со стороны внутренних устройств, ... |
Примечания: | Например, требования к источнику внешней нагрузки, размерам, материалам, ... |
Приемник: | Описание приемника |
Примечания: | Например, размеры, материал, испытательная установка или основание для установки источника при применении, потенциальное влияние на работу источника, ... |
Интерфейс: | Описание степеней свободы в точке контакта |
Тип: | Жесткая граница, упругая опора, ... |
Степени свободы: | Поступательное движение (по осям X, Y, Z), вращательное движение |
Примечания: | - Дополнительная информация об интерфейсе, например интерфейс с движущимися частями (вал двигателя, ремень привода, зубчатое колесо) - Дополнительная информация о средствах измерений, например устанавливаемые преобразователи или встроенные преобразователи - Дополнительные предположения, например о точке контакта, линии контакта или поверхности контакта |
Степени свободы в точках контакта и контроля: | Совпадают, не совпадают, частично совпадают |
Точки проверки: | Описание точек проверки |
Степени свободы: | Число точек и направления движения в каждой точке |
Примечания: | Дополнительная информация о пути распространения возбуждения к точке, ... |
 - точка контакта;
 - точка контроля;
 - точка проверки;
 - вращательная степень свободы;
 - поступательная степень свободы; 1 - внешний
источник нагрузки; 2 - источник; 3 - приемник
Рисунок C.1 - Графическое изображение сборки,
нагрузки и направлений движения
Дополнительные примечания: выводы, рекомендации, ожидаемые трудности, ссылка на публикацию
Пример 1 | Ветрогенератор, устанавливаемый на здании |
(лабораторная установка) | |
Источник: | Гондола и лопасть ветрогенератора |
Тип: | Электродвигатель с неуравновешенной массой |
Нагрузка: | Свободное вращение |
Примечание: | Шип вала рассматривается как часть источника |
Приемник: | Устанавливаемая на здании мачта с кронштейнами |
Примечание: | Длина мачты: 134 см, расстояние до стены: 40 см от центра мачты, длина кронштейна: 49 см, расстояние между кронштейнами: 51 см |
Интерфейс: | Сечение мачты |
Тип: | Жесткая граница |
Степени свободы: | 1 точка с 5 степенями свободы: поступательные движения вдоль осей X, Y и Z, а также вращения вокруг горизонтальных осей |
Примечание: | Преобразователи крепятся к поверхности |
Степени свободы в точках контакта и контроля: | Совпадают |
Точки проверки: | На верхнем кронштейне |
Степени свободы: | Только в направлении Y параллельно стене |
Примечание: | Вторая точка на кронштейне в месте крепления к стене не использовалась. |
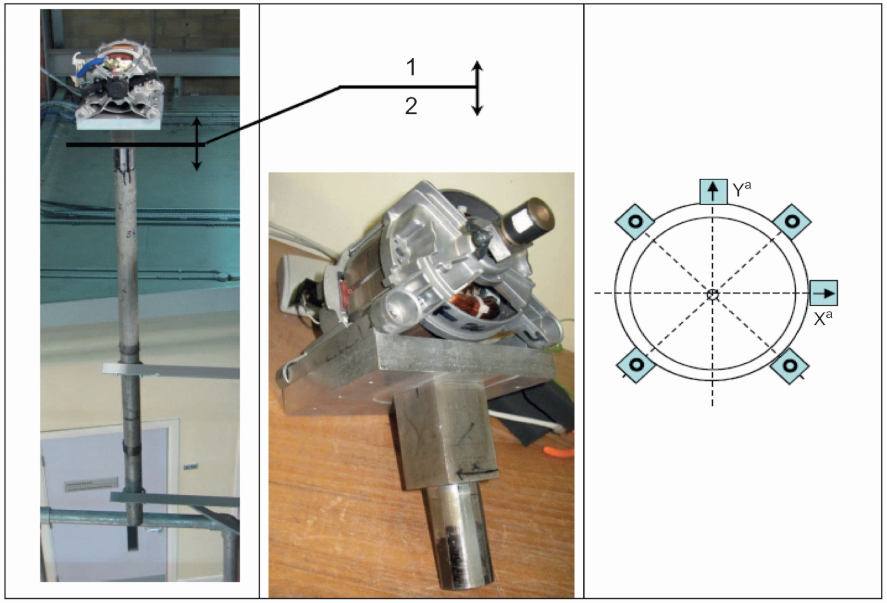 | ||
a) Неуравновешенный электродвигатель ветрогенератора на мачте с указанием линии интерфейса | b) Источник с шипом вала | c) Акселерометры на линии интерфейса |
 - вертикальная ось (перпендикулярна поверхности
рисунка);  - горизонтальная ось;
1 - источник; 2 - приемник
Рисунок C.2 - Иллюстративный материал к примеру 1
Публикация: Elliott, A.S. and Moorhouse, A.T., 2010, In-situ characterization of structure borne noise from a building mounted wind turbine, Proceedings of ISMA2010
Пример 2 | Автомобильный мотор на кронштейне |
(лабораторная установка) | |
Источник: | Вакуумный насос |
Тип: | Автомобильный насос с электроприводом |
Нагрузка: | Нет |
Примечание: | Питание 12 В, стационарный режим |
Приемник: | Кронштейн, закрепленный на металлической раме (лабораторная установка) |
Примечание: | В реальных условиях кронштейн крепится к корпусу автомобиля |
Интерфейс: | Три точки контакта между насосом и кронштейном |
Тип: | Упругие опоры |
Степени свободы: | Поступательные движения вдоль осей X, Y и Z |
Примечание: | Трехкомпонентные акселерометры, установленные на поверхности кронштейна |
Степени свободы в точках контакта и контроля: | Не совпадают |
Точки проверки: | На кронштейне |
Степени свободы: | X, Y и Z |
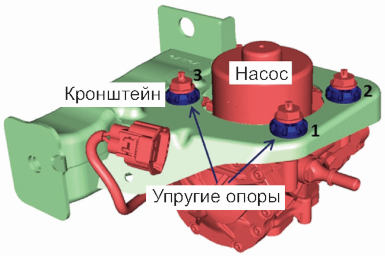 | 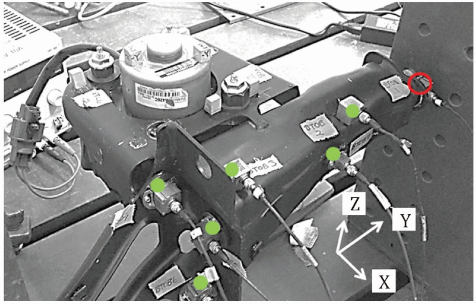 |
a) Насос/источник, соединенный с кронштейном/ приемником через три упругие опоры/точки контакта | b) Экспериментальная установка с шестью акселерометрами в точках контроля (отмечены зелеными точками) и одним акселерометром для оценки излучения шума (обведен красным кружком) |
Рисунок C.3 - Иллюстративный материал к примеру 2
Публикация: D.  , F. Wullens, M. Olsson, A.
 : "Validation of the Blocked Force Method for Various Boundary Conditions for Automotive Source Characterization", Applied Acoustics vol. 102, p. 108 - 119, 2016
, F. Wullens, M. Olsson, A. : "Validation of the Blocked Force Method for Various Boundary Conditions for Automotive Source Characterization", Applied Acoustics vol. 102, p. 108 - 119, 2016Пример 3 | Вакуумный насос для кондиционеров |
(лабораторная установка) | |
Источник: | |
Тип: | Вакуумный насос с электродвигателем, установленный на виброизоляторах |
Нагрузка: | Нет |
Примечание: | 93,2 Вт, постоянное давление 2,76·105 Па |
Приемник: | Плоская конструкция с механической подвижностью 5·10-4 (м/с)/Н |
Примечание: | Стальная плита толщиной 4,8 мм |
Интерфейс: | |
Тип: | Между упругими опорами и жесткой плоской поверхностью |
Степени свободы: | 4 точки контакта, вертикальное направление z (доминирующая вибрация) |
Примечание: | Использованы дополнительные акселерометры, позволяющие сделать систему переопределенной |
Степени свободы в точках контакта и контроля: | Совпадают частично |
Точки проверки: | |
Степени свободы: | Движение в вертикальном направлении z в шести точках проверки |
Примечание: | Расположены на плите приемника на расстоянии 50 - 100 см от точек контакта |
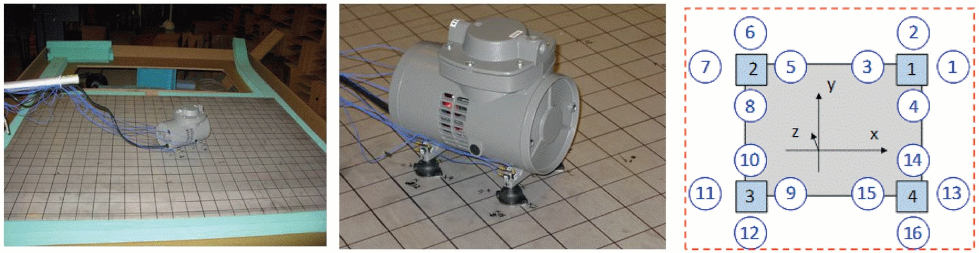
Рисунок C.4 - Иллюстративный материал к примеру 3
(квадратами с цифрами изображены упругие опоры, кружочками
с цифрами - акселерометры в точках контроля)
Дополнительные примечания: Для упрощения рассматривалось только вертикальное направление, в котором вибрация насоса является преобладающей
Публикация: H. Lai, A. Moorhouse, B. Gibbs, Experimental round-robin evaluation on structure-borne sound source force-power test methods, Proceedings of Inter-Noise 2015
(рекомендуемое)
И ПРОВЕРКИ И НАПРАВЛЕНИЙ ДВИЖЕНИЯ
Число точек контроля и проверки, а также направлений измерений вибрации должно быть достаточным для надежного определения вектора затормаживающей силы и оценки погрешностей, связанных с математическими расчетами. Поскольку объекты (машины) и условия их применения весьма разнообразны, дать полное руководство в отношении выбора указанных точек и соответствующих степеней свободы не представляется возможным. Ниже приведены некоторые рекомендации общего типа, которыми можно руководствоваться перед тем, как приступить к испытаниям.
Требование | Рекомендации | Проверка |
Зависимость между возбуждением в точке контакта и откликом в точках контроля и проверки должна быть линейной | Наличие линейной связи между возбуждением и откликом в заданных направлениях можно оценить по функции когерентности (см. B.2). Как показывает опыт, при наличии линейной связи функция когерентности во всем диапазоне частот, за исключением областей резонанса, близка к единице. Более подробные рекомендации приведены в ISO 7626-2 | Оценка функции когерентности |
Вибрация в точках контроля и проверки при работе источника в заданном режиме должна быть много выше наблюдаемой в тех же точках при неработающем источнике | Не следует выбирать точки контроля и проверки в тех местах приемника, которые не могут быть хорошо раскачаны источником в заданном направлении движения. Такими местами могут быть жесткие элементы крепления или область болтового соединения приемника с опорной плитой (точка D на рисунке D.1). | Визуальный контроль |
Не следует выбирать точки контроля и проверки в тех местах приемника, для которых отсутствует жесткая механическая связь с источником, например из-за наличия изоляторов или демпферов на пути распространения вибрации от источника (точка E на рисунке D.1). | Визуальный контроль | |
Как показывает опыт, отношение сигнал/шум на каждой частоте диапазона частот измерений не должно быть меньше 10 дБ (см. B.1) | Оценка отношения сигнал/шум | |
Вибрация в точках контроля и проверки не должна зависеть от внешних источников возбуждения | Точки контроля и проверки на стороне приемника следует выбирать таким образом, чтобы в них отсутствовало возбуждение в заданных направлениях от сторонних источников (см. 5.4). В частности, следует избегать их размещения непосредственно на машинах, обеспечивающих нагрузку испытуемого источника, таких как гидроцилиндры или электроприводы (точка F на рисунке D.1), или слишком близко от них (точка G на рисунке D.1). | Визуальный контроль |
В качестве общего правила можно принять, что между сторонними машинами (не относящимися к испытуемому источнику) и приемником (в месте расположения точек контроля и проверки) должна отсутствовать механическая или акустическая связь. | Визуальный контроль | |
Как показывает опыт, отношение сигнал/шум на каждой частоте диапазона частот измерений не должно быть меньше 10 дБ (см. B.1) | Оценка отношения сигнал/шум | |
Вибрация в точках проверки не должна, насколько это возможно, быть линейно связана с вибрацией в точках контроля, по которой рассчитывают затормаживающую силу | Контрольные точки и направления измерения вибрации, по которым рассчитывают затормаживающую силу, не следует использовать в процедуре проверки. Для процедуры проверки используют дополнительные точки и направления измерений, выбираемые в соответствии с 4.5 и настоящим приложением | Визуальный контроль |
К каждой точке проверки должно, по возможности, вести как можно больше путей распространения вибрации от источника | Точки проверки не должны быть на источнике (точка B на рисунке D.1) или на приемнике в непосредственной близости от области контакта (точка C на рисунке D.1). Эти точки не должны совпадать с точками контакта | Визуальный контроль |
Если затормаживающие силы в точке контакта предполагаются приблизительно одинаковыми для разных направлений воздействия, что может иметь место, например, для небольших машин с вращающимся ротором и жестким фланцевым соединением (электродвигатели, насосы), при определении мест расположения точек проверки могут помочь следующие рекомендации: | ||
- если распределение силы по конструкции приемника предполагается равномерным, а граничные эффекты несущественны, то следует принимать во внимание степень симметричности приемника, например, в случае плоской плиты точку проверки целесообразно размещать в ее середине (точка A на рисунке D.1); | Визуальный контроль; оценка функции когерентности | |
- для определения точек проверки и направлений измерений вибрации рекомендуется предварительно выполнить анализ частотных характеристик. Выбор можно считать правильным, если частотные характеристики по всем направлениям измерений для данной точки сопоставимы по величине (точка A на рисунке D.1); | Определение частотной характеристики; оценка функции когерентности | |
- точки проверки и направления измерений могут быть выбраны на основе численного моделирования распространения вибрации по сборке таким образом, чтобы частотные характеристики по всем направлениям измерений для данной точки были сопоставимы по величине (точка A на рисунке D.1) | Численное моделирование | |
Проверка на месте должна быть успешно выполнена по крайней мере для одной степени свободы. Отклик для данного направления при работающем источнике во всем диапазоне частот измерений должен быть существенно выше, чем при неработающем источнике | Для подтверждения надежности результатов проверки рекомендуется выполнить проверку для дополнительных степеней свободы, особенно в случаях: - больших/сложных сборок с большим числом точек контакта между источником и приемником; - когда важна высокая точность измерений затормаживающей силы; - когда источник возбуждает вибрацию в очень широком или, наоборот, в очень узком диапазоне частот и в этом диапазоне трудно получить надежные данные частотной характеристики; - результаты проверки по одной степени свободы сомнительны. | Визуальный контроль |
Если в случае многих точек контакта и заданных направлений действия силы в точках контакта во взаимно перпендикулярных направлениях (по осям X, Y, Z) для проверки используется одна степень свободы, то рекомендуется выбирать направление измерений в точке проверки под углом приблизительно 45° к каждой из этих осей. Для этого может быть использован установочный клин, как показано на рисунке D.2. Желательно устанавливать этот клин до начала любых измерений, выполняемых в ходе испытаний, и рассматривать его как часть приемника | Визуальный контроль |
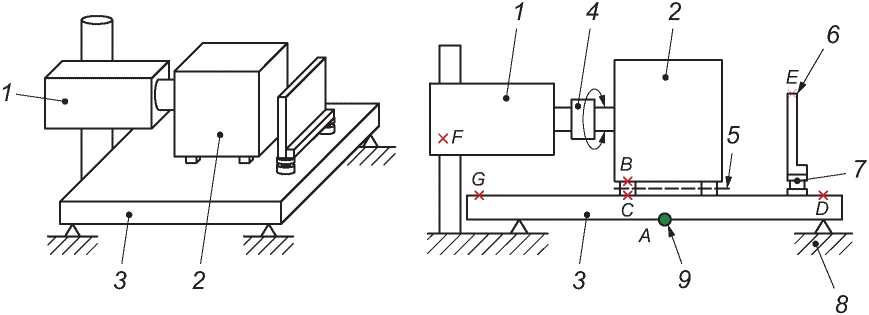
1 - внешний источник нагрузки; 2 - источник; 3 - приемник;
4 - элемент механической развязки (например, торсионный
изолятор); 5 - область контакта; 6 - место плохого выбора
для точки проверки; 7 - элемент механической развязки
(например, изолятор или демпфер); 8 - опорная конструкция
(плита); 9 - предложенная точка проверки;  - плохой выбор
места для точки проверки (точки от B до G);  - хороший
выбор места для точки проверки (точка A)
Внешний источник нагрузки необходим для создания режима
испытаний, приближенного к условиям нормального применения
источника. Достоверность полученных затормаживающих сил
проверяют на месте посредством измерений в выбранных точках.
Точки B - G малопригодны для целей проверки,
точка A - хороший выбор.
установки для измерений затормаживающих сил в области
контакта между источником вибрации и приемной конструкцией
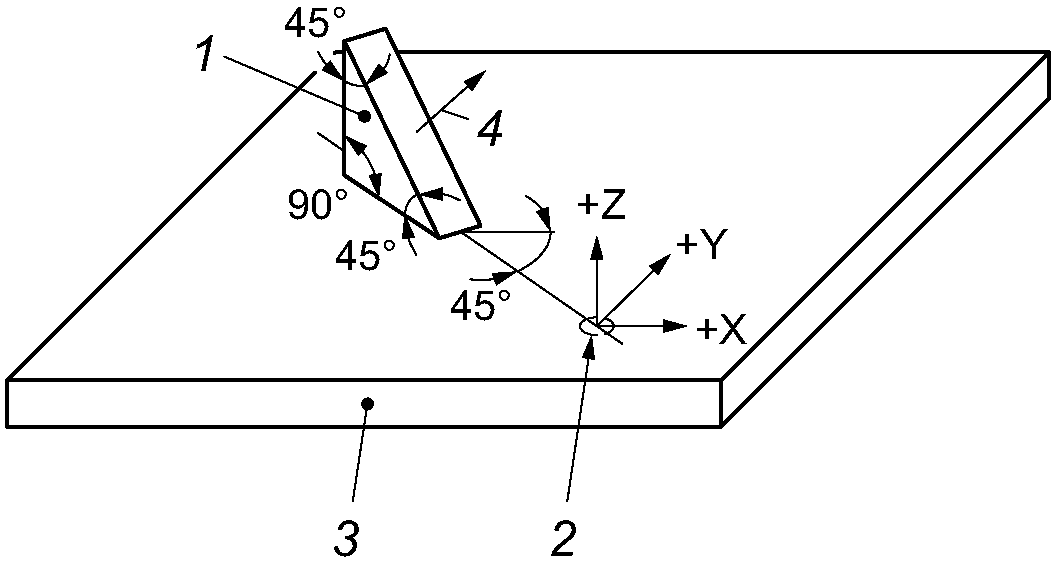
1 - установочный клин; 2 - направления измерений
в точке контакта; 3 - приемник; 4 - направления
измерений в точке проверки
Примечание - Для упрощения рисунка на нем показан только приемник с отмеченными точками контакта и проверки, а также направлениями возбуждения вибрации при работе источника в рабочем режиме и направлениями измерений вибрации в целях проверки. Установочный клин является частью конструкции приемника.
в точке проверки, повернутой относительно системы координат
в точке контакта
(справочное)
НА ОСНОВЕ РЕЗУЛЬТАТОВ ИЗМЕРЕНИЙ ЗАТОРМАЖИВАЮЩЕЙ СИЛЫ
E.1 Общие положения
Затормаживающая сила как характеристика вибрационной активности источника может быть использована для расчетов вибрации, передаваемой через опору источника, для произвольного приемника, а также для расчетов акустического шума, излучаемого приемником. Эти расчеты аналогичны использованным в процедуре проверки достоверности результатов измерений затормаживающей силы, но требуют знания частотных характеристик для применяемого приемника. Получение таких частотных характеристик не является тривиальной задачей, особенно если приемник физически еще не существует. Некоторые рекомендации по получению частотных характеристик приведены в E.4.
В первую очередь, определяют точки и степени свободы, для которых должны быть рассчитаны (спрогнозированы) шум и вибрация. Это похоже на задание точек контроля за тем исключением, что точки прогноза могут находиться в окружающей среде за пределами приемной конструкции, которая к тому же физически может не существовать.
Примечание - Обычно под такой окружающей средой понимают воздух, но в принципе ею может быть любая другая среда в любом агрегатном состоянии.
E.2 Расчет вибрации
Расчетный вектор скорости (ускорения) в точке прогноза  вычисляют по формуле
 , (E.1)
где Ypc - матрица переходной механической подвижности (ускоряемости) между точками контакта и прогноза (см. E.4);
 - вектор затормаживающей силы в точке контакта, рассчитанный в соответствии с разделом 8.
Примечание - Единицы измеряемых величин приведены в таблице 1.
E.3 Расчет акустического шума
Расчетное значение звукового давления в точке прогноза получают на основе переходной виброакустической характеристики по формуле
 , (E.2)
где Hac - матрица переходной виброакустической характеристики между точками контакта и прогноза (см. E.4);
 - вектор затормаживающей силы в точке контакта, рассчитанный в соответствии с разделом 8.
Примечание - Единицы измеряемых величин приведены в таблице 1.
E.4.1 Общие положения
Для прогноза требуется знание частотной характеристики, аналогичной той, что рассматривалась в 7.3 для источника и приемника, образующих сборку. Сложность, однако, заключается в том, что в момент расчетов сборка физически может не существовать, что исключает возможность прямых измерений возбуждающей силы и отклика. В общем случае для определения частотной характеристики используют три подхода:
a) прямое измерение (если оно возможно);
b) расчетные методы;
c) метод декомпозиции.
E.4.2 Прямые измерения
При наличии сборки (или если эта сборка может быть создана) наиболее надежные результаты получают посредством прямых измерений вынуждающей силы и отклика.
E.4.3 Расчетные методы
При использовании одного из стандартных методов расчета (например, метода конечных элементов) рекомендуется рассматривать сборку в целом, а не только приемник (см. E.4.4).
E.4.4 Метод декомпозиции
В теории частотные характеристики сборки могут быть получены на основе частотных характеристик подструктур, на которые разбивают источник и приемник. Однако практические примеры применения данного подхода в настоящее время довольно ограничены.
(справочное)
МЕЖГОСУДАРСТВЕННЫМ СТАНДАРТАМ
Таблица ДА.1
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего межгосударственного стандарта |
ISO 7626-1 | IDT | ГОСТ ИСО 7626-1-94 "Вибрация и удар. Экспериментальное определение механической подвижности. Основные положения" |
ISO 7626-2 | IDT | ГОСТ ИСО 7626-2-94 "Вибрация и удар. Экспериментальное определение механической подвижности. Измерения, использующие одноточечное поступательное возбуждение присоединенным вибровозбудителем" <1> |
Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандартов: - IDT - идентичные стандарты. | ||
--------------------------------
<1> В Российской Федерации действует ГОСТ Р ИСО 7626-2-2016 "Вибрация и удар. Экспериментальное определение механической подвижности. Часть 2. Измерения, использующие одноточечное поступательное возбуждение присоединенным вибровозбудителем".
[1] | ISO 2041:2018 | Mechanical vibration, shock and condition monitoring - Vocabulary (Вибрация, удар и контроль состояния. Словарь) <1> |
[2] | ISO 9611 | Acoustics - Characterization of sources of structure-borne sound with respect to sound radiation from connected structures - Measurement of velocity at the contact points of machinery when resiliently mounted (Акустика. Описание источника вибрации, передаваемой на присоединенную конструкцию и излучаемую в виде шума. Измерение скорости вибрации в точках установки машины на упругие изоляторы) <2> |
[3] | EN 15657 | Acoustic properties of building elements and of buildings - Laboratory measurement of structure-borne sound from building service equipment for all installation conditions (Акустические свойства зданий и элементов зданий. Лабораторные измерения вибрации от сервисного оборудования для разных условий его установки) |
[4] | ISO/IEC Guide 98-3 | Uncertainty of measurement - Part 3: Guide to the expression of uncertainty in measurement (GUM:1995) [Неопределенность измерения. Часть 3. Руководство по выражению неопределенности измерения (GUM:1995)] <3> |
[5] | Moorhouse A.T., Elliott A.S., Evans T.A. In situ measurement of the blocked force of structure-borne sound sources, Journal of Sound and Vibration, Volume 325, Issues 4 - 5, 11 September 2009, Pages 679 - 685, ISSN 0022-460X, /template/go.php?url=https://dx.doi.org/10.1016/j.jsv.2009.04.035. | |
[6] | Elliott A.S., Moorhouse A.T., Huntley T., Tate S. In-situ source path contribution analysis of structure borne road noise, Journal of Sound and Vibration, Volume 332, Issue 24, 25 November 2013, Pages 6276 - 6295, ISSN 0022-460X, /template/go.php?url=https://dx.doi.org/10.1016/j.jsv.2013.05.031. | |
[7] | M. Lievens, C. Holler, P. Dietrich, M. Vorlander, Predicting the Interaction Between Structure-Borne Sound Sources and Receiver Structures from Independently Measured Quantities: Case Study of a Washing Machine on a Wooden Joist Floor, Acta Acustica United with Acustica, Volume 100, Number 1, January/February 2014, Pages 79 - 92, /template/go.php?url=https://dx.doi.org/10.3813/AAA.918688 | |
 D., Olsson M., Wullens F,  A. Validation of the blocked force method for various boundary conditions for automotive source characterization, Applied Acoustics, Volume 102, 15 January 2016, Pages 108 - 119, ISSN 0003-682X, /template/go.php?url=https://dx.doi.org/10.1016/j.apacoust.2015.08.019 | ||
[9] | Van den Bosch D.D., van der Seijs M.V., de Klerk D. Validation of blocked-force Transfer Path Analysis with compensation for test bench dynamics, In: Dynamics of Coupled Structures, vol. 1, Proceedings of the 32nd IMAC, A Conference and Exposition on Structural Dynamics, pp. 37 - 49 (Chapter 4), 2014, Springer, New York, /template/go.php?url=https://dx.doi.org/10.1007/978-3-319-04501-6_4 | |
[10] | P. Varoto, M. Lofrano, T. Cicogna, L. Oliveira, K.G. McConnell, Moment mobility FRF measurement techniques, IMAC-XXIV Conference & Exposition on Structural Dynamics, 2006 | |
[11] | Petersson B.A.T., Gibbs B.M. Towards a structure-borne sound source characterization, Applied Acoustics, Volume 61, Issue 3, November 2000, Pages 325 - 343, ISSN 0003-682X, /template/go.php?url=https://dx.doi.org/10.1016/S0003-682X(00) 00037-2. | |
[12] | Schevenels P. Investigation of the Source-Structure-Sound Interaction in the Framework of the Source Characterisation and Sound Radiation of Vibrating Sources in Buildings, PhD dissertation, ISBN 978-94-6018-332-4, 2011, KU Leuven | |
[13] | Mathiowetz S., Bonhoff H.A. Interface mobilities for characterization of structure-borne sound sources resiliently mounted via multiple contact points, Journal of Sound and Vibration, Volume 332, Issue 22, 28 October 2013, Pages 5789 - 5803, ISSN 0022-460X, /template/go.php?url=https://dx.doi.org/10.1016/j.jsv.2013.05.034. | |
[14] | van der Seijs M.V., de Klerk D., Rixen D.J. General framework for transfer path analysis: History, theory and classification of techniques, Mechanical Systems and Signal Processing, Volumes 68 - 69, February 2016, Pages 217 - 244, ISSN 0888-3270, /template/go.php?url=https://dx.doi.Org/10.1016/j.ymssp.2015.08.004. | |
[15] | T. Alber, M. Sturm, A. Moorhouse, Independent characterization of structure-borne sound sources using the in-situ blocked force method, InterNoise, 2016, Hamburg | |
[16] | Sturm M., Alber T.H., Moorhouse A.T., Zabel D., Wang Z. The in-situ blocked force method for characterization of complex automotive structure-borne sound sources and its use for virtual acoustic prototyping, ISMA2016 International Conference on Noise and Vibration Engineering, At Leuven, Belgium | |
[17] | Lai H.K., Moorhouse A., Gibbs B. Experimental round-robin evaluation of structure-borne sound source force-power test methods, Noise Control Engineering Journal, Volume 64, Number 2,1 March 2016, pp. 170 - 180(11), ISSN 0736-2501, /template/go.php?url=https://dx.doi.org/10.3397/1/376369 | |
Elliott A.S. Characterisation of Structure Borne Sound Sources In-situ, PhD dissertation, University of Salford, 2009 | ||
Sturm M. Identification and quantification of transient structure-borne sound sources within electrical steering systems, PhD dissertation, University of Salford, 2013 | ||
[20] |  C. Indirect Methods of Obtaining Activity and Mobility of Structure-borne Sound Sources, PhD dissertation, University of Liverpool, 2013 | |
[21] | Thite A.N., Thompson D.J. The quantification of structure-borne transmission paths by inverse methods. Part 1: Improved singular value rejection methods, Journal of Sound and Vibration, Volume 264, Issue 2, 3 July 2003, Pages 411 - 431, ISSN 0022-460X, /template/go.php?url=https://dx.doi.org/10.1016/S0022-460X(02)01202-6 | |
[22] | De Klerk D., Rixen D.J. Component transfer path analysis method with compensation for test bench dynamics, Mechanical Systems and Signal Processing, Volume 24, Issue 6, August 2010, Pages 1693 - 1710, ISSN 0888-3270, /template/go.php?url=https://dx.doi.org/10.1016/j.ymssp.2010.01.006 | |
[23] | Moorhouse A.T., Evans T.A., Elliott A.S. Some relationships for coupled structures and their application to measurement of structural dynamic properties in situ, Mechanical Systems and Signal Processing, Volume 25, Issue 5, July 2011, Pages 1574 - 1584, ISSN 0888 - 3270, /template/go.php?url=https://dx.doi.org/10.1016/j.ymssp.2010.12.016 | |
[24] | D. de Klerk, D. J. Rixen, S. N. Voormeeren, "General framework for dynamic substructuring: history, reviewand classification of techniques." AIAA journal 46.5 (2008): 1169 - 1181 | |
[25] | M. Sturm, C. Marchand, M. Priebe, A. T. Moorhouse, M. Yankonis, S. Sherman, J. Hirscher, S. Parikh, Robust NVH development of steering systems using in-situ blocked forces from measurements with low-noise driver simulators, Noise-Con 2017, At Grand Rapids, Michigan, USA | |
Van der Seijs M. Experimental dynamic substructuring: analysis and design strategies for vehicle development, Doctoral dissertation, Delft University of Technology, 2016 | ||
J. W. R. Meggitt, A. T. Moorhouse, A. S. Elliott, On the Problem of Describing the Coupling Interface Between Sub-structures: An Experimental Test for 'Completeness', Dynamics of Coupled Structures, Volume 4. Springer, Cham, 2018, 171 - 182. | ||
[28] | M.W.F. Wernsen, M.V. van der Seijs, D de Klerk, An indicator sensor criterion for in-situ characterisation of source vibrations, Sensors and Instrumentation, Volume 5, Springer, Cham, 2017. 55 - 69 | |
J. W. R. Meggitt, A. T. Moorhouse, A. S. Elliott, A covariance based framework for the propagation of uncertainty through inverse problems with an application to force identification, Mechanical Systems and Signal Processing, Volume 124, 2019, 275 - 297. | ||
S. S. Sattinger, Method for experimentally determining rotational mobilities of structures. Shock Vib. Bull.; (United States), 50, 1980. | ||
H. A. Bonhoff, and B. A. T. Petersson. The influence of cross-order terms in interface mobilities for structure-borne sound source characterization: Plate-like structures. Journal of Sound and Vibration 311, no. 1 - 2, 2008, 473 - 484. | ||
--------------------------------
<1> Рекомендуется применять гармонизированный стандарт ГОСТ 24346-80 "Вибрация. Термины и определения".
<2> Рекомендуется применять гармонизированный стандарт ГОСТ 32107-2013 (ISO 9611:1996) "Вибрация. Измерения вибрации, передаваемые машиной через упругие изоляторы. Общие требования".
<3> Рекомендуется применять гармонизированный стандарт ГОСТ 34100.3-2017/ISO/IEC Guide 98-3:2008 "Неопределенность измерения. Часть 3. Руководство по выражению неопределенности измерения".
УДК 534.322.3.08:006.354 | МКС 17.140.20 | IDT |
Ключевые слова: вибрация, машина, источник, приемник, затормаживающая сила, частотная характеристика, испытания | ||
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost_gosudarstvennyj-standart/26/gost_73147.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|