

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: Стандартинформ, 2019 Примечание к документу Документ введен в действие с 01.01.2015. Взамен ГОСТ 24647-91. Название документа "ГОСТ 24647-2014. Межгосударственный стандарт. Вертолеты гражданской авиации. Допустимые уровни шума и методы определения уровней шума на местности" (введен в действие Приказом Росстандарта от 09.07.2014 N 823-ст) "ГОСТ 24647-2014. Межгосударственный стандарт. Вертолеты гражданской авиации. Допустимые уровни шума и методы определения уровней шума на местности"
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

Краткое наименование страны по МК (ИСО 3166) 004-97 | Код страны по МК (ИСО 3166) 004-97 | Сокращенное наименование национального органа по стандартизации |
Армения | AM | Минэкономики Республики Армения |
Беларусь | BY | Госстандарт Республики Беларусь |
Киргизия | KG | Кыргызстандарт |
Россия | RU | Росстандарт |
Таджикистан | TJ | Таджикстандарт |
4 Приказом Федерального агентства по техническому регулированию и метрологии от 9 июля 2014 г. N 823-ст межгосударственный стандарт ГОСТ 24647-2014 введен в действие в качестве национального стандарта Российской Федерации с 1 января 2015 г.
5 ВЗАМЕН ГОСТ 24647-91
6 ПЕРЕИЗДАНИЕ. Сентябрь 2019 г.
7 Настоящий стандарт имеет неэквивалентную степень соответствия (NEQ) с документом ИКАО, приложение 16 к Конвенции о международной гражданской авиации, том 1 "Авиационный шум" и регламентирует проведение шумовых сертификационных испытаний вертолетов в контрольных точках, описание положения которых полностью совпадает с описанием в Авиационных правилах, часть 36 "Сертификация воздушных судов по шуму на местности"
Информация о введении в действие (прекращении действия) настоящего стандарта и изменений к нему на территории указанных выше государств публикуется в указателях национальных стандартов, издаваемых в этих государствах, а также в сети Интернет на сайтах соответствующих национальных органов по стандартизации.
В случае пересмотра, изменения или отмены настоящего стандарта соответствующая информация будет опубликована на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации в каталоге "Межгосударственные стандарты"
Настоящий стандарт устанавливает максимально допустимые уровни шума, создаваемого вертолетами гражданской авиации, и методы его определения на местности.
Настоящий стандарт не распространяется на вертолеты, спроектированные только для использования в сельском хозяйстве, борьбы с пожаром или транспортирования грузов на внешней подвеске.
Устанавливаемые настоящим стандартом максимально допустимые уровни шума являются технической характеристикой вертолета и не распространяются в качестве допустимых уровней шума для ограничения жилой застройки в окрестностях аэропортов (эти уровни регламентируются требованиями ГОСТ 22283).
В настоящем стандарте использованы нормативные ссылки на следующие межгосударственные стандарты:
ИС NORMPROD: примечание. ГОСТ 17229-85 утратил силу с 01.01.2015 в связи с введением в действие ГОСТ 17229-2014 (Приказ Росстандарта от 17.10.2014 N 1353-ст). Приказом Росстандарта от 01.03.2016 N 101-ст срок действия ГОСТ 17229-85 восстановлен для добровольного применения на территории Российской Федерации с 01.03.2016 в отношении продукции, поставляемой по Государственному оборонному заказу. |
ГОСТ 17229 Самолеты пассажирские и транспортные. Метод определения уровней шума, создаваемого на местности
ГОСТ 22283 Шум авиационный. Допустимые уровни шума на территории жилой застройки и методы его измерения
Примечание - При пользовании настоящим стандартом целесообразно проверить действие ссылочных стандартов и классификаторов на официальном интернет-сайте Межгосударственного совета по стандартизации, метрологии и сертификации (www.easc.by) или по указателям национальных стандартов, издаваемым в государствах, указанных в предисловии, или на официальных сайтах соответствующих национальных органов по стандартизации. Если на документ дана недатированная ссылка, то следует использовать документ, действующий на текущий момент, с учетом всех внесенных в него изменений. Если заменен ссылочный документ, на который дана датированная ссылка, то следует использовать указанную версию этого документа. Если после принятия настоящего стандарта в ссылочный документ, на который дана датированная ссылка, внесено изменение, затрагивающее положение, на которое дана ссылка, то это положение применяется без учета данного изменения. Если ссылочный документ отменен без замены, то положение, в котором дана ссылка на него, применяется в части, не затрагивающей эту ссылку.
ИС NORMPROD: примечание. ГОСТ 17229-85 утратил силу с 01.01.2015 в связи с введением в действие ГОСТ 17229-2014 (Приказ Росстандарта от 17.10.2014 N 1353-ст). Приказом Росстандарта от 01.03.2016 N 101-ст срок действия ГОСТ 17229-85 восстановлен для добровольного применения на территории Российской Федерации с 01.03.2016 в отношении продукции, поставляемой по Государственному оборонному заказу. |
Шум, создаваемый вертолетом на местности, выражают в эффективных уровнях воспринимаемого шума EPNL, измеряемых в EPN дБ, установленных ГОСТ 17229.
4.1 Максимально допустимые уровни шума, указанные в разделе 5, определяют в контрольных точках, приведенных в 4.1.1 - 4.1.3.
- исходная контрольная точка K1, расположенная на земле непосредственно под траекторией полета, определенной по исходной методике набора высоты (см. 6.2), и находящаяся на расстоянии 500 м по горизонтали в направлении полета от точки, в которой начинается набор высоты;
- две другие точки на земле  и
 , расположенные симметрично на расстоянии 150 м по обеим сторонам траектории полета и находящиеся на линии, проходящей через исходную контрольную точку.
и , расположенные симметрично на расстоянии 150 м по обеим сторонам траектории полета и находящиеся на линии, проходящей через исходную контрольную точку.4.1.2 В контрольных точках измерения уровня шума при горизонтальном пролете:
- исходная контрольная точка K2, расположенная на земле на расстоянии 150 м по вертикали от траектории полета, определенной по исходной методике горизонтального пролета (см. 6.3);
- две другие точки на земле  и
 , расположенные симметрично на расстоянии 150 м по обеим сторонам траектории полета и находящиеся на линии, проходящей через исходную контрольную точку.
и , расположенные симметрично на расстоянии 150 м по обеим сторонам траектории полета и находящиеся на линии, проходящей через исходную контрольную точку.- исходная контрольная точка K3, расположенная на земле на расстоянии 120 м по вертикали от траектории полета, определенной по исходной методике захода на посадку (см. 6.4). На ровной местности это соответствует точке на расстоянии 1140 м от точки пересечения траектории захода на посадку с углом наклона 6° к плоскости земли;
- две другие точки на земле  и
 , расположенные симметрично на расстоянии 150 м по обеим сторонам траектории полета и находящиеся на линии, проходящей через исходную контрольную точку.
и , расположенные симметрично на расстоянии 150 м по обеим сторонам траектории полета и находящиеся на линии, проходящей через исходную контрольную точку.5.1 Допустимые уровни шума устанавливают для вертолетов, в отношении которых:
- сертифицирующим органом была принята заявка на сертификат летной годности прототипа или выполнена другая аналогичная установленная процедура до 21 марта 2002 г.;
- сертифицирующим органом была принята заявка на изменение типовой конструкции (модифицированный вариант) или была выполнена другая аналогичная установленная процедура до 21 марта 2002 г.
Примечание - К модифицированным вариантам относят вертолеты, по летной годности аналогичные первоначальному варианту, прошедшие сертификацию по шуму, но имеющие конструктивные изменения, неблагоприятно влияющие на его акустические характеристики.
5.2 Максимально допустимые уровни шума определяют максимальной взлетной массой вертолета m в килограммах.
Для всех вертолетов (немодифицированный вариант) максимально допустимые уровни шума устанавливают следующими соотношениями:
- в исходной контрольной точке под траекторией набора высоты (K1):
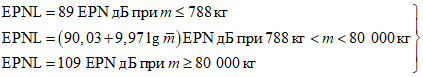 ; (1)
- в исходной контрольной точке под траекторией горизонтального пролета (K2):
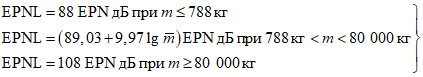 ; (2)
- в исходной контрольной точке под траекторией захода на посадку (K3):
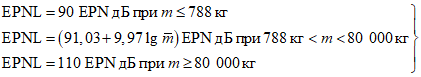 . (3)
В этих соотношениях:
 , (4)
где m - максимальная взлетная масса вертолета;
mo - нормирующая константа, равная 1000 кг.
5.3 Для модифицированных вертолетов уровни шума не должны превышать уровней шума исходной типовой конструкции.
5.4 Для всех вертолетов, включая их модифицированные варианты, в отношении которых заявка на сертификат типа была подана 21 марта 2002 г. или позже, применяют максимальные уровни шума, предусмотренные в 8.4.2 ИКАО (Приложение 16, том 1), и вводят корректирующие поправки:
- при наборе высоты | 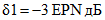 ; |
- при горизонтальном пролете | 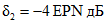 ; |
- при заходе на посадку | 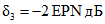 . |
5.5 В одной или двух исходных контрольных точках допускается превышение указанных в 5.2 и 5.4 максимально допустимых уровней шума при выполнении следующих требований:
- превышение в одной из контрольных точек не должно быть более 3 EPN дБ;
- сумма всех превышений не должна быть более 4 EPN дБ;
- любое превышение допустимых уровней шума должно быть скомпенсировано соответствующим снижением уровней шума в другой точке(ах).
5.6 Расчет максимально допустимых уровней шума по приведенным соотношениям проводят с точностью до 0,1 EPN дБ.
Графики зависимости максимально допустимых уровней шума от взлетной массы вертолета представлены в приложении А.
6.1 Общие условия проведения сертификационных испытаний
6.1.1 Исходные методики полета должны удовлетворять соответствующим требованиям летной годности и быть утверждены в установленном порядке сертифицирующим органом.
6.1.2 Исходную методику набора высоты, горизонтального пролета и захода на посадку определяют согласно 6.2 - 6.4.
6.1.3 Если расчетные характеристики вертолета не позволяют выполнить полеты в соответствии с 6.2 - 6.4, то исходные методики могут отклоняться от указанных лишь настолько, насколько этого требуют те расчетные характеристики, которые делают выполнение исходных методик по 6.2 - 6.4 невозможным, и утверждаются сертифицирующим органом.
6.1.4 Исходную методику сертификационных испытаний по шуму устанавливают для следующих атмосферных условий:
- атмосферное давление у поверхности земли на уровне моря - 101 325 Па;
- температура окружающего воздуха у поверхности земли - 25 °C, т.е. (МСА + 10) °C, за исключением того, что по усмотрению сертифицирующего органа может быть использована МСА (Международная стандартная атмосфера);
- относительная влажность у поверхности земли - 70%;
- штиль.
6.2.1 Вертолет стабилизируется на траектории полета, начиная от точки, находящейся на расстоянии 500 м перед исходной контрольной точкой на высоте 20 м над поверхностью земли, при минимальном гарантированном значении максимальной взлетной мощности установленного двигателя, определяемой исходными условиями окружающей среды или ограничением крутящего момента редуктора в зависимости от того, какое из значений меньше.
6.2.2 Во время набора высоты выдерживается наивыгоднейшая скорость набора высоты vн.н или наименьшая утвержденная скорость набора высоты после взлета в зависимости от того, какая из величин больше.
6.2.3 Установившийся набор высоты выполняется при стабилизированных максимальных эксплуатационных оборотах в минуту несущего винта, утвержденных сертифицирующим органом.
6.2.4 При наборе высоты сохраняется постоянная взлетная конфигурация вертолета, за исключением того, что шасси может быть убрано.
6.2.5 Масса вертолета соответствует максимальной взлетной массе, при которой требуется осуществить сертификацию по шуму.
6.2.6 Исходную траекторию набора высоты определяет как прямолинейный участок, расположенный от начальной точки (500 м перед исходной контрольной точкой и 20 м над поверхностью земли) под углом, определяемым максимальной скороподъемностью и vн.н при минимальном гарантированном значении максимальной взлетной мощности установленного двигателя.
6.3.1 Вертолет стабилизируется в горизонтальном полете над исходной контрольной точкой на высоте 150 м.
6.3.2 Во время пролета выдерживают скорость vкр, или 0,9 vдоп max, или (0,5 vкр + 120) км/ч, или (0,45 vдоп max + 120) км/ч - в зависимости от того, какое из значений меньше.
Примечание - Для целей сертификации по шуму vкр определяют как воздушную скорость в горизонтальном полете, получаемую при крутящем моменте, соответствующем минимально гарантированному значению номинальной мощности установленного двигателя, при давлении на уровне моря 101 325 Па (760 мм рт. ст.), температуре окружающего воздуха 25 °C, если более жесткие ограничения по летной годности не установлены изготовителем и не утверждены сертифицирующим органом.
6.3.3 Горизонтальный пролет выполняют при стабилизированных максимальных эксплуатационных оборотах в минуту несущего винта, утвержденных сертифицирующим органом.
6.3.4 Вертолет находится в крейсерской конфигурации.
6.3.5 Масса вертолета соответствует максимальной взлетной массе, при которой требуется осуществить сертификацию по шуму.
6.4.1 Вертолет стабилизируется и следует по траектории захода на посадку с углом наклона 6°.
6.4.2 Заход на посадку выполняют при установившейся воздушной скорости, равной наивыгоднейшей скорости набора высоты vн.н или наименьшей скорости захода на посадку в зависимости от того, какая из них больше, и продолжается до конца траектории захода на посадку при сертификационных испытаниях по шуму; при этом потребляемая мощность установленного двигателя во время захода на посадку остается постоянной.
6.4.3 Заход на посадку осуществляют при стабилизированных максимальных эксплуатационных оборотах в минуту несущего винта, утвержденных сертифицирующим органом.
6.4.4 Во время захода на посадку сохраняется постоянная посадочная конфигурация, применяемая при сертификационных испытаниях на летную годность.
6.4.5 В момент приземления масса вертолета соответствует максимальной посадочной массе, при которой требуется осуществить сертификацию по шуму.
Условия проведения летных испытаний должны соответствовать указанным в разделе 6.
Отклонения от исходных условий, указанных в 7.1 - 7.3, учитывают введением поправок в эффективные уровни воспринимаемого шума в соответствии с разделом 10.
7.1.1 Координаты точек измерения шума должны соответствовать координатам исходных точек измерения, указанным в разделе 4.
7.1.2 Если точки измерения шума не совпадают с исходными точками, то поправки на разницу местоположения включают в поправки на несовпадение траектории летных испытаний и исходной траектории полета.
7.1.3 Места для измерения шума вертолета расположены на относительно ровной поверхности земли, не обладающей такими характеристиками повышенного поглощения звука, которые могут иметь место при наличии снега, густой, слежавшейся или высокой травы, кустарника или лесистых участков.
7.1.4 В пространстве, ограниченном конусом с вершиной на поверхности земли в точке измерения, ось которого перпендикулярна к земле, а угол при вершине равен 160°, не должно быть никаких препятствий, которые могли бы существенно влиять на звуковое поле, создаваемое вертолетом.
Примечание - Люди, которые проводят измерения, могут сами представлять такие препятствия.
7.2.1 Испытания проводят при следующих атмосферных условиях:
- осадки отсутствуют;
- относительная влажность должна быть от 30% до 90%;
- температура окружающего воздуха должна быть от 2 °C до 30 °C на высоте 10 м над поверхностью земли. Если место проведения измерения расположено не более чем в 2000 м от аэродромного термометра, то допускается использовать сообщаемые данные о температуре на аэродроме;
- интенсивность затухания звука не должна превышать 12 дБ/100 м в третьоктавной полосе частот 8 кГц;
- сообщаемая скорость ветра на высоте 10 м над поверхностью земли не должна превышать 5 м/с и составляющая скорости ветра под прямым углом к направлению полета не должна превышать 2,5 м/с. Если место проведения измерения расположено не более чем в 2000 м от аэродромного анемометра, то допускается использовать сообщаемые данные о ветре на аэродроме;
- отсутствуют другие аномальные метеорологические условия, которые могли бы существенно повлиять на измеряемые уровни шума.
7.2.2 В качестве центрального пункта для измерения параметров атмосферы, соответствующих условиям, существующим в географическом районе, в котором проводят измерение вертолетного шума, утверждается аэродромный диспетчерский пункт или другое средство измерения.
7.3.1 Коррективы на различия между методикой испытания и исходной методикой не должны превышать:
- для набора высоты 4,0 EPN дБ, в том числе арифметическая сумма  , и выражения
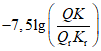 из формулы (9) в целом не более 2,0 EPN дБ (см. раздел 10);
, и выражения из формулы (9) в целом не более 2,0 EPN дБ (см. раздел 10);- для горизонтального пролета или захода на посадку 2,0 EPN дБ.
ИС NORMPROD: примечание. ГОСТ 17229-85 утратил силу с 01.01.2015 в связи с введением в действие ГОСТ 17229-2014 (Приказ Росстандарта от 17.10.2014 N 1353-ст). Приказом Росстандарта от 01.03.2016 N 101-ст срок действия ГОСТ 17229-85 восстановлен для добровольного применения на территории Российской Федерации с 01.03.2016 в отношении продукции, поставляемой по Государственному оборонному заказу. |
7.3.2 Во время испытания среднее число оборотов в минуту несущего винта отклоняется от максимального эксплуатационного числа оборотов в минуту не более чем на 1% в течение периода времени, соответствующего уменьшению уровня воспринимаемого шума с поправкой на тональность PNLT в TPN дБ, установленного ГОСТ 17229, на 10 TPN дБ от максимального значения PNLTM.
7.3.3 В ходе испытания при пролете среднее значение разницы между воздушной и путевой скоростью в течение периода времени, соответствующего уменьшению уровня шума на 10 TPN дБ от максимального значения, не более 7 км/ч.
Примечание - При проведении испытаний в условиях постоянного ветра это может быть обеспечено путем выполнения равного числа горизонтальных пролетов при попутном и встречном ветре.
7.3.4 Воздушная скорость вертолета не отличается от исходной воздушной скорости, соответствующей демонстрационному полету более чем на 9 км/ч в течение периода времени, соответствующего уменьшению уровня шума на 10 TPN дБ от максимального значения.
7.3.5 В течение всего периода времени, соответствующего уменьшению уровня шума на 10 TPN дБ от максимального значения, вертолет осуществляет полет в пределах отклонения +/- 10% от вертикали над исходной линией пути, проходящей через исходную контрольную точку.
7.3.6 При заходе на посадку во время сертификационных испытаний по шуму вертолет стабилизируется и следует по устойчивой глиссаде с углом наклона (6 +/- 0,5)°.
7.3.7 Испытания осуществляют при массе вертолета, составляющей не менее 90% и не более 105% соответствующей максимальной сертификационной массы.
ИС NORMPROD: примечание. ГОСТ 17229-85 утратил силу с 01.01.2015 в связи с введением в действие ГОСТ 17229-2014 (Приказ Росстандарта от 17.10.2014 N 1353-ст). Приказом Росстандарта от 01.03.2016 N 101-ст срок действия ГОСТ 17229-85 восстановлен для добровольного применения на территории Российской Федерации с 01.03.2016 в отношении продукции, поставляемой по Государственному оборонному заказу. |
8.1 Летные испытания и измерения шума проводят в соответствии с разделом 7 и ГОСТ 17229 с учетом дополнительных требований к анализирующей аппаратуре, изложенных в 8.1.1 - 8.1.3.
8.1.1 Временную характеристику каждого детектора/интегратора на внезапную подачу или прерывание постоянного синусоидального сигнала на центральной частоте соответствующей третьоктавной полосы измеряют через 0,5; 1,0; 1,5; 2,0 с после внезапной подачи и через 0,5 и 1,0 с после прерывания сигнала. Характеристика нарастания через 0,5 с становится ниже установившегося уровня на (4,0 +/- 1,0) дБ; через 1,0 с - на (1,75 +/- 0,5) дБ; через 1,5 с - на (1,0 +/- 0,5) дБ; через 2,0 с - на (0,5 +/- 0,25) дБ. Характеристика спада является такой, что сумма показаний в децибелах (ниже первоначально установившегося уровня) и соответствующего показания характеристики нарастания составляет (6,5 +/- 1,0) дБ как через 0,5 с, так и через 1,0 с, и при последующих измерениях сумма величин при подаче и затухании сигнала должна быть более 7,5 дБ.
8.1.2 Для анализаторов с серийным детектированием аппроксимацию данной временной характеристики осуществляют следующим образом:
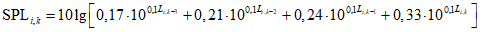 , (5)
где SPLi,k - уровень звукового давления в k-й момент времени в i-й третьоктавной полосе, указанный в ГОСТ 17229;
Li,k, Li,k-1, Li,k-2 и Li,k-3 - весовые коэффициенты для имитации медленной реакции и составляют соответственно:
- текущий уровень | Li,k | через 0,5 с | 33%; |
- предшествующий | Li,k-1 | через 1,0 с | 24%; |
- второй | Li,k-2 | через 1,5 с | 21%; |
- третий | Li,k-3 | через 2,0 с | 17%. |
Li,k, Li,k-1, Li,k-2 и Li,k-3 представляют собой фактические величины, измеренные анализатором с интервалом 0,5 с. При использовании данной аппроксимации калибровочный сигнал устанавливают без взвешивания.
8.1.3 Цифровые анализирующие системы, используемые для сертификации вертолета по шуму, должны обеспечивать регистрацию сигнала со значением пик-фактора более трех, т.е. иметь высокую частоту выборки сигнала (более 60 кГц) или вести обработку сигнала в аналоговых детекторах до цифрового преобразователя на выходе каждого третьоктавного фильтра.
8.2 Для определения уровней шума вертолета в каждой исходной контрольной точке проводят не менее шести полетов. В каждом из этих полетов синхронно с записью шума проводят регистрацию бортовой аппаратурой: числа оборотов несущего винта, скорости и высоты полета, частоты вращения вала двигателей, вертикальной скорости; наземной аппаратурой - абсолютного положения вертолета в пространстве. Это проводят в течение периода времени, соответствующего уменьшению уровня шума на 10 TPN дБ от максимального значения PNLTM.
8.3 Местоположение вертолета на траектории полета относительно контрольной точки определяют не связанными с применением обычной бортовой аппаратуры методами, такими как радиолокационное сопровождение, метод теодолитной триангуляции или масштабный фотометод.
8.4 При каждом измерении шума на центральном пункте измерения атмосферных параметров регистрируют атмосферное давление, скорость и направление ветра, температуру и влажность воздуха на высоте 10 м, а также скорость ветра у поверхности земли.
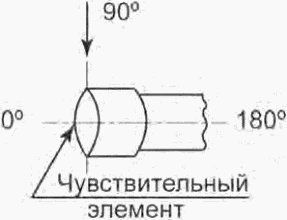
8.5 Микрофоны располагают в точках измерения шума в соответствии с 7.2 на высоте 1,2 м над средним уровнем поверхности земли и ориентируют под углом скользящего падения, т.е. чувствительный элемент располагается в плоскости, определяемой исходной траекторией полета вертолета и измерительной системой (см. рисунок 1). Звук от вертолета должен приходить по касательной к мембране микрофона. Установку микрофона осуществляют так, чтобы свести к минимуму влияние помех, создаваемых опорами микрофонов, на измеряемый звук.
8.6 Непосредственно до и после каждого испытания проводят акустическую калибровку всего регистрирующего тракта с использованием акустического калибратора с целью проверки чувствительности тракта и получения уровня отсчета для анализа данных. Чтобы свести к минимуму ошибки оператора и аппаратуры, акустическую калибровку следует дополнить электрической с использованием электрического калибратора, подающего напряжение заданного уровня и известной частоты на микрофонный вход непосредственно до и после записи вертолетного шума.
8.7 В районе испытаний записывают как акустический фон, так и электрический фон измерительного тракта. Это проводят при тех же условиях усиления системы, которые используют для измерения шума вертолета. Записываемые данные вертолетного шума считают приемлемыми только в том случае, если уровни окружающего шума не менее чем на 20 PN дБ ниже максимального уровня воспринимаемого шума вертолета.
ИС NORMPROD: примечание. ГОСТ 17229-85 утратил силу с 01.01.2015 в связи с введением в действие ГОСТ 17229-2014 (Приказ Росстандарта от 17.10.2014 N 1353-ст). Приказом Росстандарта от 01.03.2016 N 101-ст срок действия ГОСТ 17229-85 восстановлен для добровольного применения на территории Российской Федерации с 01.03.2016 в отношении продукции, поставляемой по Государственному оборонному заказу. |
8.8 После проведения летных испытаний проводят обработку полученных магнитных записей и для каждой точки измерения определяют эффективные уровни воспринимаемого шума EPNL в EPN дБ в соответствии с требованиями ГОСТ 17229, за исключением того, что поправку на неравномерность спектра учитывают начиная с 50 Гц, а не с 80 Гц.
8.9 Для каждого полета определяют среднеарифметическое значение эффективных уровней воспринимаемого шума, определенных в трех контрольных точках измерения (Kr,  ,
 ), которое рассматривают как измеренный уровень в соответствующей исходной контрольной точке Kr.
, ), которое рассматривают как измеренный уровень в соответствующей исходной контрольной точке Kr.Траектории полета как для условий испытания, так и для исходных условий характеризуются их расположением относительно земной поверхности и скоростью полета.
9.1 Траектория набора высоты
9.1.1 Типичная траектория набора высоты при испытании и исходная траектория набора высоты приведены на рисунке 2.
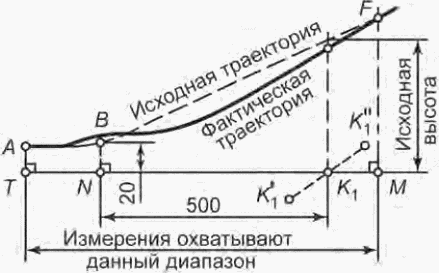
9.1.2 Во время фактического испытания вертолет стабилизируется первоначально в горизонтальном полете на высоте 20 м над поверхностью земли в точке A при скорости, соответствующей наивыгоднейшей скорости набора высоты vн.н, и продолжает полет до точки B, находящейся на расстоянии 500 м перед контрольной точкой измерений K1. В точке B двигатели переводятся на взлетный режим работы, и начинается установившийся набор высоты, который сохраняется в течение периода времени, соответствующего уменьшению уровня шума на 10 TPN дБ от максимального значения и до конца траектории полета при сертификации по шуму (точка F).
9.1.3 Точка K1 - исходная контрольная точка под траекторией набора высоты; NK1 - расстояние от наземной проекции точки начала набора высоты до исходной контрольной точки под траекторией набора высоты. Точки  и
 - точки измерения шума, расположенные симметрично на расстоянии 150 м по обеим сторонам от наземной проекции траектории набора высоты на линии, проходящей через исходную контрольную точку K1. TM - расстояние, в пределах которого синхронно с измерениями шума регистрируется положение вертолета.
и - точки измерения шума, расположенные симметрично на расстоянии 150 м по обеим сторонам от наземной проекции траектории набора высоты на линии, проходящей через исходную контрольную точку K1. TM - расстояние, в пределах которого синхронно с измерениями шума регистрируется положение вертолета.Примечание - Положение точки B может меняться в пределах разрешенных сертифицирующим органом ограничений.
9.2 Траектория горизонтального пролета
9.2.1 Типичная траектория горизонтального пролета приведена на рисунке 3.
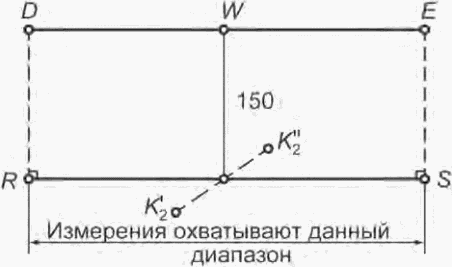
9.2.2 Вертолет стабилизируется в горизонтальном полете в точке D и пролетает через точку W, расположенную непосредственно над контрольной точкой K2, на высоте 150 м, вплоть до точки E, в которой заканчивается регистрируемый участок траектории горизонтального пролета.
9.2.3 Точка K2 - исходная контрольная точка под траекторией пролета, WK2 - высота пролета вертолета над исходной контрольной точкой K2. Точки  и
 - точки измерения шума, расположенные симметрично на расстоянии 150 м по обеим сторонам от наземной проекции траектории горизонтального пролета на линии, проходящей через исходную контрольную точку K2. RS - расстояние, в пределах которого синхронно с измерениями шума регистрируется положение вертолета.
и - точки измерения шума, расположенные симметрично на расстоянии 150 м по обеим сторонам от наземной проекции траектории горизонтального пролета на линии, проходящей через исходную контрольную точку K2. RS - расстояние, в пределах которого синхронно с измерениями шума регистрируется положение вертолета.9.3 Траектория захода на посадку
9.3.1 Типичная траектория захода на посадку приведена на рисунке 4.
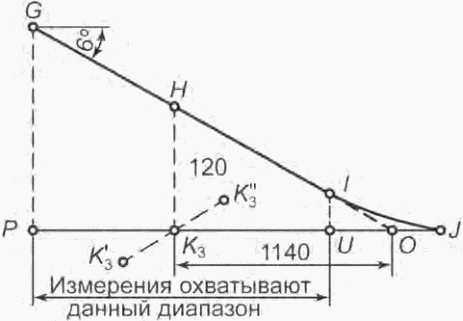
9.3.2 В точке G вертолет стабилизируется по установленному углу захода на посадку 6° и продолжает полет через точку H и точку I, в которой заканчивается траектория захода на посадку при сертификации по шуму, и затем до точки приземления J.
9.3.3 Точка K3 - исходная контрольная точка под траекторией захода на посадку, HK3 - высота вертолета над контрольной точкой K3. Точки  и
 - точки измерения шума, расположенные симметрично на расстоянии 150 м по обеим сторонам от наземной проекции траектории захода на посадку на линии, проходящей через исходную контрольную точку K3. Точка I - точка начала выравнивания, точка O - точка пересечения траектории захода на посадку с плоскостью земли. OK3 - расстояние от точки пересечения траектории захода на посадку с плоскостью земли до исходной контрольной точки. PU - расстояние, в пределах которого синхронно с измерениями шума регистрируется положение вертолета.
и - точки измерения шума, расположенные симметрично на расстоянии 150 м по обеим сторонам от наземной проекции траектории захода на посадку на линии, проходящей через исходную контрольную точку K3. Точка I - точка начала выравнивания, точка O - точка пересечения траектории захода на посадку с плоскостью земли. OK3 - расстояние от точки пересечения траектории захода на посадку с плоскостью земли до исходной контрольной точки. PU - расстояние, в пределах которого синхронно с измерениями шума регистрируется положение вертолета.9.4 Участки траектории
9.4.1 Участки траектории полета при испытаниях и исходной траектории полета, которые имеют значение для вычисления EPNL при наборе высоты, пролете и заходе на посадку для исходных контрольных точек, приведены на рисунке 5, а для точек, расположенных сбоку относительно траектории полета, - на рисунках 6 и 7.
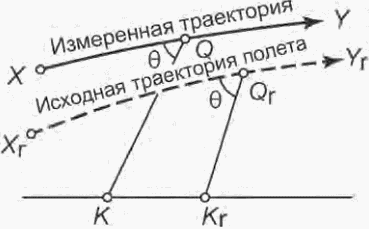
XY - полезный участок измеренной траектории полета;
XrYr - такой же участок соответствующей исходной траектории
полета; Q - положение вертолета на измеренной траектории,
из которого излучался шум, соответствующий PNLTM в точке
измерения K; Qr - соответствующая точка на исходной
траектории полета; Kr - исходная точка измерения шума; QK
и QrKr - соответственно измеренный и исходный пути
распространения шума
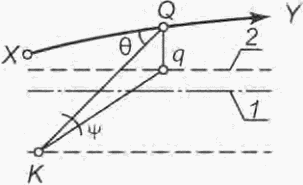
1 - наземная проекция исходной траектории; 2 - наземная
проекция измеренной траектории; XY - полезный участок
измеренной траектории полета; Q - положение вертолета
на измеренной траектории, из которого излучался шум,
соответствующий PNLTM в точке измерения K;
QK - измеренный путь распространения шума
Рисунок 6
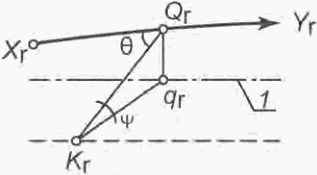
XrYr - такой же участок соответствующей исходной траектории
полета; Qr - соответствующая точка на исходной траектории
полета; Kr - исходная точка измерения шума;
QrKr - исходный путь распространения шума
Рисунок 7
Точку Qr определяют из условия, что QK и QrKr образуют равные углы  с соответствующими траекториями полета,
 - угол визирования вертолета.
с соответствующими траекториями полета, - угол визирования вертолета.ИС NORMPROD: примечание. В официальном тексте документа, видимо, допущена опечатка: один и тот же абзац повторяется дважды. |
Точку Qr определяют из условия, что QK и QrKr образуют равные углы  с соответствующими траекториями полета,
 - угол визирования вертолета.
с соответствующими траекториями полета, - угол визирования вертолета.9.4.2 Обозначения характерных точек, параметров и расстояний, связанных с траекториями, приведены в приложении Б.
10.1 Коррекцию результатов измерения шума осуществляют с помощью методов, изложенных в настоящем разделе. Соответствие условиям испытаний, приведенным в разделе 7, является необходимым для того, чтобы испытание оказалось приемлемым. Коррективы вводят на различия между условиями проведения летных испытаний и исходными условиями и учитывают различия:
- в траектории и скорости полета вертолета по отношению к исходной контрольной точке;
- в затухании звука в воздухе;
- в параметрах, влияющих на механизмы генерирования шума и указанных в 10.2.
10.2 Поправка на шум источника учитывает влияние на величину PNLTM отклонения от исходных значений скорости полета вертолета и температуры окружающей среды. Поправку определяют по данным изготовителя, утвержденным сертифицирующим органом.
Примечание - Поправку рассчитывают для каждой из трех используемых для сертификации точек установки микрофонов: на осевой линии, слева и справа относительно направления полета при каждом испытании.
10.3 Путем применения методов, указанных в 10.5 и 10.6, в результаты измерений шума вносят коррективы, учитывающие следующие эффекты:
- влияние закона обратной квадратичной зависимости на ослабление шума при изменении расстояния и атмосферного поглощения на затухание шума вдоль пути его распространения;
- влияние удаления и скорости полета вертолета относительно исходной контрольной точки на продолжительность воздействия шума.
10.4 Указанный в настоящем разделе метод коррекции применяют к установленным сбоку микрофонам при наборе высоты, горизонтальном пролете и заходе на посадку. Несмотря на то что распространение звука сильно зависит от диаграммы направленности и меняется в зависимости от типа вертолета, угол распространения  (см. рисунок 6) является практически одинаковым для траектории полета при испытании и исходной траектории полета. Допустимые пределы в отношении угла визирования вертолета
 (см. рисунок 6) устанавливает сертифицирующий орган. В случае превышения таких пределов коррективы к полученным данным применяются с использованием утвержденной сертифицирующим органом методики.
(см. рисунок 6) является практически одинаковым для траектории полета при испытании и исходной траектории полета. Допустимые пределы в отношении угла визирования вертолета (см. рисунок 6) устанавливает сертифицирующий орган. В случае превышения таких пределов коррективы к полученным данным применяются с использованием утвержденной сертифицирующим органом методики.Примечания
1 Подраздел 7.3 устанавливает пределы максимально допустимых коррективов для приведения методик и условий испытаний к исходным методикам и условиям.
2 Коррективы между условиями испытаний и исходными условиями допускается вносить в уровни шума по согласованию с сертифицирующим органом, используя методы, указанные в настоящем разделе. Поправки определяются из набора кривых для моментов времени, когда излучается PNLTM для каждой исходной методики с соответствующими параметрами, например:
- высота, средняя путевая скорость и число Маха законцовки наступающей лопасти при пролете;
- угол наклона траектории и высота при заходе на посадку;
- высота, крутящий момент и путевая скорость при наборе высоты. Полученные кривые определяют изменения уровня шума в зависимости от параметра, для которого необходима поправка.
10.5 Коррективы к измеренному уровню шума в исходной контрольной точке допускается не вводить, если выполнены требования, указанные в разделе 7.
10.6 Если хотя бы одно из указанных в 7.3 условий не выполняется, то измеренный эффективный уровень воспринимаемого шума корректируется введением поправок, учитывающих различия между измеренными и исходными условиями в момент регистрации максимального уровня воспринимаемого шума с поправкой на тональность PNLTM:
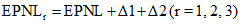 , (6)
где EPNLr - приведенный эффективный уровень воспринимаемого шума в исходной контрольной точке Kr (r = 1, 2, 3), EPN дБ;
EPNL - измеренный эффективный уровень воспринимаемого шума, EPN дБ;
 - поправка, учитывающая различие ослабления шума при распространении в атмосфере вследствие отличий измеренных траекторий и атмосферных условий от исходных;
 - поправка, учитывающая различие продолжительности воздействия шума вследствие отличий измеренных траекторий и скоростей полета от исходных.
10.6.1 По измеренным третьоктавным уровням звукового давления SPLi спектра, соответствующего PNL (т.е. PNL в момент PNLTM, наблюдаемого в точке K), вычисляют скорректированные исходные уровни SPLir:
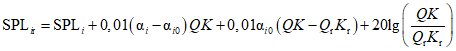 , (7)
где  и
 - коэффициенты ослабления шума при распространении в атмосфере соответственно для условий испытаний и исходных атмосферных условий, дБ/100 м.
и - коэффициенты ослабления шума при распространении в атмосфере соответственно для условий испытаний и исходных атмосферных условий, дБ/100 м.ИС NORMPROD: примечание. ГОСТ 17229-85 утратил силу с 01.01.2015 в связи с введением в действие ГОСТ 17229-2014 (Приказ Росстандарта от 17.10.2014 N 1353-ст). Приказом Росстандарта от 01.03.2016 N 101-ст срок действия ГОСТ 17229-85 восстановлен для добровольного применения на территории Российской Федерации с 01.03.2016 в отношении продукции, поставляемой по Государственному оборонному заказу. |
Формулы и таблицы для определения коэффициентов ослабления шума приведены в ГОСТ 17229.
Примечание - Когда значение SPLi равно нулю (вследствие введения поправок на шумовой фон), значение SPLir следует также приравнивать к нулю в процессе корректировки.
10.6.2 По скорректированным исходным уровням вычисляют PNTLr по ГОСТ 17229.
 в EPN дБ вычисляют по формуле
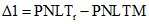 . (8)
10.6.4 Если значения PNLT (в точке K) отличаются от PNLTM менее чем на 2 TPN дБ, то указанный в 10.6.1 - 10.6.3 расчет поправки  используют для каждого максимума. Поправку
 определяют с учетом максимального скорректированного уровня PNLT.
используют для каждого максимума. Поправку определяют с учетом максимального скорректированного уровня PNLT.10.7 Поправку  в EPN дБ вычисляют по формуле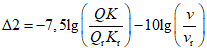
где v и vr - измеренная и исходная скорости полета вертолета, км/ч.
10.8 Для каждой из указанных в разделе 4 трех исходных контрольных точек по результатам не менее шести испытаний определяют среднее значение приведенных эффективных уровней воспринимаемого шума EPNLr ср и значения их доверительных интервалов. Из процесса осреднения нельзя исключать ни одного результата без специального разрешения, оформляемого в установленном порядке. Число измерений должно быть достаточным, чтобы значение 90%-ного доверительного интервала не превышало 1,5 EPN дБ.
Эти средние значения EPNLr ср характеризуют шумовые характеристики вертолета и должны соответствовать требованиям раздела 5.
Методика расчета среднего значения EPNLr ср и его доверительного интервала указана в ГОСТ 17229.
Оформление результатов испытаний и выдачу сертификата по шуму осуществляет Авиационный регистр Межгосударственного авиационного комитета (АР МАК).
(рекомендуемое)
МАССЫ ВЕРТОЛЕТА
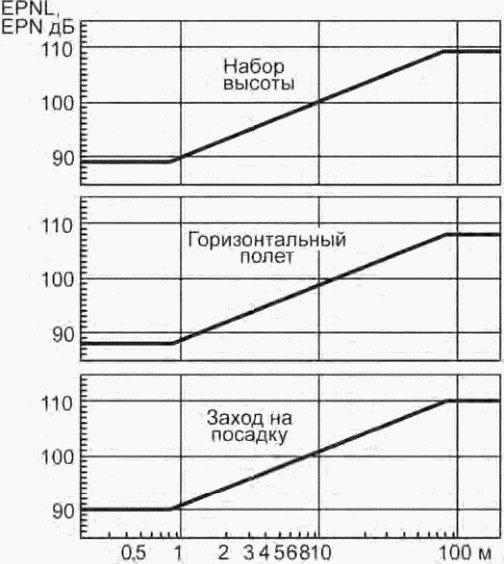
Рисунок А.1
(рекомендуемое)
С ТРАЕКТОРИЕЙ ПОЛЕТА
K - точка измерения шума
Kr - исходная контрольная точка
Q - точка на измеренной траектории полета, соответствующая PNLTM в точке K
Qr - точка на скорректированной траектории полета, соответствующая PNLTM в точке Kr
v - путевая скорость вертолета при испытании, км/ч
vr - исходная путевая скорость вертолета, км/ч
vн.н - наивыгоднейшая скорость набора высоты, км/ч
vкр - крейсерская скорость, км/ч
vmax доп - никогда не превышаемая скорость, км/ч
A - начальная точка измеряемой при испытаниях по шуму траектории набора высоты (см. рисунок 2)
B - точка начала перехода в набор высоты (см. рисунок 2)
F - конечная точка измеряемой при испытаниях по шуму траектории набора высоты (см. рисунок 2)
K1 - исходная контрольная точка под траекторией набора высоты (см. рисунок 2)
 ,
 - боковые точки измерения шума при наборе высоты (см.
M - наземная проекция точки F (см. рисунок 2)
N - наземная проекция точки B (см. рисунок 2)
T - наземная проекция точки A (см. рисунок 2)
NK1 - расстояние от начала перехода к набору высоты до контрольной точки под траекторией набора высоты K1, м (см. рисунок 2)
TM - расстояние, на котором регистрируется положение вертолета, м (см. рисунок 2)
D - начальная точка измеряемой при испытаниях по шуму траектории горизонтального пролета (см. рисунок 3)
E - конечная точка измеряемой при испытаниях по шуму траектории горизонтального пролета (см. рисунок 3)
W - точка траектории горизонтального пролета, расположенная непосредственно над исходной контрольной точкой K2 (см. рисунок 3)
K2 - исходная контрольная точка под траекторией горизонтального пролета (см. рисунок 3)
 ,
 - боковые точки измерения шума при горизонтальном пролете (см.
R - наземная проекция точки D (см. рисунок 3)
S - наземная проекция точки E (см. рисунок 3)
WK2 - высота пролета вертолета над исходной контрольной точкой K2, м (см. рисунок 3)
RS - расстояние, на котором регистрируется положение вертолета, м (см. рисунок 3)
G - начальная точка измеряемой при испытаниях по шуму траектории захода на посадку (см. рисунок 4)
H - точка траектории захода на посадку, расположенная непосредственно над исходной контрольной точкой K3 (см. рисунок 4)
I - конечная точка измеряемой при заходе на посадку траектории полета при испытаниях по шуму (см. рисунок 4)
J - точка приземления (см. рисунок 4)
K3 - исходная контрольная точка под траекторией захода на посадку (см. рисунок 4)
 ,
 - боковые точки измерения шума при заходе на посадку (см.
O - точка пересечения траектории захода на посадку с плоскостью земли (см. рисунок 4)
P - наземная проекция точки G (см. рисунок 4)
U - наземная проекция точки I (см. рисунок 4)
HK3 - высота вертолета над исходной контрольной точкой K3, м (см. рисунок 4)
PU - расстояние, на котором регистрируется положение вертолета, м (см. рисунок 4)
OK3 - расстояние от точки пересечения траектории захода на посадку с плоскостью земли до исходной контрольной точки K3, м (см. рисунок 4)
QK - измеренный путь распространения шума, м (см. рисунок 4)
Q3K3 - исходный путь распространения шума, м (см. рисунок 4)
УДК 629.7.08:006.354 | МКС 49.100 |
Ключевые слова: вертолеты пассажирские и транспортные, допустимые уровни шума на местности | |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost_gosudarstvennyj-standart/40/gost_82018.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|