

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: ФГБУ "РСТ", 2022 Примечание к документу Документ введен в действие с 01.10.2022. Название документа "ГОСТ Р 60.2.3.2-2022 (ISO/TR 23482-2:2019). Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Сервисные роботы по персональному уходу. Руководство по применению ГОСТ Р 60.2.2.1-2016" (утв. и введен в действие Приказом Росстандарта от 25.04.2022 N 222-ст) "ГОСТ Р 60.2.3.2-2022 (ISO/TR 23482-2:2019). Национальный стандарт Российской Федерации. Роботы и робототехнические устройства. Сервисные роботы по персональному уходу. Руководство по применению ГОСТ Р 60.2.2.1-2016"
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

сервисный робот (service robot): Робот, который выполняет задания, полезные для человека или оборудования, за исключением применений в целях промышленной автоматизации. [ГОСТ Р 60.0.0.4-2019, статья 2.10] |
робот по персональному уходу (personal care robot): Сервисный робот, который выполняет действия, направленные непосредственно на улучшение качества жизни людей, исключая медицинские применения. [ГОСТ Р 60.2.2.1-2016, статья 3.13] |
3.3
промышленный робот (industrial robot): Автоматически управляемый, перепрограммируемый, реконфигурируемый манипулятор, программируемый по трем или более степеням подвижности, который может быть либо установлен стационарно, либо перемещаться для применения в целях промышленной автоматизации. [ГОСТ Р 60.0.0.4-2019, статья 2.9] |
3.4
мобильный обслуживающий робот (mobile servant robot): Робот по персональному уходу (3.2), который способен перемещаться для выполнения заданий по обслуживанию (например, перемещение объектов или обмен информацией) при взаимодействии с людьми. [ГОСТ Р 60.2.2.1-2016, статья 3.14] |
3.5
робот для оказания физической помощи (physical assistant robot): Робот по персональному уходу (3.2), который физически помогает пользователю выполнять необходимые задания, обеспечивая дополнение или увеличение его персональных возможностей. [ГОСТ Р 60.2.2.1-2016, статья 3.15] |
3.6
робот для перевозки человека (person carrier robot): Робот по персональному уходу (3.2), назначением которого является доставка людей в заданное место. [ГОСТ Р 60.2.2.1-2016, статья 3.16] |
3.7 медицинский робот (medical robot): Робот, предназначенный для использования в качестве медицинского электрического оборудования или медицинской электрической системы.
Примечание - Термины "медицинское электрическое оборудование" и "медицинская электрическая система" определены в ГОСТ Р МЭК 60601-1.
3.8 робот для домашних работ (household robot): Исполнительный механизм с определенной степенью автономности, функционирующий в домашней или подобной ей внешней среде с целью выполнения задач по назначению.
Примечание - Функционирование включает перемещение и/или движение корпуса робота.
4 Указания по области применения ГОСТ Р 60.2.2.1, нестыковкам и перекрытиям с другими стандартами
В данном разделе представлены типы роботов и их применения, относящиеся к области применения ГОСТ Р 60.2.2.1. Кроме того, в данном разделе приведены сведения о нестыковках и перекрытиях со стандартами, относящимися к похожим изделиям, таким как промышленные роботы, медицинские роботы и легкие электрические транспортные средства.
К сервисным роботам относят разные категории роботов, выполняющих полезную работу для людей или оборудования. На рисунке 1 приведены категории роботов, соответствующих определению сервисного робота, и показано, как они соотносятся с другими областями применения.
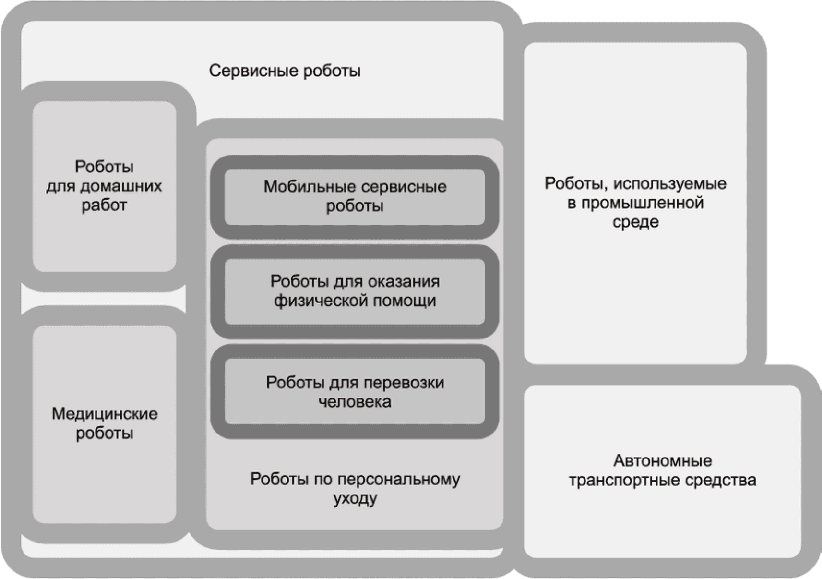
и их связь с другими областями применения
Термин "сервисный робот" относится к большинству разновидностей роботов, за исключением промышленных роботов, как показано на рисунке 1. Разные юридические и законодательные требования применимы к разным категориям роботов, и одной из первоочередных задач изготовителя при коммерциализации робота является установление категории роботов, к которой относится разрабатываемый робот. Категории роботов, представляющие интерес для изготовителей роботов на дату публикации ГОСТ Р 60.2.2.1, приведены в таблице 1.
Таблица 1
Категории роботов | Назначение | Пользователь | Примеры |
Робот по персональному уходу | Повышение качества жизни людей (на немедицинской основе) | Непрофессионал (но не пациент) | Автономный мобильный робот, который приносит предметы по запросу пользователя Самобалансирующийся тип персонального мобильного робота |
Медицинский робот | Диагностика, лечение, наблюдение за пациентом; компенсация или облегчение болезни, травмы или увечья | Пациент Медицинский работник | Хирургический робот. Робот, перемещающий пациента между кроватью и креслом-каталкой |
Робот для домашних работ | Выполнение работ по дому для людей | Непрофессионал (но не пациент) | Автономный пылесос Робот-газонокосилка |
Робот, используемый в промышленной среде | Выполнение задач по промышленной автоматизации | Рабочий | Складской мобильный робот Сварочный робот |
ГОСТ Р 60.0.2.1 устанавливает общие требования безопасности применительно к любым типам роботов, ГОСТ Р 60.1.2.1 и ГОСТ Р 60.1.2.2 устанавливают требования безопасности для промышленных роботов и робототехнических комплексов, а ГОСТ Р 60.2.2.1 устанавливает требования безопасности для сервисных роботов по персональному уходу.
Роботы по персональному уходу относятся к области применения ГОСТ Р 60.2.2.1. Они представляют подмножество сервисных роботов, повышающих качество жизни пользователей через непосредственное взаимодействие.
Требования ГОСТ Р 60.2.2.1 применимы к роботам по персональному уходу, которые повышают качество жизни людей независимо от их особенностей, возраста или пола (например, детей, престарелых людей, беременных женщин). Так как область применения роботов по персональному уходу достаточно широка, то лишь небольшая ее часть охватывалась рынком на время публикации ГОСТ Р 60.2.2.1. Учитывая существующий рынок, в ГОСТ Р 60.2.2.1 выбраны три наиболее коммерциализированных типов роботов по персональному уходу и определены требования безопасности конкретно для этих трех типов роботов, допуская при этом применение установленных требований к другим типам роботов по персональному уходу. Этими тремя типами роботов являются мобильный обслуживающий робот, робот для оказания физической помощи и робот для перевозки человека.
Повышение качества жизни, обеспечиваемое каждым из этих трех типов роботов, заключается в следующем:
- мобильные обслуживающие роботы обеспечивают своим пользователям сервисы, к которым относится предоставление информации, а также доставка разных объектов. Роль мобильных обслуживающих роботов можно сравнить с обслуживающим персоналом, таким как горничные, официанты, секретари или администраторы;
- роботы по оказанию физической помощи помогают человеку выполнять работу с помощью физической поддержки движений, включая поддержку веса пользователя, а также увеличение силы мускулов;
- роботы для перевозки человека транспортируют пользователей. Данные роботы могут быть спроектированы для перевозки одного человека или небольшой группы людей с ограниченной скоростью, как правило, в пешеходных зонах.
Некоторые роботы по персональному уходу совмещают свойства двух или более типов роботов, определенных в ГОСТ Р 60.2.2.1. К таким гибридным видам роботов относят следующие:
- экзоскелет, перевозящий человека (гибрид робота для оказания физической помощи и робота для перевозки человека);
- робот для перевозки человека, манипулирующий предметами и взаимодействующий с людьми (гибрид мобильного обслуживающего робота и робота для перевозки человека).
Для подобных гибридных роботов по персональному уходу важно тщательно определить все относящиеся к ним требования безопасности, свойственные двум или более типам роботов.
Одной из особенностей ГОСТ Р 60.2.2.1 по сравнению с ГОСТ Р 60.1.2.1 является физический диапазон риска при применении робота (см. ГОСТ Р 60.2.2.1-2016, 6.1.1). Диапазон применения промышленных роботов включает риски от низкого до высокого уровня, но большинство применений имеют высокий уровень риска. Роботы по персональному уходу имеют тенденцию к более непосредственному физическому контакту с людьми, чем промышленные роботы, поэтому на время публикации ГОСТ Р 60.2.2.1 существовала тенденция для изготовителей создавать больше роботов с низким уровнем риска. Данная тенденция на рынке роботов по персональному уходу отражена в форме интенсивного производства роботов с низким уровнем риска.
Существует несколько известных пересечений между ГОСТ Р 60.2.2.1 и другими стандартами. Такие пересечения допускают более двух интерпретаций категории робота применительно к одному роботу. Для минимизации двойных интерпретаций категория робота должна быть определена на основе использования рассматриваемого робота по назначению. Назначения четырех самых распространенных на рынке категорий роботов представлены в таблице 1. Ниже приведены примеры идентификации категории робота на основе его назначения:
- носимый робот для диагностики, лечения или обследования пациента, либо для компенсации или облегчения заболевания, травмы или недееспособности считают "медицинским роботом" (см. ГОСТ Р МЭК 60601-1). Такой же носимый робот может быть отнесен к категории "роботов для оказания физической помощи" (ГОСТ Р 60.2.2.1-2016, 3.15), если его используют иначе, например, робот-экзоскелет, помогающий медицинскому работнику переносить пациента;
- мобильный робот для транспортировки деталей на сборочную линию может быть отнесен к категории "робот, используемый в промышленной среде". Такой же робот может быть отнесен к категории "мобильный обслуживающий робот" (ГОСТ Р 60.2.2.1-2016, 3.14), если его используют иначе, например, в качестве мобильного робота для поиска и доставки предметов в домашних условиях;
- носимый робот, помогающий заводскому рабочему при установке двери автомобиля в производственном помещении, может быть отнесен к категории "робот, используемый в промышленной среде". Такой же робот может быть отнесен к категории "робот для оказания физической помощи", если его используют иначе, например, чтобы минимизировать усталость заводского рабочего, не выполняющего задач промышленной автоматизации.
Как правило, в интересах изготовителя роботов определить единственную категорию, к которой принадлежит конкретный робот. При этом только необходимо выполнить требования безопасности для данной категории и избежать противоречащих требований других стандартов. Если конкретный робот может быть отнесен к нескольким типам, то изготовитель выбирает тип робота, его использование по назначению, условия использования и ограничения на использование.
Если робот предназначен для использования в разных целях, то обычно данный робот считают относящимся к нескольким типам роботов. Одним из примеров является автономный мобильный робот, способный приносить еду и напитки ("мобильный обслуживающий робот"), а также координировать и раздавать лекарства пациентам ("медицинский робот"). В данном случае следует рассмотреть, как стандарты, применимые к медицинским приборам, так и стандарты для машин и механизмов.
Примечание - Если робот спроектирован так, что его программное обеспечение может быть изменено, то важно, чтобы изготовитель определил границы использования и выбрал применимые стандарты безопасности в соответствии с процессом оценки риска. Если изменение программного обеспечения приводит к нарушению установленных границ (например к использованию немедицинского робота для выполнения медицинских задач), то сторона, ответственная за такое изменение, выполняет новую оценку риска в соответствии с ГОСТ ISO 12100 (или другого применимого стандарта).
Ниже приведены примеры, показывающие необходимость выяснения ограничений роботов по персональному уходу и других изделий:
- к транспортному средству без водителя, которое может быть классифицировано как робот для перевозки человека, если его скорость ограничена 20 км/час, применимы требования ГОСТ Р 60.2.2.1;
- к роботу для перевозки человека, классифицируемому как транспортное средство, если он используется на общественных дорогах, применимы нормы для транспортных средств;
Примечание - Для определения применимости стандартов в случае конфликта требований, изготовитель для уточнения ограничений может запросить консультацию у третьей стороны, уполномоченной оказывать консультационные услуги. Такие услуги могут оказывать организации, аккредитованные в соответствии с ГОСТ ISO/IEC 17025.
Разумно прогнозируемые неправильные использования идентифицируют при оценке риска в соответствии с ГОСТ ISO 12100. Конструкция робота может быть изменена, чтобы снизить вероятность предсказуемых неправильных использований. Если их не удается исключить, то следует определить использования по назначению и ограничения на использование робота по персональному уходу.
5 Концепции, содержащиеся в ГОСТ Р 60.2.2.1
В ГОСТ Р 60.2.2.1 рассмотрены проблемы безопасности, отличающиеся от проблем безопасности, относящихся к медицинским и промышленным роботам. К основным различиям между роботами по персональному уходу и другими типами роботов относятся следующие:
- роботы по персональному уходу обычно являются мобильными и работают среди людей без разделительных ограждений;
- взаимодействия между человеком и роботом, включая физические контакты, часто являются существенной частью заданий, выполняемых роботом;
- роботы по персональному уходу часто имеют некоторую степень автономности, что позволяет им действовать и принимать решения без вмешательства человека.
Роботов по персональному уходу обычно проектируют для работы среди людей, разделяя с ними общее рабочее пространство. Кроме того, роботы по персональному уходу обычно являются мобильными. В результате защитные устройства обычно устанавливают на роботе по персональному уходу или они могут быть интегрированы с ним, но не устанавливают во внешней среде. Рабочие зоны и зоны, защищенные защитными устройствами, а также функции безопасности определяют относительно мобильного персонального робота.
Благодаря более тесному взаимодействию с людьми, защитная остановка не считается единственной возможностью достичь безопасного состояния. Большую гибкость можно достичь, если робот регулирует свою скорость в зависимости от расстояния и относительной скорости препятствий. Чтобы обеспечить безопасное взаимодействие, могут быть применены функции безопасности, такие как управление скоростью, связанное с безопасностью, и исключение столкновений. Требования к характеристикам системы управления такими функциями безопасности приведены в ГОСТ Р 60.2.2.1-2016, 6.4 и 6.5.
Физический контакт с пользователем часто необходим для выполнения задания роботом по персональному уходу. Это особенно свойственно роботам для оказания физической помощи, у которых усилия прикладываются непосредственно к частям тела человека, но это также присуще роботам для перевозки человека, которые находятся в постоянном контакте с перевозимым ими человеком. Мобильные обслуживающие роботы имеют временный физический контакт, например, при передаче предметов.
При проектировании робота и оценке риска важно, чтобы разработчик делал различие между намеренной и ненамеренной формами физического контакта. Для намеренного контакта важно ограничить контактные усилия и удары до уровня, позволяющего взаимодействовать с пользователем без боли или дискомфорта. Стратегию или процесс обычно разрабатывают для управляемого вхождения в физический контакт и выхода из него. Важно избегать ненамеренного контакта, особенно нанесения вреда при столкновениях и защемлениях с большой силой или с ударом.
Требования к характеристикам системы управления функцией управления усилием, связанной с безопасностью, которые следует соблюдать, чтобы обеспечить допустимое физическое взаимодействие, установлены в ГОСТ Р 60.2.2.1-2016, 6.6.
Роботов по персональному уходу во многих случаях наделяют автономными функциями. ГОСТ Р 60.2.2.1 делает различие между автономной и полуавтономной работой (см. ГОСТ Р 60.2.2.1-2016, 6.10). В автономном режиме частота взаимодействия с человеком очень низка, например, когда мобильный обслуживающий робот самостоятельно выполняет такую работу по дому, как уборка или приготовление напитков. В полуавтономном режиме пользователь и робот взаимодействуют часто, но человек не управляет роботом напрямую.
Пример - Пользователь управляет основным направлением движения робота для перевозки человека, при этом робот самостоятельно осуществляет обход препятствий и управление устойчивостью.
Так как уровень автономности роботов по персональному уходу все еще достаточно низок и часто ограничен простыми автономными решениями, ГОСТ Р 60.2.2.1 предполагает, что изготовитель несет полную ответственность за автономные действия робота. Робот не может сам отвечать за свои действия, не может и пользователь отвечать за вред, нанесенный автономными решениями при использовании робота по назначению. Важно, чтобы изготовитель робота по персональному уходу тщательно обдумал, какие действия и решения могут быть выполнены роботом автономно без какого-либо неприемлемого риска нанесения вреда. Дальнейшее руководство по данной проблеме приведено в ГОСТ Р 60.2.2.1-2016, 5.12.
Ожидается, что в дальнейшем автономность роботов по персональному уходу будет возрастать и содержать более сложные автономные действия и решения. Поэтому вероятно, что соответствующий раздел ГОСТ Р 60.2.2.1 будет расширен в будущих редакциях.
6.1 Методология ГОСТ Р 60.2.2.1 по снижению риска в контексте других стандартов безопасности
Процесс оценки риска и снижения риска показан на рисунке 2, который модифицирован относительно ГОСТ ISO 12100-2013, рисунок 1, внесением дополнительной информации для пользователей ГОСТ Р 60.2.2.1, включая приоритет порядка применения мер по снижению риска.
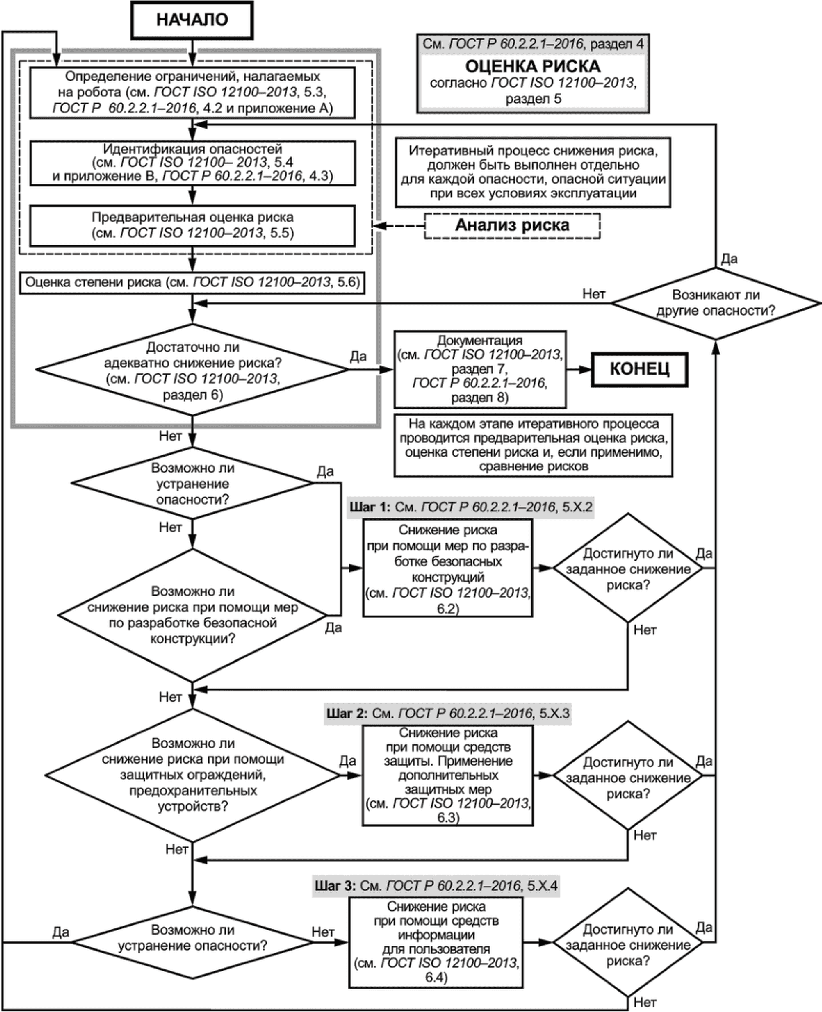
риска с дополнительной информацией для пользователей
Как показано на рисунке 2, первым шагом является определение ограничений робота и тем самым внешней среды, а также использование контекста или приложения, в котором работает робот. На основании этих ограничений выполняют идентификацию опасностей и предварительную оценку риска, связанного с идентифицированными опасностями. Снижение риска необходимо, если оценка степени риска показала, что риск снижен недостаточно. Ответственностью изготовителя является определение приемлемого риска. Приемлемый риск можно трактовать как уровень риска, принятый в данном контексте на основе текущих ценностей общества.
Снижение риска выполняют в соответствии с трехэтапным методом, показанным на рисунке 2, для всех рисков, по которым необходимо снижение риска. Первым этапом является снижение риска с помощью мер конструирования с встроенной безопасностью. Второй этап (снижение риска с помощью ограждений или дополнительных защитных мер) может быть выполнен только в том случае, если первый этап не применим или необходимое снижение риска не может быть достигнуто применением мер первого этапа. Третий этап также не применяют без выполнения первого и второго этапов.
Процесс снижения риска всегда является итеративным. После применения всех мер, остаточный риск снова оценивают для определения того, снижен ли риск в достаточной степени. Данные этапы повторяют до тех пор, пока все остающиеся риски не будут снижены в достаточной степени.
При идентификации опасностей в качестве контрольного перечня следует использовать список существенных опасностей, представленный в ГОСТ Р 60.2.2.1-2016, приложение A. Данный список не является исчерпывающим и не обязательно учитывает все опасности, связанные с конкретным роботом по персональному уходу. В качестве дополнения для идентификации менее общих опасностей можно использовать более широкий список опасностей, представленный в ГОСТ ISO 12100-2013, приложение B.
ГОСТ Р 60.2.2.1-2016, раздел 5, структурирован так, что соответствующие меры для трех этапов снижения риска представлены для каждой конкретной опасности в последующих подразделах следующим образом:
- 5.X.2 Конструкция со встроенной безопасностью;
- 5.X.3 Основные и дополнительные защитные меры;
- 5.X.4 Информация по использованию.
Это позволяет пользователю принять во внимание все возможные меры по снижению риска и выбрать надлежащие меры в соответствии с приоритетами, определенными в ГОСТ ISO 12100.
Примечание - Другие меры помимо тех, которые приведены в ГОСТ Р 60.2.2.1-2016, 5.X.2 - 5.X.4, могут быть выбраны для снижения риска, если они считаются подходящими.
Когда для снижения риска применяют функции безопасности, используя часть системы управления, связанную с безопасностью, применяют ГОСТ Р 60.2.2.1-2016, раздел 6, с каждой функцией безопасности, реализуемой с достаточно высоким уровнем эффективности защиты (УЭЗ). Определения УЭЗ и категорий архитектуры управления даны в ГОСТ ISO 13849-1. Перед применением ГОСТ Р 60.2.2.1-2016, раздел 6, пользователям настоятельно рекомендуется ознакомиться с принципами и методологией, описанными в ГОСТ ISO 13849-1.
Примечание - В настоящем стандарте УЭЗ используется для оценки системы управления, связанной с безопасностью, в соответствии с ГОСТ ISO 13849-1. Однако, уровень полноты безопасности (УПБ), определенный в ГОСТ Р МЭК 62061, также может быть применен для той же цели.
ГОСТ Р 60.2.2.1 требует, чтобы требуемый уровень эффективности защиты для конкретной функции безопасности определялся с помощью оценки риска с учетом ожидаемой вероятности и серьезности вреда. ГОСТ Р 60.2.2.1-2016, раздел 6, содержит рекомендации по УЭЗ для типичных функций безопасности типичных типов роботов. Однако, рекомендации в ГОСТ Р 60.2.2.1 служат только в качестве руководства и не являются заменой для пользователей при определении УЭЗт для их конкретных роботов. По сравнению с рекомендуемым УЭЗ, УЭЗт, установленный пользователем, может быть выше или ниже.
Если УЭЗт установлен выше, то конкретный робот по персональному уходу имеет более высокие риски, чем риски для типичных примеров роботов по персональному уходу, показанные в ГОСТ Р 60.2.2.1. Изготовителю необходимо выполнить все требования ГОСТ ISO 13849-1 для снижения этих более высоких рисков.
Если УЭЗт установлен ниже, то конкретный робот по персональному уходу может иметь более низкие риски, чем риски для типичных примеров роботов по персональному уходу, показанные в ГОСТ Р 60.2.2.1. Однако, необходимо подтвердить, что существуют веские причины для данного результата предварительной оценки риска. Эти причины должны быть тщательно задокументированы в технической документации данного робота для дальнейшего анализа.
Ожидаемые функции управления, связанные с безопасностью, роботов по персональному уходу использованы в качестве заголовков из ГОСТ Р 60.2.2.1-2016, 6.2 - 6.11. В каждом подразделе приведены требования к системе управления, связанной с безопасностью, с ожидаемым УЭЗ.
ГОСТ Р 60.2.2.1 разделяет каждый тип роботов на подтип с высоким риском и подтип с низким риском для каждого примера типа робота. Выбор какого-либо подтипа определяет разные рекомендации для УЭЗт, которые обычно основываются на выборе высокой или низкой ожидаемой суровости графика соответствующего риска. Данная дифференциация служит дополнительным руководством для пользователя. Однако, это не является заменой выполнения оценки риска для определения УЭЗт для каждой функции безопасности. На практике, робот, который на первый взгляд кажется соответствующим определению "с низким риском", может потребовать функций безопасности с высоким УЭЗ после тщательной проверки. Подтип робота может быть изменен с помощью реализации мер по конструированию со встроенной безопасностью.
Раздел 7 содержит рабочие примеры по формированию руководства для следующих случаев:
- последовательность шагов по оценке риска и генерации таблицы оценки риска;
- применение методологии снижения риска, установленной в ГОСТ ISO 12100;
- применение УЭЗ безопасности для функции системы управления, связанной с безопасностью, в соответствии с ГОСТ ISO 13849-1;
- соответствие конкретным требованиям безопасности по ГОСТ Р 60.2.2.1.
Каждый рабочий пример показывает, как следует использовать правила из ГОСТ Р 60.2.2.1 для идентификации правильного подтипа робота и показывает процесс идентификации требуемых УЭЗ для его функций безопасности. В частности, приведена следующая информация:
- представление общих характеристик робота, существенных для оценки риска, таких как архитектура системы, спецификации, рабочая среда, сценарии типичного использования, включая степень автономности выполнения конкретных задач, и определение подтипа робота (оценка, связанная с габаритами/оценка, связанная с массой/оценка, связанная со скоростью/оценка, связанная с усилием или мощностью и т.д.);
- определение ограничений для робота по персональному уходу, включая предсказуемые неправильные использования. Пример предварительной оценки начального риска для нескольких выбранных рисков и опасностей. Таблицы содержат, по крайней мере, одну меру снижения риска, связанную с функцией управления. Таблица включает опасность, потенциальные последствия, опасное событие, предварительную оценку и оценку степени начального риска, а также связь с ГОСТ Р 60.2.2.1-2016, раздел 5;
- выбор встроенных мер безопасности, средств защиты для опасностей, а также выработка информации по использованию для большинства важных рисков и опасностей, представленных в таблице оценки начального риска. Таблица оценки риска после принятия мер по снижению риска, была применена для рисков и опасностей в таблице оценки начального риска. Следует обратить внимание то, что какая-нибудь мера может вызвать новую опасность. Данную процедуру повторяют до тех пор, пока все идентифицированные риски не будут достаточно снижены;
- идентификация функций управления, связанных с безопасностью, используемых для защитных мер, и определение УЭЗт для идентифицированных функций управления.
Элементы, перечисленные в ГОСТ ISO 12100-2013, B.1 - B.4, представляют собой типы опасности, их происхождение и их потенциальные последствия, которые должны быть идентифицированы до предварительной/окончательной оценки риска. Кроме того, в данных разделах представлены опасные ситуации и опасные события.
Для облегчения восприятия рабочие примеры в разделе 7 не содержат подробной информации о происхождении опасностей и опасных ситуациях. Происхождения опасностей и опасные ситуации неявно присутствуют в графе "опасность и опасное событие", которая содержит причину и воздействие, приводящее к потенциальному последствию.
Примеры, приведенные в настоящем стандарте, не предназначены для охвата всех рисков, а демонстрируют только некоторые конкретные случаи. Предварительная оценка и оценка степени риска для каждого примера показаны на рисунке 3. При определении УЭЗт для каждого примера применяют методологию, показанную на рисунке 4. В настоящем стандарте использованы раздельные графики риска для предварительной оценки/оценки степени риска и определения УЭЗт функций безопасности для того, чтобы представить разные шаги для оценки риска и снижения риска в структурированном и понятном виде. Поскольку во всем процессе использованы два разных графика риска, следует обратить внимание на согласованность анализа между предварительной оценкой риска, приводящей к необходимости принятия мер по снижению риска, и предварительной оценкой риска для определения УЭЗт. Существуют и другие способы, которые не используют несколько графиков риска.
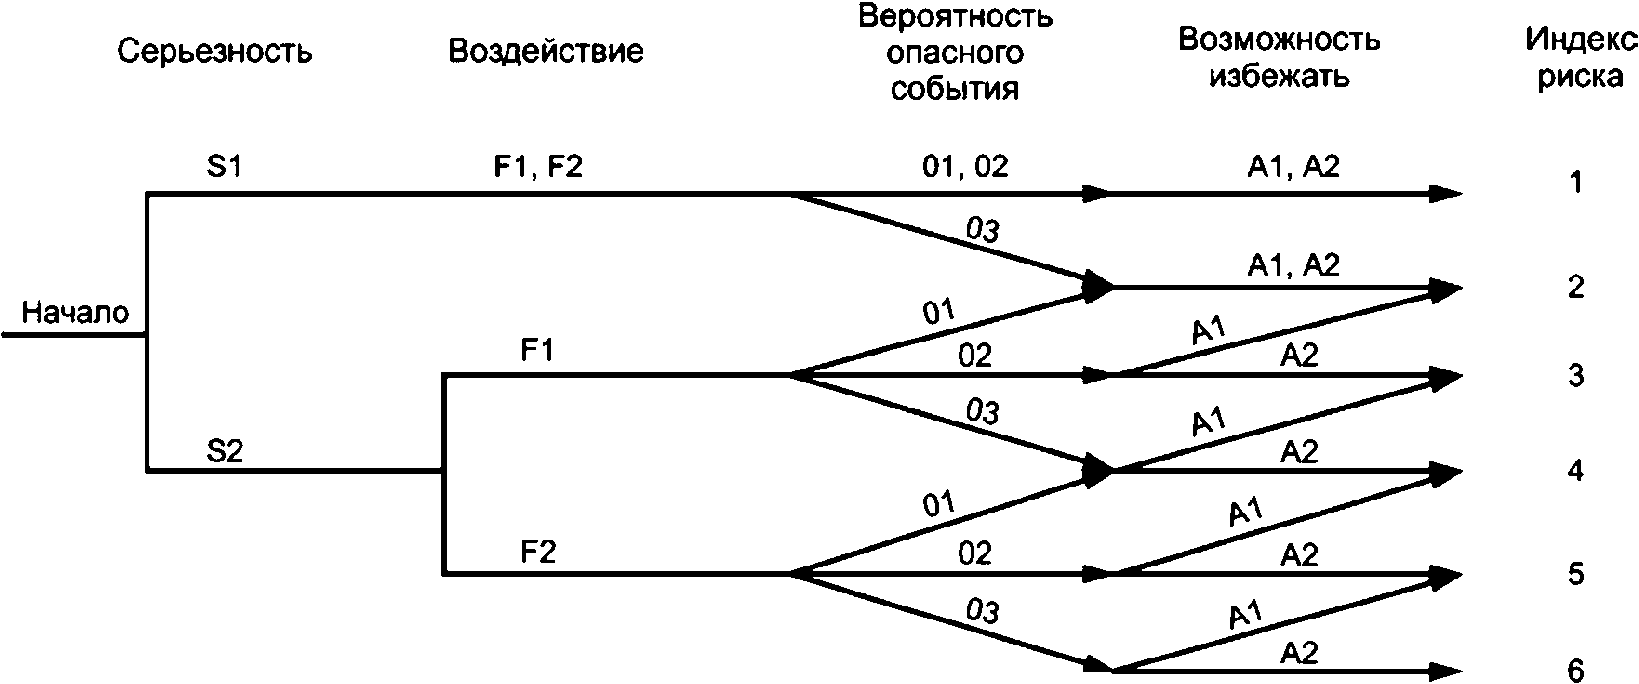
S1 - легкая травма (обычно обратимая); S2 - серьезная травма
(обычно необратимая); F1 - редко/короткая продолжительность;
F2 - часто/длительная продолжительность; O1 - низкая (очень
мало вероятно); O2 - средняя (вероятно иногда происходит);
O3 - высокая (вероятно происходит часто); A1 - возможно
(человек может заметить и имеет время, чтобы избежать);
A2 - невозможно
Примечания
1 Данный рисунок является примером для иллюстрации процедур применения ГОСТ Р 60.2.2.1. Он воспроизведен из [1], 6.3.2, который содержит более подробное пояснение альтернатив для S, F, O и A.
2 Индексы риска 1 и 2 соответствуют низкому риску, индексы риска 3 и 4 соответствуют среднему риску, а индексы риска 5 и 6 соответствуют высокому риску. Изготовитель решает до какого значения индекса риск еще является приемлемым, как правило, с обоснованием.
3 F, O и A вместе составляют "вероятность нанесения вреда".
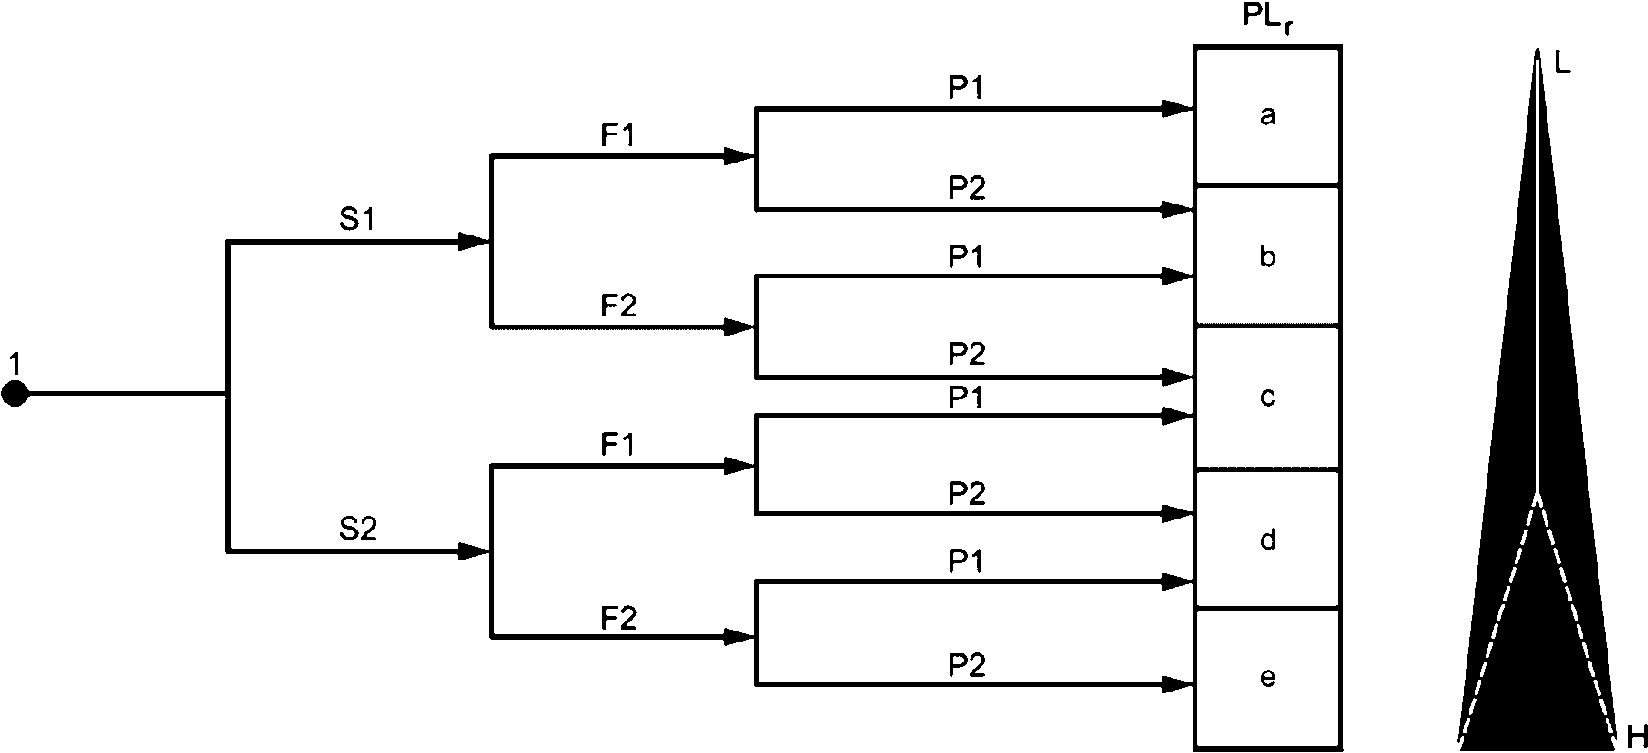
Примечание - Критерий "F" определен раздельно для двух графиков риска, т.е. "F" и "O" на рисунке 3 соответствуют "F" на рисунке 4.
Рабочие примеры для оценки риска и снижения риска основаны на предположениях для конкретной конструкции робота и сценария использования. Они предназначены для того, чтобы предоставить пользователям ГОСТ Р 60.2.2.1 руководства для их собственной оценки риска и снижения риска. Хотя данные примеры созданы как можно ближе к реальности, невозможно применить результаты данных примеров к любым другим роботам по персональному уходу, в частности, по следующим причинам:
- некоторые опасности и некоторые меры по снижению риска были опущены, чтобы сделать примеры краткими и понятными;
- разным конструкциям роботов по персональному уходу присущи разные риски, даже если они внешне выглядят похожими;
- даже идентичные роботы по персональному уходу имеют разные риски и требуют разных мер по снижению риска, если их используют в разной внешней среде или разные группы пользователей;
- важно тщательно проверить с помощью вычислений и практических испытаний способность ограждений или дополнительных защитных мер адекватно снизить риск.
В разделе 7 приведены пошаговые процедуры выполнения оценки риска и снижения риска для роботов по персональному уходу, определенных в ГОСТ Р 60.2.2.1. Примеры, приведенные в разделе 7, представляют роботов по персональному уходу, уже присутствующих на рынке или готовых к выходу на рынок на время публикации данного стандарта. Примеры в разделе 7 соответствуют подходу, представленному в 6.2.
7.2.1 Обзор
В данном примере представлен мобильный обслуживающий робот, предназначенный для выполнения заданий типа "найти и принести" в частных домах для оказания помощи престарелым людям.
Архитектура системы
Робот состоит из всенаправленного мобильного шасси на четырех колесах. На шасси установлен корпус с одной рукой. Рука оснащена трехпалым захватным устройством. У робота также есть складной поднос, на котором могут быть размещены разные объекты. Робот питается от литий-ионной батареи, расположенной на мобильном шасси.
Технические характеристики
Высота робота составляет около 1,5 м, а вес - 150 кг. Грузоподъемность захватного устройства 2 кг. Максимальная скорость перемещения робота 1 м/с. Напряжение батареи 48 В.
Рабочая среда
Мобильный обслуживающий робот предназначен для работы внутри помещений в домашней обстановке с ровным полом.
Типичные задания
Мобильный обслуживающий робот предназначен для выполнения следующих заданий:
- обнаружение и доставка объектов из мест, расположенных внутри квартиры (например, из кухни, с полки в гостиной, с прикроватного стола в спальне) по команде пользователя;
- получение объектов от пользователя и доставка их в нужное место (например, грязную чашку обратно на кухню, книгу обратно на книжную полку);
- разливание напитков из бутылок и доставка их сидящим или стоящим людям.
Выполнение заданий начинается по устной команде пользователя, по нажатию кнопки на пульте дистанционного управления (например, в приложении на смартфоне) или при установке объекта на поднос робота или взятии объекта с него.
Степень автономности
Мобильный обслуживающий робот работает почти полностью автономно (согласно ГОСТ Р 60.2.2.1-2016, 6.10). Получив команду, робот перемещается между комнатами, обходя препятствия, определяет местоположение объектов, берет их и доставляет пользователю без вмешательства человека.
Определение подтипа робота
Мобильный обслуживающий робот оснащен манипулятором. При весе 150 кг и высоте 1,5 м он не является ни маленьким, ни легким. Поэтому он классифицирован как мобильный обслуживающий робот с высоким риском (тип 1.2 по ГОСТ Р 60.2.2.1-2016, 6.1.2.1).
7.2.2 Оценка риска
7.2.2.1 Определение ограничений робота по персональному уходу
Мобильный обслуживающий робот управляется непрофессионалом в домашних условиях, выполняя упомянутые выше задания. Предполагается, что домашняя среда имеет ровную поверхность (твердое покрытие или ковер). Во время итеративного процесса оценки риска решено исключить другие опасности и сделать процесс предварительной оценки риска и снижения риска более легким.
Условия эксплуатации: отсутствие ступеней, а наклонные поверхности имеют угол наклона менее 5°.
Объекты, с которыми имеет дело робот, ограничены неопасными объектами. Острые объекты (например, ножи), очень горячие объекты или горящие объекты (например, горячие сковороды, зажженные свечи), тяжелые объекты (весом более 1 кг) или опасные вещества, такие как ядовитые жидкости (например, сильные чистящие средства) исключены из состава объектов, которыми манипулирует робот.
Роботом должны управлять взрослые люди, понимающие опасности, которые могут исходить от мобильного обслуживающего робота. Это исключает не только маленьких детей, но также людей с ухудшенными умственными способностями (например, престарелых людей, страдающих деменцией). Если в доме живут маленькие дети, то робот должен работать под присмотром взрослых.
Предсказуемое неправильное использование
Ожидается, что люди могут попытаться сесть на мобильное шасси, например, престарелые люди, из-за отсутствия поблизости стула, или дети для того, чтобы прокатиться на роботе. Это может повредить мобильное шасси или привести к серьезным травмам, если ребенок упадет с движущегося шасси и робот наедет на него.
Ожидается, что пользователь может использовать робота для доставки лекарств в виде таблеток или даже наливая в стакан небольшое количество жидкого лекарства. Это может привести к опасным ситуациям, если робот привезет неправильное лекарство или нальет неправильное количество жидкости. Более того, при наличии такой функциональности мобильный обслуживающий робот становится медицинским оборудованием, для выполнения роли которого он не предназначен.
Чтобы не позволить пользователям сесть на робота, все поверхности робота должны иметь форму, полностью исключающую сидение на нем, или, по крайней мере, делающую такое сидение очень неудобным. В информации для пользователей должны быть приведены указания не использовать робота ни одним из приведенных выше способов.
7.2.2.2 Идентификация исходной опасности и предварительная оценка риска
В таблице 2 представлены идентифицированные опасности, создаваемые мобильным обслуживающим роботом. Данный перечень опасностей основан на ГОСТ Р 60.2.2.1-2016, приложение A, используемого в качестве контрольной таблицы, и обсуждения каждой опасности из таблицы на предмет ее присутствия. Для краткости список ограничен десятью элементами, хотя возможно существуют и другие опасности. Кроме того, в таблице 2 показана предварительная оценка риска, происходящего от данных опасностей на основе графика риска на рисунке 3.
Таблица 2
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
1 Электрическая | Контакт человека с клеммами батареи | Электрический шок, дискомфорт, ожог | S1: 48 В не может оказать серьезного вреда F2: До робота часто дотрагиваются и клеммы могут быть случайно доступны O3: Можно ожидать ошибку непрофессионала A2: Детали под напряжением нельзя распознать до касания R: 2 | Приемлемая в принципе, но отмечена для последующего снижения риска, т.к. вероятность возникновения вреда высока и существуют решения данной проблемы | |
Падение груза (из захватного устройства) в случае пропадания питания | Раздавливание, другие опасности | S1: Можно перевозить только неопасные объекты F1: Пропадание питания происходит редко O3: Объекты всегда выпадают из захватного устройства в случае пропадания питания A2: Выпадение происходит неожиданно R: 2 | Приемлемая, но отмечена для последующего снижения риска, т.к. существуют решения данной проблемы | ||
Робот не замечает, что работает в темноте и пугает пользователя | Столкновения, престарелые люди спотыкаются и падают | S2: Падающий престарелый человек может сломать кость F2: Робот может регулярно работать в темноте O1: Испуг человека с серьезными последствиями происходит очень редко A2: Робот не является заметным R: 4 | Неприемлемая, т.к. серьезность и вероятность возникновения вреда высоки | ||
4 Электрическая | Вода проливается на робота, например из доставляемого напитка | Электрический шок, короткое замыкание, вызывающее функциональные сбои (возгорание и задымление не рассматриваются) | S1: 48 В не может оказать серьезного вреда F1: Проливание случается редко O2: Проливание редко вызывает такие последствия A2: Детали под напряжением нельзя распознать до касания R: 1 | Приемлемая, т.к. последствия серьезности и вероятности возникновения вреда низки | |
5 Механическая | Робот падает при слишком тяжелом грузе или в случае выполнения экстремального маневра | Удар по человеку | S2: Серьезная травма, например вероятны переломы F1: Перегрузка или экстремальные маневры случаются редко O1: Центр тяжести расположен низко из-за тяжелой батареи A2: Падение происходит очень быстро, чтобы его избежать R: 2 | Приемлемая, т.к. вероятность возникновения вреда низка и устойчивость робота заложена в его механической конструкции | |
Груз падает (с подноса), когда робот резко останавливается | Ударные, резаные травмы от осколков | S1: Ограниченная серьезность, т.к. работа с опасными и тяжелыми объектами не рассматривается F2: Частое возникновение, т.к. остановка случается часто, когда пользователь оказывается перед роботом O3: Груз почти всегда падает при резкой остановке A2: Падение может произойти очень быстро, чтобы его избежать R: 2 | Приемлемая в принципе, но отмечена для последующего снижения риска, т.к. вероятность возникновения вреда высока и существуют решения данной проблемы | ||
7 Механическая | Столкновение со взрослым человеком, включая престарелых людей | Ударные и раздавливающие травмы | S2: Робот достаточно тяжелый, чтобы вызвать необратимые травмы F2: Робот постоянно работает вблизи людей O2: Очувствление и обход препятствий обычно предотвращают столкновения A2: Особенно престарелые люди не могут избежать опасности R: 5 | Неприемлемая, т.к. серьезность и вероятность возникновения вреда высоки | |
8 Механическая | Столкновение с маленьким ребенком | Ударные и раздавливающие травмы | S2: Робот достаточно тяжелый, чтобы вызвать необратимые травмы F2: Робот постоянно работает вблизи людей O2: Очувствление и обход препятствий могут иметь проблемы при обнаружении маленького ребенка A2: Маленький ребенок не может избежать опасности R: 6 | Неприемлемая, т.к. серьезность и вероятность возникновения вреда высоки | |
9 Механическая | Столкновение с животным | Ударные и раздавливающие травмы, животное может погибнуть | S2: Животное может погибнуть F2: Робот постоянно работает вблизи животных O3: Очувствление и обход препятствий могут иметь проблемы при обнаружении маленьких животных A1: Большинство животных реагируют очень быстро R: 5 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки | |
10 Механическая, термическая, химическая, эргономическая | Взятие и доставка неправильных объектов из-за неправильной идентификации объектов | Ошпаривание, если робот неожиданно приносит горячие жидкости; отравление, если робот приносит ядовитые жидкости; порезы, если робот приносит острые объекты. Вторичные опасности, если такие объекты повреждены или разлиты | S2: Опасные объекты могут причинить серьезные травмы F1: Робот работает с опасными объектами только в случае неправильного использования O3: Опыт показывает, что идентификация рассматриваемых объектов всегда имеет неопределенности A1: В большинстве случаев выявляется пользователем R: 3 | Приемлемая, если предоставлено предупреждение о неправильном использовании, включая руководство по структурированию окружающей среды для минимизации неправильного использования |
Дополнительную информацию по идентифицированным опасностям можно найти в ГОСТ Р 60.2.2.1-2016, раздел 5.
Примеры
1 Для примеров с упавшими грузами (строки 2 и 6 таблицы 2) ГОСТ Р 60.2.2.1-2016, 5.10.4.1, содержит следующие требования:
"Любой человек, находящийся вблизи робота по персональному уходу, должен быть защищен от падения связанных с безопасностью объектов при выполнении роботом заданий, а также при переносе максимальных грузов. Это относится и к неровным и подвижным грузам (например, колебания жидкостей в контейнерах).
При общей оценке рисков необходимо рассмотреть последствия падения грузов и любые действия, требуемые от робота по персональному уходу в результате любого подобного события.
Для аварийного режима работы величина максимального торможения должна соответствовать динамическим критериям аварийного останова, включая требования по устойчивости и сохранению груза."
Следовательно, опасности из строк 2 и 6 следует рассмотреть повторно для того, чтобы изучить действия, необходимые после того, как груз уже упал, и определить риск от упавших грузов в случае аварийных остановок.
2 Для опасности, связанной с отсутствием информированности (строка 3), ГОСТ Р 60.2.2.1-2016, 5.14.1, содержит следующие требования:
"Если общая оценка рисков показывает, что отсутствие у людей информированности о роботах представляет опасность, например, когда беззвучная работа робота может повысить вероятность столкновения с людьми, робот по персональному уходу должен издавать заметный звук для уменьшения риска без нарушения других ограничений по шуму."
Заметный шум, создаваемый роботом, представляется предпочтительной мерой по снижению риска при отсутствии информированности.
При общей оценке риска идентифицируют опасности, приводящие к неприемлемому риску или к риску, который должен быть снижен. В таблице 3 показаны три выбранные опасности, к которым применяют меры для снижения риска.
Таблица 3
Опасность и опасное событие | Потенциальное последствие | Меры конструирования со встроенной безопасностью | Ограждение или дополнительные защитные меры | Информация по использованию |
3 Робот не замечает, когда работает в темноте | Испуг пользователя, столкновения, спотыкание и падение престарелых людей | Шум от двигателей и редукторов заметный, но не очень громкий. В домашних условиях ночью обычно тихо, поэтому предполагается, что данный звук заметен во всех ситуациях. Дальнейшее повышение уровня звука может потревожить пользователя и поэтому недопустимо | Инструкция по проверке работоспособности светодиодных светильников при каждом запуске робота и по ремонту неработающих светильников | |
6 Груз падает при резкой остановке робота | Ударные и резаные травмы от осколков | По краям подноса установлены бортики для предотвращения соскальзывания объектов. Такая конструкция также задерживает пролитую жидкость. Кроме того, поверхность подноса покрывают резиной с высоким коэффициентом трения (см. ГОСТ Р 60.2.2.1-2016, 5.10.4.2) | Дополнительную рекомендацию включают в руководство пользователя, информирующую об объектах, которые при перевозке могут вызвать проблемы, поэтому их следует избегать. В руководство пользователя включают рекомендацию удалить пролитые жидкости перед тем, как робот возобновит работу | |
7, 8, 9 Столкновение с человеком, включая престарелых людей, столкновение с маленьким ребенком или столкновение с животным | Ударные и раздавливающие травмы | Двигатели и редукторы мобильного шасси выбирают так, чтобы они не позволяли роботу двигаться со скоростью более 1 м/с. Это уменьшает общую кинетическую энергию робота (см. ГОСТ Р 60.2.2.1-2016, 5.10.8.2). Манипулятор выбирают так, чтобы у него не было большей мощности, чем требуется для поднятия груза с максимальным весом 1 кг (см. ГОСТ Р 60.2.2.1-2016, 5.10.8.2). В целом, ожидаемая серьезность вреда может быть снижена с помощью данных мер. | Робот оснащают трехмерными датчиками для ориентации во внешней среде и планирования маршрута движения свободного от столкновений. Тем не менее, данные функции реализуют в потенциально небезопасном программном обеспечении, что не позволяет достичь необходимого УЭЗ для снижения риска. Для того, чтобы избежать столкновений, мобильное шасси оснащают лазерными сканерами для определения присутствия людей вокруг робота (см. ГОСТ Р 60.2.2.1-2016, 5.10.8.3). | Риск и примененные меры защиты описывают в руководстве пользователя, чтобы повысить информированность об опасностях, связанных со столкновениями. Пользователям рекомендуют находится на расстоянии от подвижных частей робота. Пользователей информируют о риске, когда небольшие животные не распознаются роботом. Рекомендуется не использовать робота в помещениях, где присутствуют небольшие животные, например, грызуны |
Поскольку кинетическая энергия снижена, дистанции остановки компонентов робота могут быть значительно сокращены | Чувствительность лазерных сканеров устанавливают на уровень, обеспечивающий определение присутствия частей тела диаметром 30 мм. Это позволяет определять присутствие рук и кистей маленьких детей, а также многих животных. Лазерные сканеры размещают ближе к полу, чтобы дети и животные, лежащие на полу, могли быть обнаружены. Лазерный сканер, расположенный близко к полу, не может обнаружить лежащих или сидящих людей, ноги которых не касаются пола. Манипулятор и части корпуса робота оснащают тактильной оболочкой, останавливающей движение робота при столкновении (см. ГОСТ Р 60.2.2.1-2016, 5.10.8.3). | |||
В экспериментальных тестах проверяют, что толщина тактильной оболочки должна быть достаточной для предотвращения вреда от чрезмерной силы удара |
7.2.2.4 Окончательная оценка риска и остаточный риск
После применения всех мер по снижению риска следует произвести окончательную оценку риска, чтобы определить было ли снижение риска успешным и установить остаточный риск. В таблице 4 показаны только опасности, выбранные в 7.2.2.3.
Таблица 4
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O Вероятность возникновения A Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
3 Механическая/эргономическая | Робот не замечает, что работает в темноте | Вред от испуга пользователя, столкновений, падения престарелых людей устранен | S2: Падающий престарелый человек может сломать кость F2: Робот может регулярно работать в темноте O1: Робот заметен и не может напугать кого-либо A2: Робот является заметным R: 3 | Приемлемая, т.к. вероятность возникновения вреда ограничена низким уровнем | |
6 Механическая | Груз падает (с подноса), когда робот резко останавливается | Ударные, резаные травмы от осколков | S1: Ограниченная серьезность, т.к. работа с опасными и тяжелыми объектами не разрешена F2: Частое возникновение, т.к. остановка случается часто, когда пользователь оказывается перед роботом O2: Вероятность падения груза снижена A2: Падение может произойти очень быстро, чтобы его избежать R: 1 | Приемлемая, т.к. были реализованы существующие меры по ограничению вероятности причинения вреда | |
7 Механическая | Столкновение со взрослым человеком, включая престарелых людей | Ударные и раздавливающие травмы | S2: Робот достаточно тяжелый, чтобы вызвать необратимые травмы F2: Робот постоянно работает вблизи людей O1: Столкновения эффективно предотвращены с помощью мер безопасности A2: Особенно престарелые люди не могут избежать опасности R: 4 | Приемлемая, т.к. принятые меры безопасности достаточно и эффективно ограничивают вероятность нанесения вреда | |
8 Механическая | Столкновение с маленьким ребенком | Ударные и раздавливающие травмы | S2: Робот достаточно тяжелый, чтобы вызвать необратимые травмы F2: Робот постоянно работает вблизи людей O1: Столкновения с детьми эффективно предотвращены с помощью изменения расположения и повышения чувствительности защитных устройств A2: Маленький ребенок не может избежать опасности R: 4 | Приемлемая, т.к. принятые меры безопасности достаточно и эффективно ограничивают вероятность нанесения вреда | |
9 Механическая | Столкновение с животным | Ударные и раздавливающие травмы, животное может погибнуть. Моральный дискомфорт для владельца животного | S2: Животное может погибнуть F2: Робот постоянно работает вблизи животных O2: Столкновения с большими животными предотвращены с помощью изменения расположения и повышения чувствительности защитных устройств. Маленькие животные все еще могут погибнуть, но пользователям дана инструкция держать животных подальше от робота A1: Большинство животных реагируют очень быстро R: 4 | Приемлемая, т.к. вероятность причинения вреда эффективно снижена для большинства животных, свободно перемещающихся по дому и при условии, что даны предостережения не позволять маленьким животным находиться вблизи робота |
7.2.3 Система управления, связанная с безопасностью
В процессе снижения риска применяют две меры безопасности, являющиеся частью связанной с безопасностью системы управления. Как использование лазерных сканеров, так и использование тактильной оболочки являются защитными мерами для того, чтобы избежать опасного столкновения. При обнаружении препятствия робот выполняет защитную остановку. Более того, мобильный обслуживающий робот оснащен кнопками аварийной остановки, расположенными на внешней поверхности корпуса. В ГОСТ Р 60.2.2.1 перечислены все функции безопасности для рекомендованного УЭЗ уровня d в соответствии с ГОСТ Р 60.2.2.1-2016, таблица 1, тип 1.2. В таблице 5 требуемые характеристики системы управления подтверждены в соответствии с графиком риска из ГОСТ ISO 13849-1.
Таблица 5
Функция безопасности | Рекомендованный УЭЗ в соответствии с ГОСТ Р 60.2.2.1-2016, таблица 1 | УЭЗ в соответствии с ГОСТ ISO 13849-1: S: Серьезность травмы F: Частота и/или длительность опасности P: Вероятность избегания опасности или ограничения вреда | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
I Аварийная остановка | d | S2: Столкновения могут вызвать серьезную травму F1: Аварийная остановка используется не часто P2: Если авария уже случилась, то уклонение вряд ли возможно УЭЗт: d | |
III Предотвращение опасных столкновений (шасси и корпус/лазерный сканер) | d | S2: Столкновения с шасси и корпусом могут вызвать серьезную травму F1: Очувствление и планирование маршрута обычно предотвращают столкновения, поэтому меры безопасности активируют не часто P2: Части робота могут двигаться так быстро, что нельзя уклониться от столкновения УЭЗт: d | |
IV Предотвращение опасных столкновений (манипулятор и захватное устройство/тактильная оболочка) | d | S2: Столкновения с манипулятором и захватным устройством могут вызвать серьезную травму F1: Очувствление и планирование маршрута обычно предотвращают столкновения, поэтому меры безопасности активируют редко P2: Части робота могут двигаться так быстро, что нельзя уклониться от столкновения УЭЗт: d |
Как аварийная остановка, так и защитная остановка могут быть реализованы с помощью отключения питания двигателей (категория остановки 0 в соответствии с ГОСТ IEC 60204-1). Защитная остановка может быть категории 2 (в соответствии с ГОСТ IEC 60204-1), если риски безопасно контролируются. Однако обе функции могут обрабатываться раздельно в системе управления, т.к. защитная остановка может быть снята автоматически, если препятствия больше не видно. Для аварийной остановки допустим только ручной режим продолжения работы (см. ГОСТ Р 60.2.2.1-2016, 6.2.2.1).
7.3.1 Обзор
В данном примере представлен робот для развлечений и предоставления информации в домах престарелых, домах для детей с нарушением умственных способностей и других подобных заведениях. Робот может играть в разные игры с группой людей. Он предлагает исполнить музыку и спеть вместе для развлечения. Более того, пользователи могут запросить у робота информацию, например, время начала и место проведения запланированных мероприятий в данном заведении.
Архитектура системы
Робот состоит из всенаправленного мобильного шасси на трех колесах. У робота есть две руки с тремя степенями подвижности каждая, которые не приспособлены для манипулирования, а используются для взаимодействия с человеком (например, для пожимания рук) и для выражения эмоций робота с помощью жестикуляций. Голова робота дисплейного типа имеет две степени подвижности для выражения эмоций. Робот питается от литий-ионной батареи, которая заряжается от сети. Роботом можно управлять и контролировать его действия с помощью внешнего устройства (например, с помощью мобильного телефона или планшета).
Технические характеристики
Габариты робота 480 мм (ширина) x 520 мм (длина) x 1148 мм (высота), а вес составляет около 21 кг. Максимальная скорость перемещения робота 0,6 м/с. Максимальный уровень шума при движении робота около 60 дБ. Тактильные датчики на концах рук служат для взаимодействия с человеком. Робот оснащен лазерным сканером, стереокамерой, ПЗС-камерой, гироскопическим датчиком и ультразвуковыми датчиками для навигации и предотвращения столкновений с объектами внешней среды.
Рабочая среда
Робот предназначен для работы внутри помещений в домах, больницах, домах престарелых, классных помещениях с ровным полом.
Типичные задания
Робот по персональному уходу предназначен для выполнения следующих заданий:
- игра в игры с группой пользователей, включая разговор, жестикуляцию, перемещение по комнате и распознавание людей и объектов;
- музицирование и пение с группой людей;
- ответы на вопросы и предоставление информации;
- взаимодействие с пользователями через смартфон или речь;
- эмоциональное взаимодействие с использованием рук, колес, светодиодов, трехмерного графического аватара и звука;
- жестикуляция руками, когда пользователь должен повторить движения робота.
Выполнение заданий можно инициировать с помощью устройства дистанционного управления (например, смартфона).
Степень автономности
Мобильный обслуживающий робот работает почти полностью в автономном режиме (согласно ГОСТ Р 60.2.2.1-2016, 6.10). Получив команду, робот перемещается внутри помещения, обходя препятствия.
Определение подтипа робота
Робот оснащен руками, но они используются только для жестикуляции. Мощность двигателей и масса рук достаточно небольшие, поэтому при их движении никакого дополнительного риска не возникает. При габаритах 800 мм в высоту, 400 мм в ширину и 450 мм в длину, весе 21 кг и скорости 0,6 м/с, робот является небольшим, легким и тихоходным. Поэтому он классифицирован как мобильный обслуживающий робот с низким уровнем риска (тип 1.1 по ГОСТ Р 60.2.2.1-2016, 6.1.2.1).
Хотя робот используется престарелыми людьми (возможно страдающими деменцией), людьми с ограниченными возможностями или детьми, данный робот не считается медицинским устройством, т.к. он не предназначен для диагностики, лечения или наблюдения за пациентом, компенсации или облегчения болезни, травмы или нетрудоспособности.
7.3.2 Оценка риска
7.3.2.1 Определение ограничений робота по персональному уходу
Рабочая среда должна иметь ровную поверхность (твердое покрытие или ковер). Во время итеративного процесса общей оценки риска решено исключить другие опасности и сделать процесс предварительной оценки риска и снижения риска более легким.
Условия эксплуатации: отсутствие ступеней, а наклонные поверхности имеют угол наклона менее 5°.
Пользователь должен быть проинструктирован о необходимости поворачивать или сгибать руки робота с целенаправленным усилием.
Настраивать и наблюдать за роботом должны только взрослые люди, полностью понимающие опасности, которые могут исходить от мобильного обслуживающего робота. Однако робот может взаимодействовать с маленькими детьми и престарелыми людьми, например, страдающими деменцией. Робота следует использовать под присмотром взрослых здравомыслящих людей.
Предсказуемое неправильное использование
Ожидается, что люди могут попытаться сесть на робота или положить на него груз, например, престарелые люди, из-за отсутствия поблизости стула или дети для того, чтобы прокатиться на роботе. Это может повредить робота или привести к травмам, если ребенок упадет с робота.
Если во время зарядки робота пользователь двигает голову, руки или корпус робота, то это может привести к возникновению опасных ситуаций.
Ожидается, что робот может быть неправильно использован для предоставления информации о лекарствах или медицинском лечении. Это как бы делает робота медицинским устройством, для выполнения роли которого он не предназначен. Робот не должен быть использован для диагностики, лечения или наблюдения за пациентом, компенсации или облегчения болезни, травмы или нетрудоспособности.
Кроме того, ожидается, что пользователь может поместить робота на стол или на платформу для того, чтобы группа пользователей могла лучше его видеть. Чтобы избежать опасности от падения робота, данный робот не может быть использован таким образом. Как указано выше, данный робот может работать только на ровном полу без каких-либо ступеней.
7.3.2.2 Идентификация исходной опасности и предварительная оценка риска
В таблице 6 представлены идентифицированные опасности, создаваемые мобильным обслуживающим роботом. Данный перечень опасностей основан на ГОСТ Р 60.2.2.1-2016, приложение A, используемого в качестве контрольной таблицы, и обсуждения каждой опасности из таблицы на предмет ее присутствия. Для краткости список ограничен семью элементами, хотя возможно существуют и другие опасности. Кроме того, в таблице 6 показана предварительная оценка риска, происходящего от данных опасностей на основе графика риска на рисунке 3.
Таблица 6
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
1 Электрическая | Короткое замыкание батареи | Возгорание, испускание опасных газов или веществ | S2: Выход из строя батареи не может привести к серьезным травмам. Однако, если короткое замыкание вызывает возгорание, то травмы могут быть серьезными F2: Робот может заряжаться при работе вблизи людей O1: Литий ионная батарея имеет встроенную схему безопасности и защищена огнестойким корпусом. (Батарея соответствует ГОСТ Р МЭК 62133-1) A2: Выход из строя батареи не может быть выявлен заранее R: 4 | Приемлемая, современное состояние технологий не дает более хороших решений | |
2 Механическая | Неудача при обнаружении связанных с безопасностью объектов в рабочем пространстве | Удар и раздавливание человека, тупые травмы | S1: Робот легкий и движется на малой скорости, вред не вызывает серьезных травм F2: Робот постоянно работает вблизи людей и взаимодействует с ними O3: Функция очувствления не имеет оценки функциональной безопасности. Вероятность может быть средней или даже высокой A2: Престарелые люди не могут быстро избежать R: 2 | Приемлемая, но отмечена для последующего снижения риска, т.к. вероятность нанесения вреда высокая, но существуют решения данной проблемы | |
3 Шум | Опасный уровень акустического шума от редукторов и двигателей, выявленный при излучении высокочастотного звука в процессе работы | Стресс, дискомфорт, боль | S1: Если престарелый человек носит слуховой аппарат, то шум вызывает стресс F2: Робот постоянно издает шум во время работы O3: Данное опасное событие происходит постоянно во время работы робота A1: Может быть устранено R: 2 | Приемлемая, но отмечена для последующего снижения риска | |
4 Механическая | Неустойчивое перемещение во время основного типа перемещения, вызывающее падение робота | Столкновение, удар, раздавливающие травмы | S1: Робот легкий, поэтому не приводит к серьезным травмам F2: Пользователь постоянно находится в опасности при игре с роботом O2: Робот в принципе устойчив, но может оказаться неустойчивым при выполнении некоторых экстремальных движений A2: Престарелые люди и дети не способны избежать опасности, не обладая достаточной ловкостью R: 1 | Приемлемая, но отмечена для последующего снижения риска, т.к. вероятность причинения вреда высока, а в настоящее время существуют решения данной проблемы (например, снижение максимальной скорости) | |
5 Механическая | Ошибки навигации, вызывающие остановку робота где-то в здании, возможно, блокируя проход (дверь, лифт и т.д.) | Человек не может покинуть комнату. В аварийных ситуациях ухаживающий персонал не может подойти к человеку | S2: В критических ситуациях блокировка прохода может привести к серьезным травмам F1: Блокировка критического прохода в критической ситуации случается редко O2: Ошибки навигации могут случаться время от времени A1: Робот может быть перемещен вручную R: 2 | Приемлемая, т.к. робот может быть поднят и перемещен вручную | |
6 Механическая | Опасный физический контакт с рукой робота при взаимодействии человека с роботом | Удар, столкновение, тупые травмы | S2: Движение рук робота может вызвать травму головы F2: Игры, связанные с жестикуляцией, являются обычным использованием робота O3: Столкновение может произойти, т.к. нет защитных мер A1: Человек может быть удивлен движение робота и не иметь времени, чтобы уклониться R: 6 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки | |
7 Механическая | Падение со стола или с приподнятой платформы | Раздавливающие травмы | S2: Падение на человека может вызвать серьезную травму F2: Робот постоянно работает вблизи людей O3: Может произойти, т.к. у робота нет датчиков для определения ступеней A2: Престарелый человек едва ли может уклониться R: 4 | Неприемлемая, в руководство пользователя должны быть внесены инструкции не помещать робота на приподнятые платформы или столы |
При общей оценке риска идентифицируют опасности, приводящие к неприемлемому риску или подлежащие снижению. В таблице 7 представлены три выбранные опасности, по которым применяют меры по их снижению.
Таблица 7
Опасность и опасное событие | Потенциальное последствие | Меры конструирования со встроенной безопасностью | Ограждение или дополнительные защитные меры | Информация по использованию |
2 Неудача при обнаружении связанных с безопасностью объектов в рабочем пространстве | Удар и раздавливание человека, тупые травмы | Максимальная скорость движения робота снижена до 0,6 м/с с помощью выбора соответствующих приводов (см. ГОСТ Р 60.2.2.1-2016, 5.10.8.2) | Робот оснащен защитным устройством (например, лазерным сканером безопасности) для обнаружения препятствий (см. ГОСТ Р 60.2.2.1-2016, 5.10.8.3) | Описание примененных защитных мер, рабочих ограничений и опасностей, связанных со столкновением |
3 Опасный уровень акустического шума | Стресс, дискомфорт, боль | Шум снижен до уровня менее 60 дБ с помощью использования малошумящих двигателей и редукторов и, возможно, изоляции | Шумоизолирующий корпус | Примечание для обслуживающего персонала, что люди со слуховыми аппаратами могут испытывать стресс |
6 Опасный физический контакт с рукой робота при взаимодействии человека с роботом | Удар, столкновение, тупые травмы | В локте робота применяют разъединительную муфту для смягчения удара при резком движении | Ограничение рабочего пространства робота, чтобы предотвратить движение рук до уровня головы стоящего человека (см. 6.3) (При этом не снижается риск столкновения, например, с сидящими людьми или с маленькими детьми) | Информация для пользователя не находиться вблизи движущихся частей робота и предоставление руководства по минимизации контакта с областью головы |
7.3.2.4 Окончательная оценка риска и остаточный риск
После применения всех мер по снижению риска следует произвести окончательную оценку риска, чтобы определить было ли снижение риска успешным и установить остаточный риск. В таблице 8 показаны только опасности, выбранные в 7.3.2.3.
Таблица 8
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
2 Механическая | Неудача при обнаружении связанных с безопасностью объектов в рабочем пространстве | Удар и раздавливание человека, тупые травмы | S1: Робот легкий и движется на малой скорости, вред не вызывает серьезных травм F2: Робот предназначен для работы вблизи людей O1: Пониженная скорость движения и использование защитного устройства снизили вероятность риска почти до нуля A2: Престарелые люди не могут избежать без достаточной ловкости R: 1 | Приемлемая, т.к. применены современные меры по ограничению вероятности причинения вреда | |
3 Механическая/эргономическая | Опасный уровень акустического шума | Стресс, дискомфорт, боль | S1: Если престарелый человек носит слуховой аппарат, то шум вызывает стресс F2: Робот постоянно издает шум во время работы O1: Шум эффективно снижен с помощью дополнительных мер A1: Может быть устранено R: 1 | Приемлемая, т.к. снижена вероятность причинения вреда | |
6 Механическая | Опасный физический контакт с рукой робота при взаимодействии человека с роботом | Удар, столкновение, тупые травмы | S1: Муфта и ограничение рабочего пространства снижают возможный вред F2: Игры, связанные с жестикуляцией, являются обычным использованием робота O3: Столкновение может произойти, т.к. нет защитных мер A2: Человек может быть удивлен движением робота и не иметь времени, чтобы уклониться R: 2 | Приемлемая, т.к. ограничение рабочего пространства и муфта ограничивают серьезность вреда |
7.3.3 Система управления, связанная с безопасностью
В процессе снижения риска применяют меры безопасности, являющиеся частью системы управления. Лазерный сканер безопасности является защитной мерой для предотвращения опасного столкновения. В таблице 9 требуемые характеристики системы управления подтверждены в соответствии с графиком риска из ГОСТ ISO 13849-1.
Таблица 9
Функция безопасности | Рекомендованный УЭЗ в соответствии с ГОСТ Р 60.2.2.1-2016, таблица 1 | УЭЗ в соответствии с ГОСТ ISO 13849-1: S: Серьезность травмы F: Частота и/или длительность опасности P: Вероятность избегания опасности или ограничения вреда | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
I Предотвращение опасного столкновения (мобильная платформа) | c | S1: Столкновения на небольшой скорости не могут вызвать серьезную травму F2: Пользователь подвержен опасности в течение всего времени работы P2: Престарелый человек или ребенок не могут избежать опасности, т.к. не обладают необходимой ловкостью УЭЗт: c | |
II Ограничения рабочего пространства робота (предотвращение высокого поднятия рук) | c | S1: Столкновения с руками не могут вызвать серьезных травм после применения механической муфты F2: Игры, связанные с жестикуляцией, являются обычным применением робота P2: Человек может быть удивлен движением рук робота и не иметь времени, чтобы избежать опасности УЭЗт: c | |
III Аварийная остановка | d | S2: Некоторые опасности (например падение) могут вызвать серьезную травму F1: Аварийную остановку используют не часто P2: Если авария уже случилась, то ее едва ли можно избежать УЭЗт: d | |
IV Защитная остановка | b | S1: Все защищенные опасности не являются серьезными F2: Робот часто напрямую контактирует с пользователем и не имеет датчиков для предотвращения столкновений с руками P2: Престарелые люди едва ли могут избежать УЭЗт: c |
7.4.1 Обзор
В данном примере представлен робот для оказания физической помощи закрепляемого типа, помогающий верхним и нижним конечностям пользователя при ходьбе по ровному полу, при подъеме и спуске с табурета, снятию объектов с высоких полок и подъему объектов.
Архитектура системы
Робот представляет собой экзоскелет, питающийся от литий-ионной батареи, с восемью двигателями для плечевых, локтевых, тазобедренных и коленных суставов для оказания помощи верхним и нижним конечностям пользователя. У робота есть оснастка, покрывающая грудь, плечи и талию пользователя, а также манжеты вокруг плеч, предплечий, бедер и голеней.
Технические характеристики
Номинальный момент двигателей в плечах составляет 10 Нм, а в бедерных и коленных суставах - 20 Нм (номинальные моменты существенно ниже, чем способности намеченных групп пользователей). Размер экзоскелета является настраиваемым под конкретного пользователя. Режимы помощи для выполнения разных двигательных задач выбирают вручную с помощью переключателя.
Рабочая среда
Робот спроектирован для работы внутри помещений с температурой окружающего воздуха от 0 °C до 30 °C на ровной поверхности и табурете.
Типичные задания
Предполагается, что робот будет выполнять следующие двигательные задания с помощью разных режимов помощи:
- помощь пользователю при ходьбе по ровному полу;
- помощь пользователю взобраться на табурет;
- помощь пользователю дотянуться до объектов и достать их с полок;
- помощь пользователю спуститься с табурета.
Пользователь вручную переключает режимы работы.
Степень автономности
В данном рабочем примере робот работает в полуавтономном режиме (согласно ГОСТ Р 60.2.2.1-2016, 6.10). Степень автономности для всех выполняемых заданий низка.
Определение подтипа робота
Робот классифицирован как тип 2.1 (маломощный робот для оказания физической помощи), т.к. даже максимальное развиваемое усилие не может ни травмировать пользователя, ни нарушить балансировочную способность пользователя. Практические испытания были проведены в процессе проектирования для проверки того, что балансировочная способность пользователя не будет нарушена, если экзоскелет будет выключен во время подъема на табурет. Масса робота достаточно мала, позволяя пользователю поднимать робота и перемещаться с ним. Скорости суставов робота достаточно медленные для формирования реакции со стороны пользователя.
Примечание - Робот для оказания физической помощи считается маломощным, если пользователь может пересилить робота. См. ГОСТ Р 60.2.2.1-2016, 6.1.2.
7.4.2 Оценка риска
7.4.2.1 Определение ограничений робота по персональному уходу
В данном примере сделаны следующие предположения об ограничениях робота:
- пользователь формирует свои двигательные намерения, а робот обеспечивает помощь в их реализации;
- пользователями робота являются люди, не имеющие физических увечий, которые получили инструкции по использованию и функциям безопасности, указанными изготовителем;
- пользователю должно быть не менее 14 лет;
- вес пользователя не должен превышать 100 кг.
Предсказуемое неправильное использование
Можно ожидать следующие неправильные использования робота:
- использование робота вне помещений;
- прикосновение к электрически неизолированным частям мокрой рукой;
- использование робота при температуре окружающего воздуха выше 30 °C;
- использование робота неподходящего размера;
- использование незакрепленного или неправильно закрепленного робота;
- использование робота в неожиданном месте, например, в узком пространстве или в среде, где ожидается наличие пыли или конденсата.
Примерами двух мер по предотвращению неправильного использования, которые могут быть предусмотрены изготовителем, являются следующие:
- продажа робота допускается только в магазинах с обученным персоналом, который может помочь определить правильный размер экзоскелета и может показать его правильное закрепление и открепление;
- продажа робота должна осуществляться только вместе с обучением, охватывающим все инструкции по обращению с роботом.
7.4.2.2 Идентификация исходной опасности и предварительная оценка риска
В таблице 10 представлены идентифицированные опасности, создаваемые роботом для оказания физической помощи закрепляемого типа. Данный перечень основан на ГОСТ Р 60.2.2.1-2016, приложение A, используемого в качестве контрольной таблицы, и обсуждения каждой опасности из данного приложения на предмет ее присутствия. Для краткости список ограничен десятью элементами, хотя возможно существуют и другие опасности. Кроме того, в таблице 10 показана предварительная оценка риска, происходящего от данных опасностей на основе графика риска на рисунке 3.
Таблица 10
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
1 Механическая | Случайный запуск | Травма ноги или руки | S1: Пользователь может пересилить робота, поэтому ожидается только небольшая травма F2: Пользователь подвержен данной опасности всегда, когда он носит на себе робота O2: Опасное событие может происходить со средней частотой A1: Пользователь может пересилить робота в любое время R: 1 | Приемлемая, т.к. серьезность низка, и пользователь может пересилить данную опасность | |
2 Механическая | Потеря устойчивости и падение с табурета из-за неожиданных усилий привода | Травма головы | S2: Падение с табурета может привести к серьезной травме головы F2: Пользователь постоянно носит экзоскелет O1: Для данного маломощного экзоскелета неожиданные усилия привода не влияют на балансировочную способность A2: Пользователь в любое время может пересилить робота R: 3 | Приемлемая, т.к. вероятность возникновения опасности низка, и пользователь может обнаружить опасность и отреагировать, чтобы противостоять ей | |
3 Механическая | Потеря устойчивости и падение из-за неожиданных усилий привода | Травма головы | S2: Падение из вертикального положения может привести к тяжелой травме головы F2: Пользователь носит экзоскелет постоянно O1: Для данного маломощного экзоскелета неожиданные усилия привода не влияют на балансировочную способность A2: Пользователь в любое время может пересилить робота R: 3 | Приемлемая, т.к. вероятность возникновения опасности низка, и пользователь может обнаружить опасность и отреагировать, чтобы противостоять ей | |
4 Механическая | Приложение помогающего момента в неправильном направлении без влияния на устойчивость пользователя | Травма ноги или руки | S1: Пользователь пересиливает, поэтому возможна только небольшая травма F2: Пользователь подвержен данной опасности всегда, когда он носит робота O2: Данное опасное событие может происходить со средней частотой A1: Пользователь может пересилить робота в любое время R: 1 | Приемлемая, т.к. серьезность низка, и пользователь может обнаружить опасность и отреагировать, чтобы противостоять ей | |
5 Механическая | Потеря устойчивости из-за потери помогающего момента | Травма ноги, руки или спины | S1: Трение в двигателях смягчает неожиданную потерю помогающего усилия и замедляет возможную потерю устойчивости F2: Пользователь подвержен данной опасности всегда, когда он носит робота O2: Данное опасное событие может происходить со средней частотой A1: Трение в двигателях снижает скорость изменения помогающего усилия, и пользователь может отреагировать, чтобы избежать вреда R: 1 | Приемлемая, т.к. серьезность низка, и пользователь может обнаружить опасность и отреагировать, чтобы противостоять ей | |
6 Электрическая | Опасность возгорания батареи | Ожог | S2: Возможен тяжелый ожог F2: Пользователь подвержен данной опасности всегда, когда он носит робота O2: Вторичная батарея редко подвержена опасности возгорания A2: Робот не может быть снят достаточно быстро, чтобы спастись от огня R: 5 | Неприемлемая, т.к. серьезность и вероятность возникновения вреда высоки | |
7 Термическая | Наладчик дотрагивается до горячей части внутри робота во время технического обслуживания | Ожог | S1: Горячие части робота могут вызвать только небольшой ожог F2: Наладчик подвержен данной опасности, когда недавно использованный экзоскелет открыт O3: При нормальной эксплуатации некоторые части внутри экзоскелета могут быть горячими A1: Обученный наладчик будет избегать прикасаться к горячим частям R: 2 | Приемлемая, т.к. серьезность низка, и наладчик может избежать данной опасности | |
8 Электрическая | Касание электрических разъемов мокрыми руками | Электрический шок | S1: Контакт с электрически неизолированными частями вызывает только небольшую травму благодаря низкому напряжения батарей F2: Пользователь подвержен данной опасности всегда, когда он носит робота O2: Доступ к токоведущим частям при касании разъема может произойти в редких случаях A2: Электрический шок возникает быстро и его нельзя избежать R: 1 | Приемлемая в принципе, но отмечена для последующего снижения риска, т.к. существуют решения данной проблемы | |
9 Эргономическая | Дискомфорт | Стресс | S1: Пользователь может почувствовать дискомфорт будучи ограниченным роботом F2: Пользователь подвержен данной опасности всегда, когда он носит робота O1: При испытаниях обычно был отмечен низкий уровень дискомфорта A1: Пользователь может прекратить использование робота, если испытывает эмоциональный стресс R: 1 | Приемлемая | |
10 Материал/вещество | Выделение пыли | Пневмокониоз | S1: Выделение небольшого количества пыли из тормозной системы может в редких случаях привести к небольшим респираторным проблемам F2: Пользователь может вдыхать всегда, когда он носит робота O2: Опасное количество пыли может накопиться, если робот используется длительное время в помещениях без вентиляции A2: Вдыхания пыли нельзя избежать R: 1 | Приемлемая в принципе, т.к. серьезность низка, но отмечена для последующего снижения риска, т.к. существуют решения данной проблемы |
При общей оценке риска идентифицируют опасности, приводящие к недопустимому риску, который должен быть снижен. В таблице 11 показаны три выбранные опасности, к которым применяют меры по снижения риска.
Таблица 11
Опасность и опасное событие | Потенциальное последствие | Меры конструирования со встроенной безопасностью | Защитные меры или дополнительные защитные меры | Информация по использованию |
6 Опасность возгорания батарей | Ожог | Современное состояние технологии создания батарей с конструкцией, снижающей опасность возгорания (например, см. ГОСТ Р МЭК 62133-1 и ГОСТ IEC 60335-2-29) | - | В руководство пользователя будут включены инструкции по обращению с батареями и зарядке батарей |
8 Касание электрических разъемов мокрыми руками | Электрический шок | Конструкция разъемов изменена так, что касание пальцем токоведущих частей практически невозможно | - | В руководство пользователя добавлена инструкция не эксплуатировать робота с мокрыми руками |
10 Выделение пыли | Пневмокониоз | Материалы и компоненты экзоскелета выбирают так, чтобы выделение пыли (например из тормозов) было по возможности минимальным | - | - |
7.4.2.4 Окончательная оценка риска и остаточный риск
После применения всех мер по снижению риска следует произвести окончательную оценку риска, чтобы определить было ли снижение риска успешным и установить остаточный риск. В таблице 12 показаны только опасности, выбранные в 7.4.2.3.
Таблица 12
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
6 Электрическая | Опасность возгорания батарей | Ожог | S2: Возможен тяжелый ожог F2: Пользователь подвержен данной опасности всегда, когда он носит робота O1: Благодаря выбору надежных батарей и надлежащего изменения инструкций, вероятность ожога очень мала A2: Робот не может быть снят достаточно быстро, чтобы спастись от огня R: 4 | Приемлемая, т.к. современные технологии не предоставляют более хороших решений | |
8 Электрическая | Касание электрических разъемов мокрыми руками | Электрический шок | S1: Контакт с электрически неизолированными частями вызывает только небольшую травму благодаря низкому напряжения батарей F2: Пользователь подвержен данной опасности всегда, когда он носит робота O1: Токоведущие части в конструкции разъемов скрыты так, что вероятность касания очень мала A2: Электрический шок возникает быстро и его нельзя избежать R: 1 | Приемлемая, т.к. серьезность и вероятность вреда существенно малы | |
10 Материал/вещество | Выделение пыли | Пневмокониоз | S1: Выделение небольшого количества пыли из тормозной системы может в редких случаях привести к небольшим респираторным проблемам F2: Пользователь может вдыхать всегда, когда он носит робота O2: Опасное количество пыли может накопиться, если робот используется длительное время в помещениях без вентиляции A2: Вдыхания пыли нельзя избежать R: 1 | Приемлемая, т.к. вероятность вреда очень низка |
7.4.3 Система управления, связанная с безопасностью
В процессе снижения риска не применены никакие защитные меры, использующие связанную с безопасностью систему управления. Однако робот оснащен функцией аварийной остановки, позволяющей останавливать робота, например в случае, когда приводы создают неправильные моменты. В таблице 13 показан УЭЗ, необходимый для функции безопасности.
Таблица 13
Функция безопасности | Рекомендованный УЭЗ в соответствии с ГОСТ Р 60.2.2.1-2016, таблица 1 | УЭЗ в соответствии с ГОСТ ISO 13849-1: S: Серьезность травмы F: Частота и/или длительность опасности P: Вероятность избегания опасности или ограничения вреда | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
I Аварийная остановка | c | S1: Пользователь может пересилить робота и ожидается только небольшая травма F1: Ситуации, в которых требуется аварийная остановка, встречаются редко P2: Если авария уже случилась, то уклонение вряд ли возможно УЭЗт: b |
7.5.1 Обзор
В данном примере представлен самобалансирующийся робот для перевозки человека, способный перевозить одного пассажира из одного места в другое.
Архитектура системы
Робот состоит из рулевой колонки, двух платформ (по одной для каждой ноги) и двух колес, размещенных под платформами в поперечном направлении. Робот не имеет сиденья, и его пассажир может управлять роботом, стоя на платформах.
Технические характеристики
Робот имеет регулируемую высоту от 1,2 до 1,4 м и вес 15 кг. Максимальная скорость перемещения робота 6 км/час. Колеса робота имеют надувные шины.
Рабочая среда
Робот спроектирован для работы внутри помещения на ровном полу с углом наклона, не превышающем 5°.
Типичные задания
Намеченным для робота заданием является перевозка человека из одного места в другое внутри помещения по ровной поверхности без каких-либо разрывов.
Роботом управляет пользователь, наклоняя рулевую колонку в требуемом направлении движения.
Степень автономности
В данном рабочем примере робот работает в ручном режиме управления. Однако робот постоянно автономно выполняет задачу управления устойчивостью. Поэтому в комбинации можно предположить, что робот работает в полуавтономном режиме.
Определение подтипа робота
Робот классифицирован как тип 3.1, т.к. он предполагает наличие одного стоящего пассажира, используется на ровной поверхности внутри помещения, максимальная скорость робота соответствует скорости пешехода, робот имеет легкий вес и работает в полуавтономном режиме.
7.5.2 Оценка риска
7.5.2.1 Определение ограничений робота по персональному уходу
В данном примере сделаны следующие предположения об ограничениях робота:
- использование на ровных поверхностях внутри помещений;
- все маневры совершает пользователь, находящийся на борту робота;
- робота для перевозки человека использует физически дееспособный пользователь, прошедший инструктаж по использованию робота и функциям безопасности, определенными изготовителем;
- пассажиру должно быть не менее 14 лет;
- вес пассажира не должен превышать 100 кг;
- максимальная скорость передвижения равна 6 км/час.
Предсказуемое неправильное использование
Можно ожидать следующие неправильные использования робота:
- перемещение вне помещений;
- перемещение по скользкому полу;
- перемещение по неровной поверхности;
- перемещение с тяжелым грузом;
- перемещение в загроможденной среде (заполненной людьми и/или предметами);
- касание зарядного разъема мокрыми руками;
- неосторожное вождение.
7.5.2.2 Идентификация исходной опасности и предварительная оценка риска
В таблице 14 представлены идентифицированные опасности робота для перевозки человека. Данный перечень основан на ГОСТ Р 60.2.2.1-2016, приложение A, используемого в качестве контрольной таблицы, и обсуждения каждой опасности из данного приложения на предмет ее присутствия. Для краткости список ограничен десятью элементами, хотя возможно существуют и другие опасности. Кроме того, в таблице 14 показана предварительная оценка риска, происходящего от данных опасностей на основе графика риска на рисунке 3.
Таблица 14
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
1 Механическая | Столкновение с препятствиями, связанными с безопасностью | Травма груди или ноги | S2: Столкновение с препятствиями на скорости 6 км/час и его последствия, например потеря равновесия пассажиром, может привести к серьезным травмам F2: Пользователь подвержен данной опасности всегда, когда он использует робота O3: Опасное событие может происходить при эксплуатации робота A1: Скорость перемещения робота соответствует скорости пешехода и столкновения можно избежать R: 5 | Неприемлемая, т.к. серьезность и вероятность высоки | |
2 Механическая | Опрокидывание или падение из-за перемещения через выпуклости или выбоины | Травма головы | S2: Падение из вертикального положения может привести к серьезной травме головы F2: Пользователь подвержен данной опасности всегда, когда он использует робота O2: Опасное событие может случиться неожиданно в процессе эксплуатации робота A1: Опасных неровностей на поверхности можно избежать R: 4 | Неприемлемая, т.к. серьезность и вероятность высоки | |
3 Механическая | Падение, когда робот скользит по полу | Травма головы | S2: Скольжение может привести к серьезной травме головы F2: Пользователь подвержен данной опасности всегда, когда он использует робота O2: Опасное событие может случиться неожиданно в процессе эксплуатации робота A2: Скольжения избежать невозможно R: 5 | Неприемлемая, т.к. серьезность и вероятность высоки | |
4 Механическая | Случайные люди могут оказаться зажатыми между роботом для перевозки человека и полом или стенами | Травма груди | S2: Столкновение на скорости 6 км/час может привести к серьезным травмам F2: Случайные люди подвержены данной опасности часто, когда робот работает O2: Опасное событие может случиться неожиданно в процессе эксплуатации робота A1: Скорость перемещения робота соответствует скорости пешехода и столкновения можно избежать R: 4 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки | |
5 Механическая | Столкновение из-за сбоя системы управления | Травма головы | S2: Столкновение может привести к серьезной травме головы F2: Пользователь подвержен данной опасности всегда, когда робот работает O2: Опасное событие может произойти лишь изредка с роботом посредственного качества A1: Скорость перемещения робота соответствует скорости пешехода и столкновения можно избежать R: 4 | Неприемлемая, т.к. серьезность высока, а вероятность причинения вреда средняя | |
6 Механическая | Падение из-за соскальзывания с платформ | Травма головы | S2: Падение из вертикального положения может привести к серьезной травме головы F2: Пользователь подвержен данной опасности всегда, когда он использует робота O2: Опасное событие происходит время от времени A1: Скорость перемещения соответствует скорости пешехода, и пользователь может в большинстве случаев сойти с робота R: 4 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки | |
7 Механическая | Переезд через руку или ногу случайного человека | Травма ноги или ступни | S1: Переезд надувной шиной может привести только к небольшой травме F2: Случайные люди подвержены данной опасности, когда робот работает O2: Опасное событие может произойти в процессе эксплуатации робота A2: Скорость перемещения соответствует скорости пешехода, и пользователь может избежать столкновения со случайными людьми R: 2 | Приемлемая, т.к. серьезность и вероятность причинения вреда средние | |
8 Эргономическая | Эмоциональный стресс из-за раздражающего интерфейса или органов управления | Эмоциональный дискомфорт | S1: Возможен эмоциональный дискомфорт F2: Пользователь подвержен данной опасности всегда, когда робот работает O2: Испытания показывают, что пассажиры могут испытывать эмоциональный стресс в некоторых случаях A1: Пользователь может прекратить использование робота, если испытывает эмоциональный стресс R: 1 | Приемлемая, т.к. серьезность низка | |
9 Механическая | Случайный запуск | Травма ноги | S2: При наихудшем сценарии робот сталкивается с ногой на скорости 6 км/час, что может привести к серьезной травме F2: Пользователь подвержен данной опасности всегда, когда он стоит рядом с роботом O2: Опасное событие может происходить лишь изредка с роботом низкого качества A2: Столкновения нельзя избежать, если изначально робот расположен очень близко к пользователю R: 5 | Неприемлемая, т.к. серьезность высока, а вероятность причинения вреда средняя | |
10 Электрическая | Касание электрических разъемов мокрыми руками | Электрический шок | S1: Контакт с электрически неизолированными частями вызывает только небольшую травму благодаря низкому напряжению батарей F2: Пользователь подвержен данной опасности всегда, когда робот работает O2: Доступ к токоведущим частям при касании разъема может произойти в редких случаях A2: Электрический шок возникает быстро и его нельзя избежать R: 1 | Приемлемая в принципе, но отмечена для последующего снижения риска, т.к. существуют разъемы с минимальной доступностью токоведущих частей |
При общей оценке риска идентифицируют опасности, приводящие к недопустимому риску, который должен быть снижен. В таблице 15 показаны три выбранные опасности, к которым применяют меры для снижения риска.
Таблица 15
Опасность и опасное событие | Потенциальное последствие | Меры конструирования со встроенной безопасностью | Меры предосторожности или дополнительные защитные меры | Информация по использованию |
1 Столкновение с препятствиями, связанными с безопасностью | Травма груди или ноги | Использование маломощных двигателей, ограничивающих скорость до 4 км/ч (ГОСТ Р 60.2.2.1-2016, 5.10.8.2) | Улучшить управление устойчивостью для облегчения быстрого маневрирования (ГОСТ Р 60.2.2.1-2016, 6.6) | Обучение действиям в аварийных ситуациях |
2 Опрокидывание или падение из-за перемещения через выпуклости или выбоины | Травма головы | В конструкции робота использовать колеса большего диаметра | Улучшить управление устойчивостью (ГОСТ Р 60.2.2.1-2016, 6.6) | Инструкции по ношению шлема, налокотников, наколенников и защиты запястья |
3 Падение, когда робот скользит по полу | Травма головы | Использованием шин с большим коэффициентом трения ГОСТ Р 60.2.2.1-2016, 5.10.3.2) | Ограничение ускорения (ГОСТ Р 60.2.2.1-2016, 5.10.3.3) Связанное с безопасностью управление скоростью (ГОСТ Р 60.2.2.1-2016, 6.4) | Предупреждающий знак не делать резкого ускорения или торможения (ГОСТ Р 60.2.2.1-2016, 5.10.3.4) Инструкции по ношению шлема, налокотников, наколенников и защиты запястья |
7.5.2.4 Окончательная оценка риска и остаточный риск
После применения всех мер по снижению риска следует произвести окончательную оценку риска, чтобы определить было ли снижение риска успешным и установить остаточный риск. В таблице 16 показаны только опасности, выбранные в 7.5.2.3.
Таблица 16
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
1 Механическая | Столкновение с препятствиями, связанными с безопасностью | Травма груди или ноги | S1: Столкновение с препятствиями на скорости 4 км/час может привести только к небольшим травмам F2: Пользователь подвержен данной опасности всегда, когда он использует робота O2: Возникновение опасного события сведено к минимуму обучением A1: Скорость перемещения робота соответствует скорости пешехода и столкновения можно избежать R: 1 | Приемлемая, т.к. серьезность низка, а вероятность причинения вреда на среднем уровне | |
2 Механическая | Опрокидывание или падение из-за перемещения через выпуклости или выбоины | Травма головы | S1: При падении из вертикального положения использование защитных средств снижает риск получения серьезной травмы F2: Пользователь подвержен данной опасности всегда, когда он использует робота O2: При улучшенной конструкции опасное событие может произойти лишь изредка A1: Опасных неровностей на поверхности можно избежать R: 1 | Приемлемая, т.к. серьезность низка | |
3 Механическая | Падение, когда робот скользит по полу | Травма головы | S1: При скольжении использование защитных средств снижает риск получения серьезной травмы F2: Пользователь подвержен данной опасности всегда, когда он использует робота O2: Использование шин с большим коэффициентом трения значительно снижает вероятность появления опасного события A2: Скольжения избежать невозможно R: 1 | Приемлемая, т.к. серьезность низка |
7.5.3 Система управления, связанная с безопасностью
В процессе снижения риска применены две защитные меры, использующие связанную с безопасностью систему управления. В таблице 17 показан УЭЗ, необходимый для функций безопасности. УЭЗ для двух функций безопасности, рекомендуемый ГОСТ Р 60.2.2.1-2016, 6.1.3, для типа 3.1 составляет c и b, соответственно. В таблице 17 УЭЗт подтвержден в соответствии с графиком риска из ГОСТ ISO 13849-1.
Таблица 17
Функция безопасности | Рекомендованный УЭЗ в соответствии с ГОСТ Р 60.2.2.1-2016, таблица 1 | УЭЗ в соответствии с ГОСТ ISO 13849-1: S: Серьезность травмы F: Частота и/или длительность опасности P: Вероятность избегания опасности или ограничения вреда | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
I Связанное с безопасностью управление скоростью (с ограничением ускорения) для предотвращения скольжения | c | S2: Столкновение с препятствием на скорости 6 км/час может привести к серьезной травме F1: Скользкий пол встречается редко P1: Скольжение снижают с помощью шин с большим коэффициентом трения УЭЗт: c | |
II Управление устойчивостью | c | S2: Падение из вертикального положения может привести к серьезной травме головы F1: Хотя управление устойчивостью постоянно активно, существует вероятность, что падение не всегда приводит к серьезным последствиям P1: При потере управления устойчивостью нет шанса избежать падения УЭЗт: d |
Как показано в ГОСТ Р 60.2.2.1-2016, 6.1.4, УЭЗ, полученный на основе оценки риска имеет преимущество по сравнению с УЭЗ, рекомендованным в ГОСТ Р 60.2.2.1-2016, таблица 1. В данном примере показан случай, когда оценка риска дает другой УЭЗ по сравнению с рекомендованным в ГОСТ Р 60.2.2.1-2016, таблица 1.
7.6.1 Обзор
В данном примере представлен активный шагающий механизм, спроектированный для оказания помощи престарелым людям в домашних условиях, обеспечивающий поддержку при ходьбе, приседании и вставании, что необходимо при ежедневном использовании, например, при принятии ванны, одевании, приеме пищи и питья, а также при пользовании туалетом.
Архитектура системы
Робот состоит из рамы с четырьмя мотор-колесами. На раме установлены интегрированные опора для спины и стол-поднос, интегрированный складной стул, датчик обнаружения объектов, планшетный компьютер и батарейный отсек. Пользователь держит раму за регулируемую по высоте систему тяг с рукоятками. Робот заряжается от док-станции.
Технические характеристики
Робот имеет высоту около 1 м и вес 25 кг. Система тяг с рукоятками и складной стул могут поддерживать 60 кг на рукоятке и 120 кг на сиденье. Максимальная скорость робота при автономной навигации 0,6 м/с. Напряжение батареи 14 В.
Рабочая среда
Робот спроектирован для работы внутри помещений в домашних условиях на ровном полу.
Типичные задания
Робот для оказания физической помощи должен выполнять следующие задания:
- поддержка пользователя при ходьбе, вставании или присаживании;
- проведение пользователя вокруг препятствий;
- обеспечение сиденья при необходимости (например, при одевании);
- напоминание пользователю о необходимости выполнить некоторые действия (например, о еде и питье, о физических упражнениях, о встрече);
- подъехать к пользователю по его вызову или отъехать от пользователя по его команде.
Степень автономности
При выполнении команд "вызов" или "отъезд" робот работает автономно. Получив команду, он перемещается между комнатами и обходит препятствия, чтобы подъехать к пользователю или отъехать от него без вмешательства человека. Когда пользователь держится за рукоятки, робот работает в полуавтономном режиме.
Определение подтипа робота
Робот может работать автономно. Он классифицирован как робот незакрепляемого типа с высокой степенью риска (тип 2.4 по ГОСТ Р 60.2.2.1-2016, 6.1.2.2.2).
7.6.2 Оценка риска
7.6.2.1 Определение ограничений робота по персональному уходу
Роботом должен управлять непрофессионал в домашних условиях, выполняя перечисленные выше задания. К домашним условиям относится ровная поверхность (твердое покрытие или ковер). Во время итеративного процесса общей оценки риска было решено исключить другие опасности и сделать процесс предварительной оценки риска и снижения риска более легким.
Условия использования: отсутствие ступеней, а наклонные поверхности должны иметь угол наклона менее 5°.
Небольшие объекты (менее 26 см в высоту и 7 см в ширину) должны быть удалены из помещения, т.к. они слишком малы для обнаружения датчиками робота.
Стеклянные окна или двери, примыкающие к поверхности пола, должны быть закрыты каким-либо материалом на нижние 20 см, чтобы обеспечить их различимость оптическими датчиками.
Управлять роботом должны только взрослые люди, способные понимать исходящие от робота опасности. Если в доме живут маленькие дети, то робот должен работать только под присмотром взрослого.
Пользователь должен быть способен ходить с помощью традиционных ходунков. Вес пользователя не должен превышать 100 кг, а его рост должен быть от 150 см до 190 см.
Предсказуемое неправильное использование
Можно ожидать, что люди (особенно дети) могут ездить на роботе при его перемещении в полностью автономном режиме. Это может повредить робота так, что это повлияет на безопасность или приведет к серьезным травмам при падении пользователя. Данная опасность имеет номер 6 при оценке риска в 7.6.2.2.
Кроме того, можно ожидать, что стол-поднос будет использован для размещения на нем слишком тяжелых предметов. Это может повредить или дестабилизировать робота так, что это повлияет на безопасность или приведет к травмированию пользователя в случае падения данных предметов.
В таблице 18 представлены идентифицированные опасности, создаваемые активным роботом, помогающим при ходьбе. Данный перечень основан на ГОСТ Р 60.2.2.1-2016, приложение A, используемого в качестве контрольной таблицы, и обсуждения каждой опасности из данного приложения на предмет ее присутствия. Для краткости список ограничен восемью элементами, хотя возможно существуют и другие опасности. Кроме того, в таблице 18 показана предварительная оценка риска, происходящего от данных опасностей на основе графика риска на рисунке 3.
Таблица 18
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
1 Механическая | Отказ тормозов и робот отъезжает из-за потери питания в то время, когда пользователь одевается | Падение пользователя | S2: Пользователь может сломать кость F2: Во время режима одевания робот обеспечивает постоянную поддержку пользователя O2: Отказ питания случается не часто, т.к. робот автоматически подъезжает к док-станции для подзарядки A2: Пользователь не может среагировать, чтобы поддержать устойчивость R: 5 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки, но существуют решения данной проблемы | |
2 Механическая | В то время, когда пользователь держит рукоятки тяг, его пальцы оказываются зажаты между роботов и дверным косяком или стеной | Пальцы пользователя могут быть зажаты, нанося травму | S1: На пальцах пользователя могут образоваться гематомы (переломов нет из-за низкой скорости и малой массы) F1: Может произойти неожиданно O2: Способность пользователя к управлению может быть низкой A2: Пользователь реагирует медленно R: 1 | Приемлемая в принципе, но отмечена для последующего снижения риска, т.к. небольшое изменение конструкции рукояток может решить данную проблему | |
3 Механическая | Робот переезжает через ноги пользователя, т.к. не может обнаружить положение ног | Травма ног | S2: У пользователя могут быть гематомы или даже переломы F2: В данном рабочем режиме пользователь всегда приближен к роботу O2: Возможно иногда имеет место при использовании стандартного датчика A2: Пользователь двигается медленно R: 5 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки, но существуют решения данной проблемы | |
4 Механическая | Пользователь хочет остановить робота, размыкая контакты датчиков на рукоятке, но робот продолжает движение | Пользователь может упасть из-за потери поддержки, или робот может переехать через пользователя | S2: Пользователь может получить серьезные переломы F2: Пользователь имеет постоянный контакт с рукоятками для управления роботом O1: Вряд ли может случиться A2: Если рукоятка не реагирует, то пользователь не имеет возможности уклониться R: 4 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки, но существуют решения данной проблемы | Сопоставимо с 5.10.7, но в данном случае для робота для оказания физической помощи |
5 Механическая | Робот не обнаруживает лестничного спуска и падает вниз при автономном перемещении к пользователю | Робот ударяет кого-либо, находящегося внизу лестницы | S2: Могут быть нанесены серьезные травмы, если робот кого-нибудь ударит F1: Нахождение человека внизу лестницы при падении с нее робота весьма маловероятно O3: Нет средств для обнаружения лестницы A2: Падение случается неожиданно, а лестницы в домах обычно недостаточно широки, чтобы его избежать R: 4 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки, но существуют решения данной проблемы | |
6 Механическая | Перемещение робота с сидящим на нем пользователем | Начиная от травмирования ступней из-за царапания по полу или касания колес и до серьезного защемления или падения | S2: Возможны серьезные переломы F2: Часто можно ожидать неправильного поведения пользователя O3: Если человек сидит на роботе, то возможно его падение или травмирование A2: Падение происходит неожиданно R: 6 | Неприемлемая, т.к. серьезность и вероятность причинения вреда высоки, но существуют решения данной проблемы | |
7 Электрическая | Наполненные жидкостью чашки соскальзывают с подноса, и жидкость проливается на робота или пользователя | Электрический шок, короткое замыкание | S2: Во влажной среде 48 В создают опасность шока F2: Пользователь находится в постоянном контакте с роботом O1: Чашки падают редко. Даже при их падении жидкость редко попадает на токоведущие части A2: У пользователя нет шансов уклониться от токоведущих частей R: 4 | Неприемлемая | |
8 Механическая | Неожиданно появившийся перед роботом человек не обнаружен (вовремя), что означает, что робот не затормозит | Робот может ударить других людей | S1: Низкая скорость, нет переломов F2: Робот постоянно работает вблизи людей O2: Датчики иногда не могут обнаружить человека A1: Пользователь или посторонние люди могут вручную остановить робота R: 1 | Приемлемая, т.к. произведение серьезности и вероятности причинения вреда мало, и пользователь может остановить робота вручную |
При общей оценке риска идентифицируют опасности, приводящие к недопустимому риску, который должен быть снижен. В таблице 19 показаны две выбранные опасности, к которым применяют меры для снижения риска.
Таблица 19
Опасность и опасное событие | Потенциальное последствие | Меры конструирования со встроенной безопасностью | Меры предосторожности или дополнительные защитные меры | Информация по использованию |
3 Робот переезжает через ноги пользователя, т.к. не может обнаружить положение ног | Травма ног | - | Система датчиков безопасности для обнаружения ног заранее или система бамперов для остановки робота при соприкосновении с ногой пользователя | - |
6 Перемещение робота с сидящим на нем пользователем | Начиная от травмирования ступней из-за царапания по полу или касания колес и до серьезного защемления или падения | - | Разработка системы безопасности, предотвращающей использование робота, если на нем кто-то сидит (т.е. торможение при обнаружении сидящего на роботе человека) | В руководстве пользователя должно быть приведено предупреждение для пользователей о потенциальных рисках |
7.6.2.4 Окончательная оценка риска и остаточный риск
После применения всех мер по снижению риска следует произвести окончательную оценку риска, чтобы определить было ли снижение риска успешным и установить остаточный риск. В таблице 20 показаны только опасности, выбранные в 7.6.2.3.
Таблица 20
Тип опасности | Опасность и опасное событие | Потенциальное последствие | Предварительная оценка риска: S: Серьезность вреда F: Частота воздействия O: Вероятность возникновения A: Возможность избежать R: Индекс риска | Оценка степени риска | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
3 Механическая | Робот переезжает через ноги пользователя, т.к. не может обнаружить положение ног | Травма ног | S2: У пользователя могут быть гематомы или даже переломы F2: В данном рабочем режиме пользователь всегда приближен к роботу O1: Маловероятно благодаря мерам безопасности A2: Пользователь двигается медленно R: 4 | Приемлемая, если функция безопасности имеет УЭЗт | |
6 Механическая | Перемещение робота с сидящим на нем пользователем | Потенциальные риски в диапазоне от травмирования ступней из-за царапания по полу или касания колес и до серьезного защемления или падения устранены | S2: Возможны серьезные переломы F2: Часто можно ожидать неправильного поведения пользователя O1: Робот не будет двигаться, если на нем кто-то сидит A2: Падение происходит неожиданно R: 4 | Приемлемая, если функция безопасности имеет УЭЗт |
Окончательная оценка риска показывает, что риски являются приемлемыми, если система безопасности (как датчики, так и система управления) достигает УЭЗт.
7.6.3 Система управления, связанная с безопасностью
В процессе снижения риска применены защитные меры, являющиеся частью связанной с безопасностью системы управления. Для всех случаев необходимо определить ситуацию, при которой роботу не разрешено перемещаться. Кроме того, у пользователя есть кнопки для предотвращения столкновения и аварийной остановки. В ГОСТ Р 60.2.2.1 для всех функций безопасности приведено рекомендованное значение УЭЗ - d, в соответствии с ГОСТ Р 60.2.2.1-2016, таблица 1, тип 2.4. В таблице 21 требуемые характеристики системы управления подтверждены в соответствии с графиком риска из ГОСТ ISO 13849-1.
Таблица 21
Функция безопасности | Рекомендованный УЭЗ в соответствии с ГОСТ Р 60.2.2.1-2016, таблица 1 | УЭЗ в соответствии с ГОСТ ISO 13849-1: S: Серьезность травмы F: Частота и/или длительность опасности P: Вероятность избегания опасности или ограничения вреда | Структурный элемент ГОСТ Р 60.2.2.1-2016 |
I Аварийная остановка | d | S2: Столкновения могут причинить серьезную травму F1: Аварийную остановку используют редко P2: Если авария уже произошла, то едва ли существует возможность ее избежать УЭЗт: d | |
III Предотвращение опасных столкновений | d | S2: Столкновения могут причинить серьезную травму F1: Очувствление и планирование маршрута обычно предотвращают столкновения, поэтому меры безопасности активируются редко P2: Пользователь реагирует медленно УЭЗт: d | |
IV Обнаружение сложенного положения сиденья пользователя | - | S2: Падение с робота может причинить серьезную травму F1: Пользователь перестает пытаться проехать на роботе после того, как он замечает, что движение заблокировано P2: Падение происходит неожиданно УЭЗт: d | - |
Как аварийная остановка, так и защитная остановка могут быть реализованы с помощью отключения питания от двигателей (остановка категории 0 по ГОСТ IEC 60204-1). Защитная остановка может быть отнесена к категории 2 (по ГОСТ IEC 60204-1), если риски надежно контролируются. Однако, обе функции могут обрабатываться раздельно в системе управления, т.к. после защитной остановки разрешен автоматический перезапуск, если препятствия больше не видно. Для аварийной остановки допустим только ручной перезапуск (см. ГОСТ Р 60.2.2.1-2016, 6.2.2.2). Обнаружение сложенного положения сиденья пользователя может быть реализовано с помощью использования блокировочного устройства в соответствии с [2], чтобы подтвердить прямое расположение сиденья. Для предотвращения перемещения во время зарядки, на крышке зарядного штепселя робота может быть установлен предохранительный выключатель, который отключает питание двигателей колес при снятой крышке.
(справочное)
МЕЖДУНАРОДНЫМ СТАНДАРТАМ, ИСПОЛЬЗОВАННЫМ В КАЧЕСТВЕ
ССЫЛОЧНЫХ В ПРИМЕНЕННОМ МЕЖДУНАРОДНОМ СТАНДАРТЕ
Таблица ДА.1
Обозначение ссылочного национального стандарта | Степень соответствия | Обозначение и наименование ссылочного международного стандарта |
ГОСТ Р 60.2.2.1-2016/ИСО 13482:2014 | IDT | ISO 13482:2014 "Роботы и робототехнические устройства. Требования безопасности для роботов по персональному уходу" |
Примечание - В настоящей таблице использовано следующее условное обозначение степени соответствия стандарта: - IDT - идентичный стандарт. | ||
ISO/TR 14121-2:2012 | Безопасность машин. Оценка риска. Практическое руководство и примеры методов (Safety of machinery - Risk assessment - Part 2: Practical guidance and examples of methods) | |
ИСО 14119:2013 | Безопасность машин. Блокировочные устройства для ограждений. Принципы конструкции и выбора (Safety of machinery - Interlocking devices associated with guards - Principles for design and selection |
УДК 621.865:8:007.52:006.86:006.354 | ОКС 25.040.30 |
Ключевые слова: роботы, робототехнические устройства, сервисные роботы, роботы по персональному уходу, руководство по применению | |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/22/gost_86737.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|