

Полное меню
- Актуальное
законодательство - Интернет
и право- - Рассылка ''Закон есть закон''
- - Форум сайта (архив)
- - Законодательство
- - Судебная практика (необычная)
- - Судебная практика (авторская)
- - Процедура UDRP и и решения WIPO
- - Книги серии ''Интернет и Право''
- - Книги в открытом доступе
- - Учебный курс ''Интернет и Право''
- - Учебный курс ''Доменные споры''
- - Литература по ''Интернет и Право''
- - Литература по интел. собственности
- - Научный уголок (работы гостей)
- - Авторские публикации
- Информационные
материалы - ЮРИДИЧЕСКИЕ
УСЛУГИ- - Перечень юридических услуг
- - Карта юридических услуг
- - Юридическая консультация
- - Доменные споры (RU), авторское право
- - Международный суд по доменам (COM)
- - Защита прав на маркетплейсе (WB, Ozon)
- - Защита прав в соцсетях (Vk, Ok, FB)
- - Купля-продажа домена, сайта, ПО
- - Досудебное урегулирование конфликта
- - Защита чести и деловой репутации
- - Отмена блокировки сайта/домена РКН
- - ФАС: товарные знаки, авторское право
- - Регистрация ПО/сайта (Роспатент)
- - Юридическая проверка домена
- - Нотариальное заверение сайтов
- - Способы и формы оплаты услуг
- - Мы в СМИ
- - О компании, клиенты
- - Наши дела и победы
- - Контакты и реквизиты
- Информация
о сайте -


ОписаниеИсточник публикации М.: Стандартинформ, 2017 Примечание к документу Документ утратил силу с 01.04.2021 в связи с изданием Приказа Росстандарта от 16.10.2020 N 865-ст. Взамен введен в действие ГОСТ Р 58824-2020. Документ введен в действие с 1 июля 2018 года. Название документа "ГОСТ Р ИСО 15622-2017. Национальный стандарт Российской Федерации. Интеллектуальные транспортные системы. Системы адаптивного круиз-контроля. Требования к эксплуатационным характеристикам и методы испытания" (утв. и введен в действие Приказом Росстандарта от 07.11.2017 N 1672-ст) "ГОСТ Р ИСО 15622-2017. Национальный стандарт Российской Федерации. Интеллектуальные транспортные системы. Системы адаптивного круиз-контроля. Требования к эксплуатационным характеристикам и методы испытания"
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

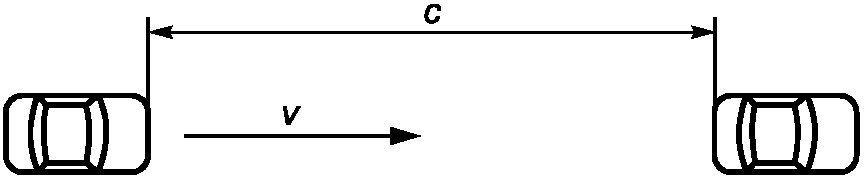
 интервал: Значение
 , вычисляемое как отношение дистанции c к скорости транспортного средства v.
 интервал
 промежутком.
Символ | Значение |
A | Используемая область, общее обозначение для области |
At | Освещенная поверхность |
alateral_max | Максимально допустимое боковое ускорение на непрямолинейном участке дороги |
amin | Минимально допустимое продольное ускорение = максимально допустимое продольное замедление |
amax | Максимально допустимое продольное ускорение |
atest | Максимально допустимое продольное ускорение во время тестирования на непрямолинейном участке дороги |
avehicle_max | Максимально возможное замедление, достигаемое при ручном управлении |
c | Дистанция между транспортными средствами |
d | Расстояние между объектом и датчиком, общее обозначение для расстояния |
d0 | Дистанция, в пределах которой не требуется обнаружение транспортного средства мишени |
d1 | Расстояние, в пределах которого не требуется измерение расстояния и относительной скорости |
d2 | Измеряемое расстояние |
dA | Расстояние между источником и проектируемой плоскостью A |
dmax | Максимальное значение расстояния, определяемого на прямых участках дорог |
dmax_curve | Максимальное значение расстояния, определяемого на непрямолинейных участках дорог |
Et | Интенсивность излучения трансмиттера |
I0 | Интенсивность излучения |
Iref | Интенсивность излучения в установленном направлении |
L | Длина стороны рефлектора, применяемого при испытаниях радара |
R | Радиус окружности, радиус непрямолинейного участка дороги |
Rcircle | Фактический радиус непрямолинейного участка дороги |
Rmin | Минимальный радиус непрямолинейного участка дороги |
Tbrake max | Минимальное время, за которое достигается максимальное замедление |
t0 | Время, стартовый тест |
t1 | Время, стартовый маневр |
t2 | Время, конечный маневр |
t3 | Время, тест окончания |
v | Истинная скорость транспортного средства относительно земли |
vcircle | Максимальная скорость на непрямолинейном участке дороги при установленном боковом ускорении alateral_max |
vcircle_start | Скорость движения транспортного средства при входе в поворот радиуса R |
vlow | Минимальная скорость, при которой допускается ускорение в автоматическом режиме |
vset | Установленная скорость транспортного средства |
vset_max | Максимальная выбираемая скорость для установки |
vset_min | Минимальная выбираемая скорость для установки |
vvehicle_end | Скорость транспортного средства в конце испытания |
vvehicle_max | Максимальная скорость транспортного средства |
vvehicle_start | Скорость транспортного средства в начале испытания |
ymax | Ширина поля зрения, измеренная от осевой линии дороги, измеренная при dmax_curve |
 | Половина угла поля зрения |
 | Длина волны радара |
T |  интервал между транспортными средствами |
Tmax(v) | Максимально возможный постоянный  интервал при установленной скорости v |
Tmax | Максимальный выбираемый  интервал |
Tmin(v) | Минимально возможный  интервал при установленной скорости v |
Tmin | Минимальный выбираемый  интервал |
Ф | Излучаемая энергия |
 | Телесный угол |
 | Телесный угол (источника) |
 | Освещаемый телесный угол |
CTT | Коэффициент отражения цели испытания |
FOV | Поле зрения |
HDA | Горизонтальная область распознавания |
RCS | Эффективная поверхность рассеяния |
Различные конфигурации приводов для продольного управления приводят к совершенно различному поведению системы. По этой причине четыре типа системы ACC рассматриваются в настоящем стандарте (см. таблицу 2).
Таблица 2
Классификация типов системы ACC
Тип | Требуется ли ручное управление сцеплением | Требуется ли активное управление тормозами |
1a | Да | Нет |
1b | Нет | Нет |
2a | Да | Да |
2b | Нет | Да |
Возможность замедления системой ACC должна быть четко указана в руководстве по эксплуатации транспортного средства. В случае активного вмешательства в работу тормозной системы в транспортных средствах с педалью сцепления (типа 2a) водитель должен быть четко и заранее проинформирован о потенциальном конфликте между тормозом и управлением двигателем на холостом ходу, если муфта не может быть отключена автоматически. Должна быть обеспечена практически и недвусмысленно процедура передачи управления для водителя (см. 6.3.1).
Настоящий стандарт адаптивного круиз-контроля используется для различных случаев эксплуатации, представленных в таблице 3.
Таблица 3
Классификация эксплуатационных характеристик ACC
Класс эксплуатации | Возможности относительно радиуса поворота, м |
I | Эксплуатационные характеристики не заявлены |
II | >= 500 |
III | >= 250 |
IV | >= 125 |
Примечание - Включение/выключение функции ACC вручную выполняется переключателем. При возникновении отказа выполняется автоматическое отключение системы.
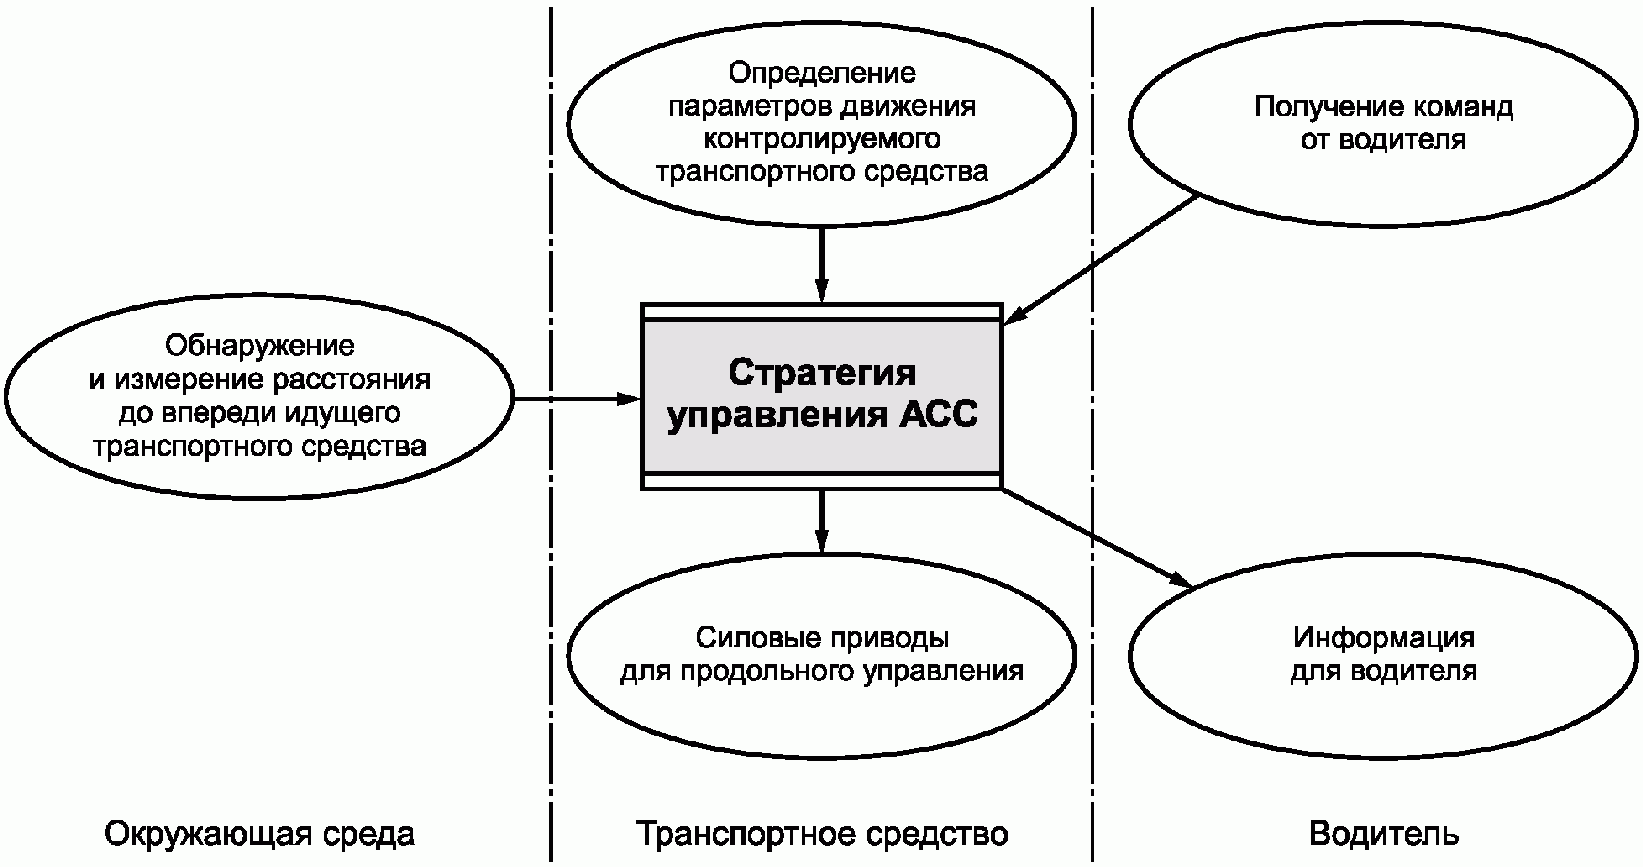
Система ACC должна, как минимум, обеспечивать следующие стратегии управления и переходы между состояниями. Ниже представлено фундаментальное поведение системы ACC.
Когда ACC в активном состоянии, скорость транспортного средства должна контролироваться автоматически либо поддержанием расстояния от движущегося впереди транспортного средства, либо поддержанием установленной скорости в зависимости от того, какая скорость ниже. Изменение между этими двумя режимами управления осуществляется автоматически с помощью системы ACC.
Постоянное расстояние до движущегося впереди транспортного средства может автоматически поддерживаться системой либо регулироваться водителем (см. 6.3.1).
Переход ACC из состояния ожидания в активное состояние должен быть запрещен, если скорость транспортного средства находится ниже минимальной рабочей скорости vlow. Кроме того, если скорость транспортного средства падает ниже vlow, в то время как система ACC находится в активном состоянии, автоматическое ускорение должно быть отключено. При этом не обязательно, чтобы система ACC перешла из активного состояния в состояние ожидания (см. 6.3.2 и 6.4).
Если впереди имеется более одного транспортного средства, одно, за которым транспортное средство будет следовать, должно выбираться автоматически (см. 6.2.4.2).
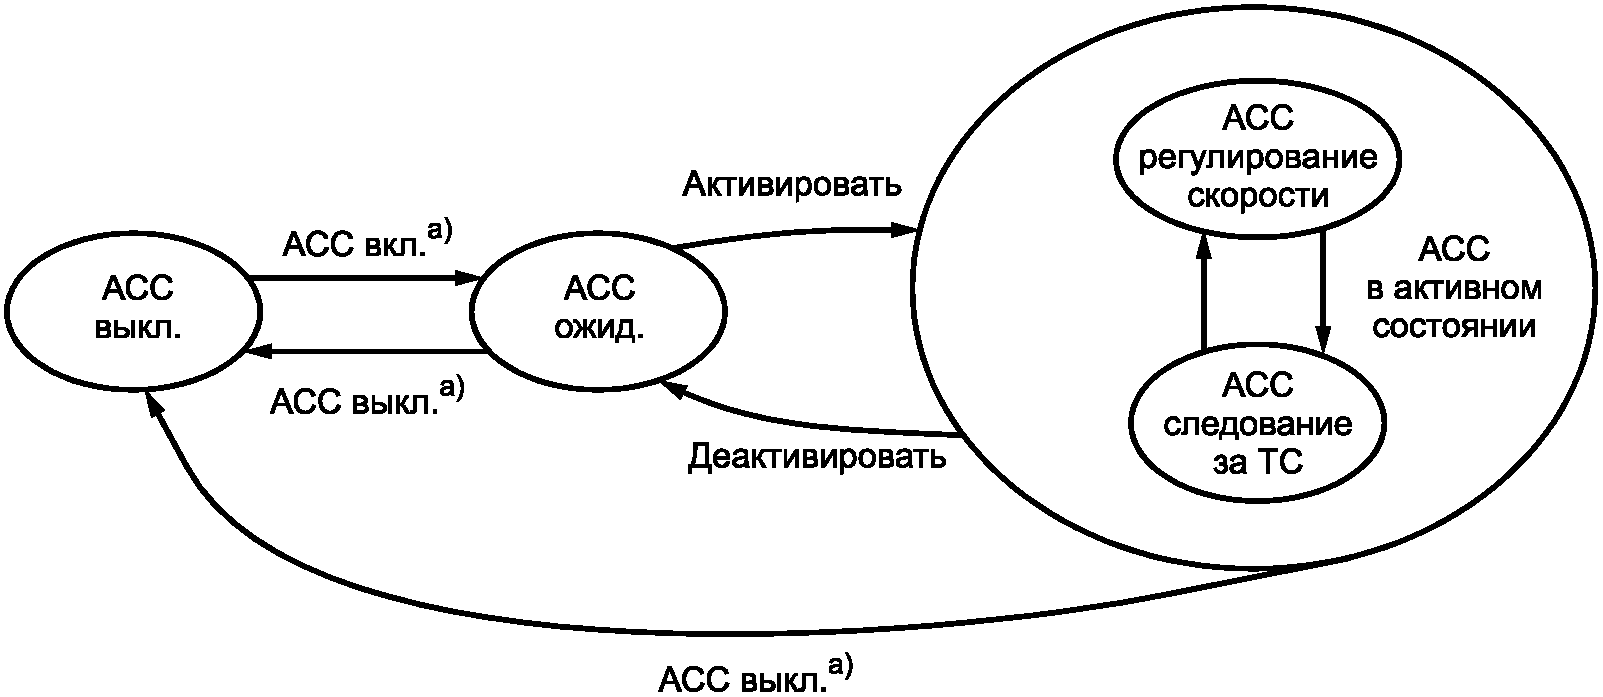
 - состояние системы
--------------------------------
<a> вручную и/или автоматически после самотестирования
6.2.1 Режимы управления
Переход между режимами управления (режим следования или регулирование скорости) следует осуществлять автоматически.
6.2.2 Скорость транспортного средства
Система ACC должна быть в состоянии определить скорость контролируемого транспортного средства.
6.2.3 Стационарные цели
Реагирование на присутствие стационарных целей не является обязательным требованием к системе ACC. Если система не предназначена реагировать на присутствие стационарных целей, водитель должен быть проинформирован об этом, по крайней мере, заявлением в руководстве по эксплуатации транспортного средства.
6.2.4 Возможности режима следования за транспортным средством
6.2.4.1 Общие характеристики
 должно быть минимальным значением выбираемого
 промежутка для режима управления "следование за транспортным средством" в стационарных условиях для всех скоростей v. Значение
 должно быть не менее 0,8 с.
Следует обеспечить по меньшей мере одну установку  промежутка
 в интервале от 1,5 до 2,2 с.
промежутка в интервале от 1,5 до 2,2 с.При стационарных условиях минимальное расстояние между транспортными средствами должно быть равно:
 .
При переходных условиях расстояние между транспортными средствами может временно уменьшиться ниже минимального значения. Если возникает такая ситуация, система должна отрегулировать так, чтобы достичь желаемого расстояния.
ACC должна иметь функции определения расстояния, распознавания цели и возможность работать на непрямолинейных участках, как изложено в 6.2.4.2 - 6.2.4.4.
Если движущееся впереди транспортное средство находится на расстоянии в диапазоне от 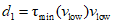 , до
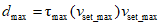 , система ACC должна измерять расстояние до движущегося впереди транспортного средства (см. рисунок 3).
, до , система ACC должна измерять расстояние до движущегося впереди транспортного средства (см. рисунок 3).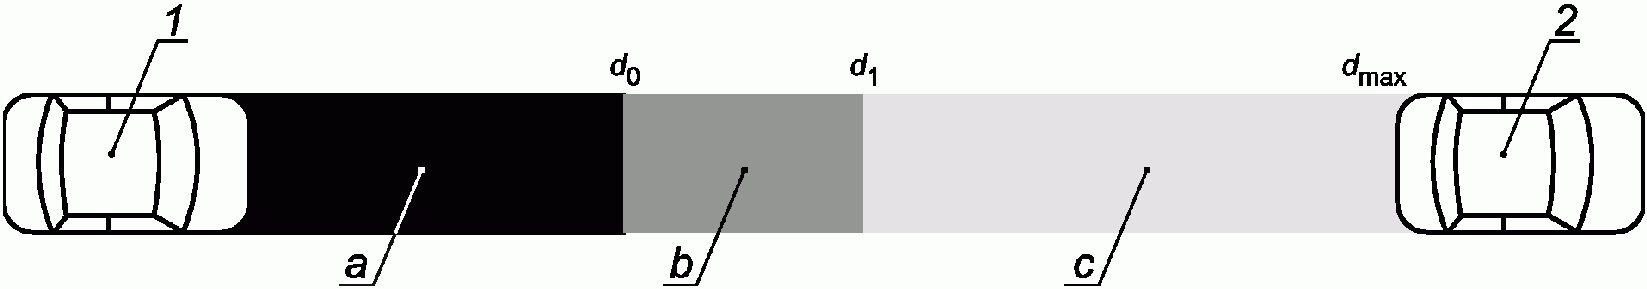
1 - испытуемое транспортное средство; 2 - транспортное
средство, движущееся впереди; a - обнаружение не требуется;
b - требуется обнаружение транспортного средства;
c - требуется определение расстояния
Рисунок 3 - Зоны обнаружения
Если движущееся впереди транспортное средство находится на расстоянии в диапазоне от d0 = max[2 (0,25 x vlow)] до 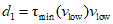 , система ACC должна обнаружить наличие транспортного средства, но не требуется, чтобы ACC измеряла расстояние до транспортного средства или относительную скорость между движущимся впереди и рассматриваемым транспортными средствами.
Если движущееся впереди транспортное средство находится на расстоянии менее, чем d0, системе ACC не требуется обнаруживать присутствие этого транспортного средства.
Если на прямом участке дороги (для ACC классов исполнения II + III + IV), также и на непрямолинейных участках дороги впереди испытуемого транспортного средства находятся несколько транспортных средств, то транспортное средство, движущееся по траектории испытуемого транспортного средства, должно быть обнаружено системой ACC для реагирования в типичной для ACC ситуации, как представлено в 7.4.
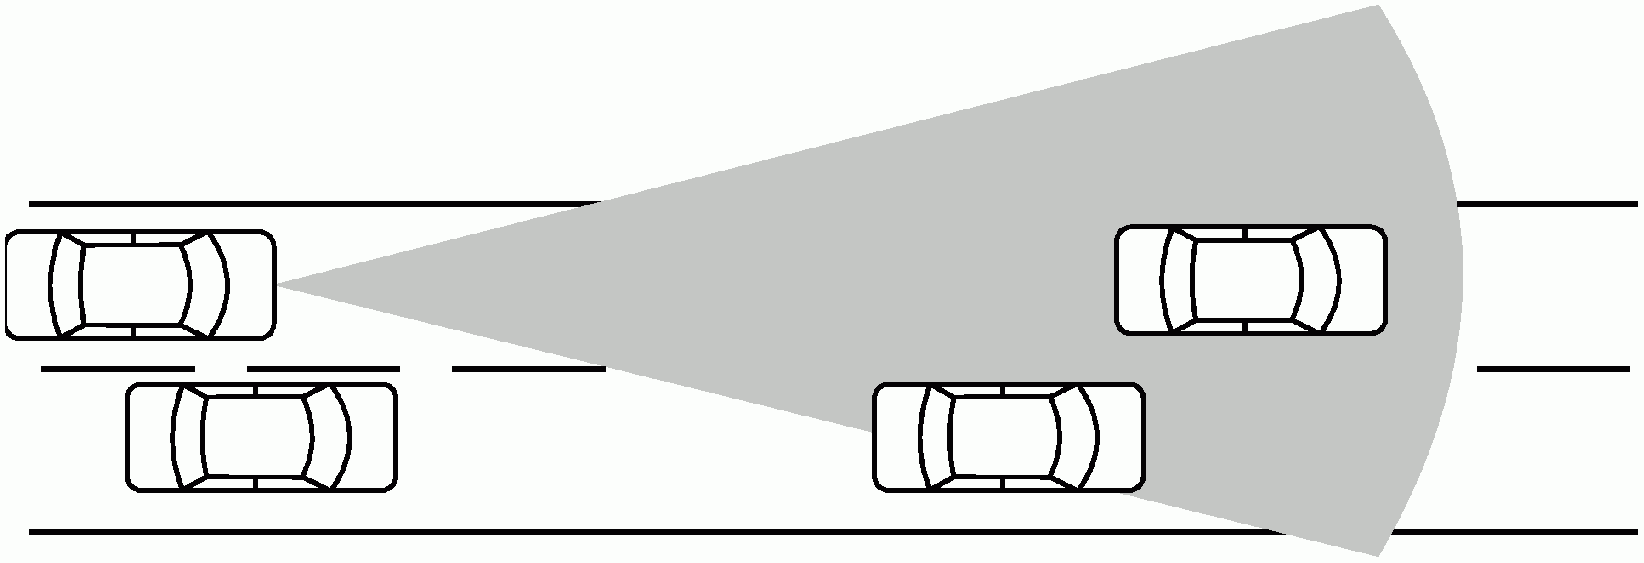
Рисунок 4 - Распознавание цели
Система ACC должна обеспечить устойчивое состояние движения за движущимся впереди транспортным средством в соответствии с промежутком времени  на прямых участках дорог (класс I + II + III + IV) и непрямолинейных участках с радиусом до Rmin,II, равным 500 м (класс II + III + IV), и Rmin,III, равным 250 м (класс III + IV), и Rmin,IV, равным 125 м (класс IV). Поэтому система должна быть в состоянии следовать за движущимся впереди транспортным средством с постоянным
 промежутком
 , если движущееся впереди транспортное средство перемещается по непрямолинейному участку с постоянным радиусом кривизны Rmin, с постоянной скоростью vcircle.
на прямых участках дорог (класс I + II + III + IV) и непрямолинейных участках с радиусом до Rmin,II, равным 500 м (класс II + III + IV), и Rmin,III, равным 250 м (класс III + IV), и Rmin,IV, равным 125 м (класс IV). Поэтому система должна быть в состоянии следовать за движущимся впереди транспортным средством с постоянным промежутком , если движущееся впереди транспортное средство перемещается по непрямолинейному участку с постоянным радиусом кривизны Rmin, с постоянной скоростью vcircle.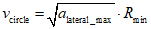 ,
где  - максимально возможное значение
 промежутка для стационарных условий при движении со скоростью v на прямом участке дороги;
- максимально возможное значение промежутка для стационарных условий при движении со скоростью v на прямом участке дороги;alateral_max - проектируемое значение поперечного ускорения для непрямолинейного участка на магистральной дороге.
Значения параметров для использования:
alateral_max,II = 2,0 м/с2;
alateral_max,III = 2,3 м/с2;
alateral_max,IV = 2,3 м/с2.
Значения для alateral получены по результатам анализа поведения водителей на непрямолинейных участках (95% водителей). См. рисунок 5.
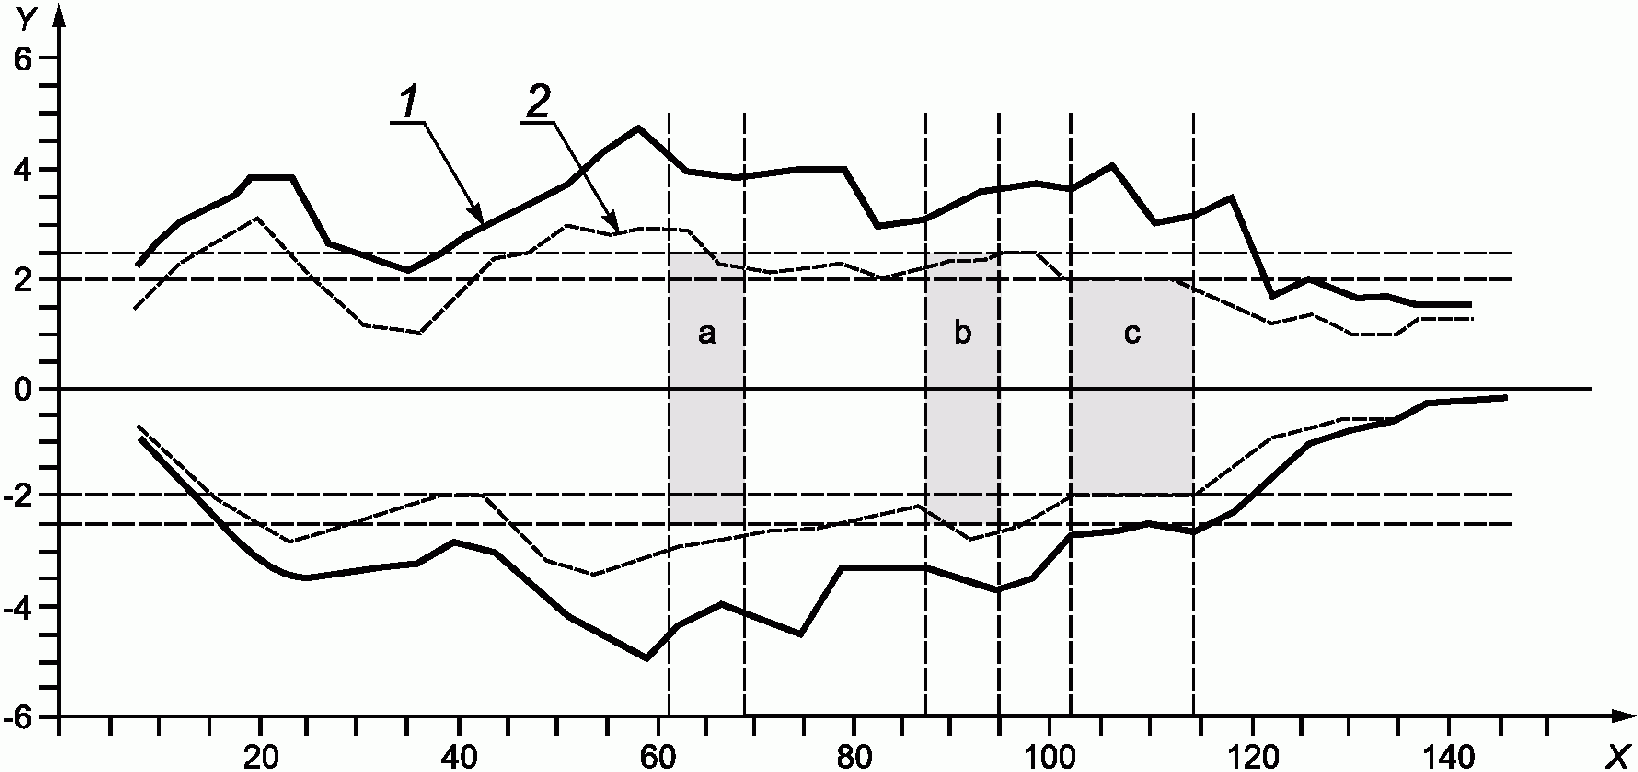
X - скорость обсуждаемого транспортного средства, в км/ч;
Y - поперечное ускорение, в м/с2; 1 - максимальное значение;
2 - 95%-ная зона; a - класс IV; b - класс III; c - класс II
Рисунок 5 - Поперечное ускорение для среднего водителя
6.3.1.1 Система ACC должна обеспечивать водителю средства для выбора и установки желаемой скорости движения.
6.3.1.2 Торможение, примененное водителем, должно деактивировать работу системы ACC по меньшей мере в случае, если водитель инициировал торможение с силой большей, чем сила, инициированная системой ACC (что приводит систему ACC в состояние ожидания, см. рисунок 2).
Система ACC не должна значительно и кратковременно сокращать реакцию торможения при начале торможения водителем (см. документ UN/ECE Regulation No. 13-H), даже когда система ACC тормозила автоматически.
6.3.1.3 Типы ACC систем 1a и 2a должны либо временно приостановить действие, но оставаться в активном состоянии, или перейти в режим ожидания, если водитель нажимает на педаль сцепления. Для систем типа 2a автоматическое торможение может быть продолжено при нажатии на педаль сцепления. После того, когда система ACC отпустит тормоза, она может либо возобновить управление, либо перейти в состояние ожидания в ответ на нажатие педали сцепления водителем.
6.3.1.4 Требования  мощности от водителя или от системы ACC передадутся на привод активатора (например, на привод дроссельной заслонки). Это всегда дает водителю право перехватить у системы ACC управление мощностью двигателя.
Если действия водителя требуют  мощности, чем требования мощности от системы ACC, автоматическое торможение должно быть отключено с немедленным отключением тормозной силы. Действие водителя на педаль акселератора не должно приводить к значительной задержке ответа на это действие водителя.
6.3.1.5 Автоматическая активация торможения (только для системы ACC типа 2) не должна приводить к блокировке колес на периоды времени больше, чем это позволяют устройства антиблокировки колес (ABS). Это не требует использования АБС.
6.3.1.6 Автоматическое регулирование мощности системой ACC не должно приводить к чрезмерной пробуксовке колес на срок более чем позволяет система управления тягой. При этом не требуется система контроля тяги.
6.3.1.7 ACC системы могут автоматически регулировать интервал времени без вмешательства водителя для того, чтобы реагировать на условия вождения, формируемые окружающей средой (например, плохие погодные условия). Тем не менее скорректированный интервал времени не должен быть меньше минимального интервала времени, выбранного водителем.
6.3.1.8 Если система позволяет водителю выбрать нужный интервал времени, метод выбора должен соответствовать одному из следующих:
1) если система сохраняет последний выбранный  интервал после того, как она перешла в состояние "выключено", как показано на рисунке 2,
 интервал должен быть четко показан водителю по крайней мере после активации системы;
интервал после того, как она перешла в состояние "выключено", как показано на рисунке 2, интервал должен быть четко показан водителю по крайней мере после активации системы;2) если система не сохраняет последний выбранный  интервал после того, как она перешла в состояние "выключено", как показано на рисунке 2,
 интервал должен быть установлен (предопределенное значение по умолчанию) не менее 1,5 с.
интервал после того, как она перешла в состояние "выключено", как показано на рисунке 2, интервал должен быть установлен (предопределенное значение по умолчанию) не менее 1,5 с.6.3.1.9 Если есть обычная функция круиз-контроля в дополнение к ACC, не должно быть никакого автоматического переключения между ACC и обычным круиз-контролем.
Минимальная информация обратной связи для водителя содержит информацию о состоянии ACC (активна или неактивна система ACC) и установленной скорости. Это может быть сделано с помощью комбинированного вывода информации, например отображения информации об установленной скорости только тогда, когда система ACC находится в активном состоянии.
Если система ACC недоступна по причине неисправности, водитель должен быть информирован об этом. Если для уведомления водителя используется символ, необходимо применять стандартный символ (см. ИСО 2575).
Если транспортное средство оборудовано как ACC, так и обычной системой круиз-контроля, водитель должен быть осведомлен о том, какая система работает в текущий момент.
Сигнал "Транспортное средство обнаружено", который используют для адаптации управления, рекомендуется, но не является обязательным.
6.3.3 Символы
Если символы используются для идентификации функций ACC или неисправностей, следует использовать стандартные символы в соответствии с ИСО 2575.
Автоматическое положительное ускорение с помощью системы ACC возможно при скорости транспортного средства vlow не меньше, чем 5 м/с <1>.
--------------------------------
<1> Самый низкий существующий предел для традиционной системы круиз-контроля - 5 м/с.
Не должно быть применения силы торможения в случае автоматической деактивации системы ACC при скорости менее vlow.
Минимальная установленная скорость:
vset_min >= 7 м/с и vset_min >= vlow.
Среднее автоматическое замедление системы ACC не должно превышать 3,5 м/с2 (в среднем за 2 с).
Средняя скорость изменения автоматического торможения (отрицательный рефлекс) не должна превышать 2,5 м/с2 (в среднем за 1 с).
Автоматическое ускорение системы ACC не должно превышать amax <= 2,0 м/с2.
Если движущееся впереди транспортное средство обнаружено в пределах от d0 до d1, а расстояние не может быть определено, система не должна применять автоматическое ускорение.
Если автоматическое торможение применено, тормозные огни должны быть включены. Когда система ACC применяет другие устройства торможения, система может включать тормозные огни. Тормозные огни должны быть включены в течение 350 мс при начале торможения системой ACC. Для предотвращения раздражающего моргания стоп-сигнала он может оставаться включенным в течение разумного периода времени после того, как торможение ACC закончилось.
В таблицах 4 и 5 показаны требуемые реакции на неисправности в зависимости от того, в каких подсистемах возникла неисправность (см. рисунок 6).
Таблица 4
Неисправность в подсистемах | Неисправность возникает во время применения ACC | |
Управление замедлением | Управление двигателем | |
1 Двигатель | Следует отказаться от режима управления двигателем в системе ACC | Следует отказаться от режима управления двигателем в системе ACC |
2 Коробка передач | Следует отказаться от режима управления в системе ACC | Следует отказаться от режима управления двигателем в системе ACC |
3 Датчики распознавания и оценки расстояния | Следует применить ту же стратегию, что и до неисправности по крайней мере до тех пор, пока v > vlow. Систему следует отключить немедленно после того, как водитель использует педаль тормоза или акселератора или выключатель ACC | Следует отказаться от режима управления двигателем в системе ACC |
4 Контроллер ACC | Следует отказаться от режима управления в системе ACC | Следует отказаться от режима управления в системе ACC |
Таблица 5
Неисправности в подсистемах | Неисправности возникают во время применения ACC | ||
Управление тормозами | Управление двигателем | ||
1 | Двигатель | Следует поддерживать торможение по мере необходимости по крайней мере для фактического/текущего тормозного маневра | Следует отказаться от режима управления двигателем в системе ACC |
2 | Система торможения <a> | Следует отказаться от режима управления в системе ACC. Если тормозная система не отказала полностью во время активного тормозного маневра, система может завершить текущий тормозной маневр до того, как управление в системе ACC будет отключено полностью | Следует отказаться от режима управления двигателем в системе ACC |
3 | Датчики распознавания и оценки расстояния | Следует инициировать стратегию контроллера, начиная с последней действительной команды торможения. Торможение в этом случае не следует применять резко. Систему следует отключить немедленно после того, как водитель использует педаль тормоза или акселератора или выключатель ACC | Следует отказаться от режима управления двигателем в системе ACC |
4 | Контроллер ACC | Следует отказаться от режима управления в системе ACC | Следует отказаться от режима управления в системе ACC |
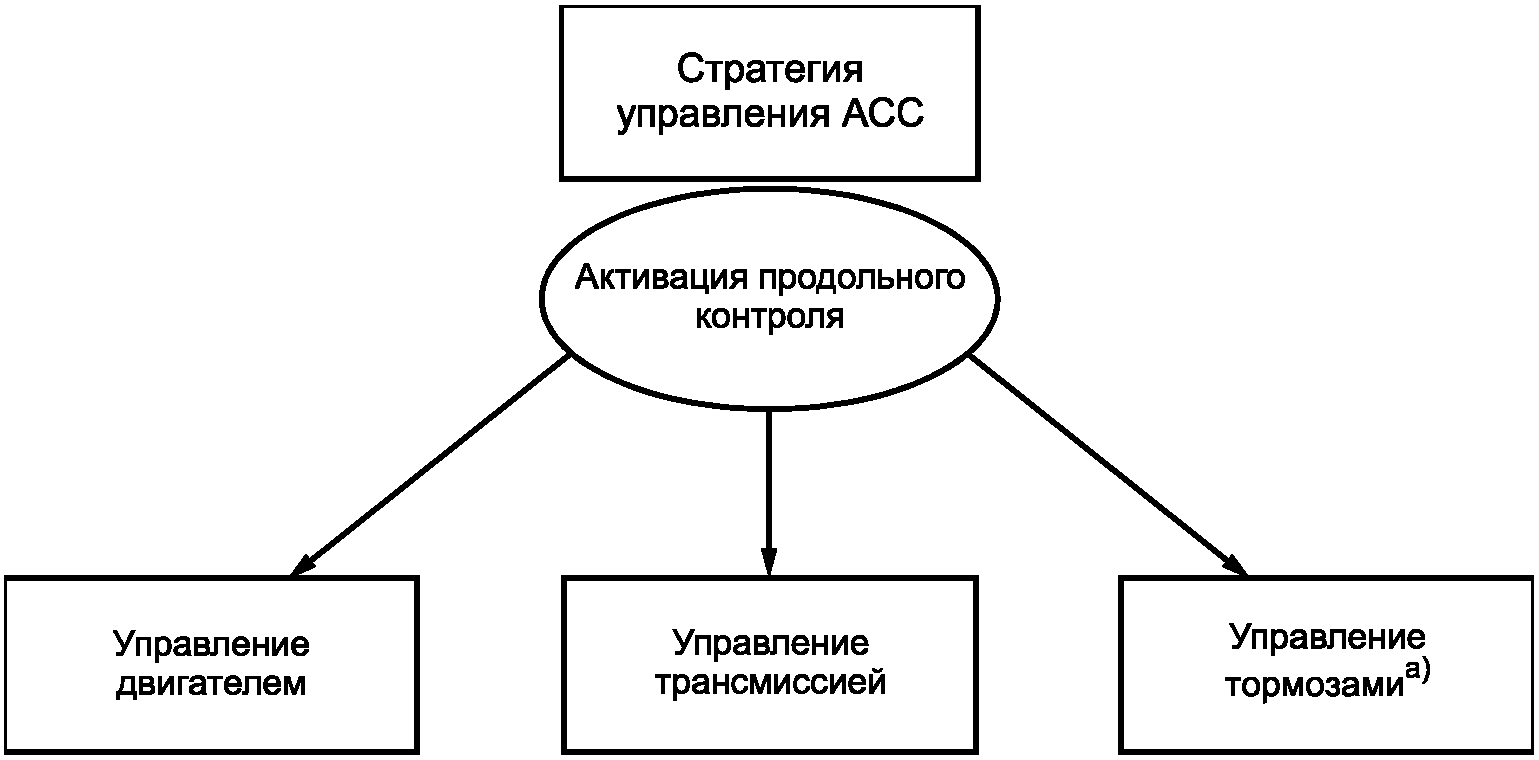
--------------------------------
<a> Только системы типа 2.
При возникновении неисправностей, описанных в таблицах 4 и 5, необходимо немедленно уведомить водителя (за исключением случая выхода из строя коробки передач с системами 2-го типа). Уведомление должно оставаться активным, пока система не выключится.
Повторная активация системы ACC должна быть запрещена до успешного прохождения самотестирования: инициируется либо выключением/включением зажигания или включением/выключением системы ACC.
a) Местом испытаний должна быть ровная сухая поверхность с асфальтовой или бетонной поверхностью.
b) Температура должна быть в пределах от минус 20 °C до плюс 40 °C.
c) Видимость в горизонтальном направлении должна быть больше 1 км.
7.2.1 Общие положения
Мишени испытаний определены для технологий, используемых сегодня. Что касается других технологий, для них должны быть использованы соответствующие представительные мишени для испытаний.
7.2.2 Лидар инфракрасного диапазона
Мишень испытаний зависит от значения инфракрасного коэффициента испытания мишени (CTT) и поперечного сечения испытуемой мишени. Минимальное поперечное сечение испытуемых мишеней A и B равно 20 см2.
Мишень испытаний A: диффузный отражатель с коэффициентом CTT, равным 2,0 м2/ст +/- 10% (см. приложение A).
Мишень испытаний B: диффузный отражатель с коэффициентом CTT, равным 1,0 м2/ст +/- 10%.
7.2.3 Радар миллиметрового диапазона
Мишень для испытаний радара определяют по эффективной площади отражения цели.
Для диапазона частоты от 20 ГГц до 95 ГГц:
- мишень для испытаний A: эффективная площадь отражения для мишени A должна быть 10 м2;
- мишень для испытаний B: эффективная площадь отражения для мишени B должна быть 3 м2.
Для значительно отличающихся частотных диапазонов эффективная площадь отражения цели должна быть определена (см. приложение A).
7.3. Испытания на дальность обнаружения мишени (см. 6.2.4.2)
Процедура испытаний для d0, d1, d2 и dmax.
Эталонной плоскости транспортного средства соответствует прямоугольник по ширине испытуемого транспортного средства, высотой 0,9 м, начинающийся на высоте 0,2 м. В качестве зоны обнаружения рассматриваются зоны с различными расстояниями между передней и задней поверхностями. Они также ограничены минимальной высотой легковых автомобилей. При испытаниях выбранный отражатель должен быть обнаружен по крайней мере на одной боковой позиции в пределах эталонной плоскости транспортного средства на позиции d0, d1, d2, dmax (см. рисунок 7).
Размеры в метрах
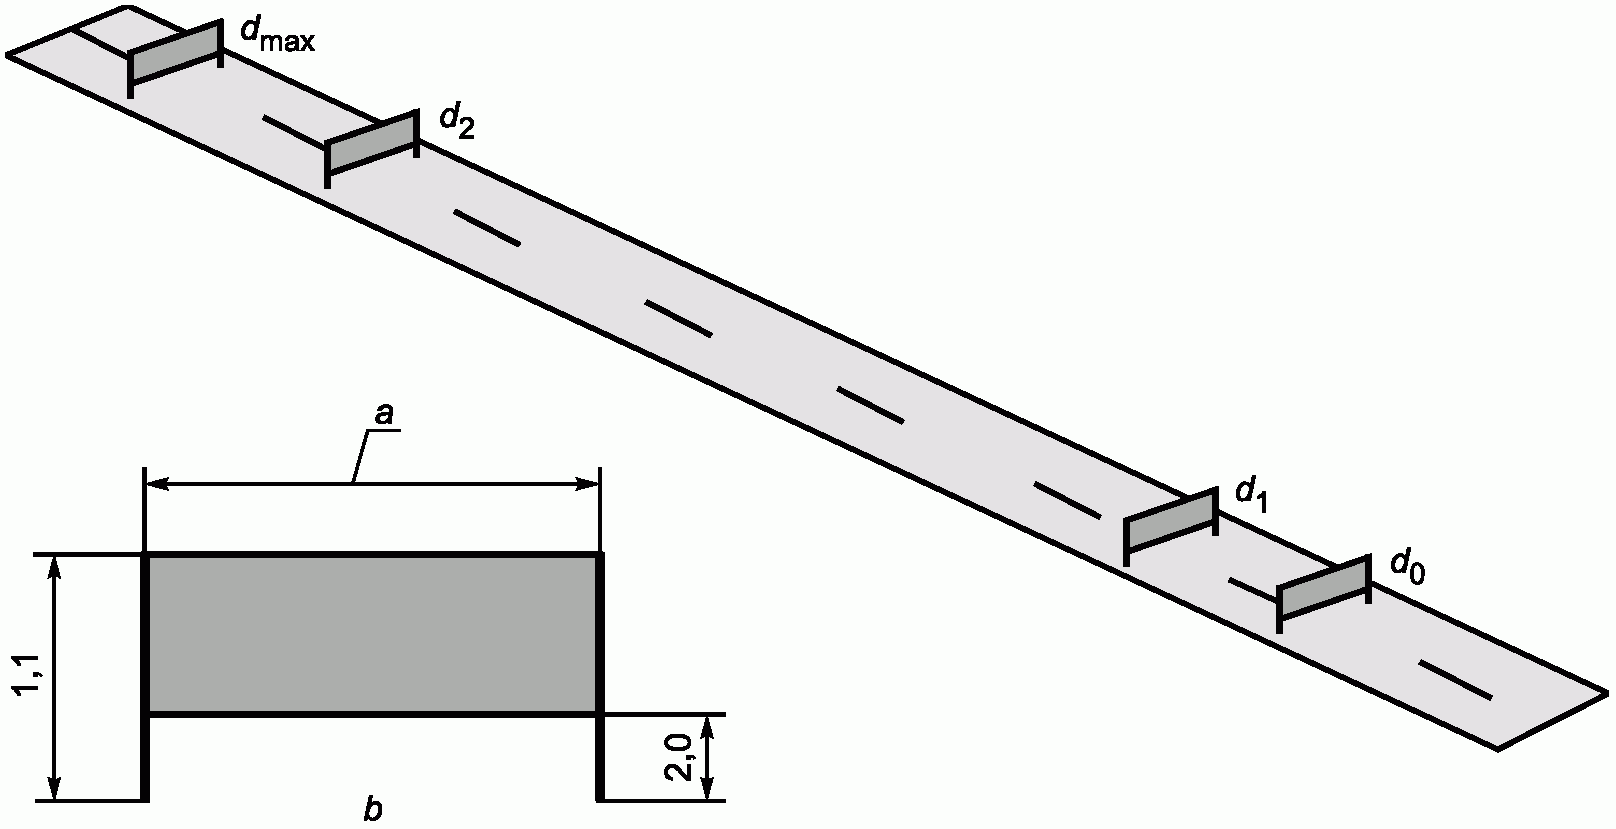
a - ширина транспортного средства; b - ответная панель
Рисунок 7 - Зона распознавания в продольном направлении
Для позиции dmax следует использовать мишень испытаний A.
Для позиций d0, d1 и d2 следует использовать мишень испытаний B.
Позиция d2 соответствует фиксированной позиции с измеренным расстоянием 75 м перед транспортным средством.
Испытания по оценке расстояния следует проводить при движении испытуемого транспортного средства и мишени. В качестве опции допускаются испытания при стационарном состоянии испытуемого транспортного средства и мишени испытаний.
Максимальное время распознавания мишени не должно превышать 2 с после показа мишени.
7.4. Испытания по распознаванию мишени (см. 6.2.4.3)
7.4.1 Начальные условия
Два транспортных средства одной модели движутся впереди рядом друг с другом со скоростью vvehicle_start. Расстояние между продольными осевыми линиями движущихся впереди транспортных средств равно (3,5 +/- 0,25) м. Ширина движущихся впереди транспортных средств должна составлять от 1,4 до 2,0 м. Испытуемое транспортное средство двигается за одним из движущихся впереди транспортных средств в установившемся режиме с управлением следованием. Движущееся впереди транспортное средство, за которым следует испытуемое транспортное средство, назовем транспортное средство мишень.
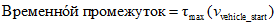 и установленная скорость более vvehicle_end.
Поперечное смещение продольной оси испытуемого транспортного средства относительно продольной оси транспортного средства мишени должно быть менее 0,5 м (см. рисунок 8); vvehicle_end = 27 м/с (~ 100 км/ч).
Примечание - Если транспортное средство не способно двигаться на такой скорости, следует использовать скорость vvehicle_end, равную 22 м/с (~ 80 км/ч). vvehicle_start = vvehicle_end - 3 м/с.
Размеры в метрах
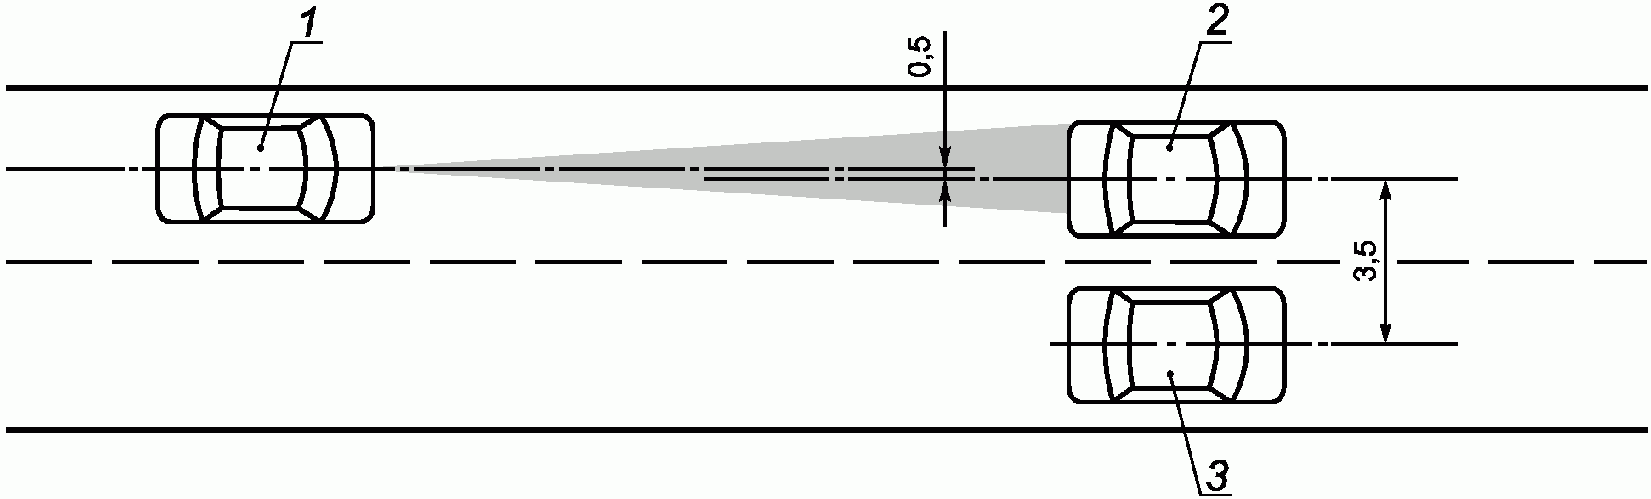
1 - испытуемое транспортное средство;
2 - транспортное средство мишень;
3 - движущееся впереди транспортное средство
(начальные условия)
7.4.2 Процедура испытаний
Транспортное средство мишень разгоняется до скорости vvehicle_end. Испытание проведено успешно, если испытуемое транспортное средство движется за движущимся впереди транспортным средством под контролем ACC и движущимся впереди транспортным средством на соседней полосе (см. рисунок 9).
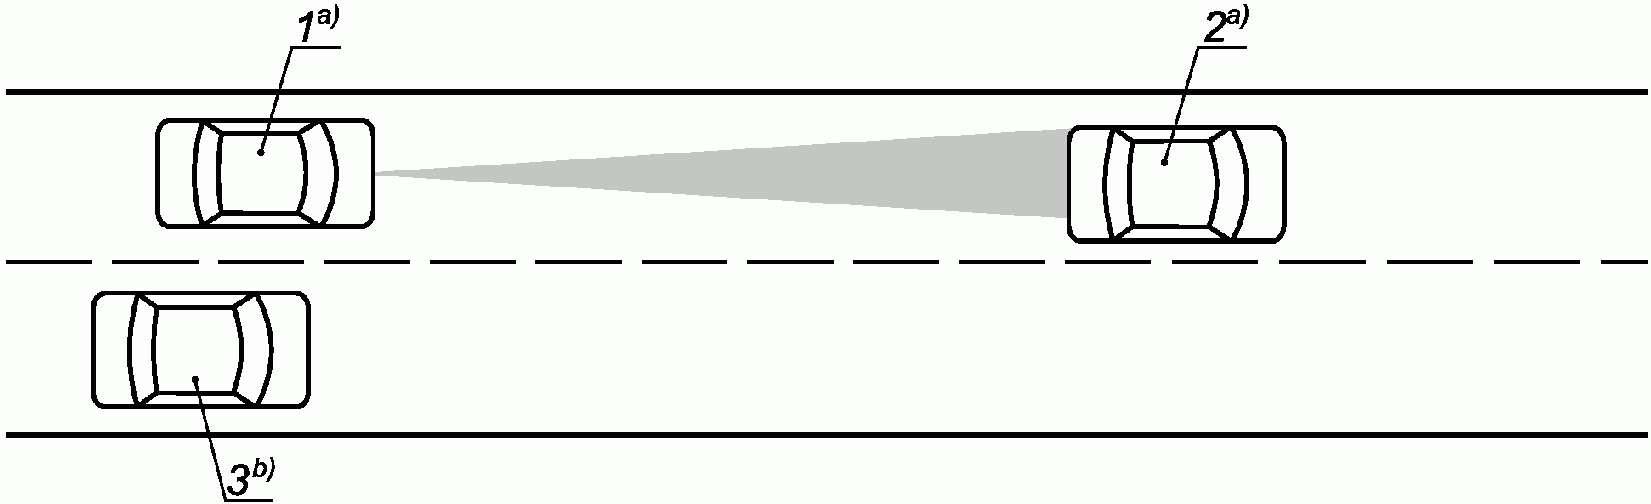
--------------------------------
<a> v = vvehicle_end; <b> v = vvehicle_start.
1 - испытуемое транспортное средство;
2 - транспортное средство мишень;
3 - движущееся впереди транспортное средство
Рисунок 9 - Испытания по распознаванию мишени
(конечные условия)
7.5. Испытания для оценки возможностей на непрямолинейных участках дорог (см. 6.2.4.4)
При проведении данных испытаний следует рассмотреть прогноз геометрии дороги совместно с полем зрения датчиков системы ACC. Использование различных методов прогноза геометрии дороги и результатов просмотра дороги датчиками приводит к необходимости использования сценария вождения.
7.5.2 Натурные испытания (классы II, III + IV)
Испытательный трек должен быть или круговым треком постоянного радиуса, или непрямолинейным участком дороги постоянного радиуса. Радиус должен быть в пределах от 80% до 100% от Rmin; направление движения на треке должно быть как по часовой стрелке, так и против часовой стрелки. Нет ограничений относительно маркировки полосы, ограждений и т.д. (см. рисунок 10).
Размеры в метрах
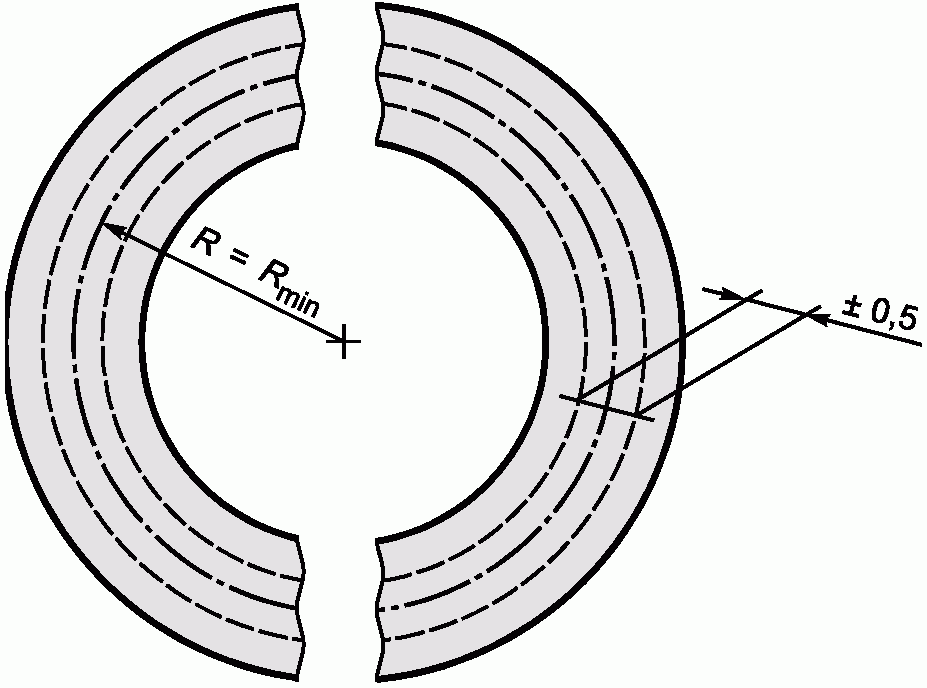
Рисунок 10 - Схема испытательного трека
Для систем класса II испытания следует проводить на треке радиусом Rmin,II, равным 500 м.
Для систем класса III испытания следует проводить на треке радиусом Rmin,III, равным 250 м.
Для систем класса IV испытания следует проводить на треке радиусом Rmin,IV, равным 125 м.
7.5.3 Испытания для оценки возможностей на непрямолинейных участках дорог, транспортное средство мишень
Транспортное средство мишень должно быть оборудовано мишенью испытаний A, как определено в 7.2. Мишень испытаний должна быть расположена в середине задней части транспортного средства на высоте (0,6 +/- 0,1) м от поверхности. Остающаяся видимой поверхность транспортного средства должна быть скрыта так, чтобы задняя поверхность с удаленной испытательной мишенью закрывала собой не более 2 м2 эффективной площади отражения мишени и имела коэффициент отражения не более 20% запланированного в испытаниях.
7.5.4 Сценарий испытаний в движении
Испытуемое транспортное средство следует за транспортным средством мишенью по той же траектории (+/- 0,5 м поперечного расхождения центральных линий обоих транспортных средств) в режиме управления ACC. Оба транспортных средства перед началом испытаний должны удовлетворять начальным условиям испытаний, как определено на рисунке 8 (только испытуемое транспортное средство и транспортное средство цель). Подробности испытаний приведены в таблице 6 и показаны на рисунке 11.
Таблица 6
Условия испытаний на непрямолинейных участках
Наименование показателя | Предварительное испытание | Начальное условие | 1-й испытательный маневр | 2-й испытательный маневр |
Транспортное средство мишень | ||||
Скорость | vcircle_start = constant | Уменьшить скорость на (3,5 +/- 0,5) м/с | vcircle = constant = vcircle_start - (3,5 +/- 1) м/с | |
Время | >= 10 с | Время запуска 0 с | 2 с | |
Радиус | >= R, как определено в 7.5.1, может изменяться | R = constant (см. 7.5.1) | ||
Испытуемое транспортное средство | ||||
Скорость | Устанавливается ACC | |||
Ускорение | <= 0,5 м/с2 | Значение замедления подлежит наблюдению | ||
Радиус | >= R, как определено в 7.5.1, может изменяться | R = constant (см. 7.5.1) | ||
 интервал до транспортного средства цели | 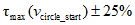 | Устанавливается ACC, подлежит наблюдению | ||
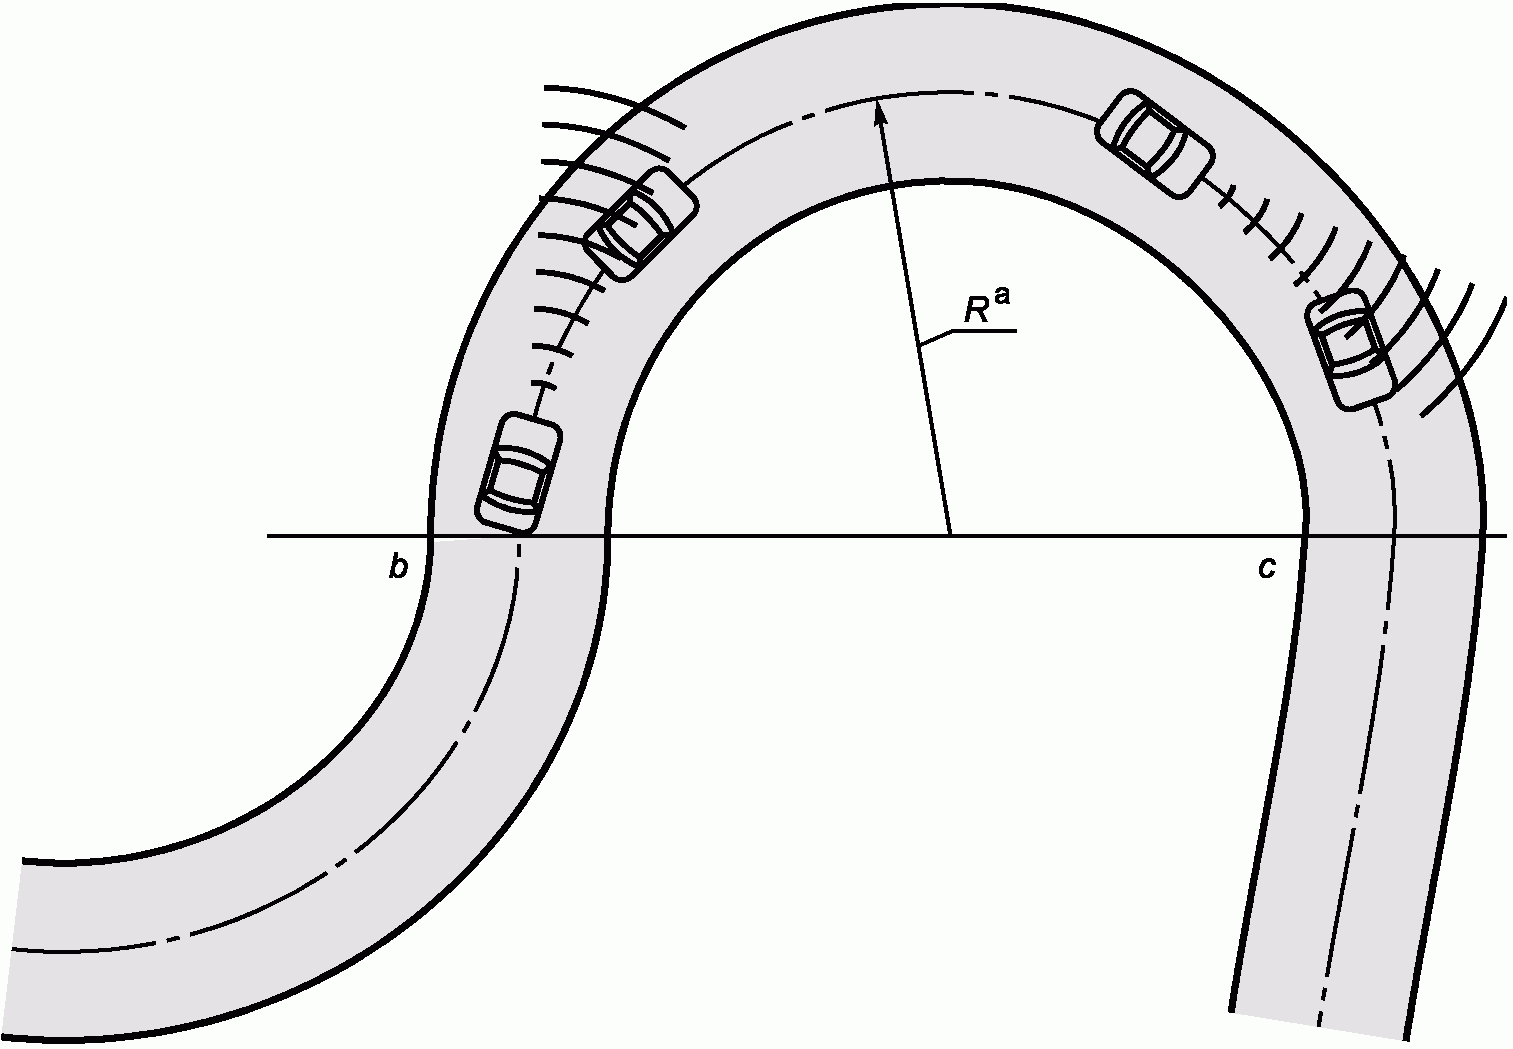
--------------------------------
<a> R = constant;
<b> испытания начинаются, когда испытуемое транспортное средство находится на части трека с постоянным радиусом и соблюдаются другие начальные условия;
<c> испытания заканчиваются, когда испытуемое транспортное средство замедляется (положительный результат) или когда интервал времени станет меньше  .
.Скорость транспортного средства цели в начале теста устанавливается следующим образом:
vcircle_start =
= min[(alateral_max·R)1/2,vvehicle_max] +/- 1 м/с,
где alateral_max зависит от радиуса нелинейного участка (см. приложение A);
alateral_max = 2,0 м/с2 для R = Rmin,II = 500 м;
alateral_max = 2,3 м/с2 для R = Rmin,III = 250 м;
alateral_max = 2,3 м/с2 для R = Rmin,IV = 125 м.
В надлежащее время транспортное средство мишень притормаживает, и наблюдается реакция испытуемого транспортного средства. Испытуемое транспортное средство должно начать замедляться в связи с уменьшением расстояния до целевого транспортного средства до того, как интервал времени станет меньше 2/3 Tmax.
(обязательное)
A.1 Лидар, коэффициент отражения испытуемой мишени
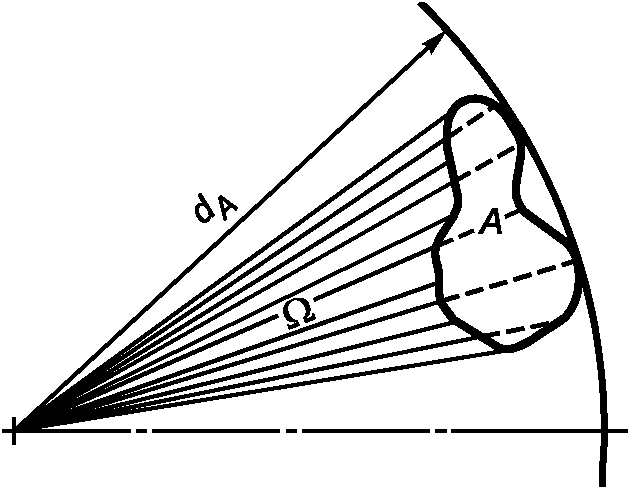
A.1.1 Телесный угол 
Телесный угол  , ср, представляет собой отношение подвергшейся облучению освещаемой поверхности к квадрату радиуса сферы (см. рисунок A.1).
 ,
где A - освещенная площадь, м2;
dA - расстояние между источником излучения и площадью проецирования A, м;
 - телесный угол источника излучения, ср (1 ср).
A.1.2 Излученная интенсивность I
Интенсивность, излученную в данном направлении от отражателя, измеренную перед принимающей поверхностью, Вт/ср: Iref вычисляют как мощность, излученную источником Ф в пределах телесного угла  .
. ,
где Фref - мощность излучения, Вт;
 - облученный телесный угол (ср).
A.1.3 Интенсивность излучения Et
Интенсивность излучения Et, Вт/м2 - это отношение излученной мощности к площади облучаемой поверхности. Et представляет собой плотность излучения на облучаемой площади:
 ,
где Фt - падающая излученная мощность, Вт;
At - площадь облучаемой поверхности, м2.
A.1.4 Коэффициент тестового макета CTT
Тестовый макет характеризуется коэффициентом отражения, идентичным отражательной способности грязного транспортного средства без специальных отражателей:
 ,
где CTT - коэффициент тестового макета, м2/ср;
Iref - интенсивность, излученная в данном направлении от отражателя, измеренная перед принимающей поверхностью, Вт/ср;
Et - интенсивность излучения на выходе излучателя, Вт/м2.
Отражатель (см. рисунок A.2) с установленным значением CTT должен иметь пространственное распределение отражения >= 8·10-3 ср.
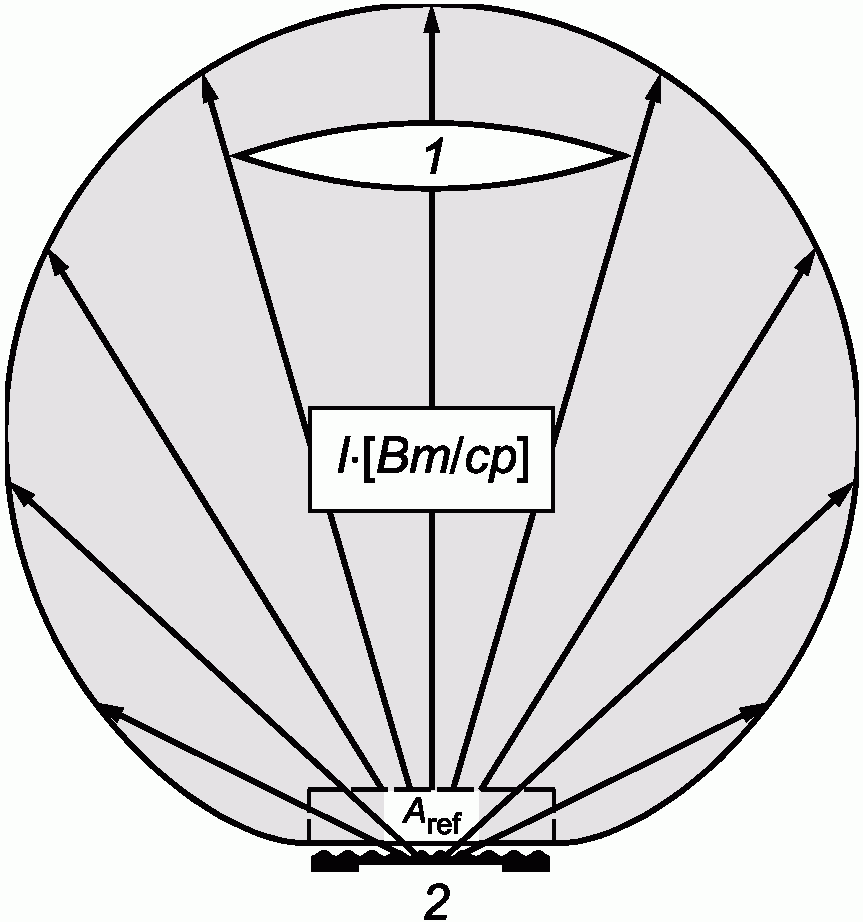
1 - приемное устройство; 2 - отражатель
Рисунок A.2 - Сценарий приема
Значение CTT характеризует только качество отражателя (затухание). Для процедуры испытания достаточно воспользоваться уголковым отражателем (см. рисунок A.3) (сокращение поверхности до "точечного размера"). Тем не менее можно использовать большую поверхность отражения, если общая отражательная способность поверхности не превышает упомянутого значения.
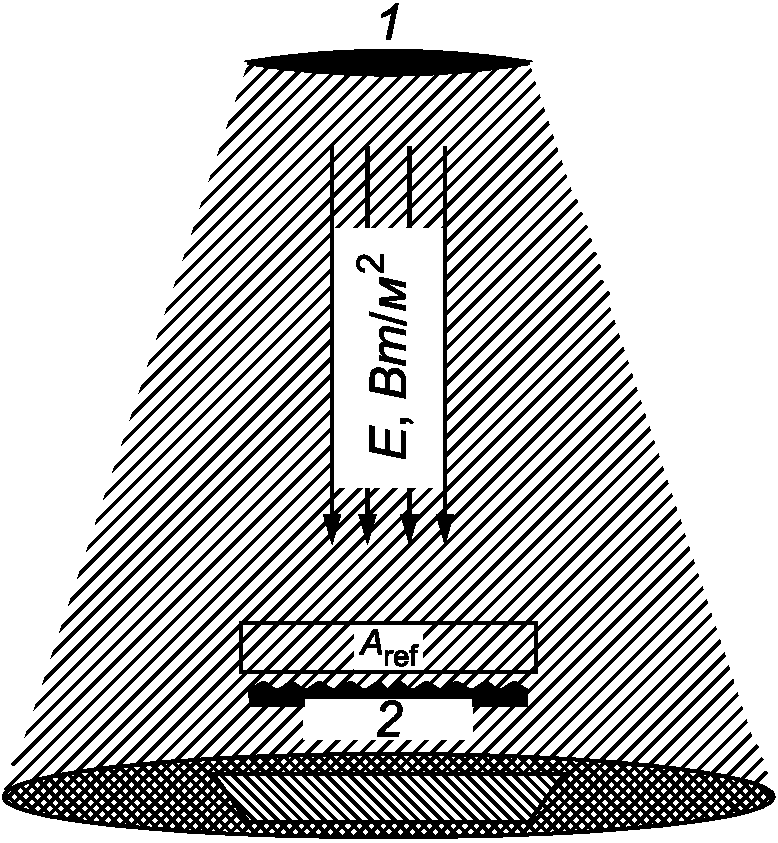
1 - излучатель; 2 - отражатель
Рисунок A.3 - Сценарий передачи
A.1.5 Размер отражателя
Необходимо определение размеров отражателя (см. рисунок A.4). Опытным путем установлено, что рефлектор Ламберта площадью приблизительно 1,7 м2 является идеальным решением для имитации транспортного средства. В качестве другой методики можно воспользоваться "тройным" отражателем площадью приблизительно 20 см2.
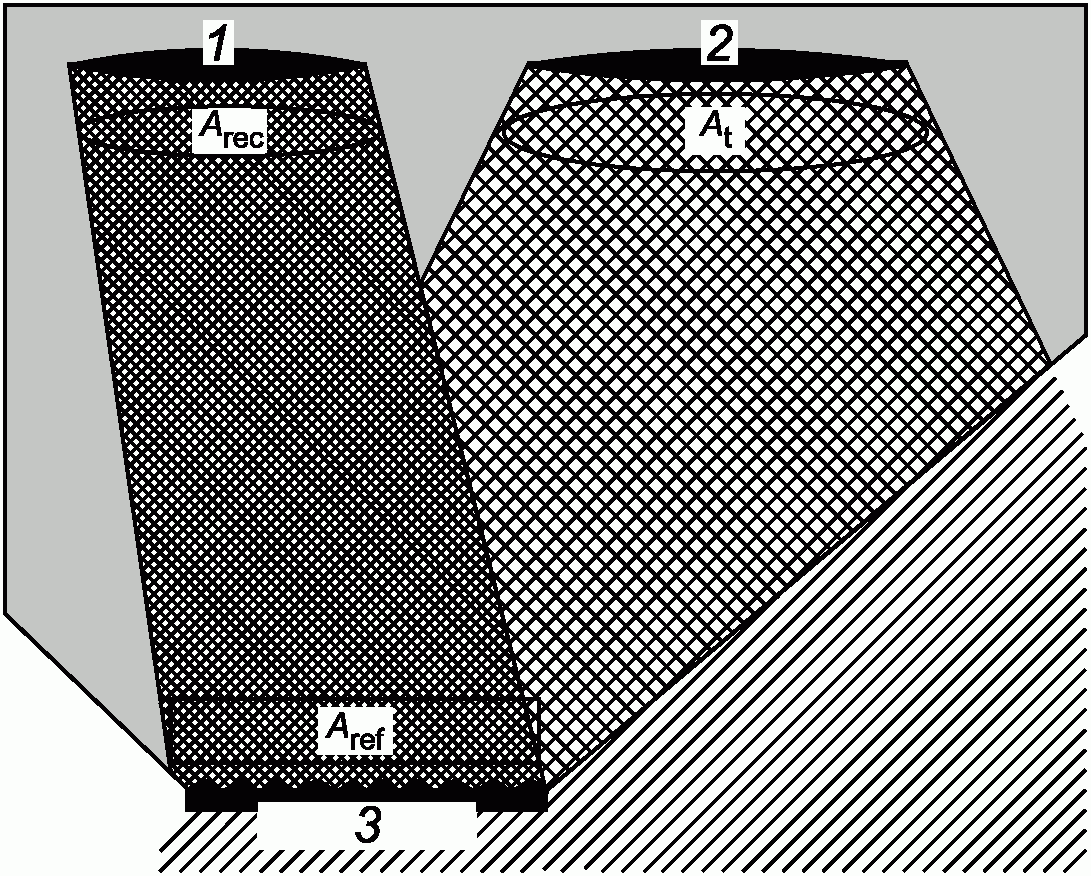
1 - приемное устройство; 2 - излучатель; 3 - отражатель
Рисунок A.4 - Сценарий рефлектора
Рефлектор Ламберта отражает полную энергию внутри сферической области (см. рисунок A.5).
 ,
где Ф0 - излученная мощность, Вт;
I0 - излученная интенсивность, Вт/ср;
 - телесный угол, ср.
Размер 1,7 м2 соответствует поперечному сечению небольшого транспортного средства.
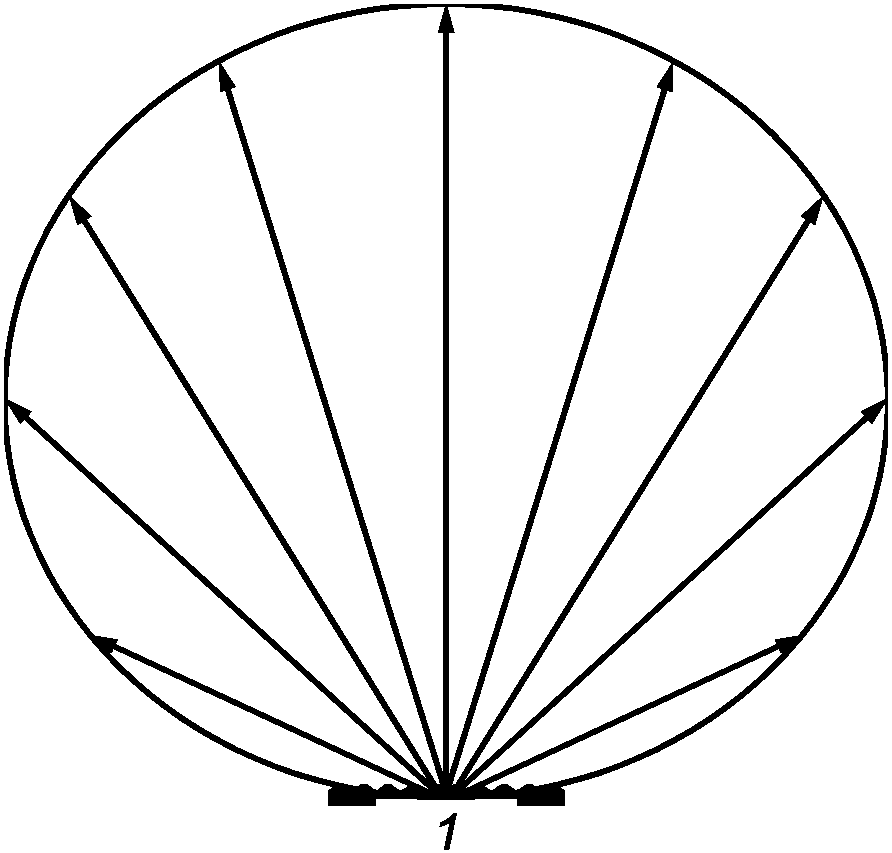
1 - отражатель
A.2 Определение RCS тестового макета с уголковым отражателем
Тестовый макет характеризуется параметром поперечного сечения RCS.
RCS = (10 +/- 3) м2. Для частот, известных сегодня (24, 60, 77, 90 ГГц), 10 м2 представляют по меньшей мере 95% всех транспортных средств, передвигающихся по автомобильным дорогам. Должны проводиться исследования для различных важных частотных диапазонов. Испытуемая мишень - согласно рисунку A.6.
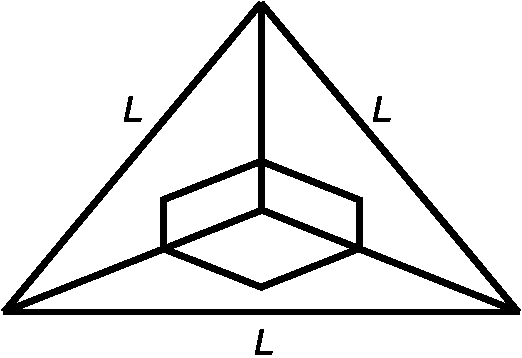
Рисунок A.6 - Уголковый отражатель
 ,
где  - длина волны, м.
A.3 Способность следования
Что касается дистанции d0, то значение 0,25 с основывается больше на опыте, чем на технических данных. Для значений менее 0,25 с предположение заключается в том, что водитель будет немедленно вмешиваться. Таким образом, нет никакой необходимости избегать ускорения ACC (для сценария врезания на низкой скорости). Если интервал времени не менее 0,5 с или более, нет никакой гарантии, что водитель будет вмешиваться. Таким образом, система должна быть в состоянии обнаружить и должна избежать ускорения.
(обязательное)
ССЫЛОЧНЫМ НАЦИОНАЛЬНЫМ СТАНДАРТАМ
Обозначение ссылочного международного стандарта | Степень соответствия | Обозначение и наименование соответствующего национального стандарта |
ISO 2575 | - | |
[1] | ИСО 6161 | Персональное средство защиты глаз - Фильтры и средства защиты глаз от лазерного излучения. (Personal eye-protectors - Filters and eye-protectors against laser radiation) |
[2] | IEC 60825-1 | Безопасность лазерных устройств - Часть 1. Классификация и требования оборудования. (Safety of laser products - Part 1: Equipment classification and requirements) |
[3] | MITSCHKE, M., WALLENTOWITZ, H. and SCHWARTZ, E. | Исключение критических ситуаций при боковых ускорениях с использованием состояния "контроль". (Vermeiden querdynamisch kritischer  durch  ("Avoidance of critical driving states in case of lateral acceleration by using driving state supervision". VDI Bericht 91/1991)) |
Вернуться в "Каталог нормативных документов"
Источник информации: https://internet-law.ru/documents/prod/gost-r_gosudarstvennyj-standart/48/gost_28716.html
На правах рекламы:
|
© Антон Серго, 1998-2026.
|
Разработка сайта |
|